1、USTC的源:
bash
sudo sh -c '. /etc/lsb-release && echo "deb http://mirrors.ustc.edu.cn/ros/ubuntu/ `lsb_release -cs` main" > /etc/apt/sources.list.d/ros-latest.list'2、设置的ROS源添加密钥:
bash
sudo apt-key adv --keyserver 'hkp://keyserver.ubuntu.com:80' --recv-key C1CF6E31E6BADE8868B172B4F42ED6FBAB17C6543.安装ROS1:
bash
sudo apt update

sudo apt install ros-noetic-desktop-full4.设置环境变量 :
bash
echo "source /opt/ros/noetic/setup.bash" >> ~/.bashrc
source ~/.bashrc
5、添加依赖:
bash
sudo apt-get install python3-rosdep python3-rosinstall python3-rosinstall-generator python3-wstool build-essential6、安装rosinstall:
bash
sudo apt install python3-pip

mkdir ~/.pip
cd ~/.pip
touch pip.conf
sudo gedit ~/.pip/pip.conf

# 在上面弹出的文件中写下下面的内容
[global]
index-url = https://pypi.tuna.tsinghua.edu.cn/simple/
[install]
trusted-host = pypi.tuna.tsinghua.edu.cn

sudo pip install rosdepc
sudo rosdepc init
rosdepc update
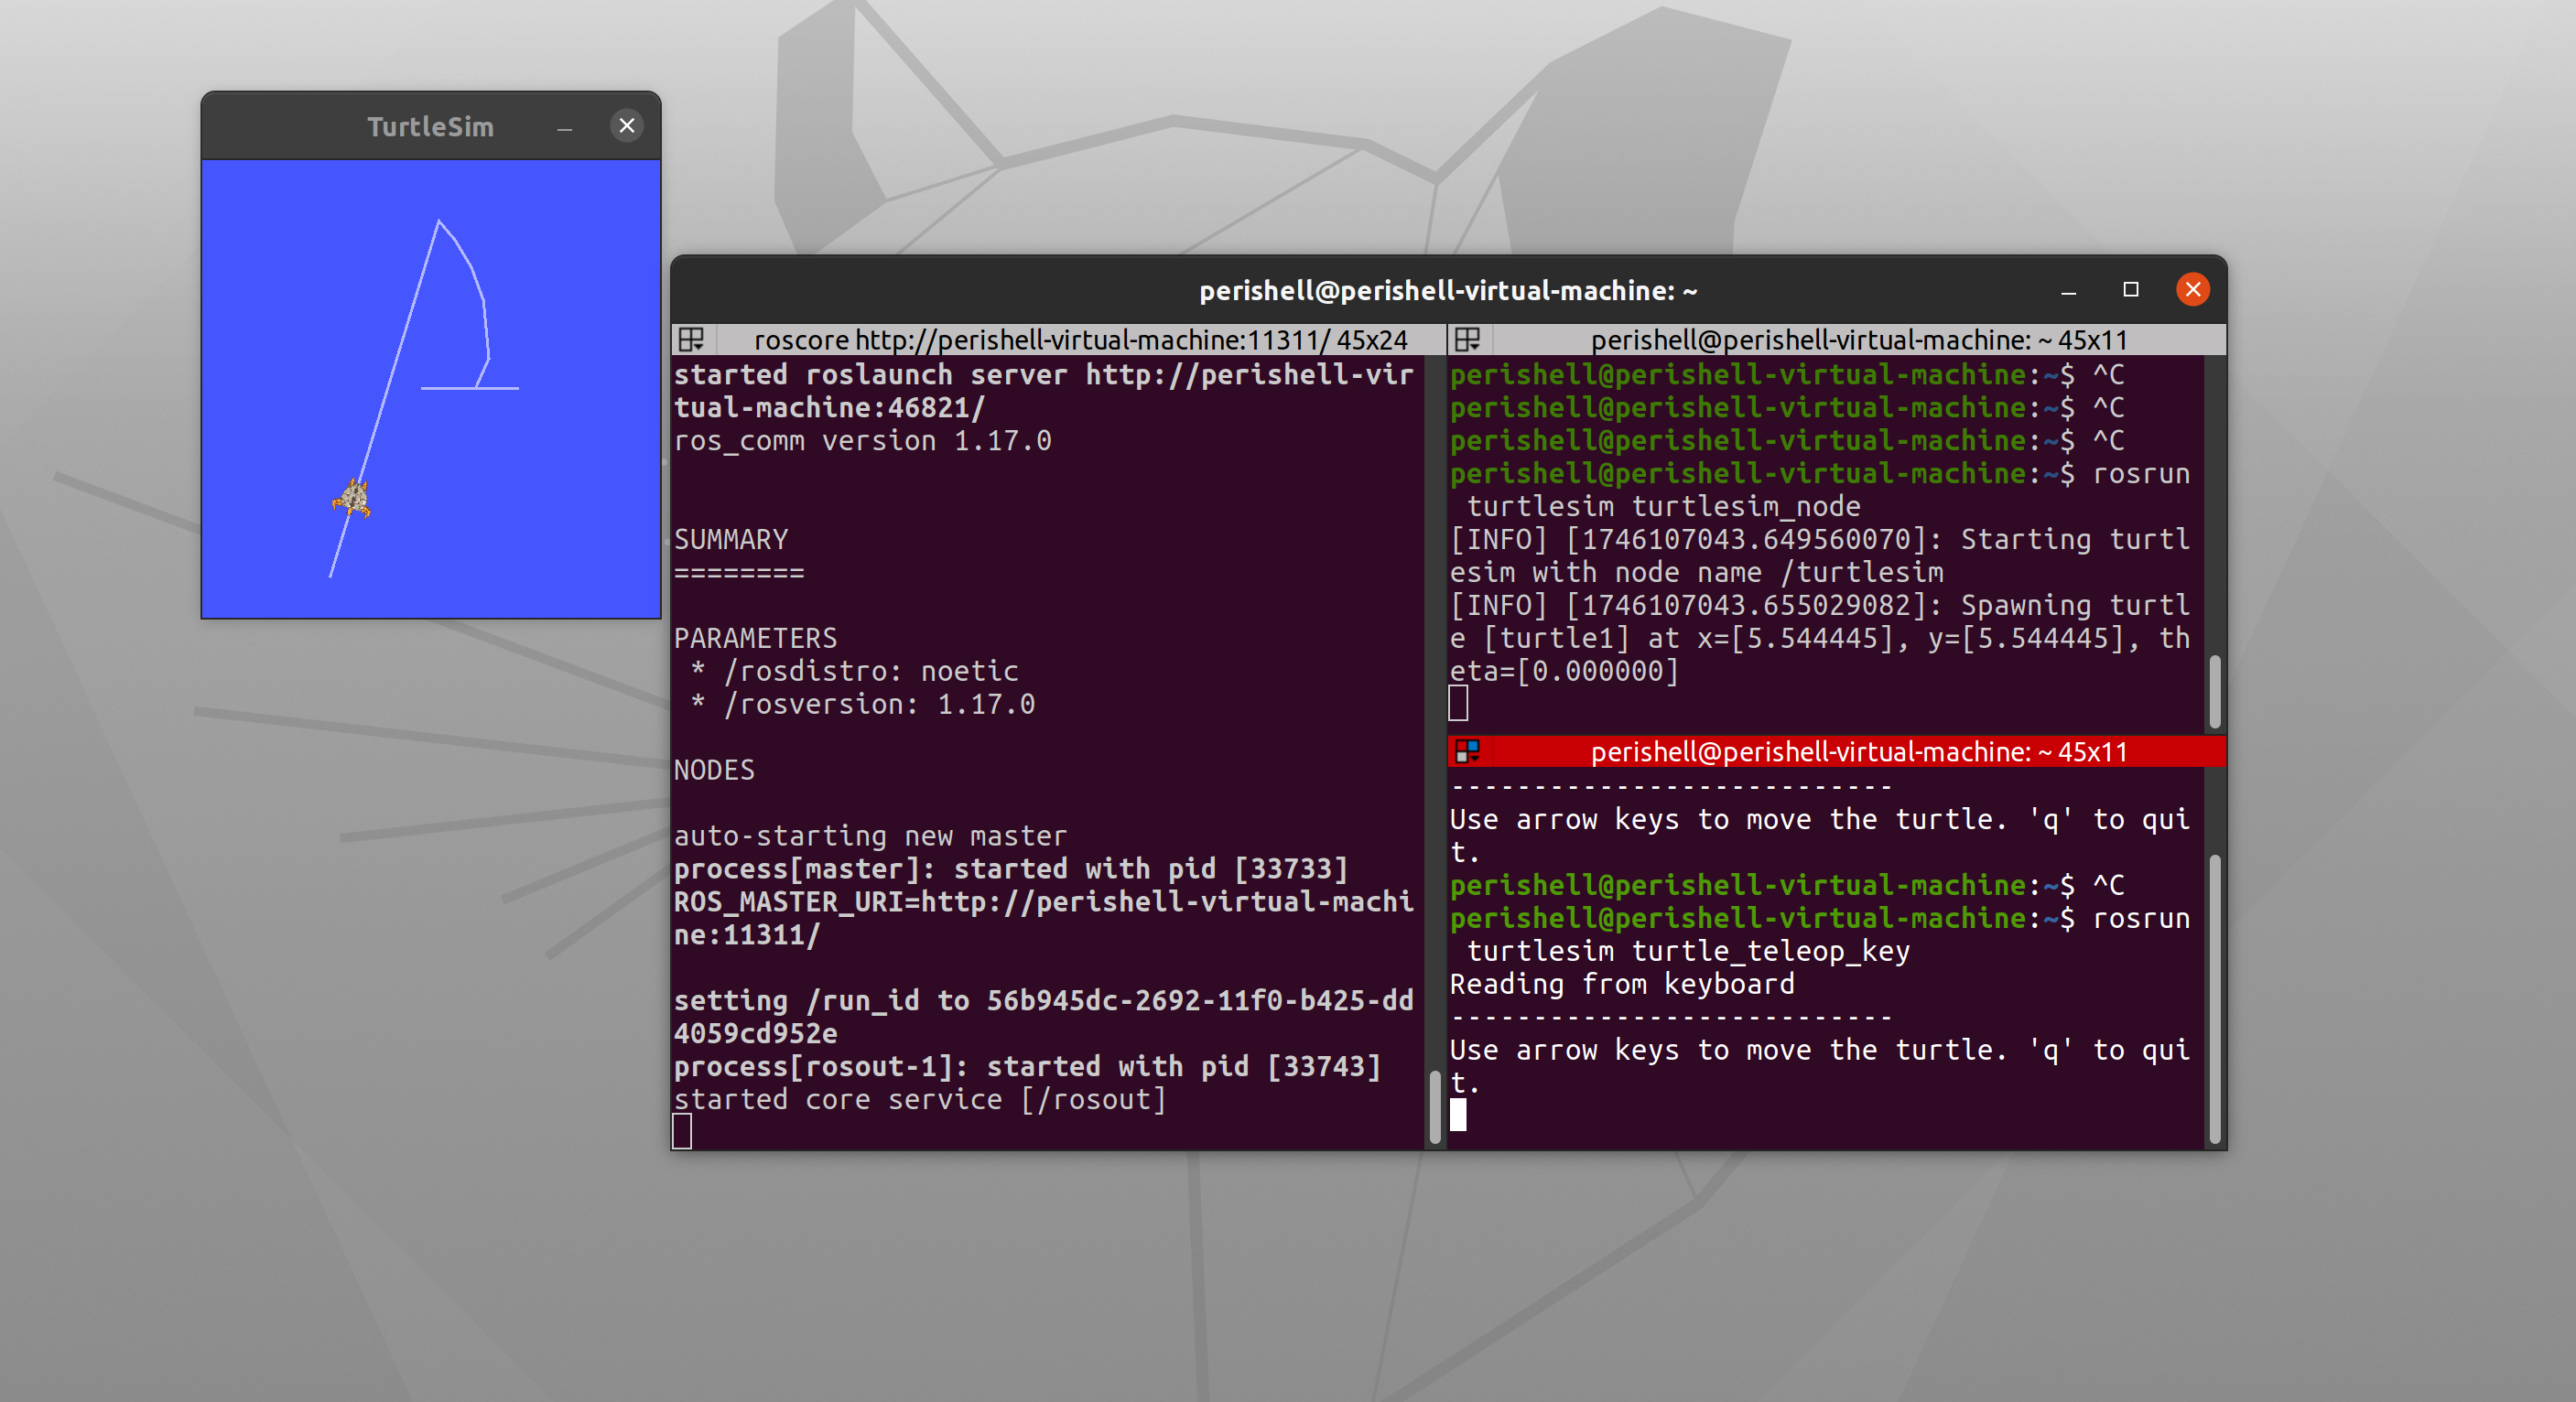
7、检查安装是否成功:
bash
roscore

rosrun turtlesim turtlesim_node

rosrun turtlesim turtle_teleop_key
8、最后的结果: