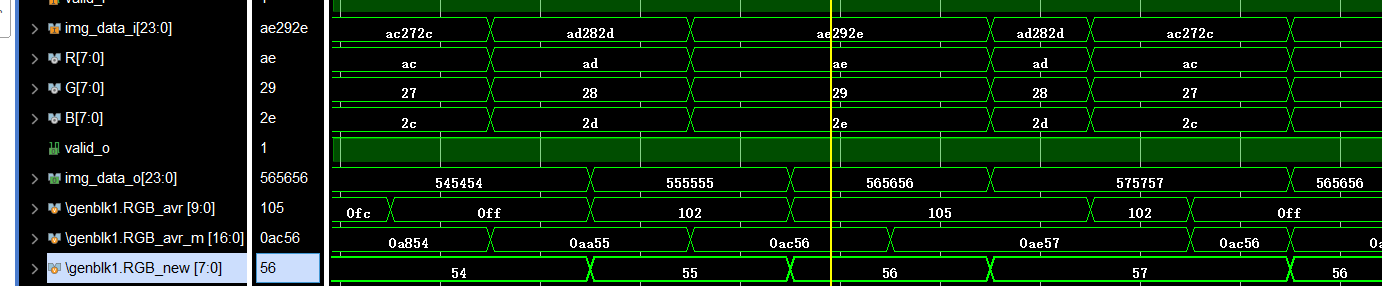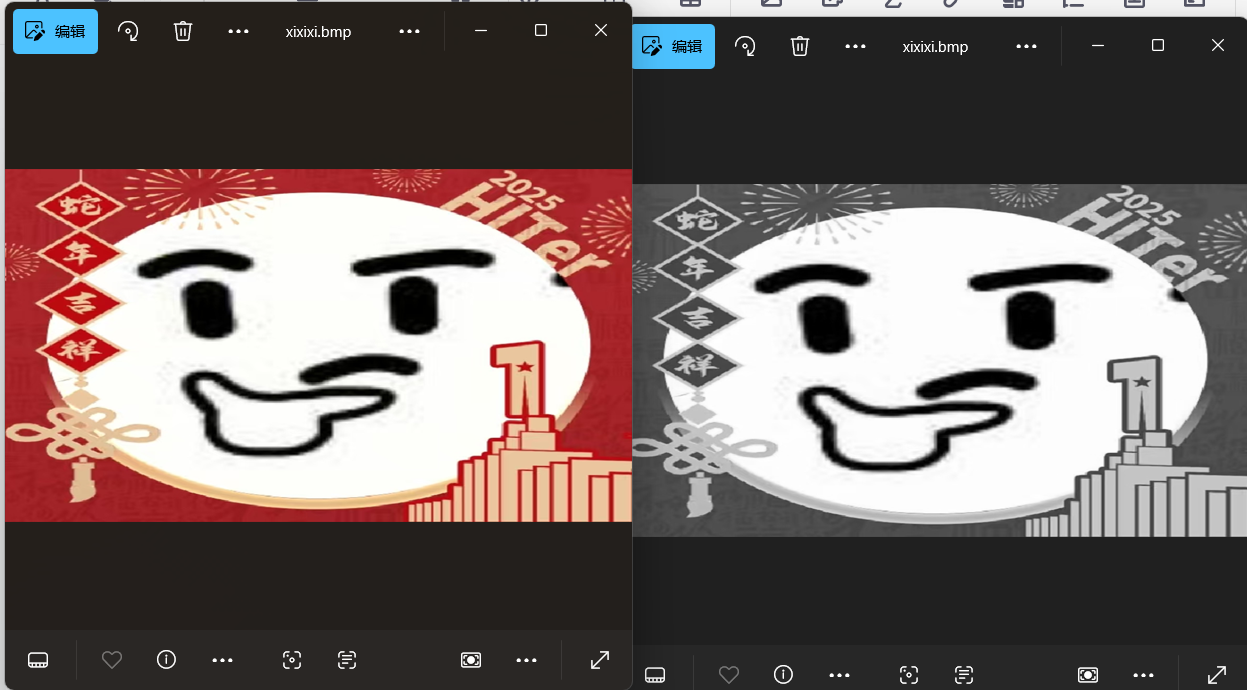
由于fpga实现除法相对复杂,故将除法变为乘法再移位。因此每种方法对图像输入数据均分3步进行,极其有效信号打三拍处理。
cpp
`timescale 1ns / 1ps
//
// Description: 彩色图像灰度化
//
module image_rgb2gray(
   input  wire          clk       ,
   input  wire          reset     ,

   input  wire          valid_i   ,
   input  wire [23:0]   img_data_i,

   output wire          valid_o   ,
   output wire [23:0]   img_data_o
);

    //常量
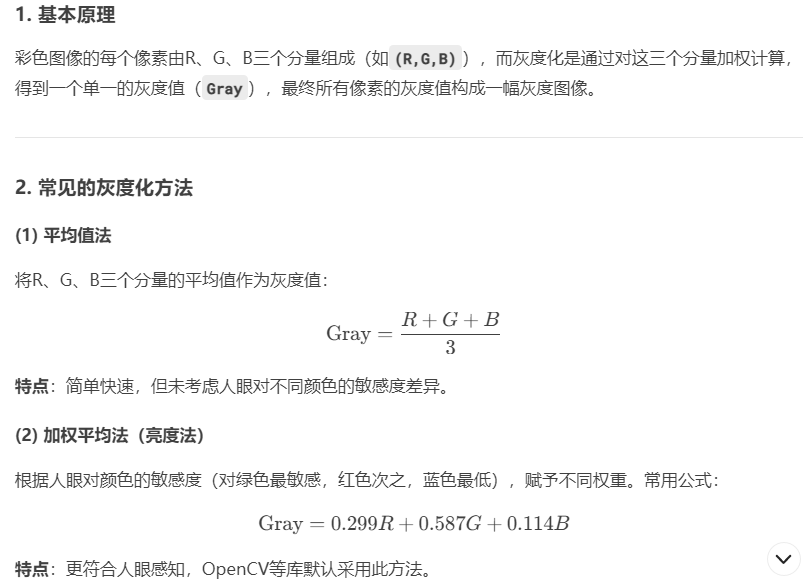
    parameter MODE = 1;  //0表示加权平均法,1表示平均法
    //Y=0.299*R十0.587*G+0.114*B
    parameter C0 = 9'd306; //0.299*1024;
    parameter C1 = 10'd601;//0.587*1024;
    parameter C2 = 7'd117; //0.114*1024;

    //参数声明
    wire [7:0] R, G, B;
    assign {R, G, B} = img_data_i;

generate
    if (MODE) begin
    //1-平均法 1/3 * 512 = 171
    reg valid_d1;
    reg [9:0] RGB_avr;
    reg valid_d2;
    reg [16:0] RGB_avr_m;
    reg valid_d3;
    reg [7:0] RGB_new;

    always@(posedge clk or posedge reset) begin
        if(reset) begin
            valid_d1 <= 'b0;
            RGB_avr <= 'b0;
        end else begin
            valid_d1 <= valid_i;
            RGB_avr <= R + G + B;
        end
    end
    //最大值不可能超过255*3*171 = 17'd130815
    always@(posedge clk) begin
        RGB_avr_m <= RGB_avr * 8'd171;
    end
    always@(posedge clk or posedge reset) begin
        if(reset) begin
            valid_d2 <= 'b0;
        end else begin
            valid_d2 <= valid_d1;
        end
    end
    //最大值不可能超过255
    always@(posedge clk or posedge reset) begin
        if(reset) begin
            valid_d3 <= 'b0;
            RGB_new <= 'b0;
        end else begin
            valid_d3 <= valid_d2;
            RGB_new <= RGB_avr_m[16:9];
        end
    end
    assign valid_o = valid_d3;
    assign img_data_o = {3{RGB_new}};

    end else begin
    //0-加权平均法
    reg valid_d1;
    reg [16:0] Y_R_m;
    reg [17:0] Y_G_m;
    reg [14:0] Y_B_m;

    reg valid_d2;
    reg [17:0] Y_s;//最大值,当RGB都等于255时,(C0 + C1 + C2)*255 = 1024*255;不会出现负数

    reg valid_d3;
    reg [7:0] Y;

    always@(posedge clk ) begin
        Y_R_m <= R*C0;
        Y_G_m <= G*C1;
        Y_B_m <= B*C2;
    end

    always@(posedge clk or posedge reset) begin
        if(reset) begin
            valid_d1 <= 0;
        end else begin
            valid_d1 <= valid_i;
        end
    end

    always@(posedge clk or posedge reset) begin
        if(reset) begin
            Y_s <= 0;
            valid_d2 <= 0;
        end else begin
            if(valid_d1) begin
                Y_s <= Y_R_m + Y_G_m + Y_B_m;
            end
            valid_d2 <= valid_d1;
        end
    end

    always@(posedge clk or posedge reset) begin
        if(reset) begin
            Y <= 0;
            valid_d3 <= 0;
        end else begin
            if(valid_d2) begin
               Y <= Y_s[17:10];
            end
            valid_d3 <= valid_d2;
        end
    end

    assign valid_o = valid_d3;
    assign img_data_o = {3{Y}};

    end
    endgenerate


endmodule