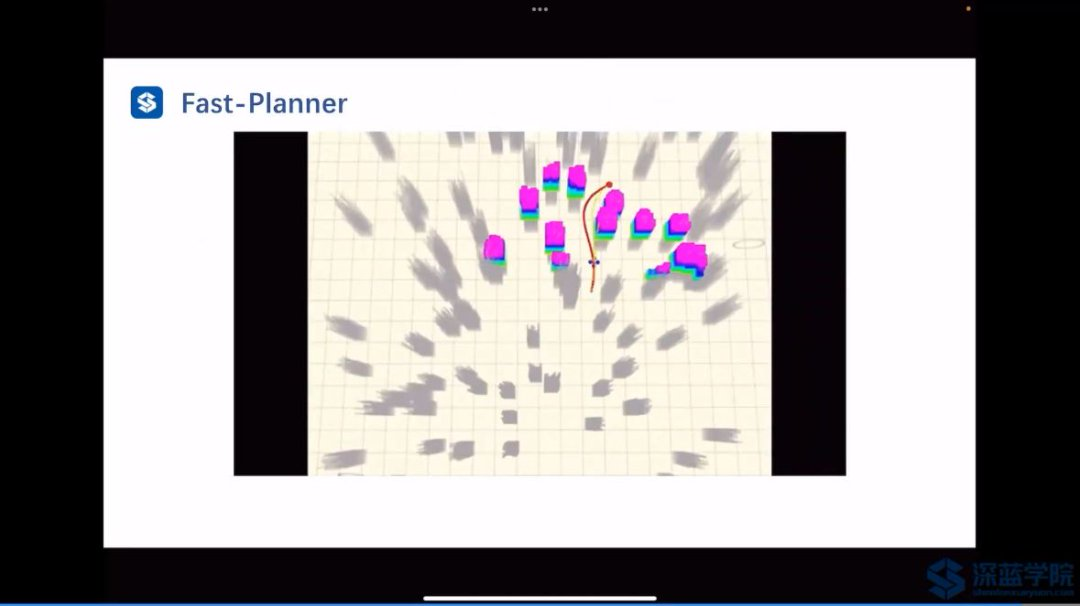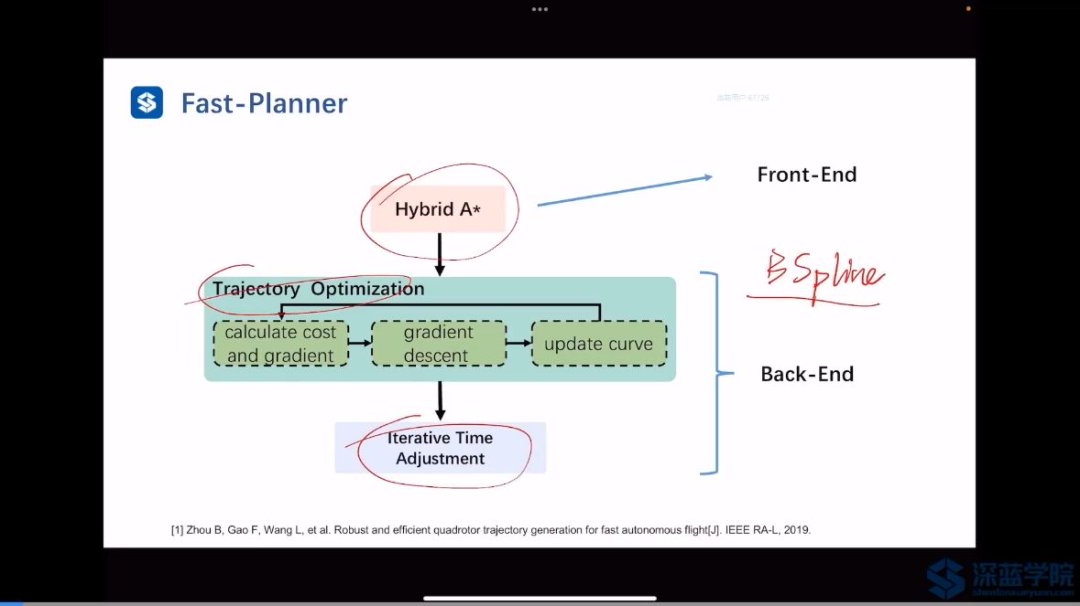
无人机避障——深蓝学院浙大Fast-planner学习部分(采用均匀B-Spline和非均匀B-Spline进行轨迹优化和时间重分配)

轨迹优化和时间重分配:

3阶均匀B-Spline:
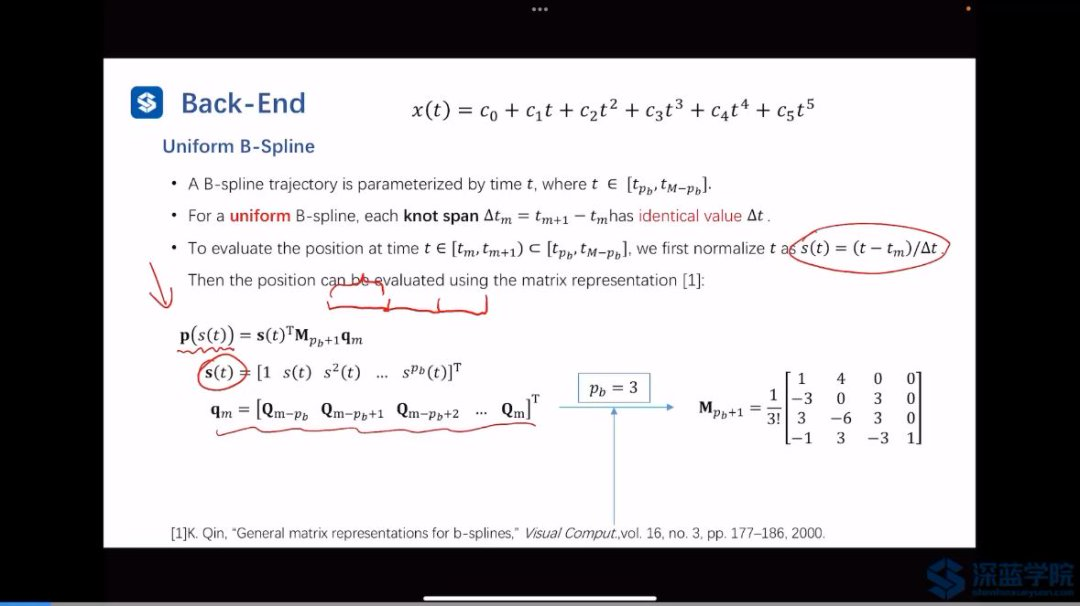
通过设计优化问题进行B-Spline的轨迹优化生成:
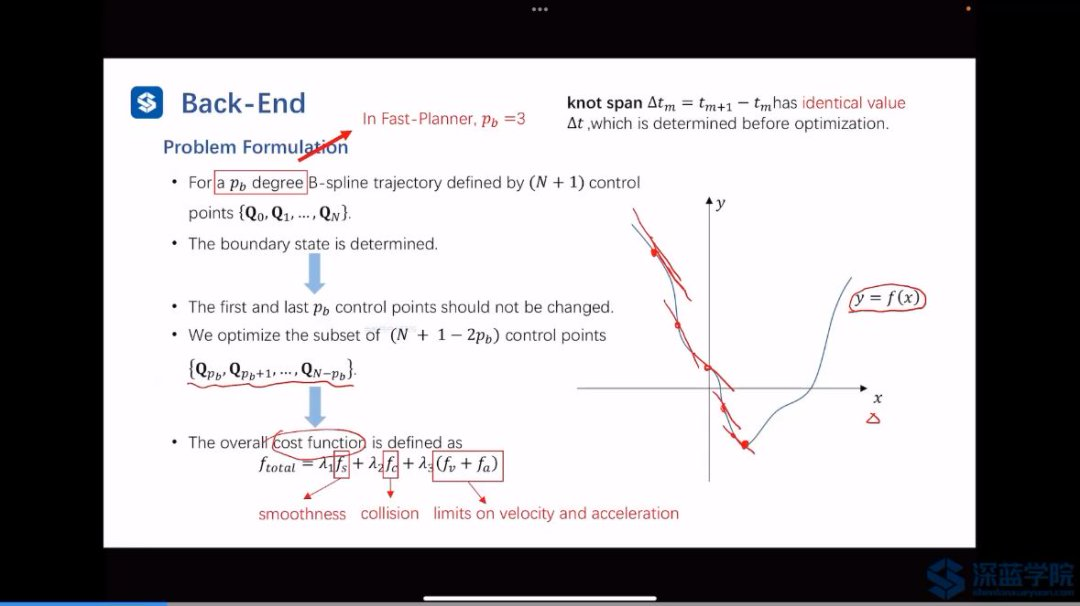
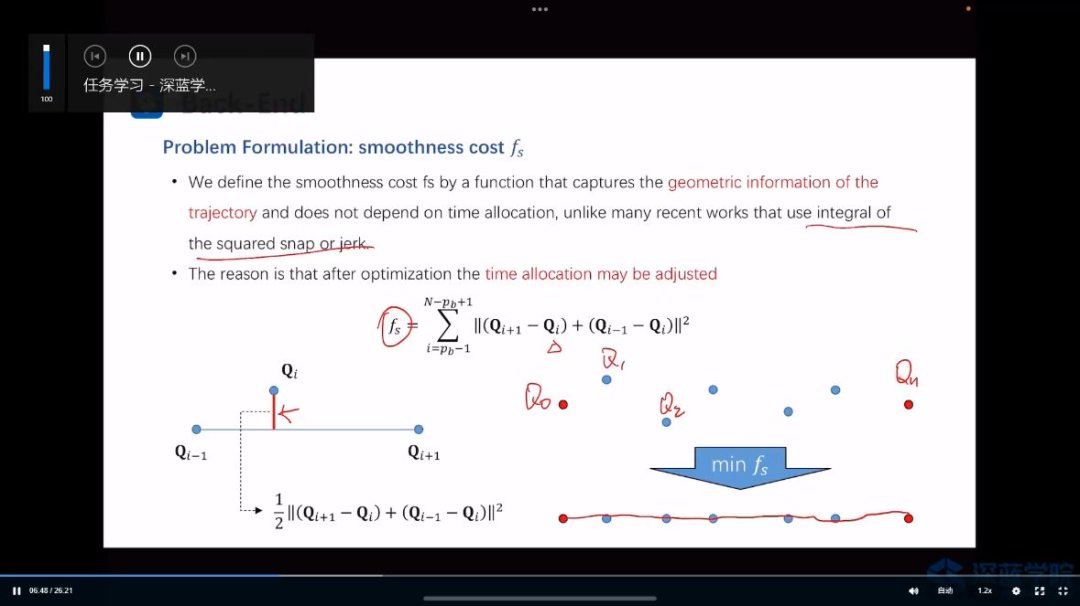
代价1:平滑,中间点到起点和终点之间的距离最小:
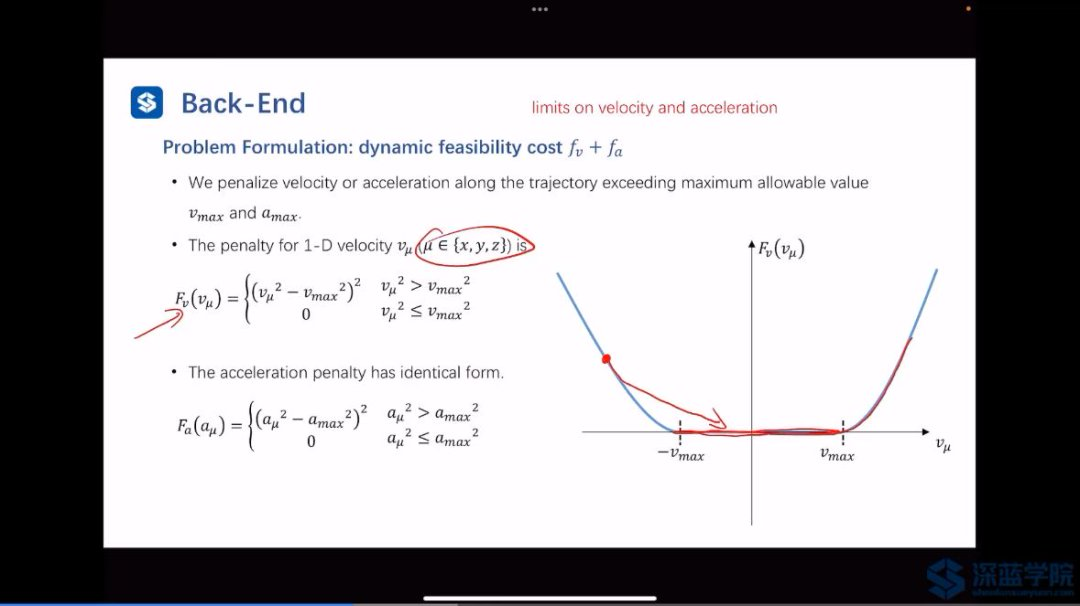
速度和加速度有边界代价约束:
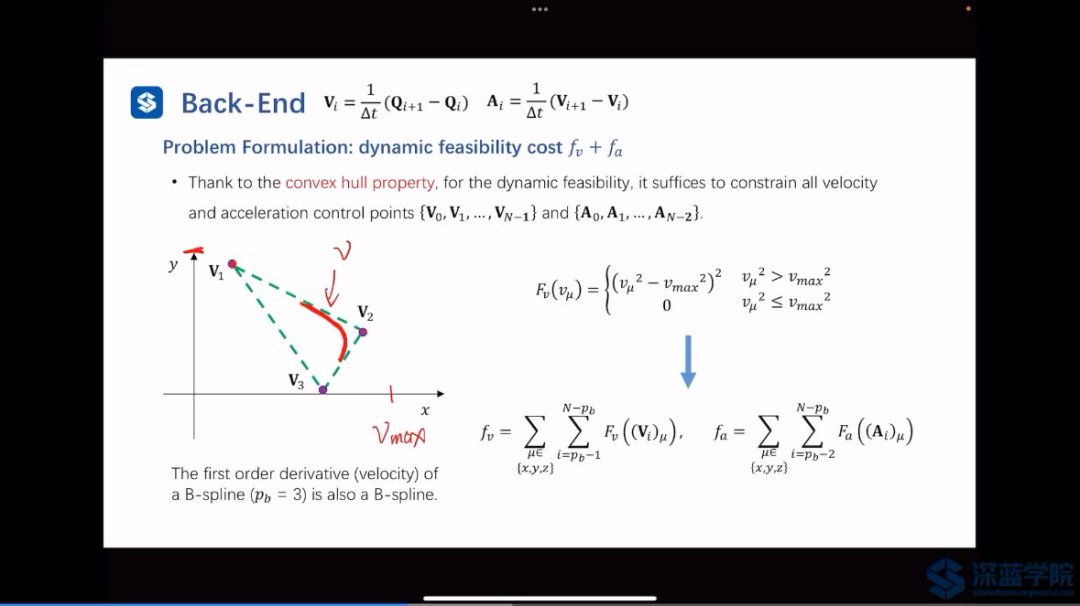
连续曲线上的约束,转换为控制点上面的约束,凸包性质:
避障的代价:离最近障碍物的距离
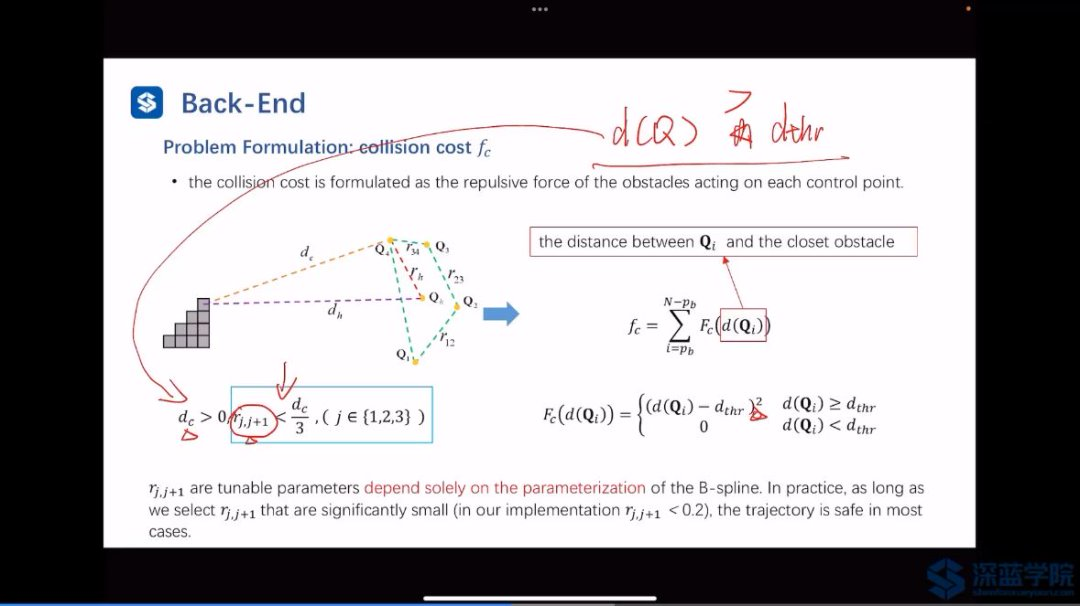
通过ESDF地图获取离障碍物的最近距离:
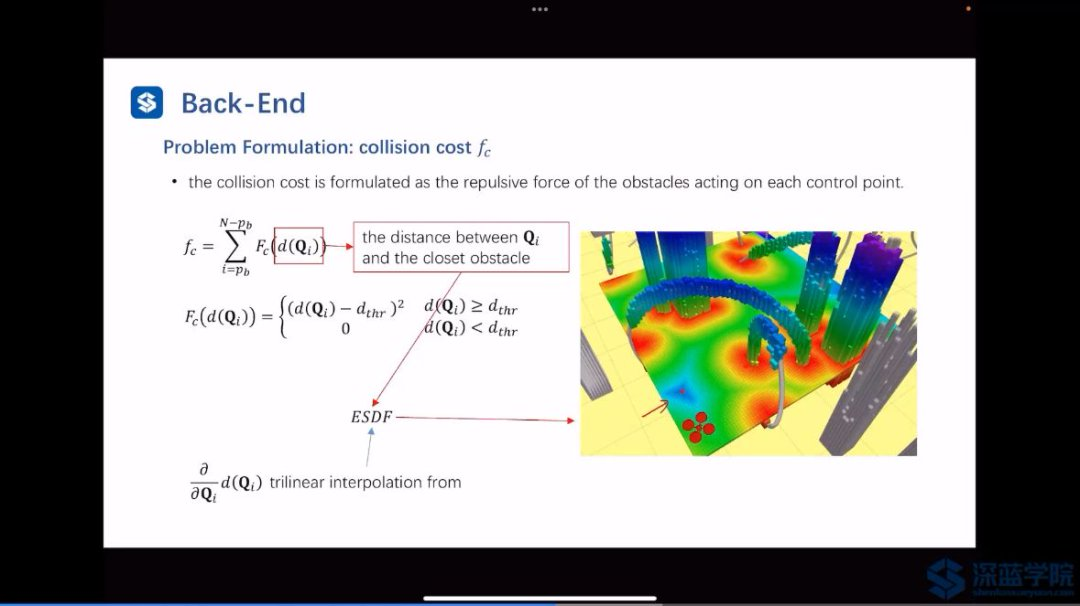
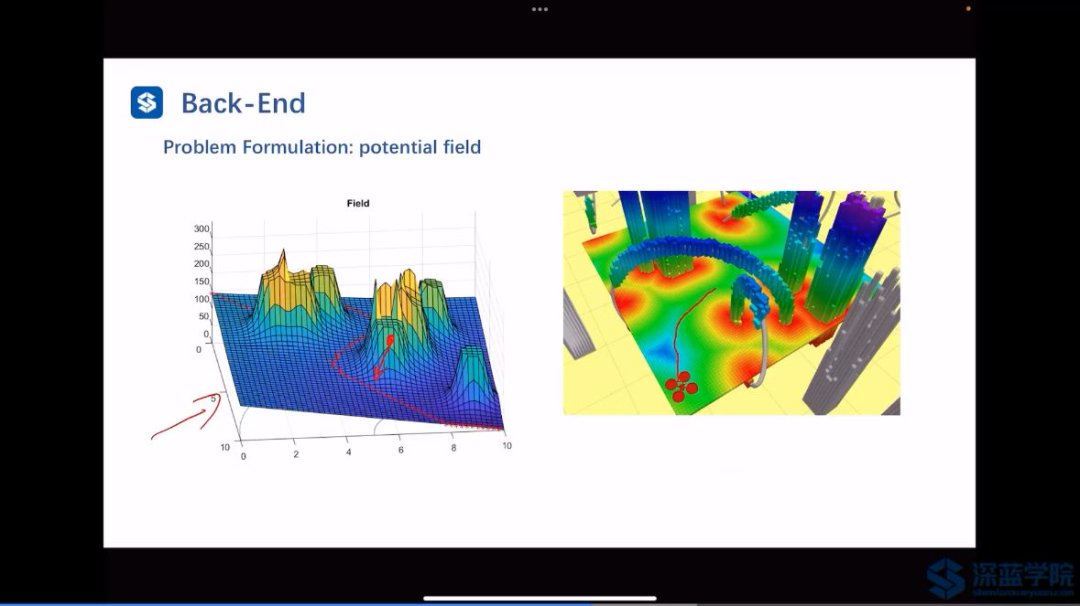
ESDF地图的理解:
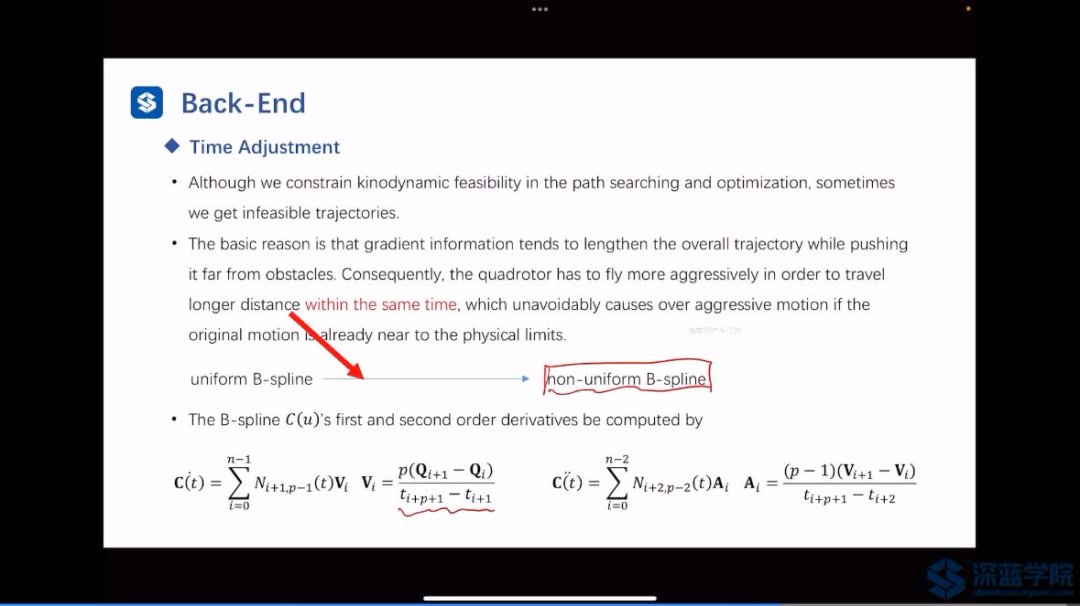
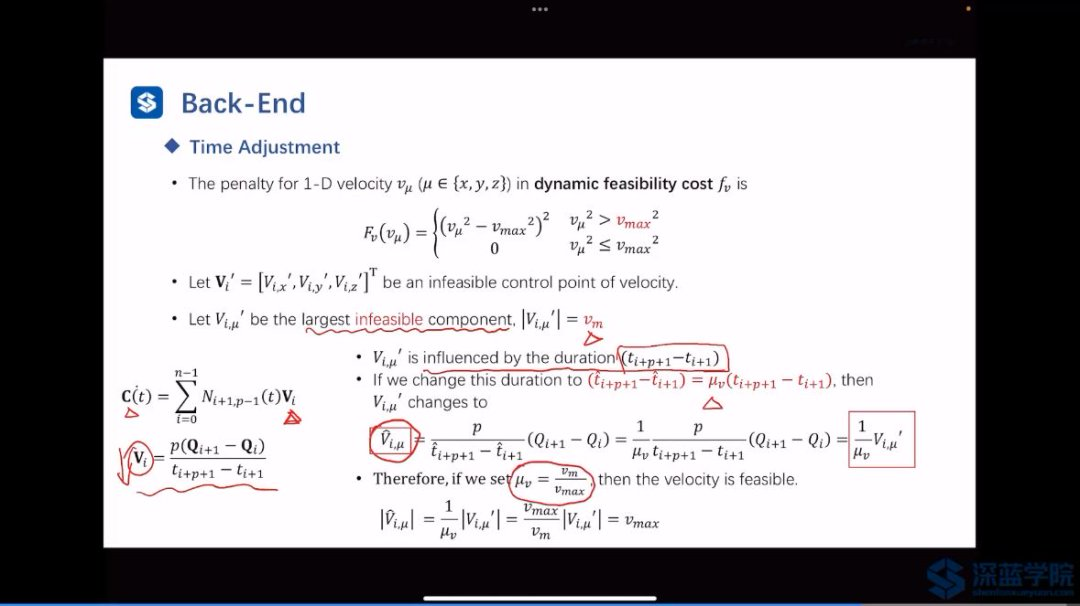
在障碍物较多时,控制点之间的时间太小,导致生成的轨迹超出了动力学约束:
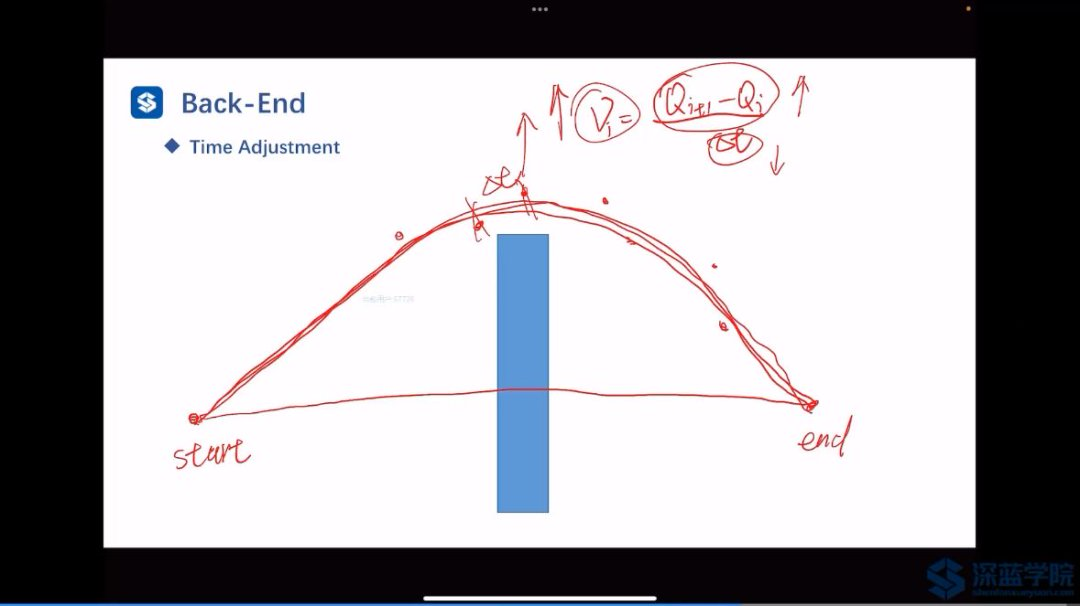
计算需要调整的控制点的速度大小,增加时间:
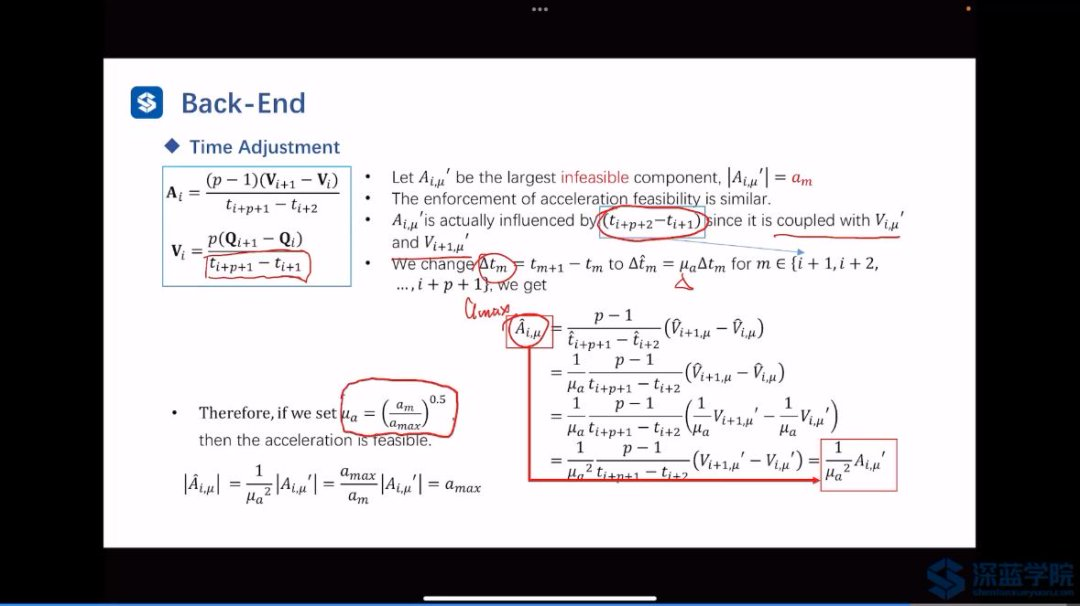
对加速度采取相同的策略使得其不至于太大:
相关推荐
feasibility.2 天前
LeCun团队世界模型JEPA首登无人机:9K参数模型,零样本Sim-to-Real飞入100Hz闭环
论文阅读·嵌入式·无人机·具身智能·世界模型·杨立昆·jpea
QXWZ_IA2 天前
具身智能巡检和无人机巡检怎么选?
人工智能·安全·无人机
Eyfcom3 天前
〖物联网终端实战 05〗无人机与无人车协同:最后一公里的空地一体化调度协议
无人机·物联网终端实战·快递软件
FPGA小迷弟7 天前
FPGA 与千兆以太网校验和:从原理到 Verilog 实现
嵌入式硬件·fpga开发·无人机·ai编程·fpga
亥时无人机管理系统8 天前
一网统飞低空管控平台源码 全域无人机集中管理系统功能与落地优势
私有化部署·无人机·低空经济·无人机管理系统·一网统飞·行业巡检
拓恒技术10 天前
从“可见光漏检”到“热异常锁定”:无人机河道排污口识别与溯源的技术链路
人工智能·视觉检测·无人机
QXWZ_IA11 天前
无人机自主巡检从半自动到全闭环的阶段划分与定位要求
人工智能·安全·无人机
AiNightVision11 天前
无人机夜视模块如何选择?——从参数指标到系统集成的完整选型指南
人工智能·算法·计算机视觉·车载系统·无人机·视频·智能硬件
qq_252941316811 天前
无人机视角公路两侧滑坡检测数据集 | 公路巡检 滑坡检测 地质灾害 无人机航拍9302期
yolo·目标检测·目标跟踪·无人机·地质灾害·无人机视角·滑坡检测
tianxuanjg12 天前
无人机科研轻量化结构件采购指南|高校实验室选型避坑:轻量化与结构强度如何兼顾
人工智能·经验分享·机器人·无人机·制造