埃夫特各种系列机器人运动学建模、轨迹规划和工作空间求解

要求:

1.理论分析

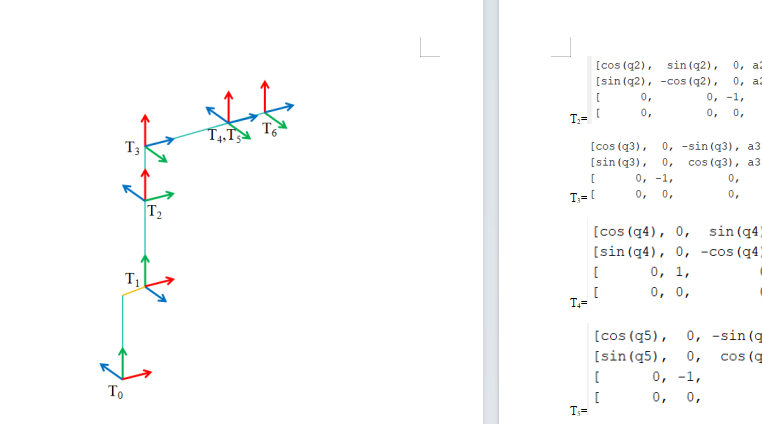
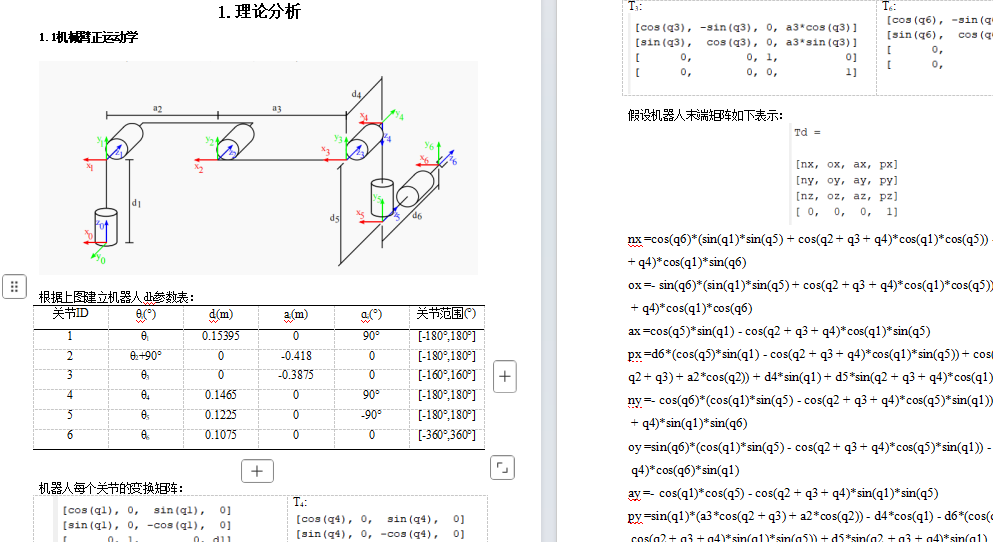
1.1 正向运动学:根据D-H法完成机器人的正向运动学(数学建模后基于Matlab计算公式);

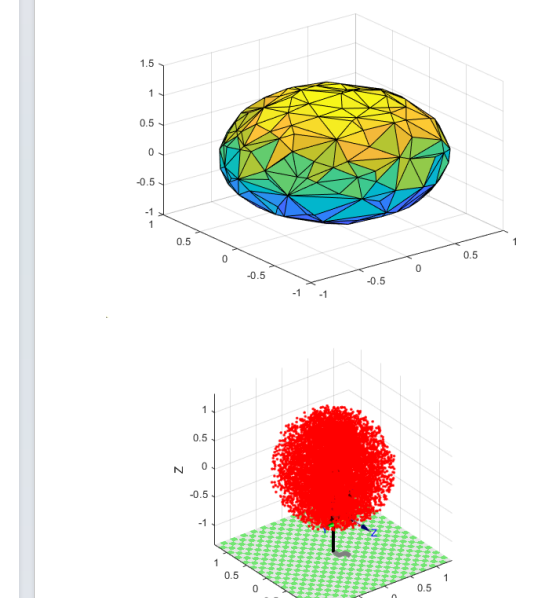
1.2 工作空间分析:根据正向运动学结果,运用 MATLAB进行工作空间分析,完成工作空间点云图和包络图;

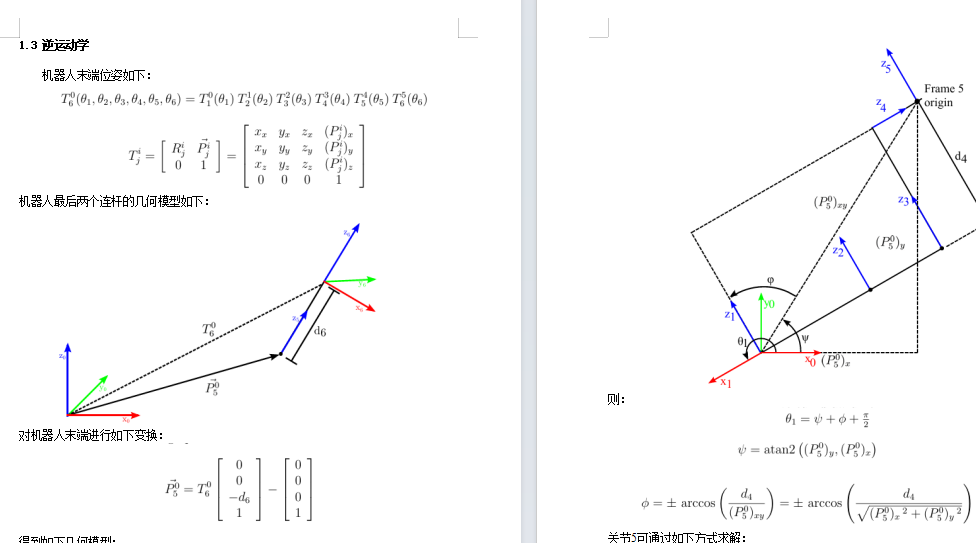
1.3 逆向运动学:根据正向运动学结果推导逆向运动学公式(封闭逆解);

2.基于Matlab Robotics Toolbox的机器人仿真分析

2.1 基于Matlab Robotics Toolbox完成机器人模型的建立;

2.2 在工作空间中规划一条工作任务轨迹,完成基于关节空间的轨迹规划;

2.2.1 在工作空间中规划一条工作任务轨迹,可利用teach功能辅助完成;

2.2.2 找到工作任务上的关键示教点,求出其运动学逆解,并带入1.3中验证逆向运动学公式的正确性;

2.2.3 在关键示教点间完成基于关节空间的轨迹规划,并基于Matlab Robotics Toolbox显示带有末端轨迹的动态运动结果。

打赏请链接:飞舞的哲

1.ER12-2100

2.ER12H-2000

3.ER25-2700

4.ER35-1800

5.EXR210-2700

6.GR1600-1700

7.ER15-1400

8.ER15H-1400

9.ER50-1900

10.ER10-700

11.GR6160-3200

12.ECR5

相关推荐
鲁邦通物联网11 小时前
机器人梯控到站状态机设计:楼层匹配、事件时序与任务判断
人工智能·机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
极客互动API13 小时前
企业微信 API 二次开发:外部群机器人能力边界与实战指南
机器人·企业微信·企业微信二次开发·企业微信api·企业微信sdk·企业微信ipad协议
瓶瓶持续学习中14 小时前
物理AI与具身智能的技术架构区别:从空间建模到机器人动作执行
人工智能·机器人
zkk95272 天前
【机器人动力学】(四):动力学回归与最小参数集
机器人·动力学辨识·最小参数集
wechatbot8883 天前
企业微信外部群聊自动回复机器人开发实战
微信·机器人·企业微信·企业微信scrm·企业微信二次开发·企业微信api
wangxiaoxuan2173 天前
如何设计机器人 API:类型、单位、坐标系与失败语义
机器人·科沃斯八界
深蓝学院3 天前
机器人控制算法 MPC 的预测模型从哪来?完整公式推导
机器人·强化学习·机器人控制
蓝天居士3 天前
ROS2从入门到精通(13)
机器人·ros·ros 2
蓝天居士4 天前
JY61P认识、学习与实战(3)
机器人·嵌入式·传感器
feasibility.4 天前
399美元桌面机器人Doly:可爱电子宠物+树莓派开源平台,但不能像ChatGPT那样聊天
机器人·开源·嵌入式·树莓派·diy·桌宠