大家好!今天咱们聊聊OpenCV识物------这个听起来高大上,实则非常接地气的技术。好多童鞋们其实挺好奇的,比如拍个照片,拍照自动识图、停车场车牌识别等等,软件它怎么就知道这是个啥东西呢?其实这些都是计算机"认出"物体的能力。而OpenCV,就是实现这些功能的神兵利器。
一、OpenCV是什么?
简单说,OpenCV(Open Source Computer Vision Library)是个免费开源的计算机视觉库。集成了500多个图像处理函数。从基本的图片读取到高级的人脸识别,全都不在话下。更重要的是,它支持Python、C++、Java等多种语言,跨平台运行。了解这么多就行了!
二、识物的底层逻辑
计算机"看"图时,实际是在处理像素矩阵。识物的核心思路分三步走:
- 特征提取:找出物体独特的"身份证"(如边缘、角点、颜色直方图)
- 模式匹配:将提取的特征与已知模板对比
- 决策输出:根据匹配度判断物体类别和位置
就像你认朋友时先看五官特征,再和记忆中的样子比对,最后确认:"没错,是老张!"
三、实战代码:识别马克杯
主背景图:
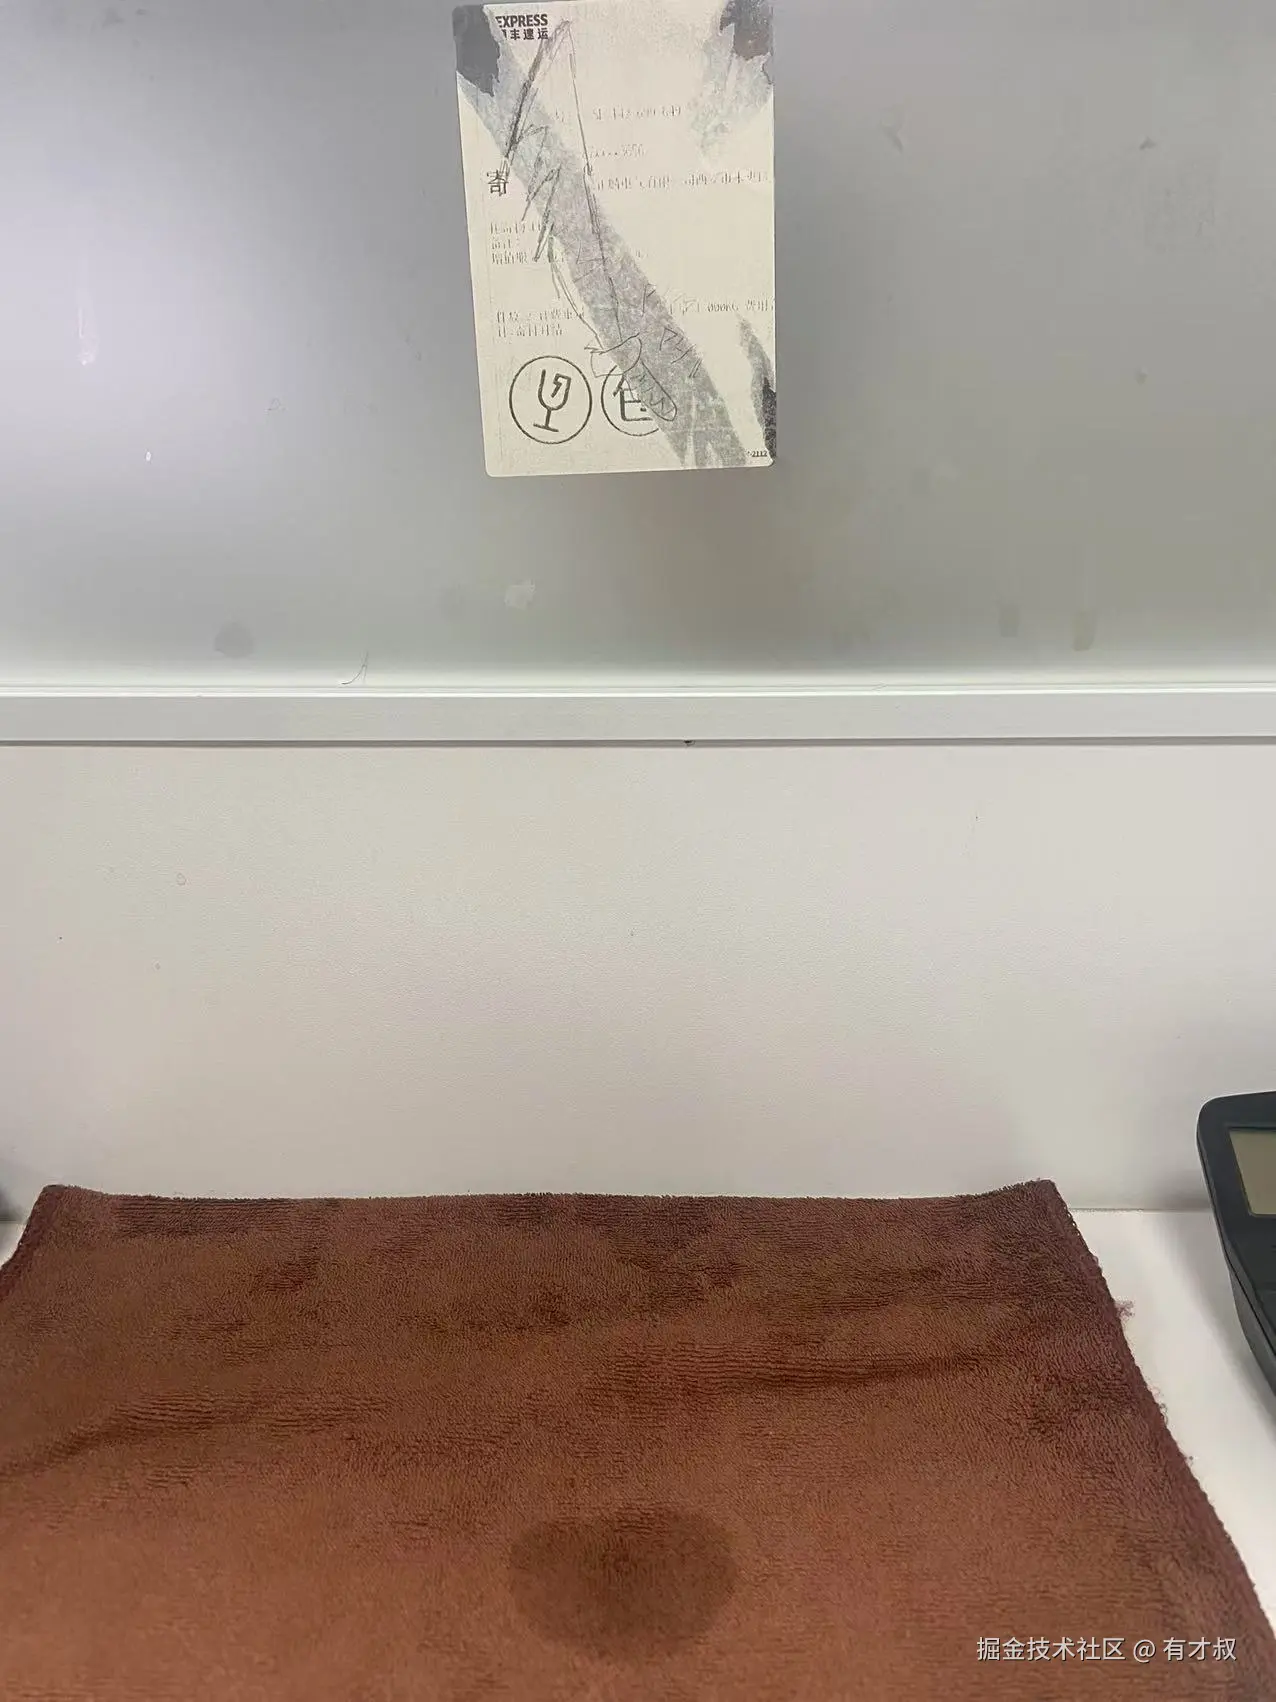
下面我们用一个具体案例,识别下图中的黑色保温杯: 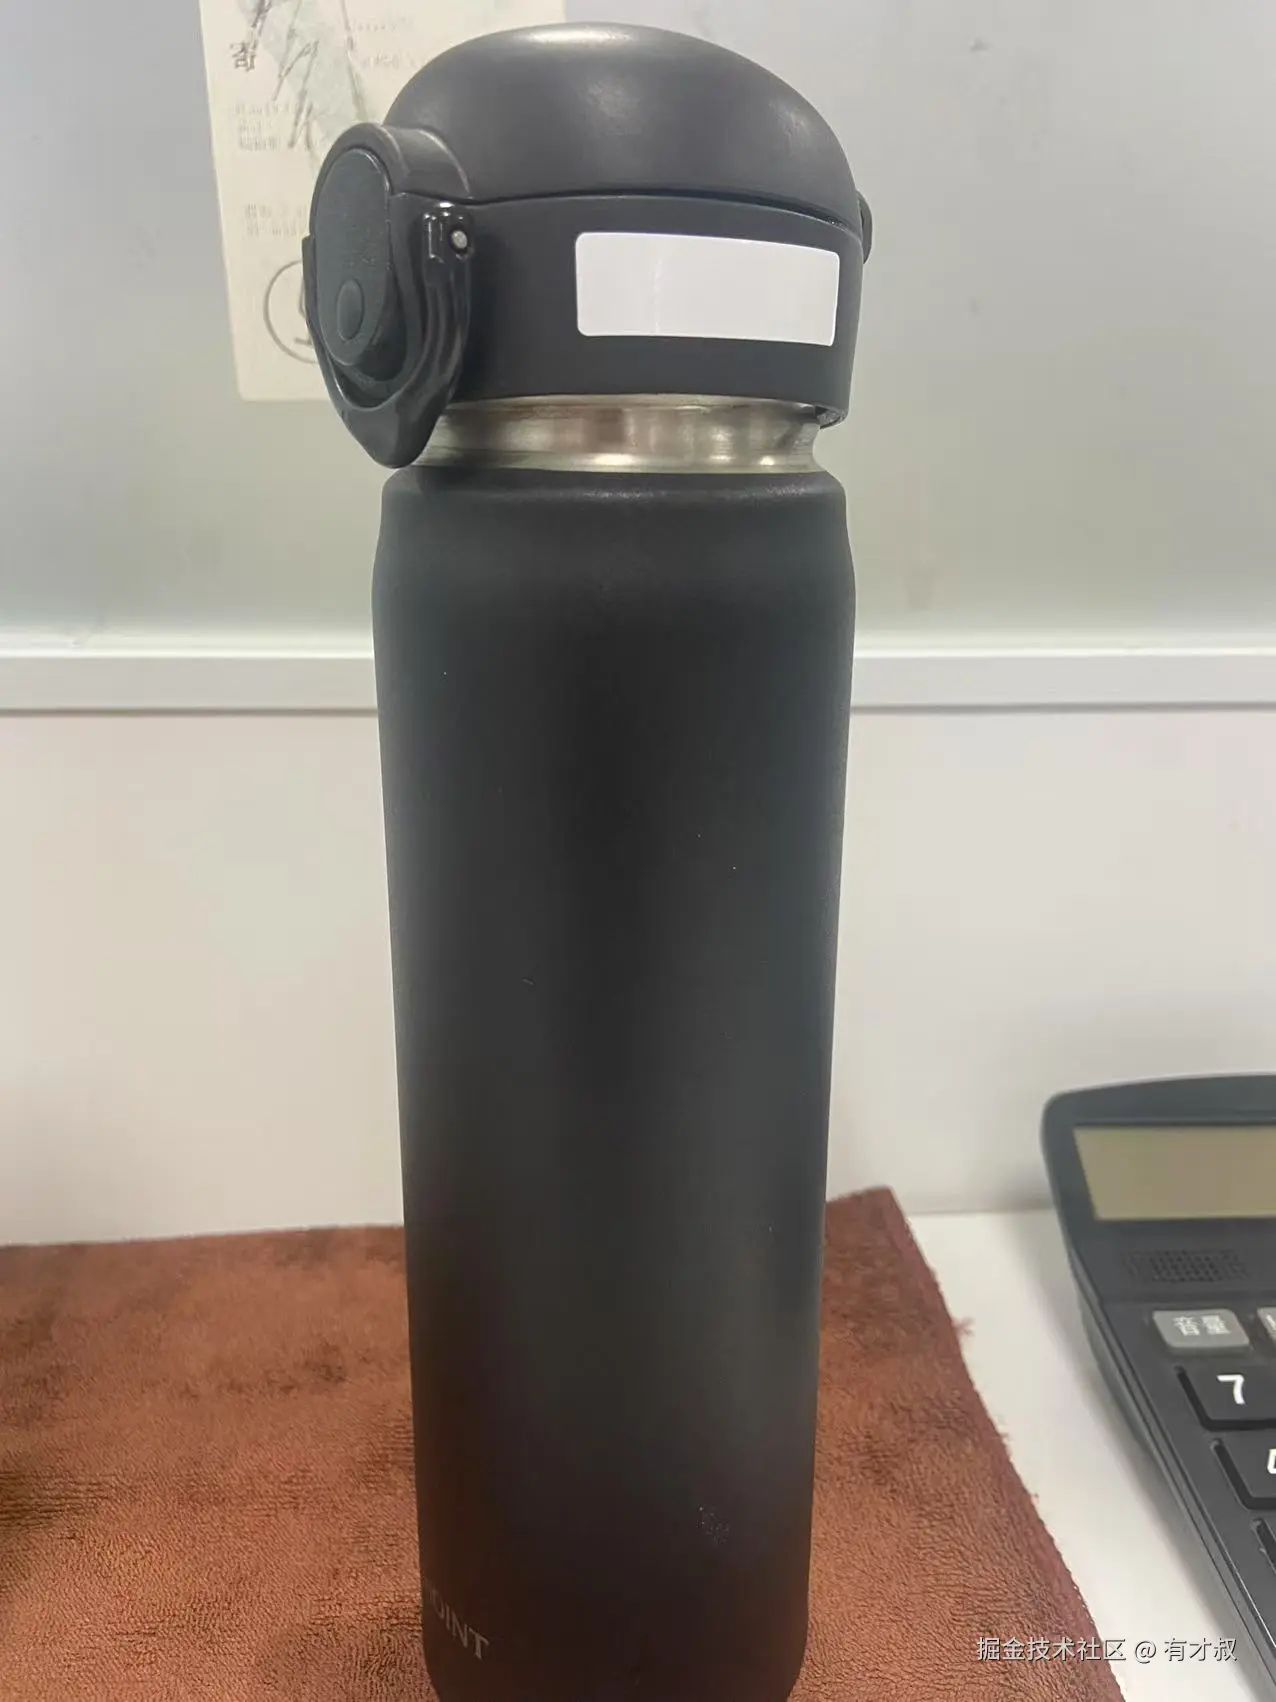
python
import cv2
import numpy as np

# 1. 加载主图和模板(实际使用时替换为你的图片路径)
main_img = cv2.imread('desk_scene.jpg')  # 主场景图
template = cv2.imread('cup_template.jpg')  # 马克杯模板

# 2. 转换为灰度图(降低计算复杂度)
gray_main = cv2.cvtColor(main_img, cv2.COLOR_BGR2GRAY)
gray_template = cv2.cvtColor(template, cv2.COLOR_BGR2GRAY)

# 3. 执行模板匹配
result = cv2.matchTemplate(gray_main, gray_template, cv2.TM_CCOEFF_NORMED)

# 4. 定位最佳匹配区域
min_val, max_val, min_loc, max_loc = cv2.minMaxLoc(result)
top_left = max_loc  # 匹配度最高的左上角坐标
h, w = gray_template.shape
bottom_right = (top_left[0] + w, top_left[1] + h)  # 计算右下角坐标

# 5. 标记识别结果
cv2.rectangle(main_img, top_left, bottom_right, (0, 255, 0), 3)  # 画绿色矩形框

# 6. 显示结果
cv2.imshow('Detection Result', main_img)
cv2.waitKey(0)
cv2.destroyAllWindows()
代码执行效果:在原始图片中,黑色保温杯被绿色矩形框准确标出。
四、代码逐行解析
- 图像加载 :
imread()读取图片,主图包含多个物体,模板是待识别的目标物体 - 灰度转换:将RGB三通道图转为单通道灰度图,运算量降至1/3
- 模板匹配 :
matchTemplate()函数滑动遍历主图- 用归一化相关系数(TM_CCOEFF_NORMED)计算相似度
- 输出结果矩阵记录每个位置的匹配值
- 定位目标 :
minMaxLoc()找到结果矩阵中的最大值(即最佳匹配点)- 结合模板尺寸计算矩形框坐标
- 可视化标记:在原始彩图上用绿色矩形框标出识别结果
五、技术局限性及优化方案
模板匹配虽简单直接,但有明显短板:
- 尺度敏感:模板尺寸必须与实际物体一致
- 旋转失效:物体旋转后无法识别
- 背景干扰:复杂场景中易误判
解决方案:
python
# 进阶方案:特征点匹配 (SIFT算法示例)
sift = cv2.SIFT_create()
kp1, des1 = sift.detectAndCompute(template, None)
kp2, des2 = sift.detectAndCompute(main_img, None)

# 使用FLANN匹配器
flann = cv2.FlannBasedMatcher()
matches = flann.knnMatch(des1, des2, k=2)

# 筛选优质匹配点
good_matches = []
for m,n in matches:
    if m.distance < 0.7 * n.distance:
        good_matches.append(m)

# 绘制匹配结果
result_img = cv2.drawMatches(template, kp1, main_img, kp2, good_matches, None)
cv2.imshow('Feature Matching', result_img)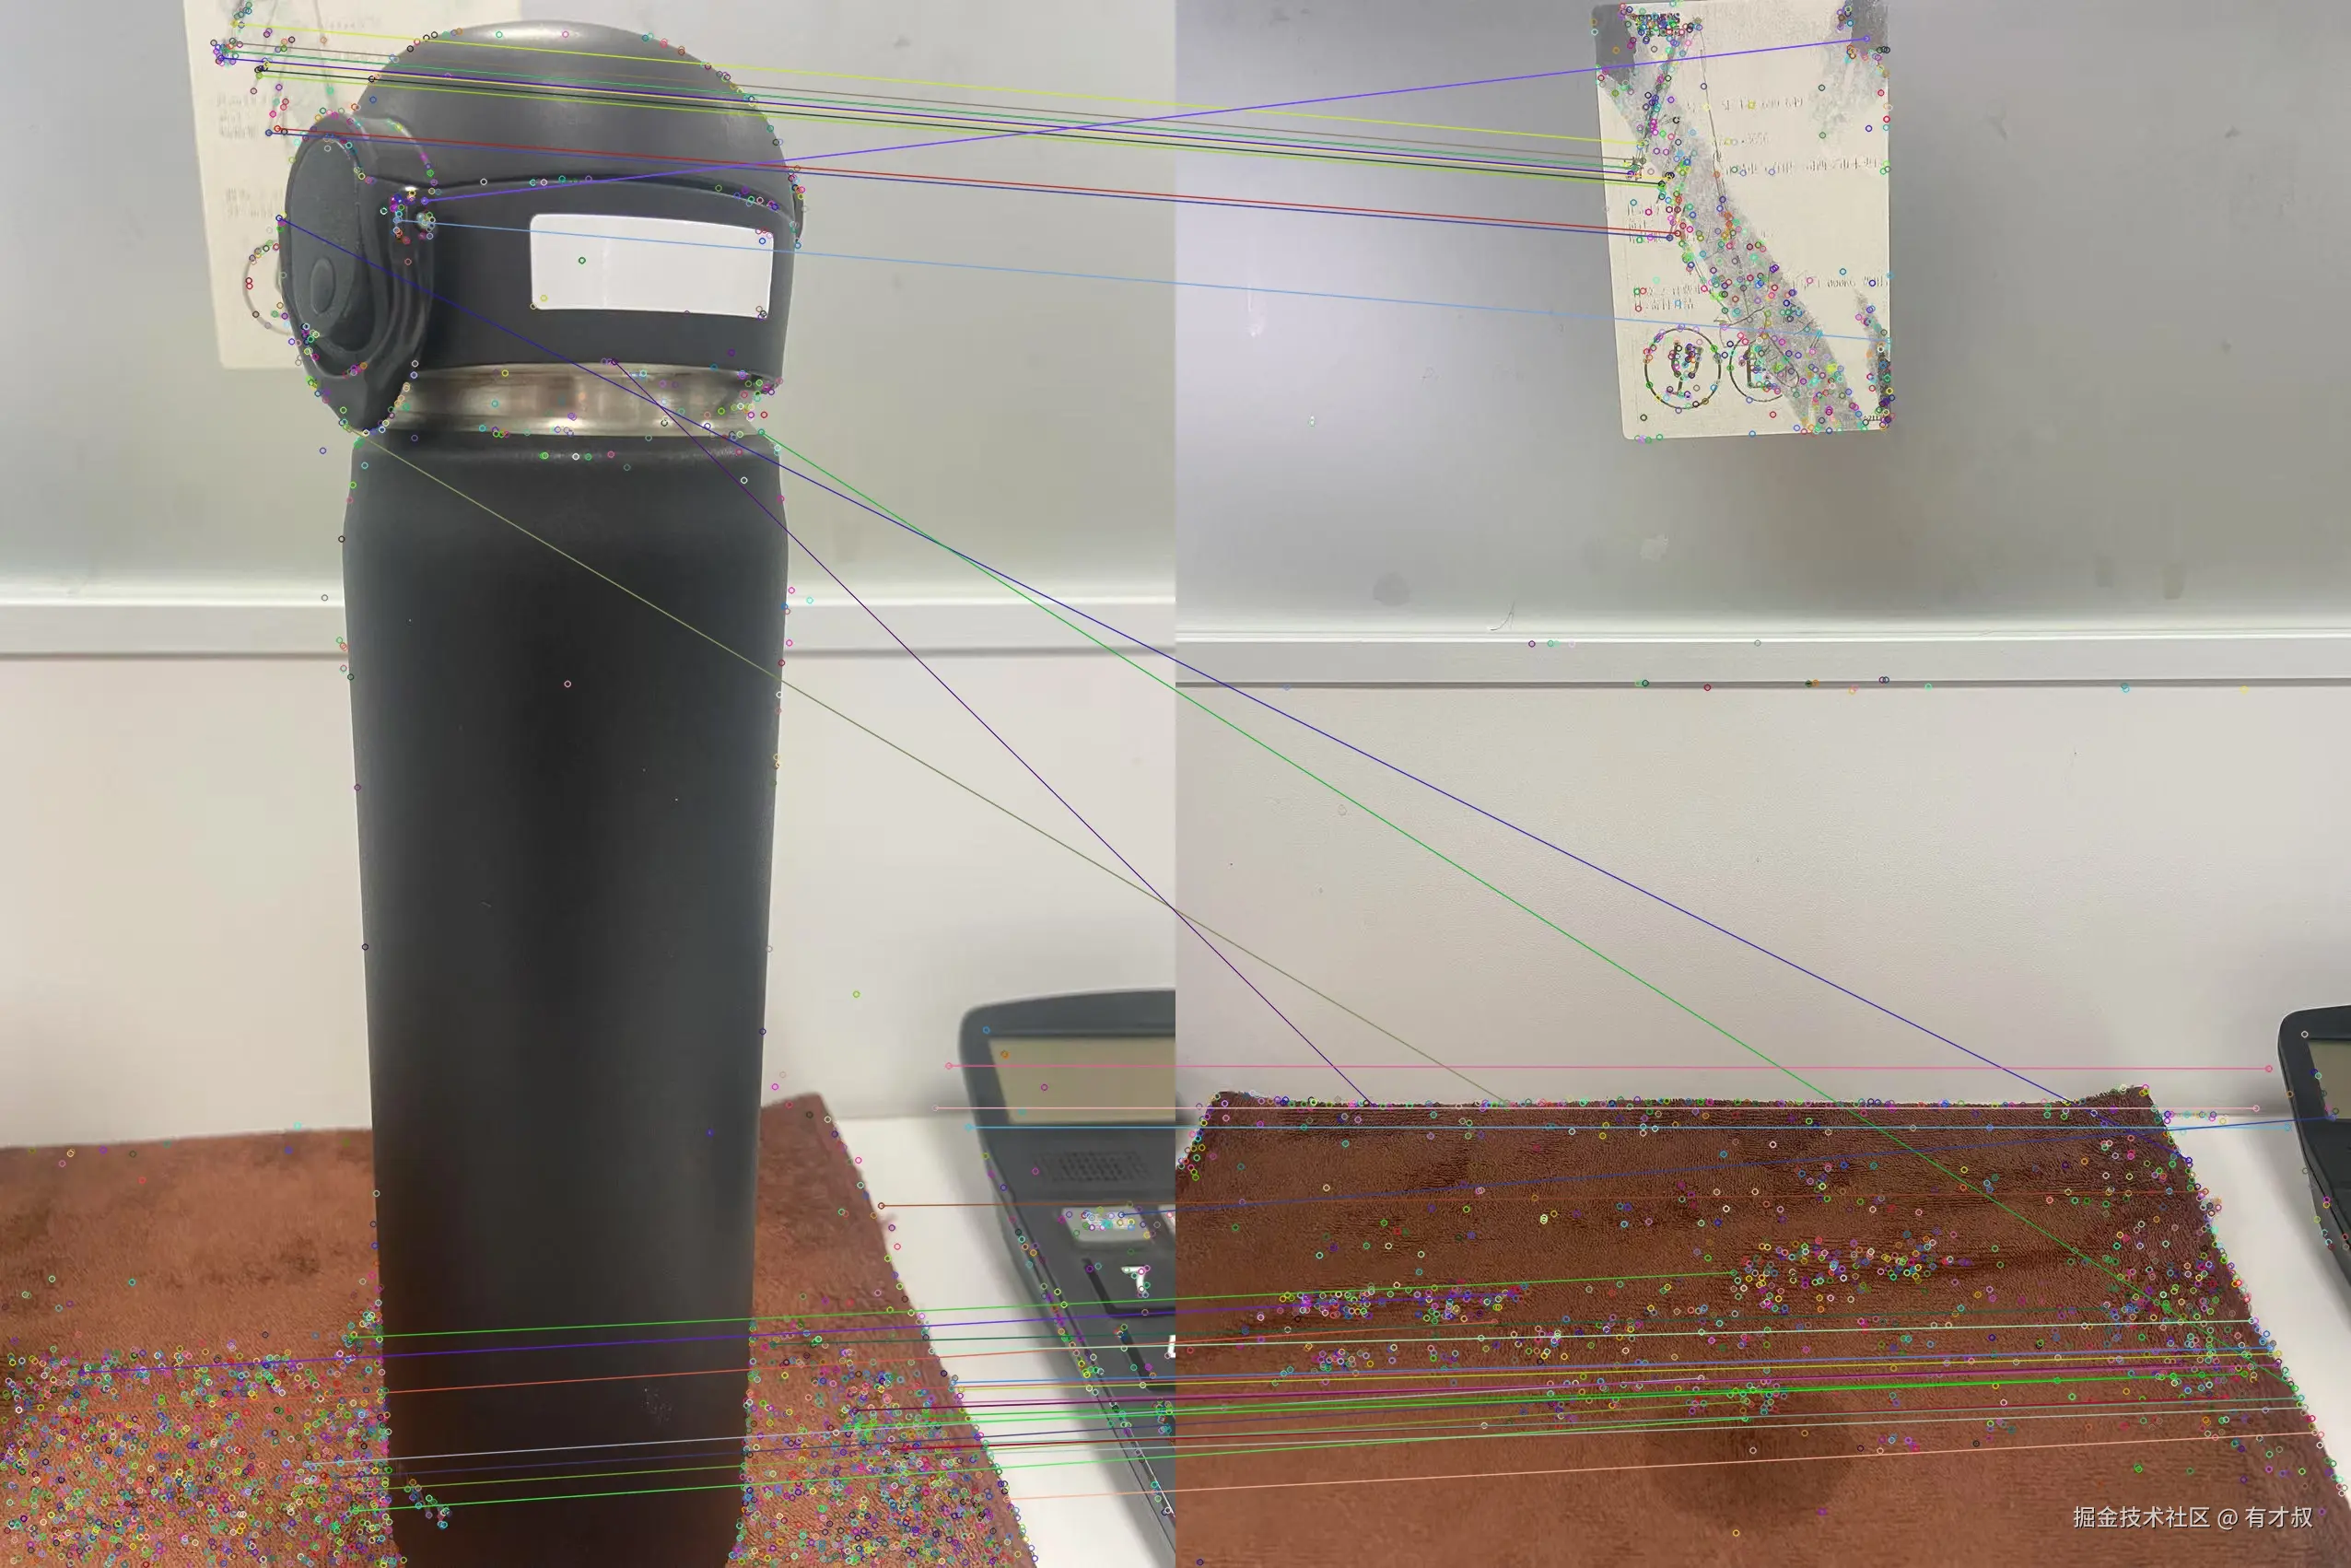
特征点匹配通过提取旋转/尺度不变的特征点(如SIFT、ORB),大幅提升鲁棒性。当匹配点数超过阈值时,即可判定物体存在。
如有不对的地方,希望大佬指正,万分感谢!!!