文章目录
- 一、通用端口功能实现
-
- [1. 功能实现](#1. 功能实现)
-
- [1.1 头文件定义](#1.1 头文件定义)
- [1.2 源文件实现](#1.2 源文件实现)
- [1.3 main文件实现](#1.3 main文件实现)
- [1.4 tree.xml 实现](#1.4 tree.xml 实现)
- [2. 执行结果](#2. 执行结果)
使用行为树控制机器人(一) ------ 节点
使用行为树控制机器人(二) ------ 黑板
使用行为树控制机器人(三) ------ 通用端口
有了上述前两节我们已经可以实现节点间的通信,BehaviorTree.CPP支持将字符串自动转换为常见类型(如int、long、double、bool、NodeStatus等),但作为导航,我们希望节点间实现自定义数据的传递,如:导航点的数据传递:
cpp
// 自定义二维位姿类型
struct Pose2D
{
  double x;
  double y;
  double yaw;
};
接下来,我们将展示如何将通用的 C++ 类型作为端口。
一、通用端口功能实现
1. 功能实现
1.1 头文件定义
为了让XML加载器能从字符串中实例化Pose2D,需提供convertFromString(BT::StringView str) 的模板类实现。如何将Pose2D序列化为字符串参考如下:
cpp
// 在BT命名空间中特化字符串转换
namespace BT
{
    template <> inline Pose2D convertFromString(BT::StringView str)
    {
        // 使用字符串流替代 splitString
        std::string input(str.data(), str.size());
        std::istringstream ss(input);
        Pose2D output;
        char delimiter;

        // 解析格式: "x;y;yaw"
        if (!(ss >> output.x >> delimiter >> output.y >> delimiter >> output.yaw) || delimiter != ';')
        {
            throw BT::RuntimeError("invalid input for Pose2D: " + input);
        }

        return output;
    }
} // end namespace BT
接着按照惯例,就是头文件定义操作了。
cpp
#ifndef BEHAVIOR_TREE_NODES_H
#define BEHAVIOR_TREE_NODES_H

#include "behaviortree_cpp/bt_factory.h"
#include <iostream>
#include <sstream> // 添加 sstream 头文件

// 自定义二维位姿类型
struct Pose2D
{
  double x;
  double y;
  double yaw;
};

// 在BT命名空间中特化字符串转换
namespace BT
{
    template <> inline Pose2D convertFromString(BT::StringView str)
    {
        // 使用字符串流替代 splitString
        std::string input(str.data(), str.size());
        std::istringstream ss(input);
        Pose2D output;
        char delimiter;

        // 解析格式: "x;y;yaw"
        if (!(ss >> output.x >> delimiter >> output.y >> delimiter >> output.yaw) || delimiter != ';')
        {
            throw BT::RuntimeError("invalid input for Pose2D: " + input);
        }

        return output;
    }
} // end namespace BT

namespace BTNodes
{

// 写入端口 "goal"
class CalculateGoal : public BT::SyncActionNode
{
public:
    CalculateGoal(const std::string& name, const BT::NodeConfig& config);

    static BT::PortsList providedPorts();

    BT::NodeStatus tick() override;
};

// 读取端口
class PrintTarget : public BT::SyncActionNode
{
public:
    PrintTarget(const std::string& name, const BT::NodeConfig& config);

    static BT::PortsList providedPorts();

    BT::NodeStatus tick() override;
};

} // namespace BTNodes

#endif // BEHAVIOR_TREE_NODES_H
1.2 源文件实现
cpp
#include "behavior_tree_nodes.h"

using namespace BTNodes;

// CalculateGoal 实现
CalculateGoal::CalculateGoal(const std::string& name, const BT::NodeConfig& config) : BT::SyncActionNode(name, config)
{}

BT::PortsList CalculateGoal::providedPorts()
{
  return { BT::OutputPort<Pose2D>("goal") };
}

BT::NodeStatus CalculateGoal::tick()
{
  // 设置目标位置
  Pose2D mygoal = {1.1, 2.3, 0.0};
  setOutput<Pose2D>("goal", mygoal);
  return BT::NodeStatus::SUCCESS;
}

// PrintTarget 实现
PrintTarget::PrintTarget(const std::string& name, const BT::NodeConfig& config) : BT::SyncActionNode(name, config)
{}

BT::PortsList PrintTarget::providedPorts()
{
  // 可选:添加人类可读的描述
  const char* description = "打印目标位置到控制台";
  return { BT::InputPort<Pose2D>("target", description) };
}

BT::NodeStatus PrintTarget::tick()
{
  auto res = getInput<Pose2D>("target");
  if (!res)
  {
    throw BT::RuntimeError("error reading port [target]: " + res.error());
  }
  Pose2D target = res.value();
  printf("目标位置: [%.1f, %.1f, %.1f]\n", target.x, target.y, target.yaw);
  return BT::NodeStatus::SUCCESS;
}
1.3 main文件实现
cpp
#include "behavior_tree_nodes.h"
#include "behaviortree_cpp/bt_factory.h"
#include "behaviortree_cpp/loggers/bt_cout_logger.h"

int main()
{
  BT::BehaviorTreeFactory factory;

  // 注册自定义节点
  factory.registerNodeType<BTNodes::CalculateGoal>("CalculateGoal");
  factory.registerNodeType<BTNodes::PrintTarget>("PrintTarget");

  // 内联 XML 定义
  const std::string xml_text = R"(
<root BTCPP_format="4" main_tree_to_execute="MainTree">
  <BehaviorTree ID="MainTree">
    <Sequence name="root">
      <CalculateGoal goal="{GoalPosition}" />
      <PrintTarget   target="{GoalPosition}" />
      <Script        code=" OtherGoal:='-1;3' " />
      <PrintTarget   target="{OtherGoal}" />
    </Sequence>
  </BehaviorTree>
</root>
)";

  try {
#if 0
    // 从文本创建行为树
    const std::string tree_xml_path = xml_text;
    auto tree = factory.createTreeFromText(tree_xml_path);

#else
    // 从XML文件 创建行为树
    const std::string tree_xml_path = "../trees/tree.xml";
    auto tree = factory.createTreeFromFile(tree_xml_path);
#endif

    // 添加日志记录器(可选)
    BT::StdCoutLogger logger(tree);

    // 打印树结构
    std::cout << "------ Behavior Tree Structure ------" << std::endl;
    BT::printTreeRecursively(tree.rootNode());
    std::cout << "------------------------------------" << std::endl;

    // 执行行为树
    tree.tickWhileRunning();

  } catch (const std::exception& e) {
    std::cerr << "Error: " << e.what() << std::endl;
    return 1;
  }

  return 0;
}
1.4 tree.xml 实现
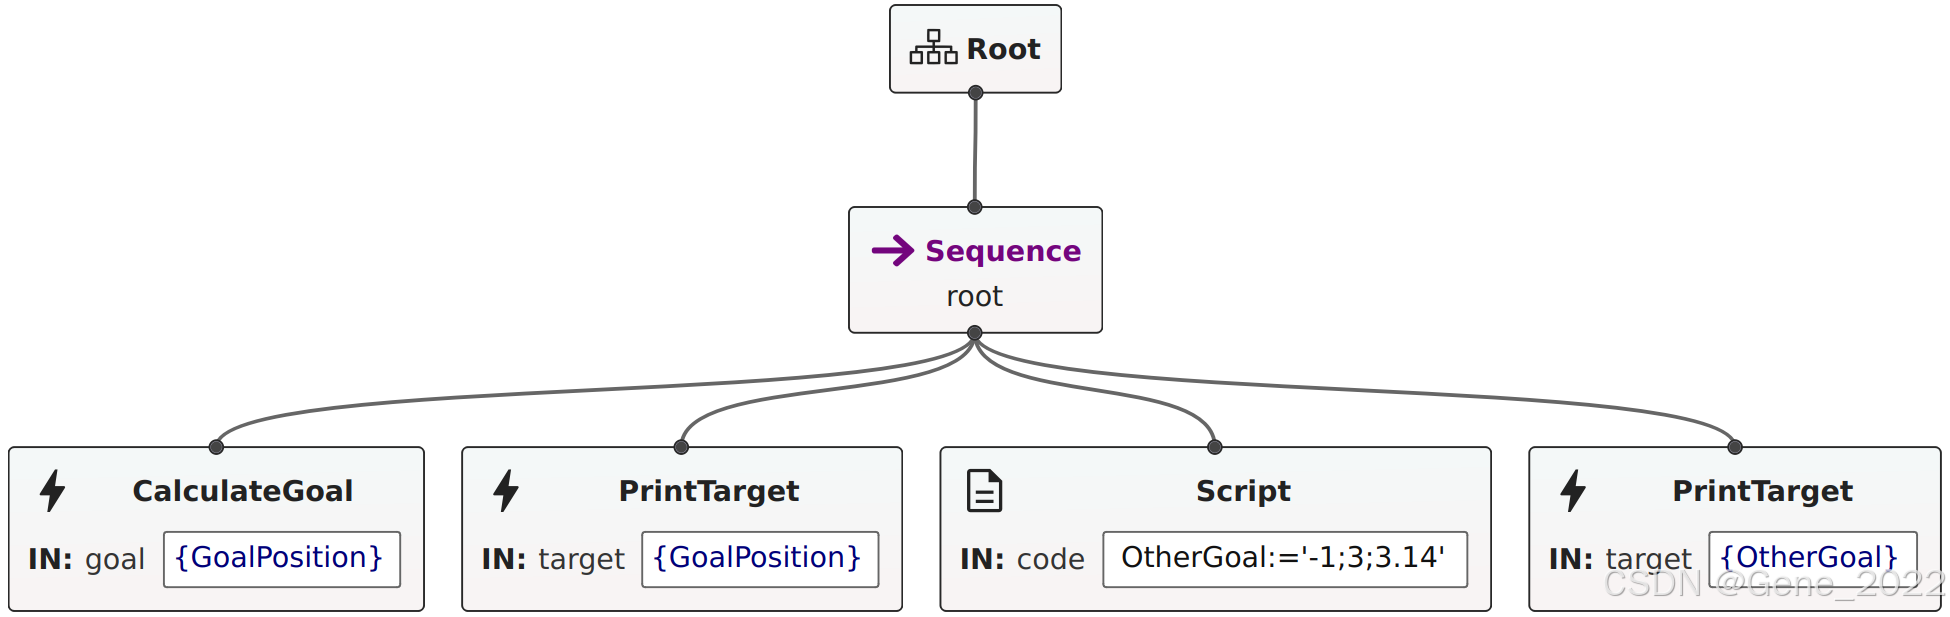
行为树实现逻辑如上,xml文件定义如下:
xml
<root BTCPP_format="4" main_tree_to_execute="MainTree">
  <BehaviorTree ID="MainTree">
    <Sequence name="root">
      <CalculateGoal goal="{GoalPosition}" />
      <PrintTarget   target="{GoalPosition}" />
      <Script        code=" OtherGoal:='-1;3;3.14' " />
      <PrintTarget   target="{OtherGoal}" />
    </Sequence>
  </BehaviorTree>
</root>
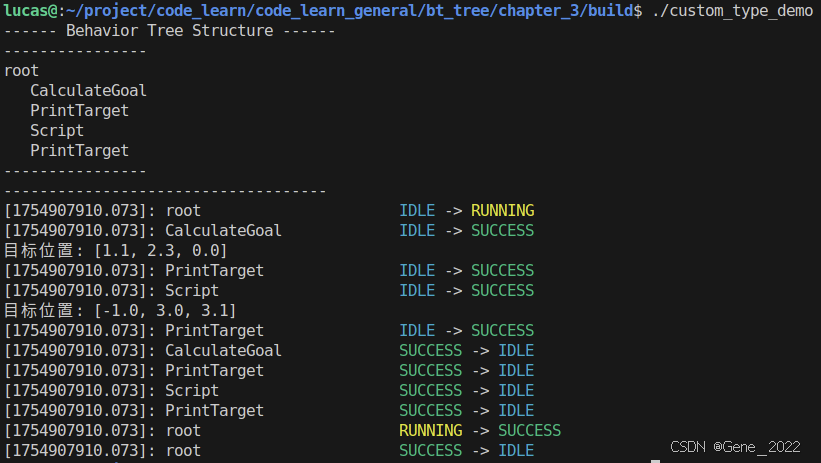
2. 执行结果