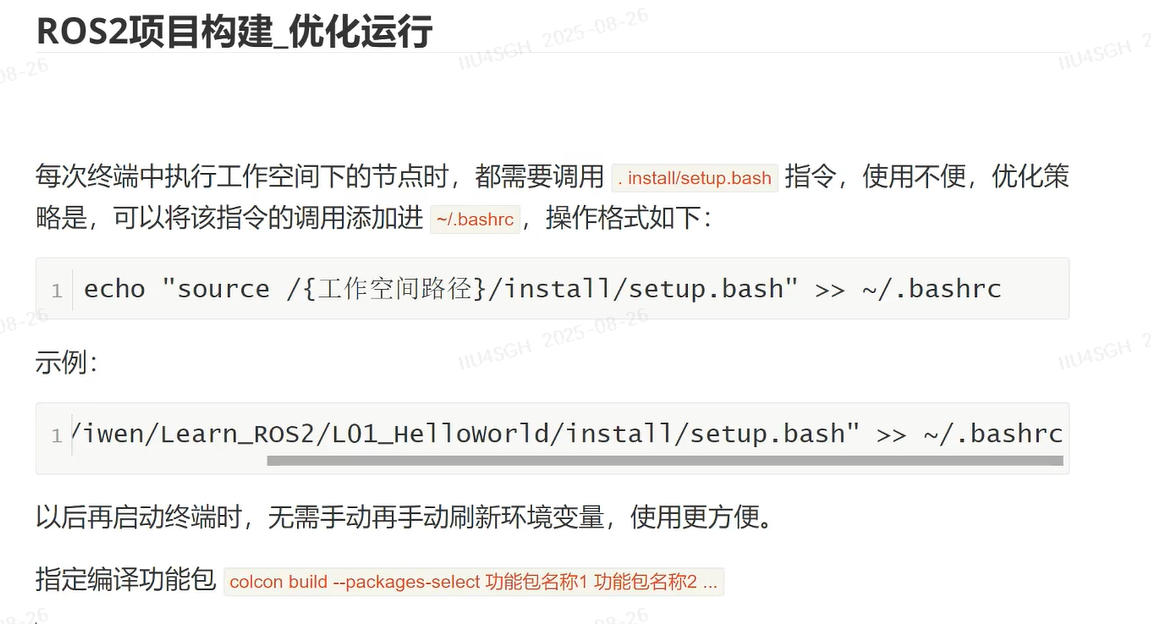
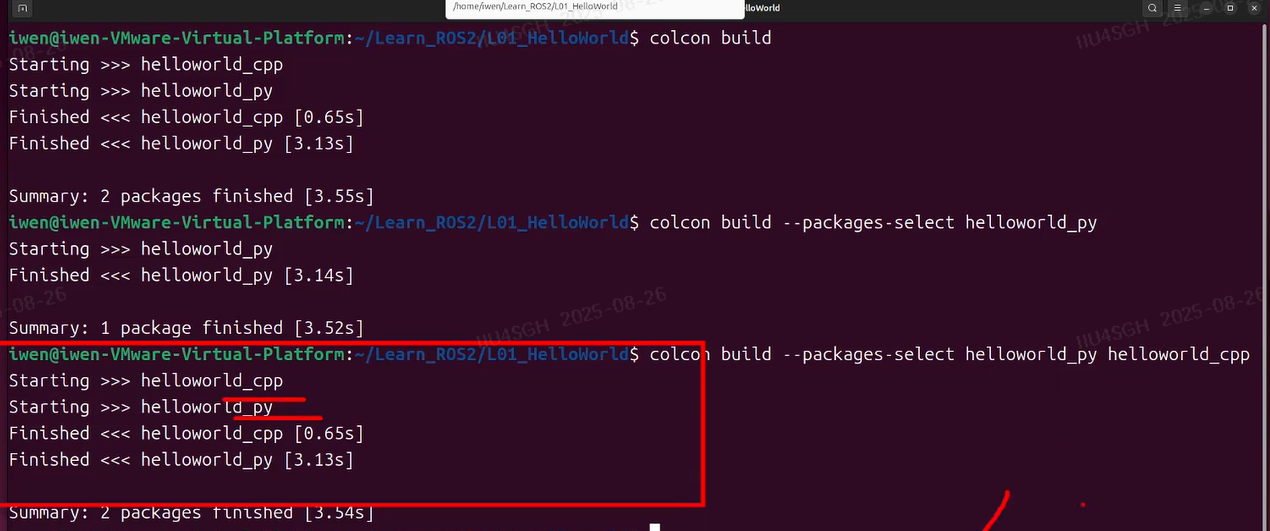
12_ROS2项目构建_创建工作空间_哔哩哔哩_bilibili
通过网盘分享的文件:ROS2机器人零基础从入门到实战.pdf
链接: https://pan.baidu.com/s/13OdFL6Mn9L8QwbPBWyXHPw
提取码: wqx4
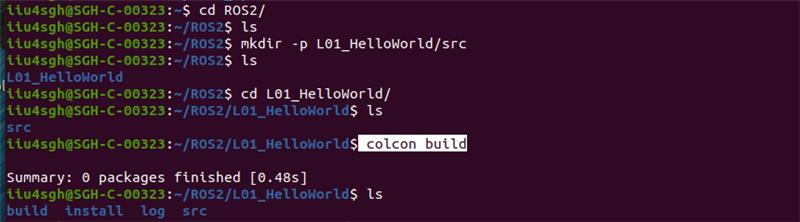

cpp
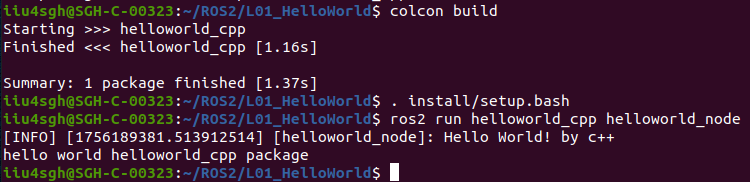
#include "rclcpp/rclcpp.hpp"
#include <cstdio>

int main(int argc, char ** argv)
{
    rclcpp::init(argc,argv);// init ros2
    auto node = rclcpp::Node::make_shared("helloworld_node");//create one node
    RCLCPP_INFO(node->get_logger(),"Hello World! by c++");
    rclcpp::shutdown();//release resource
    printf("hello world helloworld_cpp package\n");
    return 0;
}
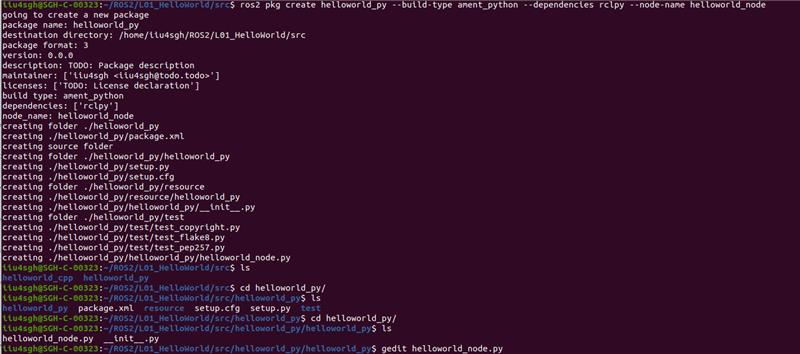
python
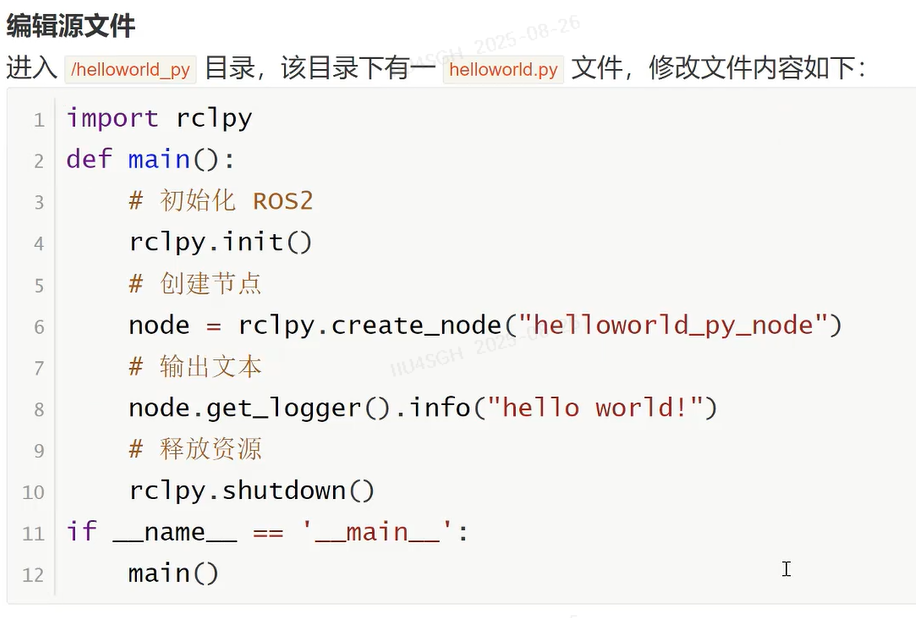
import rclpy
from rclpy.node import Node

def main():
    rclpy.init()
    node = rclpy.create_node("helloworld_py")
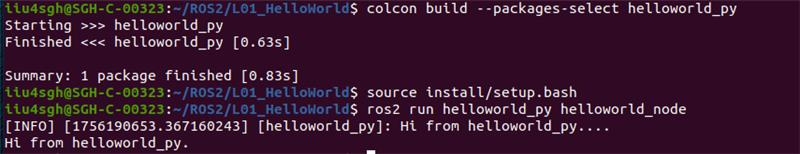
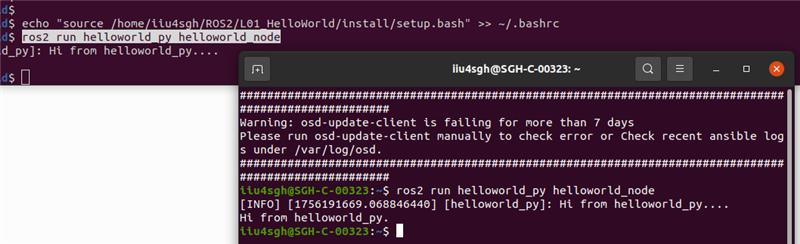
    node.get_logger().info("Hi from helloworld_py....")
    print('Hi from helloworld_py.')
    rclpy.shutdown()


if __name__ == '__main__':
    main()