无人机倾斜摄影农田航线规划

1、注册

登录网址https://www.wpmcloud.com

需要手机号,邮箱,工作单位

2、交叉环绕

航线规划-交叉环绕-区域环绕

3、KML文件生成

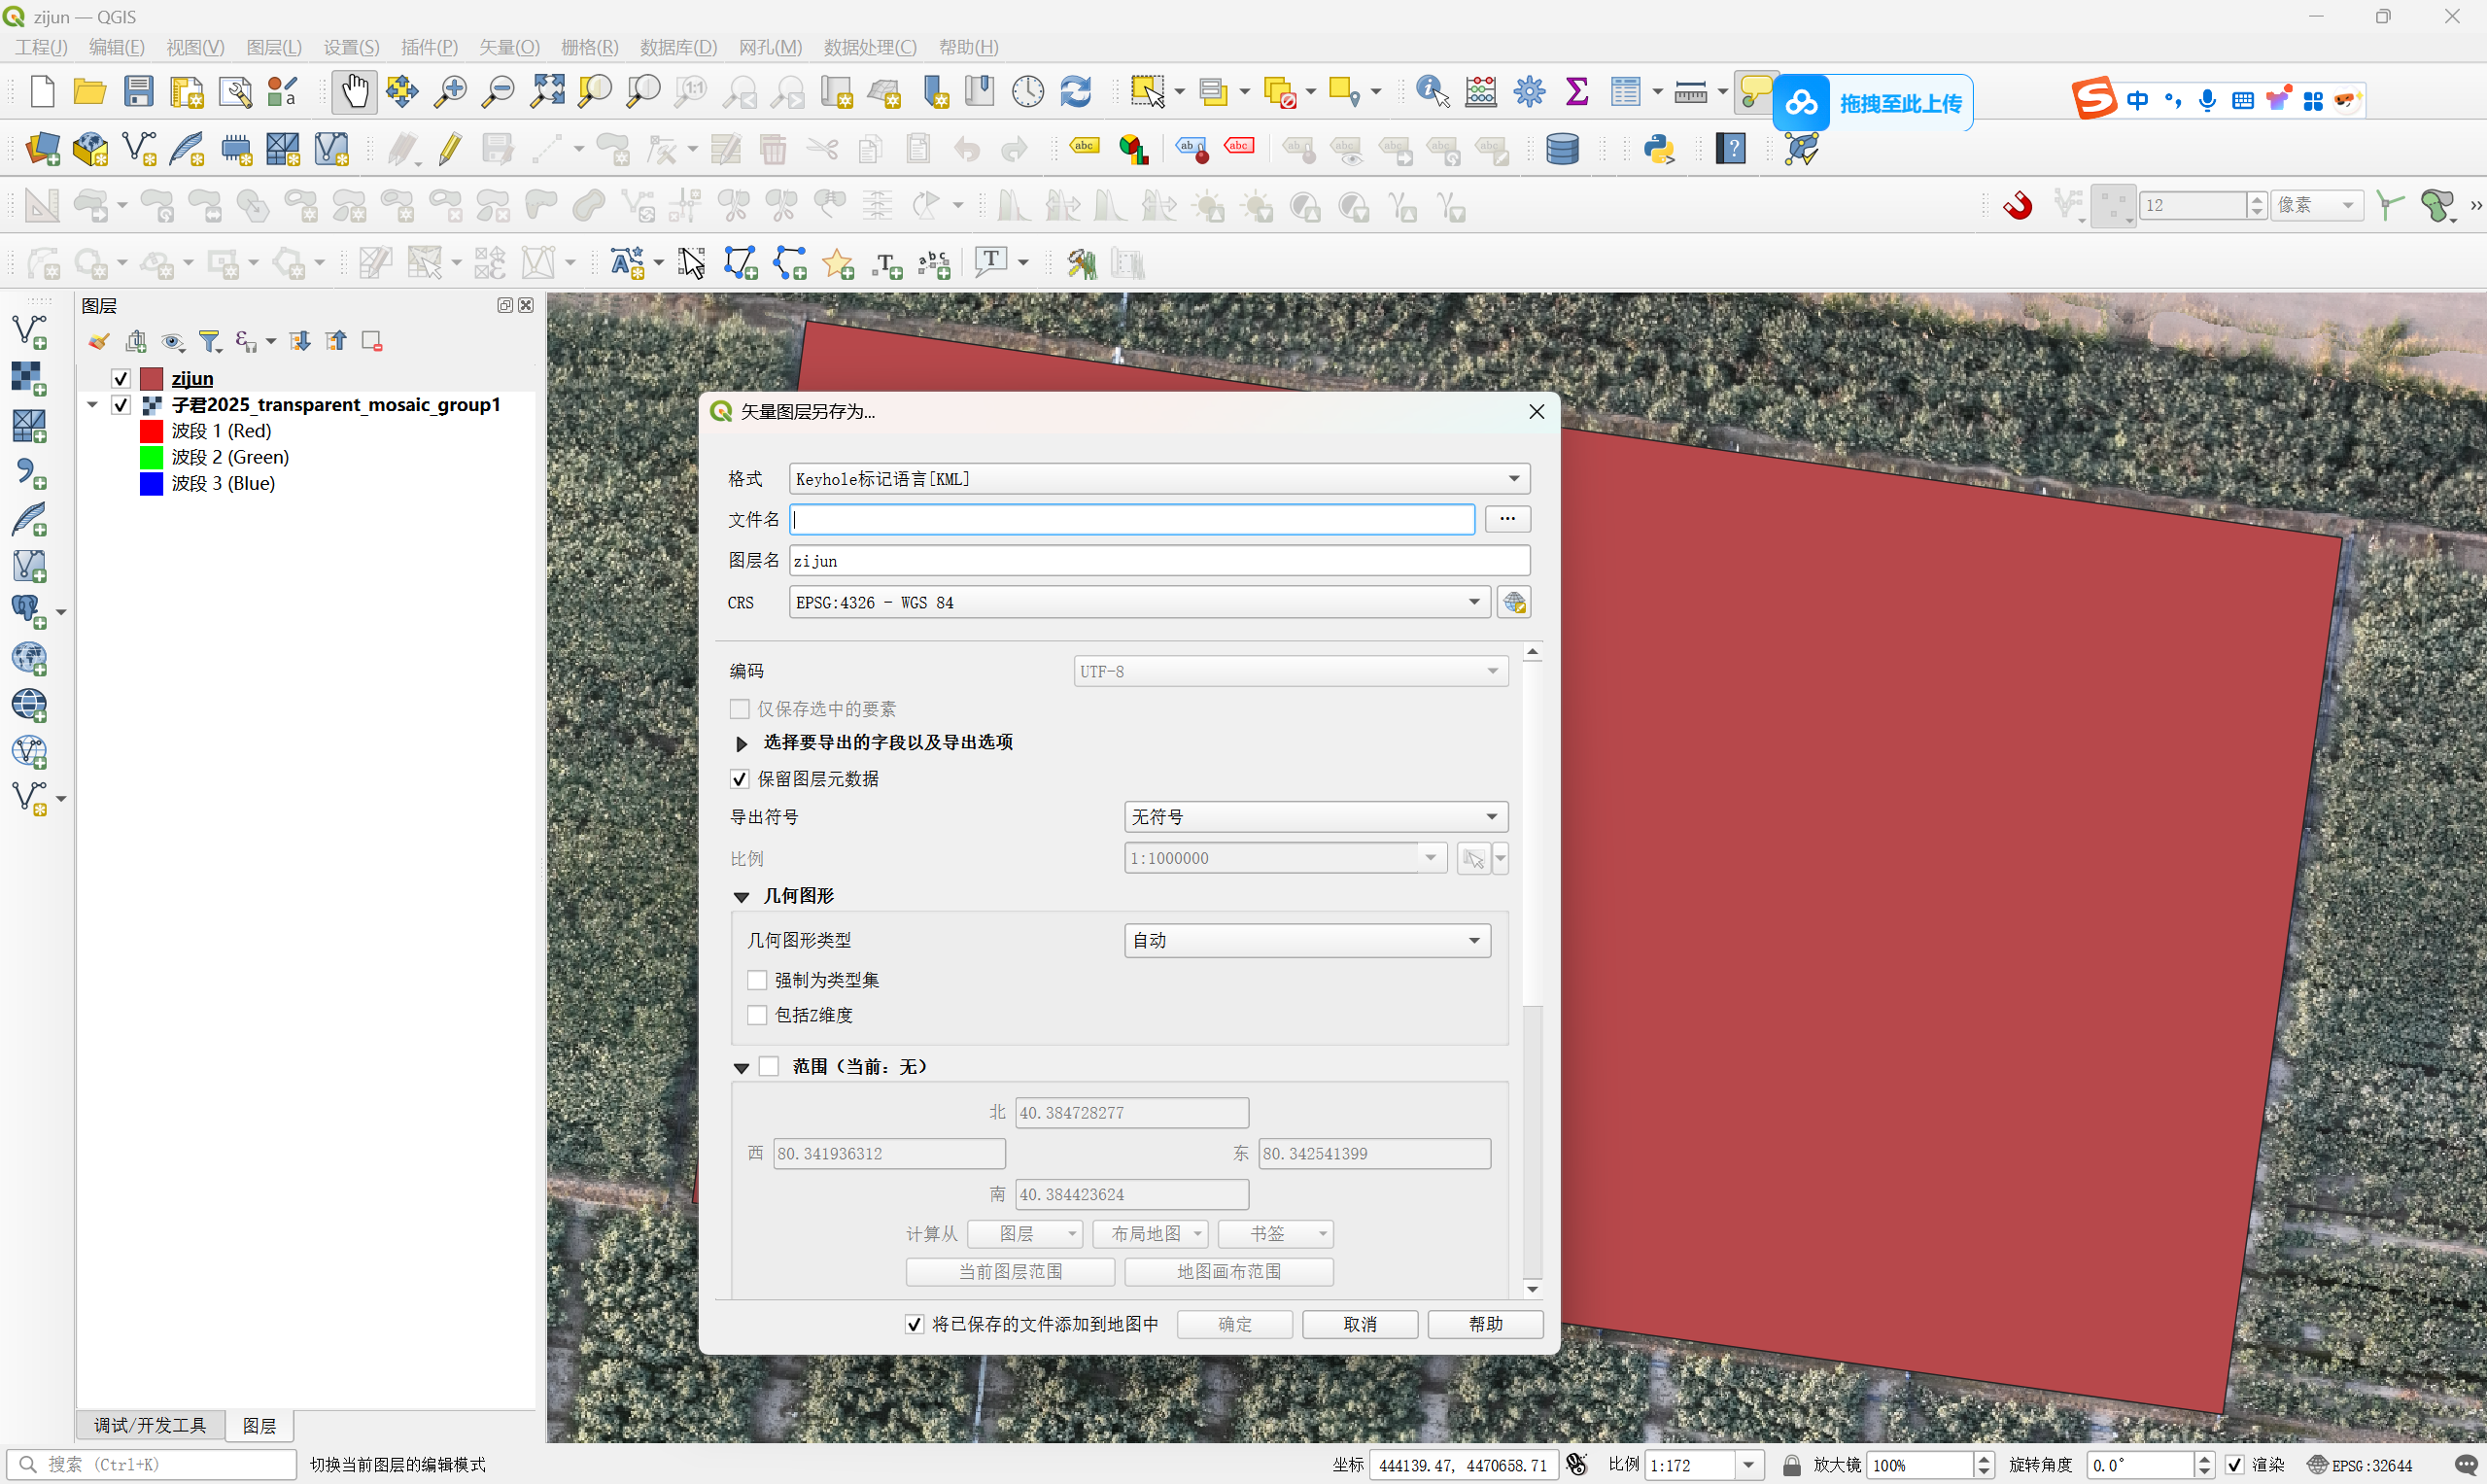
拍摄正射影像--精确画出区域的shp文件-右键导出-要素另存为-保存为KML文件
3、参数选择

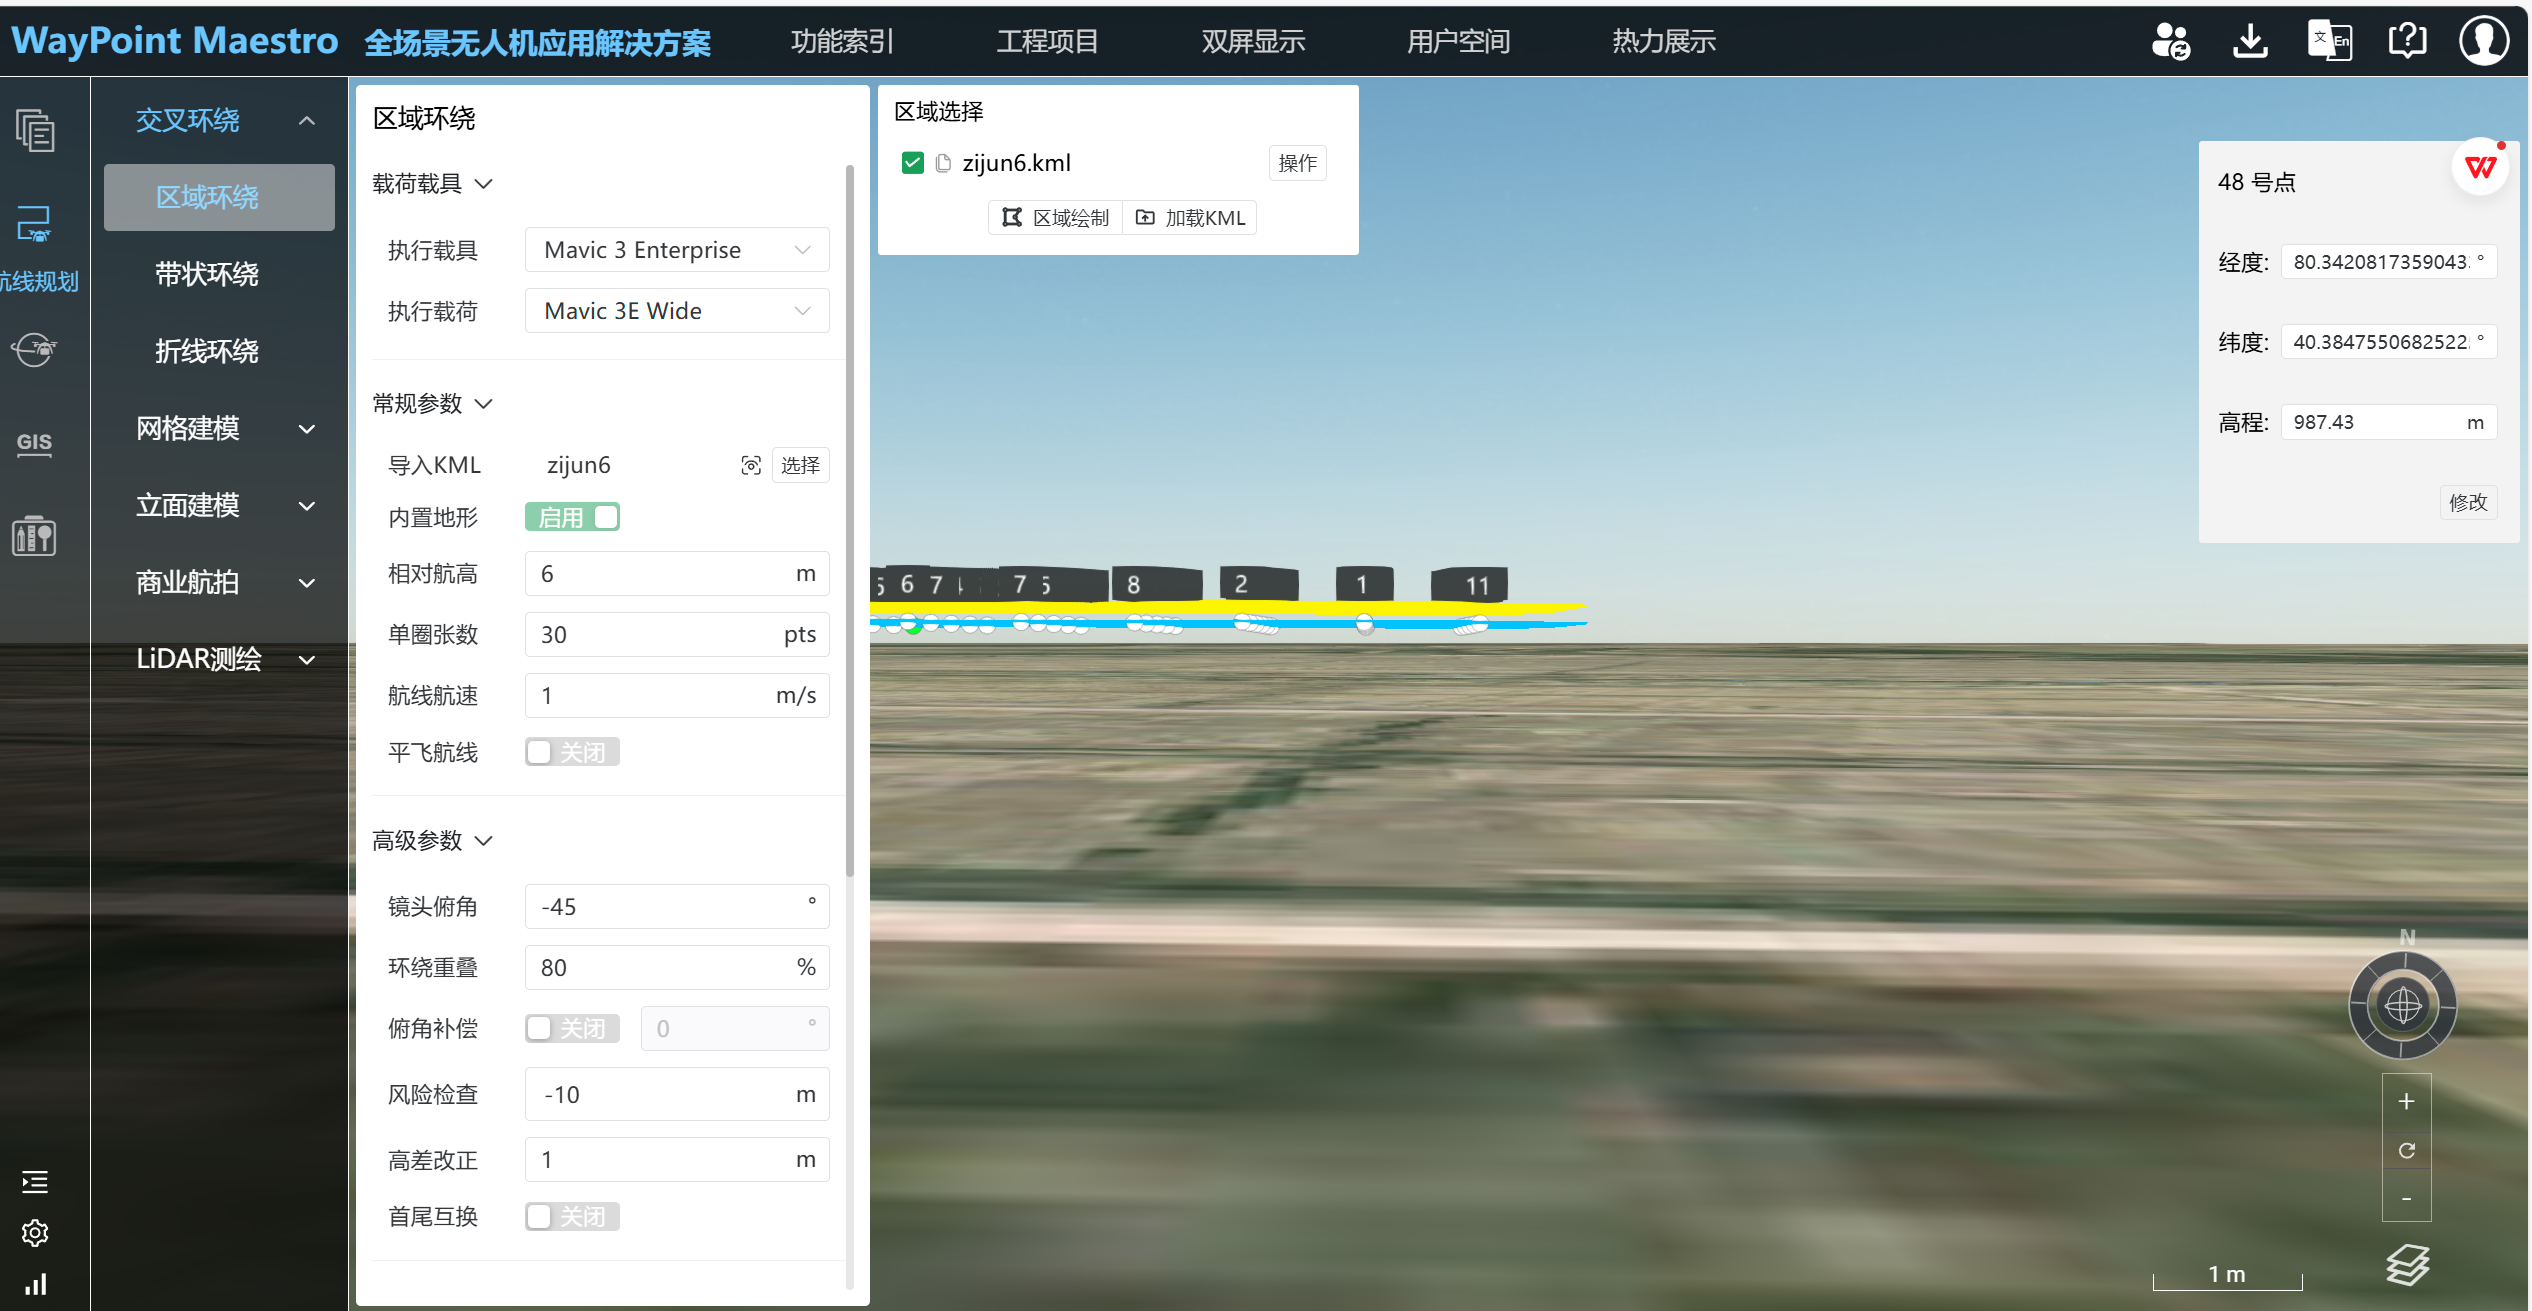
执行载具:以Mavic3为例,选择Mavic3企业版

执行载荷:Mavic3E wide

导入KML: 有两种方式:1区域画点 2:KML文件导入,一般要求比较精确的会选择KML文件导入

相对航高:6

单张圈数:30

航线速度:1

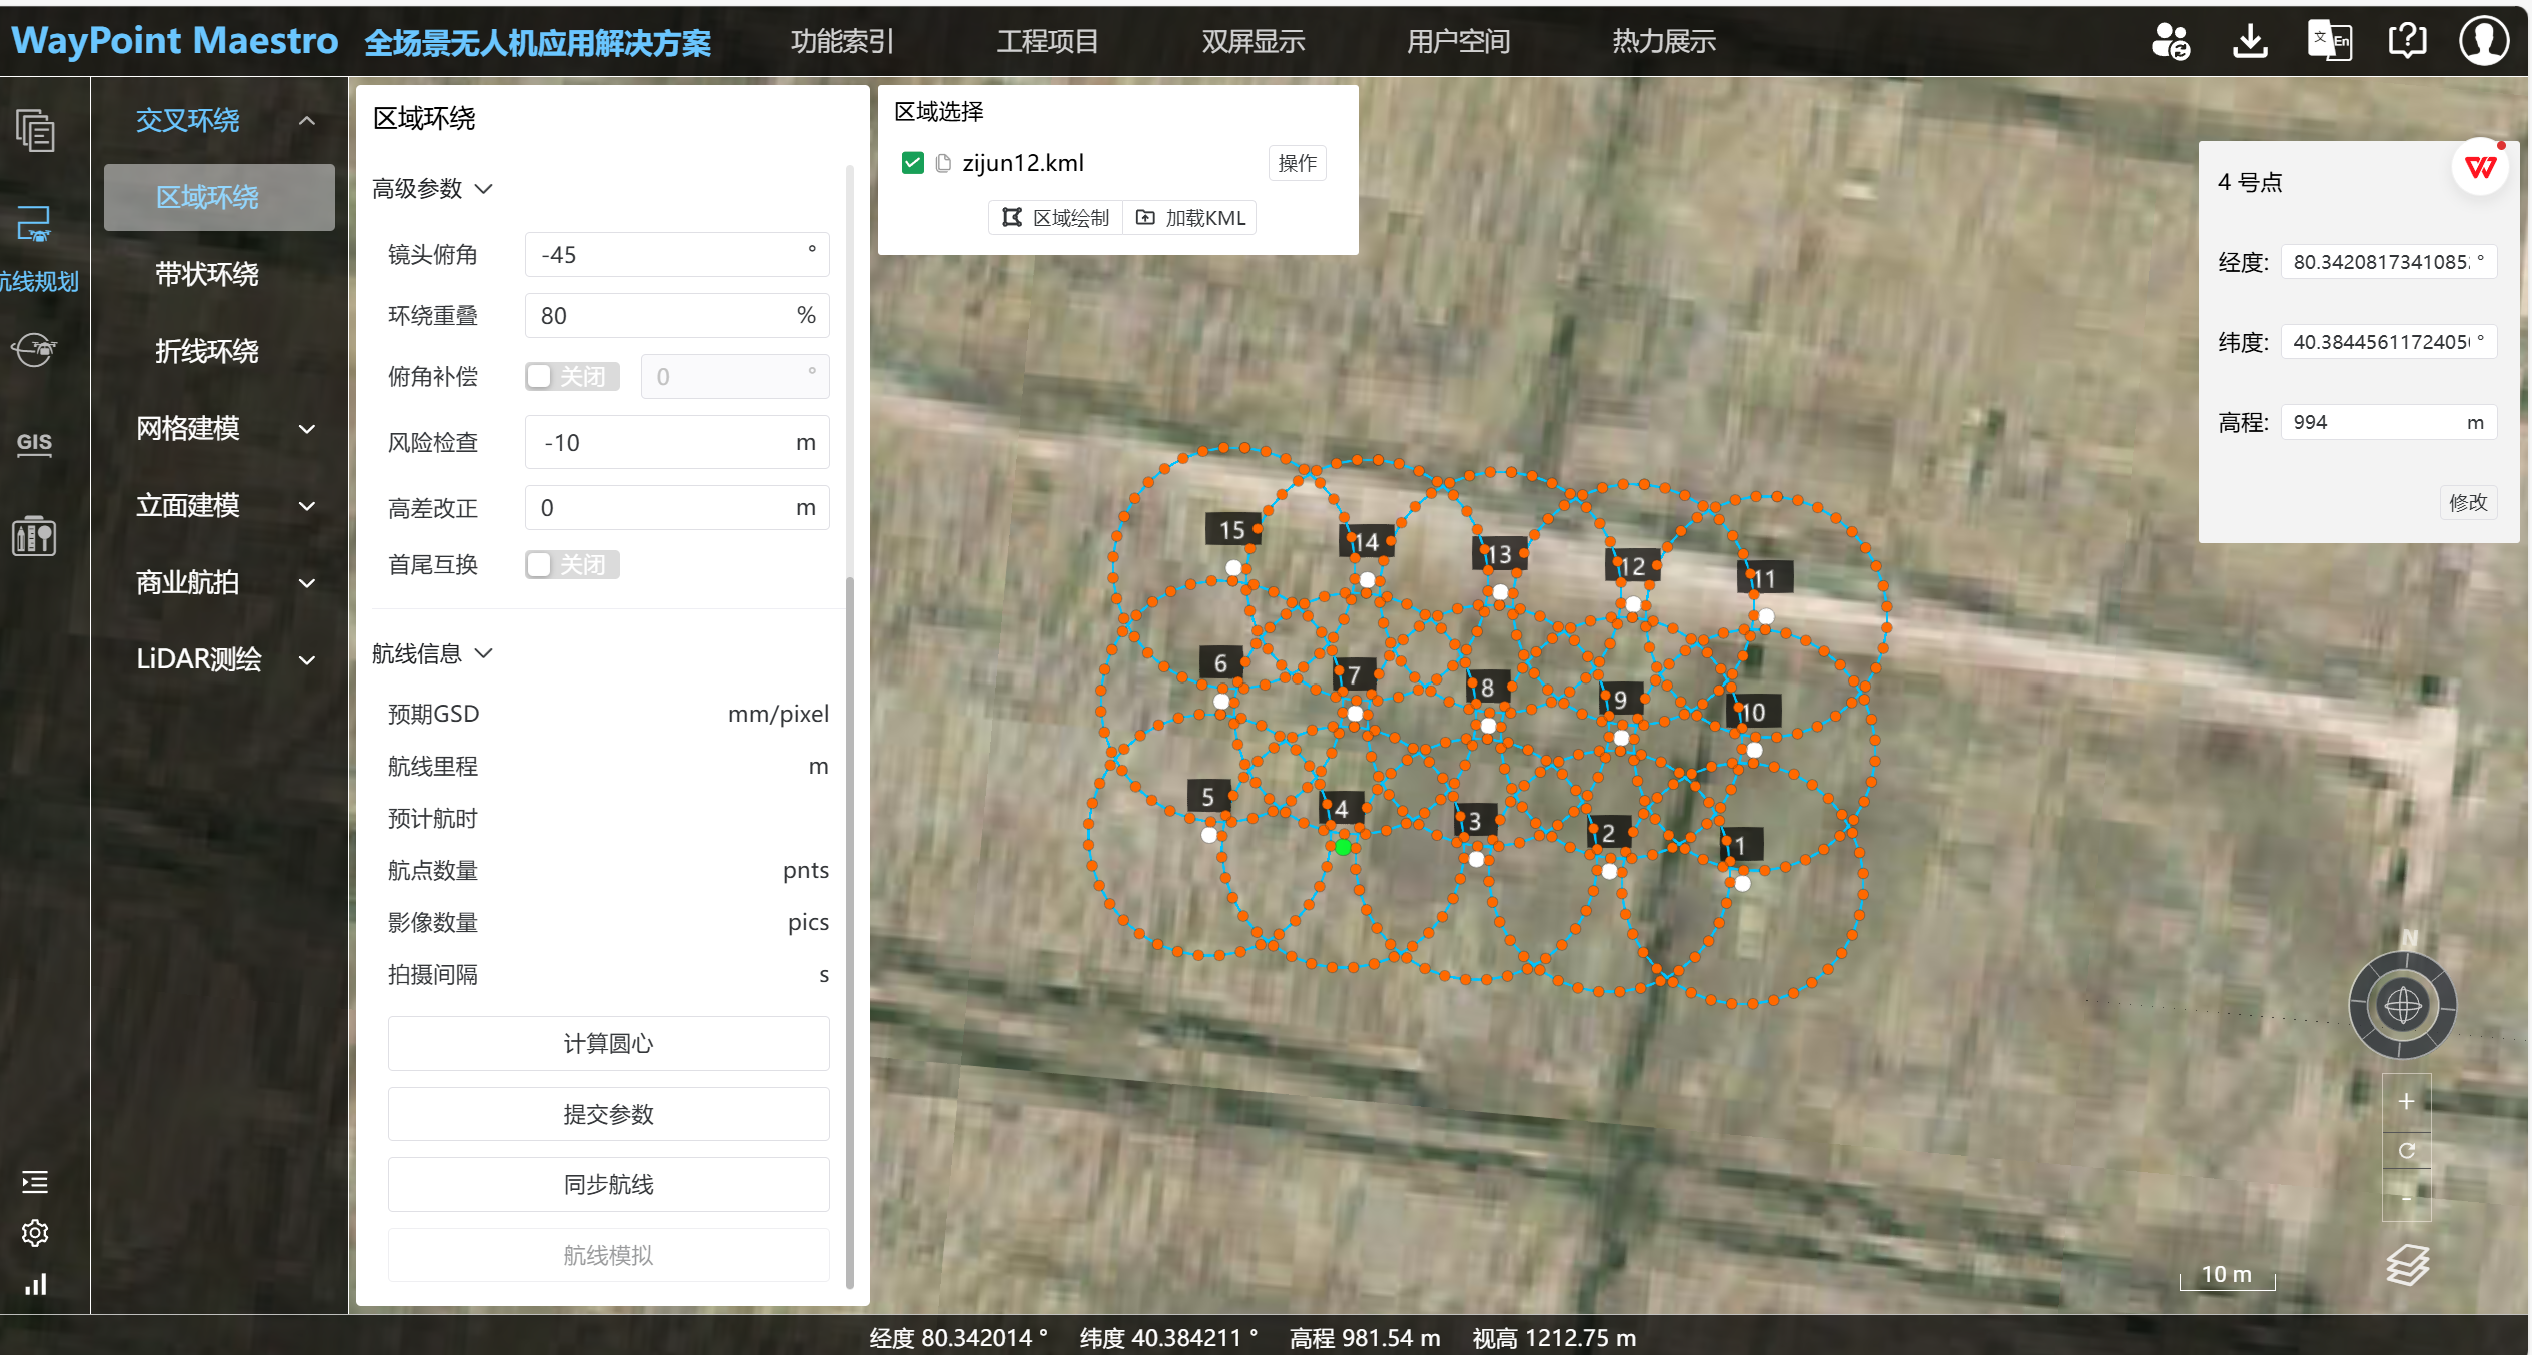
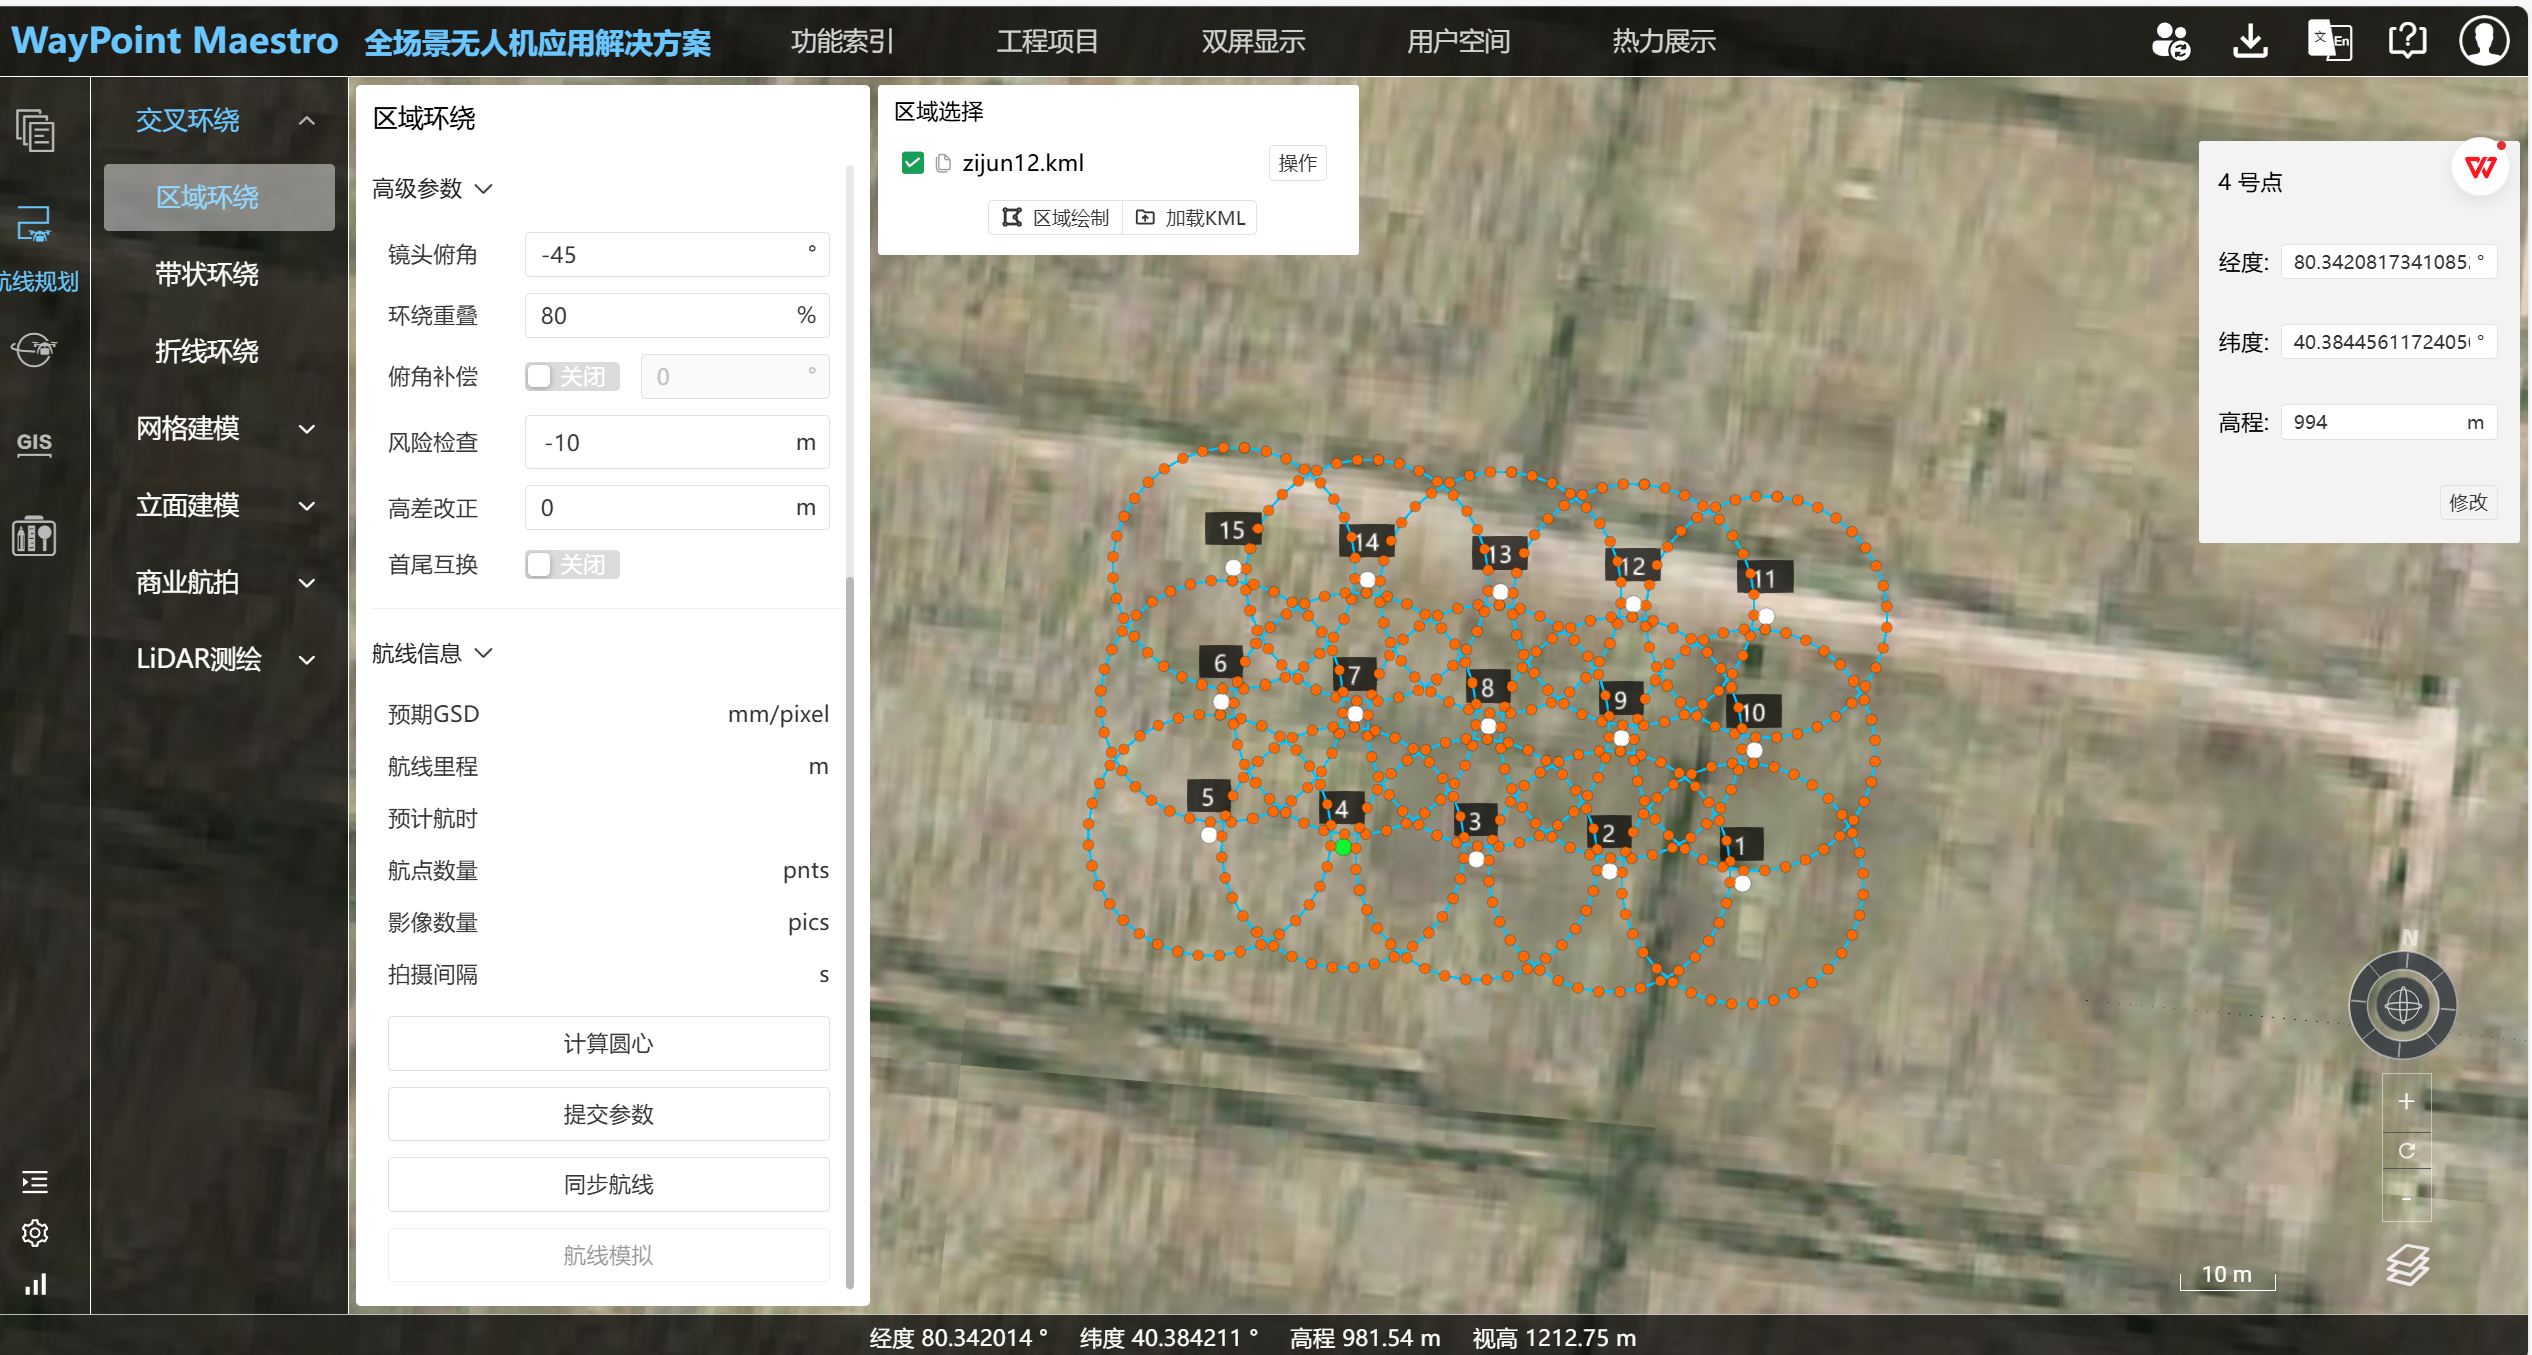
平飞航线:这个参数有的可以选择:在后续计算中不会出现航点错误,有的选择会出现航点错误,目前不知道什么原因,但是当出现错误时,我们就根据图中的高程进行点的修改:以下图为例,点击计算圆心,出现下图倾斜摄影交叉环绕的圈圈,点击线下面绿色的点,可以看到最下面的高程,比如4号点,修改为981.54+设计的相对航高6m=987.54

高级参数修改:

镜头俯角-45

重叠度:80%

风险检查:这个可以修改,只要不出错误,0也可以,我们用的-10

高差改正:因为我修改的是1m,所以高差改正选择了1

点击计算圆心-提交参数-同步航线
4、航线显示

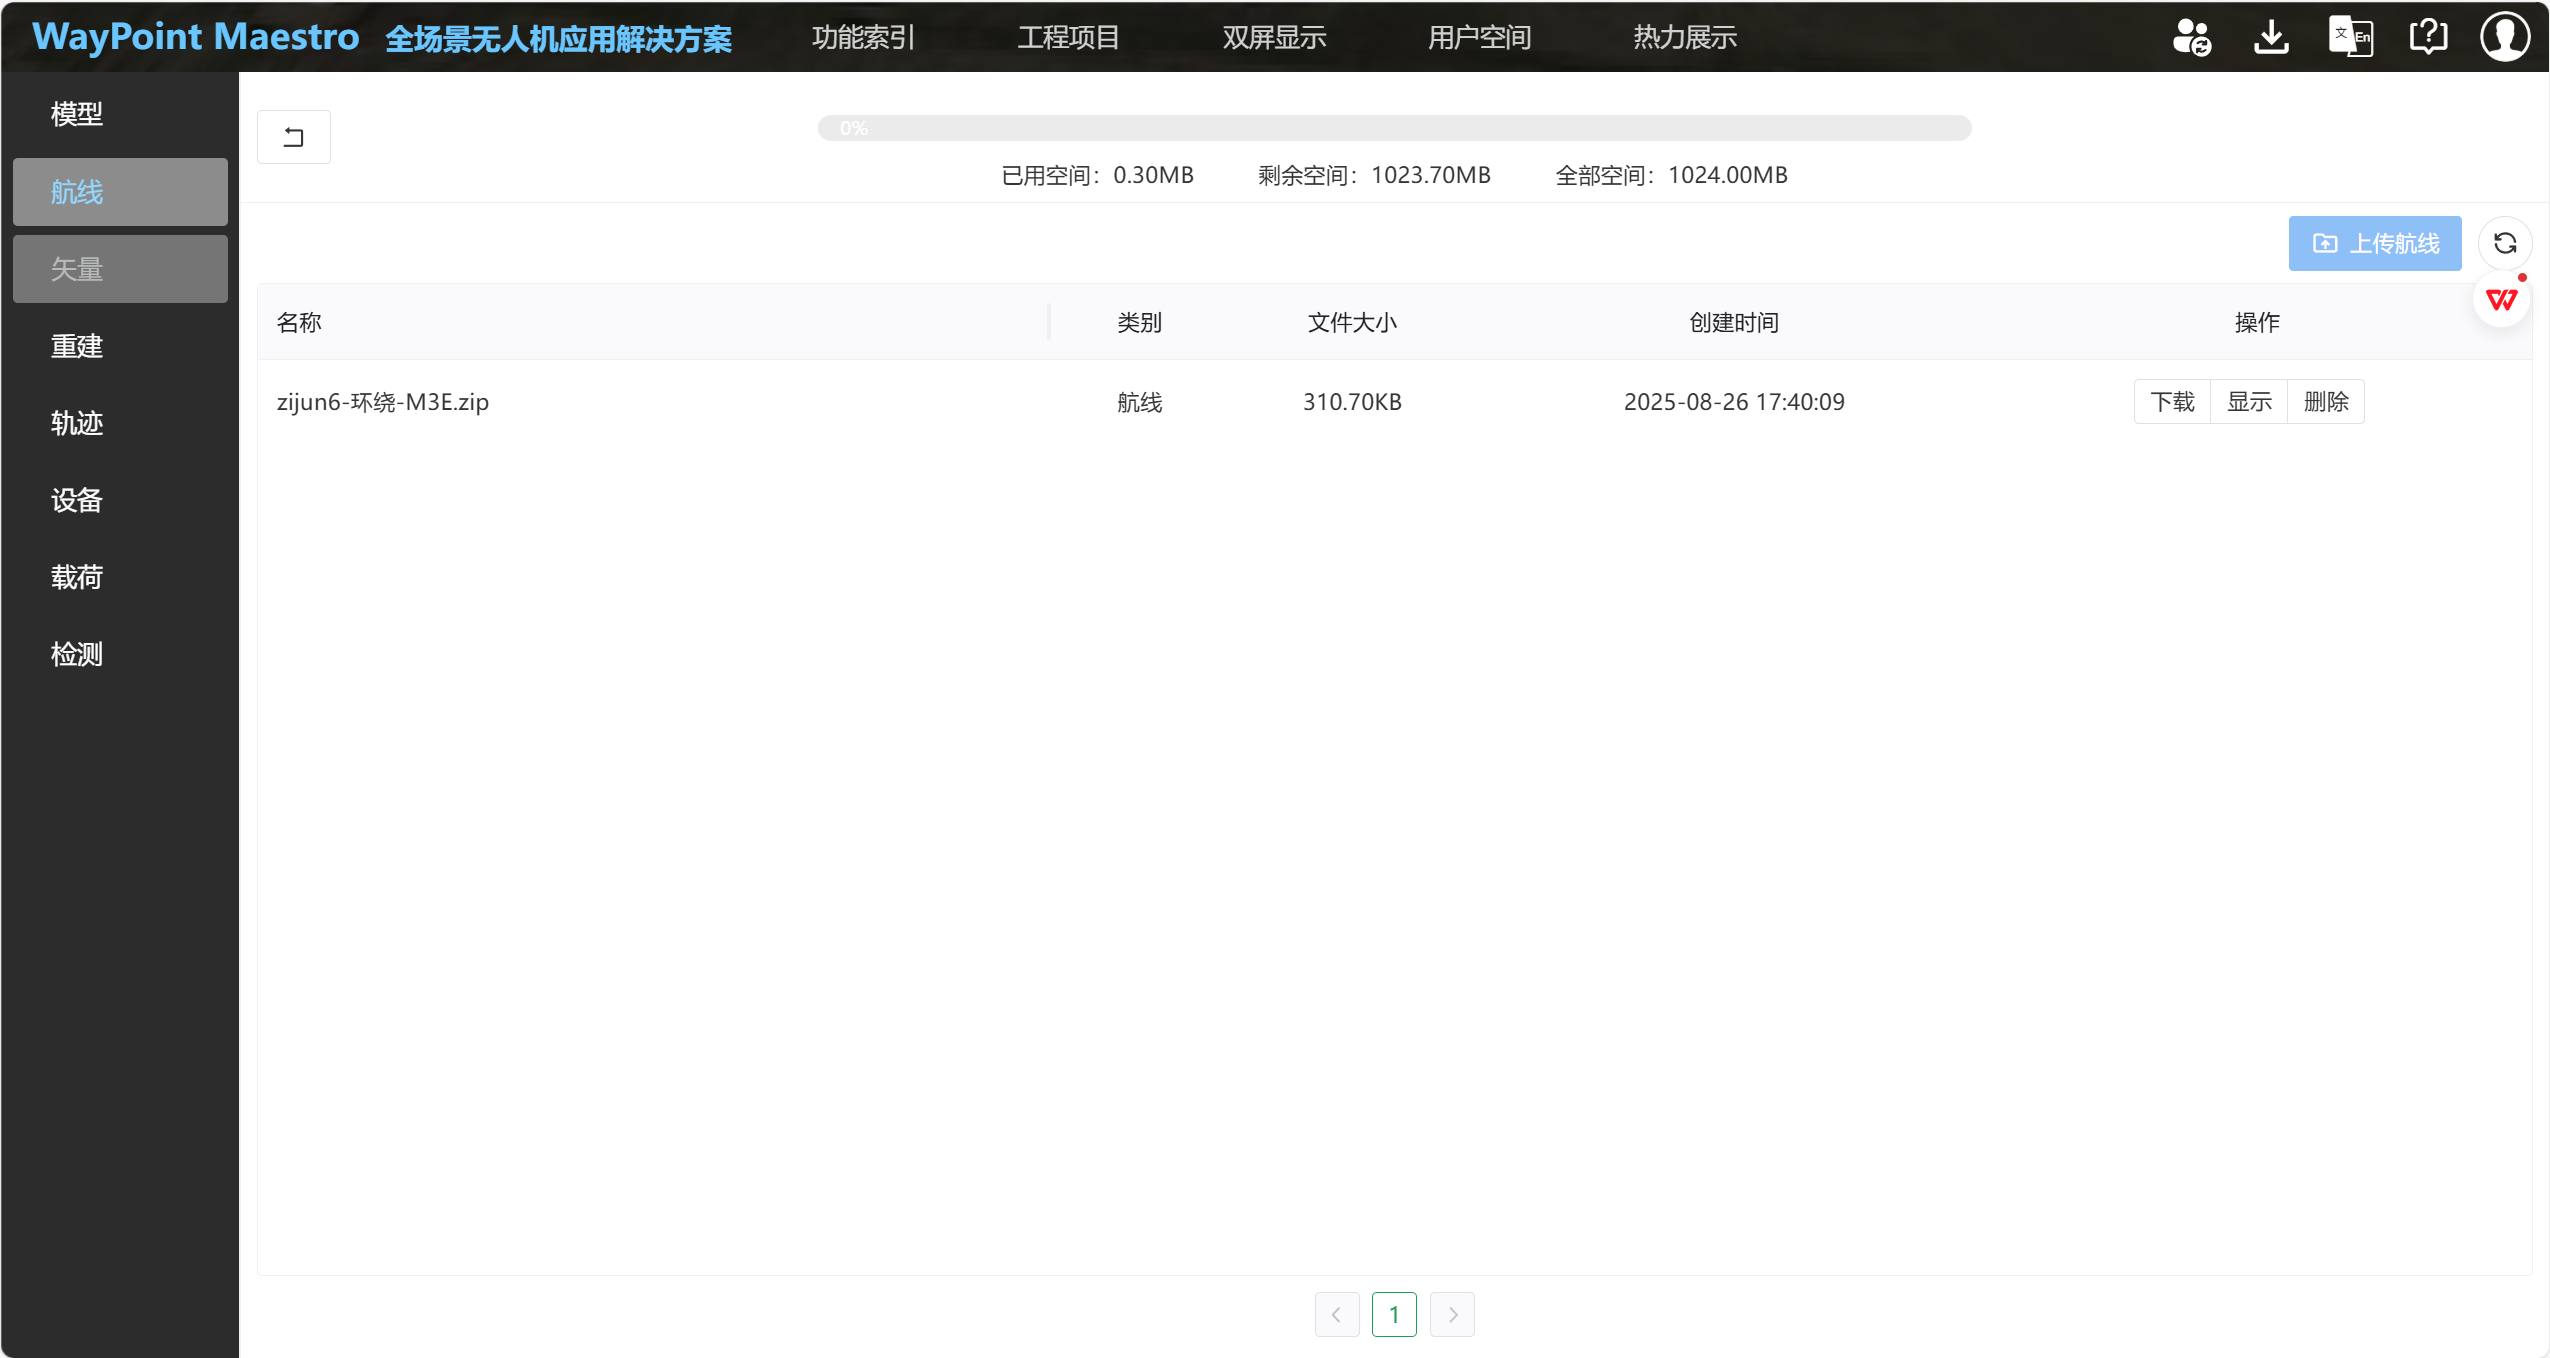
点击:用户空间-航线,可以查看显示生成的航线。亦可以点击显示,清楚看出航线
5、导入遥控器

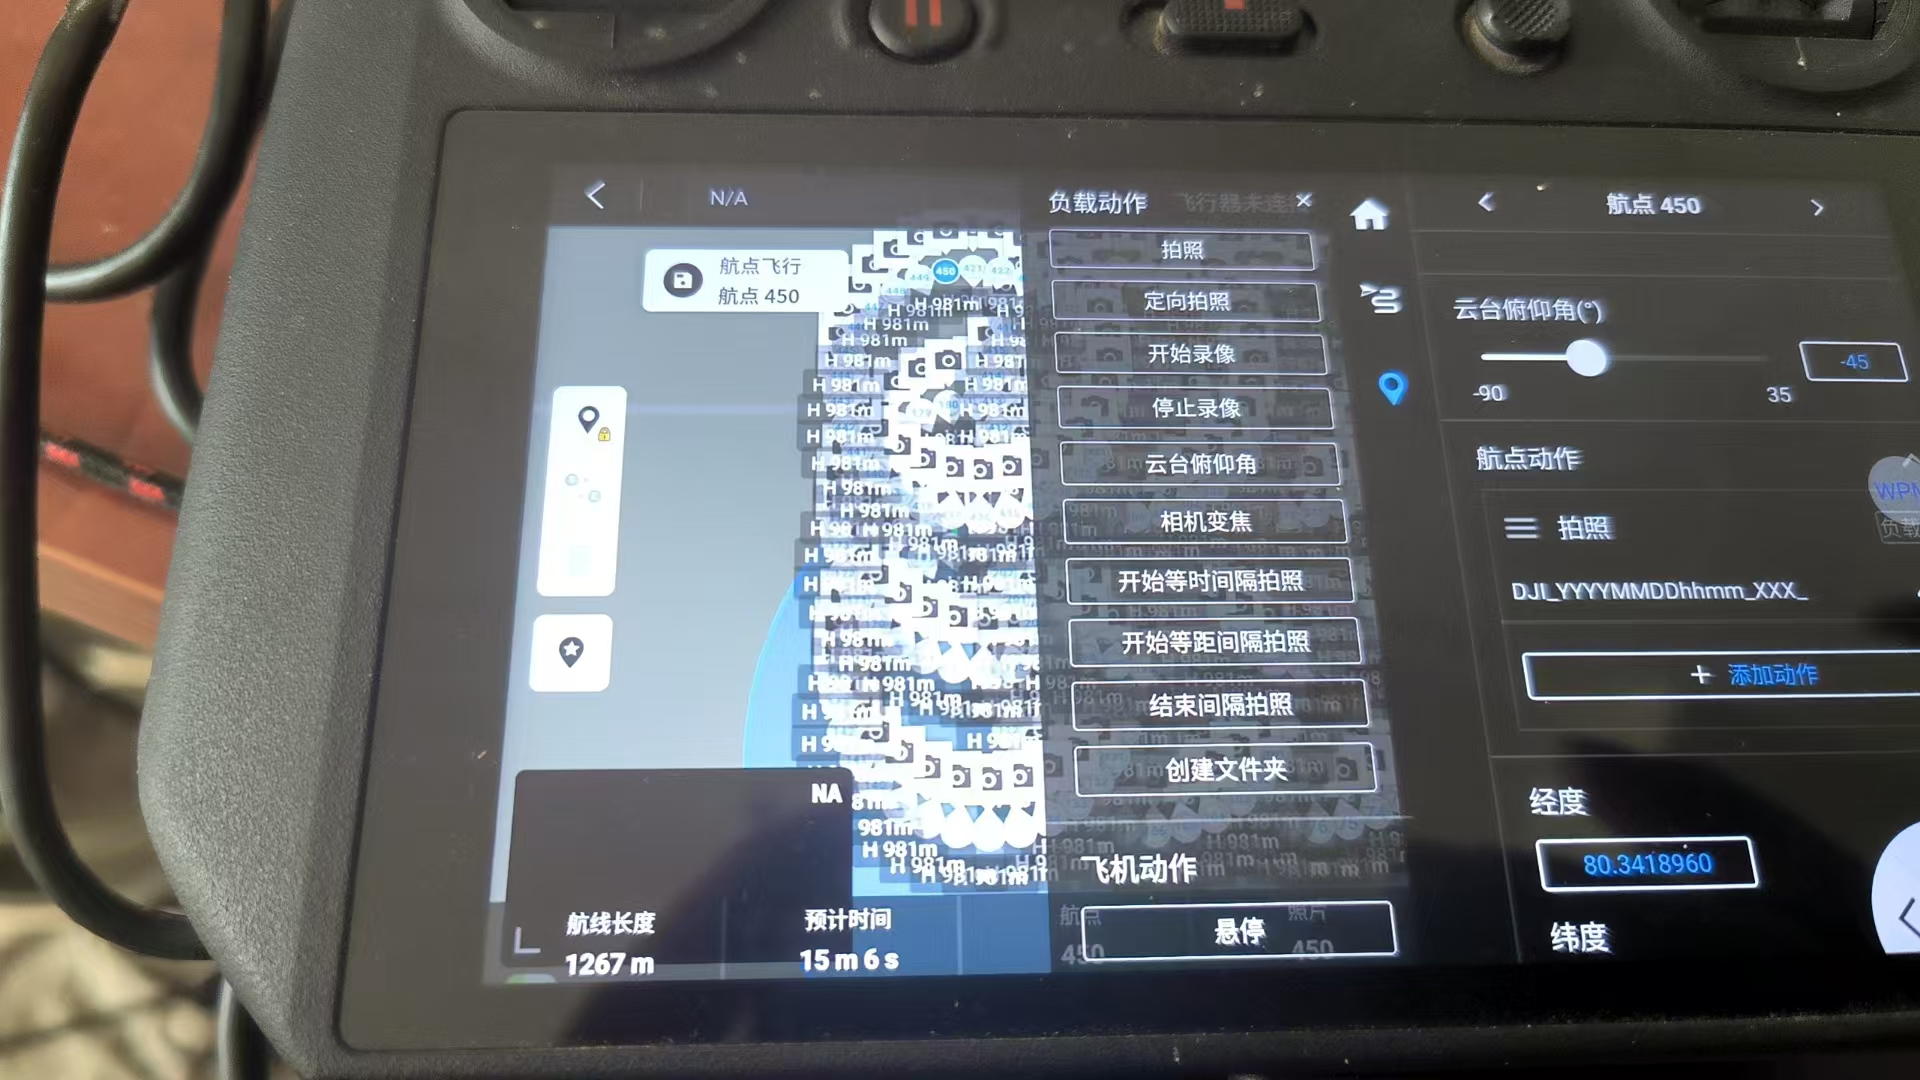
以Mavic3为例,打开遥控器,利用遥控器自带的浏览器下载WPMaestro,登录账号,KML文件即可下载到遥控器,打开遥控器DJI航线规划软件-导入航线-找到即可导入,另外,编辑航线,其他参数不变,只选择改变相机拍摄方式
相关推荐
Frankie_stand3 天前
无人机交付验收全流程指南:从判据锁定到签署闭环
无人机
Frankie_stand3 天前
工程工具链实战指南:从版本管理、构建打包到 CI 与日志分析的落地方法
ci/cd·无人机
飞Link5 天前
俯仰角速度是什么?从飞机抬头低头理解 Pitch Rate 与飞行控制
无人机
feasibility.9 天前
LeCun团队世界模型JEPA首登无人机:9K参数模型,零样本Sim-to-Real飞入100Hz闭环
论文阅读·嵌入式·无人机·具身智能·世界模型·杨立昆·jpea
QXWZ_IA9 天前
具身智能巡检和无人机巡检怎么选?
人工智能·安全·无人机
Eyfcom10 天前
〖物联网终端实战 05〗无人机与无人车协同:最后一公里的空地一体化调度协议
无人机·物联网终端实战·快递软件
我喜欢就喜欢13 天前
倾斜摄影 OSGB 进 Cesium 对不齐?先核 SRS、原点偏移和瓦片路径
gis·cesium·倾斜摄影·osgb·3d tiles
FPGA小迷弟14 天前
FPGA 与千兆以太网校验和:从原理到 Verilog 实现
嵌入式硬件·fpga开发·无人机·ai编程·fpga
亥时无人机管理系统16 天前
一网统飞低空管控平台源码 全域无人机集中管理系统功能与落地优势
私有化部署·无人机·低空经济·无人机管理系统·一网统飞·行业巡检
拓恒技术17 天前
从“可见光漏检”到“热异常锁定”:无人机河道排污口识别与溯源的技术链路
人工智能·视觉检测·无人机