glb模型横倒的一种程序化解决方式
背景
有些模型,在A软件查看时是正常的立着,朝向正常;导出后用B软件打开,可能会遇到模型横倒的情况,导致看着比较难受
比如用Mayo打开一个stp文件,是正常立着的
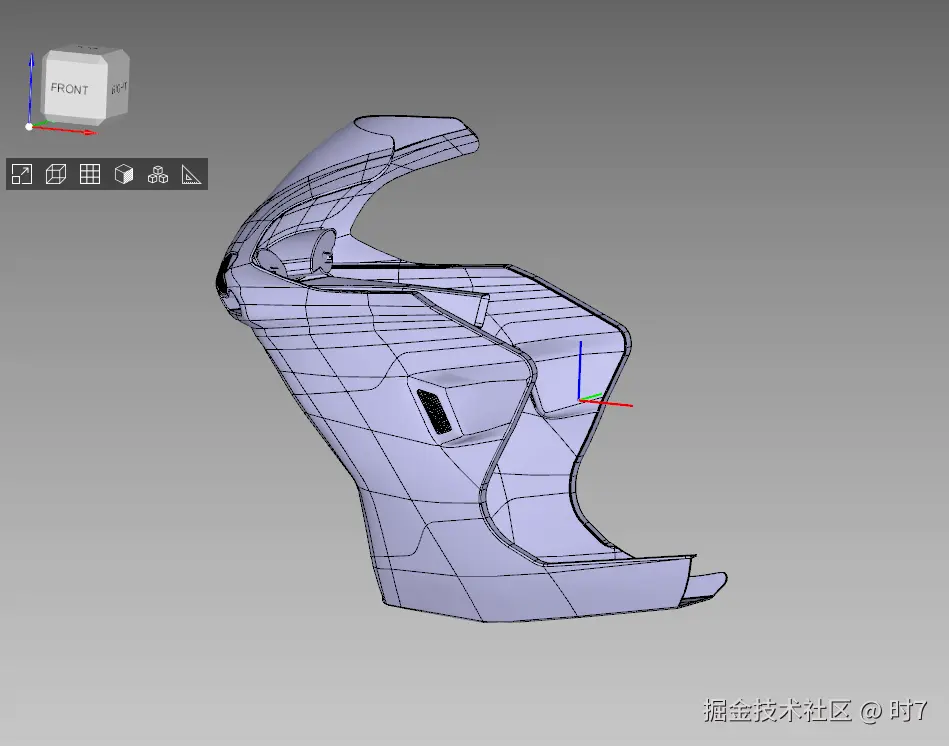
导出为glb后,用blender打开
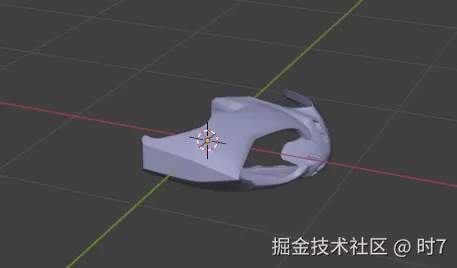
模型是横倒的
这是由于gltf/GLB标准定义了+Y(Y 轴)作为"向上"(Up)方向,右手坐标系
默认glb导出是Y轴向上
加载进Z轴向上的坐标系(Blender、CATIA、adsMax、Babylon.js等),就会横倒着,因为它的向上轴是Y轴
下面提供一种程序化的处理方式,方便批量处理这种情况
python脚本处理
用 Python + pygltflib 或 gltf-transform 给 root node 加个旋转:
python
from pygltflib import GLTF2
import numpy as np

glb_path = "input.glb"
out_path = "output_zup.glb"

glb = GLTF2().load(glb_path)

# 四元数旋转(绕X轴-90度)
rotation = [ -0.7071068, 0, 0, 0.7071068 ]

# 给第一个节点加旋转
glb.nodes[0].rotation = rotation

glb.save(out_path)
这样任何 Y-up 的 GLB 都能转成 Z-up
同理,Z-up转成Y-up的GLB
改一下旋转就行
python
# 四元数旋转:绕 X 轴 +90 度,把 Z-up 转成 Y-up
rotation = [0.7071068, 0, 0, 0.7071068]
原理分析
为什么是 0.7071068,这个数字代表什么?
1. 为什么要绕 X 轴旋转 −90°?
-
glTF 规范规定:
- Y 轴是 up(向上)
- Z 轴是 forward(朝前)
-
很多建模工具(Blender、CATIA、3dsMax 等)内部用 Z 轴 up。
所以,当你从 Blender 等导出到 glTF 时,如果想保持"Z 向上",就需要在 glTF 的根节点加个变换,把 Y-up 系统旋转成 Z-up 系统。
这个旋转就是:
👉 绕 X 轴 −90° (相当于把 glTF 的 Y 向上翻转成 Z 向上)。
2. 四元数是怎么写出来的?
四元数 x,y,z,w 对应的旋转公式是:
q=sin(2θ)⋅v\^,cos(2θ)
其中:
- θ = 旋转角度
- v^ = 单位旋转轴 (x, y, z)
套入当前的情况:
- 旋转轴:X 轴 → (1, 0, 0)
- 旋转角度:θ = −90° = −π/2
计算:
sin(4−π)=−22 ≈−0.7071
cos(4−π)=22 ≈0.7071
得到:
q=−0.7071,0,0,0.7071
就是你写的 [ -0.7071068, 0, 0, 0.7071068 ]。
3. 为什么加在 nodes[0].rotation 上?
- 在 glTF/GLB 文件中,场景的几何都挂在 根节点(node 0) 或其子节点上。
- 给
nodes[0]加一个旋转,等于对整个模型施加了一个全局坐标系变换。 - 这样就不需要逐个 mesh 去旋转了。
Z-up → Y-up
旋转思路:
- 之前 Y-up → Z-up 用的是 绕 X 轴 −90° ;
- 现在要反过来,所以是 绕 X 轴 +90° 。
四元数计算
四元数公式:
q=sin(2θ)⋅x,sin(2θ)⋅y,sin(2θ)⋅z,cos(2θ)
取:
- 旋转轴 = X 轴 = (1,0,0)
- 角度 θ = +90° = +π/2
计算:
sin(π/4)=+0.7071, cos(π/4)=0.7071
所以:
q=0.7071,0,0,0.7071
如果还有其他比较好的方式,欢迎留言分享