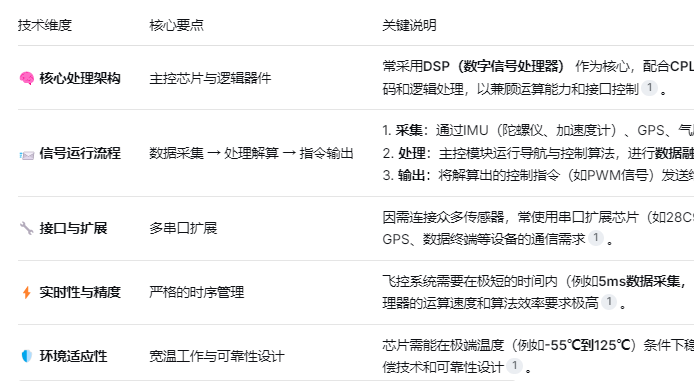
下面这个表格梳理了飞控信号模块的核心技术要点,可以帮助你快速建立整体认识
深入核心技术难点
实时性与精度的平衡:飞控系统对实时性的要求极为严苛,必须在毫秒级别内完成数据采集和控制律解算。这就需要在复杂的控制算法与有限的处理算力之间做出精巧的平衡,任何延迟都可能导致飞行不稳定。
复杂环境的严峻考验:无人机可能工作在高温、严寒、强振动等恶劣环境。飞控芯片需在-55℃到125℃的宽温范围内稳定工作。此外,电机工作时产生的强烈电磁干扰(EMI) 会严重影响敏感的飞控信号,必须采用BDL滤波器等专门的电源滤波和屏蔽措施来抑制。
传感器融合与数据同步:单一传感器的数据不可靠,飞控需要融合IMU、GPS、光流、测距模块等多种信息。这其中涉及不同速率、不同延迟数据的时空对齐问题,通常需要借助扩展卡尔曼滤波(EKF) 等先进算法来实现高鲁棒性的状态估计。
通信链路的抗干扰与低延迟:对于远距离或实时控制,通信模块需要具备强大的抗干扰能力。这通常需要采用MIMO(多输入多输出)、智能天线波束赋形(可将信噪比提升10-15dB)以及跳频技术来对抗干扰。同时,所有信号处理必须优化,以确保端到端的通信延迟低于5ms。
选型与应用建议
面对这些技术要点和难点,在实际项目中你可以参考以下建议:
明确核心需求:首先确定你的无人机是用于消费娱乐、行业巡检还是科研。明确对精度、测程、响应速度、环境适应性和成本的优先级排序。例如,在强光、雨雾等多变环境下,激光雷达或毫米波雷达比视觉传感器更有优势。
注重冗余与融合设计:不要指望单一传感器或模块解决所有问题。考虑冗余设计和多传感器融合,例如用超声波辅助近地高度感知,用RTK-GPS提供绝对位置基准。这能显著提升系统的整体可靠性。
关注集成与校准细节:传感器的安装位置至关重要,应确保其有良好视野,并远离桨叶和大功率设备(如图传天线)以减少干扰。许多传感器在使用前必须进行校准(如IMU、磁罗盘),精校准可能需要专业设备。
评估算力与功耗:高性能传感器(如激光雷达)会产生海量数据,需要飞控主控有足够的处理能力。同时,务必严格评估模块的功耗,这对于长航时任务至关重要,直接影响电池选型和续航。
希望以上分析能帮助你更深入地理解飞控信号模块。如果你能分享更多关于你的具体应用场景(比如是用于竞速穿越、航测测绘还是物流运输),或许我可以提供更具针对性的建议。