基于JETSON ORIN/RK3588+AI相机:机器人-多路视觉边缘计算方案

方案介绍

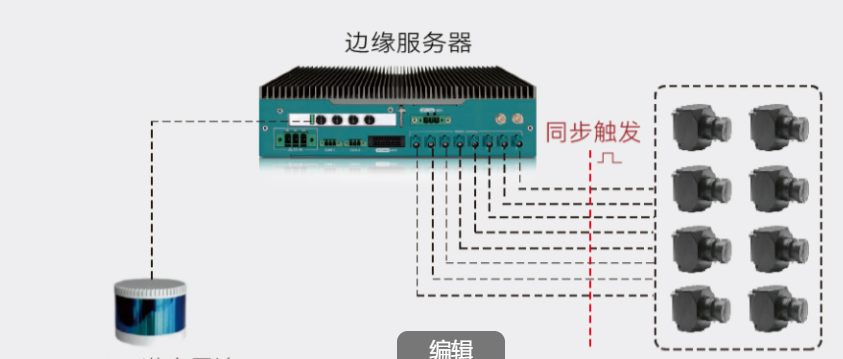
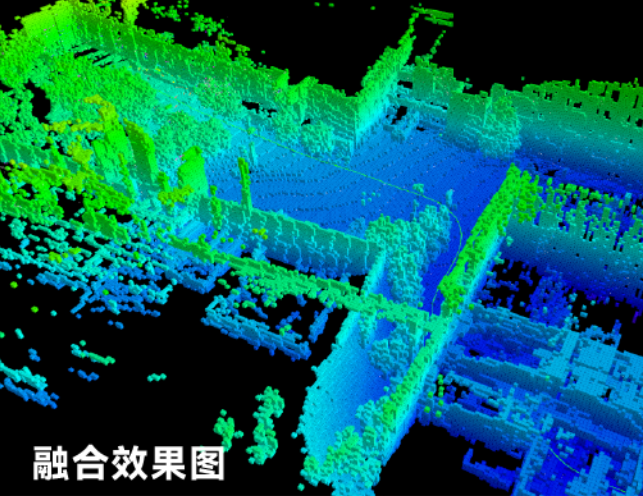
机器人-多路视觉边缘计算方案,依托旗下"利见"系列摄像头高分辨率、低延迟、多接口和宽动态范围等特性,能适应不同光线条件和场景,为机器人提供多维度视觉信息。基于高性能边缘计算平台,实现对多路视觉数据的实时处理和分析,赋予机器人强大的视觉感知和实时决策能力,可广泛应用于智能监控、工业自动化、物流仓储等高精度实时感知领域,为机器人提供"感知-决策-控制"一体化边缘智能支持。
方案优势

高动态视觉

"独有技术",适应强光、弱光等复杂光线环境,确保稳定、精准的视觉输出。

支持>120dB HDR高动态成像

CMOS低光增强
多传感器精准同步

支持外部触发信号同步,多路摄像头可通过硬件触发引脚实现微秒级同步曝光,确保多视角图像采集的时间一致性。

外触发同步

微秒级同步曝光
实时边缘AI计算

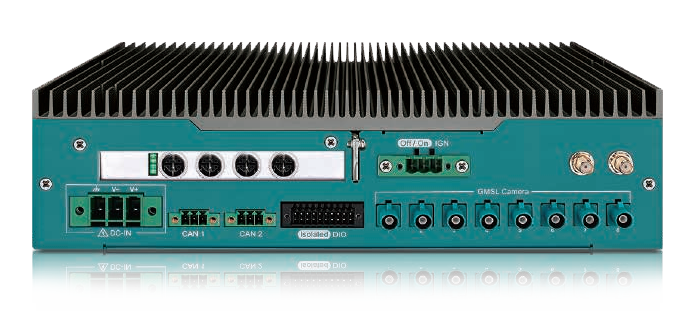
依托Jetson AGX Orin™高达275TOPS INT8的AI算力,可实时运行多路视觉的BEV感知模型、3D目标检测等算法,满足机器人动态路径规划需求。

ARM系列平台

AI边缘计算
车规级可靠性

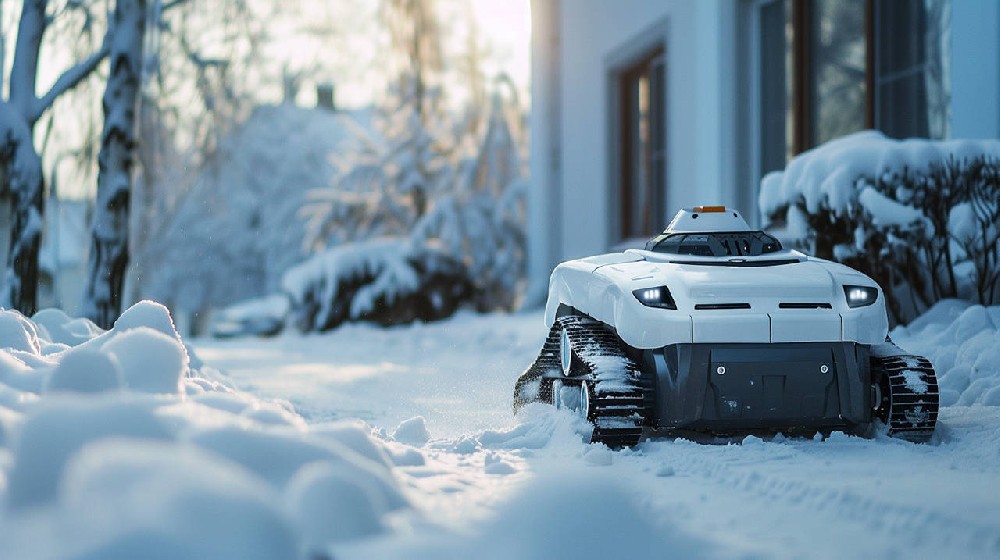
采用宽温抗震设计,保障复杂场景稳定运行。

IP67防护等级

-40°C至85°C的宽温范围

GMSL 2接口

相关推荐
林伽一5 小时前
从2048并发会话到501B开源模型,算力账本开始按“单位卡产出“计价|2026年10月07日
人工智能·安全·ai·开源
桃西西呀5 小时前
Spring AI Alibaba 之一:整体概览与分层架构,看清它在 Spring AI 之上到底加了什么
人工智能·spring·llm
墨天梦5 小时前
B13_通知图片相机与影音
android·数码相机·kotlin
winfredzhang5 小时前
用 Chrome 插件 + 局域网 Qwen2.5-VL 打造视频截屏 OCR 工具
人工智能·chrome·ocr·api·plugin
做cv的小昊5 小时前
【大模型算法自学笔记01】NLP基础知识(1.1 自注意力)
人工智能·笔记·算法·自然语言处理·大模型·llm
loulanyue_5 小时前
Context Is All You Need:读千问办公CEO陈宇森2026云栖演讲
人工智能·智能体·千问办公
零基础1235 小时前
深度强化学习驱动的 Agent 后训练:原理、实践与前沿路线
人工智能·python·机器学习
一缕82年的清风5 小时前
从 Cursor 杀回命令行:当 AI 接管终端,CLI 会取代 IDE 吗?
人工智能
夏文强6 小时前
国产开源反攻海外:GLM-5.3 进 Cursor,CursorBench 开放权重第一
人工智能·开源·大模型·glm·智谱
Yyyyyy~6 小时前
【机器学习】Numpy
人工智能·机器学习·numpy