Ubuntu18.04 D435i RGB相机与IMU标定详细版(四)

Ubuntu18.04 D435i RGB相机与IMU标定详细版(四)

主要介绍使用张正友相机标定方法

一、标定RGB相机-张正友相机标定方法

(1)发布相机话题

c 复制代码
 roslaunch realsense2_camera rs_camera.launch color_width:=640 color_height:=480 color_fps:=30

(2)修改相机话题并以4hz频率发布

c 复制代码
rosrun topic_tools throttle messages /camera/color/image_raw 4.0 /color
advertised as /color

(3)使用张定友棋盘标定

c 复制代码
 rosrun camera_calibration cameracalibrator.py --size 8x6 --square 0.066 image:=/color
#--size 8x6:指定棋盘格的内部角点数量,这里是 8x6。
#--square 0.066:指定棋盘格每个方块的大小,单位是米(这里是 6.6 厘米)。
#image:=/color:指定从哪个话题获取相机图像
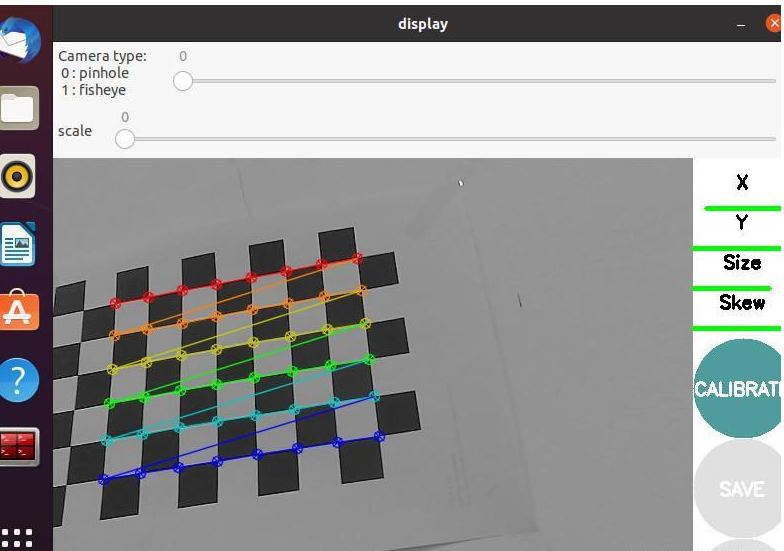
(4)保存标定结果

注意标定过程中左右,上下,前后,对角方向前后倾斜标定板,这样使得右边X,Y,Size,Skew变成绿色后,CALIBRATE按钮变为蓝色,然后点击(等上半分钟左右)变为下面三个按钮都可以点击,依次点击SAVE(保存)和COMMIT(提交)到相机配置文件中。即可将标定结果保存至本地。

(5)标定结果文件calibrationdata.tar.gz

点击SAVE之后:('Wrote calibration data to', '/tmp/calibrationdata.tar.gz')

相关推荐
鹿野素材屋1 分钟前
U3D切换场景时候变黑怎么处理
数码相机·3d
GlobalInfo10 小时前
2026年全球机器人用超平执行器市场研究报告:市场规模达7.51亿美元,人形机器人商业化与轻量化运动控制需求推动行业增长
大数据·人工智能·数码相机·microsoft·机器人
LaughingZhu1 天前
Product Hunt 热榜 2026-11-02:Screen Studio 4.0、ClawsGO Science、Riverside Agents
人工智能·深度学习·神经网络·数码相机·搜索引擎·百度
乐橙开放平台1 天前
离岗检测怎么实现?通过客流相机或 AI 摄像头识别岗位区域无人状态,再推送告警消息
人工智能·笔记·后端·数码相机·物联网·自动化·音视频
Hello-FPGA2 天前
PCIe-4005 相机模拟器在视觉系统开发中的实战应用
数码相机
FLJwu4 天前
《运动相机硬件防护选型实战》专栏|第二篇(PPTC 自恢复保险丝)
android·经验分享·数码相机·1024程序员节·运动相机
江苏久众新视4 天前
SOP流程AI视觉检测实战案例:基于安防相机与本地AI的产线防错防漏方案落地分享
人工智能·数码相机·视觉检测
高升说5 天前
无人机吊舱相机选型:稳定、变焦与画质的工程权衡
数码相机·无人机
QYRese5 天前
CAGR3.1%!抗辐射相机市场迎替换潮,核设施数字化、水下场景带来增量
大数据·数码相机
unicrom_深圳市由你创科技6 天前
多相机GigE Vision:触发与图像网段怎么分?
数码相机