Robotics(RBT) TU/e、Mechanical Engineering TU/e和AI Matters EU的三方合作,推动了人机交互的未来,展示了人类运动捕捉和高级机器人控制之间的强大协同作用。
背景
TESOLLO公司总部设在韩国。通过精确的运动控制、先进的嵌入式系统和人工智能的智能集成来重新定义机器人自动化。
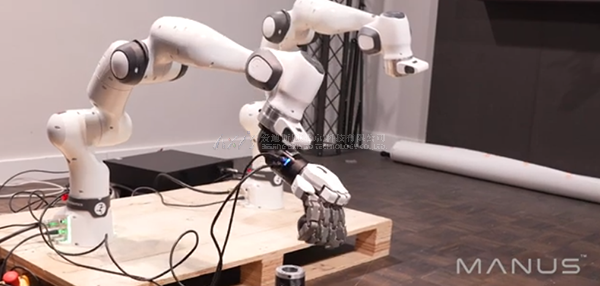
其旗舰产品DG-5F是一个可完全驱动的五指拟人机器手,可达到人手动作水平的灵活性、抓握和控制。其具有20个自由度(DOF),无缝结合了高精度机械、可选触觉传感和灵活的软件兼容性,是研究、工业自动化和服务机器人应用的理想选择。
挑战
用传统的输入方法控制像DG-5F这样的20自由度机器人手具有挑战性。手动编程或使用操纵杆控制通常会造成延迟、低精度以及陡峭的学习曲线。为了解决这个问题,TESOLLO开发了ROS2包,使机器手控制更加直观和有效。
除了展示灵活性,DG-5F的功能还支持安装在Franka Research 3机器臂上并使用NOKOV光学系统定位并扩展到现实世界中完成实际应用。这种集成大大提高了系统的灵活性、机动性和执行复杂操纵任务的能力。
解决方案
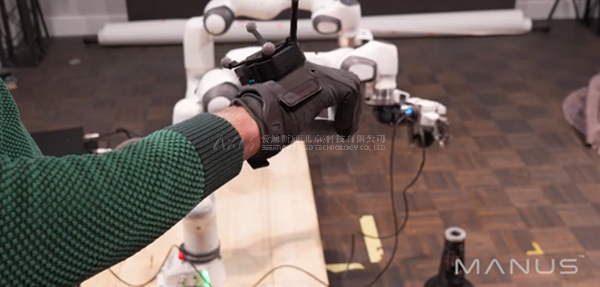
随着MANUS Metagloves Pro和Manus Core ROS 2套装的发布,TESOLLO开发了人机无缝遥操作流水线解决方案。该解决放哪使用NOKOV光学跟踪系统作为Franka Research 3机器臂的定位锚,为人类和机器人运动之间的精确对准提供空间参考。
实时手指跟踪:MANUS Metagloves Pro以毫米级的精度捕捉操作员的手指和手部动作,以超低延迟传输数据。
ROS2集成:MANUS Core ROS 2软件包将SDK(包括位置和手指跟踪数据)封装到ROS 2兼容接口中,便于集成。
位置跟踪:NOKOV光学跟踪为Franka机器臂提供精确的空间参考点,确保人类和机器人运动之间的精确对准。
遥操作控制层:手指姿态数据被映射到TESOLLO DG-5F灵巧手上,而位置数据驱动Franka机械臂,实现具有自然、直观控制的全臂遥操作。
未来发展
通过此次合作,TESOLLO展示了与MANUS Metagloves Pro,ROS2集成光学跟踪实现高度灵活的遥操作工作流程。
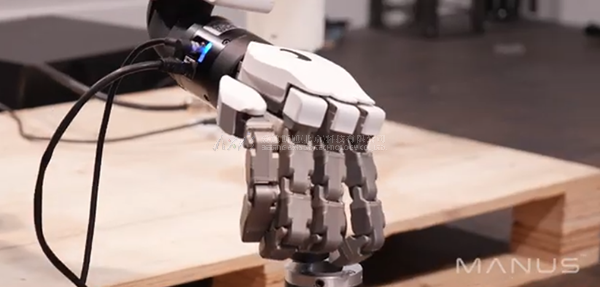
然而,由于人手和机器人手的运动学差异,精确的遥操作仍然面临挑战。MANUS的端点传感器流提供了一个新的方向,允许像DG-5F这样的灵巧手随着时间的推移学习和完善他们的运动模型。
该解决方案验证了高保真运动数据与自适应控制的结合的可行性,为未来由数据驱动且更智能的操纵系统提供了发展方向。