[人形机器人]宇树G1拆解分析 - 主控部分

本文图片来源网络,标注出处,如有侵权,私信删除。

主控单元

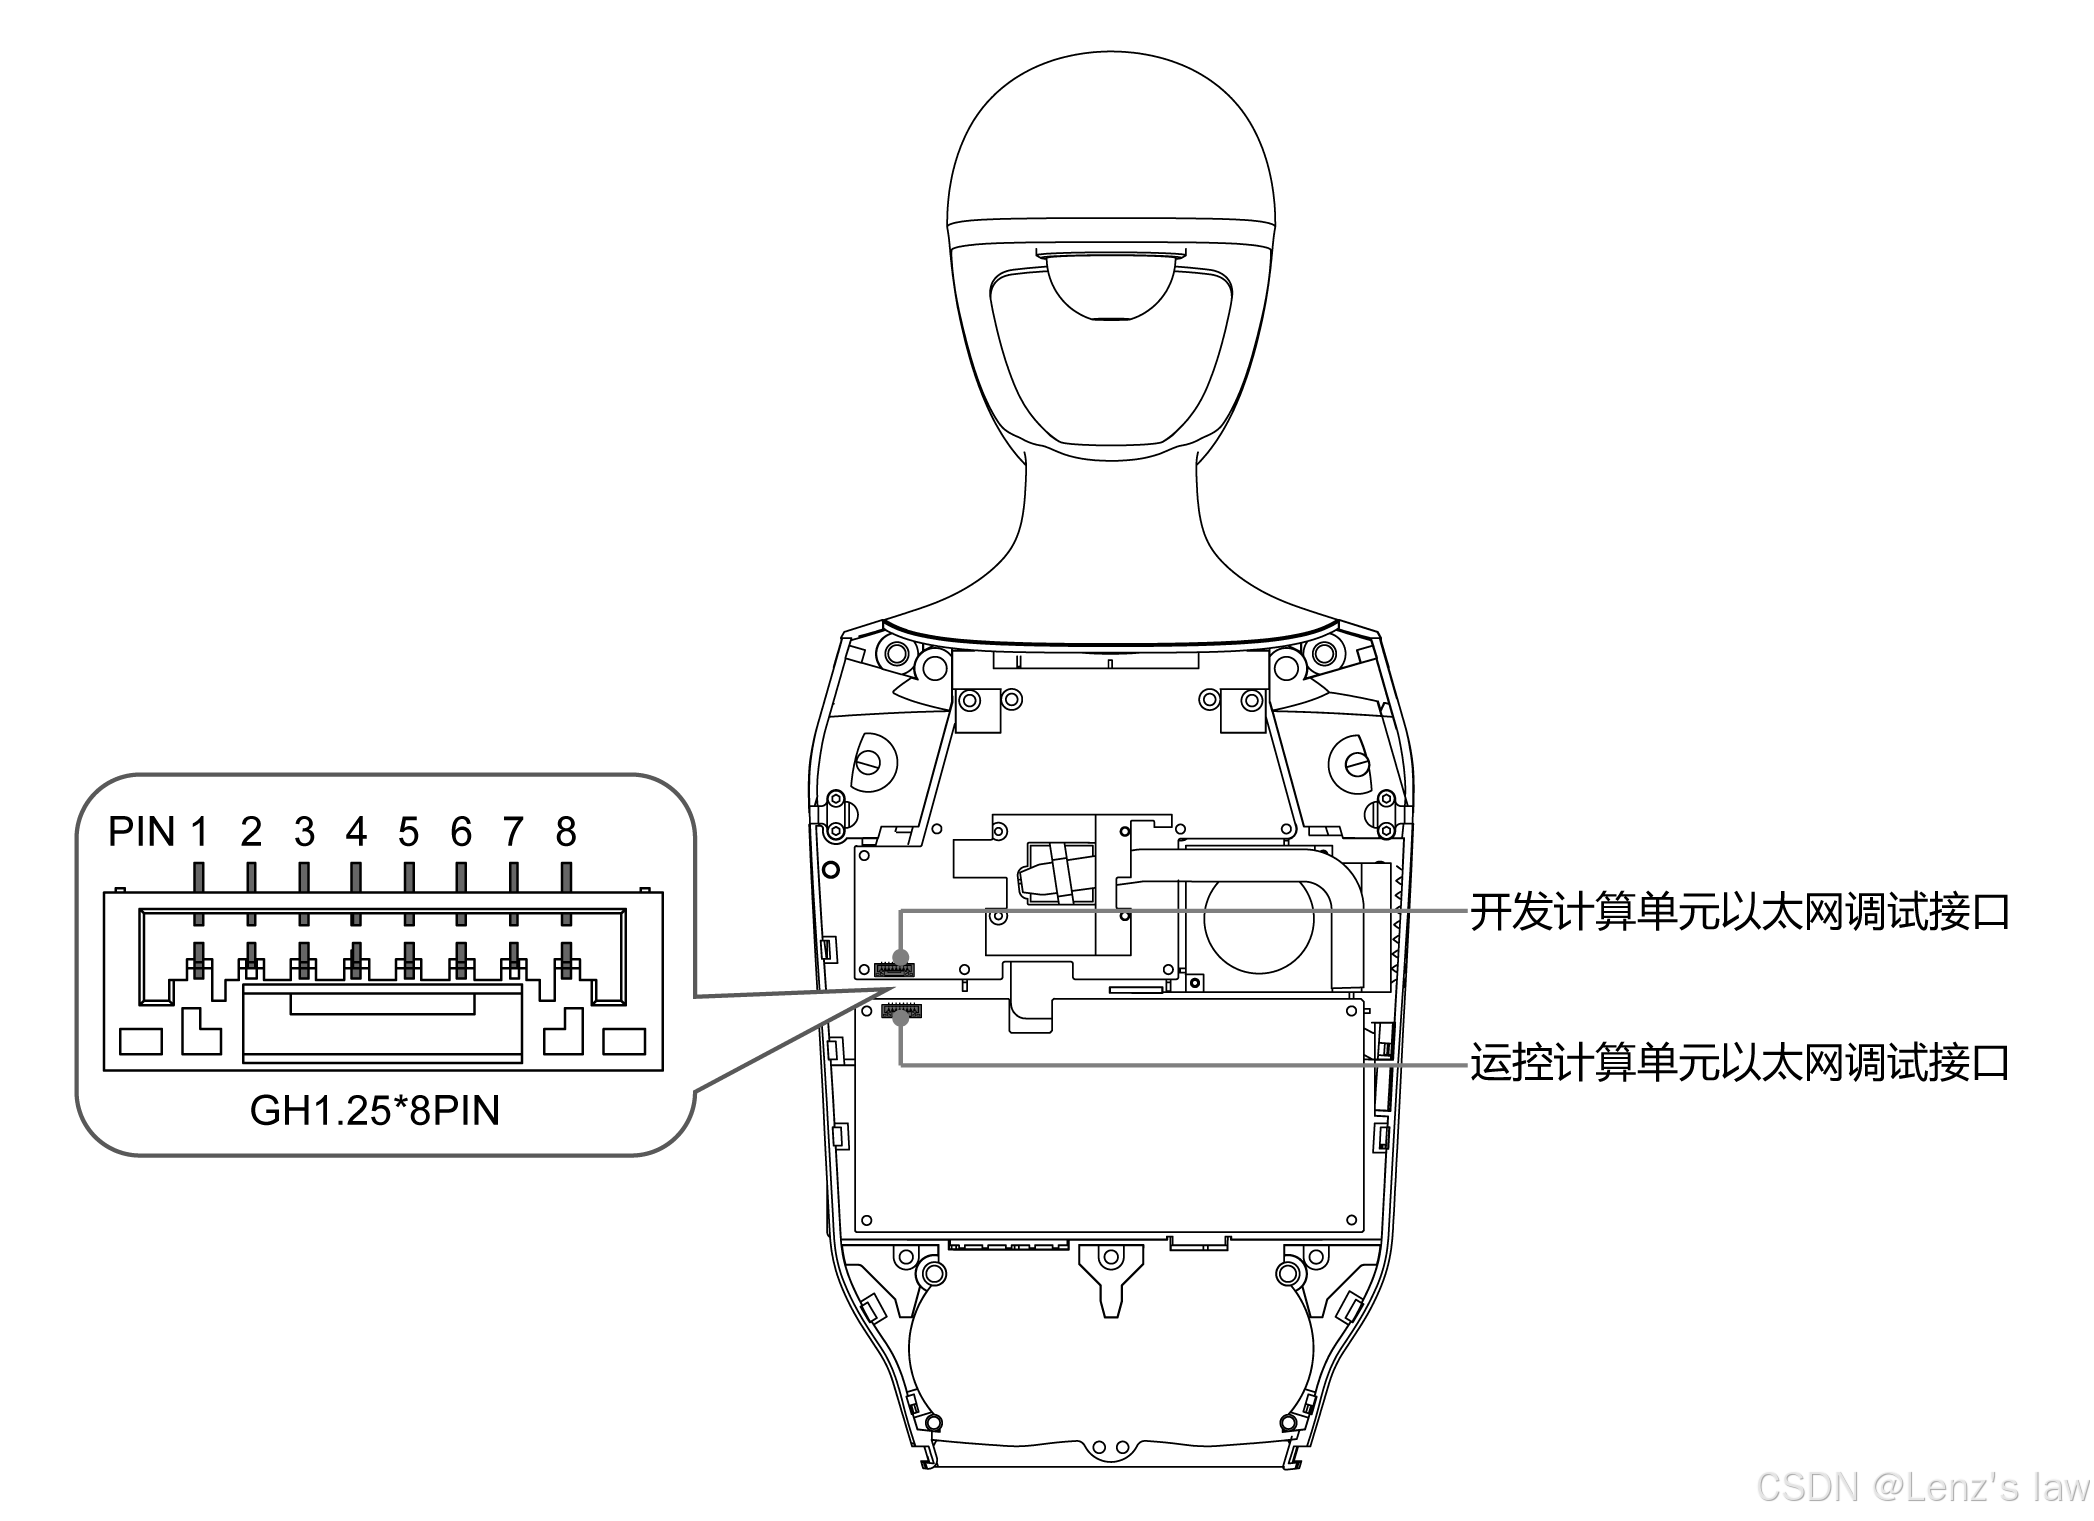
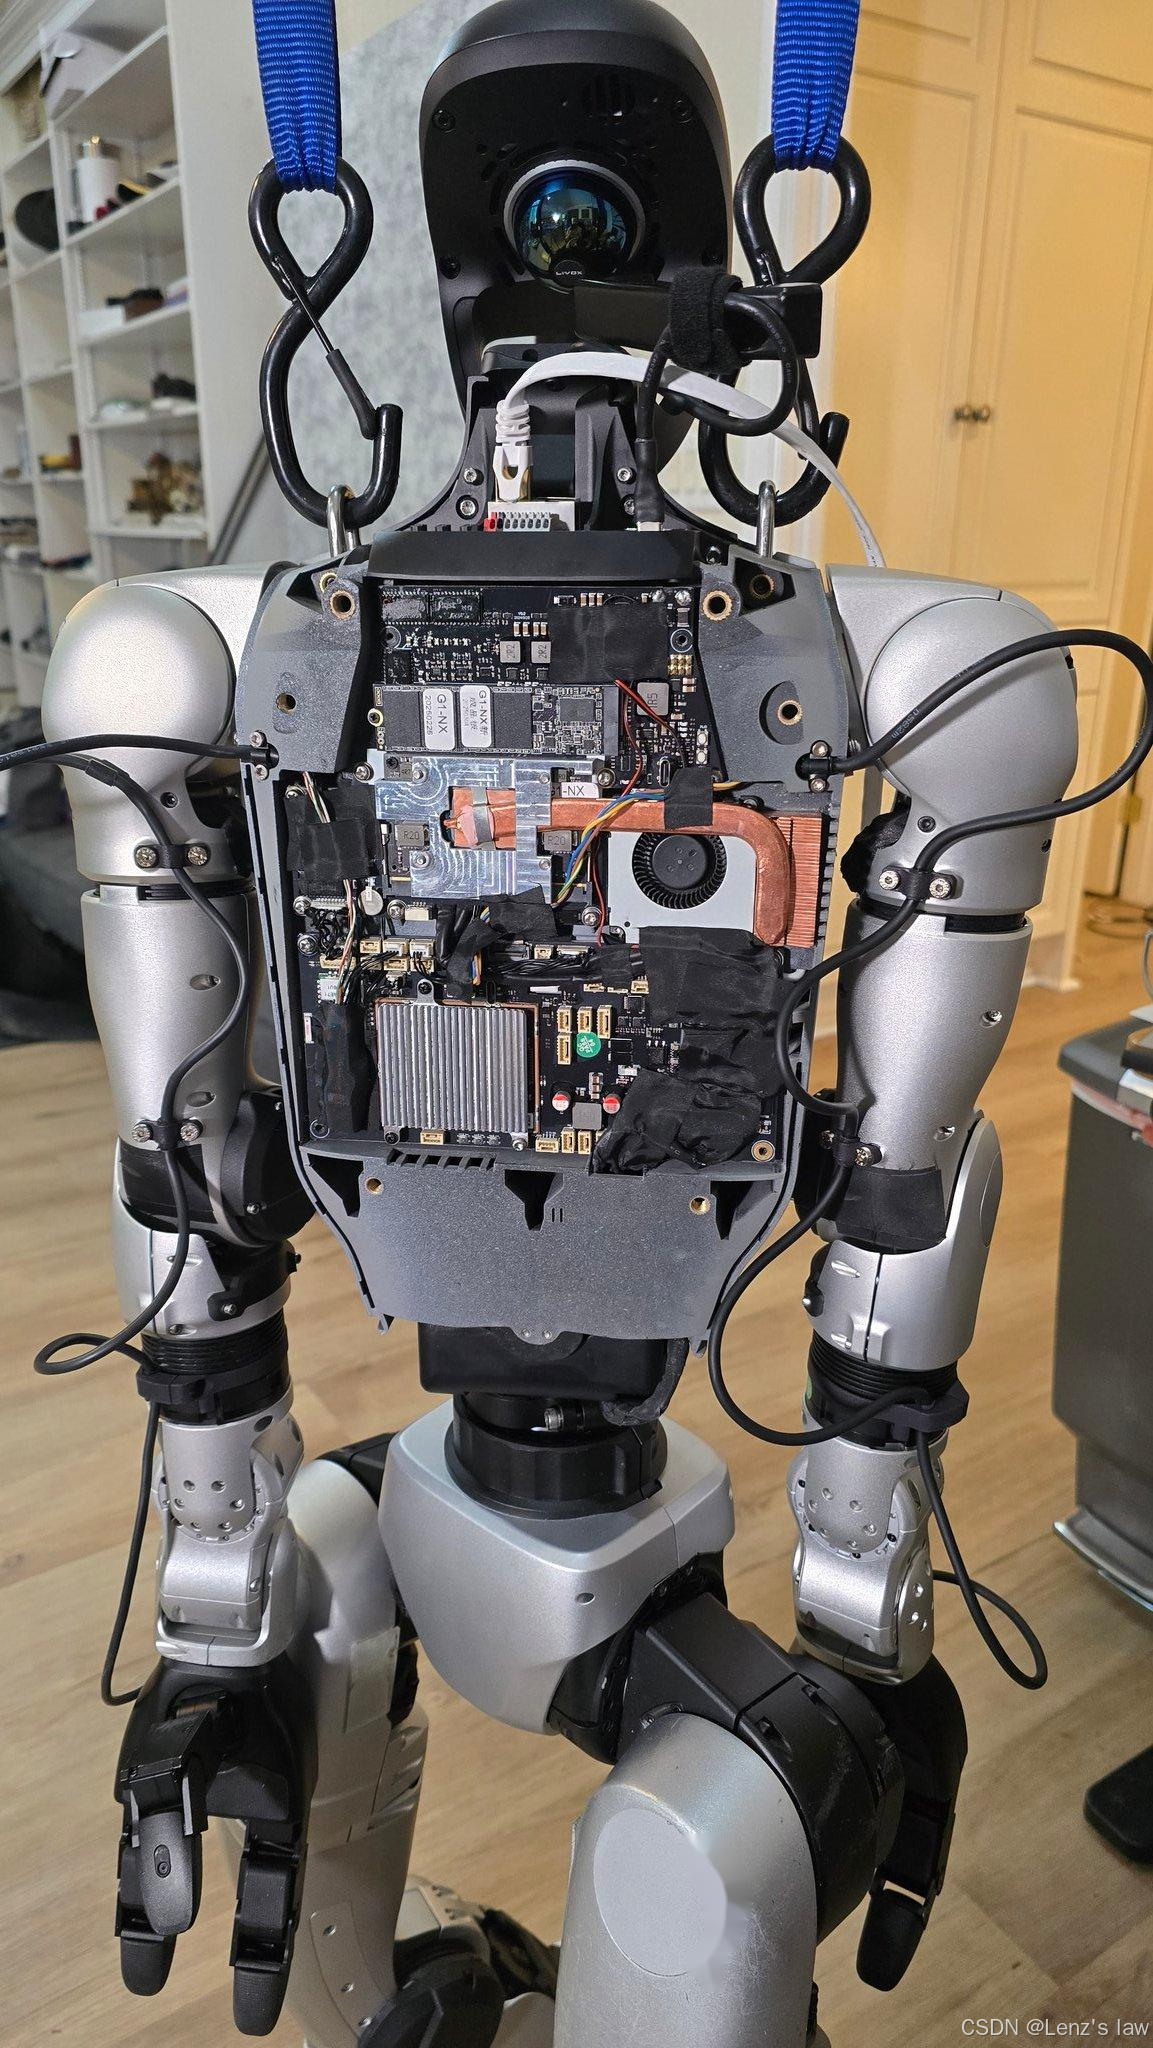
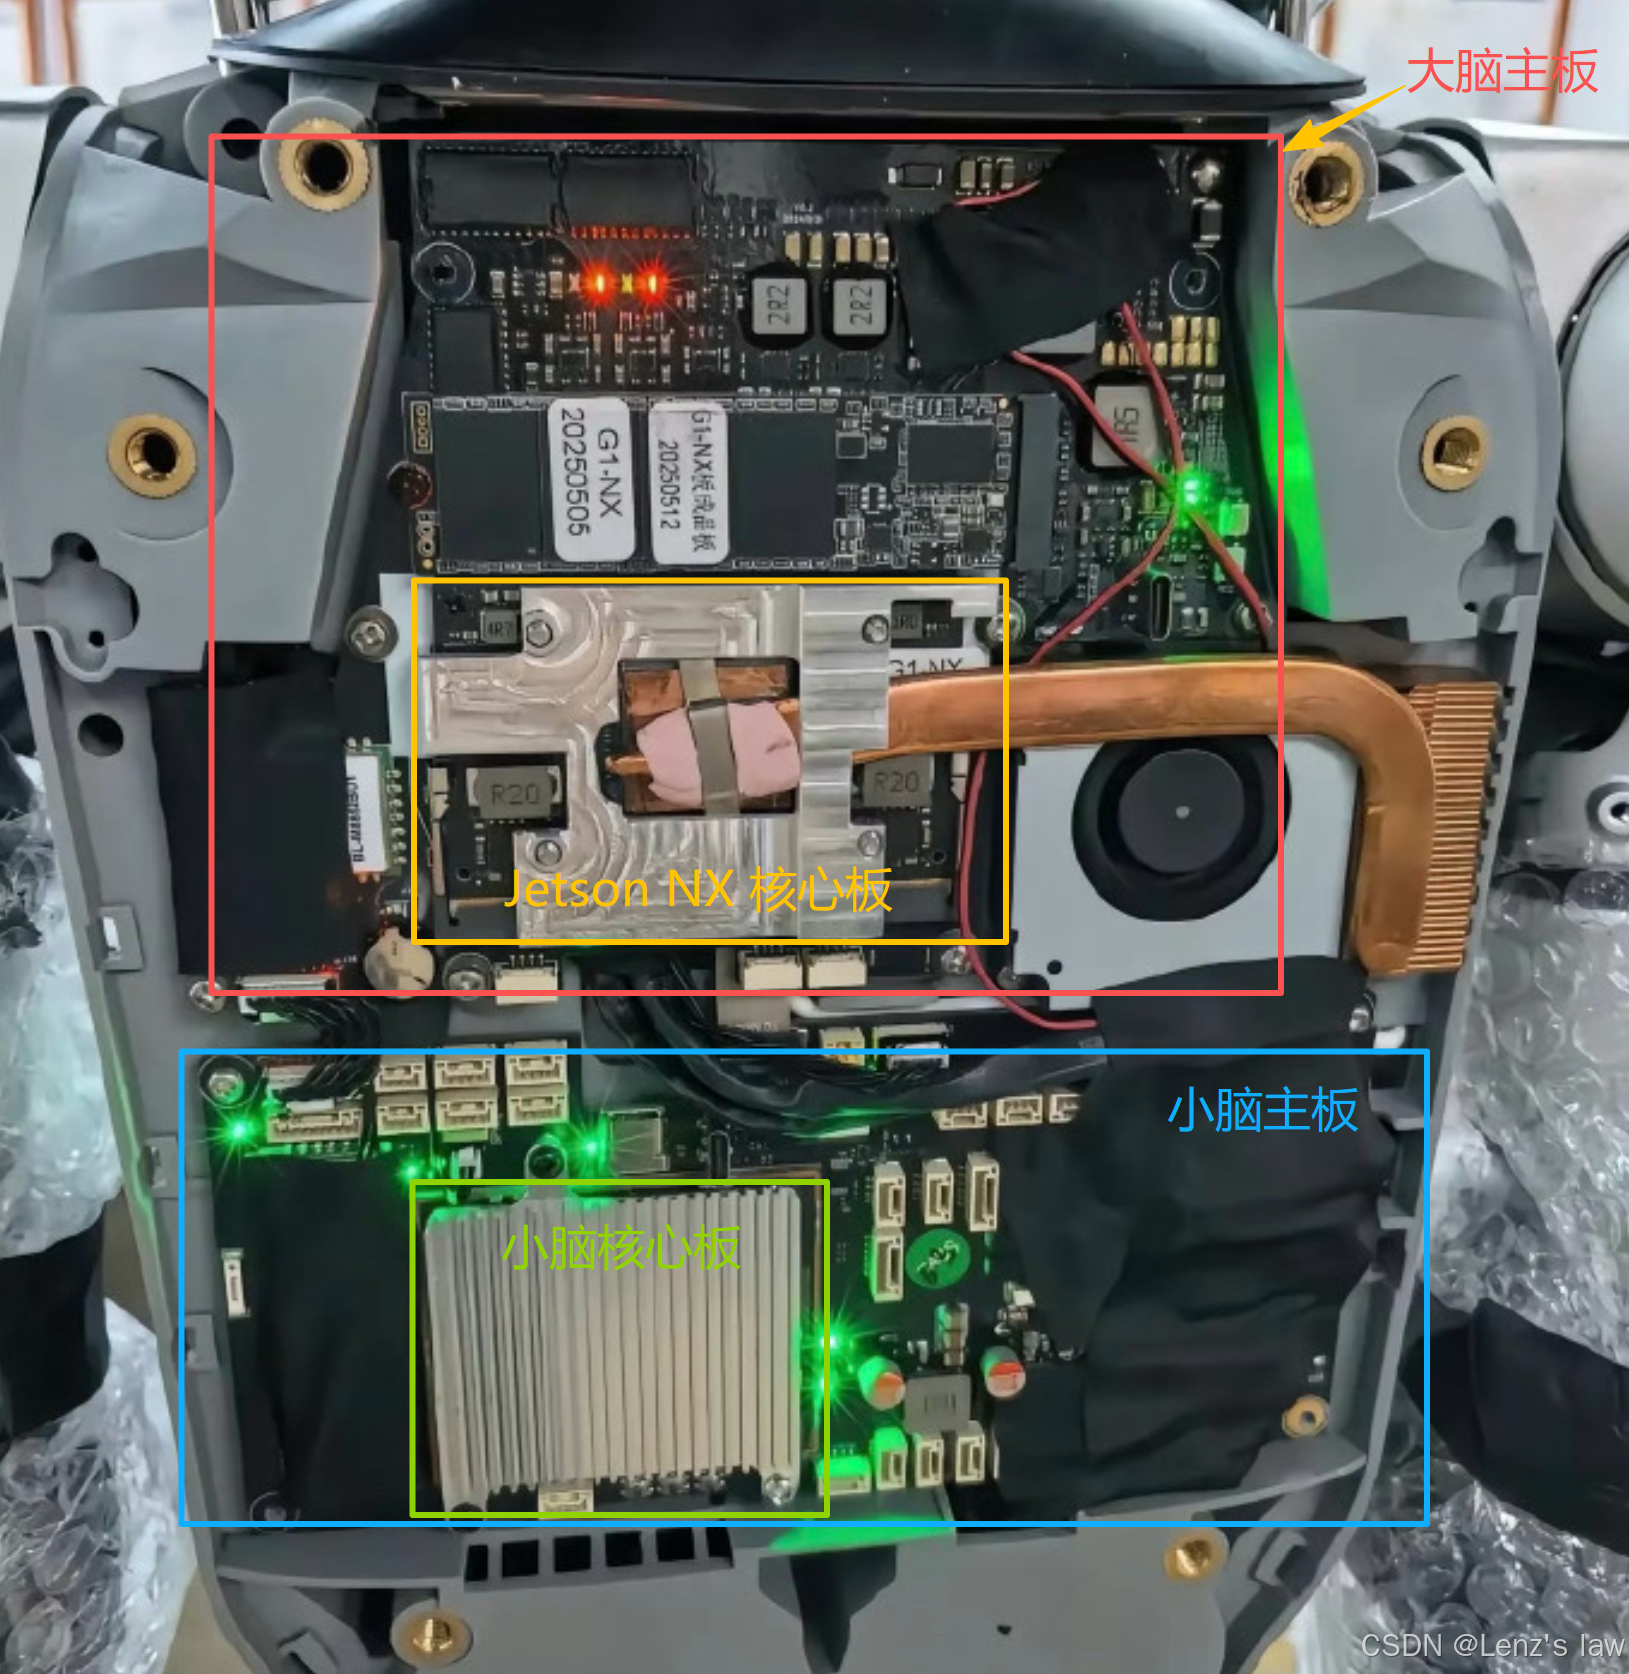
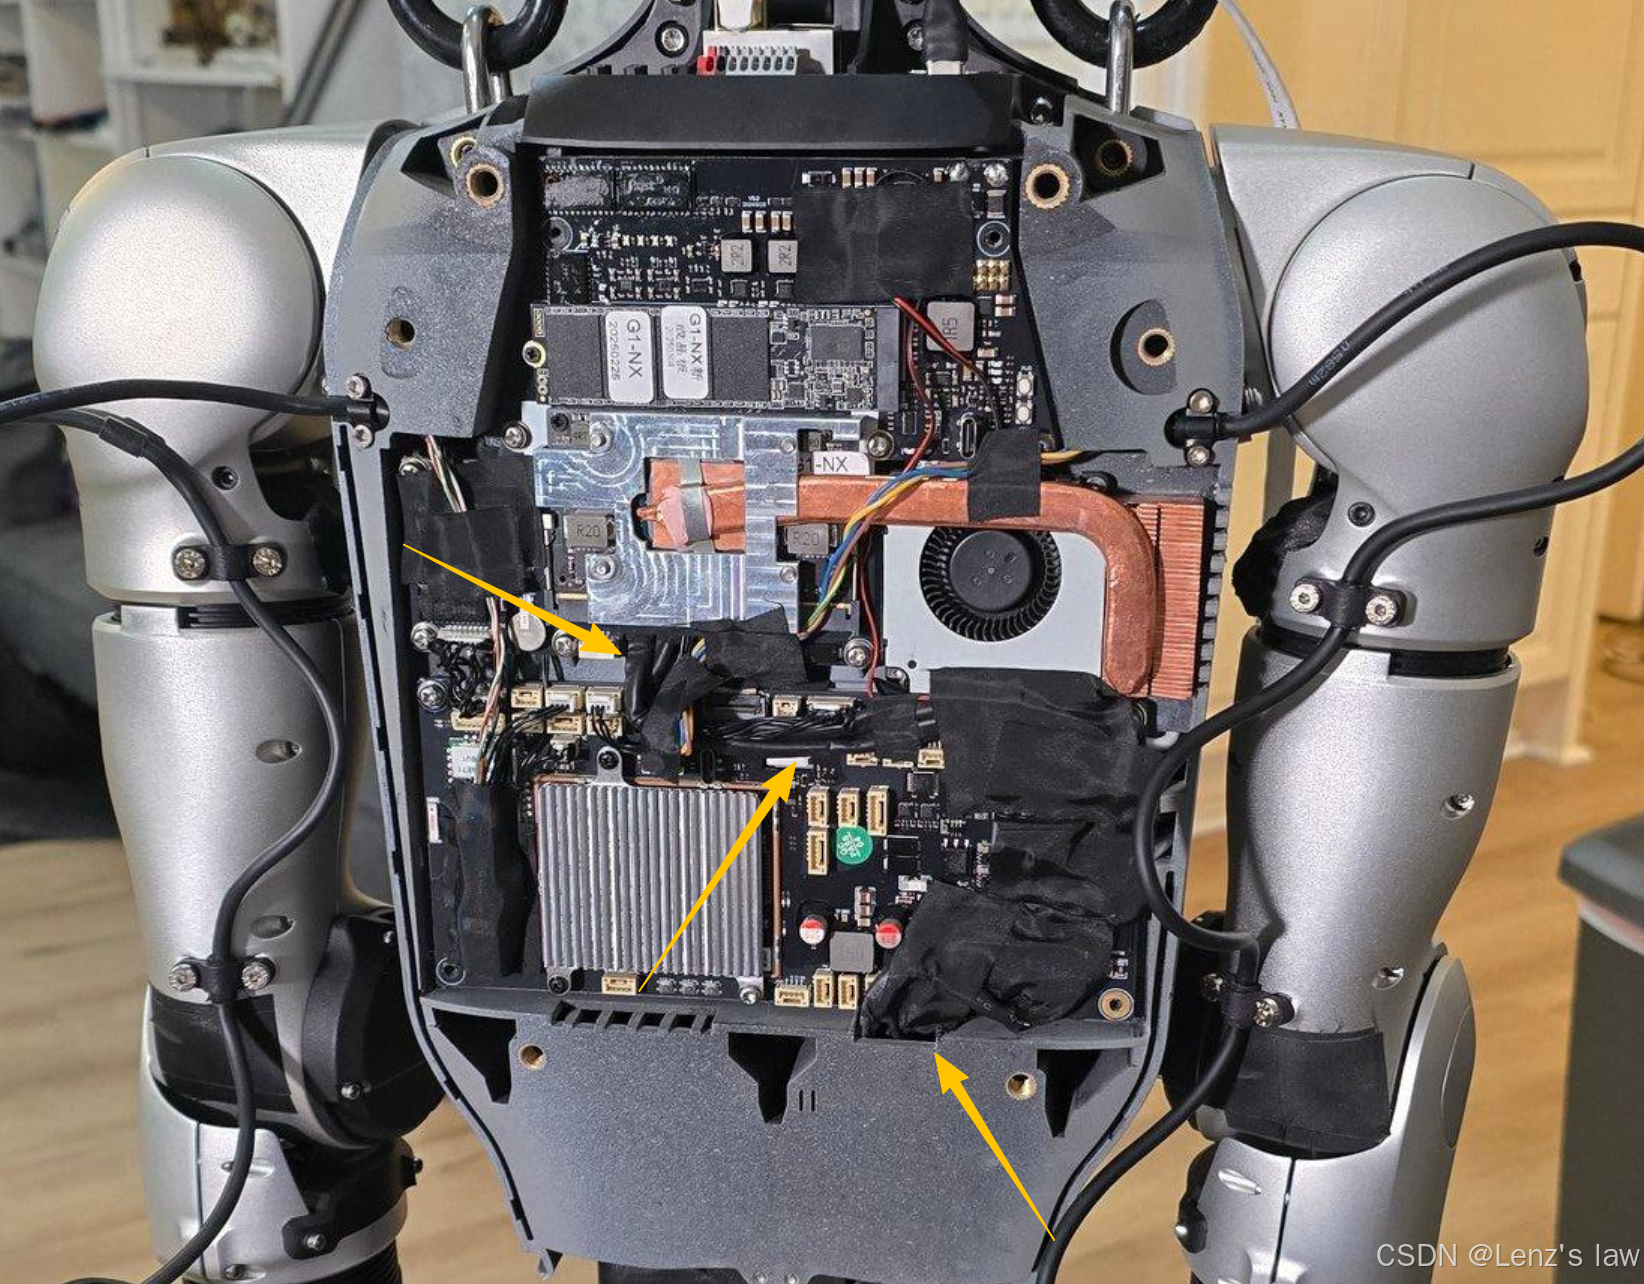
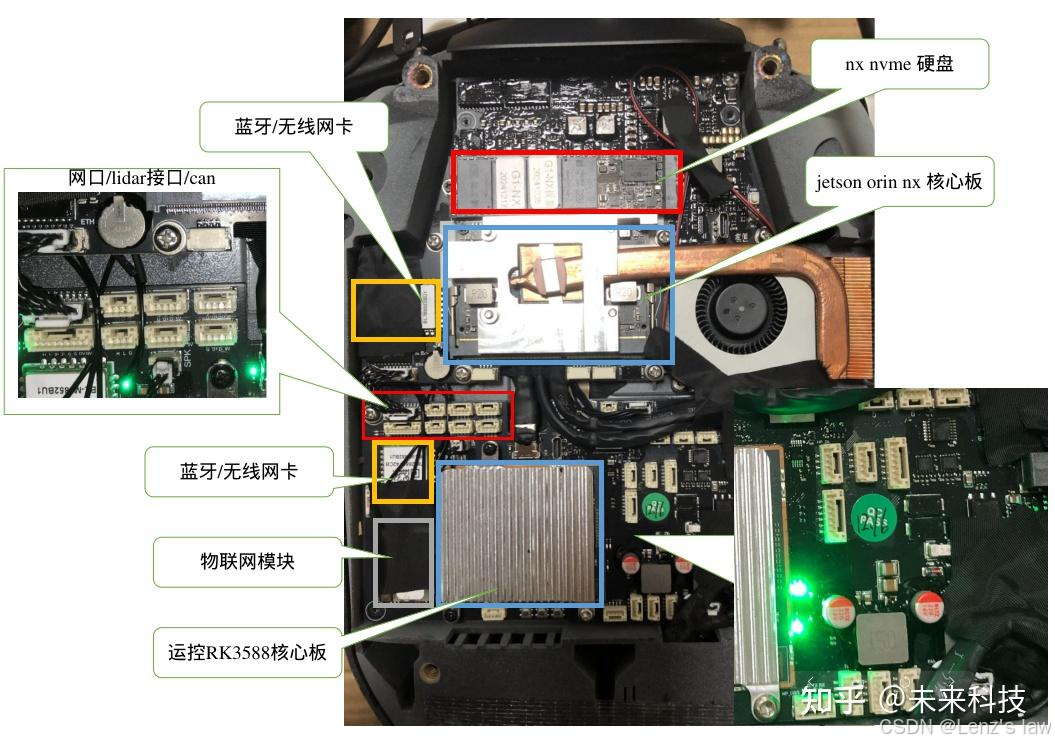
宇树G1主控电路板放置在胸腔,分为两大主要部分:

  • 开发计算单元:大脑
  • 运控计算单元:小脑

大脑算力单元

G1大脑为Nvidia Jetson Orin NX

采用Orin核心板+自研底板设计

Orin核心板上方为NVMe固态硬盘
小脑运控单元

胸腔下半部分为小脑运控单元,也采用核心板+底板设计。据网上资料采用瑞芯微RK3588的主控方案,疑似沿用的GO2的成熟运控方案。

运控单元主要功能:

  • 运动规划计算,计算各个关机的执行参数
  • 通过总线精确控制机器人本体各个关节电机的力矩和角度

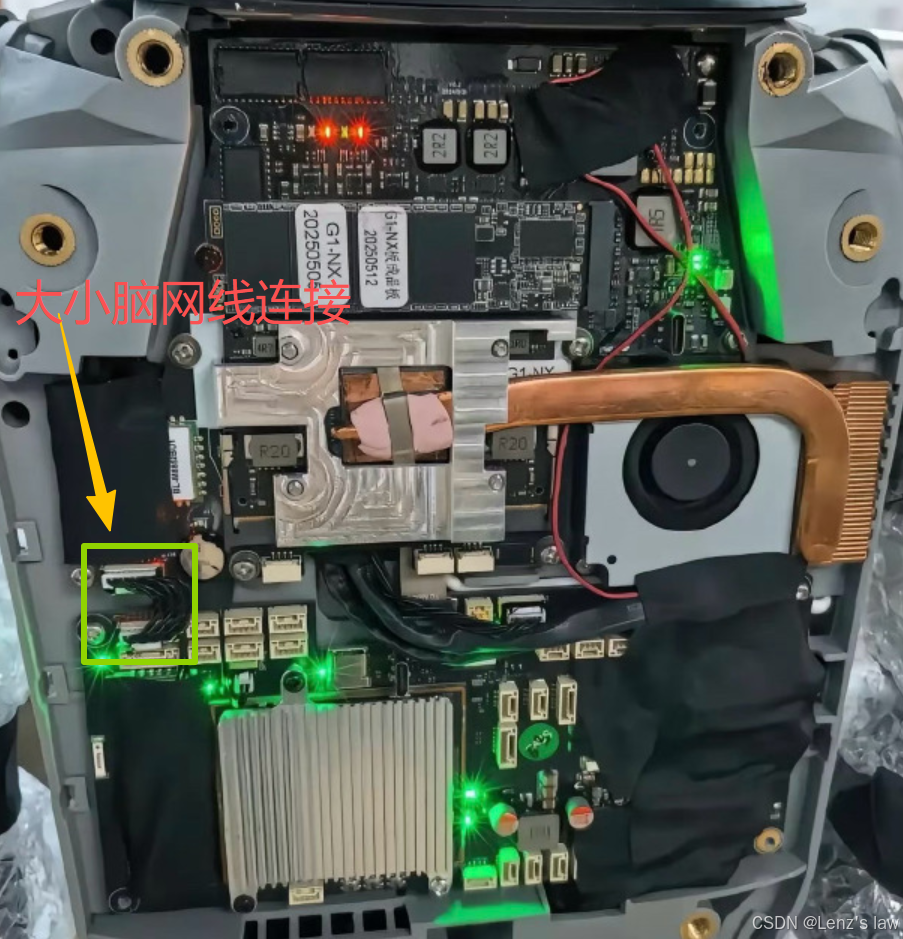
大小脑之间通讯连接

电机控制总线与小脑连接

G1 关节电机采用RS485总线控制,粗略分析应该有6路RS485(主板贴黑胶布看不清楚细节)

  • 手臂*2路
  • 腿*2路
  • 头部*1路
  • 腰部*1路
相关推荐
zhangrelay16 小时前
用ROS2Lyrical实验报告册思路重做蓝桥云课ROS1实验并改进
linux·笔记·学习·ubuntu·机器人
具身AGI17 小时前
人类演示补成机器人域,触觉共训才成立
机器人
山顶夕景19 小时前
【VLA】Qwen-VLA:VLM+DiT统一多模态理解与连续机器人动作生成
机器人·多模态·扩散模型·具身智能·vla·dit·vlm
mtouch33320 小时前
视频与三维场景融合投射系统解析:从地图标定到镜头参数调校的完整流程
人工智能·机器人·虚拟现实·电子沙盘·数字沙盘
黑妹天下第一乖21 小时前
第08讲 · 视觉与相机流水:Spectra ISP 与实时检测
人工智能·嵌入式硬件·数码相机·机器人·接口隔离原则·iot
XMAIPC_Robot1 天前
RK3576/RK3588+FPGA+AI数据采集系统:实时性与边缘AI算力兼顾
人工智能·fpga开发·机器人·数据采集·rk3588+fpga·rk3576+fpga
海盗12341 天前
AI 新闻日报 2026-10-05:三周重构 30 万行 / macOS 给智能体加权限锁 / 具身订单结构被摆上台面
人工智能·macos·重构·机器人·人工智能aigc
具身AGI2 天前
300 台机器人常驻乐园,具身智能开始算运营账
机器人
海盗12342 天前
微软技术日报 2026-10-04:26H2 三个已知问题确认,Blazor 补上智能体 UI
人工智能·microsoft·ui·机器人·aigc
7yewh2 天前
SLAM 三维空间刚体运动(2)
数据结构·人工智能·机器人·嵌入式·slam