【算法】互补滤波在位移双反馈控制汇总的应用

目录

1.背景

2.互补滤波算法

2.1简介

[2.2 应用](#2.2 应用)


1.背景

1)在位移控制中,电机采用编码器进行第一层速度-位移闭环;后安装在机械设备采用磁栅尺进行第二层位移闭环,以消除传动机构的间隙。

2)磁栅尺的更新速度远小于编码器更新速度;磁栅尺可以解决机械间隙导致编码器换算位移不准确的问题;

解决双反馈问题的办法:

1)第一种:保证编码器的速度-位移闭环不动;在此次基础上,再增加一个PID外环,用于磁栅尺的位移闭环;

缺点:磁栅尺的更新速度比较慢,导致pid的调节周期会变长,调节力度会变大,在接近目标的时候可能会引起震荡,pid的参数会特别难调整;

第二种:保证编码器的速度-位移闭环不动;在电机停止运行期间,用磁栅尺校准编码器的位置;

缺点:在控制过程中一直使用编码器数据,由于间隙及传动过程中的其他误差,会导致最后更新磁栅尺数据的时候产生数据跳动;

第三种:将编码器和磁栅尺的数据,采用融合算法,将二者数据融合,形成新的速度-位移闭环;

优点:在高速时采用编码器数据;低速时采用磁栅尺数据;统筹考虑了速度和精度;

2.互补滤波算法

2.1简介

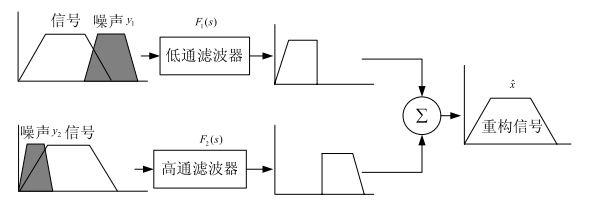
通过两路信号采集一组数据:

1)第一路信号有高频噪声,于是,采用低通滤波器过滤掉噪声形成数据a;

2)第二路信号有低频噪声,于是,采用高通滤波器过滤掉噪声形成数据b;

将数据a和b重新组合到一起,就获得了最准确的数据。这就是互补滤波。
2.2 应用

1)获取磁栅尺位移数据

2)获取编码器位移数据

3)融合二者数据

核心公式 fusion = α * encoder +(1 - α)*ruler

解释:α的值越小,越信任磁栅尺数据;α的值越大,越信任编码器的数据

4)利用磁栅尺更新修正编码器位移数据

相关推荐
Martina_03212 小时前
AI生成3D场景从白模换成精模后镜头全偏了?用6步检查单位、枢轴与层级替换
图像处理·人工智能·3d·ai·自然语言处理·材质·1024程序员节
星云_byto1 天前
CSS布局
人工智能·机器学习·目标跟踪·1024程序员节
张小姐的猫4 天前
【MySQL】访问 & 数据流动原理
android·数据库·mysql·adb·1024程序员节
工业HMI实战笔记5 天前
印刷电路板HMI:SMT贴装的元件定位界面
制造·设计规范·设计语言·1024程序员节
Martina_03215 天前
AI生成3D模型一合并网格,材质就串色?用6步检查材质槽、UV与图集重映射
图像处理·人工智能·3d·材质·uv·游戏策划·1024程序员节
橙光成长5 天前
android-ad-cleaner:android免 Root 批量关闭系统开屏与营销推送
android·1024程序员节
燃烧的枫6 天前
Windows 下 YOLO11 Pose 的 TensorRT C++ 部署
windows·yolo·tensorrt·1024程序员节·yolo11-pose
AI日报派送佬6 天前
2026年11月02日 AI 行业日报|商汤开源 Loop-9B、Pika 发布 H3 Flex 音视频模型、Meta× 傅利叶推出人形机器人 Max
人工智能·微软·开源·音视频·openai·1024程序员节·ai日报
avi91116 天前
【AI教人】UnityEditor扩展Spine动画,Spine骨骼,预览Preview一切
spine·骨骼动画·1024程序员节·editor扩展·spine动画·spine骨骼