技术栈
1站--视觉搬运工业机器人工作站 -- 相机部分
PAQQ
2025-11-21 10:24
三、相机部分
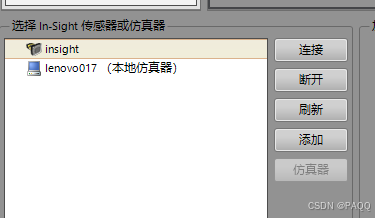
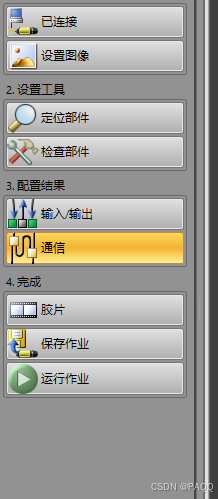
连接相机
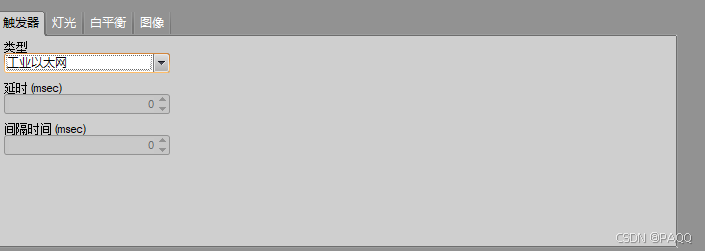
设置触发器
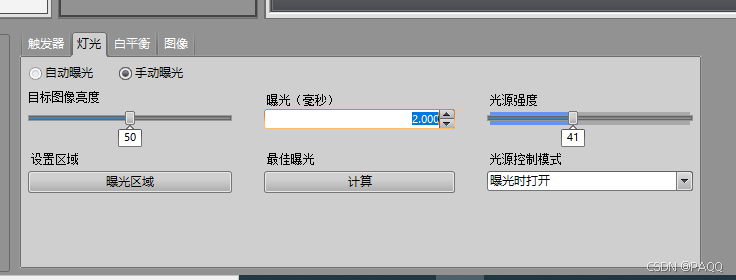
设置曝光
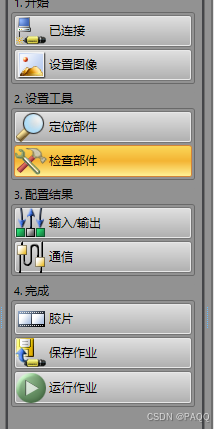
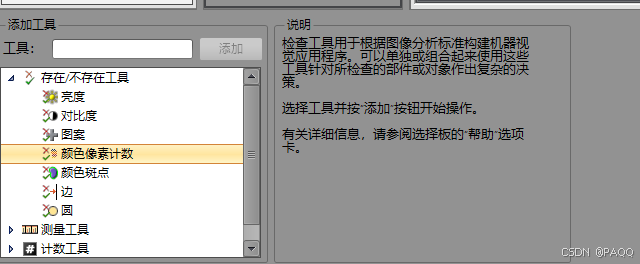
选择检查部件
选择颜色像素计数工具
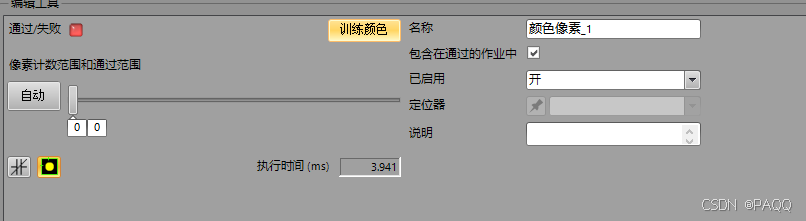
选择训练颜色
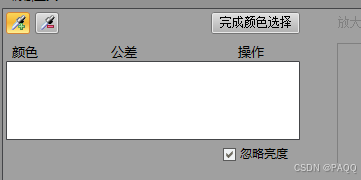
取色工具
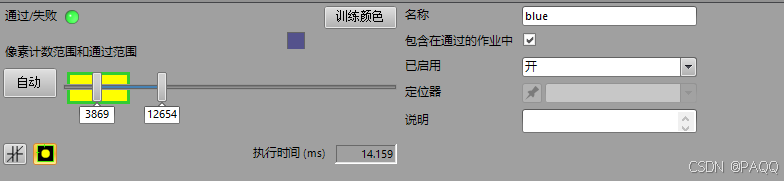
设置颜色名字
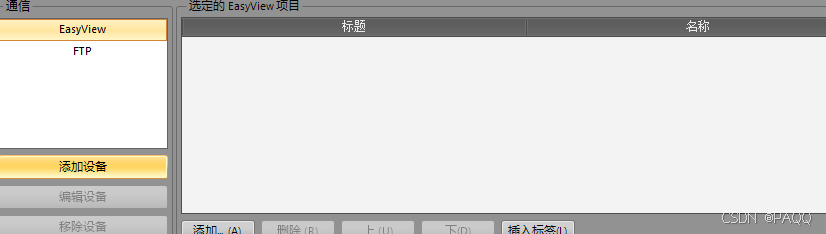
选择通信
添加设备
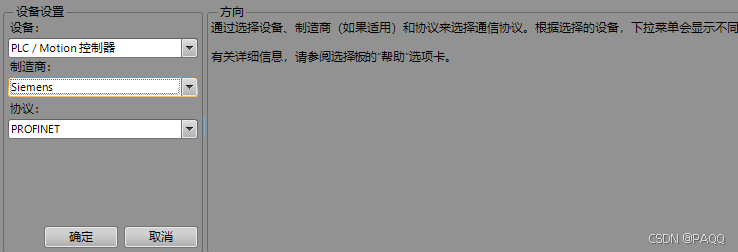
选择设备
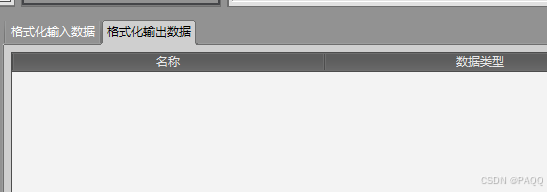
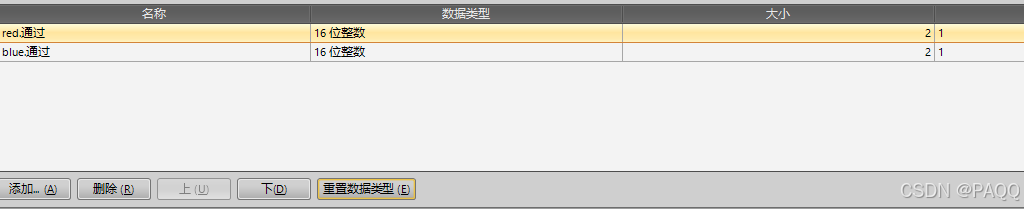
选择格式化输出
添加颜色输出
保存作业
运行作业
点击联机
数码相机
机器人
上一篇:
grid: auto-fit 和 auto-fill区别
下一篇:
BPE编码从零开始实现pytorch
相关推荐
zkk9527
5 小时前
【机器人感知运控笔记一】从点云到避障:距离场的构建、查询与梯度
机器人
·
具身智能
·
sdf
·
esdf
XMAIPC_Robot
7 小时前
-40~85℃宽温实测:RK3588 机器人控制器硬件底座,长时间 SLAM 定位稳定性验证
人工智能
·
fpga开发
·
机器人
·
边缘计算
·
arm+fpga
·
rk3588+fpga
绿蕉
8 小时前
谁在阻碍机器人连续跑300天?——被遗忘的“工程一致性“与“故障漂移“
机器人
数智奔流
8 小时前
OpenAI健康板块负责人:AI医疗健康的上限和下限
机器人
·
具身智能
·
禾赛
绿蕉
9 小时前
从硬件内卷到“中间件荒“——仿真工具、开发接口、开源生态
中间件
·
机器人
TMT星球
10 小时前
云从科技训推一体化平台入选重庆市智能机器人产业链公共服务平台
人工智能
·
科技
·
机器人
大江东去浪淘尽千古风流人物
10 小时前
【FLORA】机器人视频标注引擎解析:三模型如何产出动作指令与四类奖励信号
matlab
·
机器人
·
跨模态
·
遥感
·
图像匹配
·
1024程序员节
·
特征描述符
猫先生Mr.Mao
10 小时前
让动作先接受“未来检验”:ThinkWorld 如何用世界想象强化机器人推理
机器人
·
强化学习
·
具身智能
·
vla
·
世界模型
·
thinkworld
zerwave
11 小时前
从慢订阅者到发布者:LiteBus 如何用 Unix Socket 背压保护可靠 Topic
网络
·
机器人
·
unix
AI数据标注猿
11 小时前
开源视觉数据工具FiftyOne最新版本:标注工具开始“读懂机器人”
机器人
热门推荐
01
如何新建文件夹? 电脑新建文件夹的4种方法
02
国内可直接用、免费额度/永久免费的大模型API清单(含 SiliconFlow、火山、阿里、智谱、百度、Kimi、DeepSeek、DMXAPI 等)
03
历年考研数学一、数学二、数学三真题试卷及答案PDF
04
GitHub 镜像站点
05
几个好用的ip纯净度检测网站
06
昇腾910B系列芯片完全指南:四款型号对比、服务器选型与大模型部署实战
07
苹果iPA游戏软件资源下载网站
08
蜘蛛磁力 搜索引擎大全,如何使用蜘蛛磁力查找磁力链接
09
CVE-2026-91403 高危漏洞预警:Java JSSE 信任链被攻破 全场景修复方案与Linux系统级彻底清理实操
10
微信历史版本含下载地址( Windows PC | 安卓 | MAC )及设置微信不更新