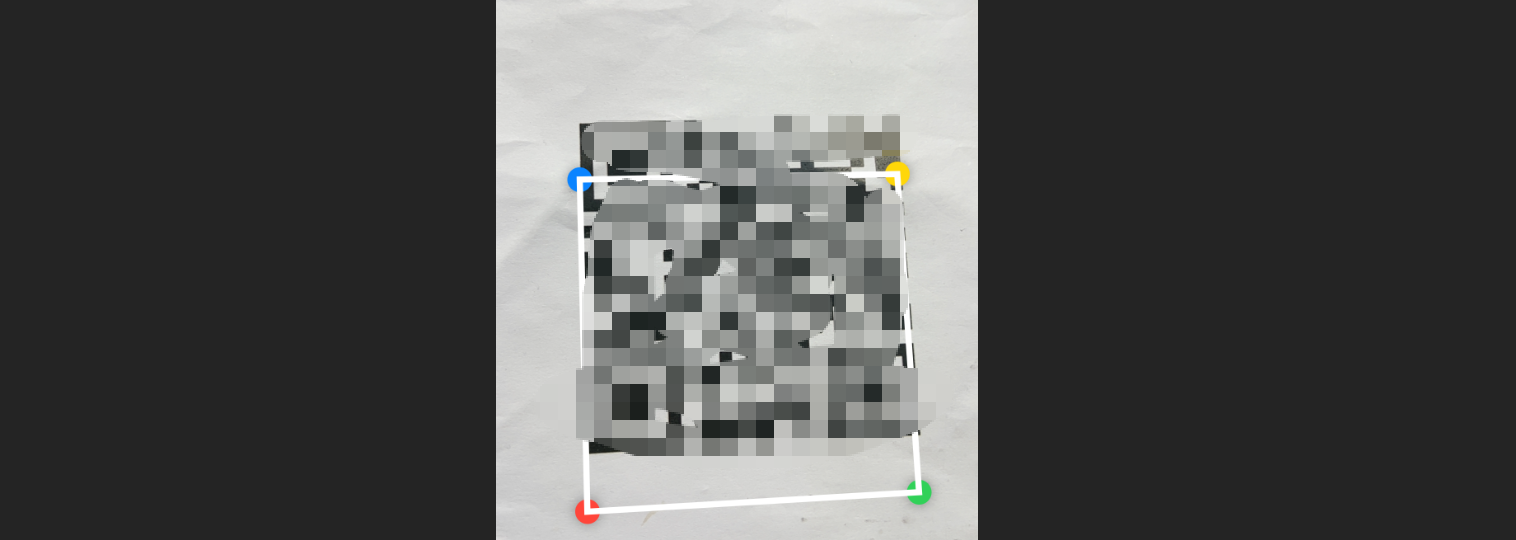
识别出来的点坐标和相机中真实的画面存在位移差

这是一个非常经典的问题!在使用 AVFoundationSwiftUI 混合开发时,坐标系对不齐(存在位移差)通常由以下 原因 导致。

安全区域 (Safe Area) 的干扰 (最常见)

原理:

相机层:你的 CameraScanner 使用了 .edgesIgnoringSafeArea(.all),所以它的 (0,0) 坐标是屏幕的最左上角(包含刘海/动态岛区域)。

绘制层:如果你的 SwiftUI 绘制层没有显式忽略安全区域,SwiftUI 默认会把 (0,0) 放在安全区域内部(刘海下方)。这导致相机认为的点 (100, 100) 在 SwiftUI 看来应该画在更靠下的位置。
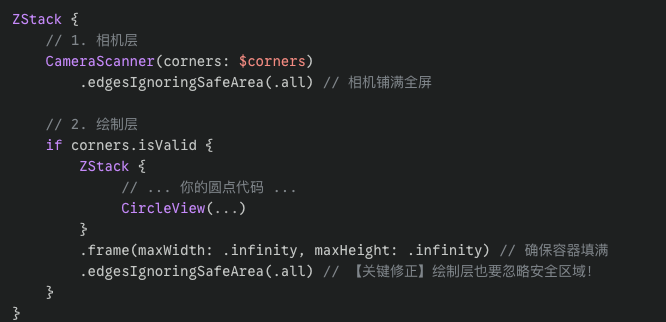
解决办法很简单,去掉.edgesIgnoringSafeArea(.all)或者将.edgesIgnoringSafeArea(.all)放在最外层的ZStack上

相关推荐
大熊背1 天前
《Color constancy by characterization of illumination chromaticity》之色度色域最大化算法(一)
数码相机·算法·白平衡·色度色域
xwz小王子1 天前
【通用世界模型】把机器人动作变成像素流!NVIDIA 提出 Hydra-0:跨人类、单臂与双臂统一预测和控制
数码相机·机器人
菩提树下的凡夫2 天前
激光振镜双目结构光3D相机丢点问题
数码相机·3d
YMWM_3 天前
查看realsense相机序列号脚本
开发语言·python·数码相机
视觉工程师07064 天前
工业相机选择CCD 还是 CMOS
数码相机·视觉检测
FLJwu4 天前
运动相机 ID 外观与壳体开模实战 02:壳体注塑缺陷|缩水、气泡、披风、熔接痕量产改善方案|20 年源头工厂量产经验
经验分享·数码相机·相机
高升说4 天前
多相机同步怎么选:硬件同步与软件同步的原理、对比与选型流程
人工智能·数码相机
明志数科5 天前
从300克Ego头环看第一人称数据采集趋势:设备轻量化之后,场景端壁垒在哪
数码相机·学习
FLJwu5 天前
运动相机 ID 外观与壳体开模实战 01:ID 造型、拔模角度、壁厚设计 OEM 量产避坑|20 年源头工厂量产经验
经验分享·数码相机·相机
qq_526099135 天前
视觉检测工控机丢帧、掉线、卡顿,分别是什么原因?按这张表查
数码相机·计算机视觉