在上一篇文章《【睿擎派】CANOpen总线之IO模块读写(DS401协议)》我写了关于睿擎派上CANOpen的IO模块通信,为什么先写CANOpen?说来也有挺意思,是因为在睿擎派上对接EtherCAT的IO模块,花费了很久时间,也没有多少进展,所以转头去研究了基于CANOpen对接IO模块,因为二者是有非常大的渊源的。
一、 EtherCAT 和 CANOpen 的异同
1980年代CAN总线诞生,1996年CANOpen协议发布,2003年EtherCAT技术发布。EtherCAT 和 CANopen 的核心关系是:CANopen 是协议规范(侧重应用层),EtherCAT 是总线技术(侧重物理层 / 传输层)------ 两者均源于 CAN 总线生态,EtherCAT 复用了 CANopen 的核心应用层规范,同时在底层传输上实现了质的突破,最终形成 "上层兼容、底层独立" 的技术互补格局。
EtherCAT完全复用 CANopen 的对象字典结构(索引范围、寻址方式),仅在 0x1C00~0x1C3F 等区间扩展了 Sync Manager、DC 同步等专属索引。完全保留 PDO/SDO 的功能定义,仅改变了底层传输方式。
CANopen 的 PDO 通过 COB-ID 映射到 CAN 帧,EtherCAT 的 PDO 通过 Sync Manager(同步管理器)绑定到以太网帧;CANopen 的 SDO 通过 CAN 帧分片传输,EtherCAT 的 SDO 通过邮箱通道(SM0/SM1)实现低延迟传输;
CANopen通过 EDS(Electronic Data Sheet)文件描述设备的对象字典、PDO 映射等配置,主站通过 EDS 识别设备;
EtherCAT通过 ESI(EtherCAT Slave Information)文件扩展 EDS 规范,新增了 Sync Manager、DC 同步、FMMU 等 EtherCAT 专属配置,同时兼容 EDS 的核心内容;
此外比较关键的差异就是CAN总线最大速率1Mbps,ms级抖动,而EtherCAT最大可以1Gbps速率,us级抖动。这其中的原因除了速率上的差异外,传输机制上有很大的差别,CANOpen是帧逐节点转发,需等待节点处理后再传递,而帧 "并行处理",所有节点同时读取帧中自身数据(如下面的动图比较形象的展现了EtherCAT的传输原理)。
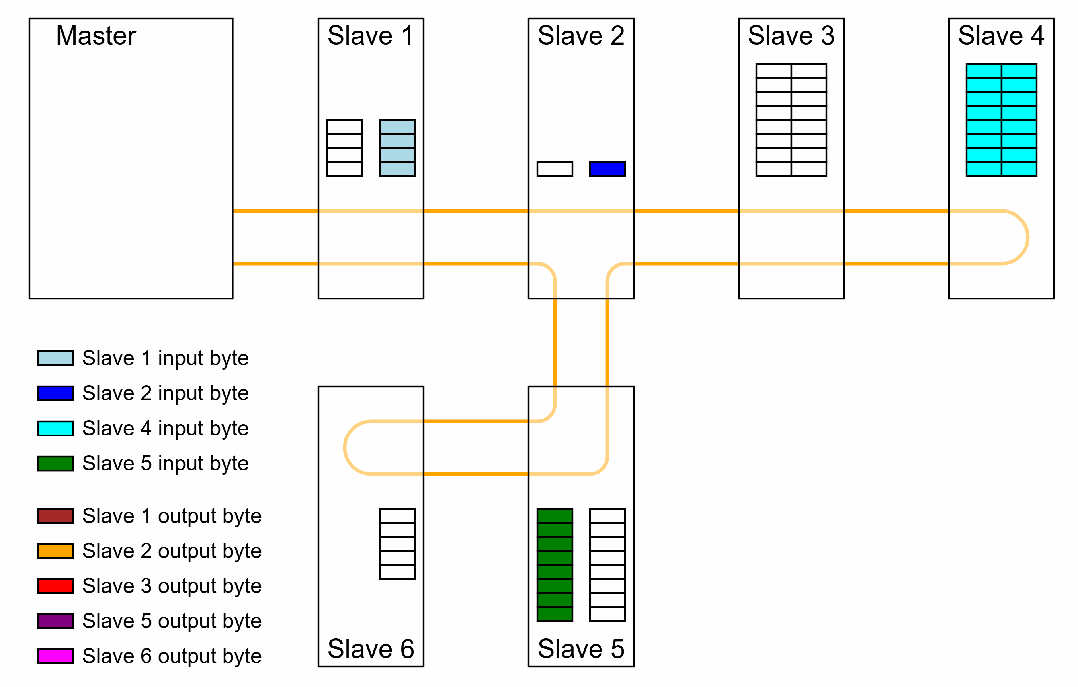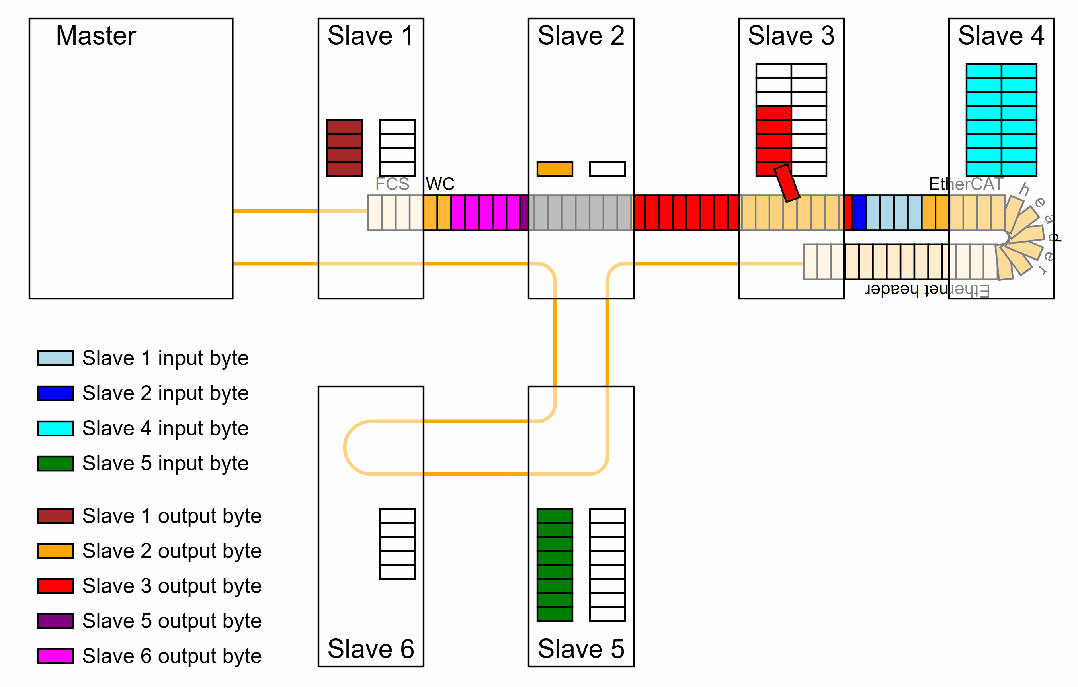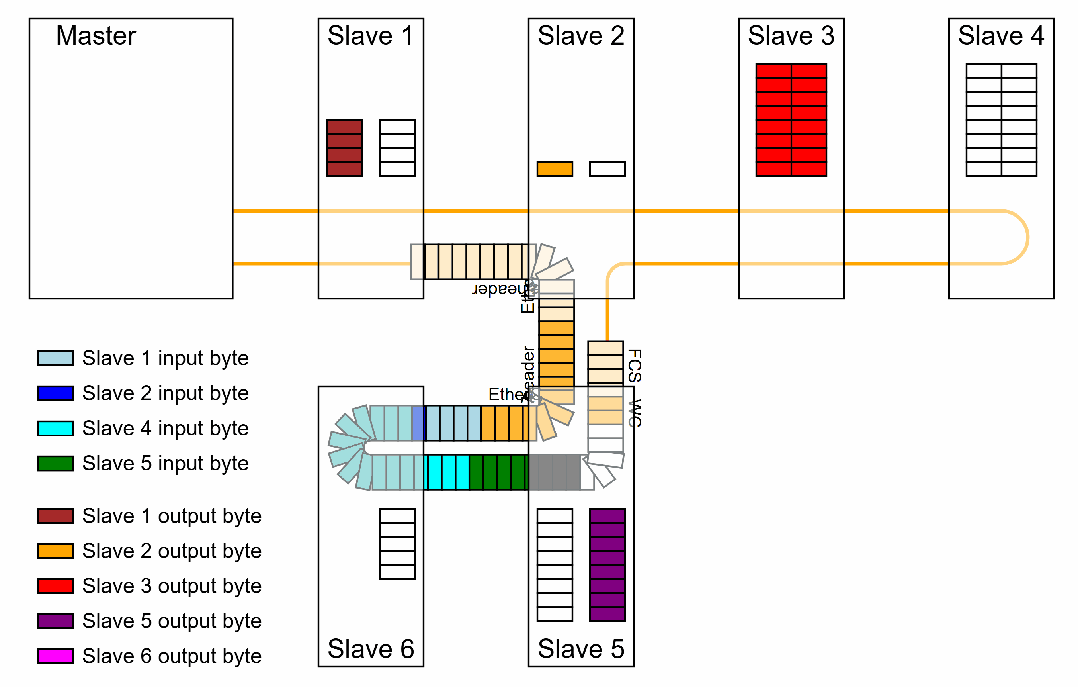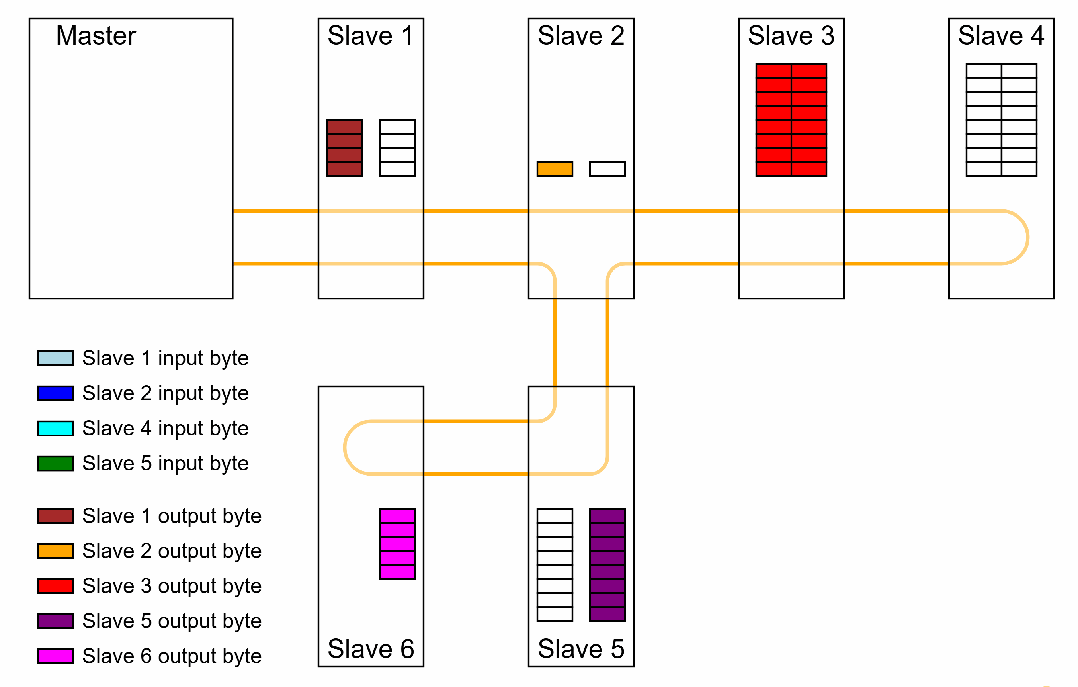
CANOpen主要运用在低速设备(传感器、执行器)、低成本场景,而EtherCAT多用在高速 IO、多轴伺服、实时控制场景,比如机器臂,具身智能等设备上。
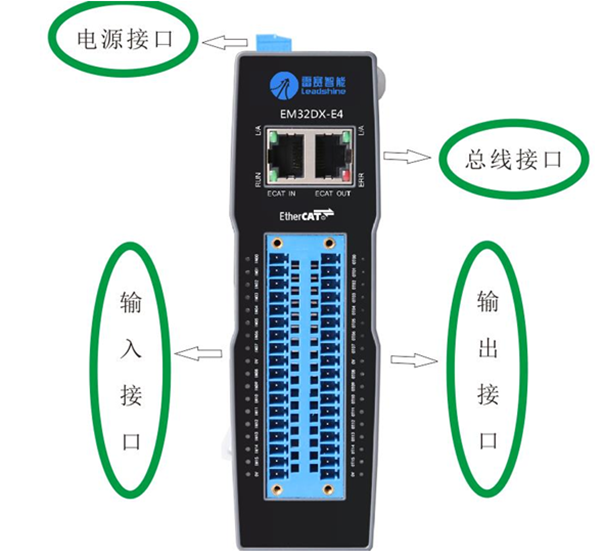
二、睿擎派对接雷赛 EM32DX-E4-V3 0 模块
我从RC-Pi-3506的SDK1.5.0版本开始进行IO模块对接,经过SDK1.7.0版本,最后在SDK1.7.2版本上在RTT郭老师的协助下调试成功,SDK1.7.2和SDK1.7.0关于EtherCAT的接口调用差异还是蛮大的,所以本篇内容以SDK1.7.2版本为准。
在真正对接之前,除了硬件模块外,还需要硬件手册和ESI文件(文后附相关文件下载链接)。
我们以BSP 1.7.2版本的示例工程06_bus_ethercat_master_2motor_1io为基础进行开发调试。
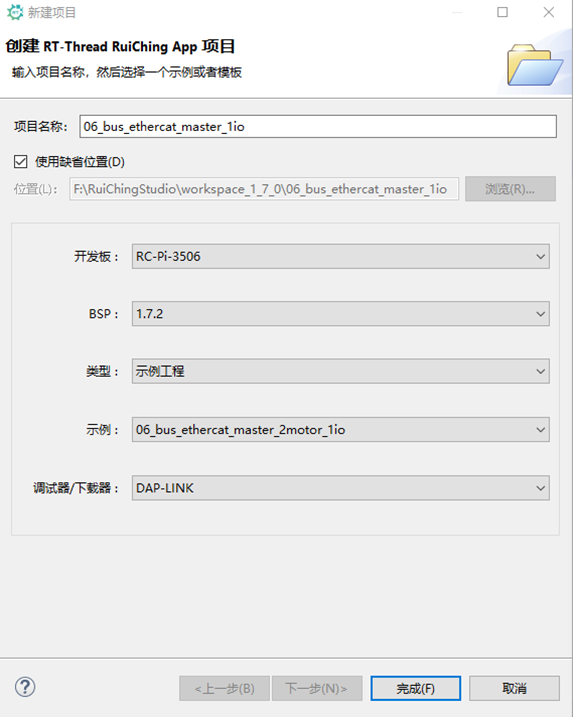
本代码的官方说明的链接如下:
https://www.rt-thread.com/ruiching/document/site/rc3506/q7dq3ksb/#示例运行
原示例支持2个伺服器+1个IO模块,为了简化,我们睿擎派只连接一个IO模块(如下图)。
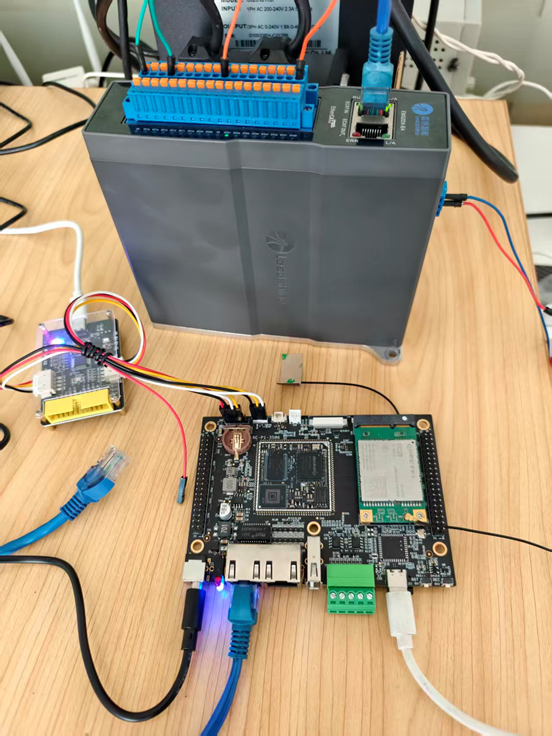
所以ethercat_2motor_1io.c文件的第16行代码我们把电机的数量调整为0。
#define MOTOR_NUM 0 //2
(1 )配置PDO
最关键的部分是修改IO模块的PDO定义,由于官方示例中所用的IO模块(SG-ELC)和我们的型号规格不同,所以需要修改这部分配置。
查阅《EM32DX-E4 模块用户手册 V3.1》 第20页 5.2.1小结(如下图)
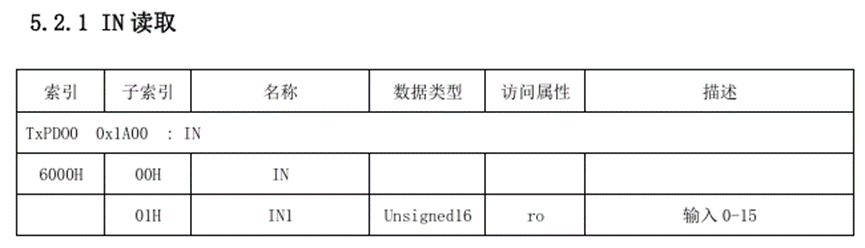
对应IO模块16路开关量输入,所以对应的pdo定义的代码如下:
static ec_pdo_entry_info_t eio_input_pdo_entries\[\] =
{
{ 0x6000, 0x01, 16 },
};
0x6000是索引地址
0x01 是子索引地址
16表示16bit
同样,我们查阅第22页5.2.3小结(如下图)
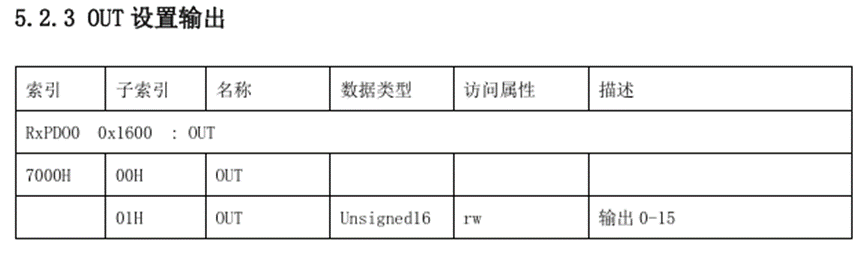
对应IO模块的16路开关量输出,所以对应的pdo定义代码如下:
static ec_pdo_entry_info_t eio_output_pdo_entries\[\] =
{
{ 0x7000, 0x01, 16 },
};
0x7000是索引地址
0x01 是子索引地址
16表示16bit
ec_pdo_entry_info_t是定义单个PDO条目的核心属性类型,其结构体的定义如下:
typedef struct
{
uint16_t index; /**< PDO entry index. */
uint8_t subindex; /**< PDO entry subindex. */
uint8_t bit_length; /**< Size of the PDO entry in bit. */
} ec_pdo_entry_info_t;
index -- DO主索引 (对象字典对应条目主索引地址)
subindex- DO子索引
bit_length -- 对应的位数
我们再看5.2.1和5.2.3的说明,TxPDO0的索引地址为0x1A00,RxPDO0的索引地址为0x1600。
我们需要配置eio_pdos 对象数组,其结构体定义为ec_pdo_info_t ,原型如下:
typedef struct
{
uint16_t index;
uint32_t n_entries;
ec_pdo_entry_info_t const *entries;
} ec_pdo_info_t;
index -- PDO索引,本身也是对象字典的一部分,TxPDO是 从站à主站(数据上传),RxPDO是主站à从站(指令下发)。
n_entries -- 对应条目的数量
entries 条目数组指针。
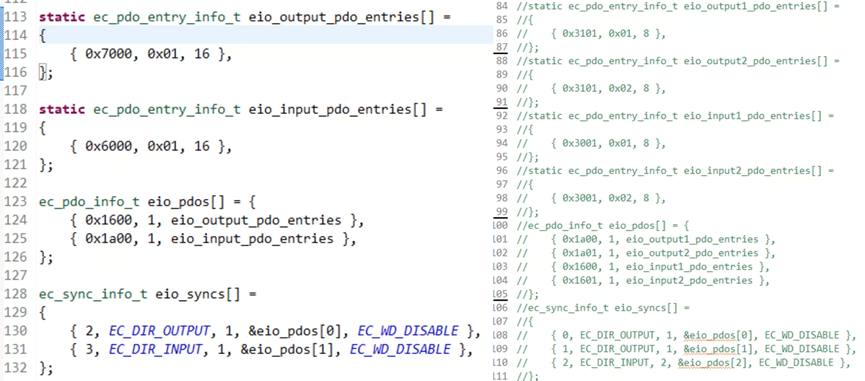
所以eio_pdos 对象数组的定义代码如下:
ec_pdo_info_t eio_pdos\[\] = {
{ 0x1600, 1, eio_output_pdo_entries },
{ 0x1a00, 1, eio_input_pdo_entries },
};
接下来我们定义同步管理器相关内容。我们先看ec_sync_info_t 结构体定义。
typedef struct
{
uint8_t index; /**< Sync manager index. */
ec_direction_t dir /**< Sync manager direction. */
uint32_t n_pdos; /**< Number of PDOs in \a pdos. */
ec_pdo_info_t const *pdos; /**< Array with PDOs to assign. This
must contain at least \a n_pdos PDOs. */
ec_watchdog_mode_t watchdog_mode; /**< Watchdog mode. */
} ec_sync_info_t;
index -- 同步管理器的硬件索引 0 -- 15,常见的是SM0-SM3
对应SDO非实时操作
SM0(索引 0)- 主站→IO 模块(系统配置入),发送SDO报文,配置对象字典,接受CoE管理指令、
SM1(索引 1)- IO 模块→主站(系统响应出),SDO响应报文,回传诊断信息,发送从站状态切换码。
对应PDO实时操作:
SM2(索引 2)- 主站→IO 模块(输出)
SM3(索引 3)- IO 模块→主站(输入)
dir -- SM的传输方向 EC_DIR_OUTPUT:主站输出→从站输入(RxPDO,如 DO 控制),EC_DIR_INPUT:从站输出→主站输入(TxPDO,如 DI 采集)。
n_pdos -- SM要绑定的PDO数量(pdos数组中的PDO个数)
watchdog_mode -- 看门狗模式(枚举类型):
-
EC_WD_DISABLE:禁用看门狗
-
EC_WD_ON:启用看门狗(主站心跳超时后,从站进入安全状态,如 DO 归零)
综上,所以eio_syncs的数组定义如下:
ec_sync_info_t eio_syncs\[\] =
{
{ 2, EC_DIR_OUTPUT , 1, &eio_pdos0, EC_WD_DISABLE },
{ 3, EC_DIR_INPUT , 1, &eio_pdos1, EC_WD_DISABLE },
};
也就是官方代码(右边)被左边的代码代替。
(2 )配置DC
这部分相关的内容需要查询ESI文件,也就是因为DC配置有误,设备总进入不到OP模式的主要原因。
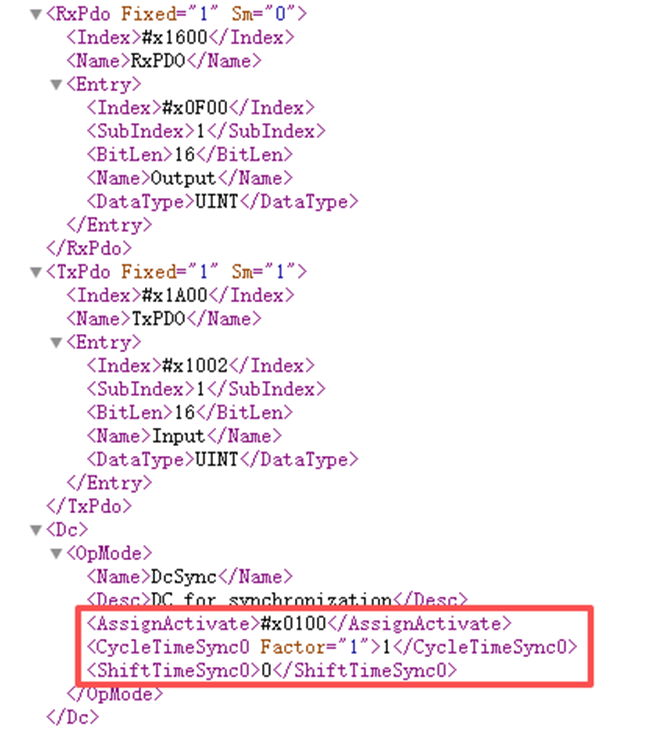
EM32DX-E4.xml文件里,支持两种产品型号,一种是EM32DX-E4-V30,一种是EM32DX-E4,
EM32DX-E4是支持DC同步的,配置如下图所示:
而EM32DX-E4-V30对应的ESI描述如下:
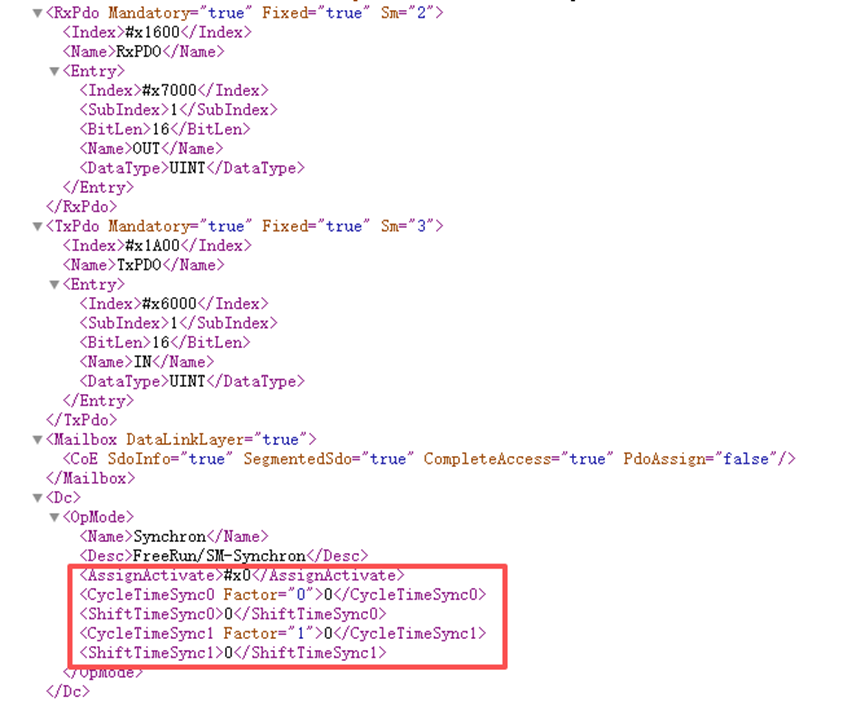
通过读取设备数据字典的信息,我们知道当前这款EM32DX-E4模块其实是EM32DX-E4-V30。它是不支持DC的。
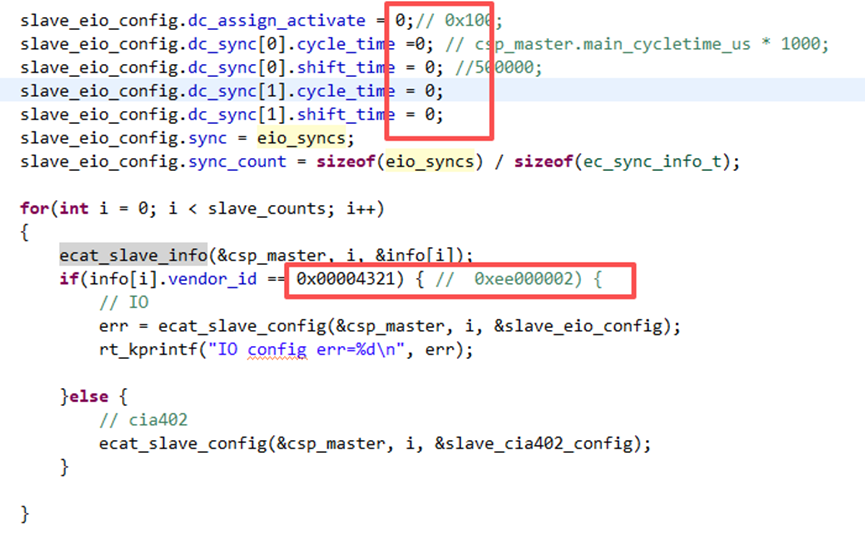
相关DC配置必须为0才可以。另外查手册或者回读数据字典,我们都可以知道厂商ID为0x00004321,这个地方需要替换一下。
此外进入OP模式后,电机操作的代码注释掉就可以了,这里不做详述了。
三、运行调试
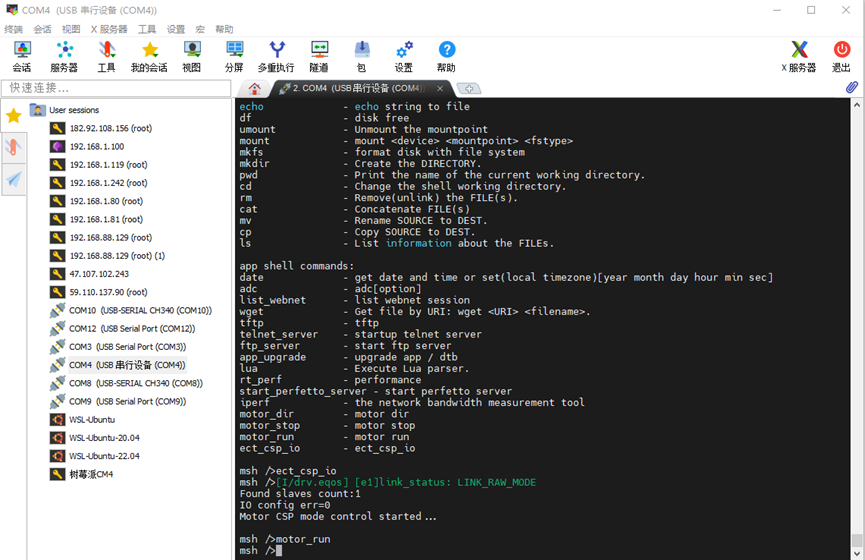
编译代码,然后部署。最后在远程操作终端,我们输入ect_csp_io,进行EtherCAT总线初始化及相关的配置。然后再输入motor_run命令,就可以看到开关量输出灯像走马灯一样运转了。

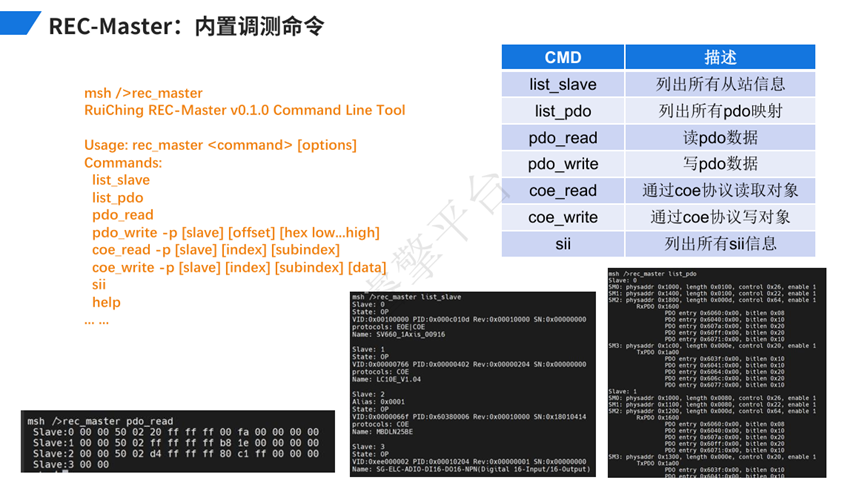
附1:内置调试命令
附2:雷赛EM32DX-E4说明书和ESI文件