无人机舵机驱动模块是飞行控制系统的核心执行单元,其技术要点可围绕模块化架构设计、先进控制策略、高可靠通信与智能保护机制展开。以下是具体解析。
一、核心硬件架构:从主控芯片到功率驱动
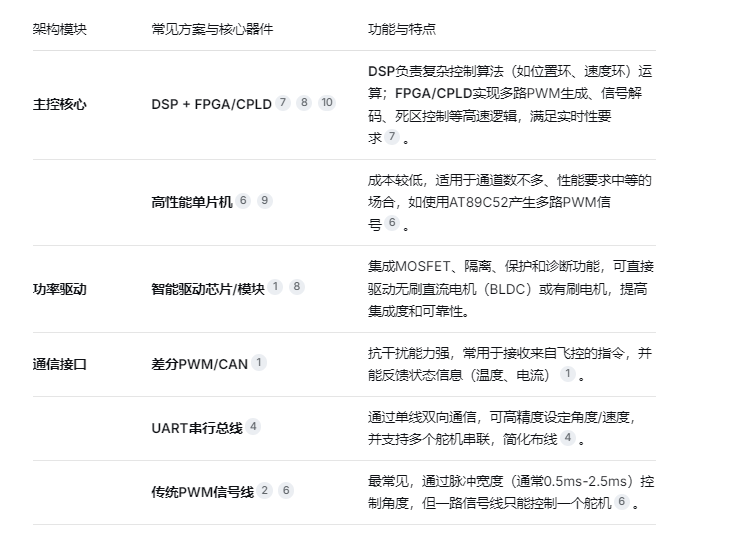
现代高性能无人机舵机驱动模块普遍采用集成化、模块化的硬件设计思路,其核心通常由主控单元、功率驱动和信号调理等模块组成。
二、软件与控制策略:实现"快、准、稳"
为实现精确、快速且平稳的位置伺服,驱动模块的控制软件采用分层、模块化设计,并应用先进控制算法。
控制结构:通常采用位置环、速度环、电流环的三环控制结构。电流环(内环)响应最快,保证扭矩精确;速度环和位置环(外环)实现最终的角度定位。
先进算法:为应对负载变化和不确定性,研究采用模糊自适应PI控制、线性自抗扰控制(LADRC)等算法。这些算法能在线调整参数或估计补偿扰动,提升动态性能和鲁棒性。
三、可靠性设计:安全飞行的基石
无人机对可靠性要求极高,舵机驱动模块需具备多重保护与容错能力。
余度设计:关键系统采用双余度或多余度设计,即两套独立的控制/驱动通道,当主通道故障时自动切换,这是提高任务可靠性和容错能力的有效手段。
故障保护机制:硬件上集成过流、过压、欠压、过热及短路保护功能。例如,在短路时能"软关断"功率管,避免直通损坏。
智能安全功能:包括死区时间自适应优化(防止上下桥臂直通)、堵转保护(防止电机卡死烧毁)以及根据负载自动调节驱动参数等。
四、技术发展趋势
当前无人机舵机驱动模块的技术发展呈现出明显的智能化与集成化趋势。
一方面,驱动器本身变得更加智能,具备参数智能调节、状态实时反馈(如温度、电流)和故障自诊断能力。另一方面,随着机电作动器(EMA)的普及,驱动模块与电机、减速器、传感器正进一步集成,形成高度一体化、轻量化的智能作动单元。