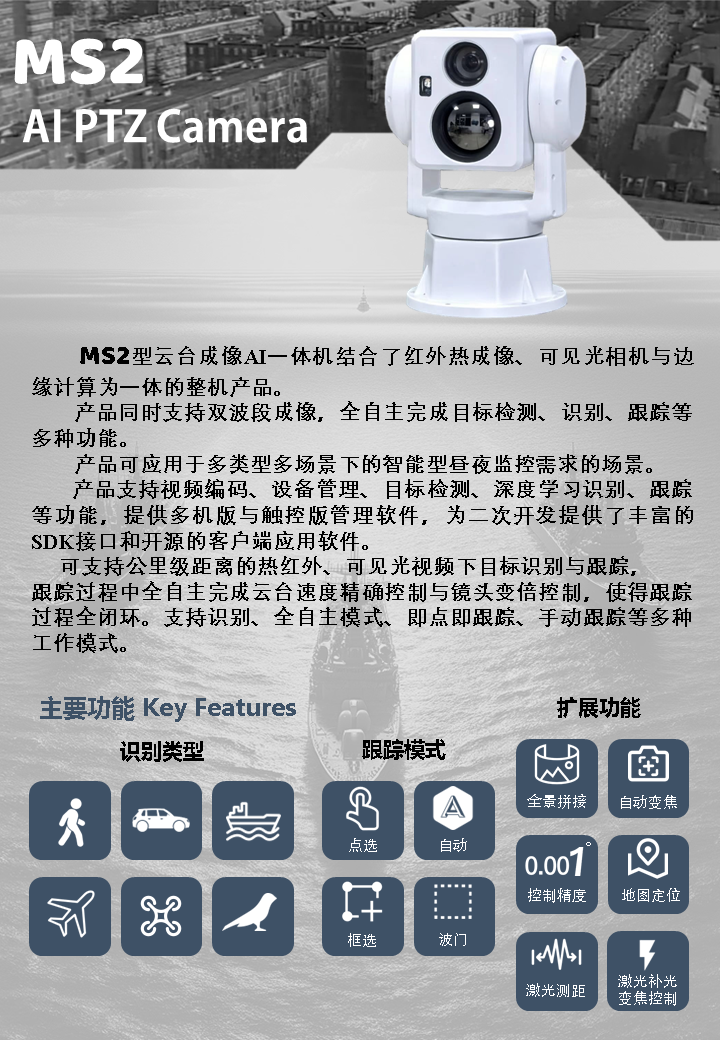
相机配置表:
| 编号 | 热红外 | 可见光 | 激光测距 | 激光补光 |
|---|---|---|---|---|
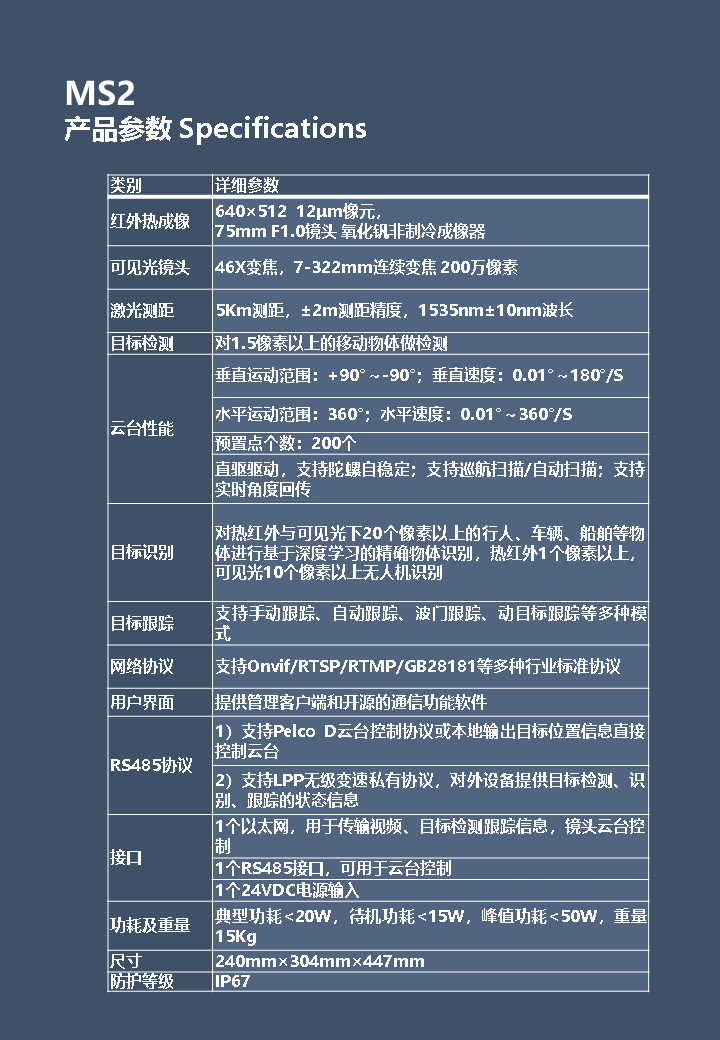
| 1 | 分辨率:640x512 焦距:50mm | 分辨率:1920×1080/2560×1440 焦距:6.6mm-264mm | 1.5Km | |
| 2 | 分辨率:640x512 焦距:50mm | 分辨率:1920×1080/2560×1440 焦距:7mm-322mm | 1.5Km | |
| 3 | 分辨率:640x512 焦距:75mm | 分辨率:1920×1080/2560×1440 焦距:6.6mm-264mm | 1.5Km | |
| 4 | 分辨率:640x512 焦距:75mm | 分辨率:1920×1080/2560×1440 焦距:7mm-322mm | 3Km | |
| 5 | 分辨率:640x512 焦距:75mm | 分辨率:1920×1080/2560×1440 焦距:7mm-504mm | 3Km | |
| 6 | 分辨率:640x512 焦距:100mm | 分辨率:1920×1080/2560×1440 焦距:6.1mm-561mm | 3Km | |
| 7 | 分辨率:640x512 焦距:100mm | 分辨率:1920×1080/2560×1440 焦距:7mm-322mm | 3Km | |
| 8 | 分辨率:640x512 焦距:100mm | 分辨率:1920×1080/2560×1440 焦距:7mm-504mm | 3Km | |
| 9 | / | 分辨率:1920×1080/2560×1440 焦距:6.6mm-264mm | 1.5Km | 1Km |
| 10 | / | 分辨率:1920×1080/2560×1440 焦距:7mm-322mm | 1.5Km | 2Km |
| 11 | / | 分辨率:1920×1080/2560×1440 焦距:7mm-504mm | 3Km | 3Km |
| 12 | / | 分辨率:1920×1080/2560×1440 焦距:6.1mm-561mm | 3Km | 3Km |
激光测距与激光补光为选配件,列出的激光测距距离以车目标为例的测距距离,其他目标测距距离请咨询获取配置。