AlohaMini:面向嵌入式AI研究的低成本开源双臂移动机器人
在嵌入式人工智能(Embodied AI)研究领域,低成本、易部署、可定制的硬件平台是推动技术落地的关键。AlohaMini 正是这样一款面向教育、创客与科研场景的开源双臂移动机器人------它兼具全3D打印的易制作性、模块化的硬件设计和完善的软件生态,让任何人都能以约600美元的成本搭建一台具备双臂操作、移动导航、多模态感知能力的机器人平台。
项目核心定位:普惠化的Embodied AI研究底座
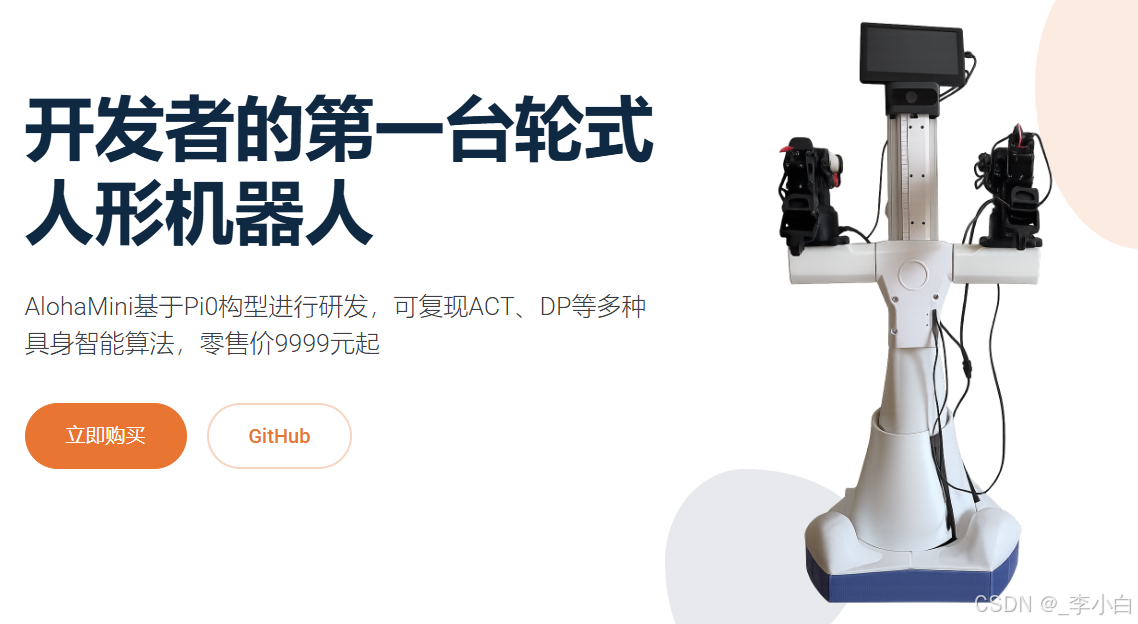
AlohaMini 由 Li Yiteng、Wu Zhiyong 团队开发,核心目标是打破高端操作机器人的成本壁垒:它以全3D打印为基础,集成电动垂直升降、5路相机感知系统,兼容主流的 LeRobot 控制框架,既能满足创客、学生的入门实践需求,也能支撑科研实验室的算法验证工作。
值得一提的是,整个机器人的组装仅需约60分钟,无需专业工业设备,在家即可完成。
核心特性:兼顾实用性与易用性
1. 功能完整的硬件设计
- 电动垂直升降:升降行程覆盖0-60厘米,实现从地面到桌面的全范围操作,适配不同场景的交互需求;
- 5相机感知系统:配备顶部、前部、后部及双臂专用720p相机,专为嵌入式AI的可复现性设计,覆盖全视角感知;
- 高兼容性硬件架构:主控默认采用树莓派5(可替换为Jetson Nano等单板计算机),动力系统搭载Feetech STS3215伺服电机,移动底座采用全向轮设计,兼顾灵活性与稳定性。
2. 极致的成本控制
AlohaMini 核心组件总成本约600美元(自打印3D部件),核心BOM包括:
- 16个Feetech STS3215伺服电机(13.89美元/个);
- 2块Waveshare总线伺服控制板(10.55美元/块);
- 树莓派5(80美元)、5路720p USB相机(20美元/个);
- 3个全向轮、2块12V锂电池,以及约4kg的3D打印耗材(ABS/PETG/PLA均可)。
3. 双版本适配不同需求
项目提供两个版本,共享统一的URDF和控制栈,仅结构材料不同:
- AlohaMini:全3D打印机身,刚性适中,适配教育、创客、家庭搭建场景;
- AlohaMini Pro:3D打印+金属混合结构,刚性提升3-5倍,面向需要高稳定性的算法研究人员,提供即插即用的套件(需申请早期访问)。
软件生态:低门槛接入,高自由度定制
AlohaMini 深度兼容 LeRobot 框架,提供两种极简的部署方式,兼顾新手与资深开发者:
1. 新手友好的集成部署
直接克隆集成了 LeRobot + AlohaMini 的仓库(https://github.com/liyiteng/lerobot_alohamini),无需手动配置路径,开箱即用,包含遥操作、数据录制、语音控制等示例代码。
2. 资深开发者的灵活扩展
将 alohamini/software 目录下的文件复制到现有 LeRobot 工作空间,即可完成适配,支持自定义控制逻辑、扩展传感器接口。
3. 丰富的功能示例
项目提供完整的工具链,包括:
- 移动底座控制:通过W/S/A/D键实现全向移动、U/J键控制升降;
- 双臂遥操作:兼容SO-ARM100机械臂的leader-follower模式,支持轨迹录制与回放;
- 语音交互:内置语音识别与执行模块,可通过语音指令触发机器人动作;
- 仿真支持:已发布URDF和Gazebo仿真资产,支持无硬件的算法验证。
开源与社区支持
AlohaMini 基于 Apache 2.0 协议开源,硬件CAD文件(STEP格式)、3D打印STL文件、软件代码、组装文档均已公开,核心资源分布:
- 硬件文件:
/hardware/(含arms、mobile_base的STL/STEP文件); - 组装指南:
docs/hardware_assembly.md; - 软件配置:
docs/software_setup.md; - BOM明细:
docs/BOM.md(含中美两地采购链接)。
社区支持方面,项目提供Discord交流群、邮箱(liyiteng+github@gmail.com)、微信(liyiteng)等渠道,后续还将在B站、YouTube、TikTok发布教程视频。此外,项目致谢ALOHA、LeKiwi、SO-ARM100、Hugging Face等开源社区,延续了机器人领域的开放协作精神。
应用场景
AlohaMini 可广泛应用于:
- 高校机器人课程:低成本的实操平台,覆盖机械组装、嵌入式编程、感知控制全环节;
- 创客创新:基于3D打印的可定制性,支持个性化功能扩展;
- 科研验证:兼容主流的Embodied AI算法框架,可快速验证抓取、导航、人机交互等算法;
- 家庭/小型实验室:无需专业场地,即装即用,支持长期迭代测试。
总结
AlohaMini 以"普惠化"为核心,将高端双臂移动机器人的技术门槛与成本门槛大幅降低,同时保持了功能的完整性和生态的兼容性。
无论是想入门机器人技术的新手,还是需要快速验证算法的研究者,都能从这个开源项目中找到适配的方案。如果对项目感兴趣,可通过Star仓库、加入Discord社区等方式支持,也可联系团队获取AlohaMini Pro的早期访问资格。