Isaac Sim 5.1 机器人基本操作

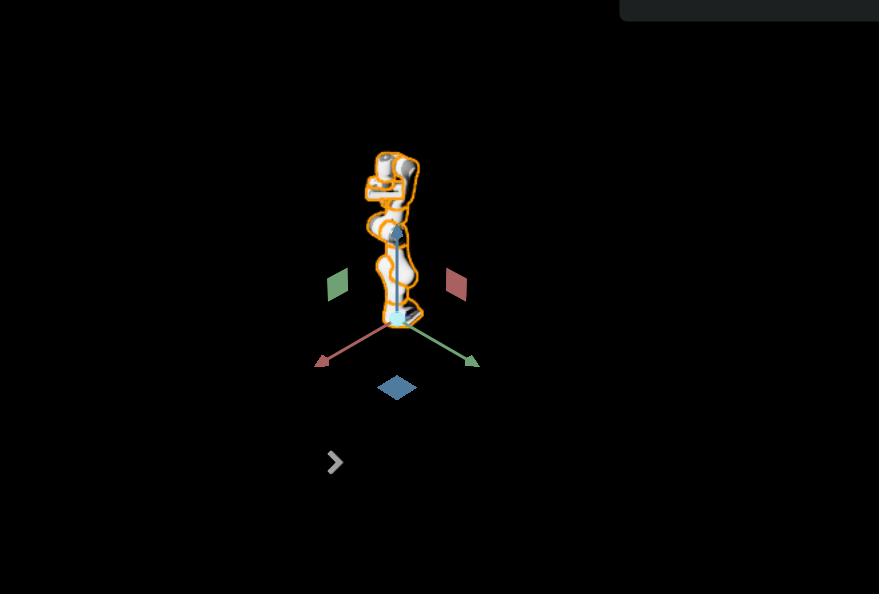
Create > Robots > Franka Emika Panda Arm
Tools > Physics > Physics Inspector
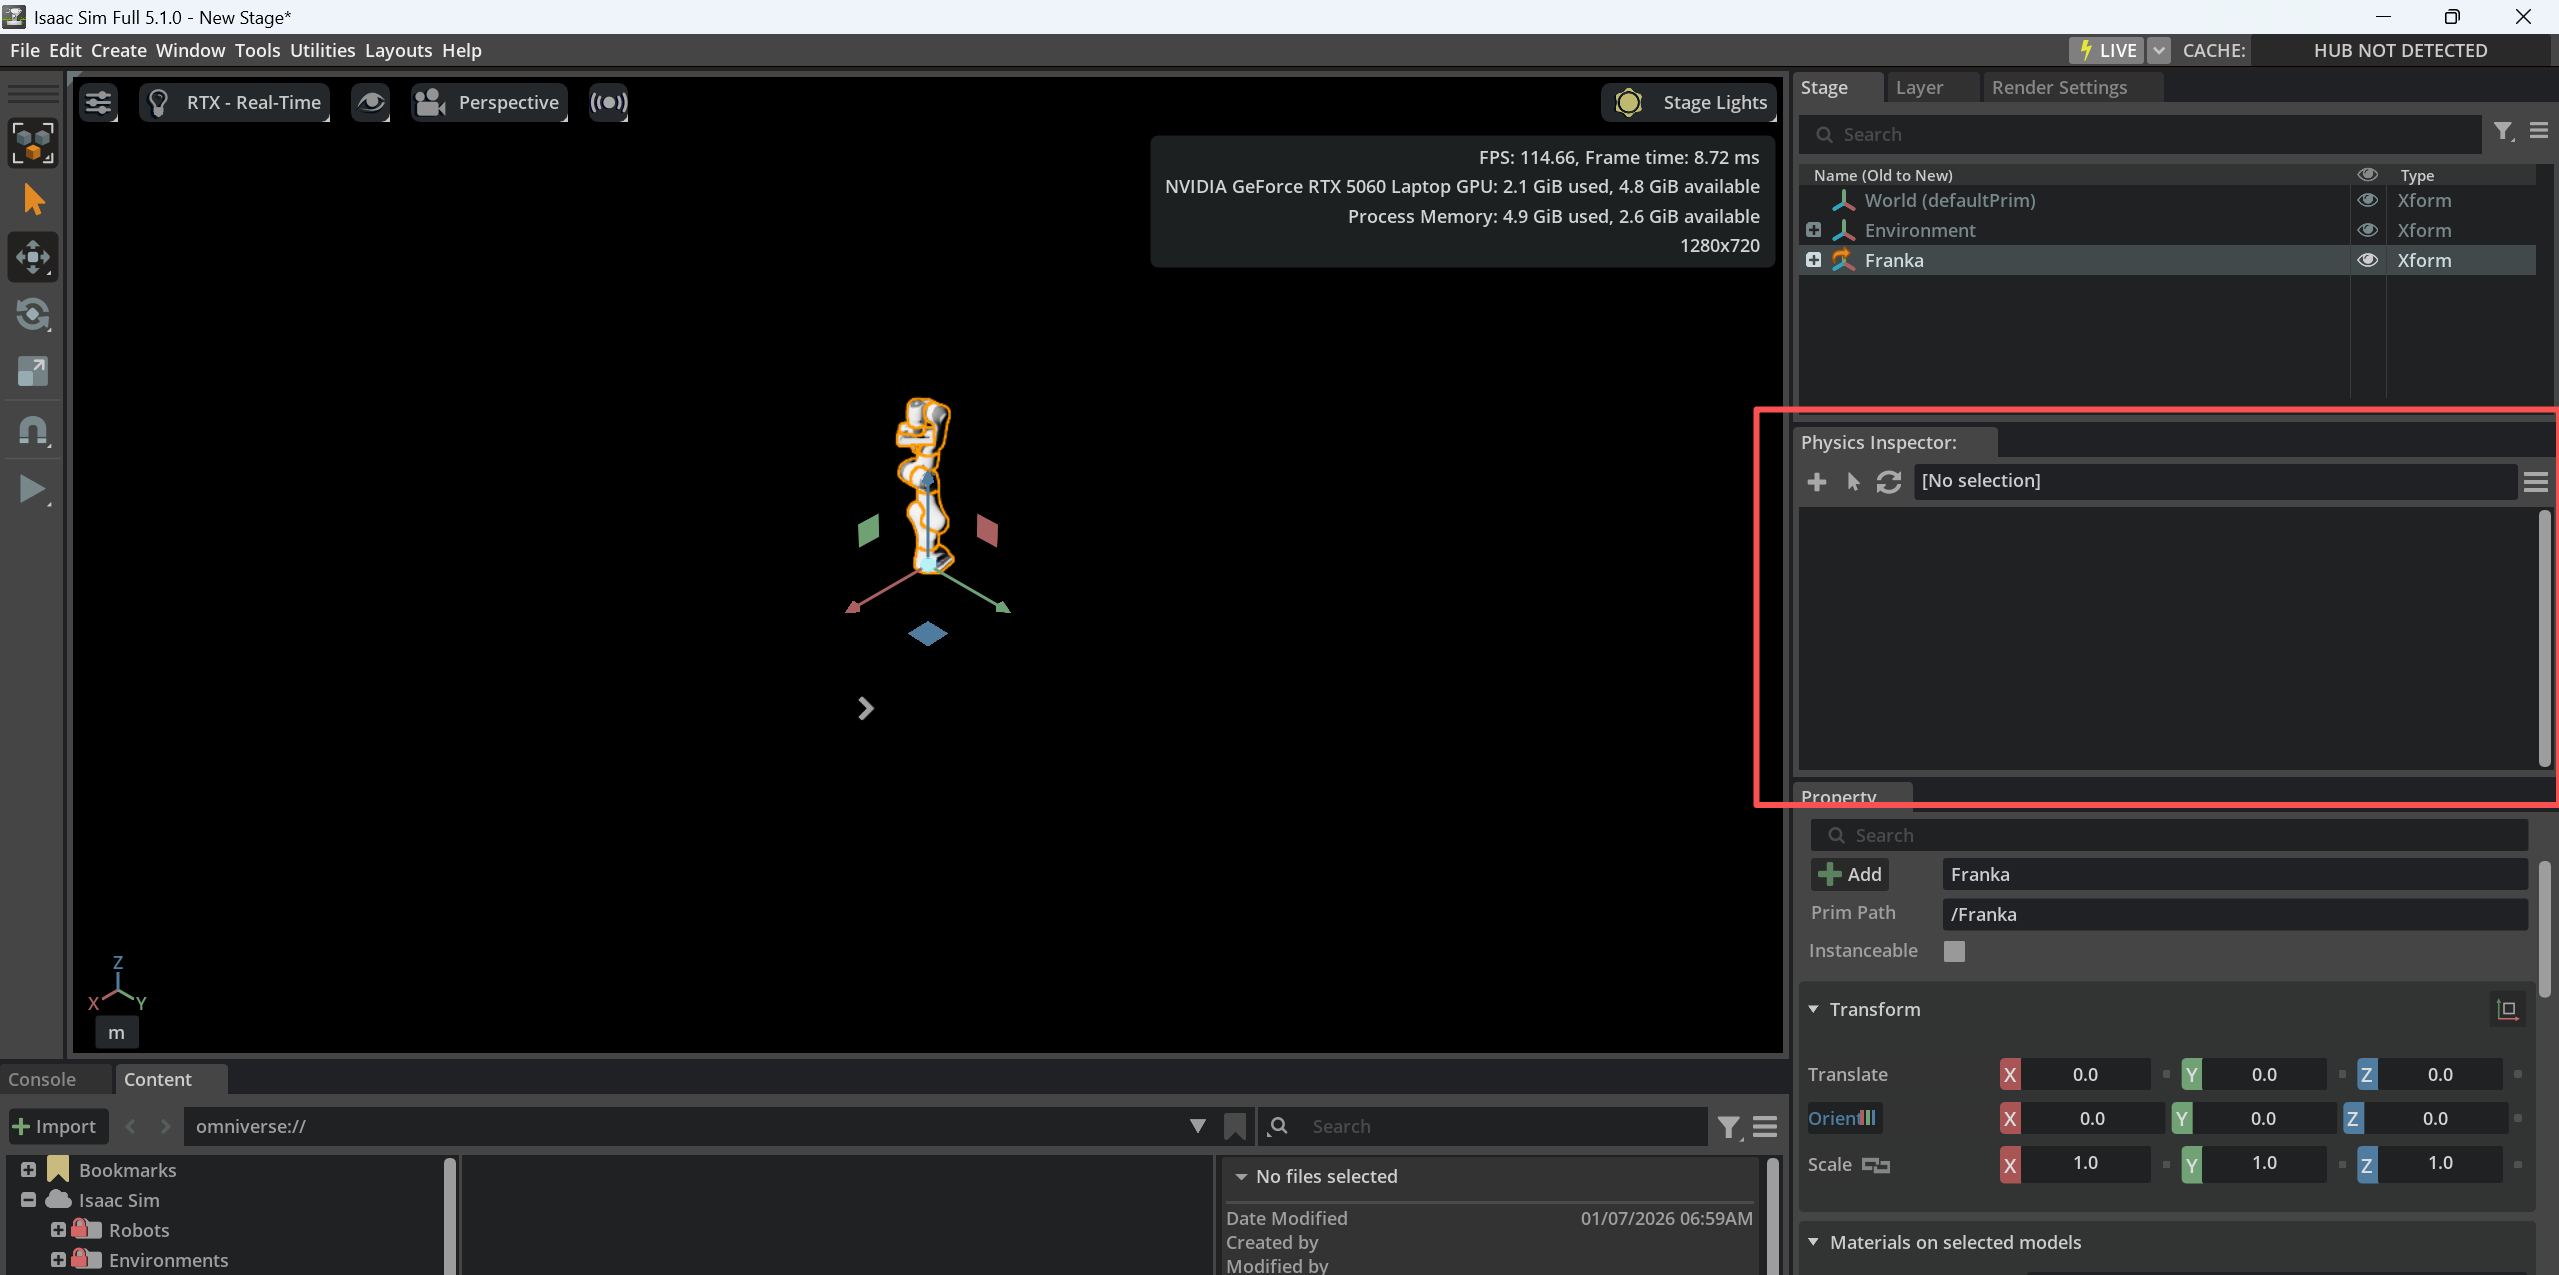
啥也没有
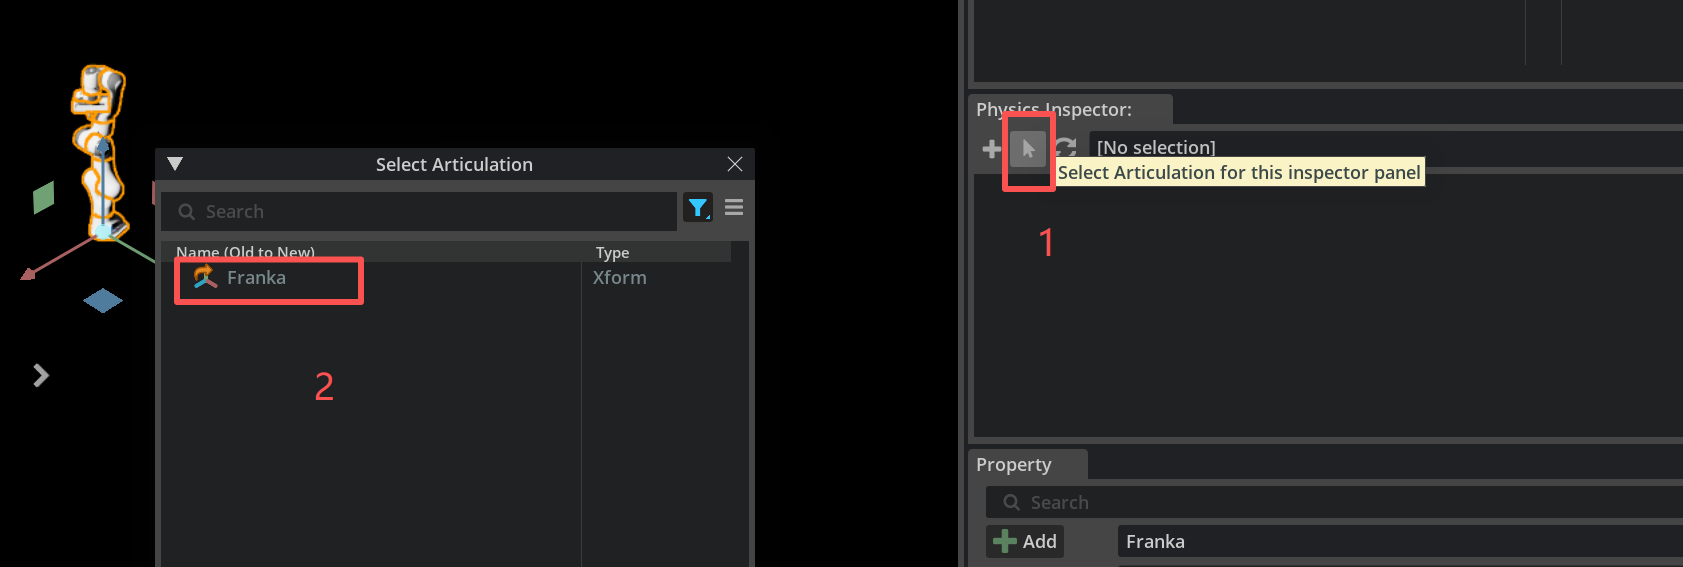
按这个点
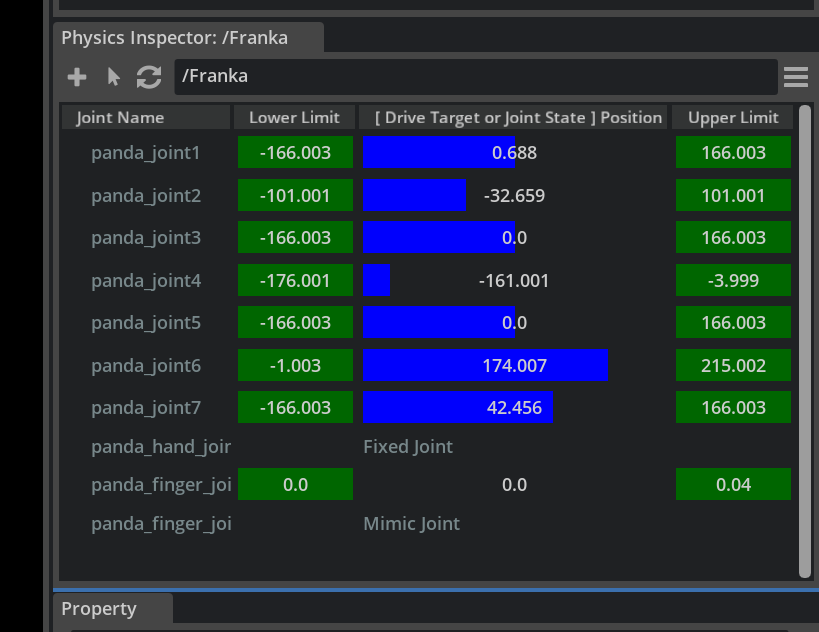
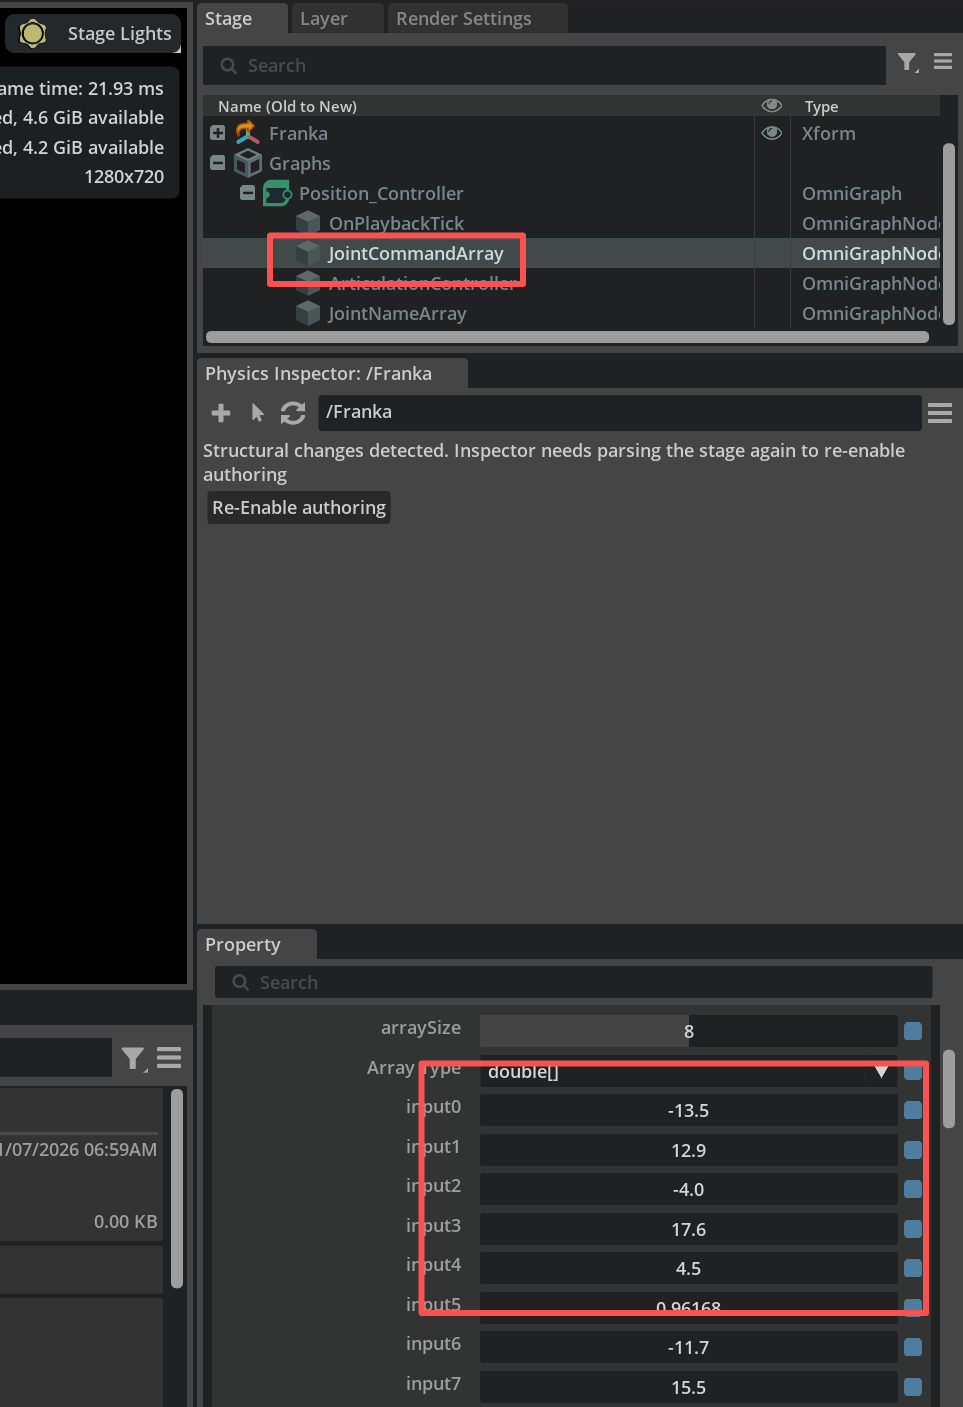
我去,这已经覆盖我一个周末的进度了。
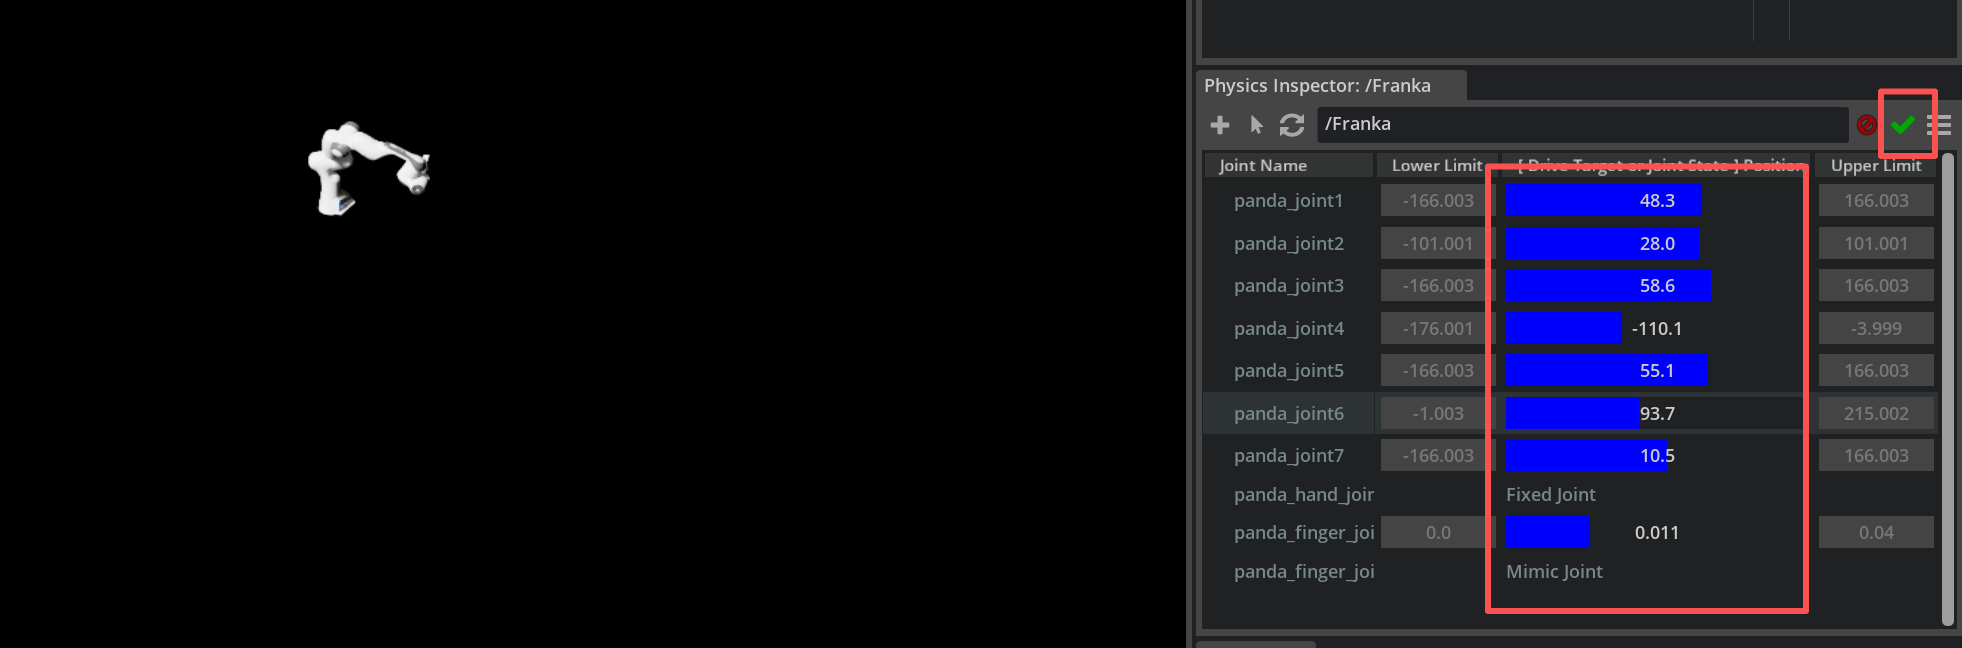
这些数都是能改的,改完打对勾生效。

Tools > Robotics > Omnigraph Controllers > Joint Position
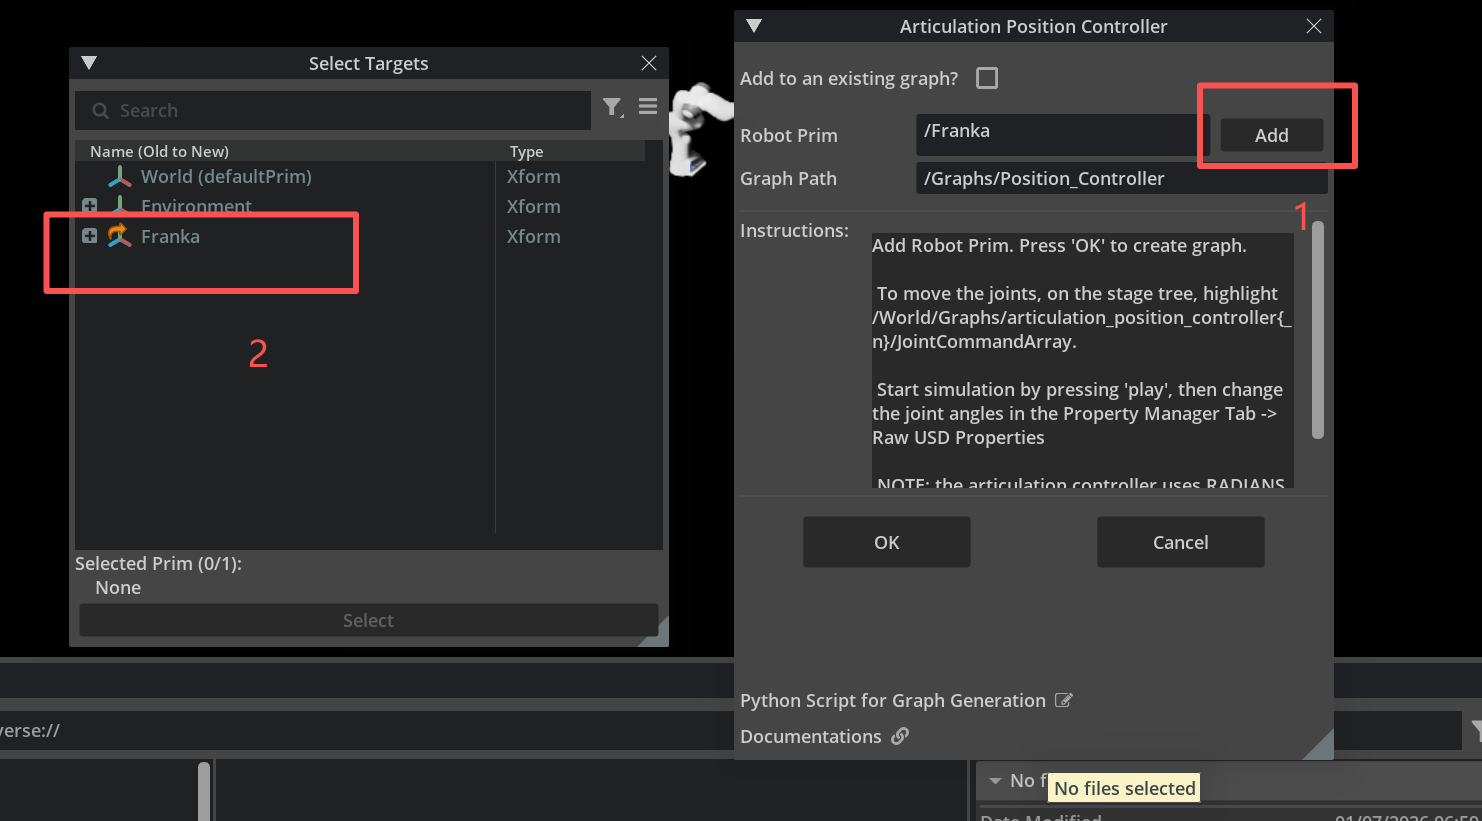
一阵瞎调,机械臂跟着动动动

相关推荐
wangxiaoxuan21712 小时前
如何设计机器人 API:类型、单位、坐标系与失败语义
机器人·科沃斯八界
深蓝学院14 小时前
机器人控制算法 MPC 的预测模型从哪来?完整公式推导
机器人·强化学习·机器人控制
蓝天居士14 小时前
ROS2从入门到精通(13)
机器人·ros·ros 2
蓝天居士15 小时前
JY61P认识、学习与实战(3)
机器人·嵌入式·传感器
feasibility.16 小时前
399美元桌面机器人Doly:可爱电子宠物+树莓派开源平台,但不能像ChatGPT那样聊天
机器人·开源·嵌入式·树莓派·diy·桌宠
民乐团扒谱机1 天前
Rakazo 智能清洁机器人深度评测报告
机器人
feasibility.1 天前
英伟达把物理AI的3D模型“应用商店”开放了:2575个SimReady仿真资产,总计约472GB,可让agent装配机器人训练场景
人工智能·3d·机器人·仿真·建模·具身智能·英伟达
wangxiaoxuan2171 天前
机器人软件如何分层:驱动、算法、能力、动作与业务
机器人·科沃斯八界
kyle~1 天前
模型预测控制(MPC)
算法·机器人·控制·传感器
飞Link2 天前
灵巧手是什么?从机械结构、驱动方式到控制原理,认识机器人的精细操作能力
人工智能·python·机器人