docker容器中安装ROS1
docker是一种虚拟化容器技术。docker基于镜像,可以秒级启动各种容器,每一种容器都是一个完整的运行环境,容器之间互相隔离。
一、安装docker
建议直接使用小鱼的一键安装
执行一键安装命令之后,会出现选择安装选项,输入8选择安装docker。安装完成之后,可以输入
bash
docker --version查看docker版本。
启动docker守护进程
bash
# 启动 Docker 守护进程
sudo systemctl start docker
验证docker是否守护进程成功
bash
sudo systemctl status docker若输出包含activate(running)(绿色字体),说明docker守护进程正常运行
二、拉取ROS镜像
我拉取的是noetic版本的
bash
sudo docker pull osrf/ros:noetic-desktop-full拉取镜像时出现报错:Error response from daemon: Get "https://registry-1.docker.io/v2/": context deadline exceeded
原因:docker的官方源国内封了,导致无法拉取到镜像。
拉取ROS镜像一直超时
配置加速地址:适用于Ubuntu 16.04+、Debian 8+、CentOS 7+
使用以下命令设置registry mirror:但是需要重启docker服务
bash
sudo mkdir -p /etc/docker
sudo tee /etc/docker/daemon.json <<-'EOF'
{
    "registry-mirrors": [
        "https://do.nark.eu.org",
        "https://dc.j8.work",
        "https://docker.m.daocloud.io",
        "https://dockerproxy.com",
        "https://docker.mirrors.ustc.edu.cn",
        "https://docker.nju.edu.cn"
    ]
}
EOF
sudo systemctl daemon-reload
sudo systemctl restart docker
查看镜像名:
bash
sudo docker images会出现:
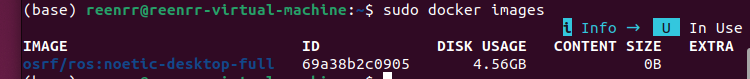
三、创建+启动ROS容器
<your_name>:创建容器的名字
<your_username>:当前用户名
bash
sudo docker run -dit \
--gpus all \
-e NVIDIA_DRIVER_CAPABILITIES=all \
--name=<your_name> \
-v /dev:/dev \
-v /home/<your_username>:/home/<your_username> \
-v /tmp/.X11-unix:/tmp/.X11-unix  \
-e DISPLAY=unix$DISPLAY \
-w /home/<your_username> \
osrf/ros:noetic-desktop-full
Tip1:上一行对应自己的镜像名,需要修改,通过sudo docker images查看
Tip2: 后面可以跟一些容器启动后想运行的命令(如果有命令上一行最后别忘了加换行符)

# 可选参数:
--privileged  \
--net=host \
--restart=xxx \
由于我使用的是虚拟机,没有GPU,因此我输入的是:
bash
sudo docker run -dit \
--name=ros1_noetic_livox \
--privileged \
--net=host \
--restart=unless-stopped \
-v /dev:/dev \
-v /home/reenrr:/home/reenrr \
-v /tmp/.X11-unix:/tmp/.X11-unix  \
-e DISPLAY=unix$DISPLAY \
-w /home/reenrr \
osrf/ros:noetic-desktop-full
这是创建和启动一体化的docker命令。可通过:
bash
sudo docker ps查看是否启动了该容器,若能看到 ros1_noetic_livox 对应的记录,状态为 Up,说明容器启动成功。
如果是已有容器了,只启动容器的话,输入:
bash
sudo docker start 容器id/名称四、使用容器
进入容器:
bash
sudo docker exec -it 容器名称 /bin/bash
# (输入 exit 可以退出容器)
验证ROS环境
进入容器后,执行以下命令激活ROS并启动核心节点:
bash
source /opt/ros/noetic/setup.bash
roscore
保持roscore运行,这个终端窗口不要关闭(roscore是ROS节点通信的核心,关闭后其他节点无法正常工作),后续操作打开新的终端。
打开两个新的终端,都需要进入容器,并且激活ROS,然后可以分别输入以下命令:
bash
rosrun turtlesim turtlesim_node
bash
rosrun turtlesim turtle_teleop_key就可以实现ROS的小乌龟操作了