【无标题】

ros2 合并多个bag

录的bag被拆分成多个包合并成一个bag文件

配置文件

out.yaml

yaml 复制代码
# out.yaml
output_bags:
- uri: merged_bag
  storage_id: sqlite3
  all: true

合并前:
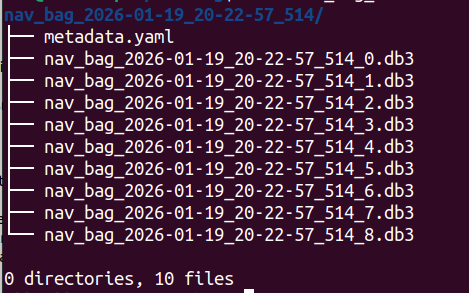
执行命令:

bash 复制代码
ros2 bag convert -i nav_bag_2026-01-19_20-22-57_514/ -o merged_bag.yaml

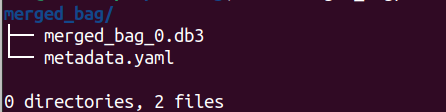
生成合并后的merged_bag文件夹:

相关推荐
特立独行的猫a1 天前
ROS 2 主流DDS中间件入门:Cyclone DDS 与 Fast DDS 完全指南
中间件·ros2·dds·fast dds·cyclone dds
轻口味4 天前
启元无真机二开实战1:54 个接口能做什么、不能做什么——启元 Q1/T1 SDK 能力全景与版本矩阵
线性代数·矩阵·ros2·具身智能·启元机器人
热金鼠7 天前
2.ROS2 核心机制与命令行实操
ros2
大雨歌12 天前
笛卡尔坐标 → 自然坐标(Frenet) 逐步推导全解 -2
ros2
米糕闯编程16 天前
鱼香ros2(十七)C++小海龟巡逻
开发语言·c++·机器人·ros2·服务·小海龟
风合星语17 天前
2026 机器人工程实例(七):Nav2 到站了,任务却没完成——AMR 载货导航中的托盘滑移与验收闭环
人工智能·机器人·ros2·机器人仿真·nav2·mujoco·amr
米糕闯编程23 天前
鱼香ros2(十二)C++话题订阅与发布
开发语言·c++·ros2·话题
朝朝辞暮i25 天前
C++ 第 36 课:Action——机械臂/VLA 非常重要
开发语言·c++·算法·ros2
朝朝辞暮i1 个月前
C++ 第 39 章: 阶段性总复习——类、对象、构造、继承、this、指针与智能指针
开发语言·c++·算法·ros2
朝朝辞暮i1 个月前
C++ 第 40 章:ROS2 Publisher + Timer + Subscriber + Callback + Executor 完整闭环
开发语言·c++·算法·ros2