将一杯温水稳稳当当的递到老人手中,这个人类不假思索的动作,对机器人而言,就是一道天堑。用力稍微大一点,水便会洒出来;握持不稳,杯子可能滑落;动作僵硬,那就更让人害怕了,毕竟未知的风险才是最吓人的,哈哈哈。所以,这些细微之处,便是卡在服务机器人从实验室走向家庭客厅的最后一公里。
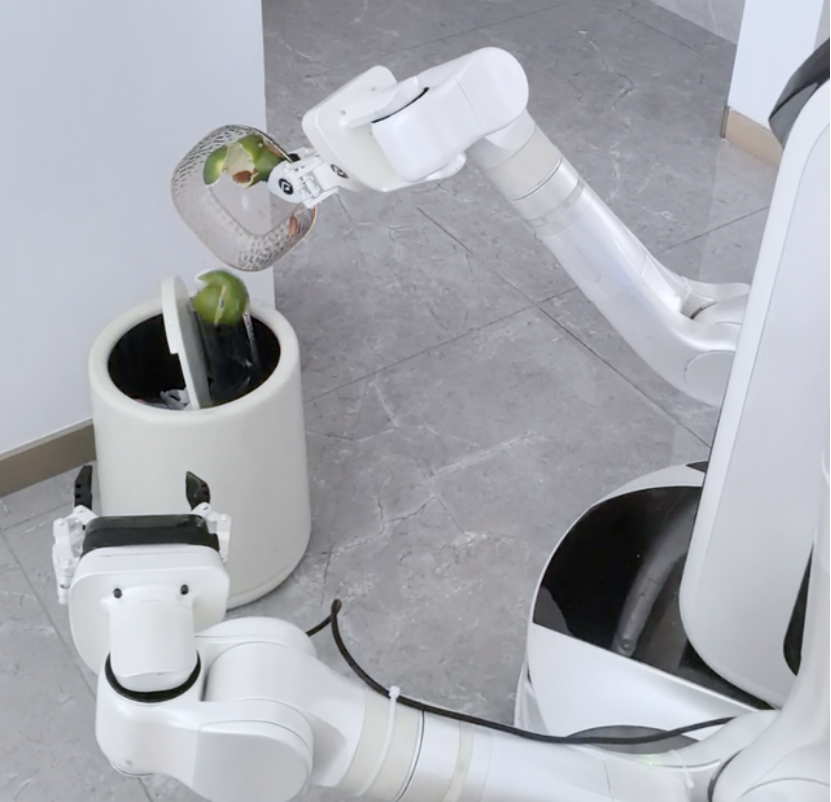
问题的核心,在于"触\力觉"。真正的家庭服务,需要的是能感知豆腐软硬、擦拭儿童面庞的"温柔"。而这些,正从机器人的机械臂末端------力传感器(含六维力传感器和关节力传感器)------开始,重新定义机器与人的交互边界。
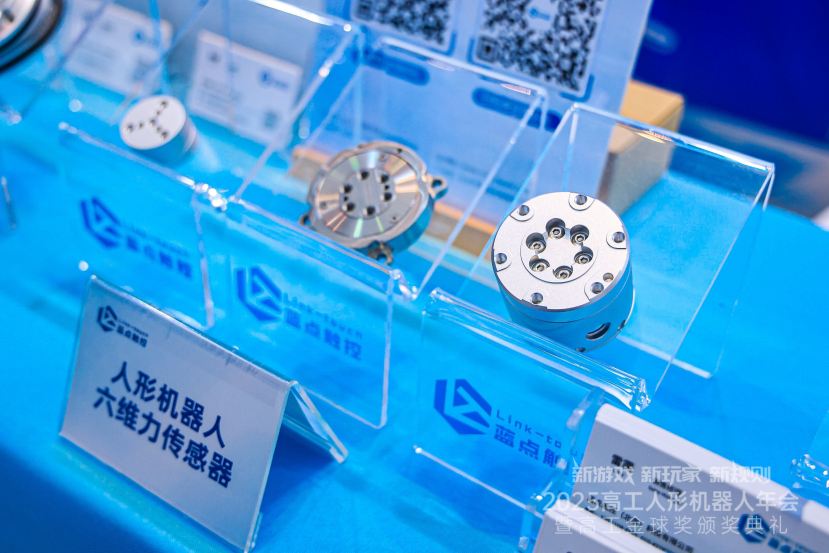
家庭机器人的"触 /力 直觉"如何诞生
家庭场景是混乱且不可预测的。地毯的轻微阻力、桌布的下滑趋势、不同材质器皿的摩擦系数......这些变量让预设轨迹的编程方式完全失灵。机器人的"手"必须能实时感知这些微弱的力与力矩变化,并做出瞬时调整。
这要求力传感器的精度达到更高的水平。行业正在追求的是毫牛顿(mN)级别 的感知能力------这约等于感知一片羽毛或一张纸币的重量。只有达到这样的灵敏度,机器人才能判断出玻璃杯是否已握牢,或在碰到人体时瞬间卸力。目前,业内顶尖的六维力传感器已能实现这种精细测量,将复杂的力学信息转化为控制系统的"直觉"。
但高精度感知只是第一步。真正的挑战在于,如何让机器人像人一样"理解"这些力的含义,并做出正确的"执行"。
"理解"与"执行"
海量的力觉数据涌来,若不能实时解读,便毫无意义。这推动了"视觉和力觉融合"技术的兴起。通过将力传感器数据和视觉信息深度耦合,机器人开始构建对物理世界的三维理解。
例如,当视觉识别出一个"马克杯"时,力控系统会同步调取"陶瓷材质、带有手柄、易滑"等物理属性模板。在执行抓取时,指尖的力传感器会持续反馈实际握力,并与数据库中的理想模型进行比对,动态调整指尖位置和夹持力度,形成一个"感知-决策-调整"的毫秒级闭环。
"温柔"的代价:产业化路上的硬骨头
然而,将实验室的"温柔"转化为千万家庭中稳定可靠的产品,道路依然崎岖。成本、可靠性与批量生产的一致性,是横在产业面前的三大难关。
一台具备全身力控的机器人可能需要数十个关节扭矩传感器和多个腕部/足部六维力传感器,其成本可占整机成本的相当比例。降低核心传感器成本,同时确保其在高温、高湿、长期震动等复杂家庭环境下的稳定性,是规模化应用的前提。
突破这一瓶颈,无法仅靠单一技术。它要求企业具备从高性能弹性体材料、专用芯片设计、解耦算法到自动化标定工艺的全栈技术能力 。这种深度整合能力,正成为区分技术供应商的关键。全栈自研不仅能将客户定制需求响应周期大幅缩短,更能从根本上保障产品性能的极限与一致性,为下游机器人厂商打造可靠且具成本竞争力的"触觉神经"系统。
回归场景:技术革命的终极标尺
这场技术革命的最终价值,必须通过"用户体验"这把严苛的标尺来度量。智慧养老领域"叫好不叫座"的困境早已提示:技术再炫酷,若不能无缝融入生活,便是空中楼阁。
未来家庭服务机器人的竞争力,将不取决于单一参数,而在于其基于高精度力感知的"场景智能"。它需要懂得,为老人递药时需绝对平稳,与儿童玩耍时需柔软灵活,整理家居时则需高效有力。它的每一次"温柔"触碰,背后都是对场景的深度理解、对力的精准驾驭和对人的细腻关怀。