在全球农业面临人口老龄化与季节性用工短缺的结构性挑战下,智能采摘机器人正成为推动产业升级的关键力量。然而,传统机械化操作并不足以应对复杂多变的田间作业场景,真正的智能化需要强大的边缘计算能力作为支撑。
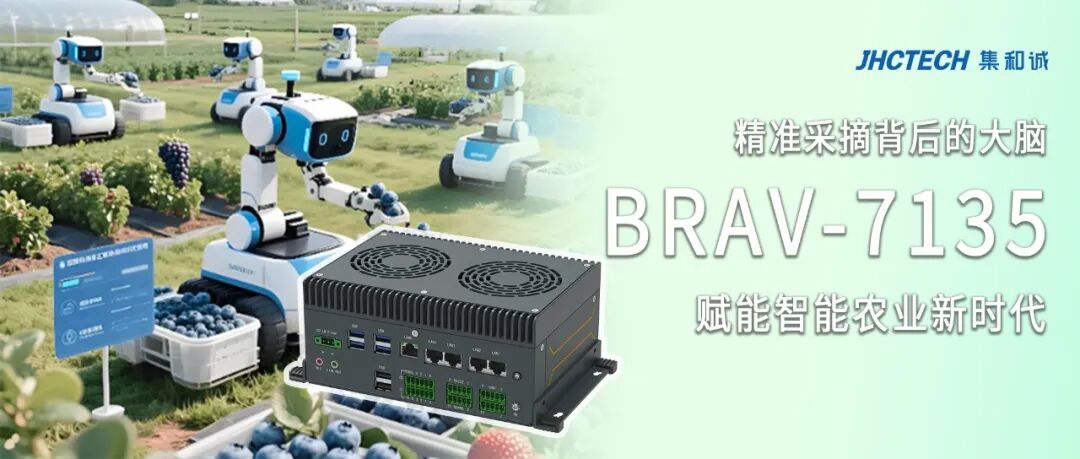
BRAV-7135高算力边缘控制器,能够满足智能采摘机器人严苛要求的高性能计算平台。凭借其强大的算力、丰富的接口和工业级的可靠性,BRAV-7135为智能采摘系统提供从环境感知、决策规划到精准控制的全流程边缘计算解决方案。
农业智能化挑战:不仅仅需要机器人,更需要一个聪明的"大脑
全球农业正面临三大核心痛点:
✔ 采摘依赖人工:成本高、效率低、标准化难
✔ 田间环境复杂:光照变化、枝叶遮挡、地形起伏
✔ 实时性要求高:识别、定位、采摘需在毫秒级响应
传统云端方案存在延迟高、网络依赖强的问题,而边缘计算正成为农业机器人智能化的关键技术路径。
BRAV-7135:为田间智能而生的边缘计算平台
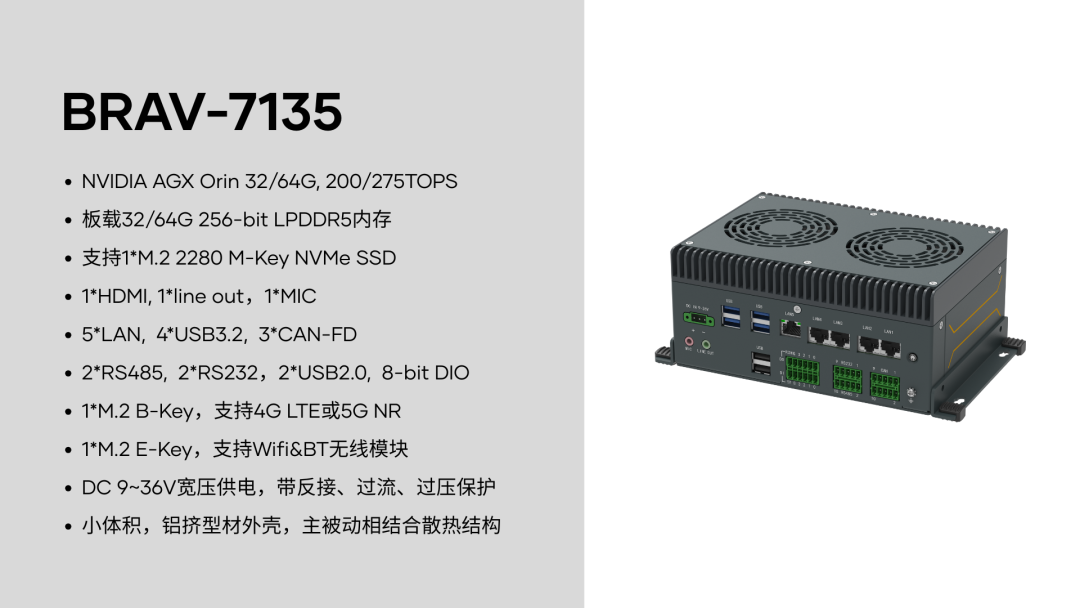
硬件层面
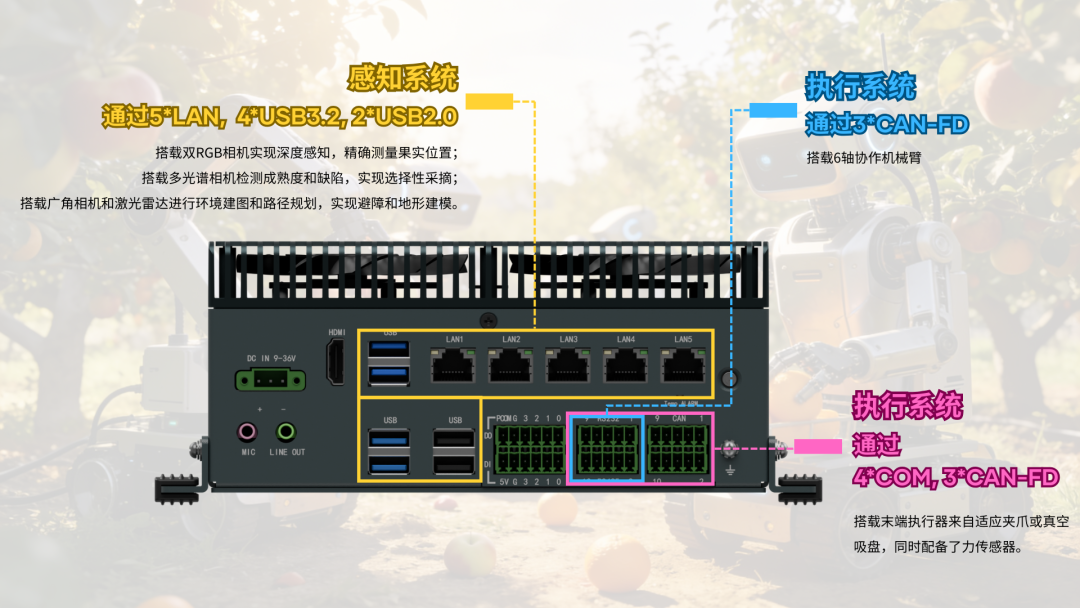
感知系统通过USB或网口搭载了双RGB相机实现深度感知,精确测量果实位置;搭载了多光谱相机检测成熟度和缺陷,实现选择性采摘;搭载了广角相机和激光雷达进行环境建图和路径规划,实现避障和地形建模。执行系统通过CAN搭载了6轴协作机械臂;通过485和CAN搭载了末端执行器来自适应夹爪或真空吸盘,同时配备了力传感器。辅助系统包括急停开关,防碰撞传感器等。
软件层面
协助客户完成了多种算法库,视觉,推理等AI栈的移植。其中机器人系统搭载的ROS2,让感知、规划、控制等模块能高效、解耦地协同工作。管理机器人模型、坐标变换(TF)、点云数据等。在感知端搭载的SDK用于构建多路视频流AI处理管道,高效处理来自多个摄像头的视觉数据。
另外除了保障机械臂与移动底盘协同运动的智能路径规划算法外,还集成了动态目标识别算法来适应光照变化和枝叶遮挡,集成了自适应抓取算法来基于果实形状和硬度进行力度控制等。
软硬件协同方案
整体通过软硬件协同方案,通过激光雷达建图 + SLAM厘米级定位,通过RTK-GPS辅助全局定位,并配套视觉重定位修正累积误差。另外在目标识别阶段,通过广角相机初步扫描识别果实区域,通过多光谱判断成熟度确保了采摘的果实均达标。在采摘阶段通过算法计算最优采摘路径,自适应抓取来控制力度,通过惯性测量确保采摘过程稳定。最后采摘完毕后,会自动分类放置(不同成熟度分级),同时进行产量统计和质量初筛,同时整个过程支持自主充电和异常上报。
搭载BRAV-7135的智能采摘机器人即降低了人力成本,提高了采摘效率,同时减少了损耗率,使产量预测、生长分析等数据变得可控。