使用行为树控制机器人(零) ——groot2的安装

文章目录

使用行为树控制机器人(一) ------ 节点
使用行为树控制机器人(二) ------ 黑板
使用行为树控制机器人(三) ------ 通用端口

一、安装

安装很简单:安装包
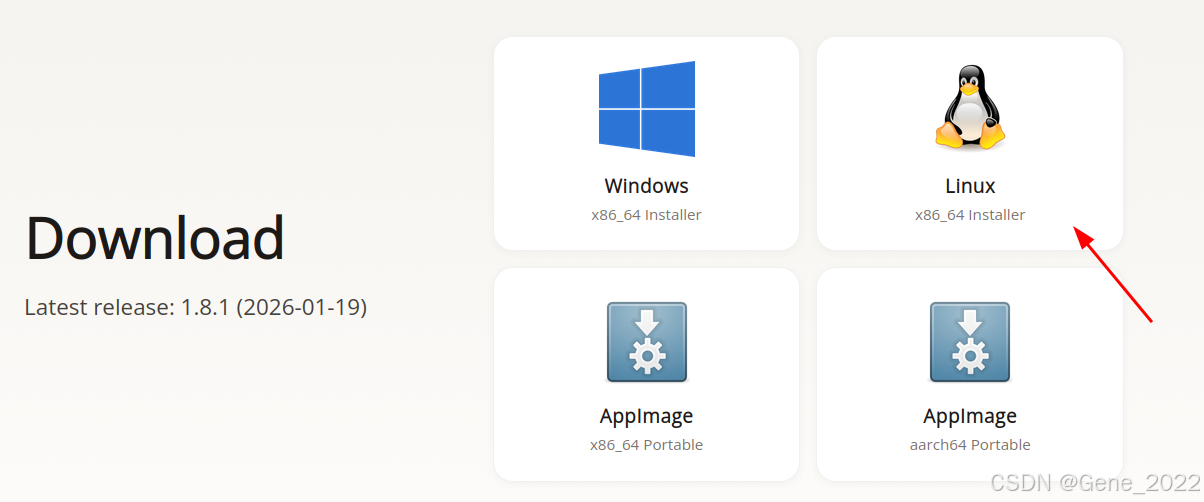
下载完成后进行如下命令

bash 复制代码
sudo chmod +x Groot2-v1.8.1-linux-installer.run
./Groot2-v1.8.1-linux-installer.run

然后进行自定义路径安装

在安装的路径下执行如下命令即可运行。

bash 复制代码
./groot2.sh

二、配置快捷方式

编辑 groot2.desktop 内容如下

bash 复制代码
[Desktop Entry]
Version=1.0
Name=Groot2
Comment=Groot2
Exec=/home/gene/Documents/software/groot/groot2.sh
Icon=/home/gene/Documents/software/groot/logo.png
StartupNotify=true
Terminal=false
Type=Application
Categories=Applications;
其中, Exec 和 Icon 路径修改成自己的路径。

然后,执行如下命令即可看到其快捷方式

bash 复制代码
 sudo cp groot2.desktop /usr/share/applications
相关推荐
好悬给我拽开线14 小时前
RoboJEPA:扩展机器人潜在世界模型
机器人
硅谷秋水1 天前
AgenticRoboRL:将“编程智能体”后训练引入智能体化机器人领域
人工智能·机器学习·语言模型·机器人
敢敢のwings1 天前
SimpleMemVLA 深度解读:把原生视频上下文变成机器人的记忆
数码相机·机器人·音视频
杜子不疼.1 天前
没有真机,我给启元 Q1 造了一台“假机器人“:官方 SDK 示例跑通实录
人工智能·机器人
todoitbo1 天前
启元机器人 Q1 SDK 接口实操:构建 aimdk_msgs 并用 ROS 2 本地 Mock 验证 Service 与 Topic
ai·机器人·二次开发·sdk·启元
lisw051 天前
智能化机器人系统的模块化设计自动化!
机器学习·机器人·自动化
敢敢のwings2 天前
TACDYN-WAM 深度解读:机器人如何预测接触变化,并据此生成动作
人工智能·机器学习·机器人
敢敢のwings2 天前
Super Odometry 2.0:相机与激光雷达退化后,机器人如何继续估计运动
人工智能·数码相机·机器人
QY_Research_2 天前
2026房地产NFT平台创业机遇与落地指南分析报告
大数据·人工智能·物联网·机器人·制造
蓝悦无人机2 天前
《概率机器人》读书笔记-第六章-机器人感知模型:波束、似然场与地标
机器人·slam·测距仪·观测模型·波束模型·似然场模型·地标模型