引言:为何要"重复造轮子"?
在雷达工程领域,仿真工具对于系统设计、算法验证和性能评估至关重要。虽然市面上已有一些雷达仿真工具(如MATLAB的Phased Array Toolbox、STK、CST等),但它们在单脉冲雷达导引头仿真方面存在诸多局限:
现有工具的不足:
-
黑箱操作:商业软件的内部实现不透明,难以深入理解算法细节
-
灵活性差:难以定制特殊的信号处理流程或天线配置
-
成本高昂:专业雷达仿真软件价格昂贵,不适合教学或个人研究
-
功能局限:多数工具缺乏单脉冲雷达的完整闭环仿真能力
自制仿真器的核心价值:
-
完全透明:从底层原理到顶层实现,每一行代码都掌握在自己手中
-
深度定制:可根据研究需求灵活调整算法、模型和参数
-
教学意义:通过可视化展示雷达处理的每一步骤,加深理解
-
算法验证:为新型单脉冲算法提供可靠的测试平台
设计目的
本仿真系统旨在实现以下目标:
-
算法研究平台:支持比相和比幅单脉冲算法的实现、测试与比较
-
系统设计辅助:帮助理解系统参数(如波束宽度、脉冲重复频率)对性能的影响
-
教学演示工具:通过可视化展示雷达信号处理的全过程
-
抗干扰测试环境:模拟各类干扰场景,评估抗干扰算法性能
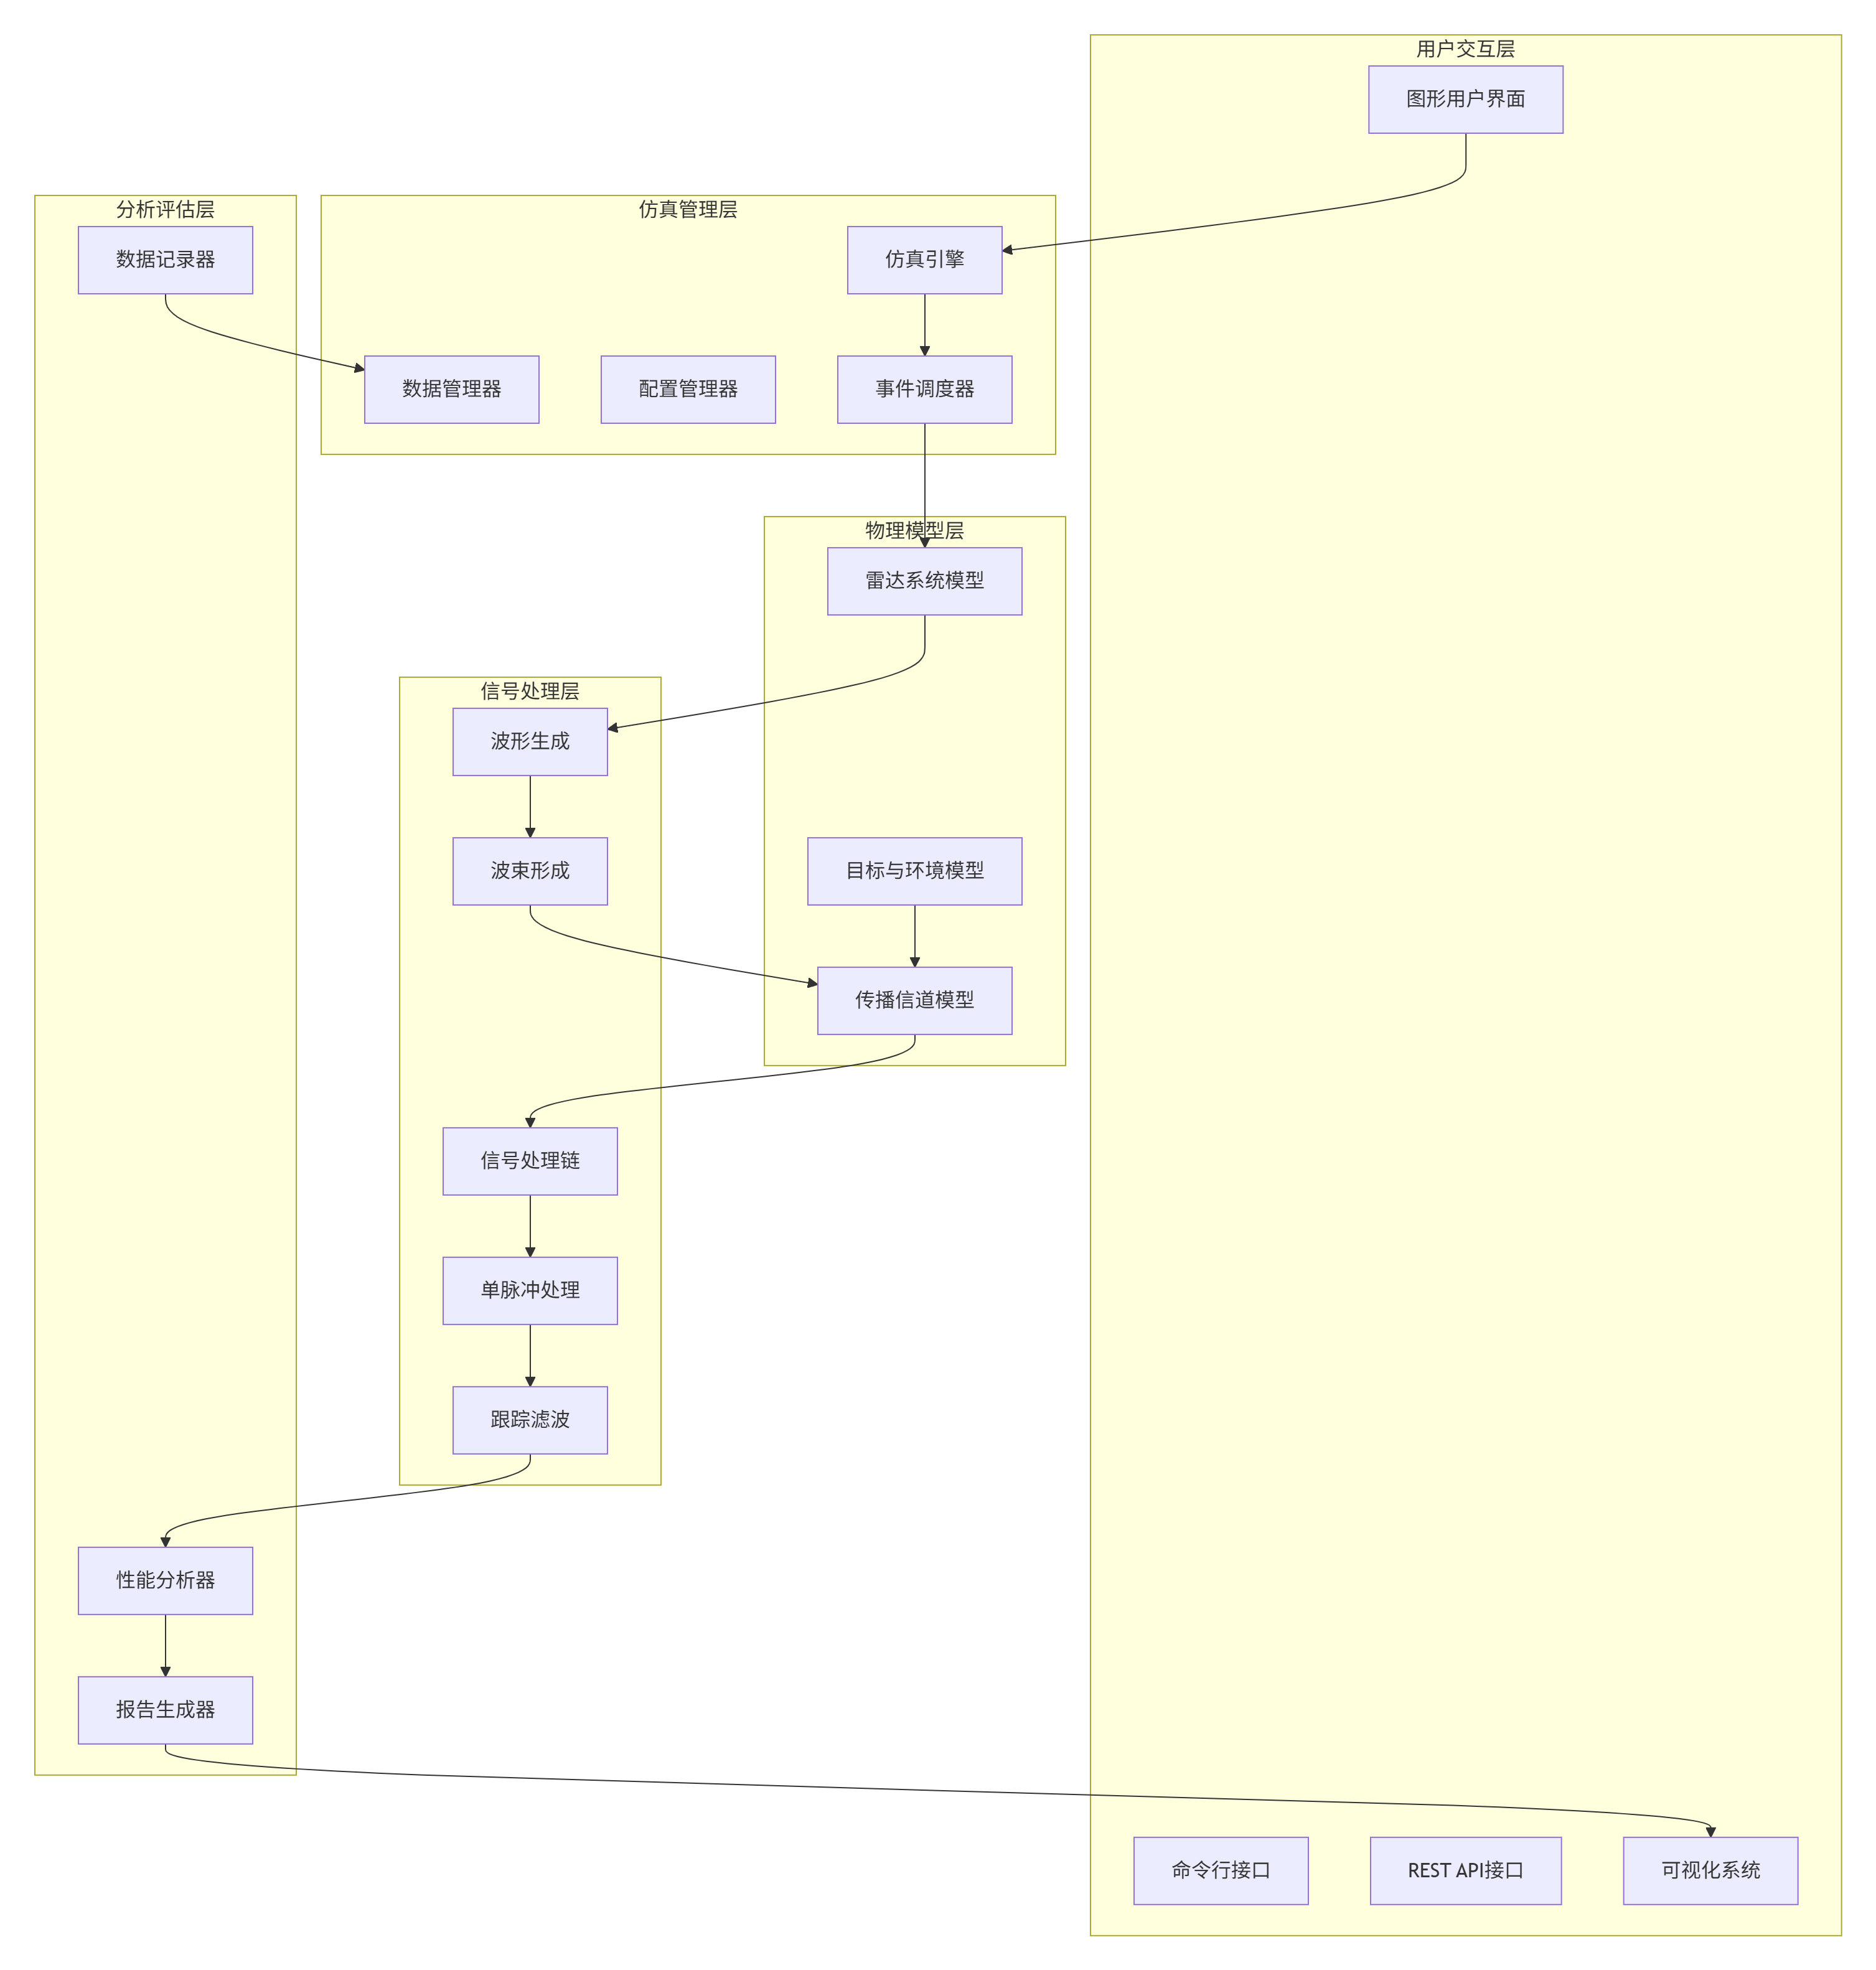
核心用例细化
用例1:单脉冲测角算法对比分析
bash
前置条件:
  - 已定义雷达参数(频率、带宽、PRF等)
  - 已配置目标场景(目标数量、位置、RCS等)
  - 已设置环境参数(噪声温度、杂波类型等)

主要流程:
  1. 用户选择"比幅单脉冲"模式
  2. 运行仿真,记录测角误差数据
  3. 切换为"比相单脉冲"模式
  4. 再次运行仿真,记录测角误差数据
  5. 系统自动生成对比分析报告

输出结果:
  - 两种算法的角度测量误差对比图
  - 不同信噪比下的测角精度曲线
  - 算法计算复杂度对比
用例2:CFAR检测器性能测试
bash
前置条件:
  - 已配置目标场景
  - 已设置杂波环境(地杂波、海杂波等)

测试步骤:
  1. 选择CFAR算法类型(CA、OS、GO、SO)
  2. 设置CFAR参数(保护单元、参考单元、虚警概率)
  3. 运行蒙特卡洛仿真(1000次)
  4. 统计检测概率和虚警概率
  5. 绘制ROC曲线

扩展测试:
  - 不同杂波类型下的CFAR性能
  - 多目标环境下的CFAR性能
  - 计算复杂度与实时性分析
用例3:抗干扰能力评估
bash
干扰类型:
  - 噪声干扰:宽带阻塞干扰、窄带瞄准干扰
  - 欺骗干扰:距离欺骗、速度欺骗、角度欺骗
  - 压制干扰:重复转发、灵巧噪声

评估流程:
  1. 设置干扰参数(干信比、干扰样式)
  2. 运行无干扰条件下的仿真作为基准
  3. 逐步增加干扰强度,观察性能变化
  4. 测试抗干扰算法效果(如:副瓣匿影、频率捷变)

评估指标:
  - 检测概率下降曲线
  - 测角精度恶化程度
  - 跟踪稳定性
核心知识点
单脉冲测角原理深度解析
比幅单脉冲(Amplitude Comparison)
bash
基本原理:
  1. 同时形成两个或多个相互重叠的波束
  2. 比较各波束接收信号的幅度差异
  3. 根据幅度差与角度误差的对应关系估计目标方向

数学表达:
  Δ = (A₁ - A₂)/(A₁ + A₂) = k·θ

  其中:
  Δ:归一化差信号
  A₁, A₂:两波束的接收信号幅度
  θ:目标偏离轴线的角度
  k:比例系数(与天线方向图有关)

特点:
  - 结构简单,实现容易
  - 对通道一致性要求高
  - 测角范围受波束宽度限制
比相单脉冲(Phase Comparison)
bash
基本原理:
  1. 两个分离的天线接收同一目标回波
  2. 比较两通道信号的相位差
  3. 根据相位差计算波程差,进而得到角度

数学表达:
  φ = (2πd/λ)·sinθ

  其中:
  φ:两通道相位差
  d:天线间距
  λ:波长
  θ:目标方向角

特点:
  - 测角精度高
  - 易受相位噪声影响
  - 存在相位模糊问题
关键技术难点与解决方案:
| 难点 | 原因 | 解决方案 |
|---|---|---|
| 和差矛盾 | 和波束与差波束的最优指向不一致 | 优化阵列布局,采用数字波束形成 |
| 通道不一致 | 两通道增益、相位特性不同 | 实时校准,数字补偿 |
| 角闪烁 | 目标复杂散射引起的角度扰动 | 多脉冲平均,模型预测 |
| 多径效应 | 地面/海面反射引起的角度误差 | 低仰角修正,多径模型 |
雷达仿真中的关键坐标系
在雷达仿真中,正确的坐标变换是基础中的基础。系统需要处理至少五个坐标系:
-
地心惯性坐标系(ECI):仿真世界的绝对参考系
-
地理坐标系(ENU):东-北-天坐标系,以雷达为原点
-
雷达载体坐标系:固定在雷达平台上的坐标系
-
天线坐标系:以天线相位中心为原点
-
视线坐标系(LOS):以雷达指向目标方向为基准
坐标变换链示例:
python
# 目标位置从地理坐标系转换到天线坐标系
def geo_to_antenna(target_enu, radar_enu, radar_attitude):
    """
    target_enu: 目标在ENU系中的位置 [x, y, z]
    radar_enu: 雷达在ENU系中的位置 [x, y, z]
    radar_attitude: 雷达姿态 [roll, pitch, yaw]

    返回: 目标在天线坐标系中的位置
    """
    # 1. ENU到ECEF(地固系)
    target_ecef = enu_to_ecef(target_enu, radar_enu)

    # 2. ECEF到载体坐标系
    target_body = ecef_to_body(target_ecef, radar_attitude)

    # 3. 载体坐标系到天线坐标系
    target_antenna = body_to_antenna(target_body, antenna_mounting)

    return target_antenna
雷达方程在仿真中的应用
雷达方程是连接系统参数与接收信号能量的桥梁:
基本雷达方程:
bash
           P_t · G_t · G_r · λ² · σ
P_r = ──────────────────────────────────
       (4π)³ · R⁴ · L · L_atm · L_other

其中:
  P_r: 接收功率
  P_t: 发射功率
  G_t: 发射天线增益
  G_r: 接收天线增益
  λ: 波长
  σ: 目标RCS
  R: 距离
  L: 系统损耗
  L_atm: 大气损耗
  L_other: 其他损耗
在仿真中的实现:
python
class RadarEquation:
    def calculate_received_power(self, target_params, radar_params, env_params):
        # 计算基本接收功率
        pt = radar_params['tx_power']
        gt = self._calculate_antenna_gain(target_params['angle'])
        gr = gt  # 单天线收发自环
        lamda = 3e8 / radar_params['frequency']
        rcs = target_params['rcs']
        r = target_params['range']

        # 基本雷达方程
        pr_numerator = pt * gt * gr * lamda**2 * rcs
        pr_denominator = (4 * np.pi)**3 * r**4

        # 考虑损耗
        system_loss = radar_params['system_loss']
        atmos_loss = self._calculate_atmospheric_loss(r, env_params)
        other_loss = radar_params['other_loss']

        total_loss = system_loss * atmos_loss * other_loss

        pr = pr_numerator / (pr_denominator * total_loss)

        return pr

    def calculate_snr(self, pr, bandwidth, noise_figure, temperature=290):
        """
        计算信噪比
        """
        # 噪声功率
        k = 1.38e-23  # 玻尔兹曼常数
        noise_power = k * temperature * bandwidth

        # 考虑噪声系数
        noise_power *= noise_figure

        # 信噪比(线性)
        snr_linear = pr / noise_power

        # 转换为dB
        snr_db = 10 * np.log10(snr_linear)

        return snr_db, snr_linear
软件总体设计:开放式、模块化架构
架构设计原则
-
高内聚低耦合
-
每个模块负责单一明确的功能
-
模块间通过明确定义的接口通信
-
减少模块间的直接依赖
-
-
接口抽象
-
核心算法定义抽象基类
-
具体实现通过插件方式加载
-
支持算法的热插拔
-
-
配置驱动
-
所有参数通过配置文件管理
-
支持运行时参数调整
-
配置版本管理
-
-
数据驱动
-
统一的数据格式和接口
-
数据流可视化追踪
-
完整的仿真数据记录
-
核心数据流设计
数据流示意图:
python
发射机 → 天线 → 传播 → 目标 → 传播 → 天线 → 接收机 → 信号处理 → 数据融合 → 显示关键数据结构:
python
@dataclass
class SimulationFrame:
    """单帧仿真数据"""
    timestamp: float
    frame_id: int
    radar_state: RadarState
    target_states: List[TargetState]
    environment_state: EnvironmentState
    tx_signal: Optional[TransmitSignal] = None
    rx_signal: Optional[ReceiveSignal] = None
    processed_data: Optional[ProcessedData] = None
    detections: List[Detection] = field(default_factory=list)
    tracks: List[Track] = field(default_factory=list)

@dataclass
class RadarState:
    """雷达状态"""
    position: np.ndarray  # [x, y, z]
    attitude: np.ndarray  # [roll, pitch, yaw]
    antenna_pointing: np.ndarray  # [azimuth, elevation]
    prf_count: int
    pulse_params: PulseParameters

@dataclass
class ProcessedData:
    """处理后的数据"""
    range_profile: np.ndarray  # 距离像
    doppler_map: np.ndarray    # 距离-多普勒图
    monopulse_ratio: Tuple[float, float]  # (方位, 俯仰)
    angle_estimate: Tuple[float, float]   # (方位, 俯仰)
    detection_matrix: np.ndarray  # 检测矩阵
插件化架构设计
python
# 插件基类定义
class AlgorithmPlugin(ABC):
    """算法插件基类"""

    @abstractmethod
    def initialize(self, config: Dict):
        """初始化插件"""
        pass

    @abstractmethod
    def process(self, input_data: Any) -> Any:
        """处理数据"""
        pass

    @abstractmethod
    def update_parameters(self, params: Dict):
        """更新参数"""
        pass

    @abstractmethod
    def get_status(self) -> Dict:
        """获取插件状态"""
        pass

# 插件管理器
class PluginManager:
    """插件管理器"""

    def __init__(self):
        self.plugins = {}
        self.plugin_configs = {}

    def register_plugin(self, plugin_id: str, plugin_class, config: Dict):
        """注册插件"""
        plugin_instance = plugin_class()
        plugin_instance.initialize(config)
        self.plugins[plugin_id] = plugin_instance
        self.plugin_configs[plugin_id] = config

    def get_plugin(self, plugin_id: str) -> AlgorithmPlugin:
        """获取插件实例"""
        return self.plugins.get(plugin_id)

    def list_plugins(self, plugin_type: str = None) -> List[str]:
        """列出所有插件"""
        if plugin_type:
            return [pid for pid, plugin in self.plugins.items()
                    if plugin.plugin_type == plugin_type]
        return list(self.plugins.keys())
技术栈深度比较与选型
GUI框架比较
| 框架 | 优点 | 缺点 | 适用场景 |
|---|---|---|---|
| PySide6 | 官方支持、文档完善、跨平台、控件丰富 | 学习曲线较陡、打包体积较大 | 复杂桌面应用、专业工具 |
| PyQt6 | 功能强大、社区活跃、控件丰富 | 商用需要许可证、API变化大 | 商业软件、原型开发 |
| Tkinter | Python内置、简单易用、轻量级 | 界面简陋、功能有限 | 简单工具、教学演示 |
| wxPython | 原生外观、跨平台 | 文档较少、社区较小 | 需要原生外观的应用 |
选择PySide6的原因:
-
Qt框架的官方Python绑定,许可友好(LGPL)
-
强大的2D/3D图形支持
-
成熟的信号槽机制,适合仿真系统的事件驱动
-
丰富的控件和布局管理器
3D可视化比较
| 库 | 优点 | 缺点 | 适用场景 |
|---|---|---|---|
| PyVista | VTK封装友好、API简洁、性能优秀 | 相对较新、社区较小 | 科学可视化、物理仿真 |
| Mayavi | 科学可视化功能强大、成熟稳定 | API复杂、依赖多、文档较少 | 科研可视化、流体仿真 |
| VisPy | GPU加速、高性能、WebGL支持 | API底层、学习成本高 | 实时可视化、大数据 |
| Plotly | 交互性强、支持Web、易上手 | 性能一般、3D功能有限 | Web应用、数据展示 |
选择PyVista的原因:
-
基于成熟的VTK引擎,功能强大
-
Pythonic的API设计,易于使用
-
与PySide6集成良好
-
支持大规模数据的高性能渲染
科学计算与并行
核心库选择:
-
NumPy/SciPy:基础科学计算,必不可少
-
Numba:JIT编译,加速数值计算循环
-
CuPy:GPU加速,处理大规模矩阵运算(可选)
-
Dask:并行计算,处理超大规模数据(可选)
性能优化策略:
-
热点分析:使用cProfile识别性能瓶颈
-
向量化:尽可能使用NumPy向量运算
-
内存优化:避免不必要的数组拷贝
-
并行计算:对独立任务使用多进程
项目依赖清单
bash
# requirements.txt
# 核心依赖
PySide6>=6.5.0           # GUI框架
pyvista>=0.38.0          # 3D可视化
numpy>=1.24.0            # 数值计算
scipy>=1.10.0            # 科学计算
matplotlib>=3.7.0        # 2D绘图

# 可选依赖(性能优化)
numba>=0.57.0            # JIT加速
cupy-cuda11x>=12.0.0     # GPU加速(CUDA 11)
dask>=2023.3.0           # 并行计算

# 工具库
pyyaml>=6.0              # 配置文件
h5py>=3.8.0              # 数据存储
pyqtgraph>=0.13.0        # 实时绘图
loguru>=0.7.0            # 日志记录
tqdm>=4.65.0             # 进度条

# 开发依赖
pytest>=7.3.0            # 测试框架
black>=23.3.0            # 代码格式化
mypy>=1.3.0              # 类型检查
sphinx>=6.2.0            # 文档生成
仿真器分析与比较
现有雷达仿真工具对比
| 工具 | 类型 | 单脉冲支持 | 扩展性 | 可视化 | 成本 |
|---|---|---|---|---|---|
| MATLAB Phased Array | 商业 | 基础支持 | 中等 | 良好 | 昂贵 |
| STK | 商业 | 部分支持 | 差 | 优秀 | 昂贵 |
| CST | 商业 | 电磁仿真 | 差 | 优秀 | 昂贵 |
| GRSS | 开源 | 不支持 | 好 | 简单 | 免费 |
| 本系统 | 开源 | 完整支持 | 优秀 | 优秀 | 免费 |
本仿真器的独特优势
-
专业聚焦:专门针对单脉冲雷达导引头,功能深度和专业性更强
-
完全开源:代码完全开放,可自由修改和扩展
-
教学友好:每步处理都可视化,适合教学和科研
-
模块化设计:各模块可独立使用或替换
-
高性能:采用现代Python技术栈,支持GPU加速
仿真器工作原理总览
仿真循环流程图
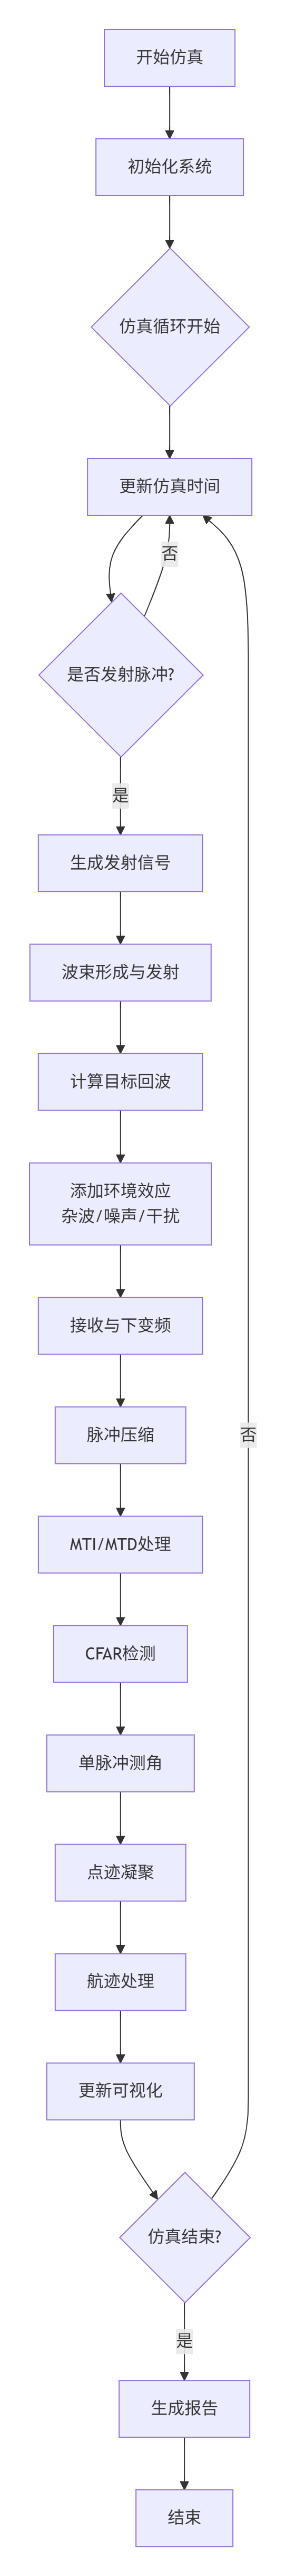
时间管理策略
系统支持三种仿真模式:
-
实时仿真模式
-
严格按实际时间推进
-
适合交互式操作和演示
-
受限于计算性能
-
-
加速仿真模式
-
以最大速度运行仿真
-
适合批量数据处理
-
忽略实时性要求
-
-
步进仿真模式
-
手动控制仿真步进
-
适合调试和分析
-
可观察每一步的中间结果
-
时间管理器实现:
python
class TimeManager:
    """时间管理器"""

    def __init__(self, mode='realtime', time_scale=1.0):
        self.mode = mode
        self.time_scale = time_scale
        self.sim_time = 0.0
        self.real_time = 0.0
        self.paused = False

    def update(self, delta_sim):
        """更新时间"""
        if self.paused:
            return

        if self.mode == 'realtime':
            # 实时模式:等待真实时间流逝
            delta_real = delta_sim / self.time_scale
            time.sleep(delta_real)
            self.real_time += delta_real
        elif self.mode == 'accelerated':
            # 加速模式:立即推进
            pass
        elif self.mode == 'step':
            # 步进模式:等待外部触发
            return

        self.sim_time += delta_sim

    def set_mode(self, mode, time_scale=1.0):
        """设置仿真模式"""
        self.mode = mode
        self.time_scale = time_scale

    def pause(self):
        """暂停仿真"""
        self.paused = True

    def resume(self):
        """恢复仿真"""
        self.paused = False
事件驱动架构
系统采用事件驱动机制,各模块通过事件进行通信:
python
class Event:
    """事件基类"""
    def __init__(self, event_type, data=None, timestamp=None):
        self.type = event_type
        self.data = data
        self.timestamp = timestamp or time.time()

class EventDispatcher:
    """事件分发器"""

    def __init__(self):
        self.handlers = defaultdict(list)

    def register_handler(self, event_type, handler):
        """注册事件处理器"""
        self.handlers[event_type].append(handler)

    def dispatch(self, event):
        """分发事件"""
        for handler in self.handlers.get(event.type, []):
            handler(event)

    def post_event(self, event_type, data=None):
        """发布事件"""
        event = Event(event_type, data)
        self.dispatch(event)

# 定义系统事件
class SystemEvents:
    """系统事件定义"""
    SIMULATION_STARTED = "simulation_started"
    SIMULATION_PAUSED = "simulation_paused"
    SIMULATION_RESUMED = "simulation_resumed"
    SIMULATION_STOPPED = "simulation_stopped"
    PULSE_TRANSMITTED = "pulse_transmitted"
    TARGET_DETECTED = "target_detected"
    TRACK_UPDATED = "track_updated"
    VISUALIZATION_UPDATE = "visualization_update"
总结与下篇预告
本篇总结
本文详细阐述了单脉冲雷达导引头仿真器的顶层设计。我们明确了设计目的、目标用户,规划了功能全景,讲解了核心知识点,设计了开放式模块化架构,比较了技术栈选择,并概述了仿真器的工作原理。
关键收获:
-
清晰的需求分析是成功的基础
-
模块化设计确保系统的可维护性和可扩展性
-
正确的技术选型能大幅提升开发效率
-
事件驱动的架构适合仿真系统的复杂交互
下篇预告:《第二篇:仿真引擎------构建系统跳动的心脏》
在下一篇中,我们将深入实现仿真引擎的核心:
-
事件调度器:精确的时间管理和事件处理
-
组件管理器:模块化组件的动态加载与通信
-
数据总线:统一的数据流管理和分发
-
配置系统:灵活的参数配置和管理
-
性能监控:实时性能统计和优化建议
我们将从零开始构建一个高效、灵活、可扩展的仿真引擎框架,为后续的信号处理和可视化模块奠定坚实基础。