本文面向工业物联网开发者、工厂 IT 负责人、安全生产系统集成商,通过高精度定位技术降低工厂事故率、优化人力调度、实现合规审计留痕,文章末尾可获取详细工厂人员定位系统方案
一、为什么需要工厂人员定位?
在传统工厂中,安全生产管理依赖人工巡检和监控摄像头,但存在 3 大痛点:
- 事故响应滞后:人员遇险时无法快速定位,错过黄金救援时间(如某化工厂爆炸事故中,定位缺失导致救援延迟 30 分钟)。
- 违规操作难追溯:未授权进入危险区域、未佩戴安全装备等行为缺乏实时监控手段。
- 人力效能低下:员工位置数据缺失导致调度依赖经验,无法动态匹配生产需求。
解决方案 :
通过 多技术融合定位系统 ,根据场景动态切换技术组合,实现 "按需分配精度",平衡成本与性能。
二、多技术融合定位系统架构
1. 分层设计
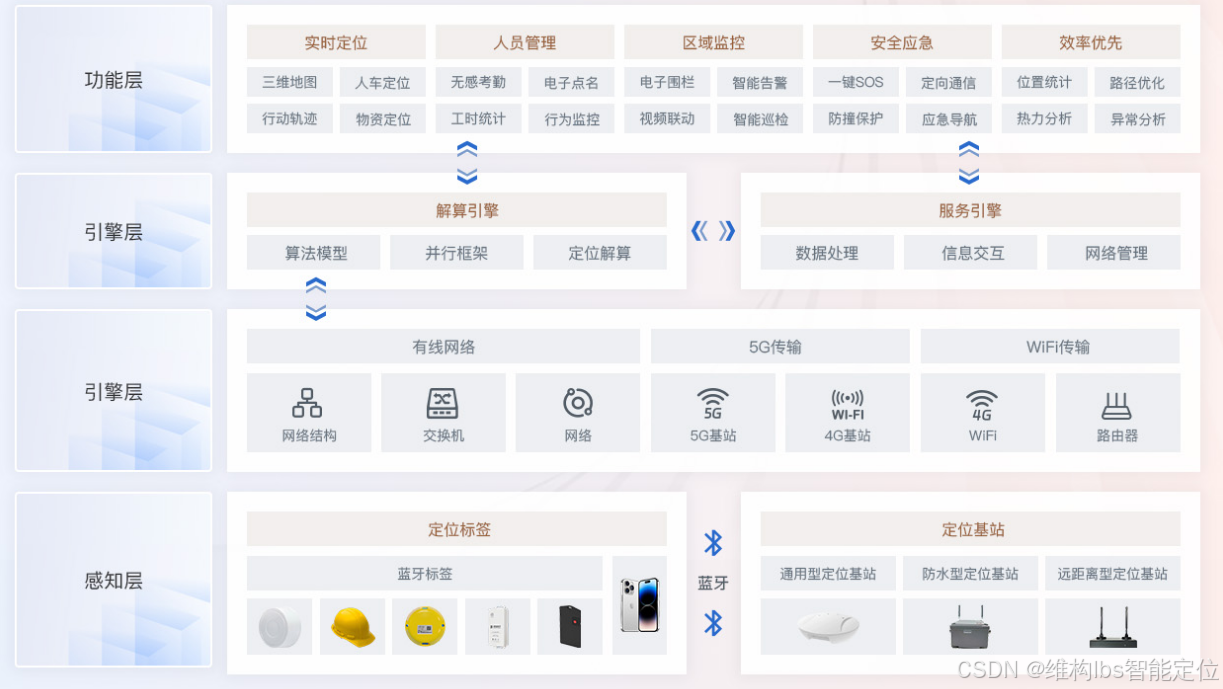
感知层:人员定位工卡、人员定位手环、蓝牙信标、蓝牙定位基站等;
引擎层:加权融合引擎,根据场景动态调整技术权重,如室内优先蓝牙定位,室外优先rtk或微信定位;
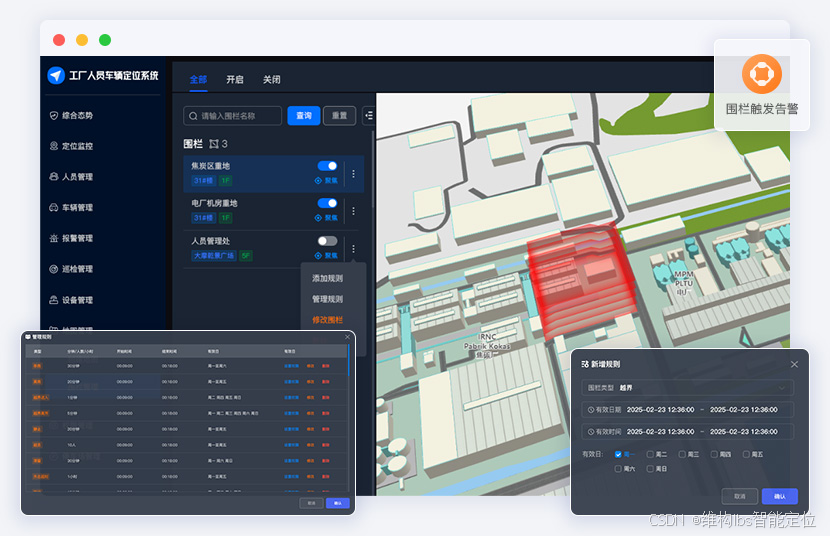
功能层:3D 数字孪生 实时映射人员位置到工厂模型、电子围栏基于地理围栏的违规告警(如未授权进入危险区、人员聚集可视化警告)。
2. 关键技术参数对比
| 技术组合 | 精度 | 刷新率 | 成本占比 | 适用场景 |
|---|---|---|---|---|
| 蓝牙+UWB | 30-100 cm | 10 Hz | 60% | 室内高精度(如装配线) |
| LoRa+GNSS | 1-5 米 | 1 Hz | 30% | 户外广域(如物流园区) |
| UWB+RTK | 厘米级 | 5 Hz | 90% | 危险品仓库(需防爆认证) |
| 蓝牙+惯性导航 | 1-2 米 | 20 Hz | 40% | 金属环境补盲(如锅炉房) |
三、代码示例:多技术融合定位引擎(Python)
以下代码模拟通过 加权融合算法 结合 UWB 和蓝牙测量值(需替换为实际基站坐标):
python
import numpy as np

# 基站坐标(示例)
anchors = {
    "UWB_A1": (0, 0),
    "UWB_A2": (5, 0),
    "BLE_B1": (2, 3),
    "BLE_B2": (3, 8)
}

# 测量值(距离误差标准差)
measurements = {
    "UWB_A1": {"distance": 4.0, "std": 0.1},  # UWB 高精度
    "UWB_A2": {"distance": 3.2, "std": 0.1},
    "BLE_B1": {"distance": 5.5, "std": 1.0},   # 蓝牙低精度
    "BLE_B2": {"distance": 7.0, "std": 1.0}
}

def weighted_fusion(anchors, measurements):
    x, y = 0, 0
    total_weight = 0
    for anchor, (distance, std) in measurements.items():
        if anchor not in anchors:
            continue
        ax, ay = anchors[anchor]
        # 权重与精度平方成反比(高精度权重高)
        weight = 1 / (std ** 2)
        x += weight * (ax + distance * (x - ax) / np.sqrt((x - ax)**2 + (y - ay)**2))  # 简化版梯度下降
        y += weight * (ay + distance * (y - ay) / np.sqrt((x - ax)**2 + (y - ay)**2))
        total_weight += weight
    if total_weight > 0:
        x /= total_weight
        y /= total_weight
    return (x, y)

# 初始猜测(可替换为上一时刻位置)
x, y = 2.5, 4.0
for _ in range(10):  # 迭代优化
    x, y = weighted_fusion(anchors, measurements)
print(f"Fused Position: ({x:.2f}, {y:.2f}) m")输出示例:
python
Fused Position: (2.45, 3.82) m # 融合后位置更接近 UWB 测量值注:实际工程中需结合 粒子滤波 或 扩展卡尔曼滤波(EKF) 处理非线性问题
四、行业案例:某化工园区的混合定位实践
- 场景 :总面积 50 万㎡,包含 室内反应釜区(防爆) 、户外储罐区(广域) 、金属管道走廊(信号遮挡)。
- 方案 :
- 室内:UWB 基站(防爆型) + 蓝牙信标补盲。
- 户外:LoRa 网关 + GNSS 终端。
- 金属区:蓝牙信标。
- 效果 :
- 安全提升:电子围栏告警响应时间从 5 分钟降至 10 秒。
- 成本优化:相比纯 UWB 方案,硬件成本降低 45%。
- 覆盖无死角:金属环境定位可用率从 60% 提升至 98%。
五、为什么选择多技术融合方案?
- 技术自主性 :
- 自研 融合定位引擎,支持蓝牙/UWB/LoRa/RTK 无缝切换
- 通过防爆认证,适用于油气、化工等高危场景。
- 成本可控性 :
- 动态技术选型:根据场景自动选择最高性价比技术组合(如巡检路线用 LoRa,操作区用 UWB)。
- 硬件复用:标签支持 蓝牙+UWB 双模,减少终端数量。
- 生态开放性:提供API/SDK/OPC UA等多类型接口,预置MES/WMS/EHS系统对接模块,适配企业现有管理系统
六、用户投票:你最关注多技术融合的哪个挑战?
获取《工厂人员定位系统解决方案》(含技术选型矩阵、部署避坑指南)↓↓↓