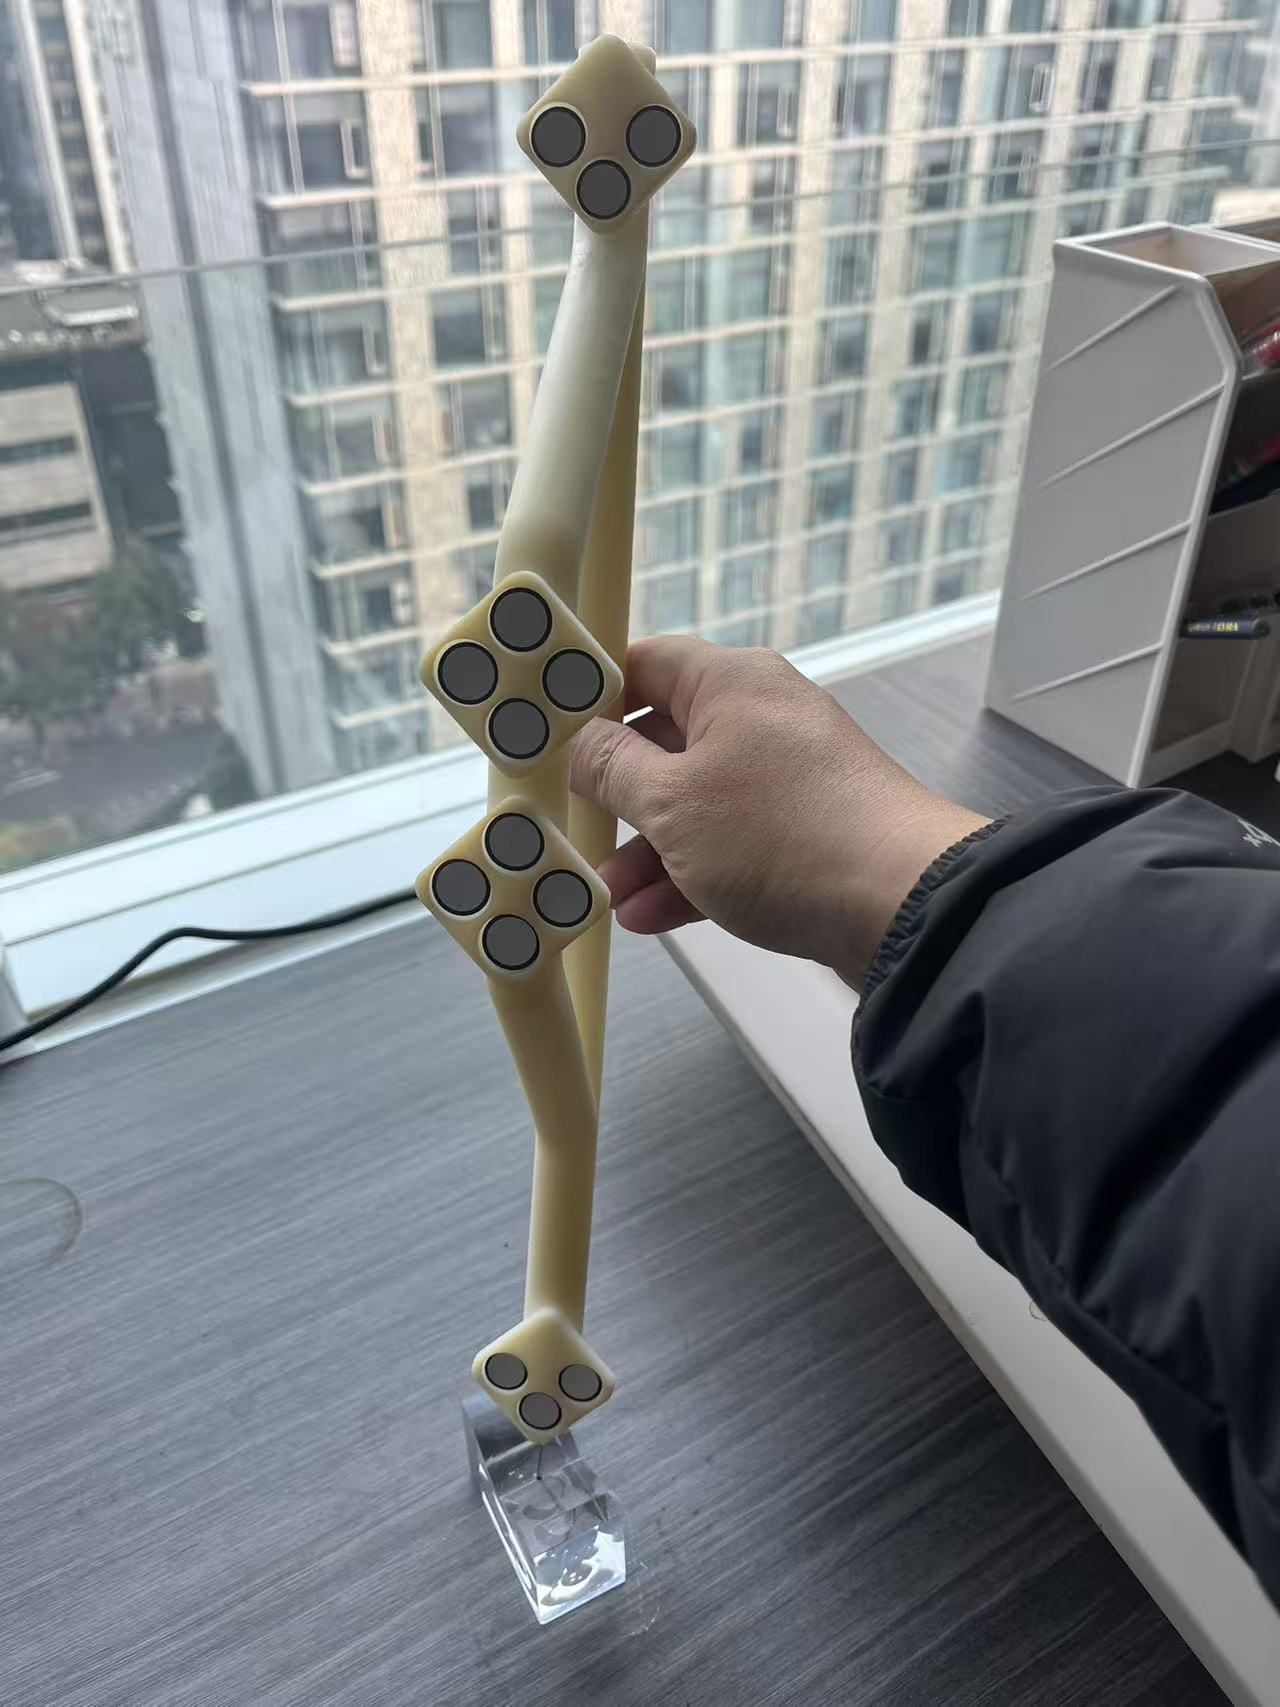
光笔三维重建

光笔三维重建主要涉及两个重要步骤:

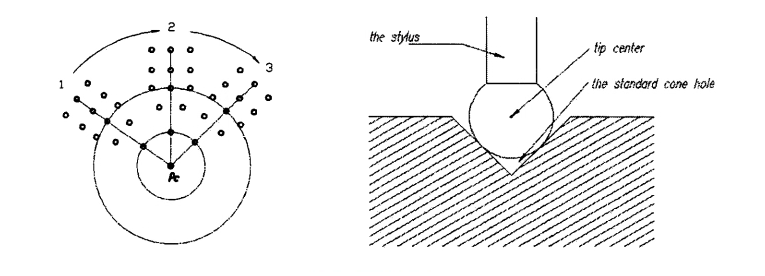
1:光笔的笔尖标定

(1):标定一个小双目系统并采集光笔图像

(2):对光笔上的反光标记点进行编码和圆心提取,然后根据编码来完成双目重建,获得每

标记点的三维数据。重复多个次获得不同位置和姿态下的三维数据

(3):根据重建的不同姿态和位置下三维数据对每个标记点进行球心拟合,获得多个球心三维

点坐标。

(4):根据拟合的球心数据和标记点图像数据采用LM算法进行优化,最终得到一个精确的球

心三维坐标和所以的标记点三维坐标。
2:大范围双目标定:

(1):可以参考十字杆大范围标定,主要标定出大双目的内外参数

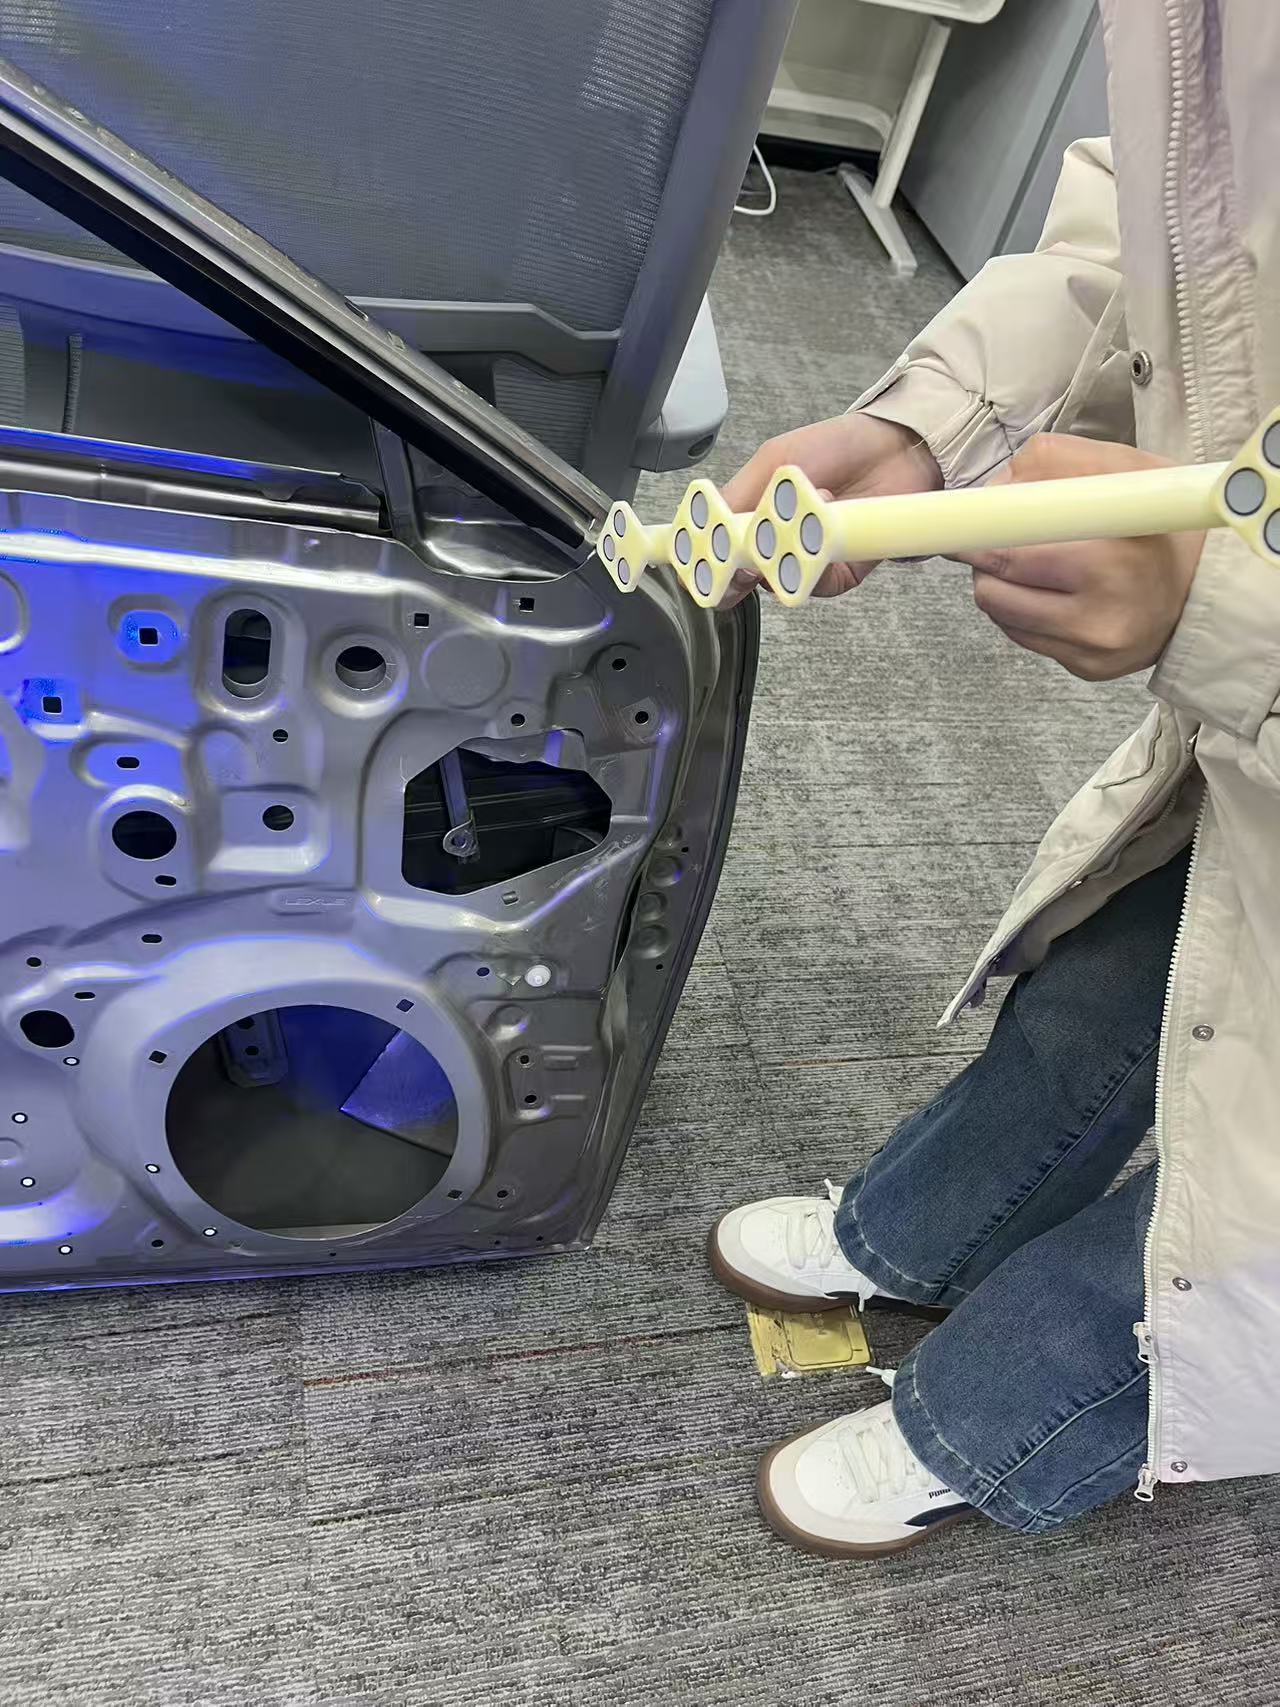
3:光笔三维重建

(1):使用大双目来重建光笔三维坐标

(2):根据光笔标定的标记点坐标,与步骤(1)重建的标记点三维坐标计算光笔坐标系到大双

目坐标系的转换关系矩阵R,T.

(3):根据步骤(2)计算的R,T,将光笔球心三维坐标转换到大双目坐标系下,从而完成光笔

三维重建
相关推荐
陈天伟教授3 小时前
学术写作设计的 AI 助手 - Jenni AI
人工智能
海盗12343 小时前
AI 新闻日报 2026-10-05:三周重构 30 万行 / macOS 给智能体加权限锁 / 具身订单结构被摆上台面
人工智能·macos·重构·机器人·人工智能aigc
deepseek233 小时前
PDF 涂黑失效拆解:谷歌数据中心 52.65 兆瓦与 7.65 亿加仑的账本,被一次复制粘贴揭开
人工智能·pdf·数据中心
Dawson Zhu3 小时前
《Agentic Design Patterns》第 3 章导读:并行化(Parallelization)
人工智能·语言模型·架构·aigc·agi
长三角智造观察5 小时前
中小制造ERP+MES选型避坑:对接集成VS原生一体化,深度对比TCO与落地痛点
大数据·人工智能·制造
一水鉴天11 小时前
映射、哈希表与哈斯图:计算机科学的三种基线 20261003(元宝)
开发语言·人工智能
198******1263411 小时前
2026 企业 AI 办公产品选型指南:从场景匹配判断工具价值
人工智能
玫瑰互动GEO11 小时前
GEO优化学习九级模型:开发者从认知层切入
人工智能·ai·ai搜索·gem·生成式引擎优化·gem优化
海绵宝宝转agent11 小时前
learn-claude-code第1-5章开源学习笔记分享
人工智能·笔记·python·学习
每天都要写算法(努力版)11 小时前
【行业前沿报告】DAgger:让智能体在自己走到的状态上学习
人工智能·学习·机器学习