ros-day4

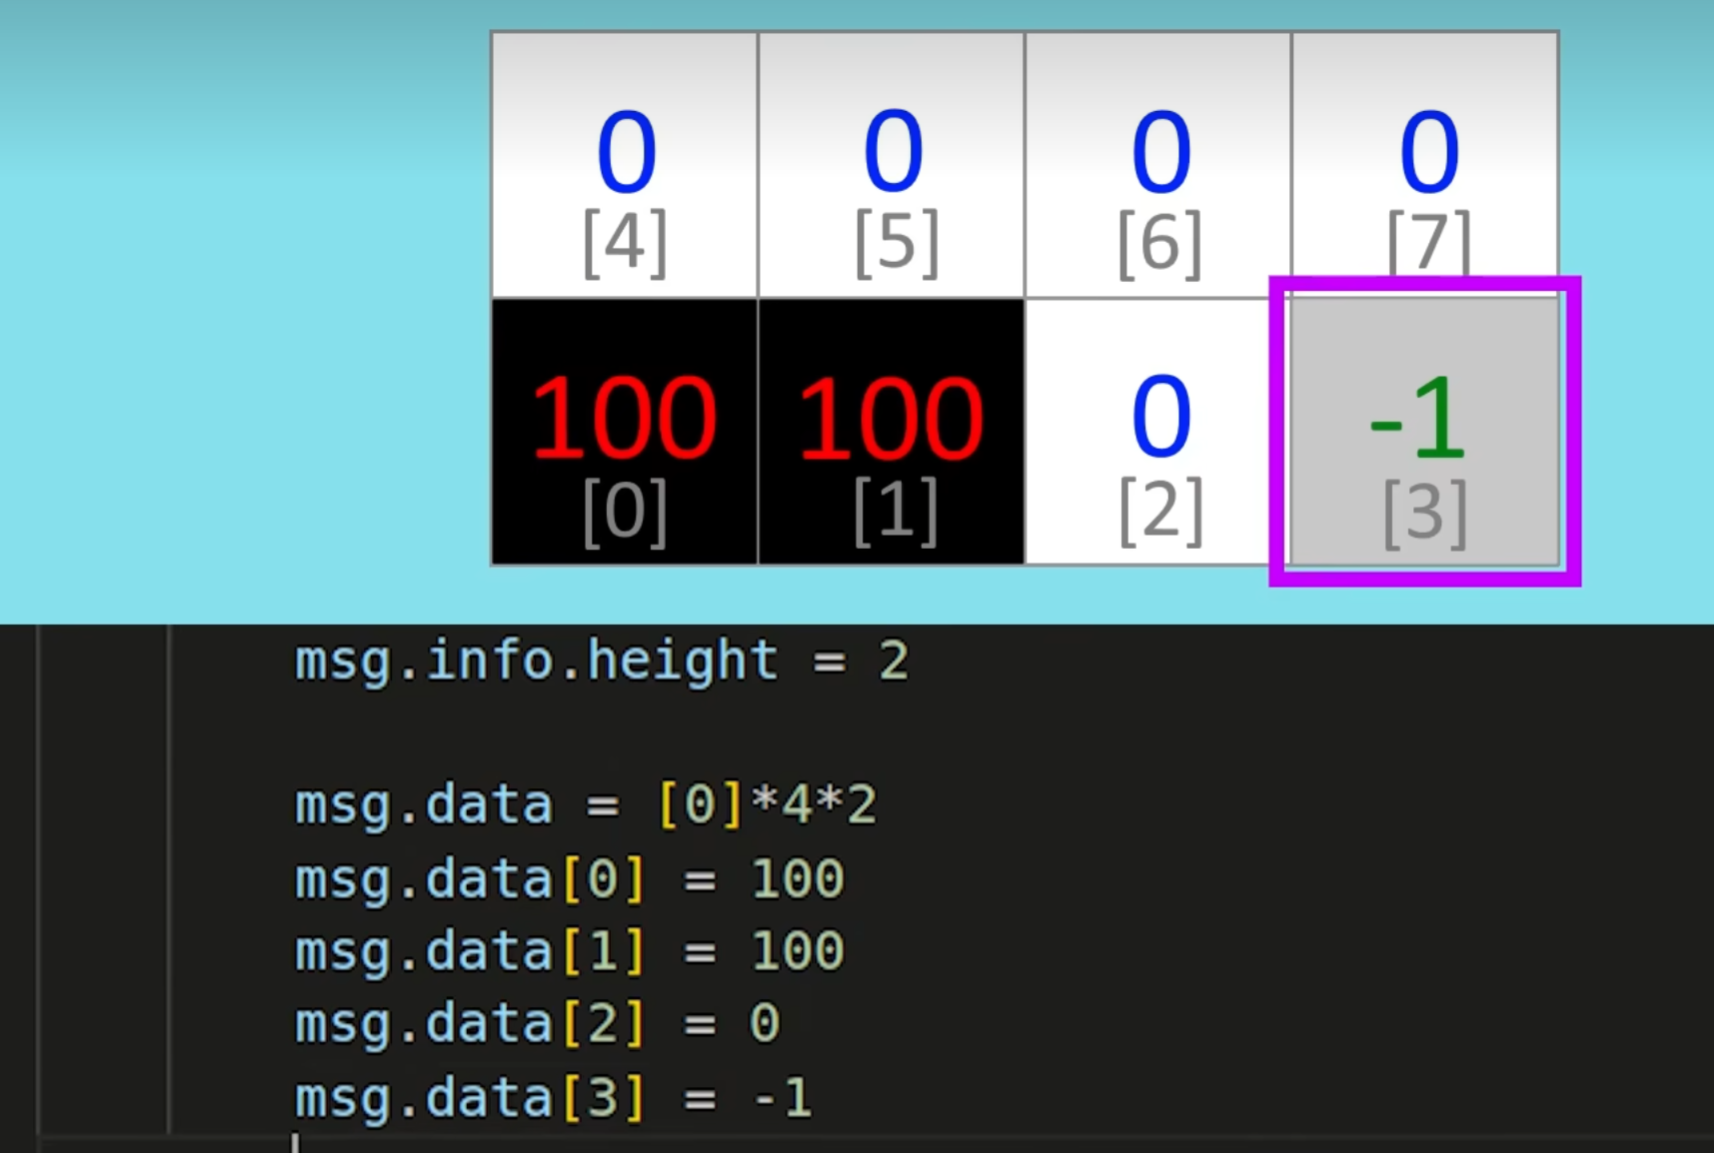
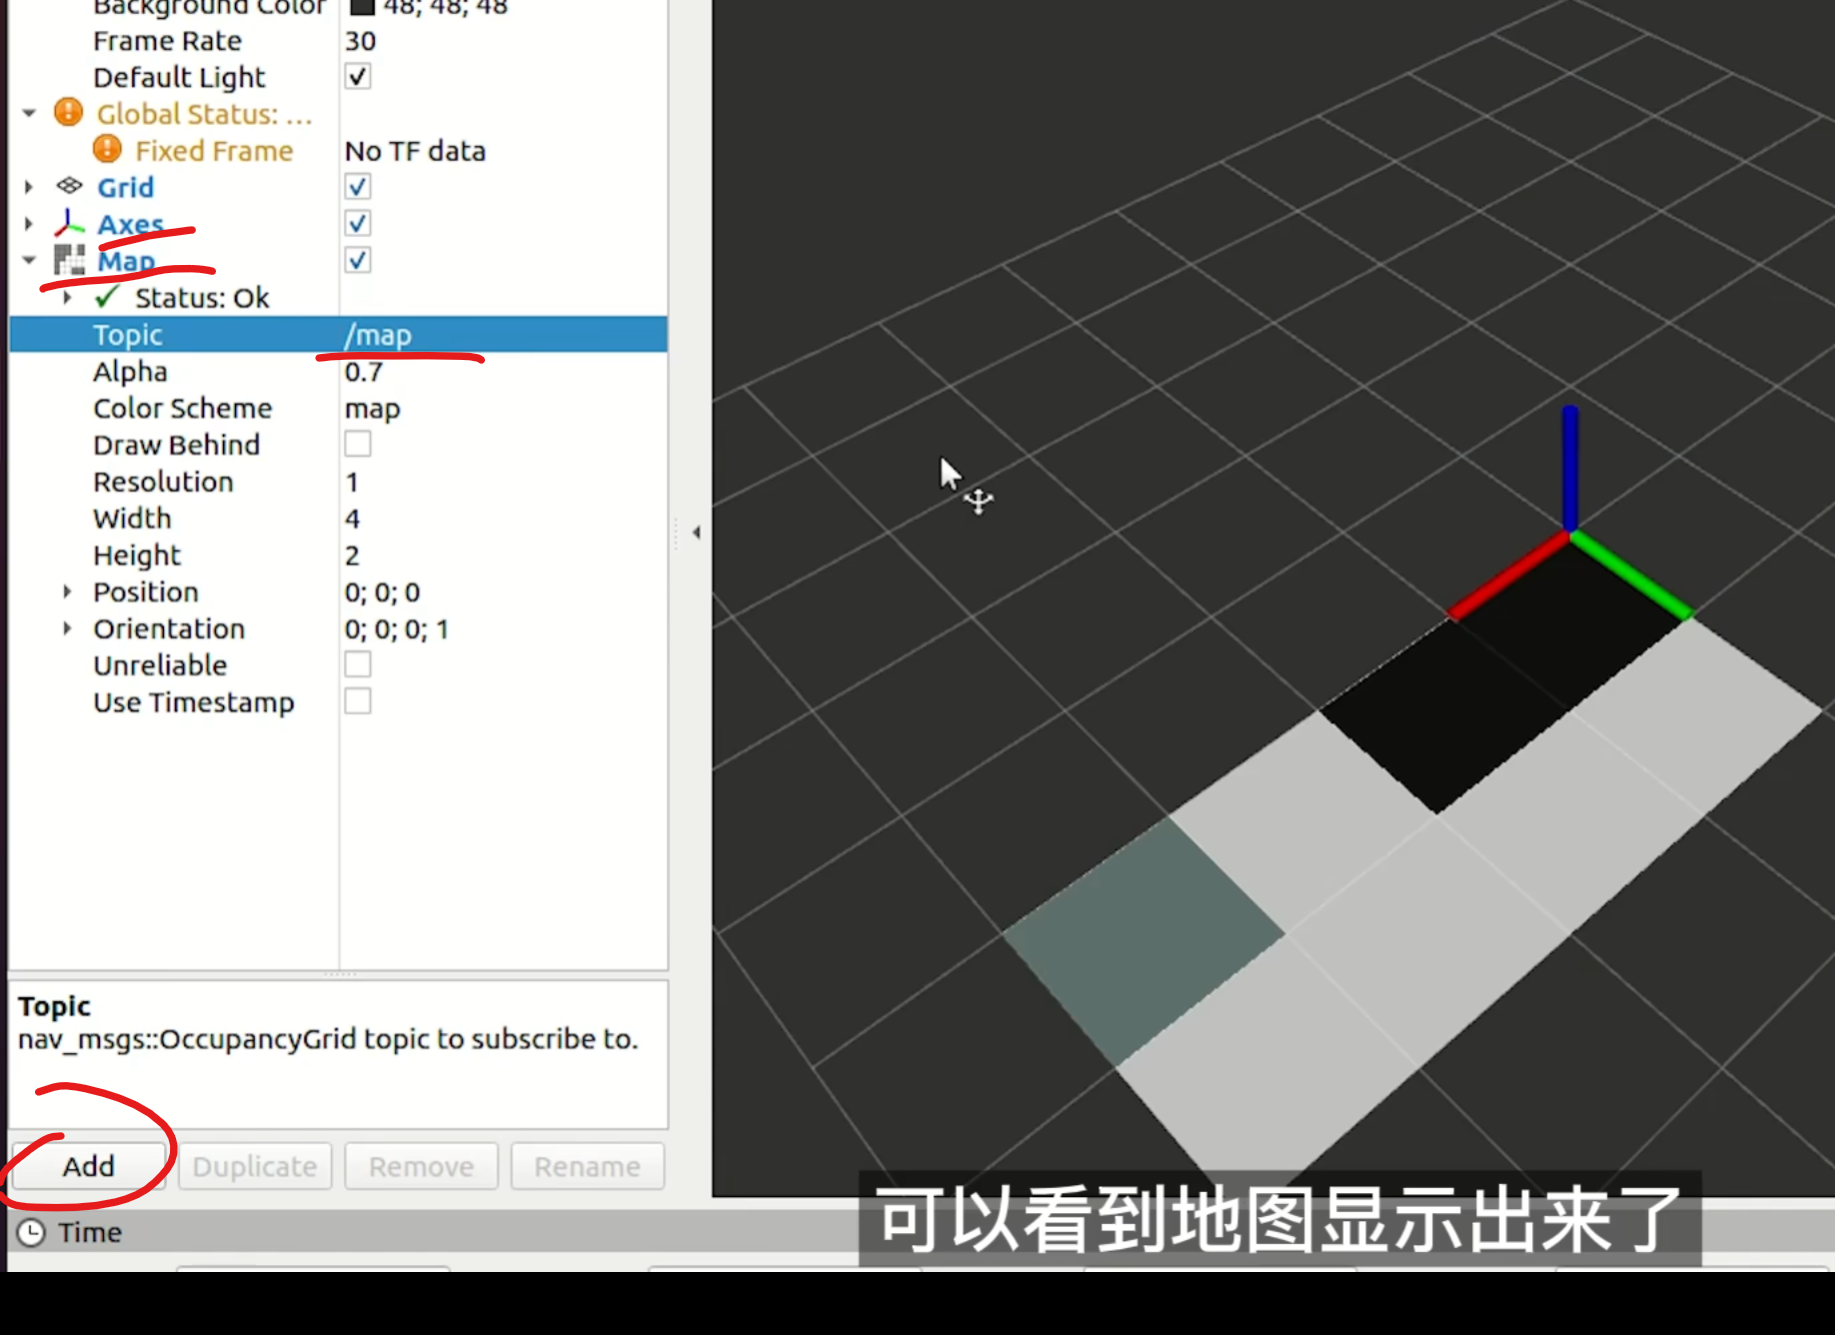
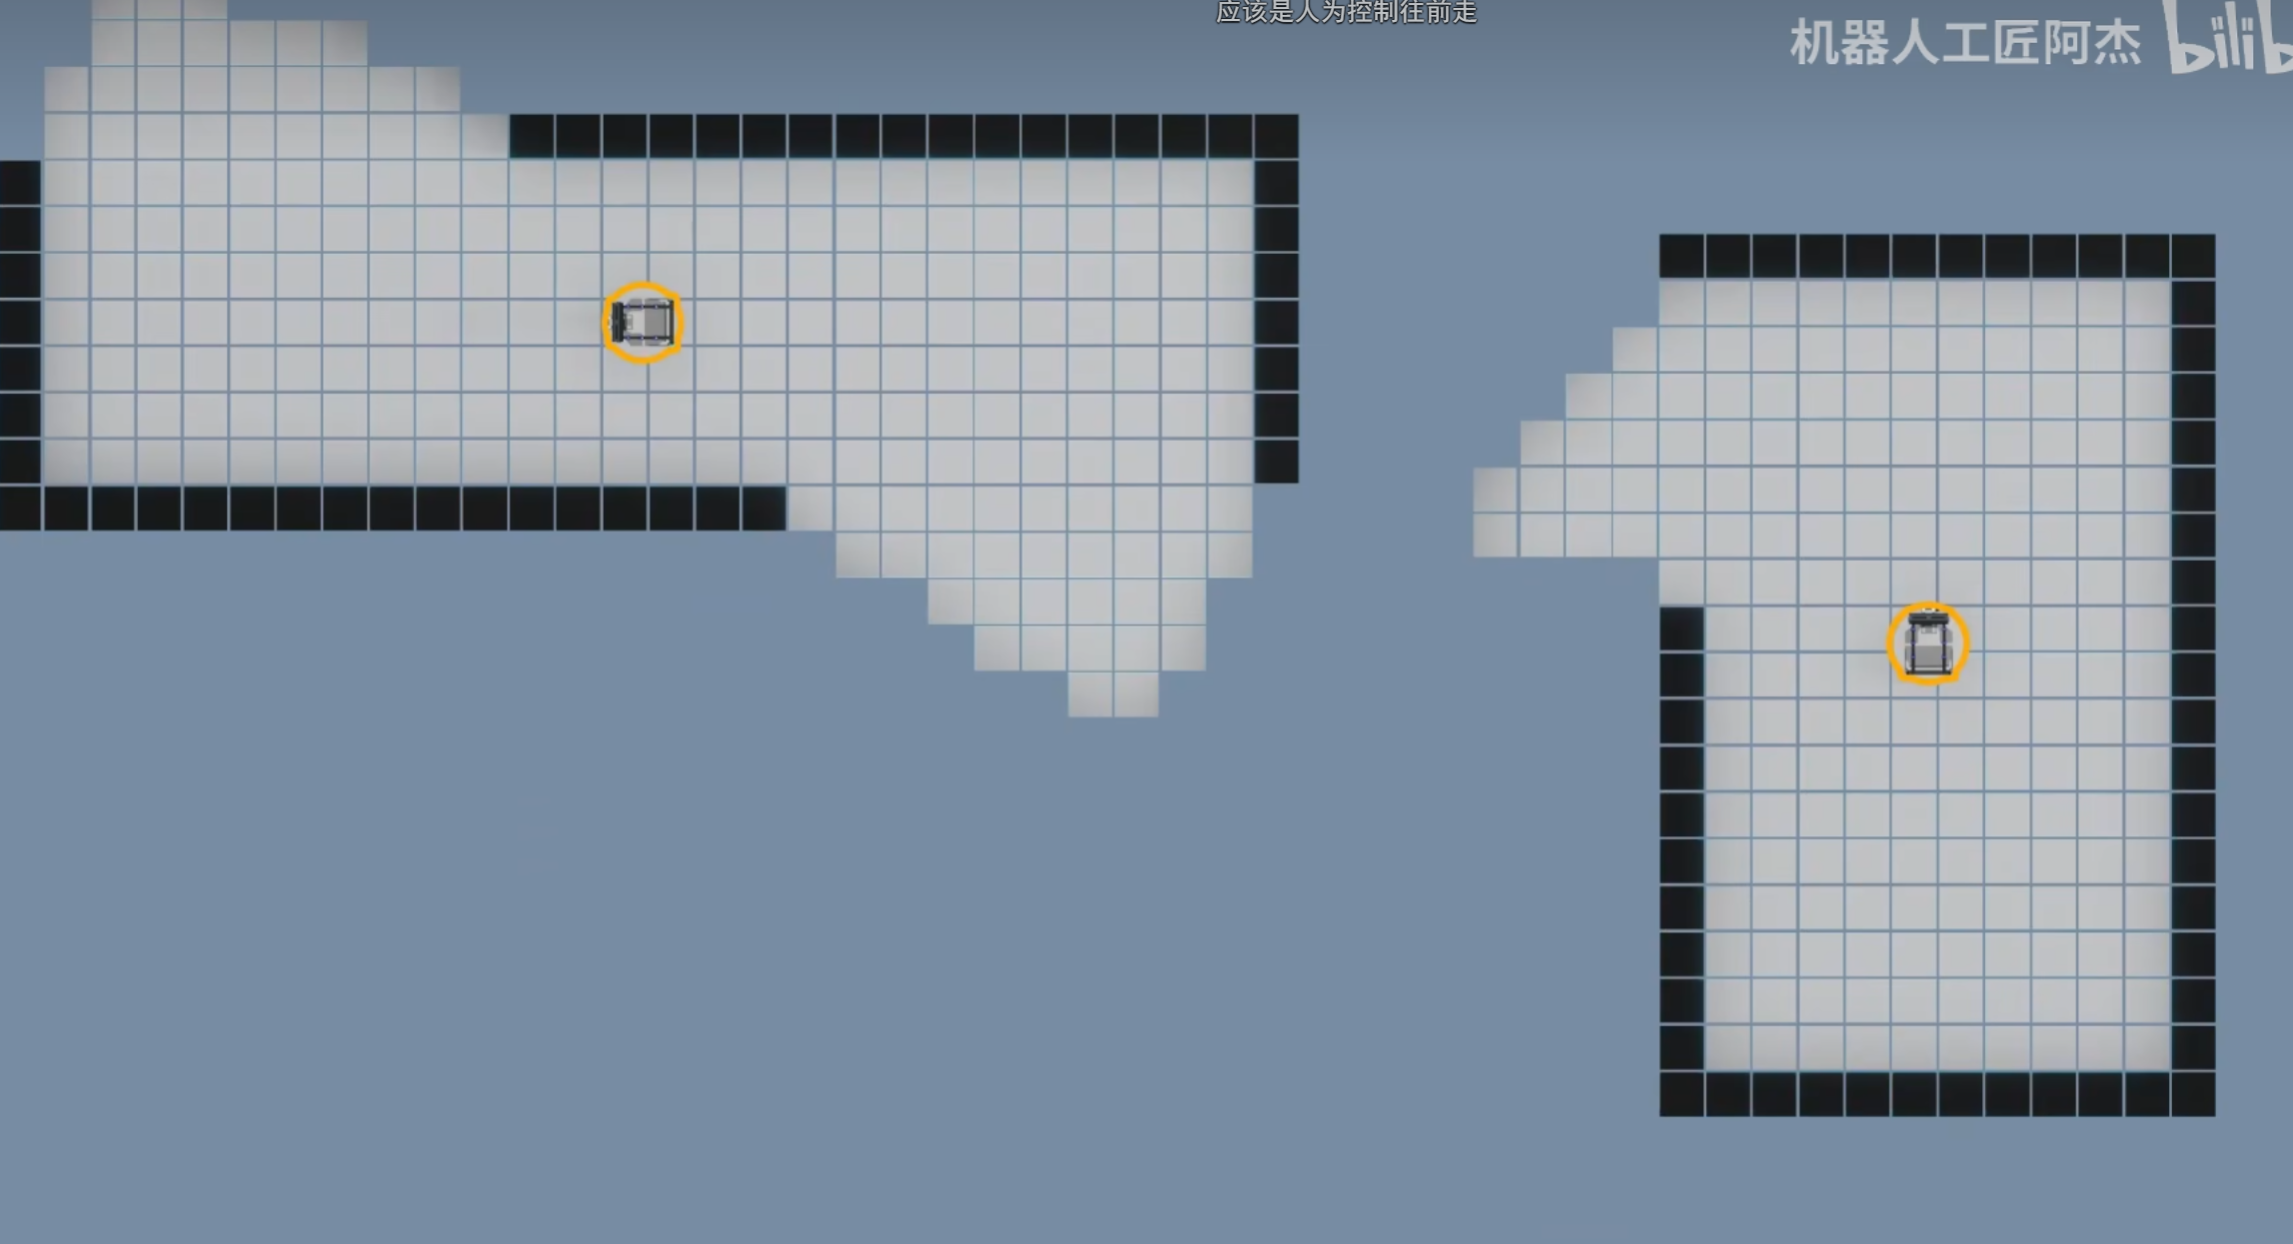
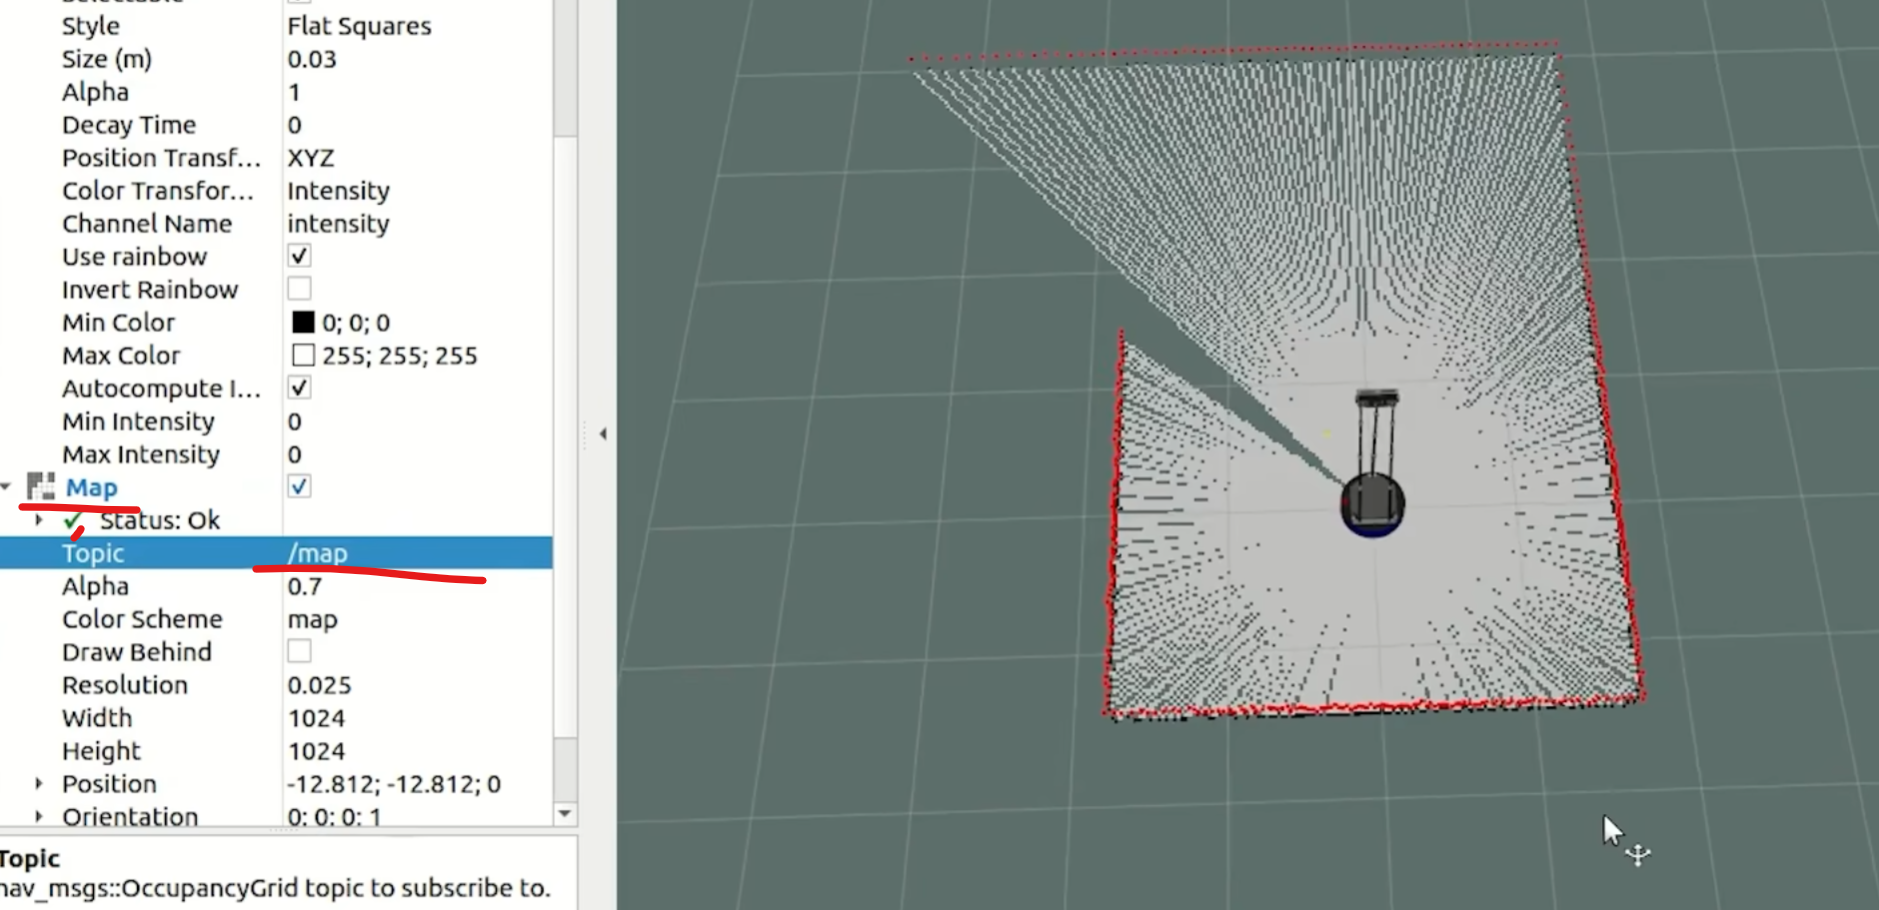
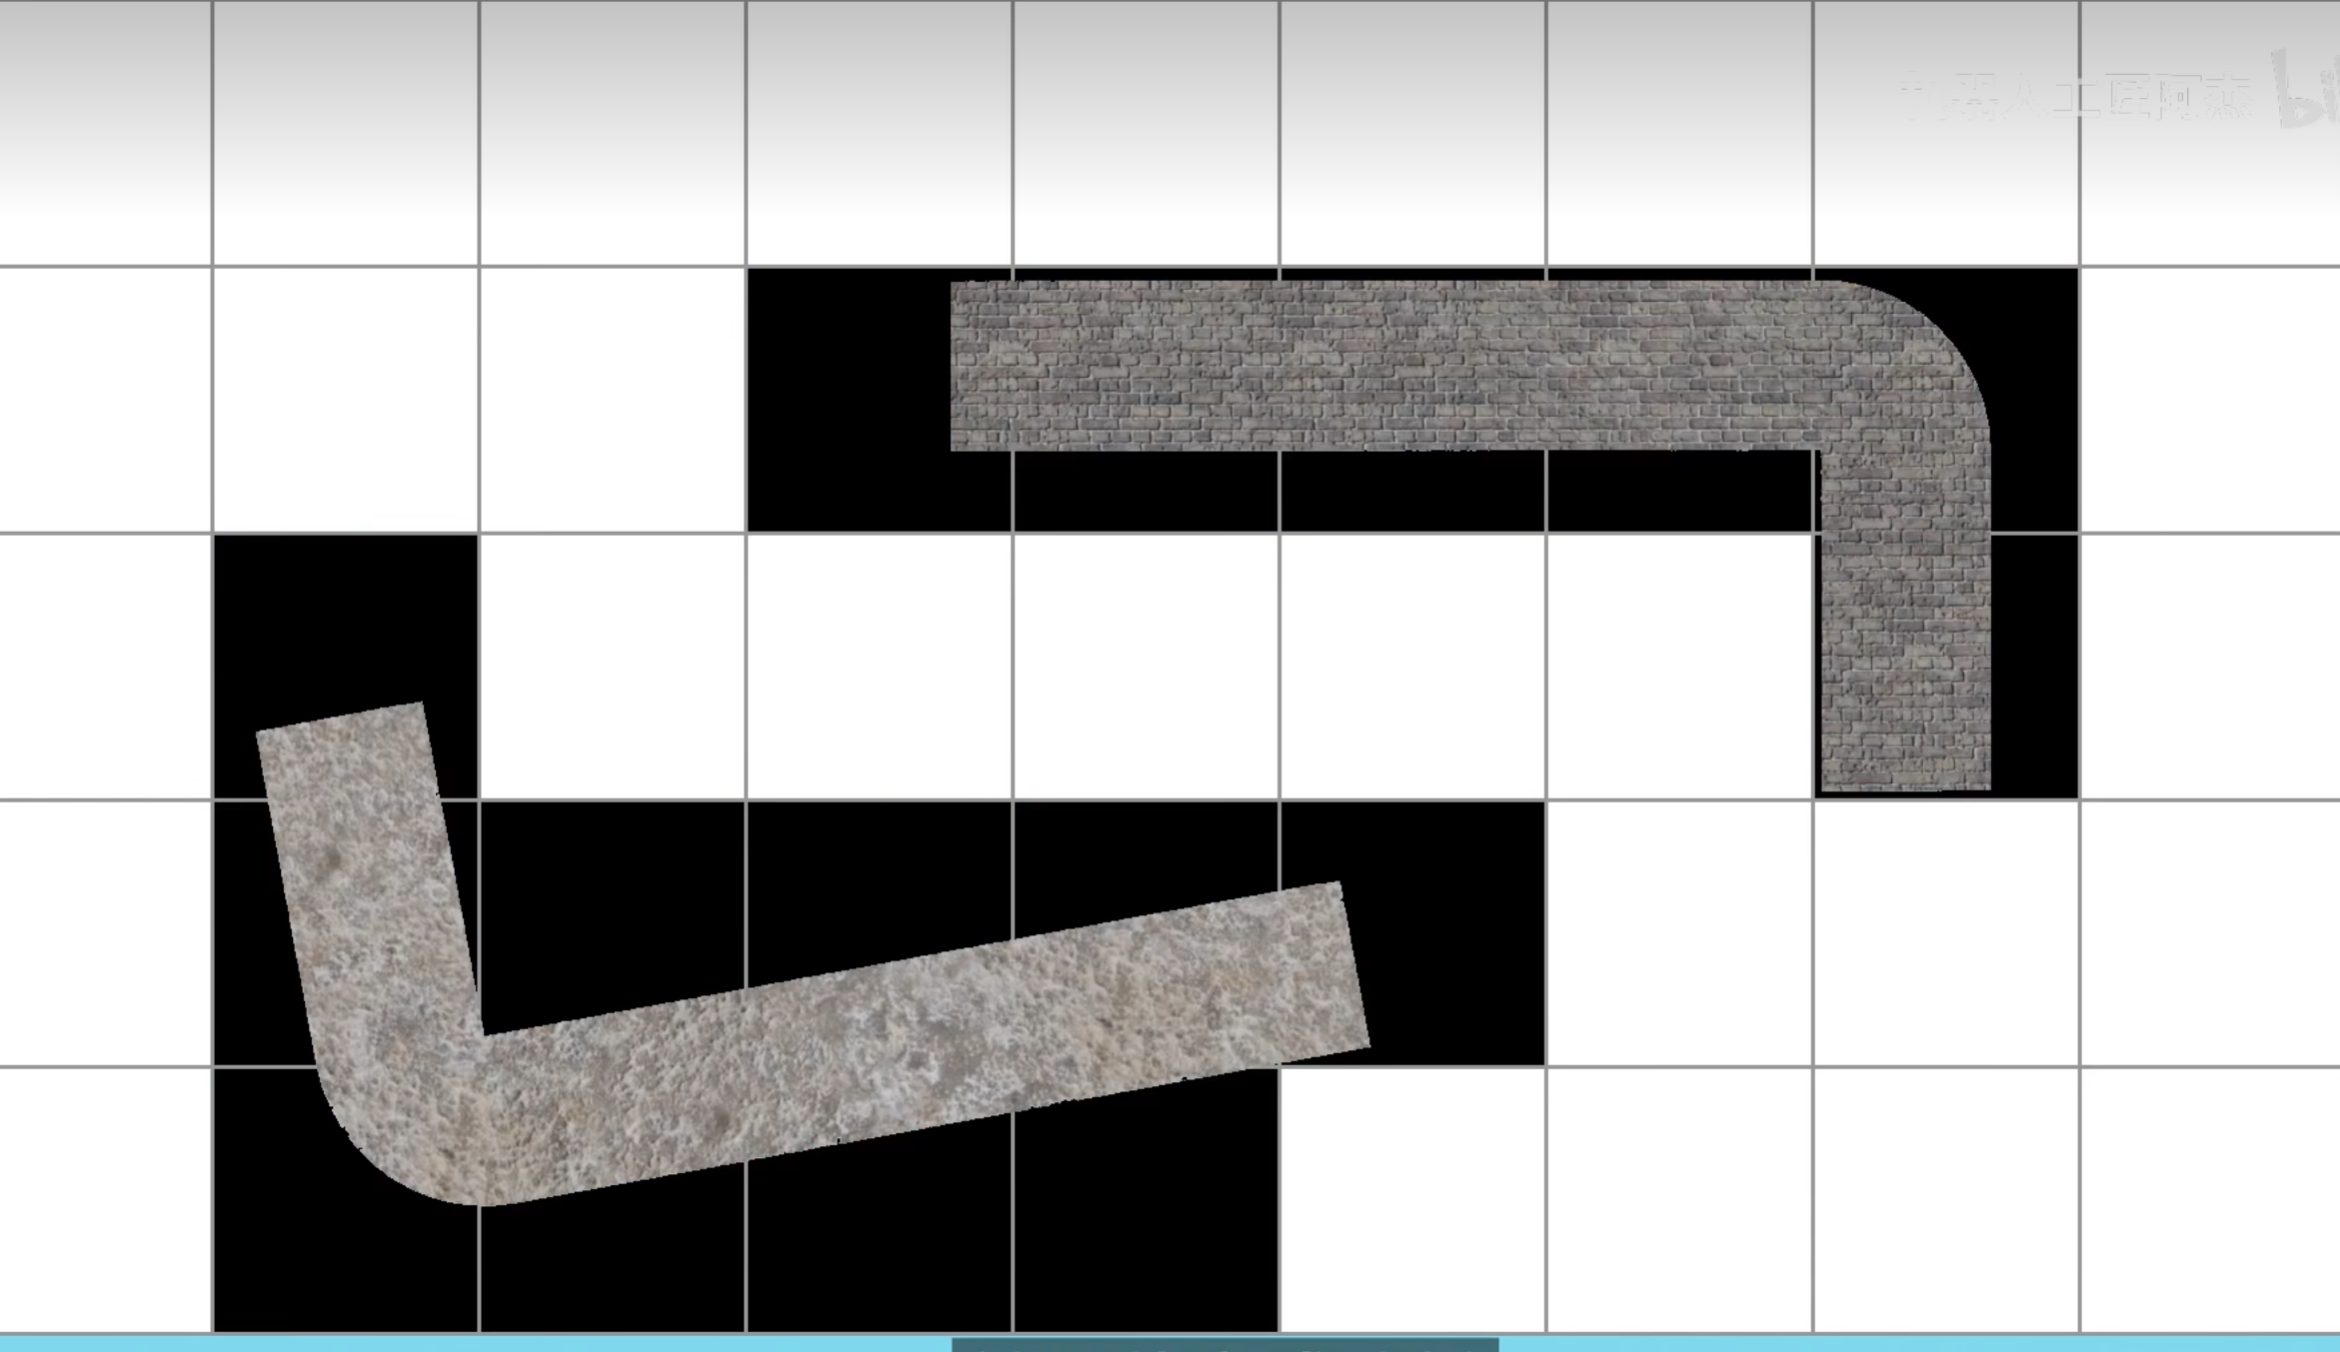
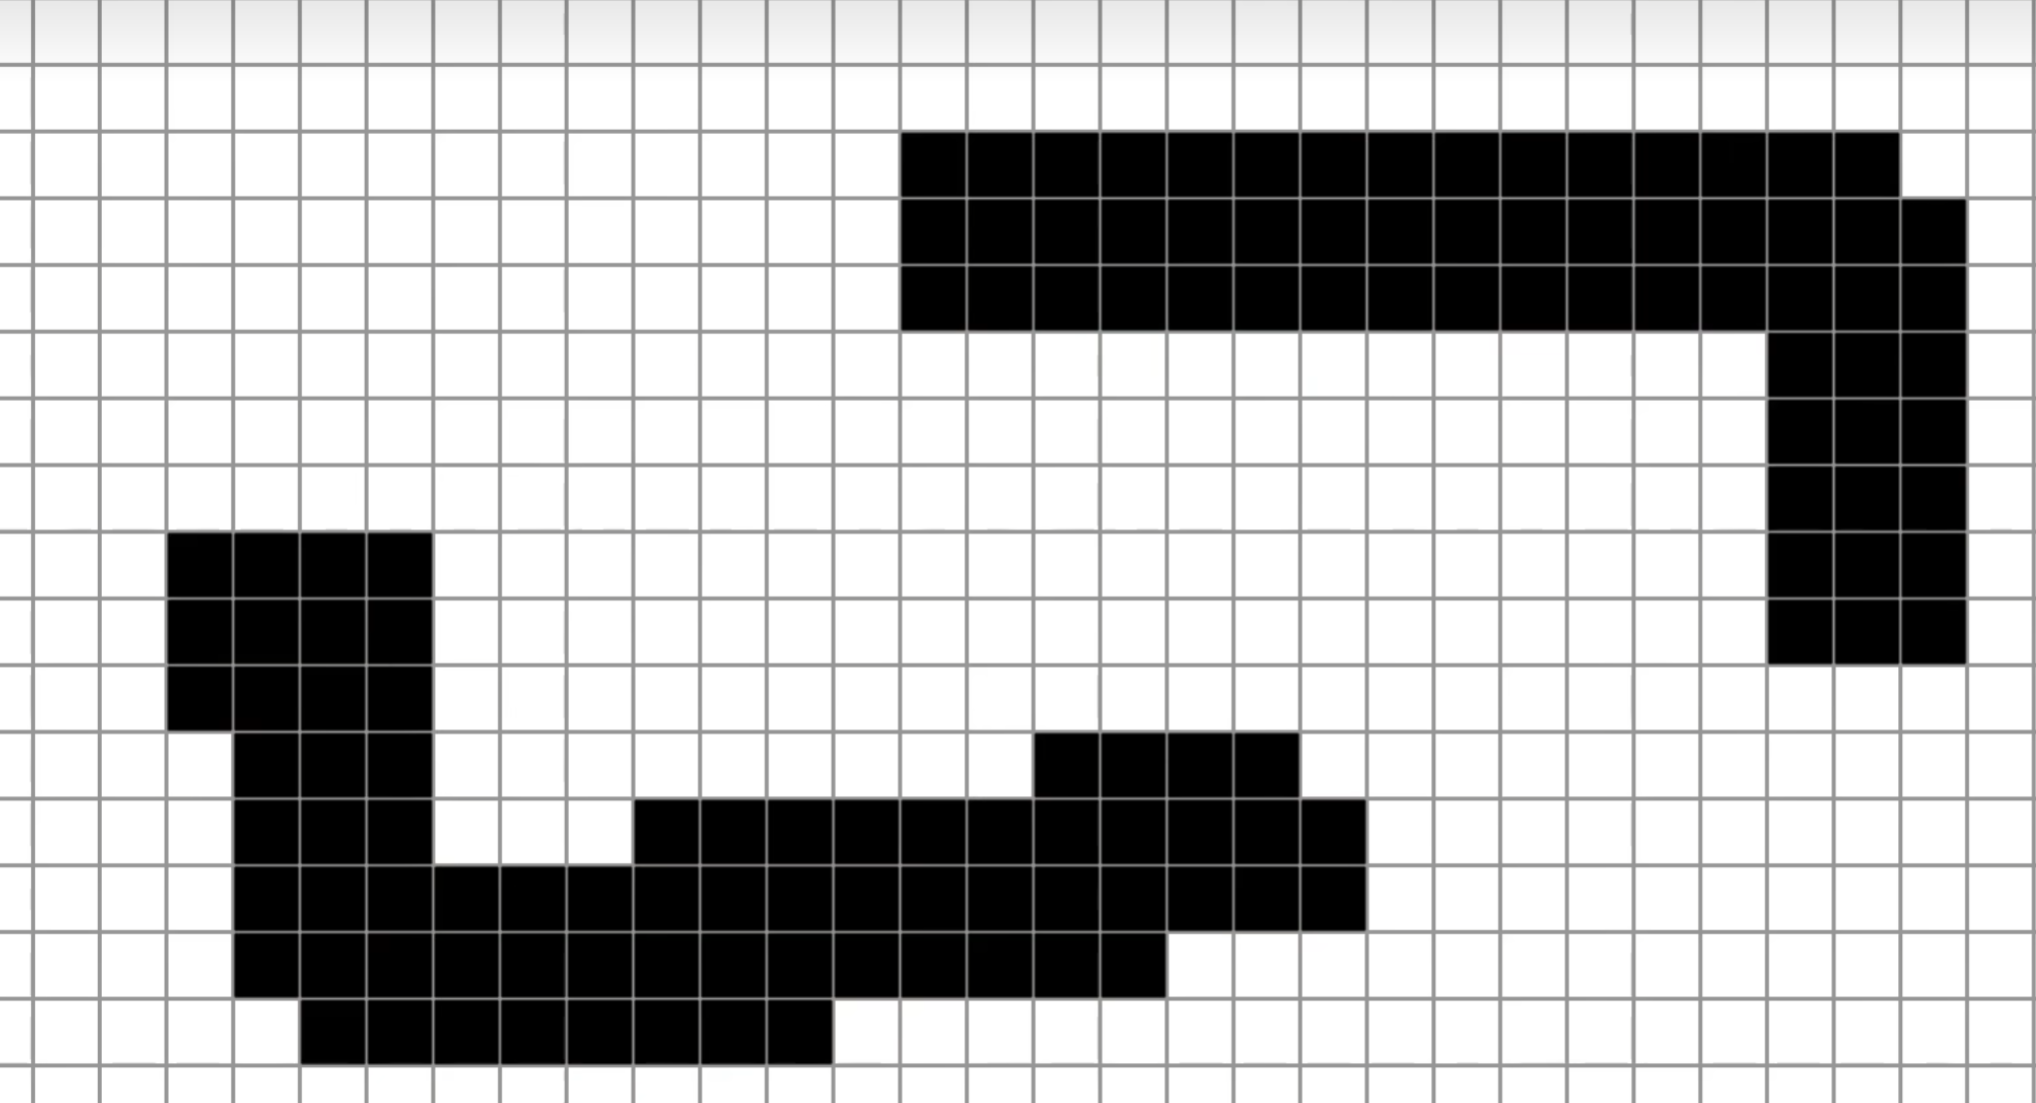
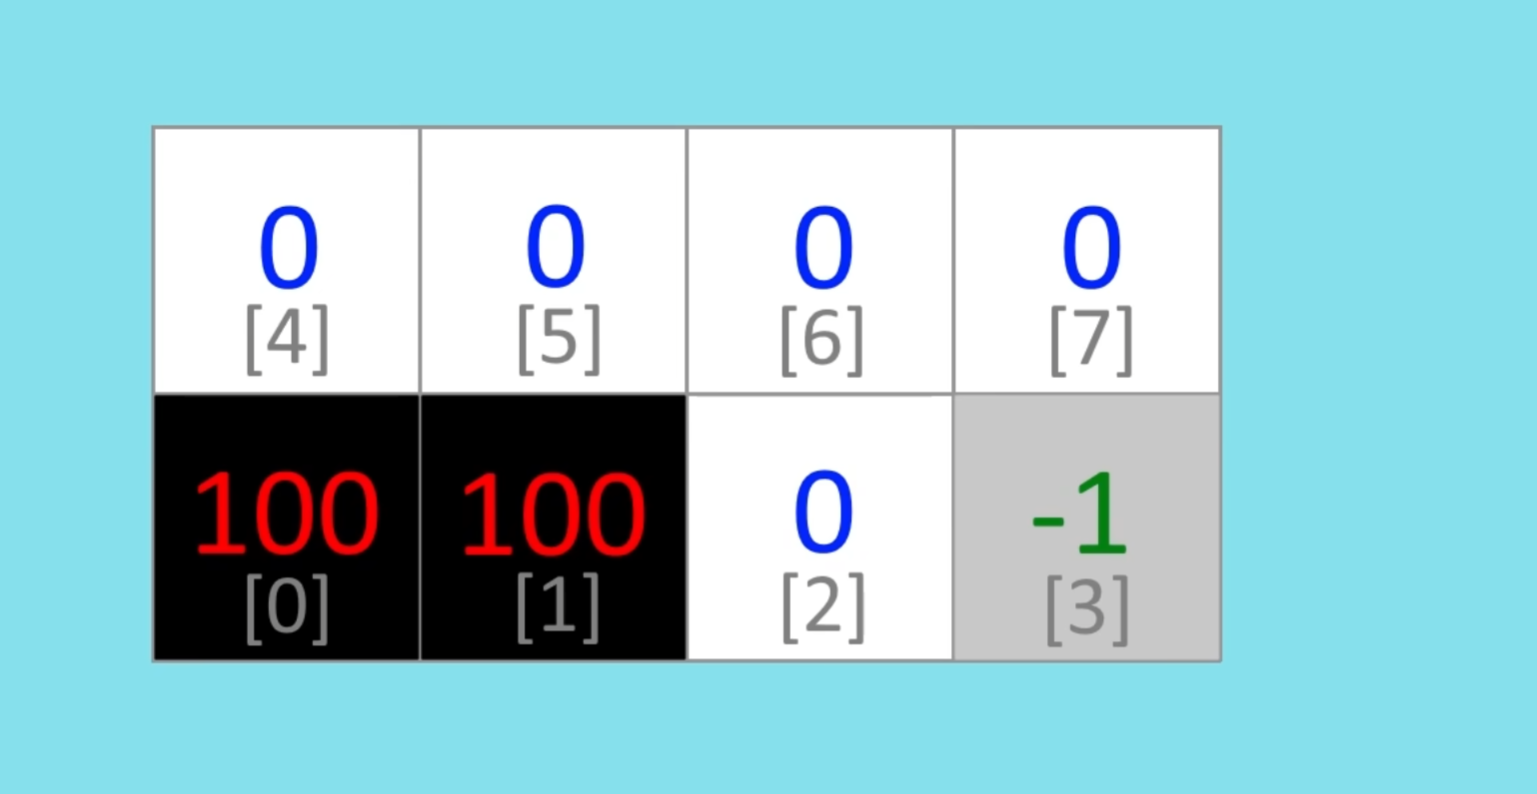
1 ros的栅格地图格式

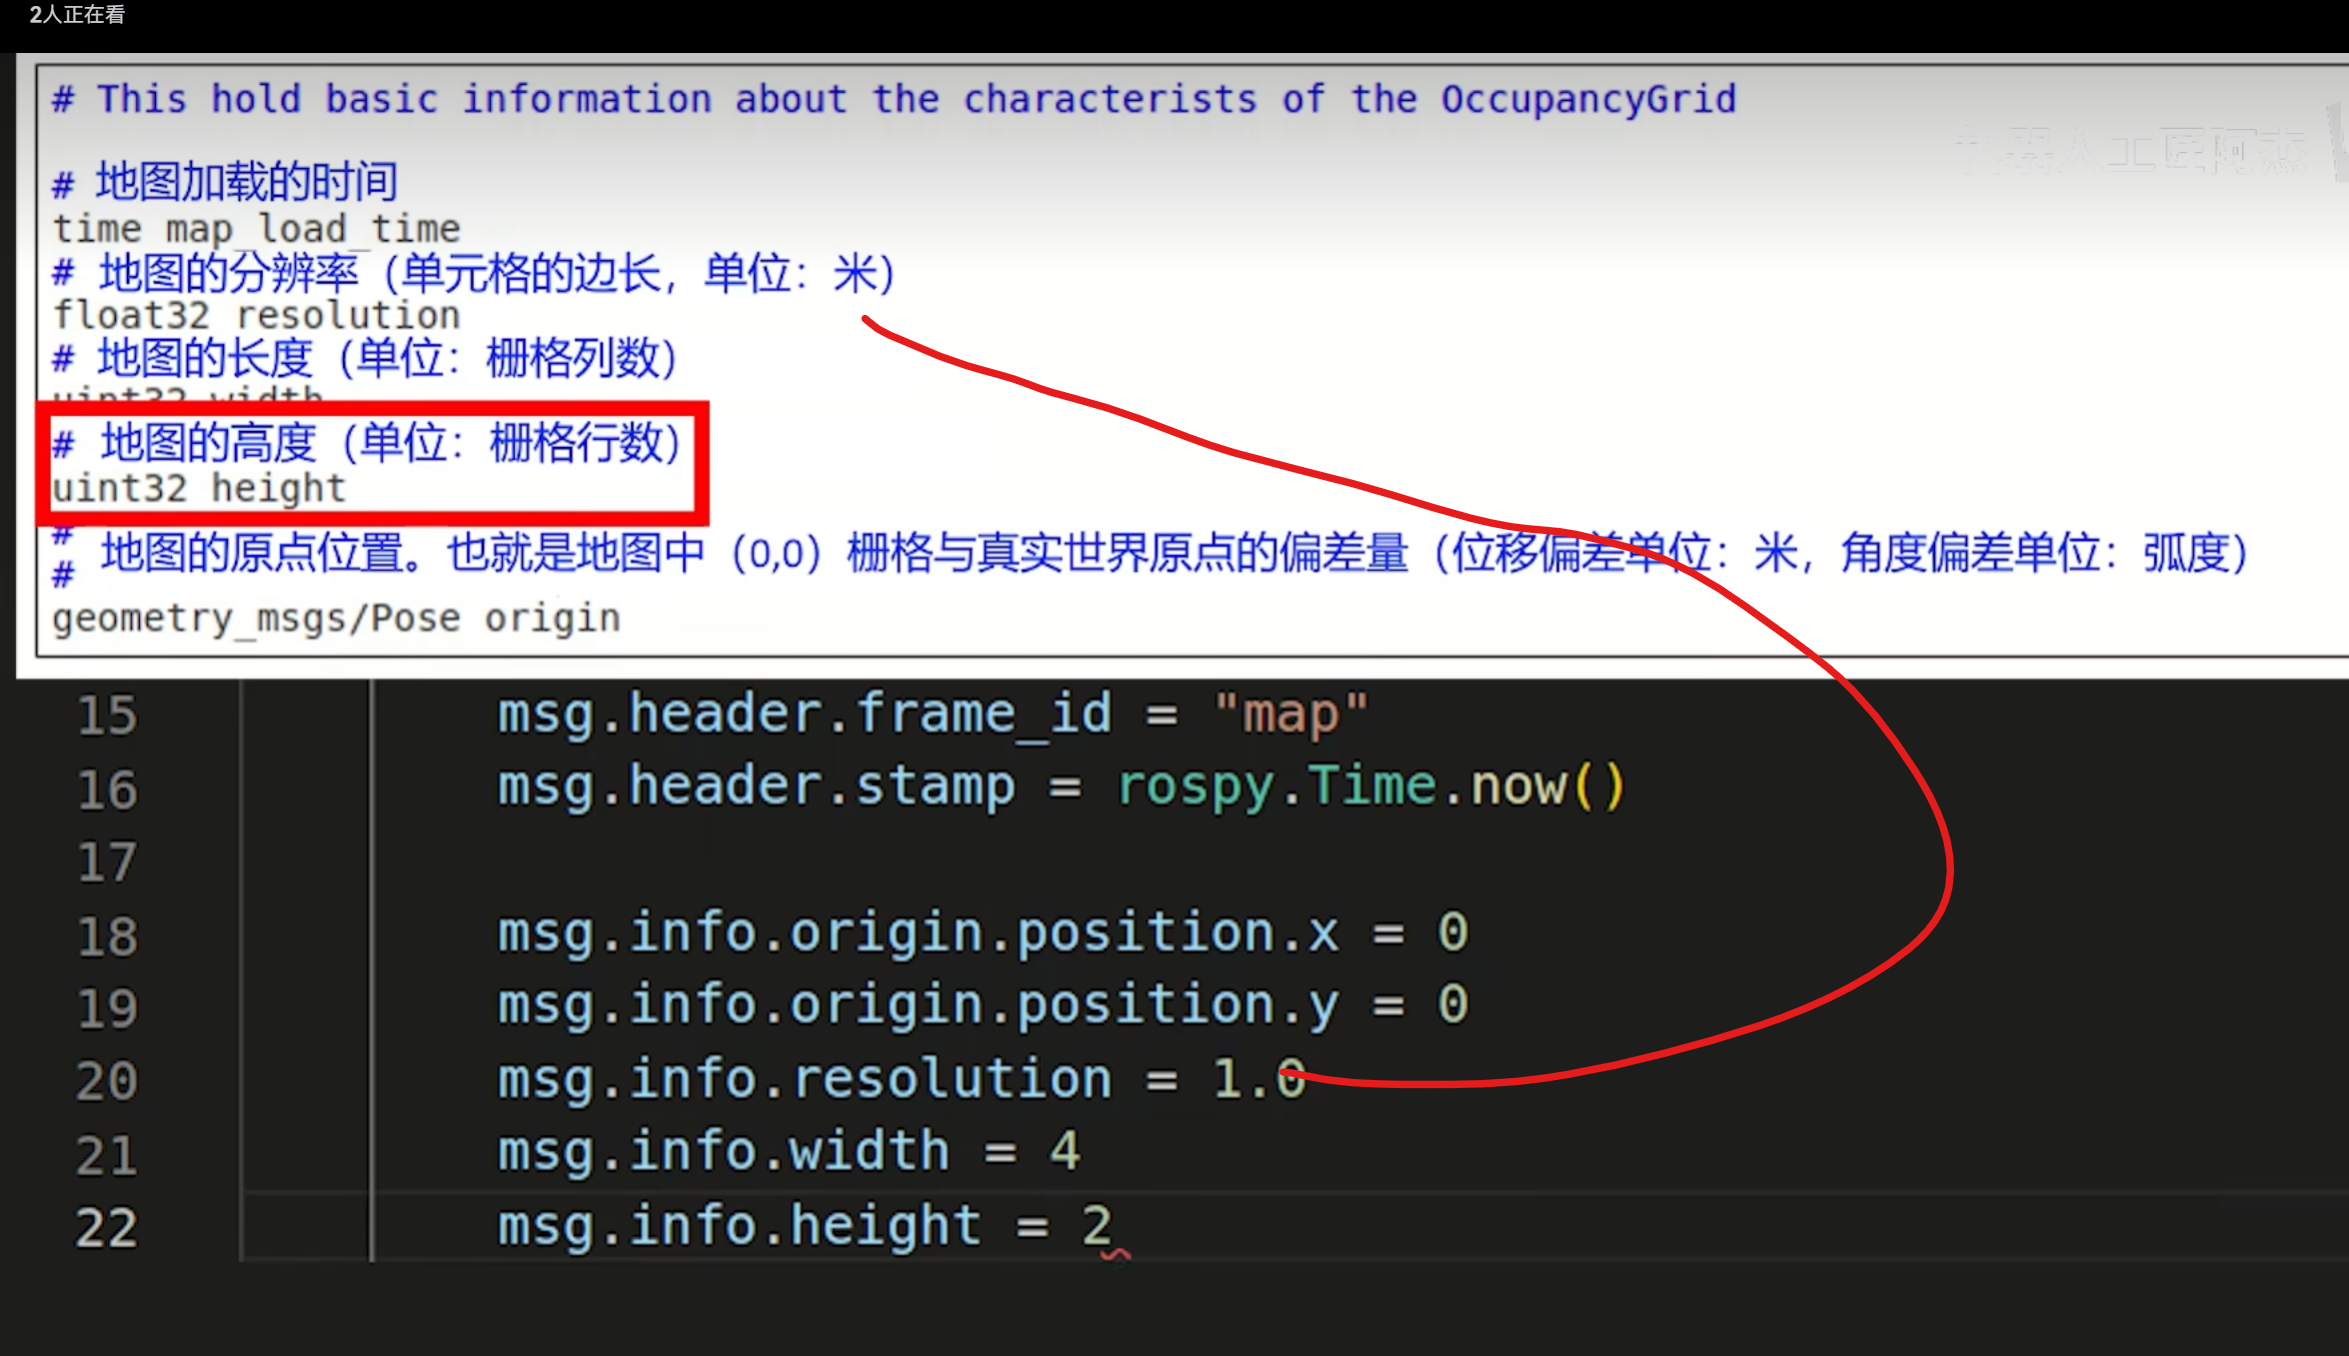
左下角为(0,0)
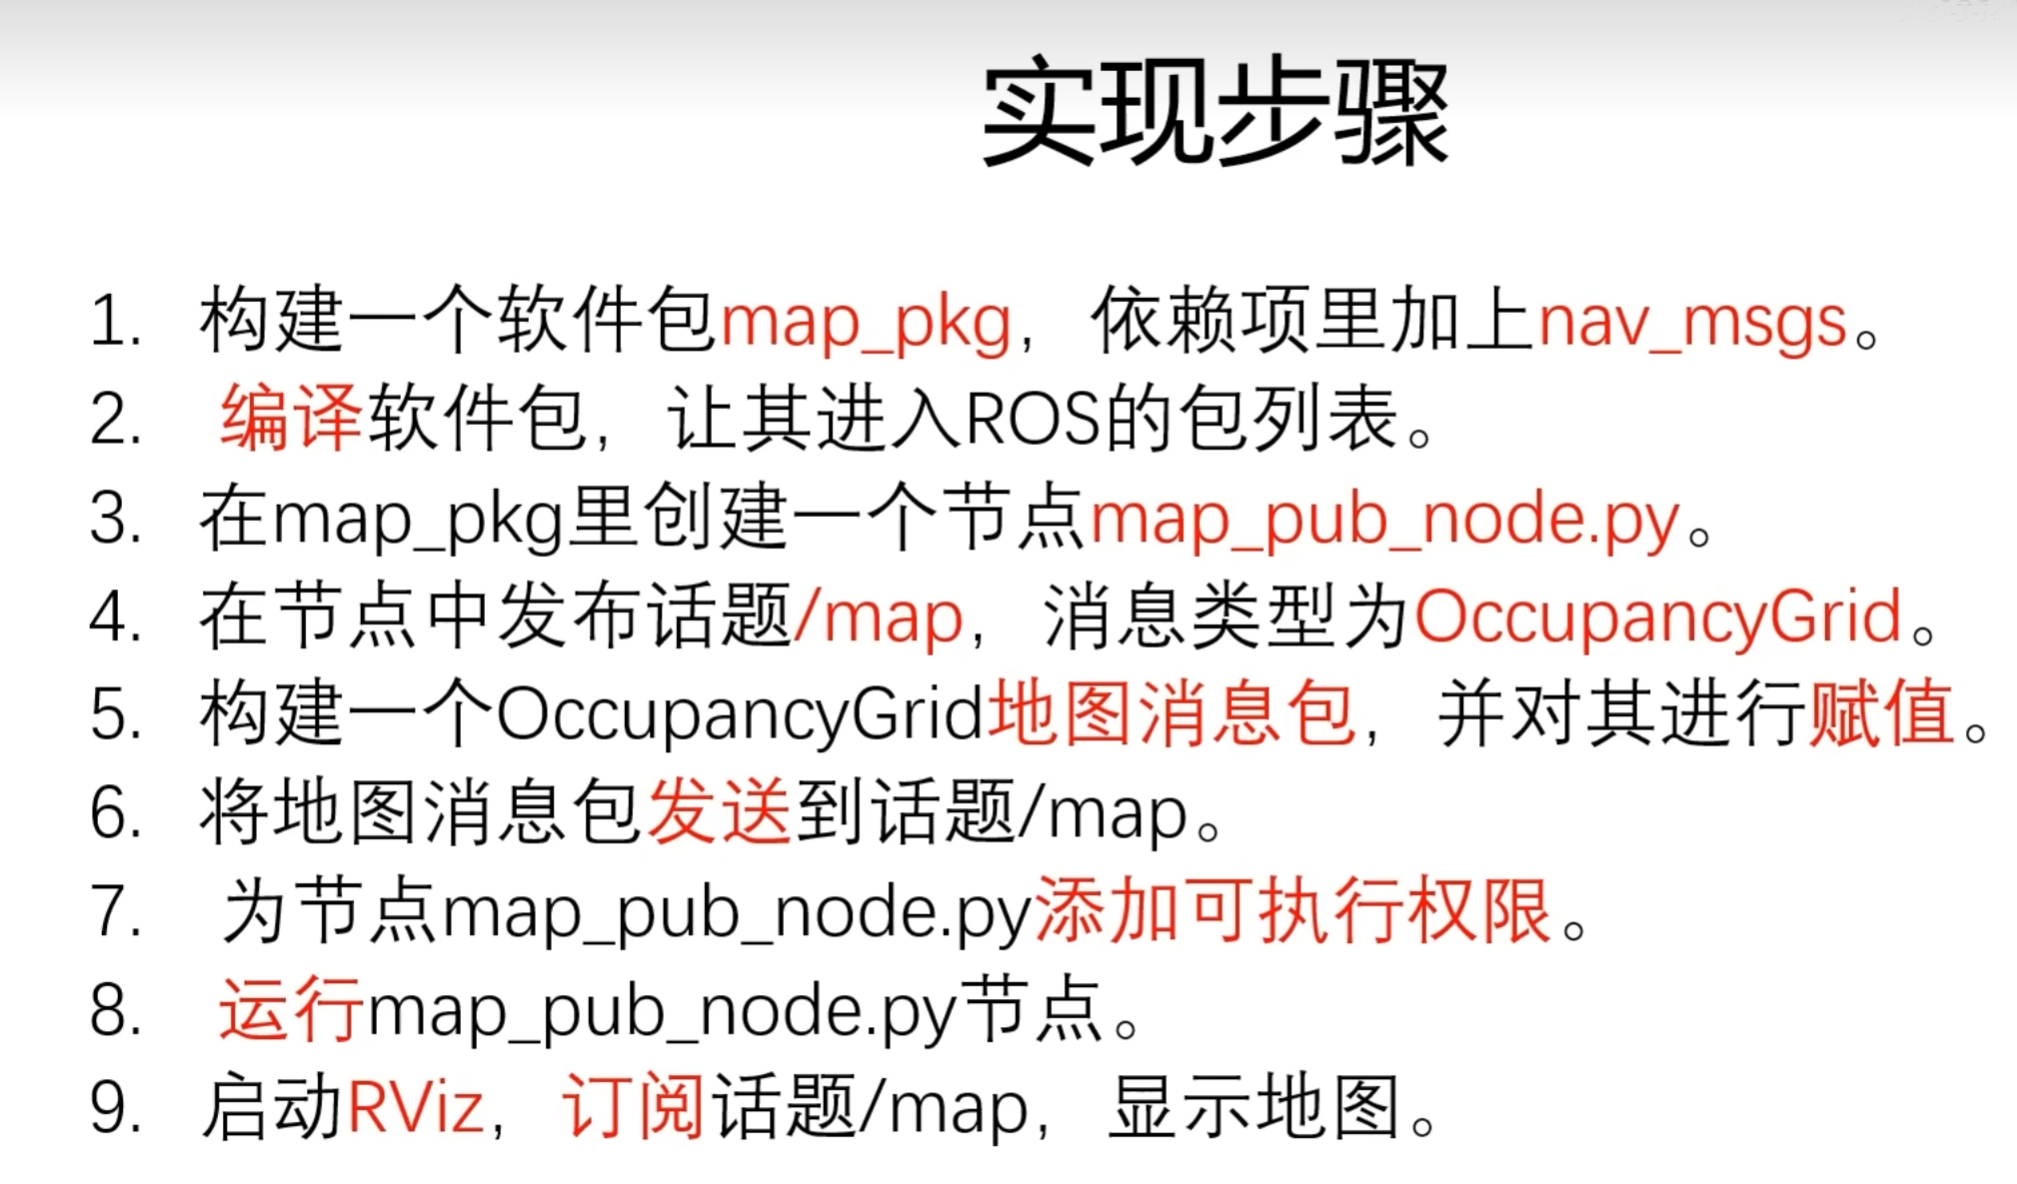
创建包
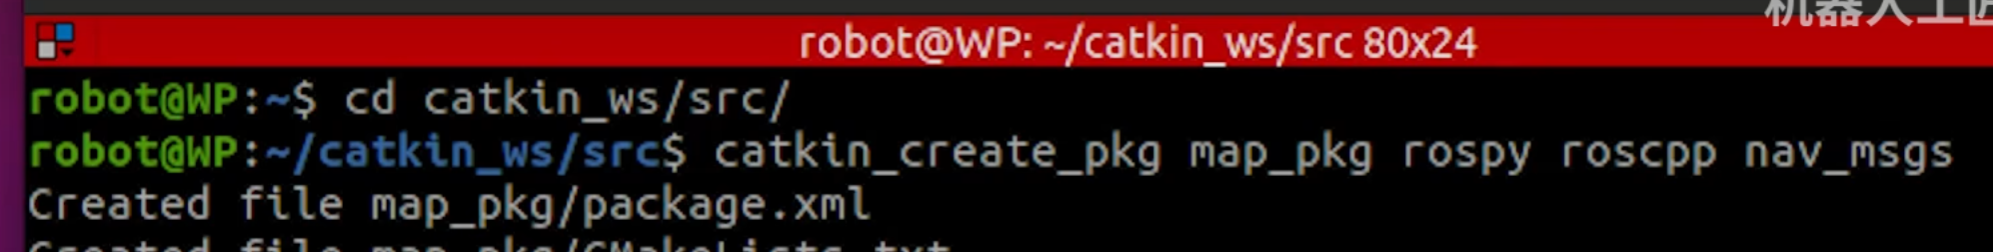
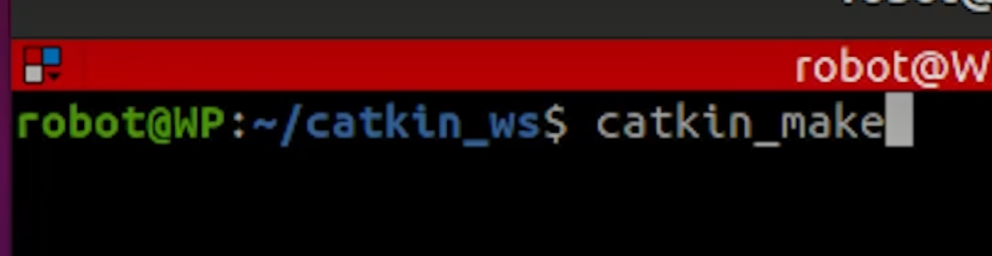
编译
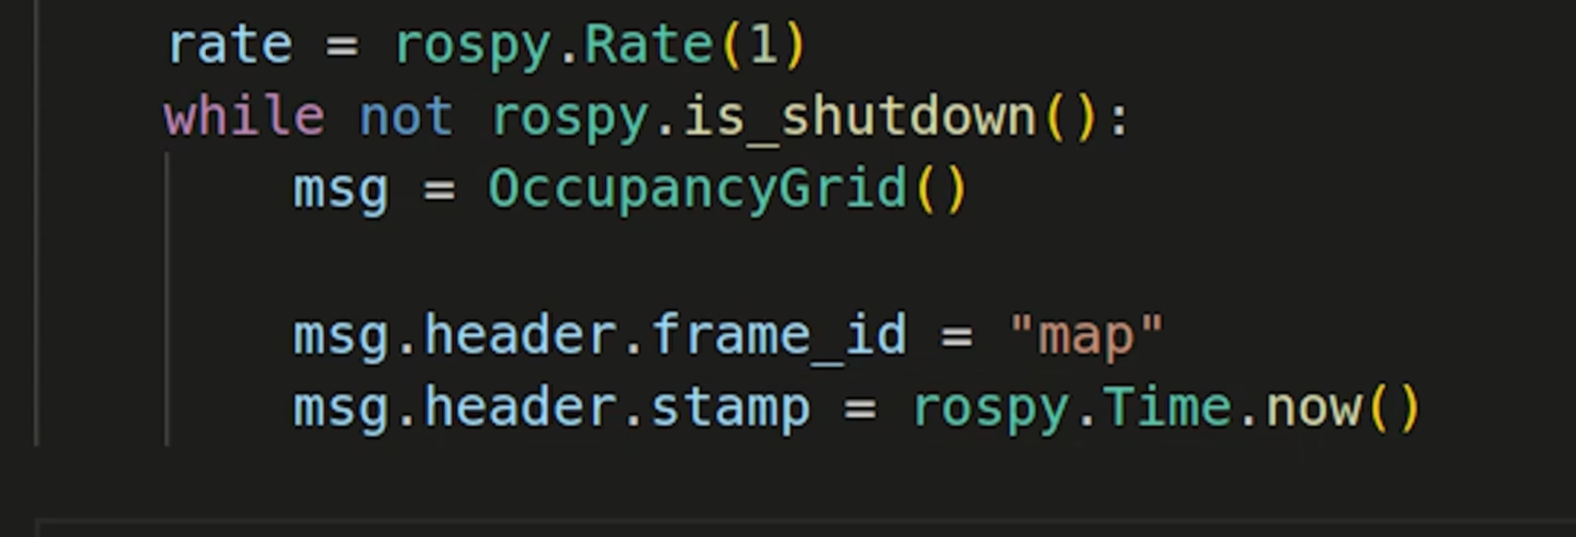
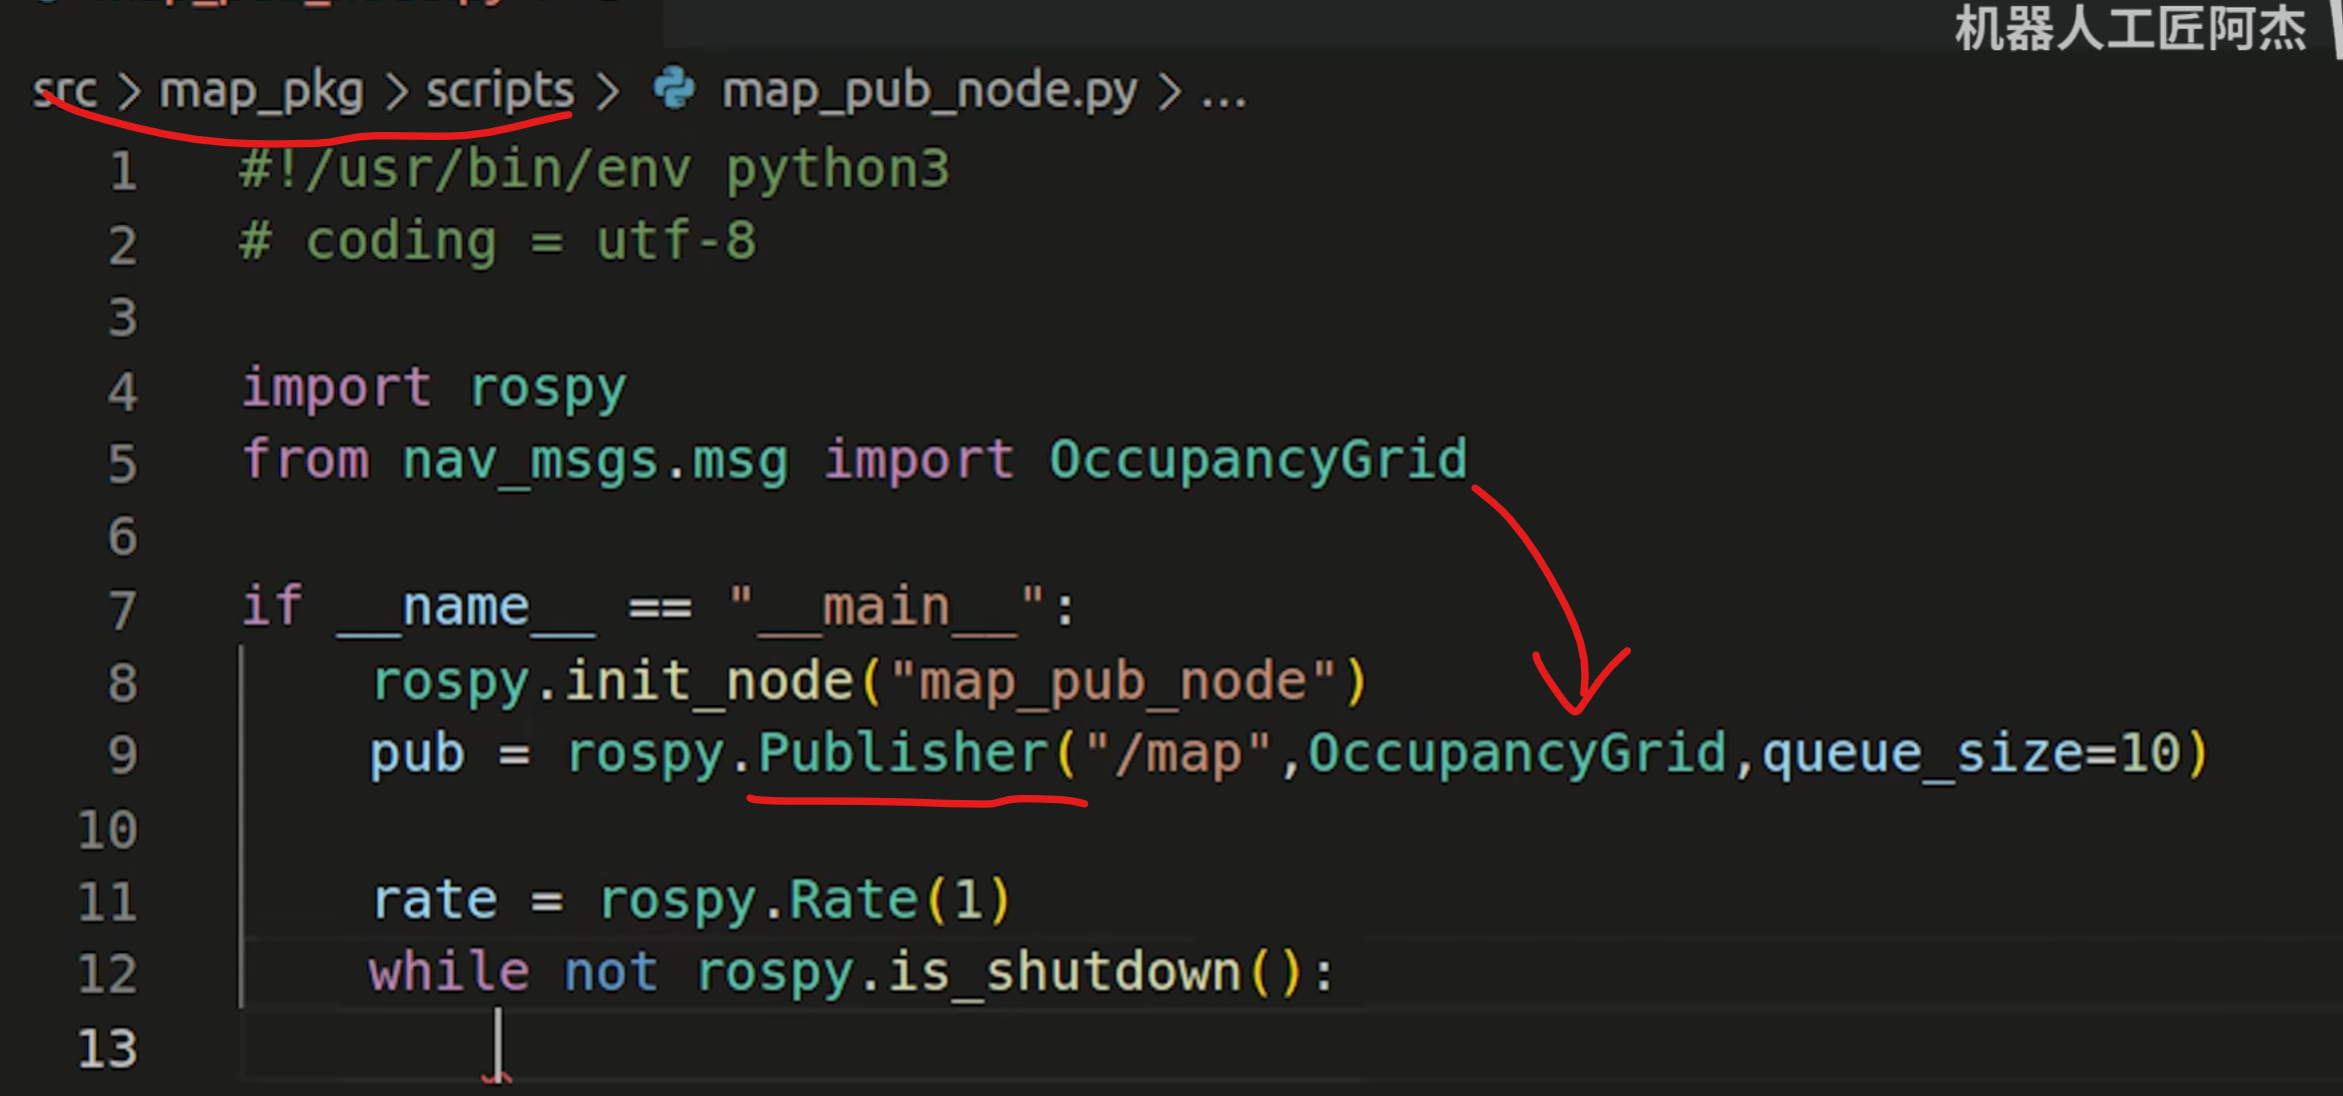
写代码
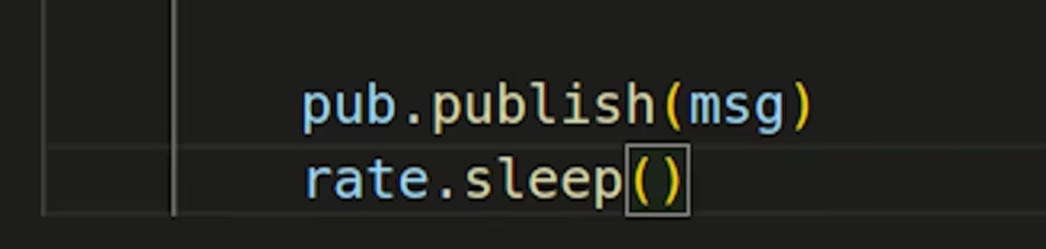
发送
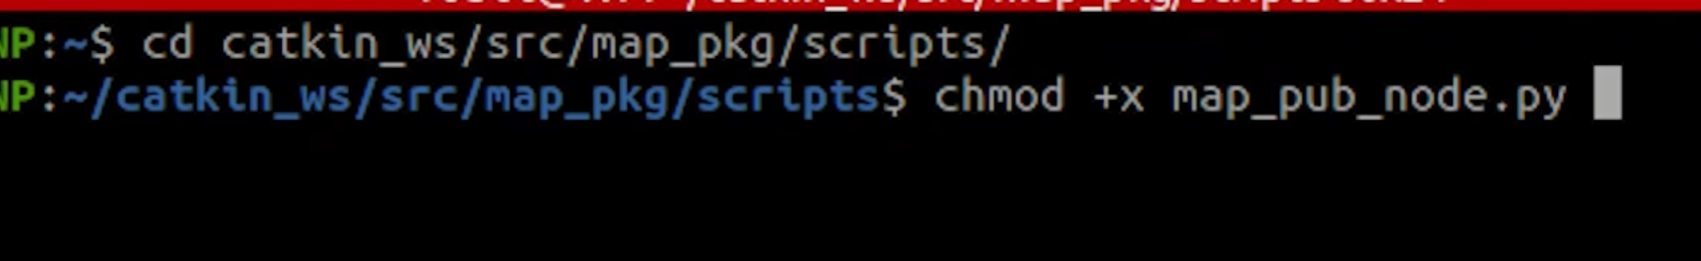
添加权限
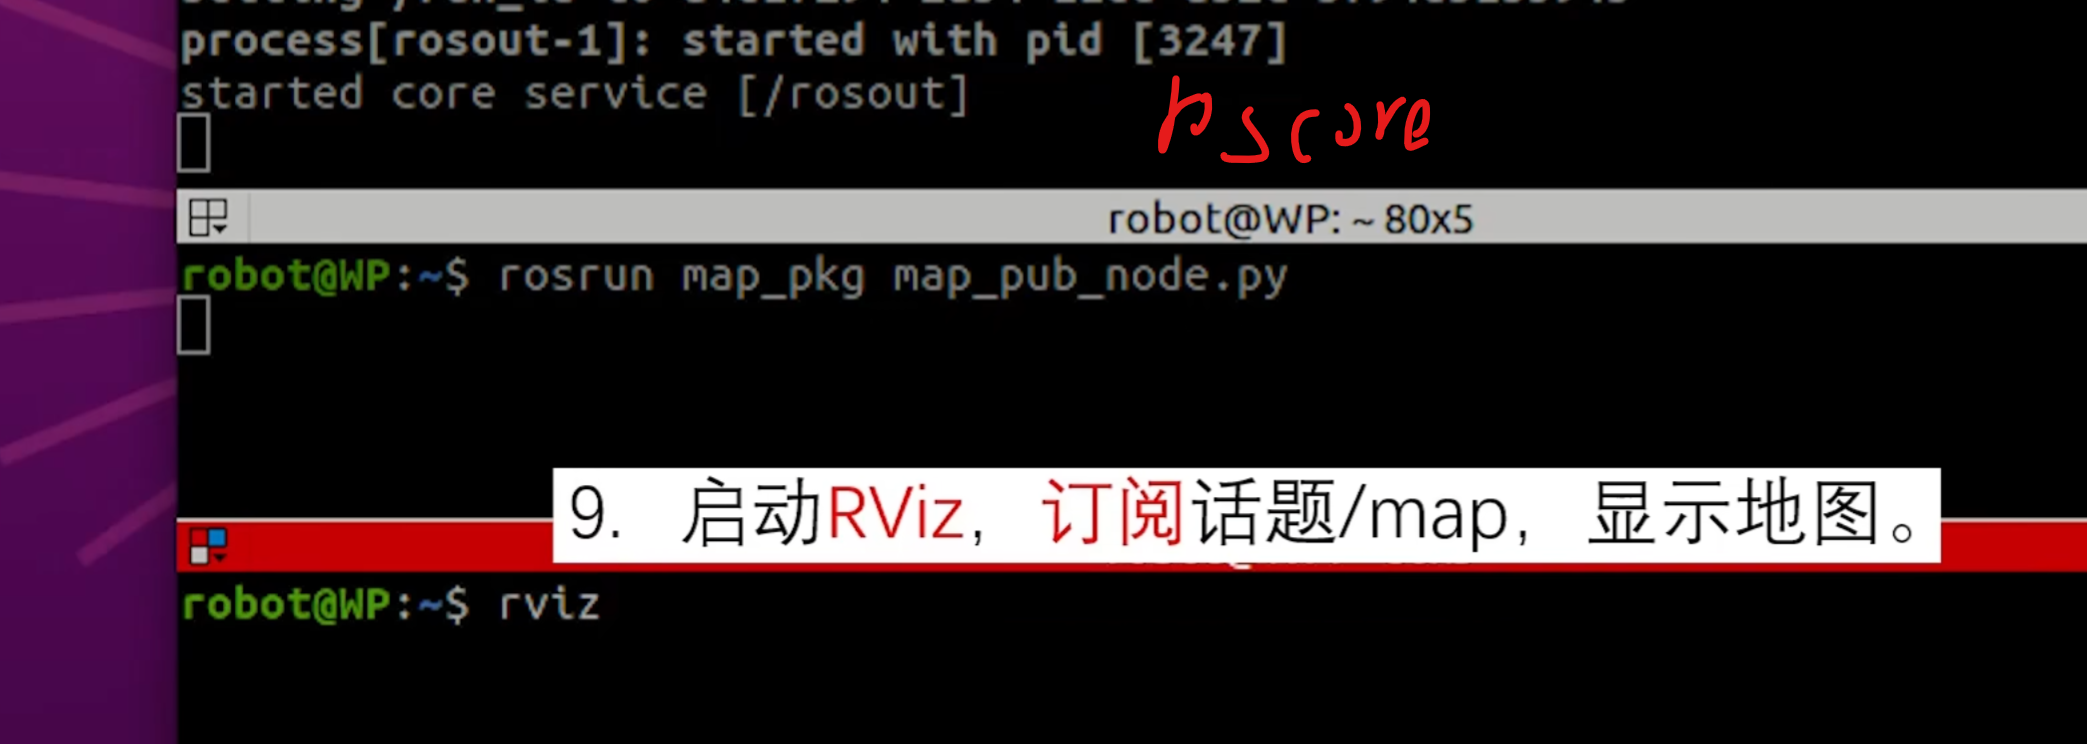
启动
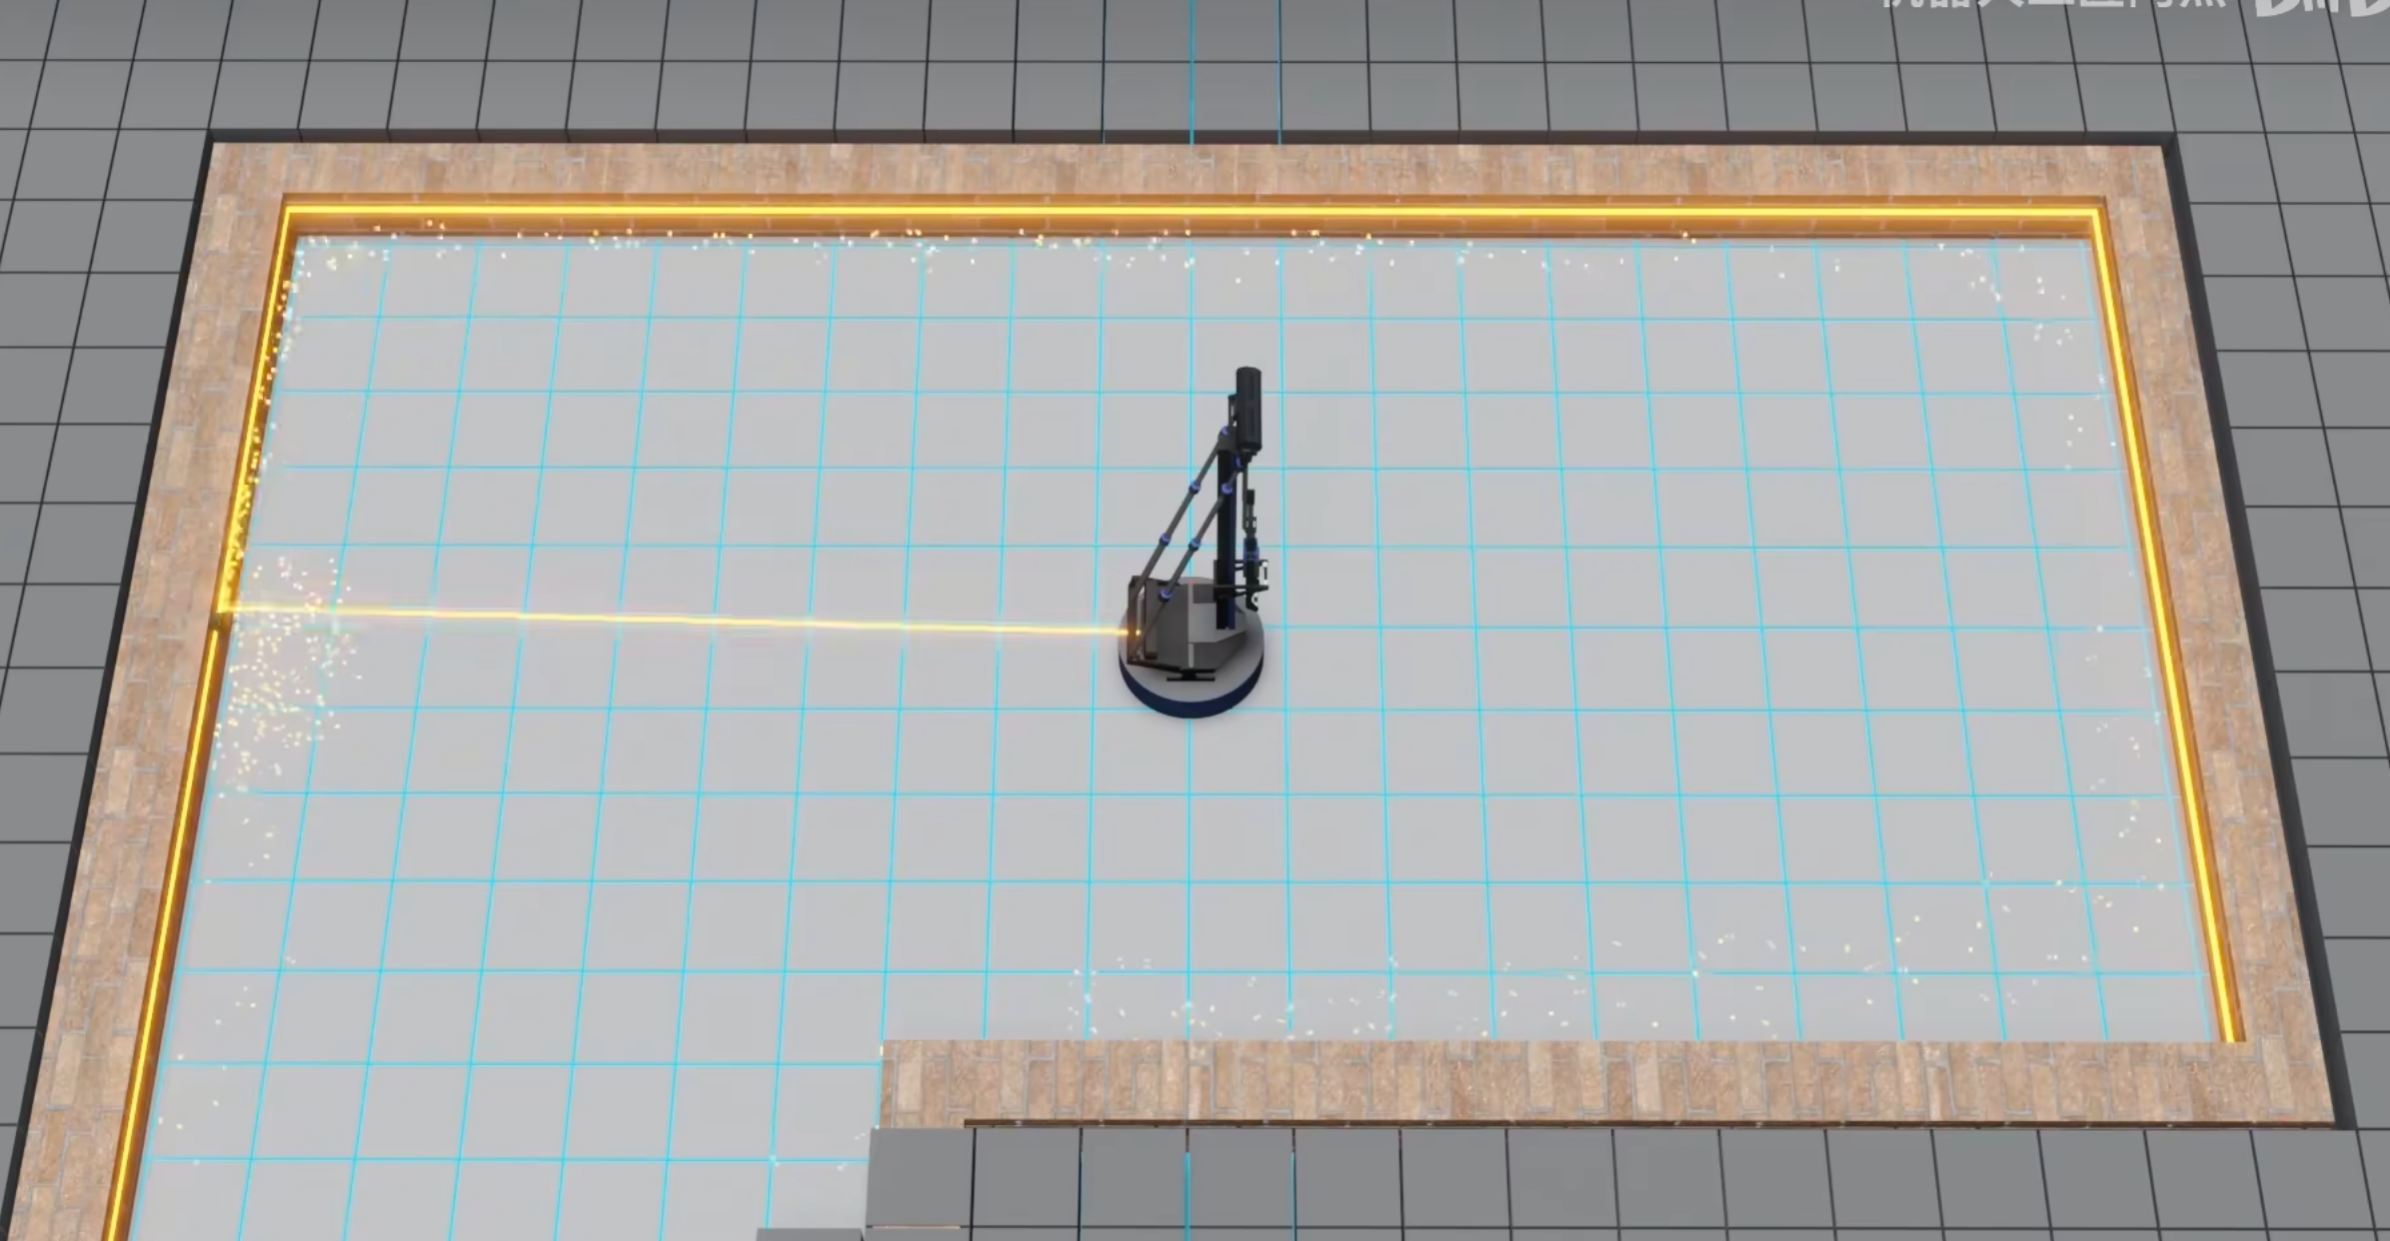
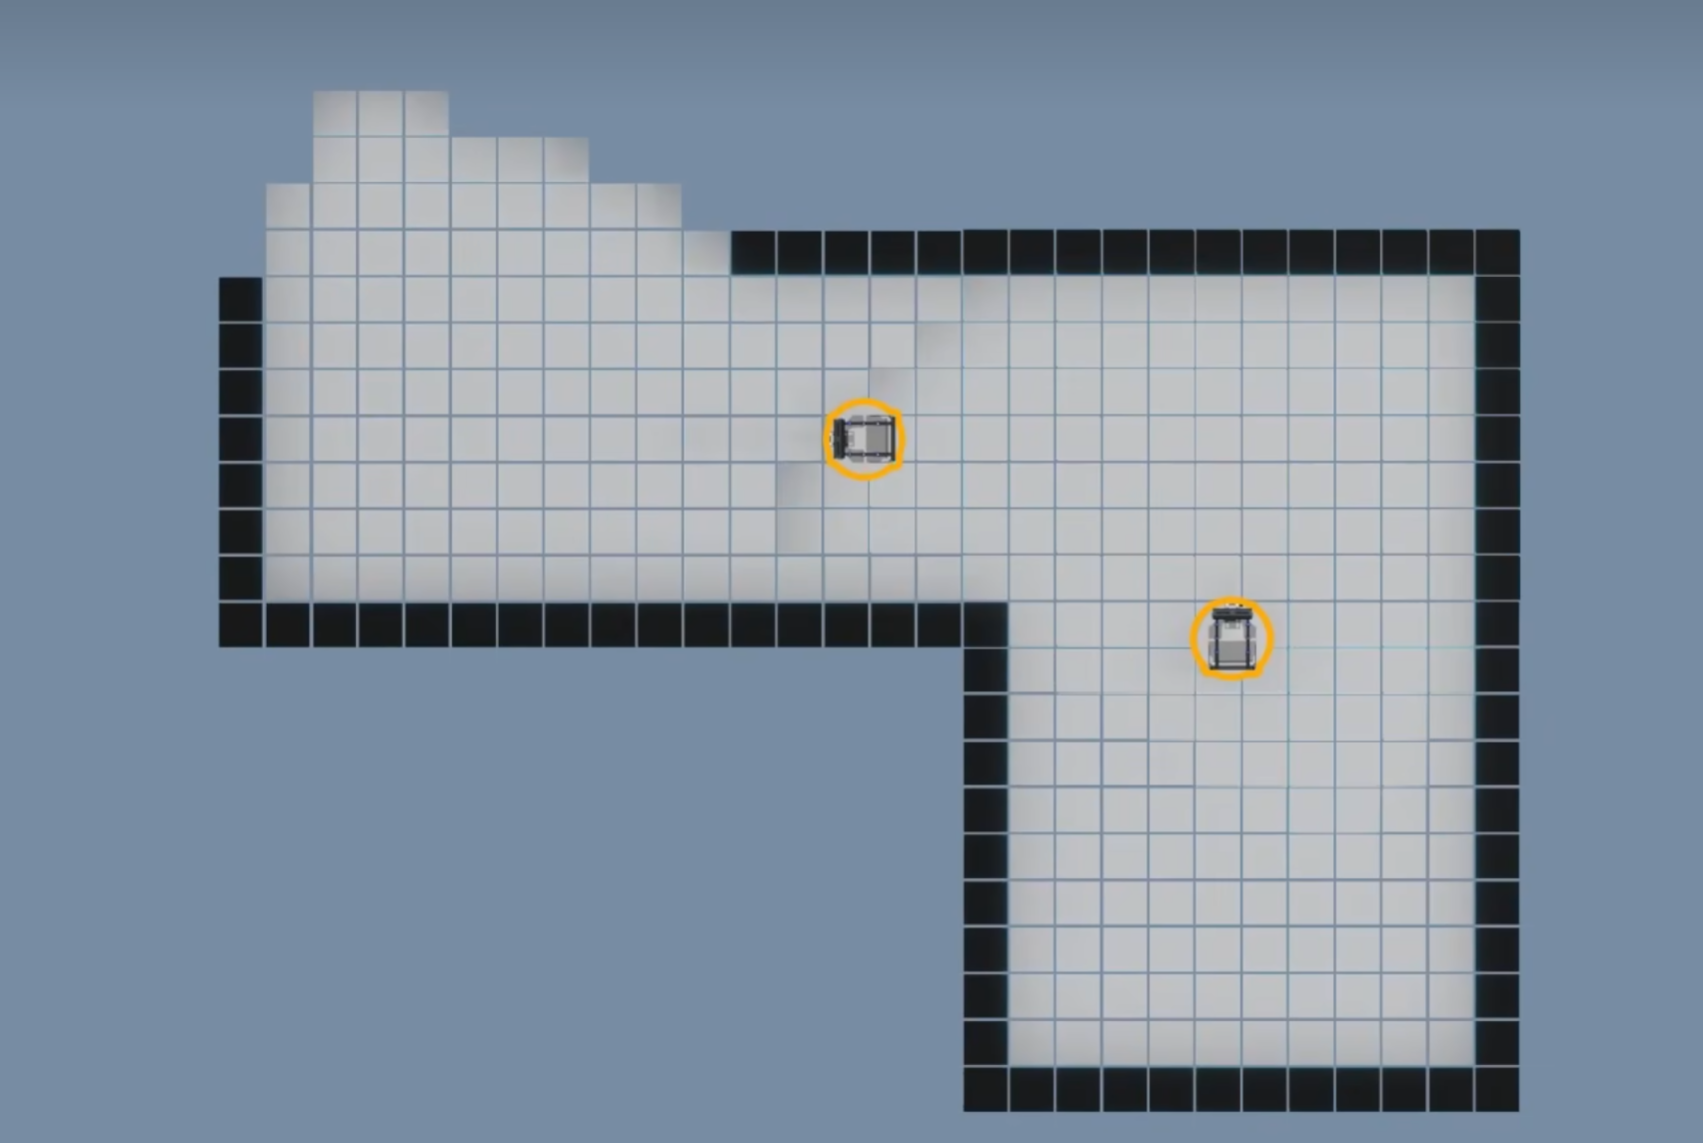
2 SLAM是什么

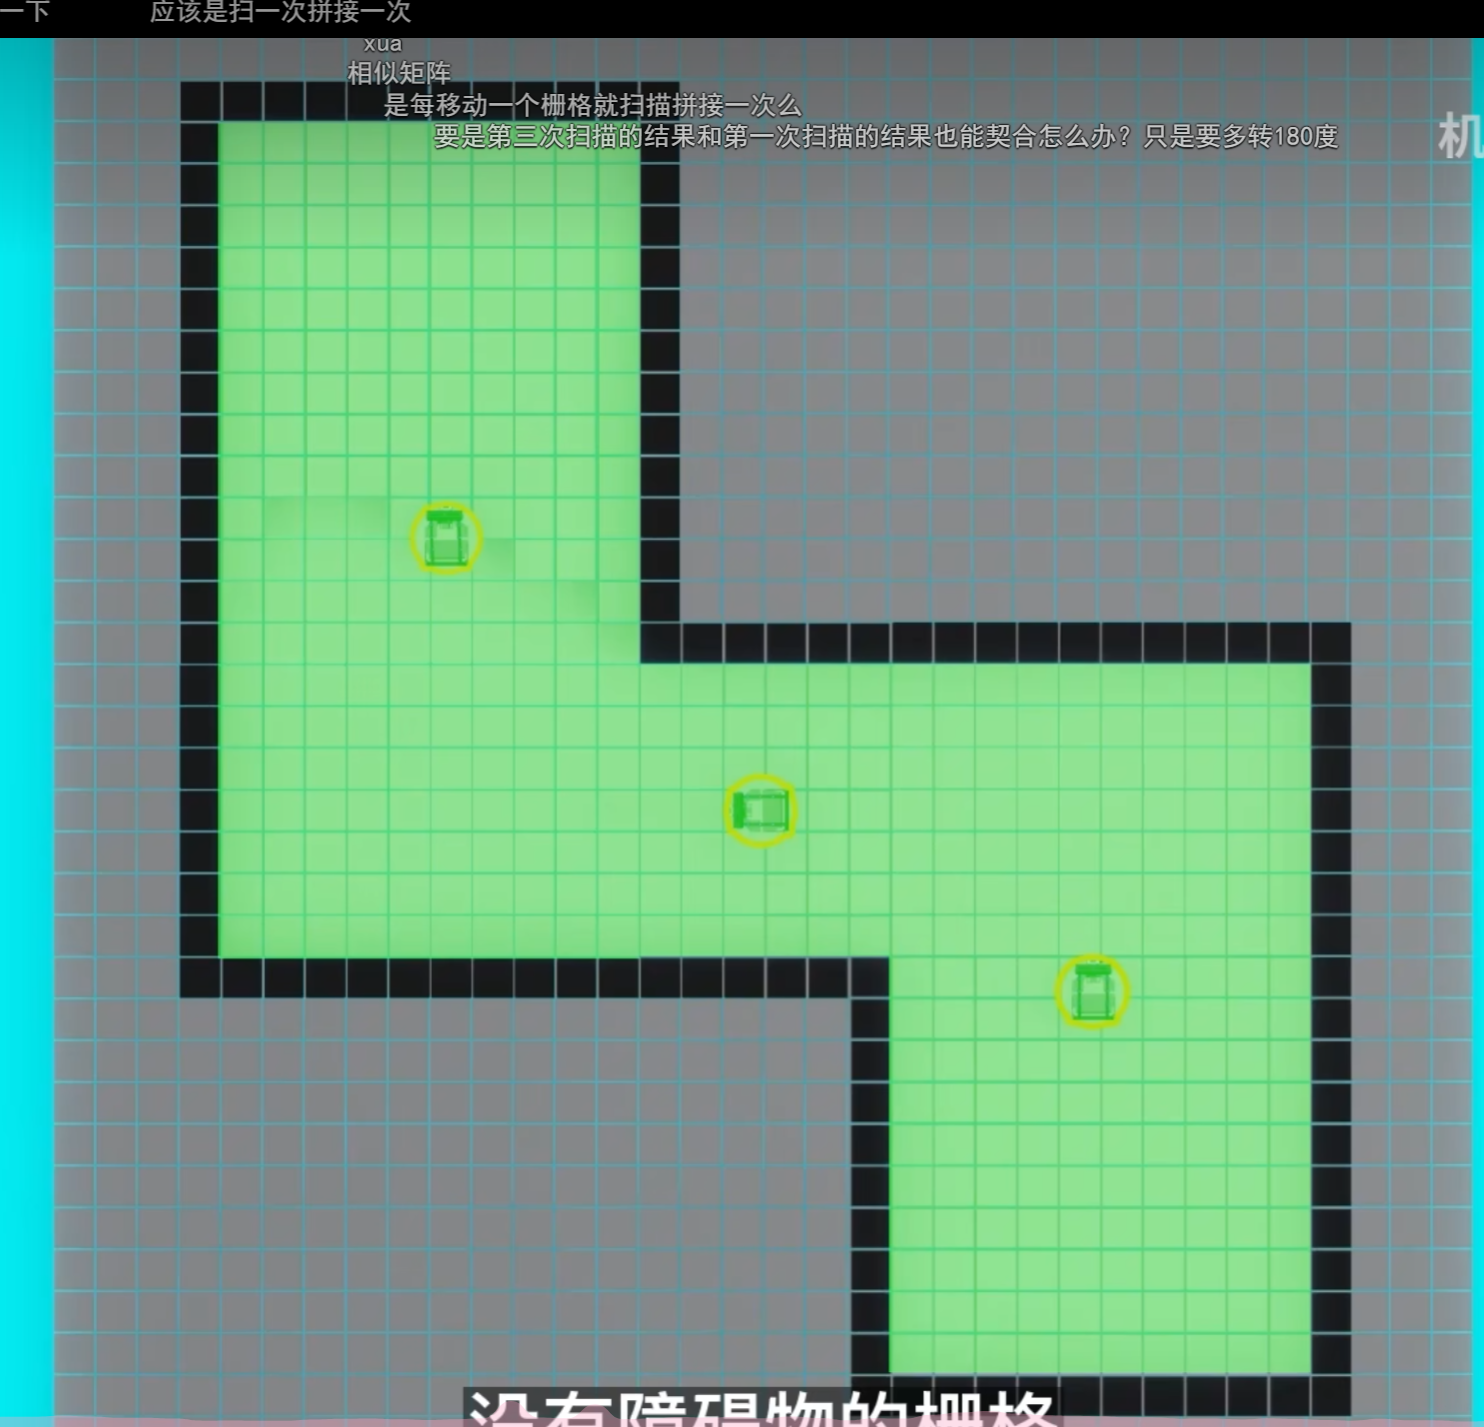
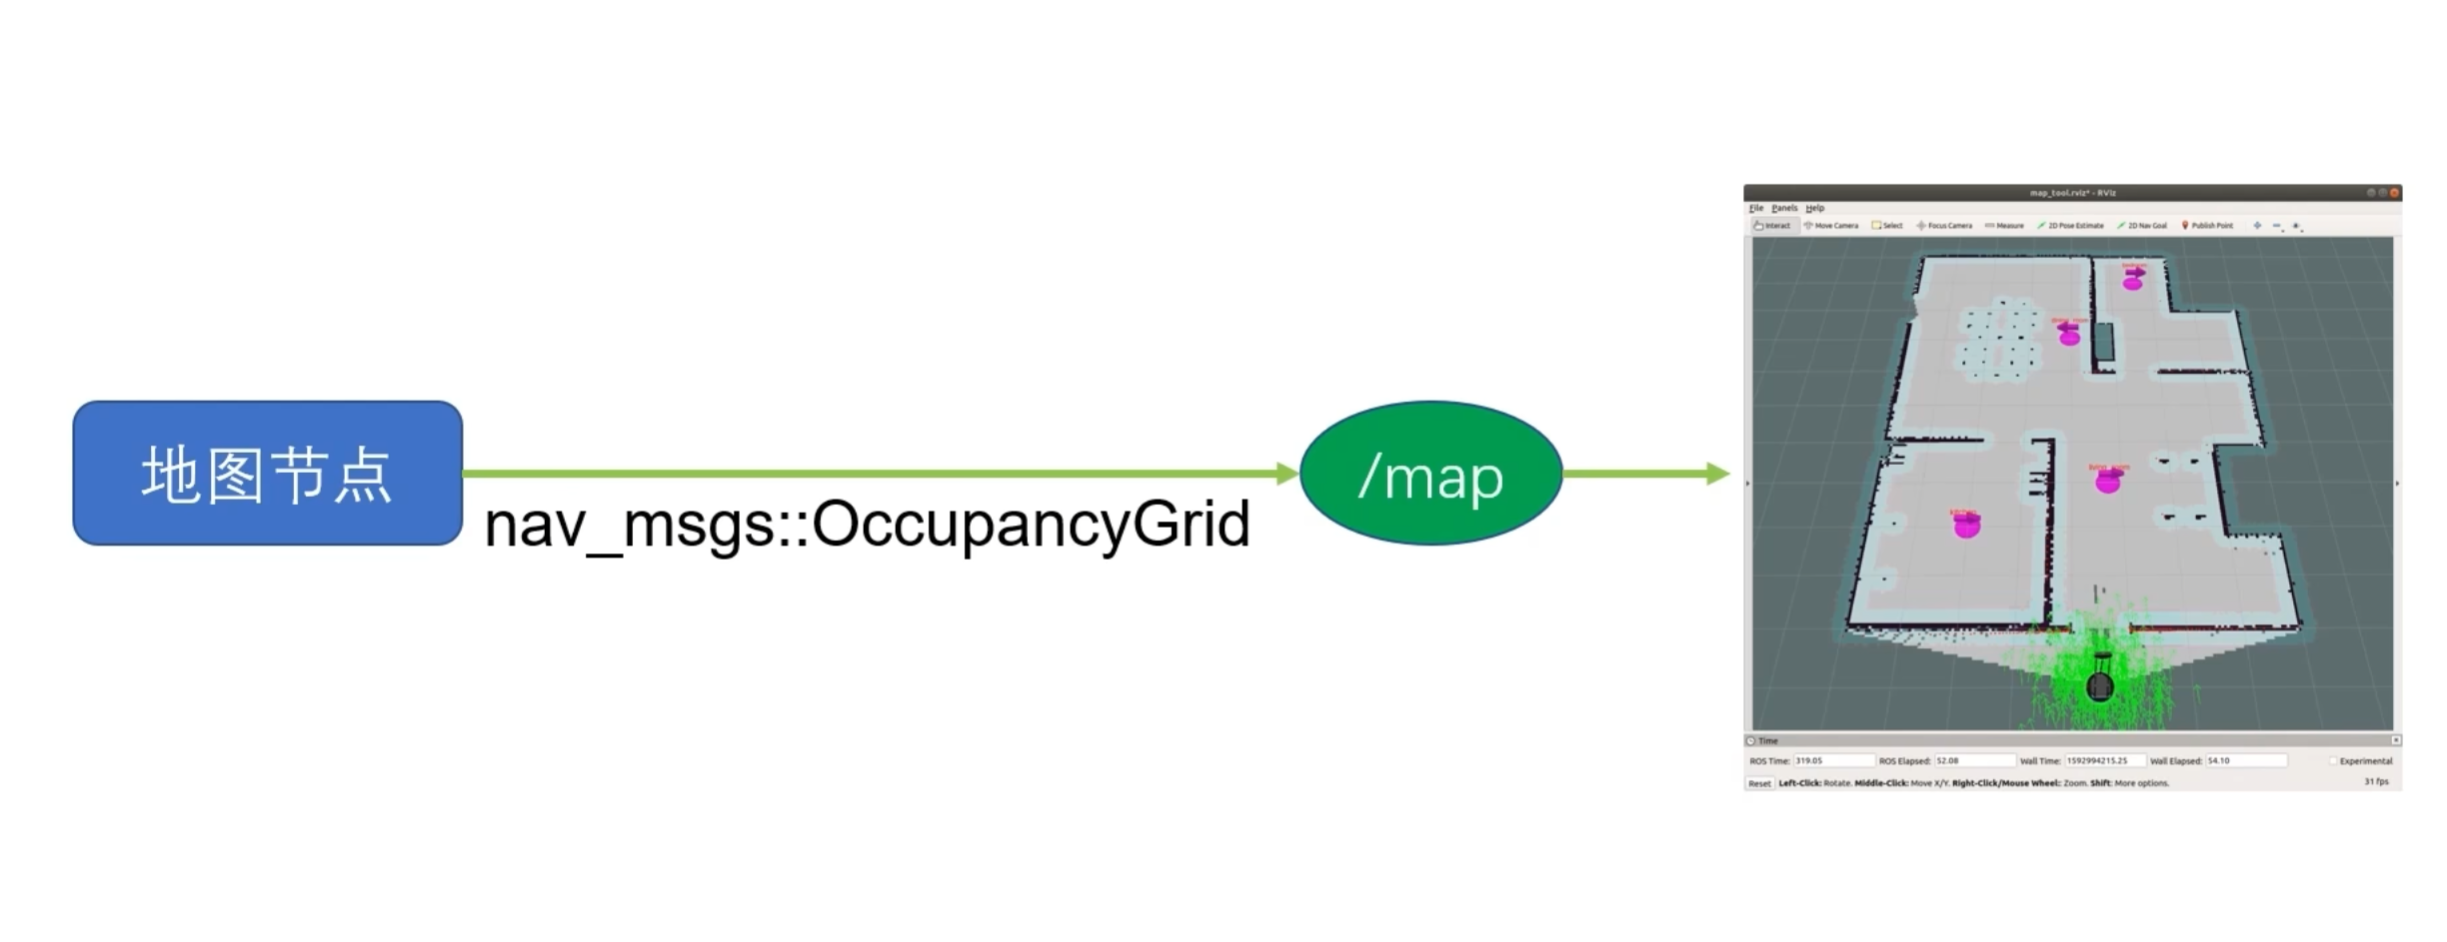
栅格地图通过SLM构建
未知全-1
3 建图
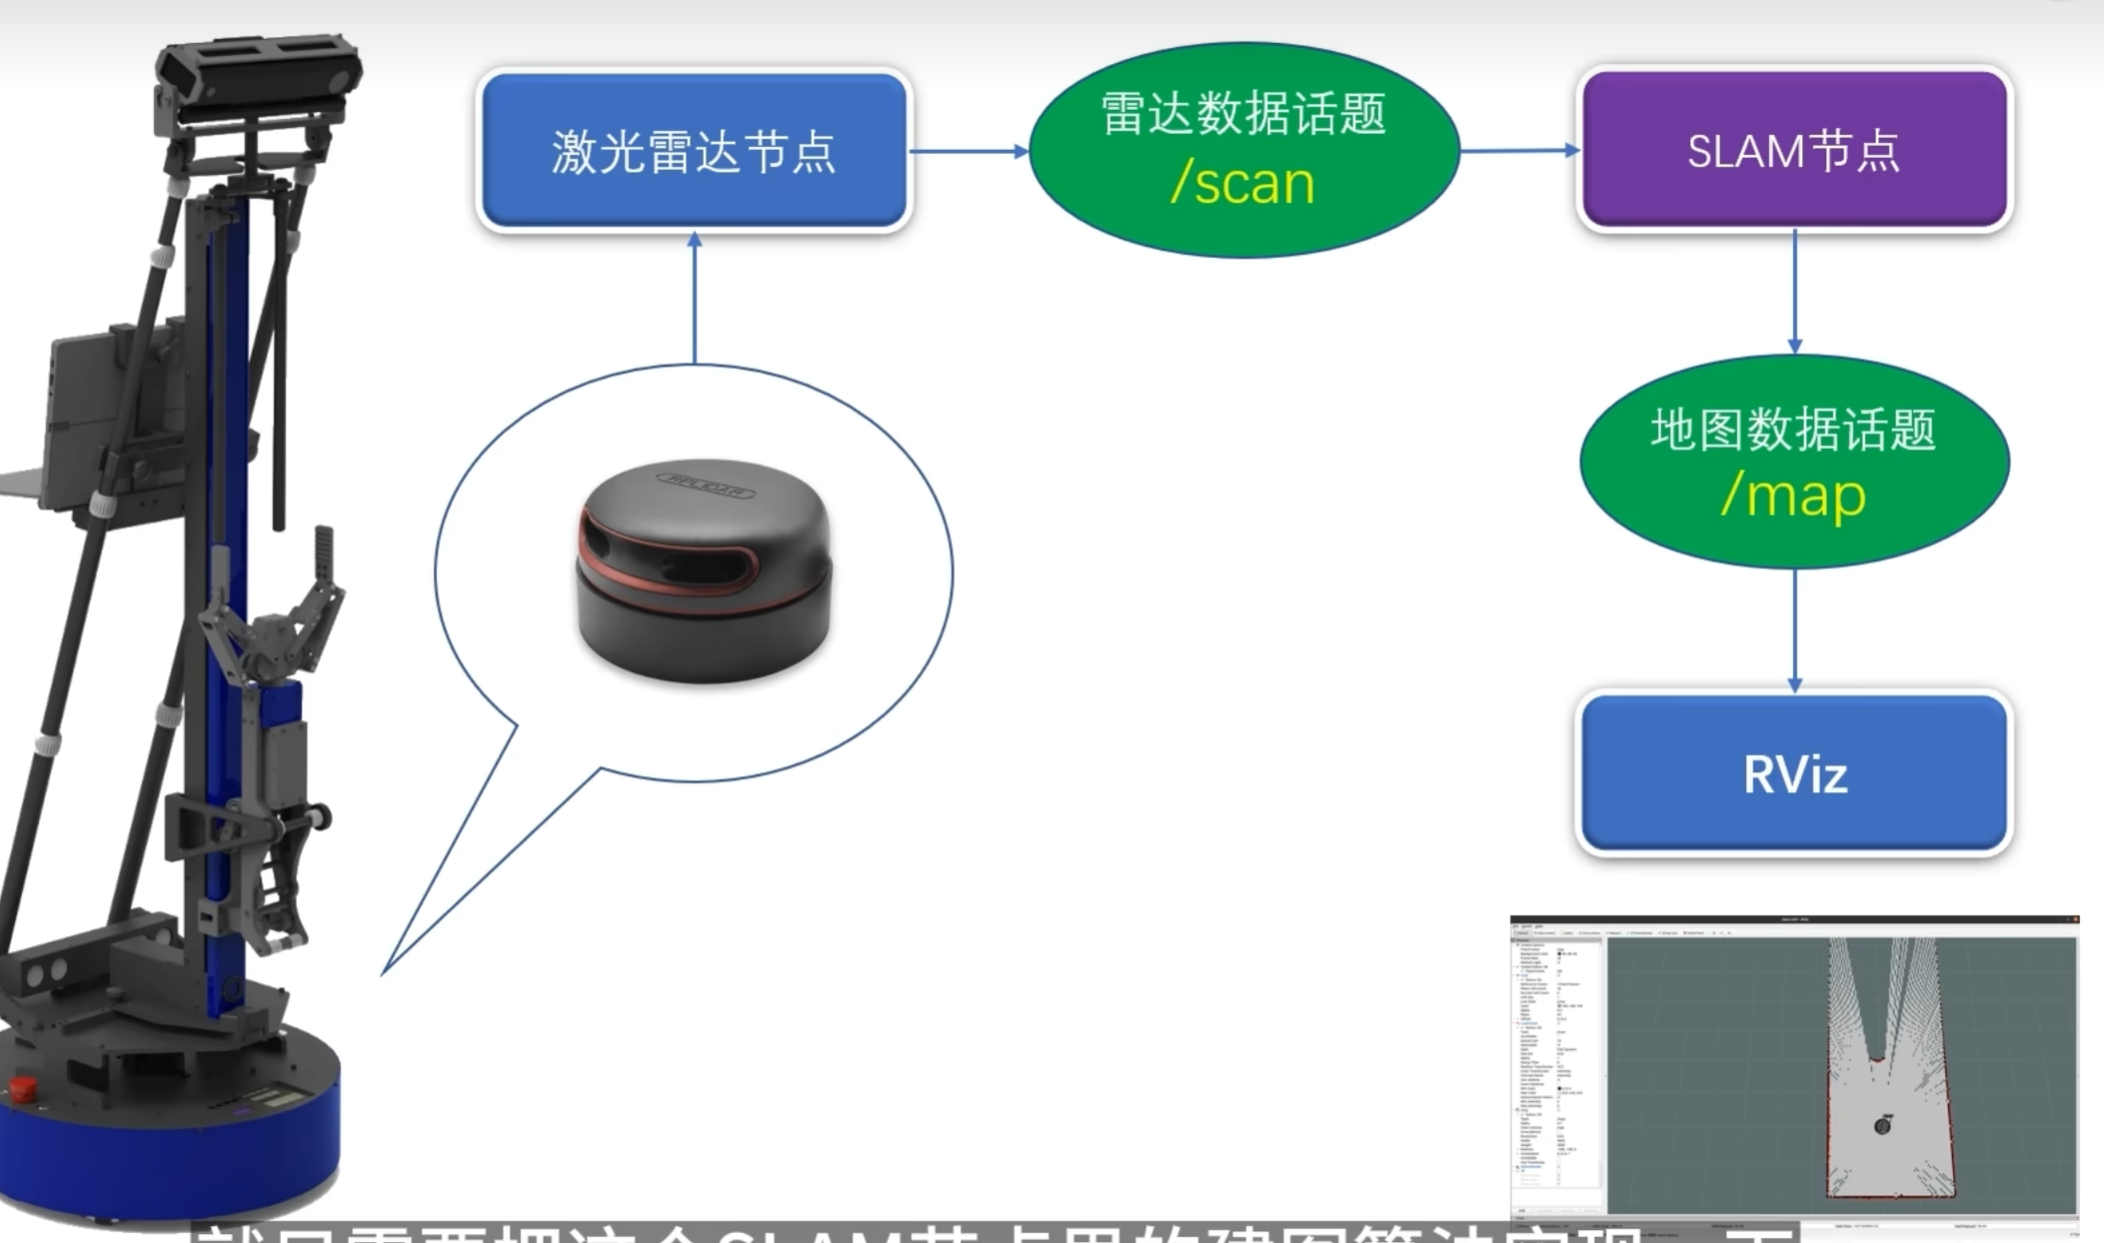
软件包

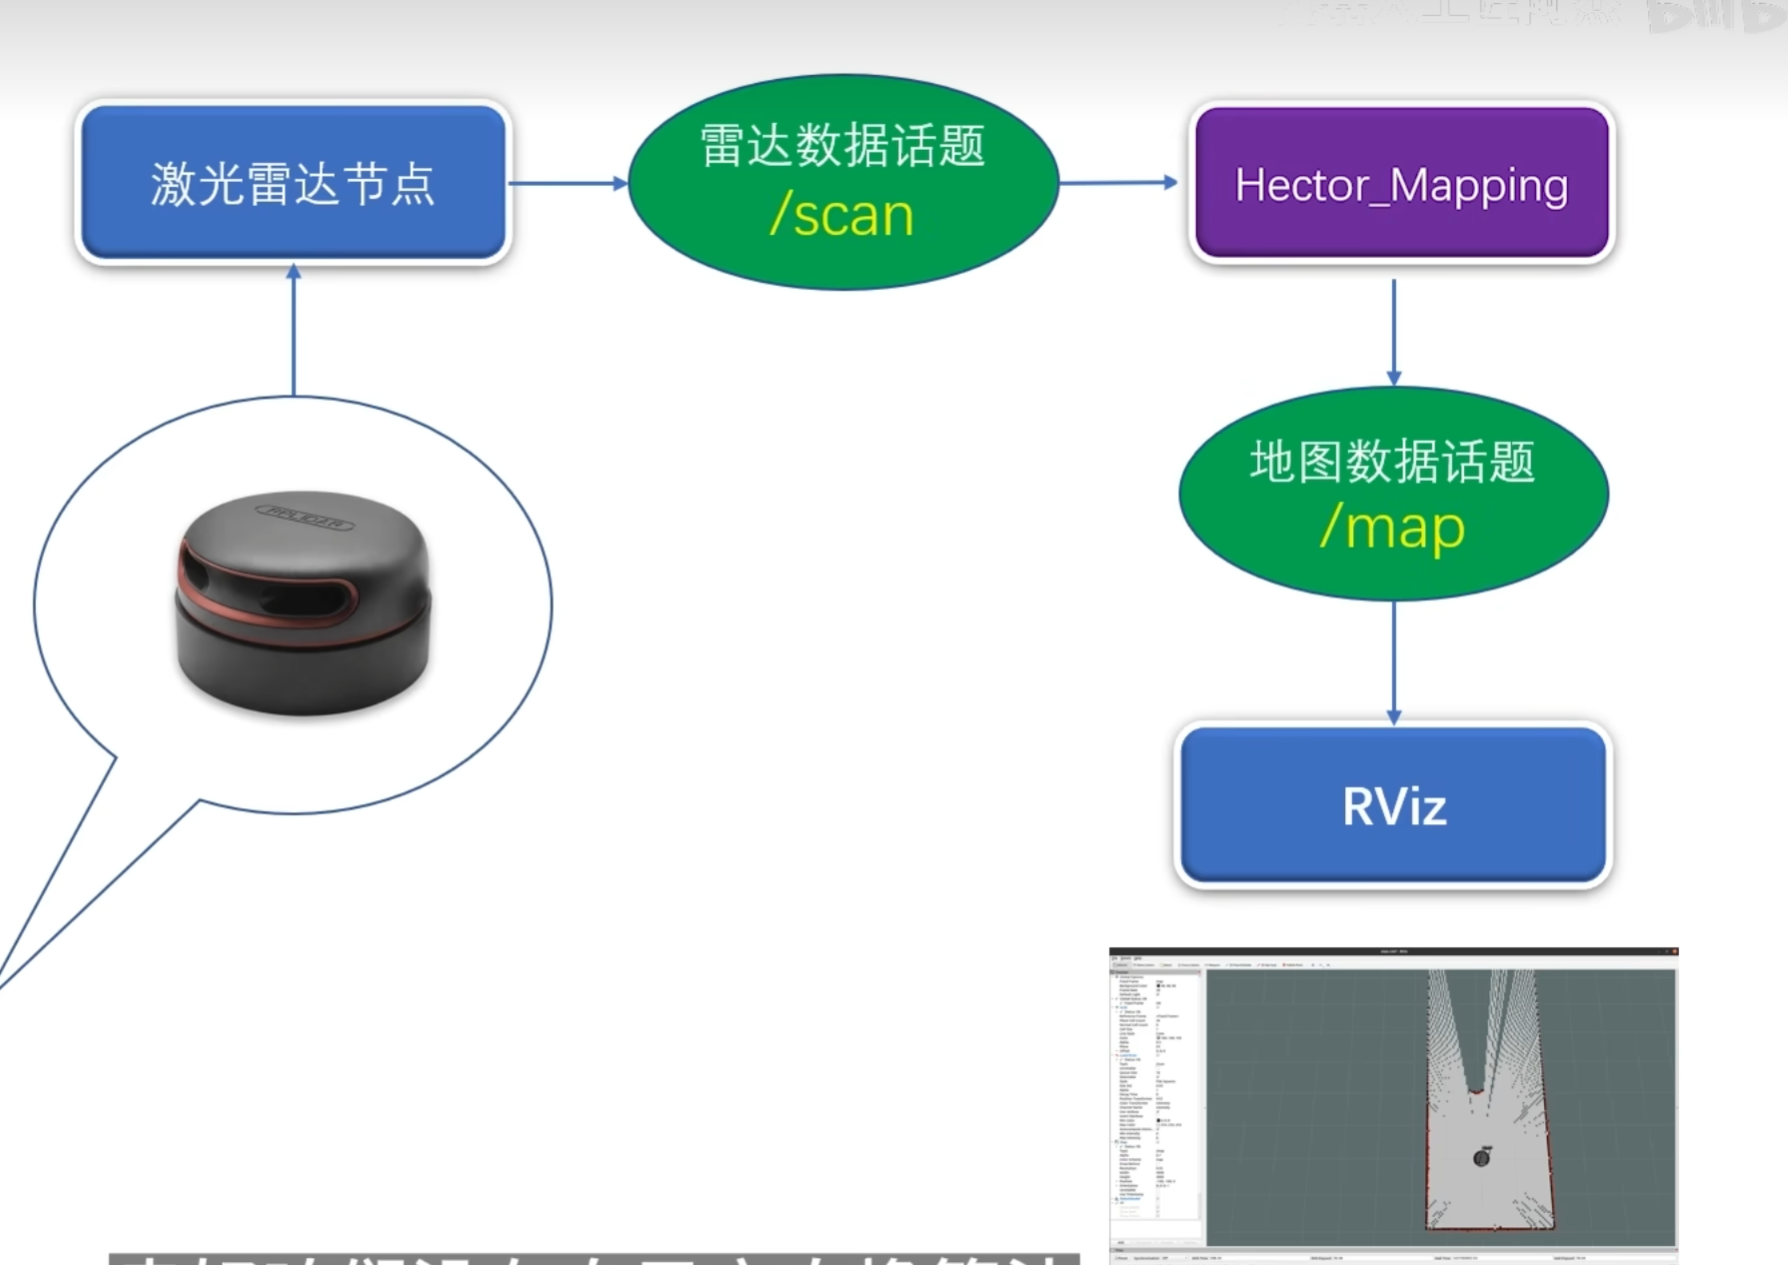
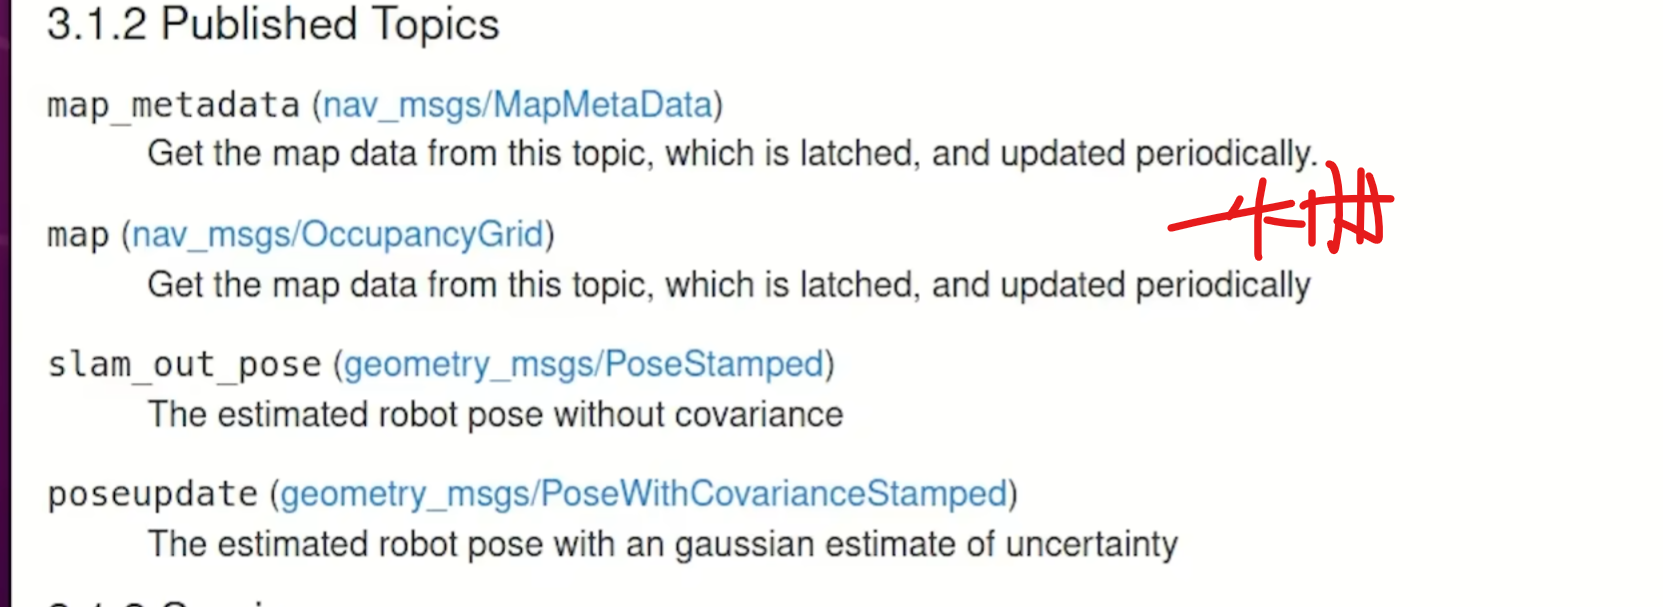
1 Hector_Mapping

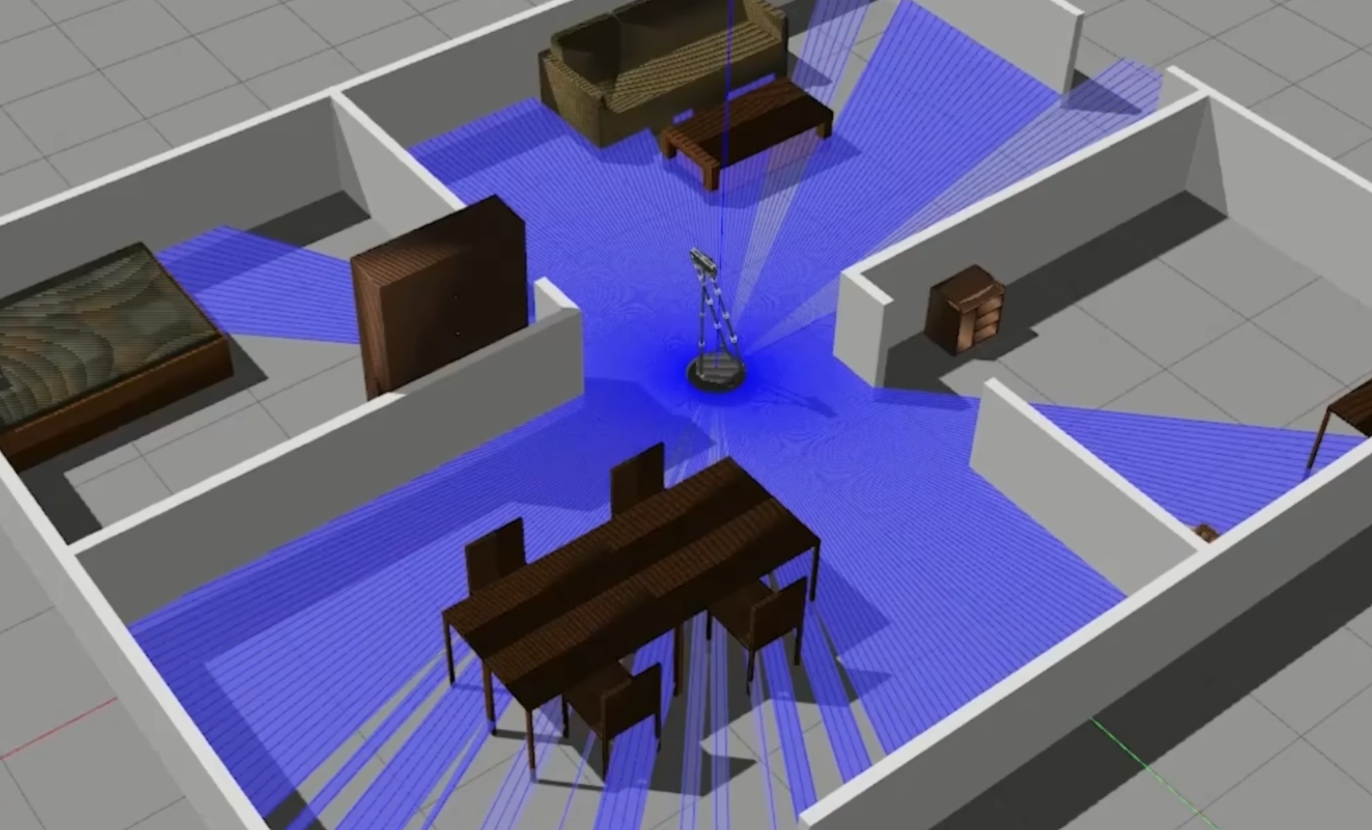
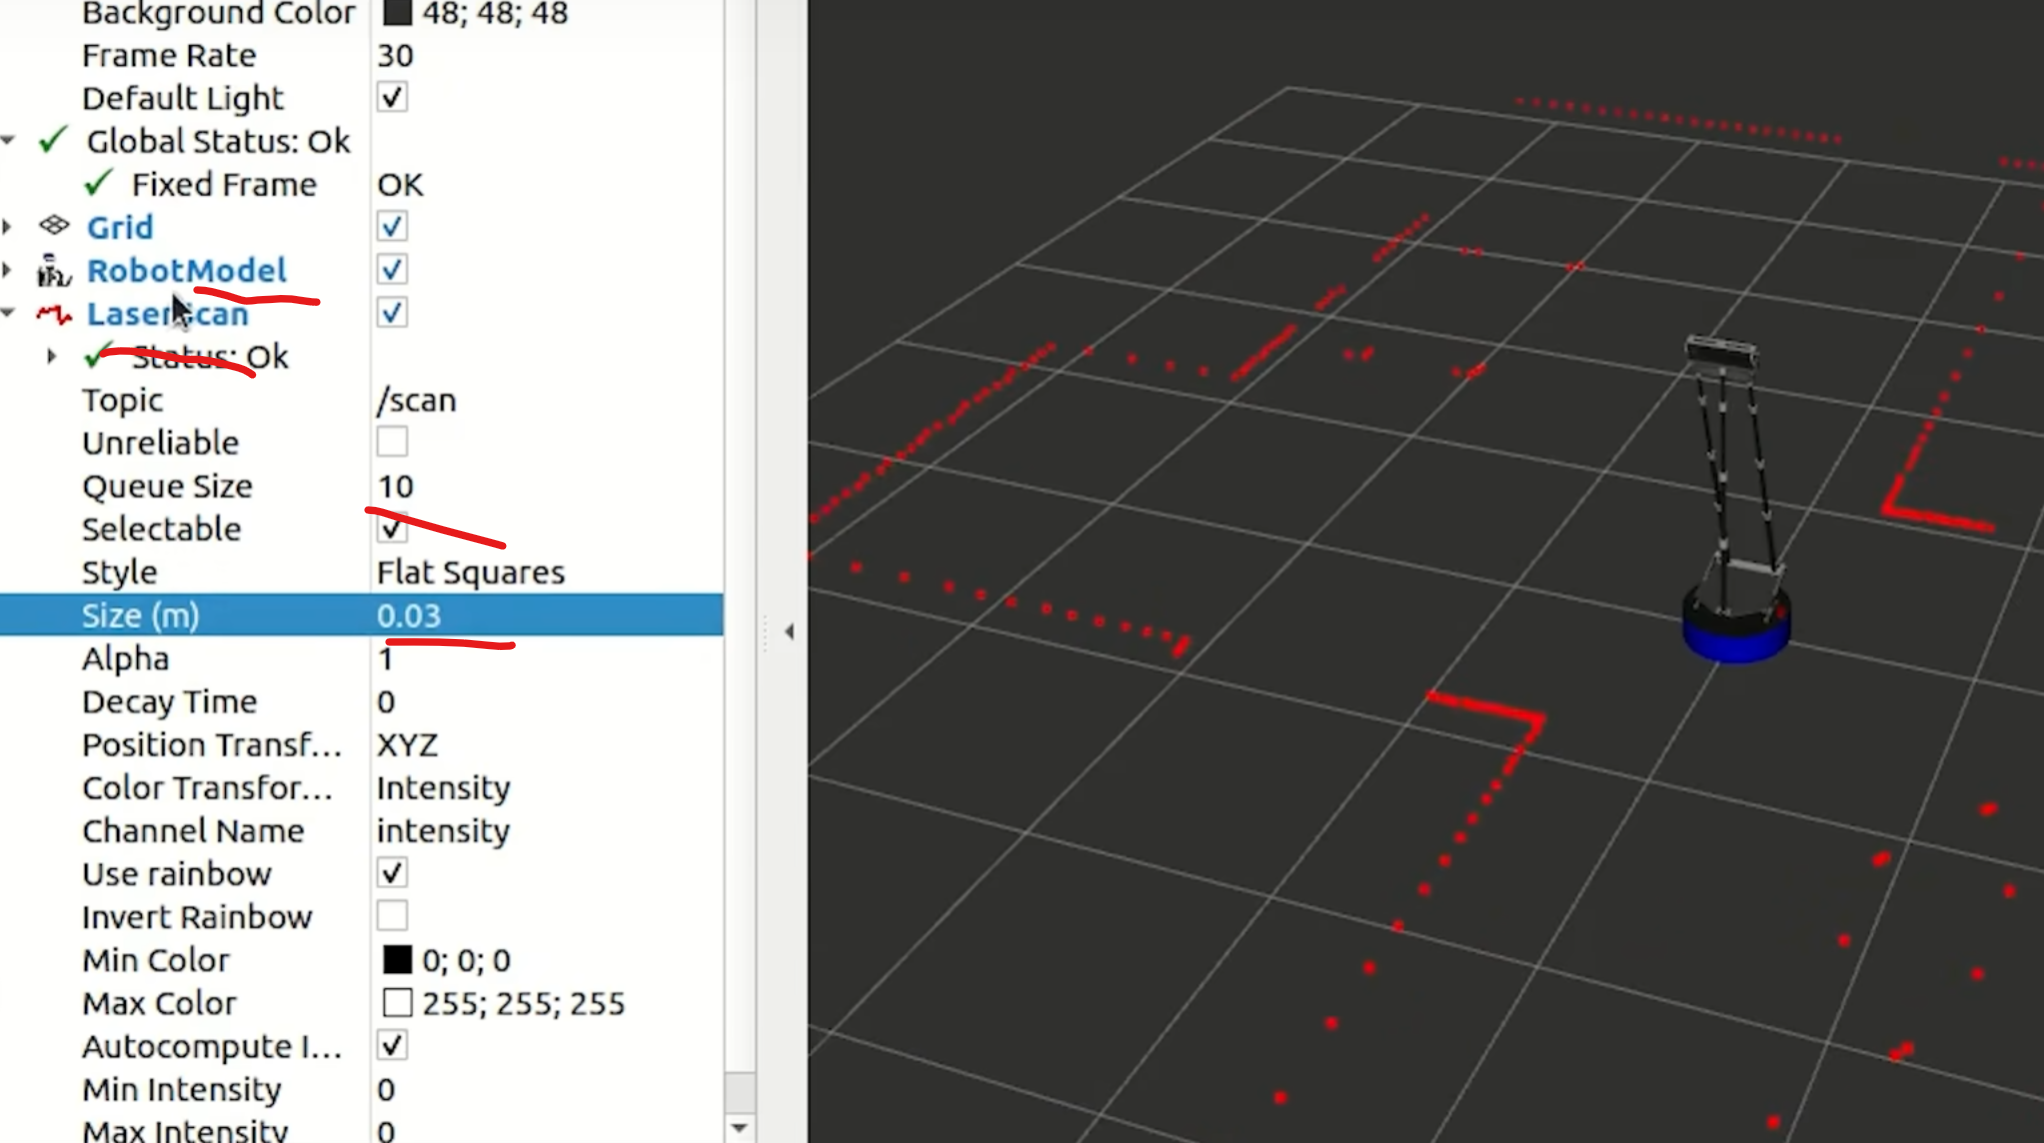
输入:激光雷达数据

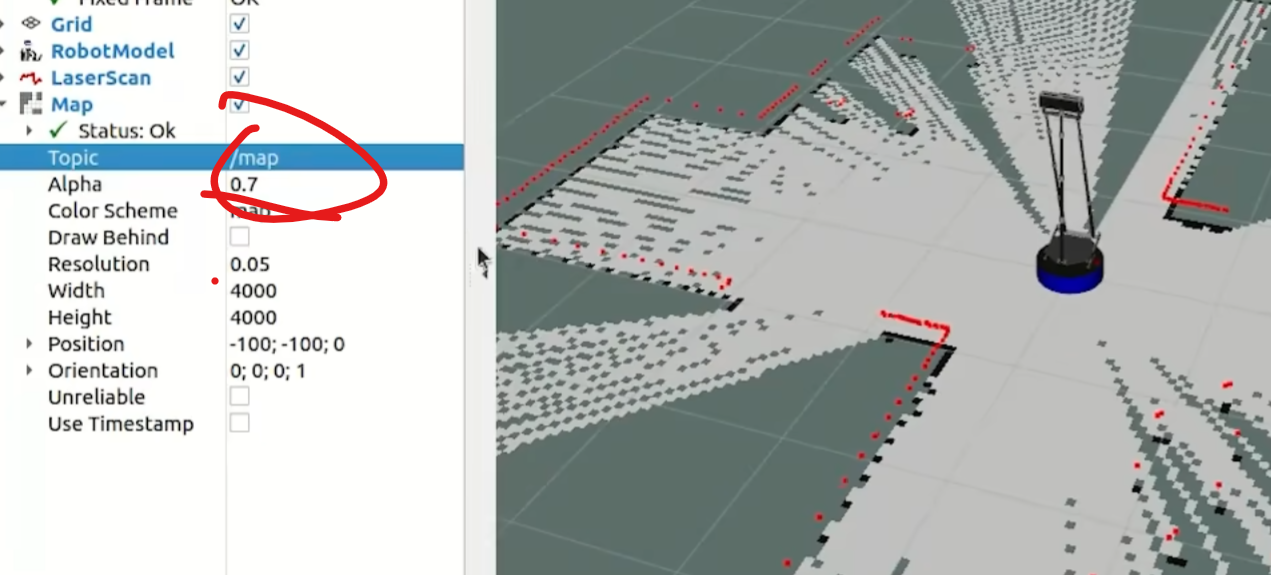
输出:地图的基本数据和栅格地图 原始和校准后的机器人定位信息
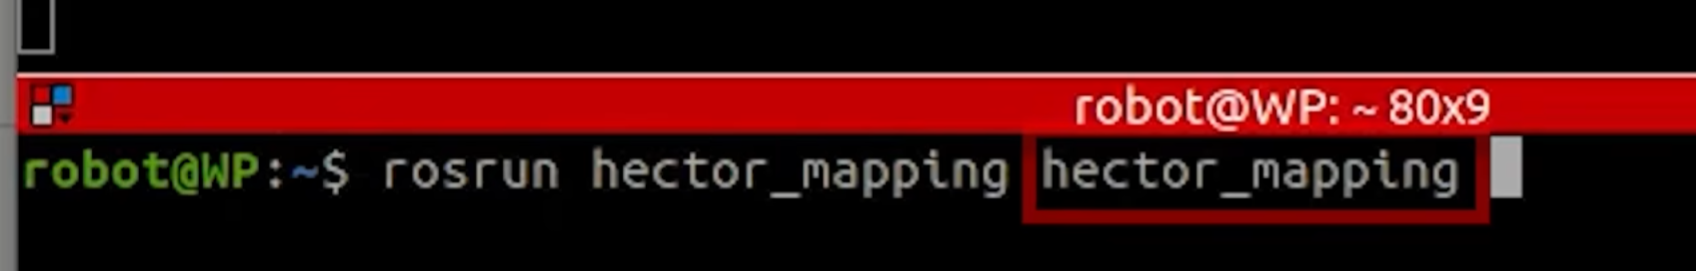
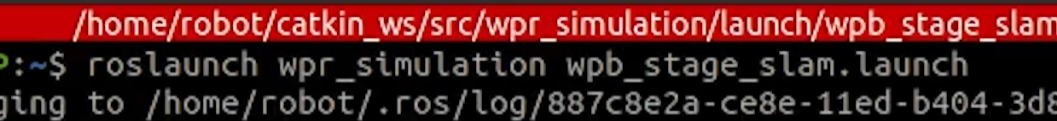
运行
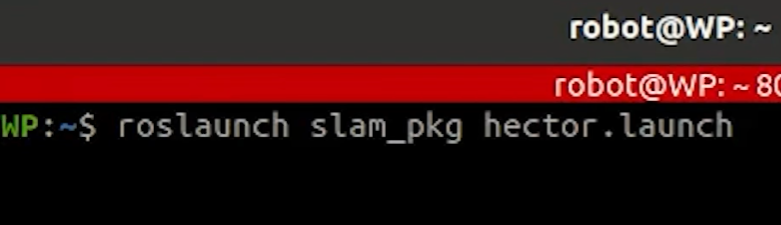
2 通过launch启动Hector_Mapping

创建软件包
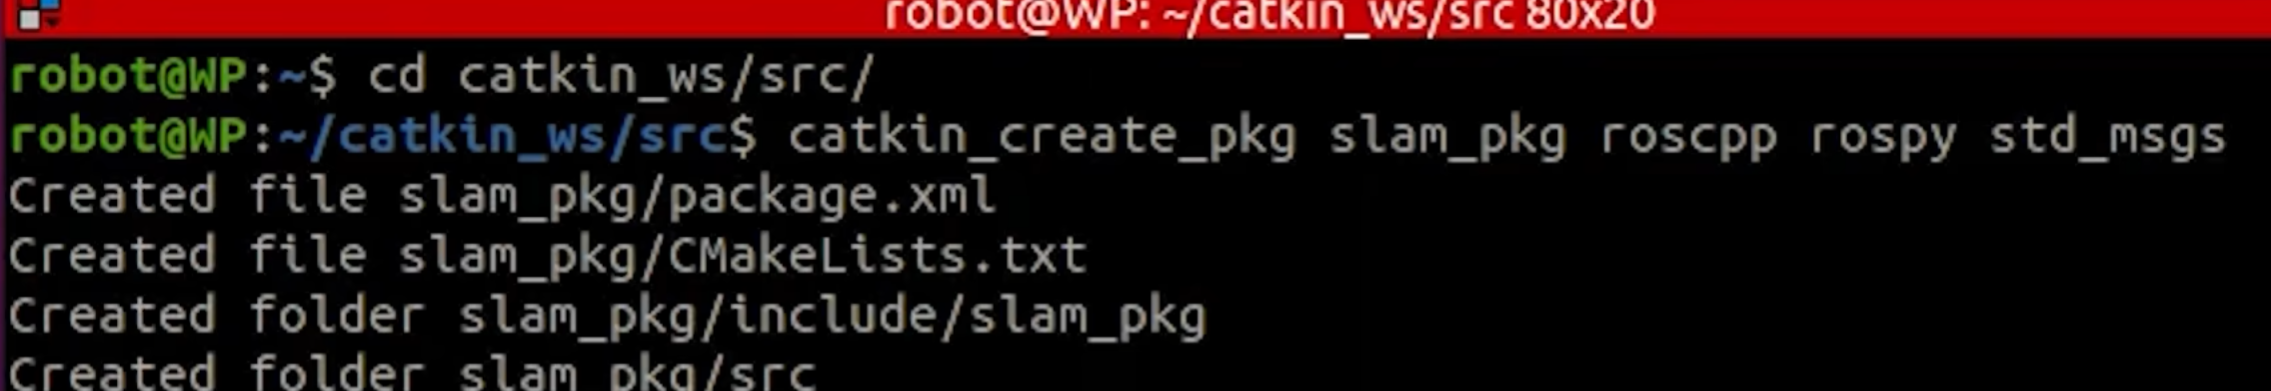
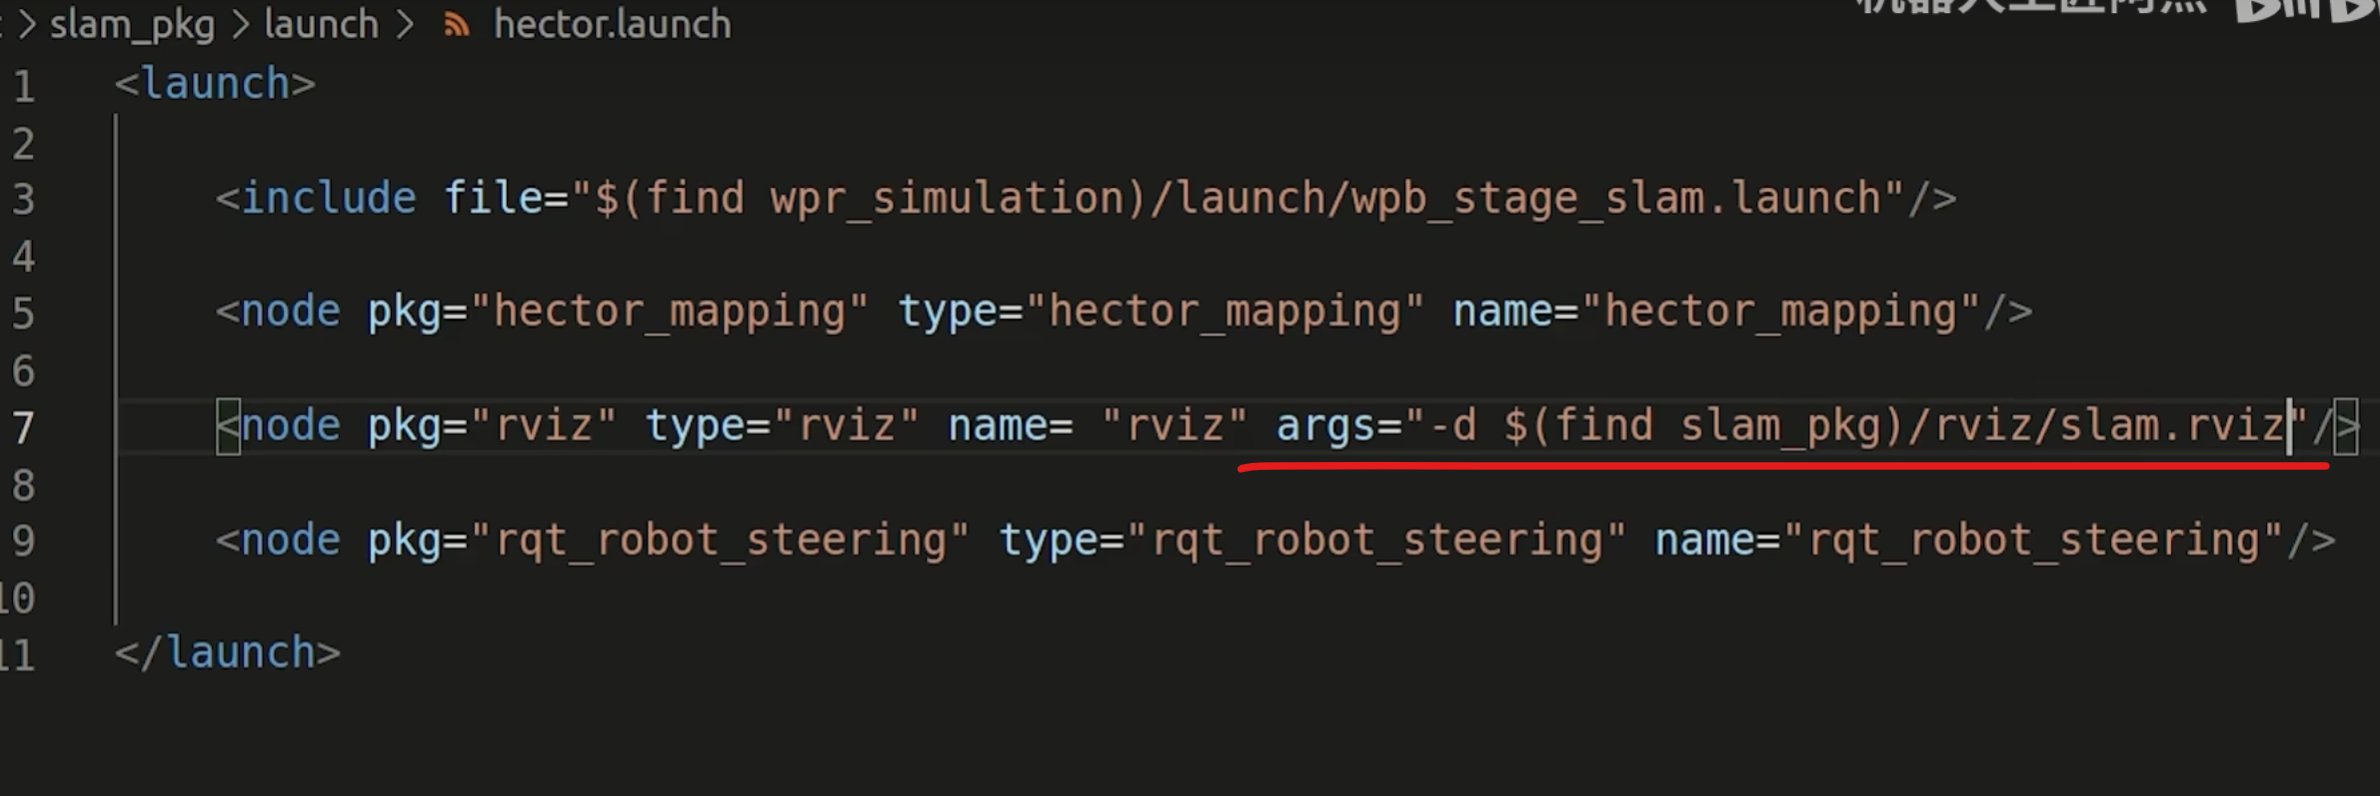
写代码
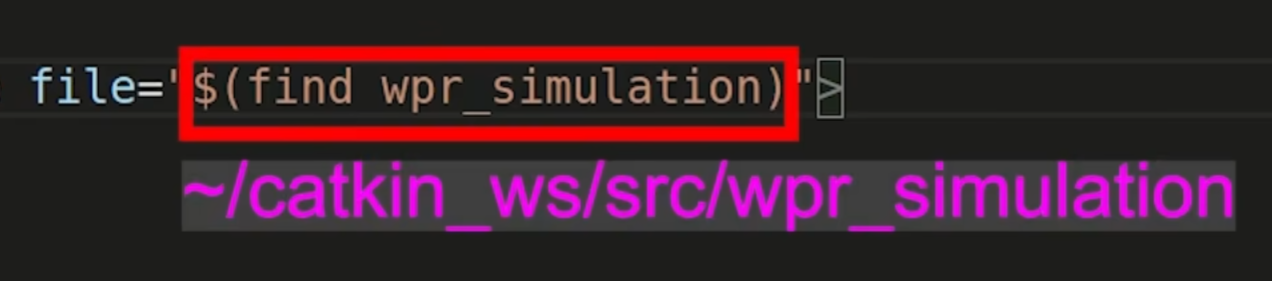
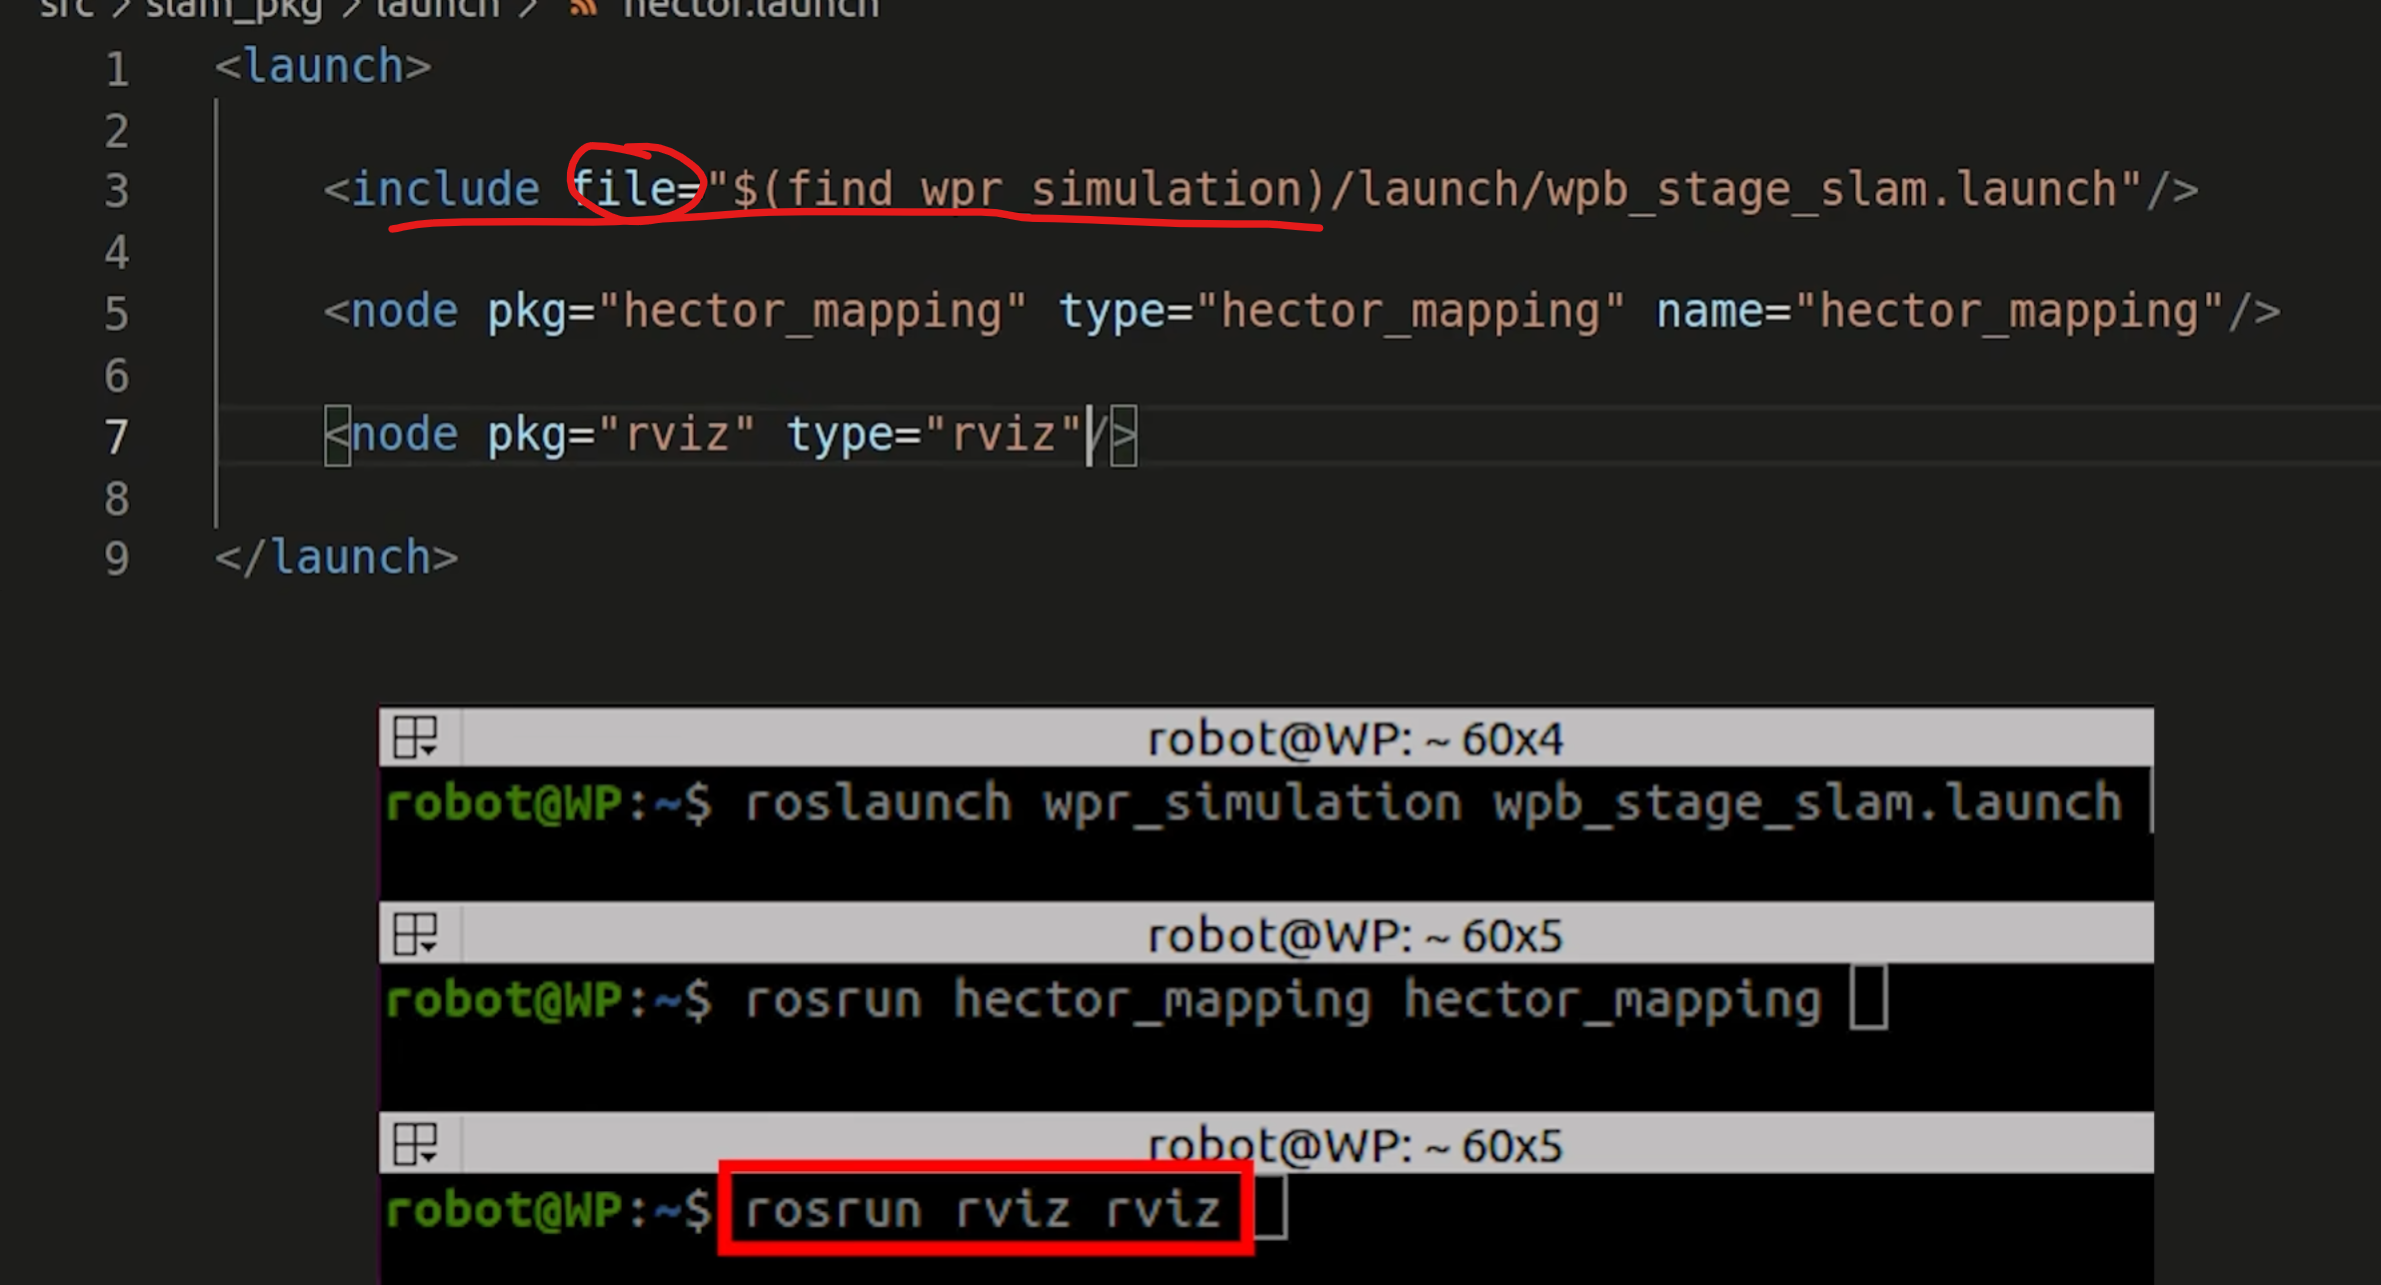
第一个运行的不是节点 而是另一个的launch文件
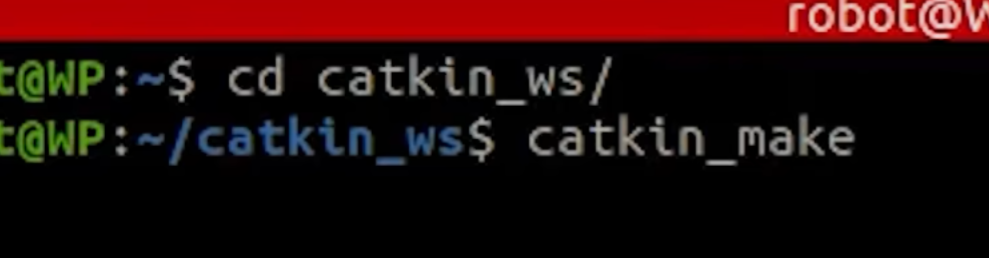
编译 将这个包进入roslaunch运行的包里面
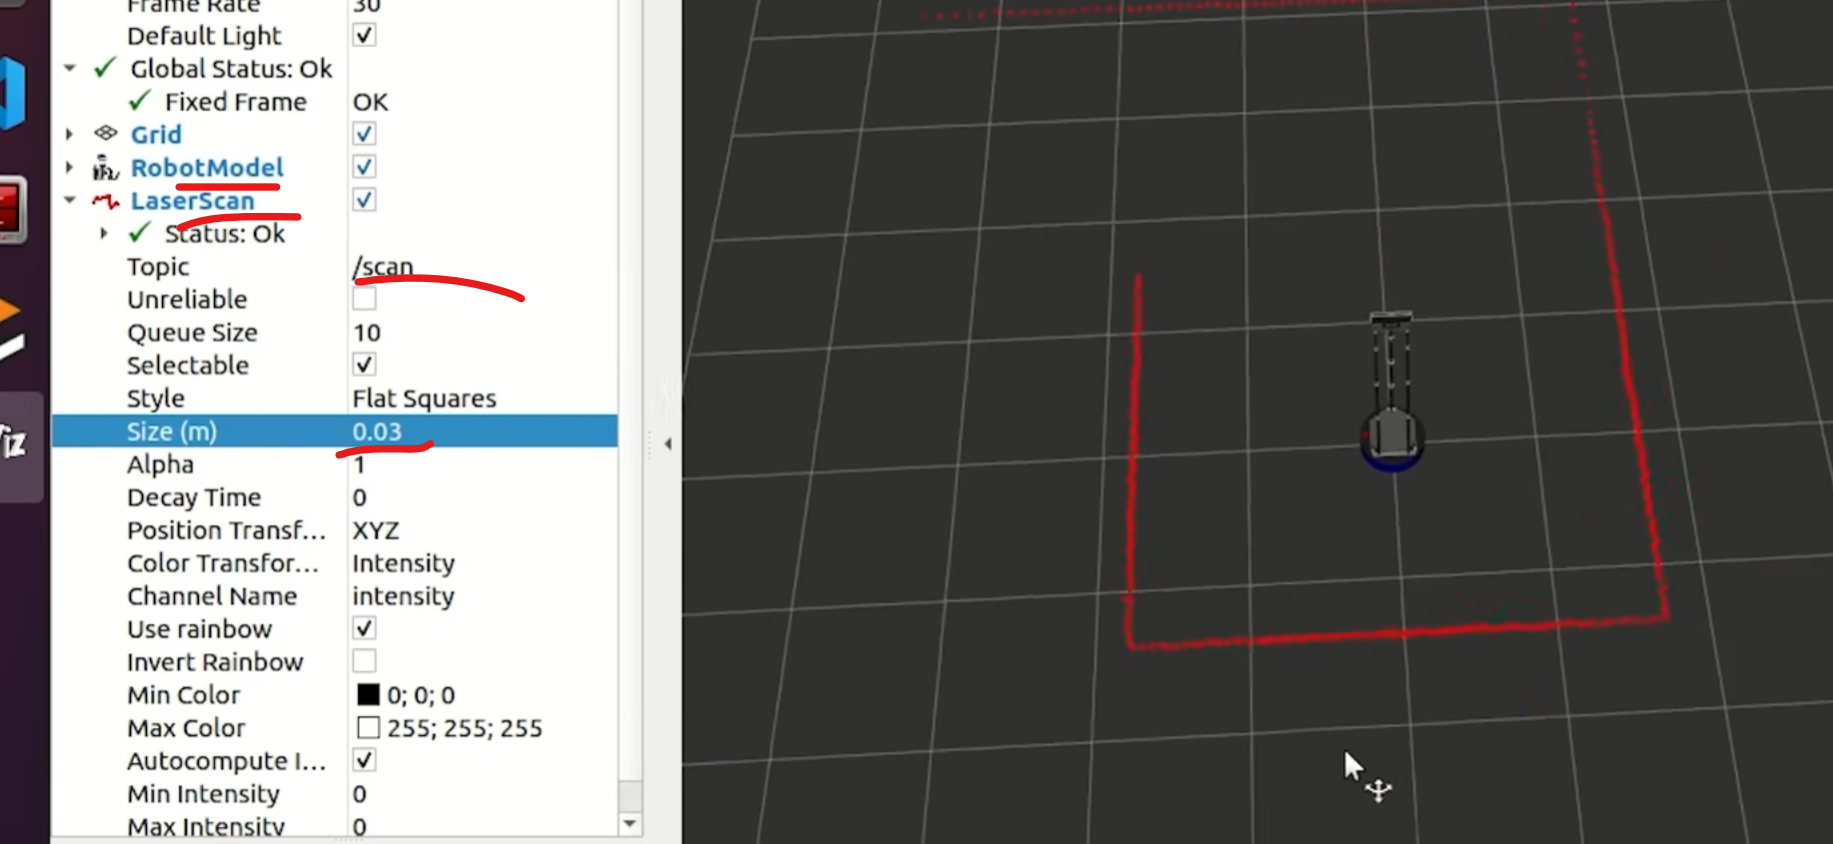
保存的rviz
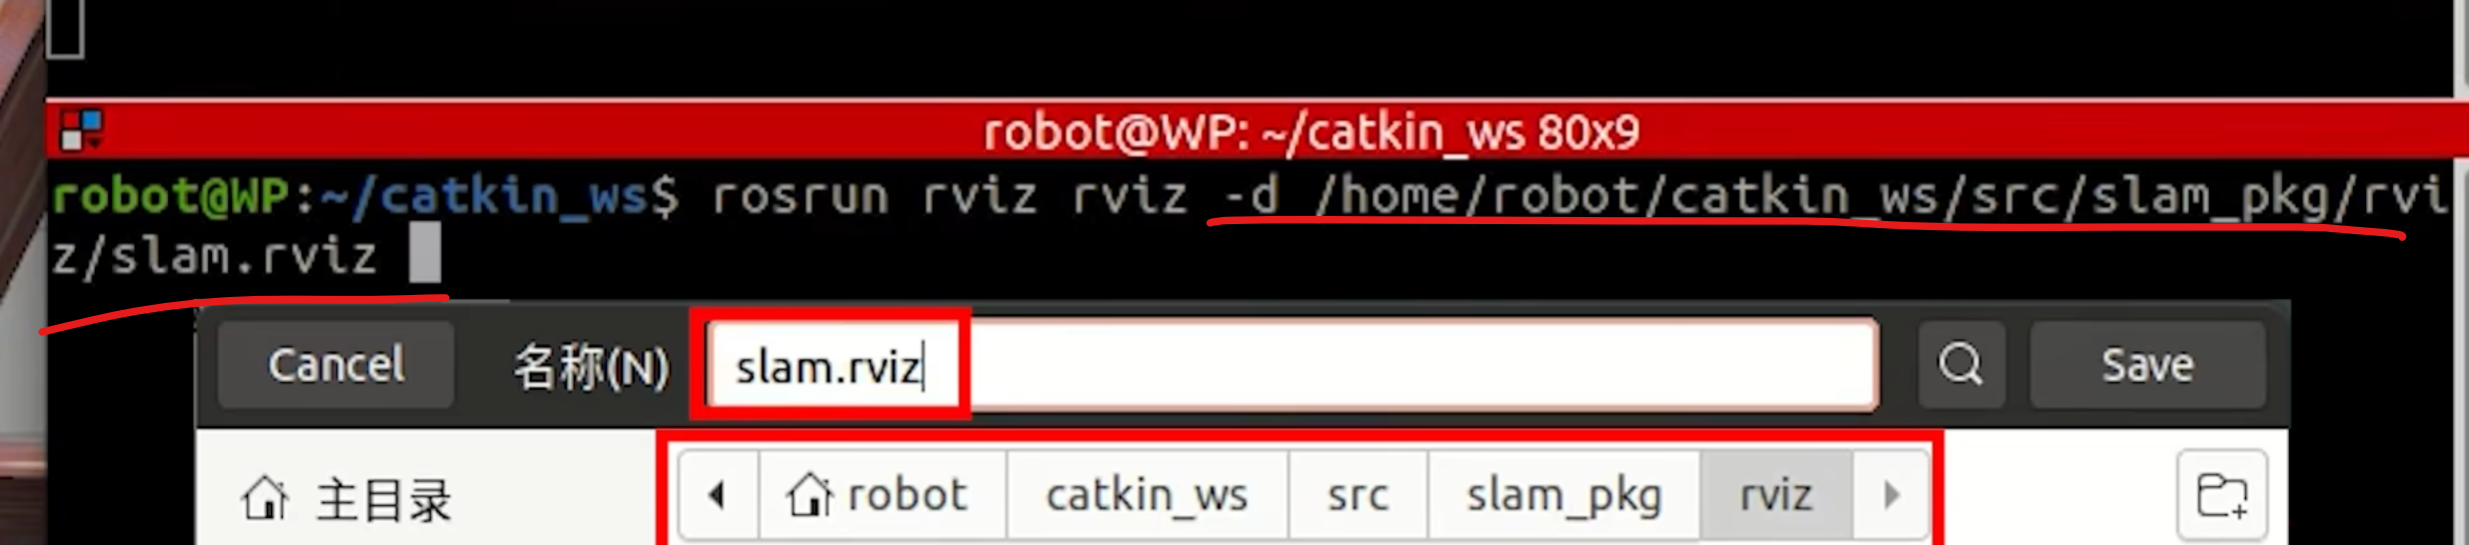
args指的是参数
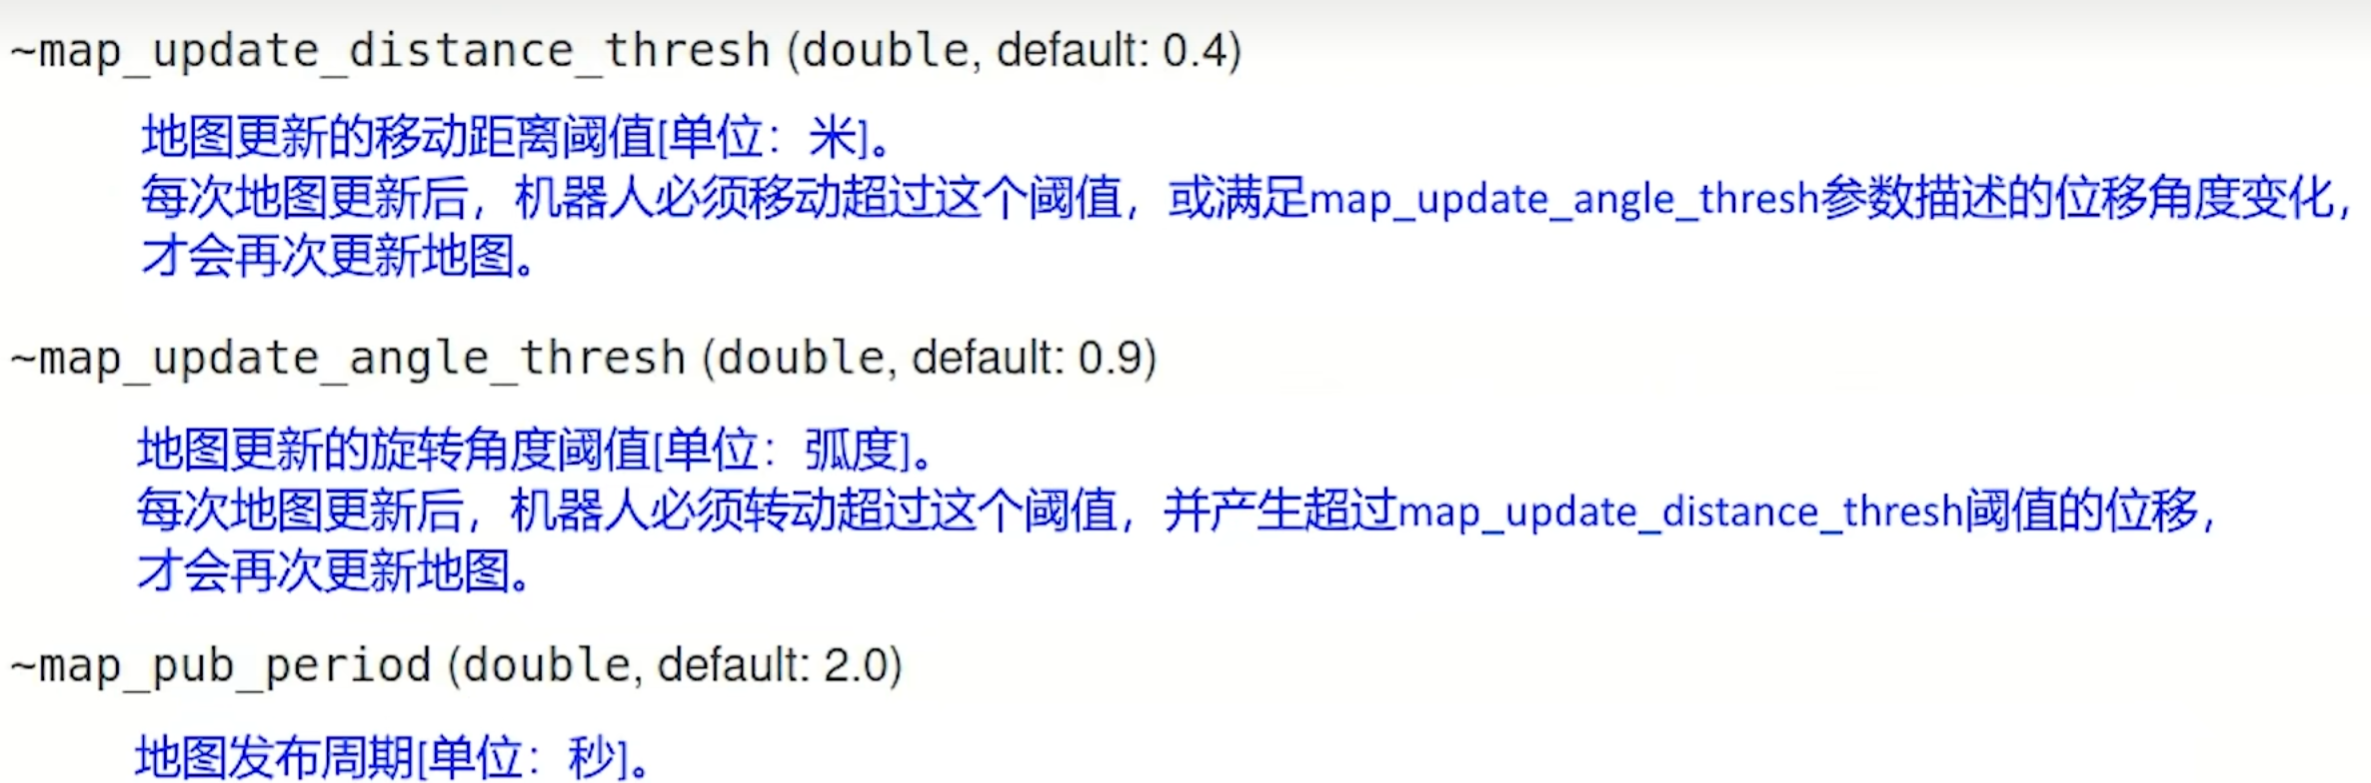
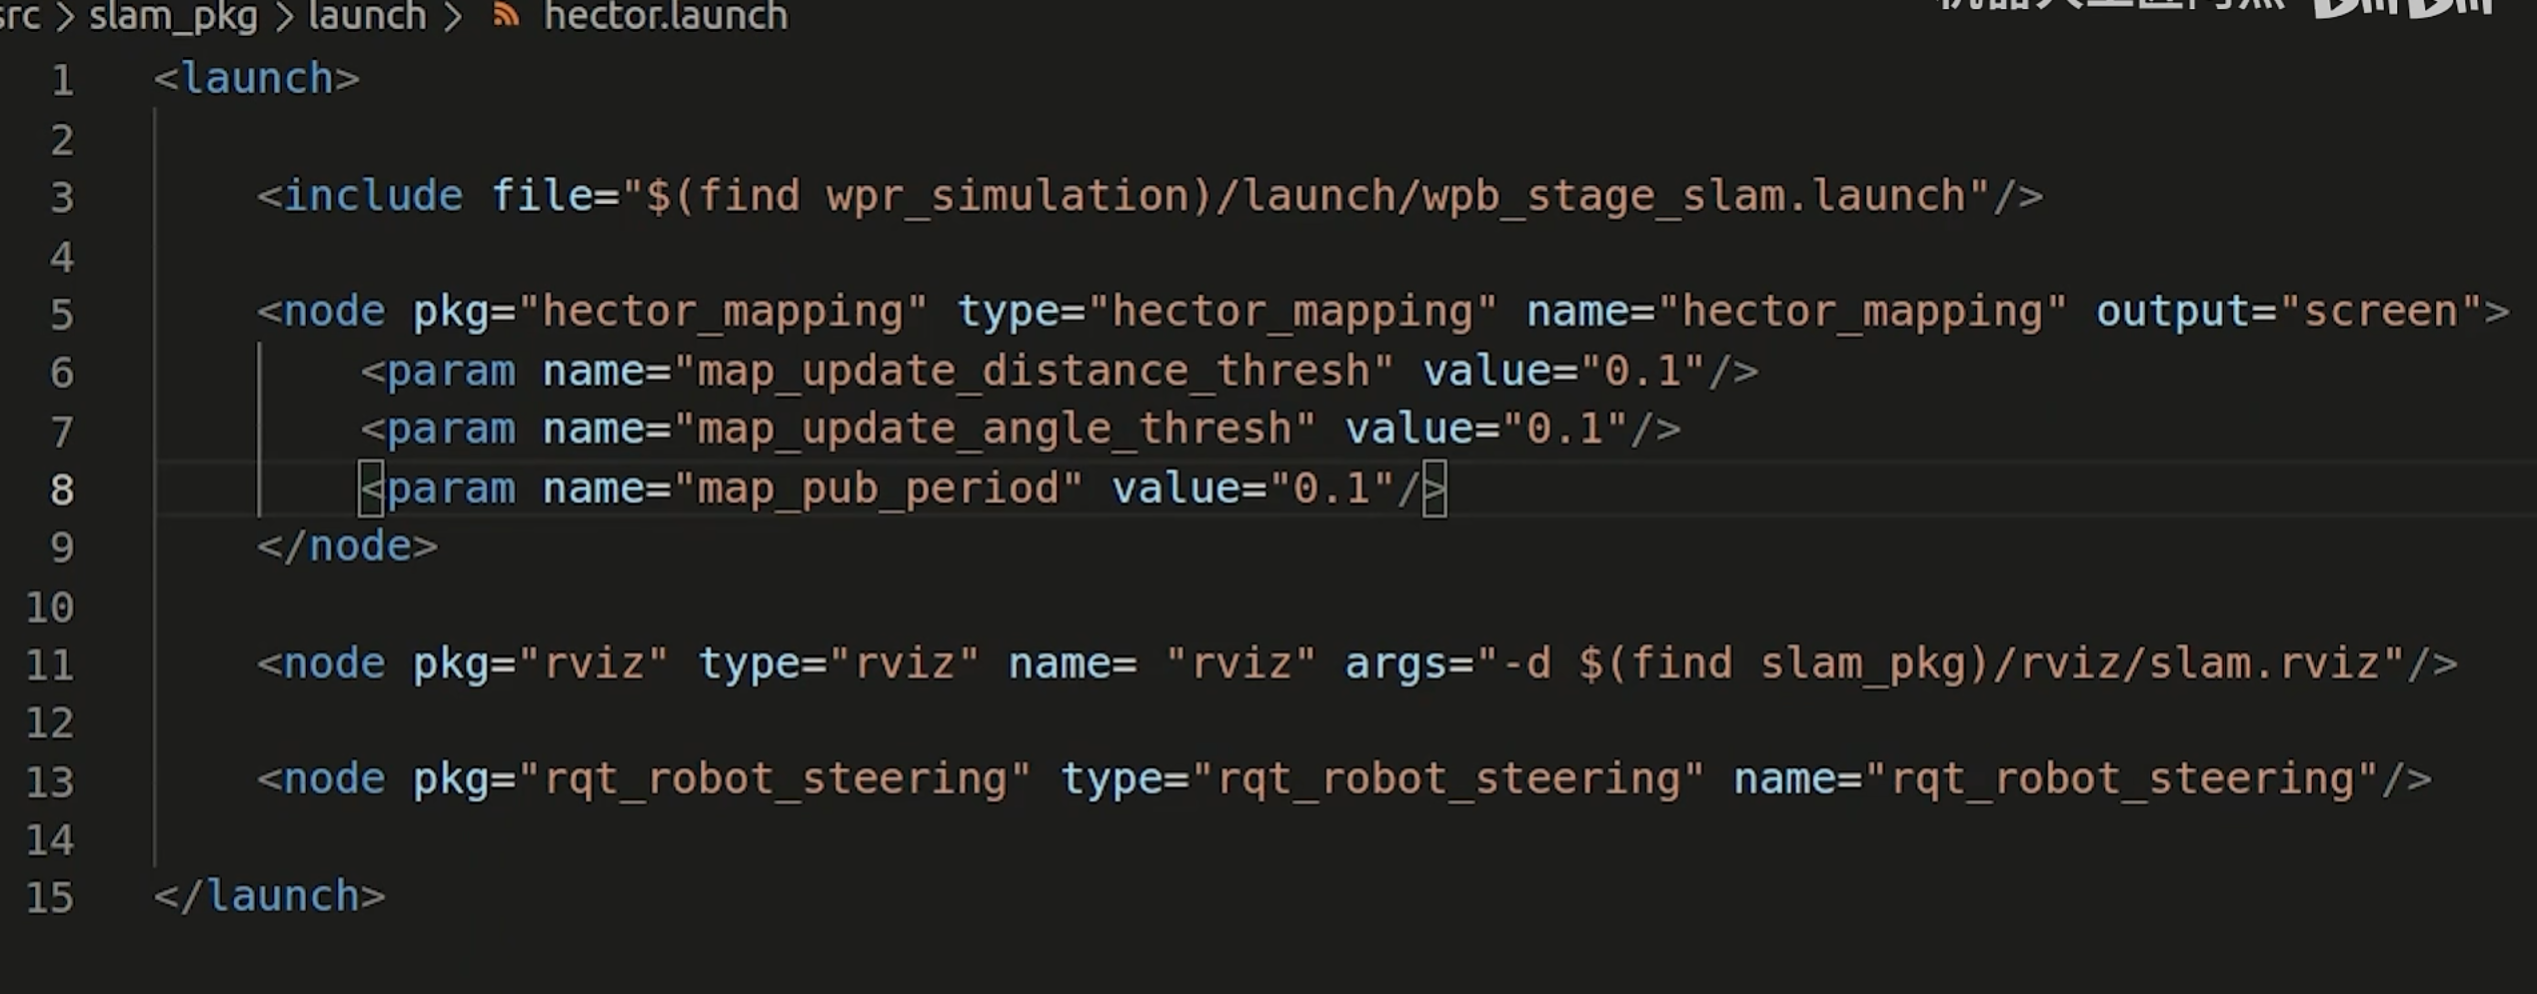
3 Hector_Mapping建图的参数设置
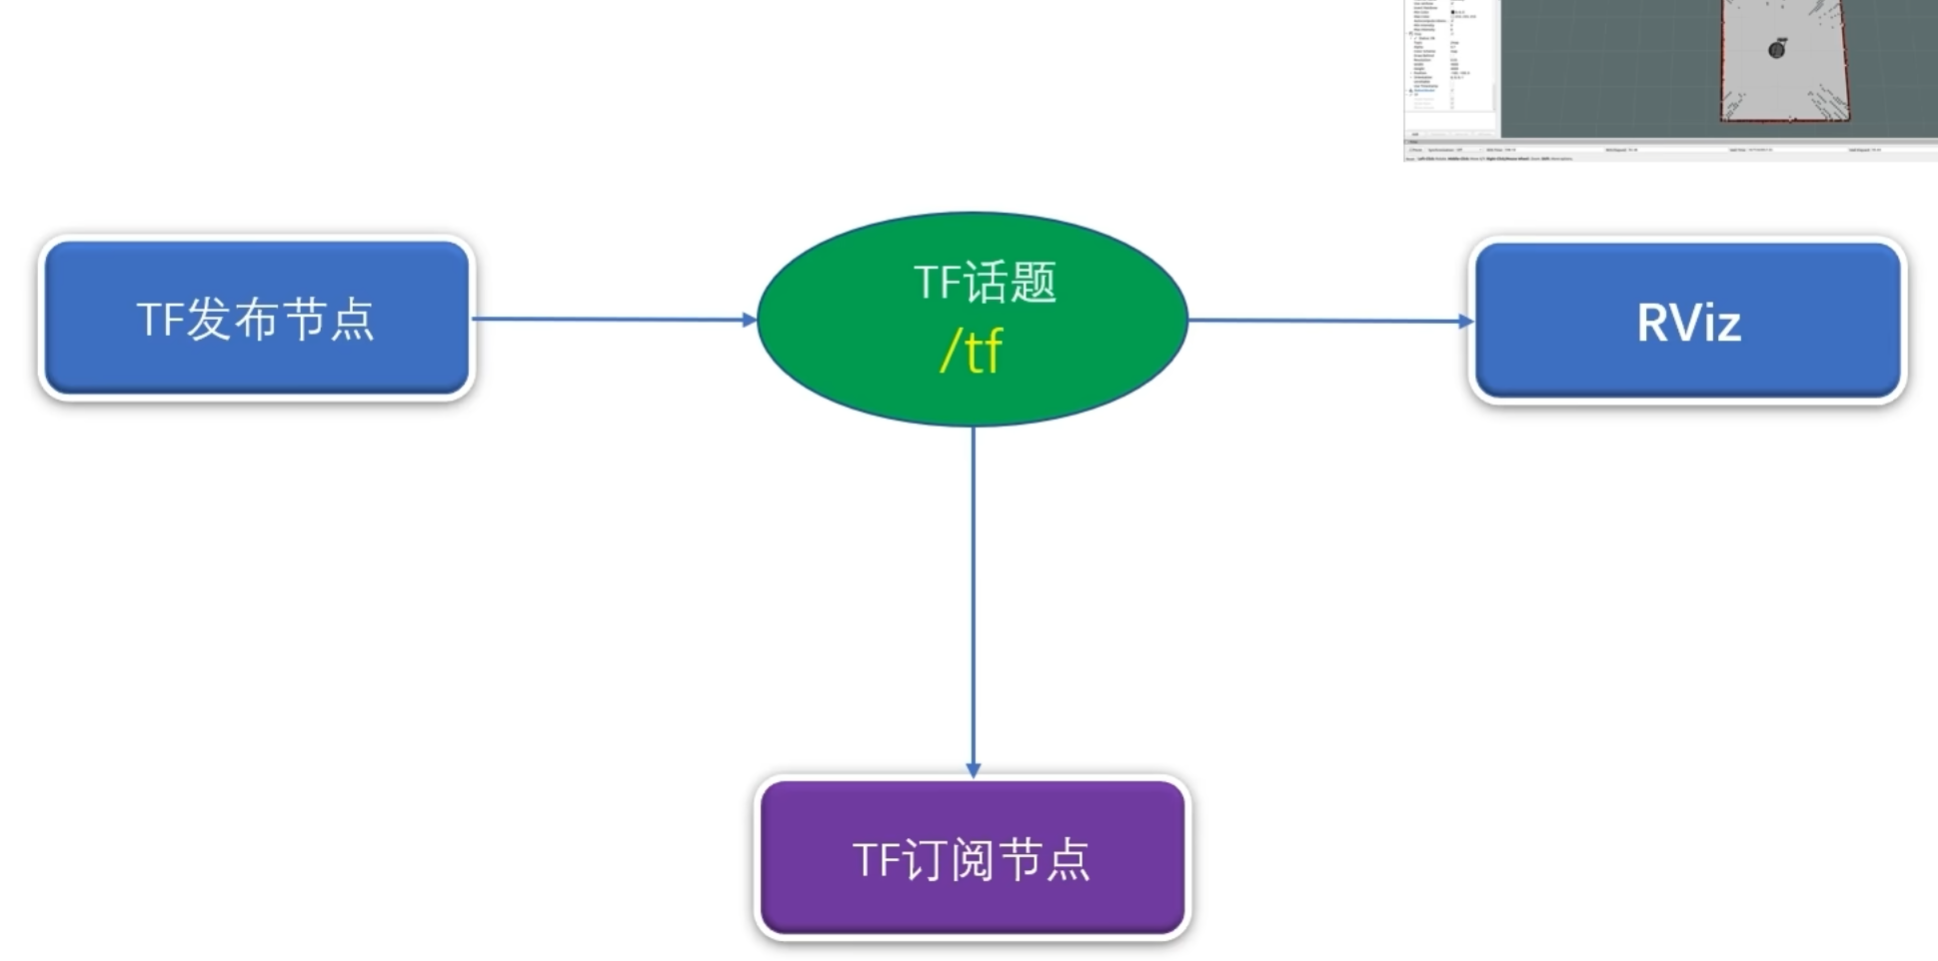
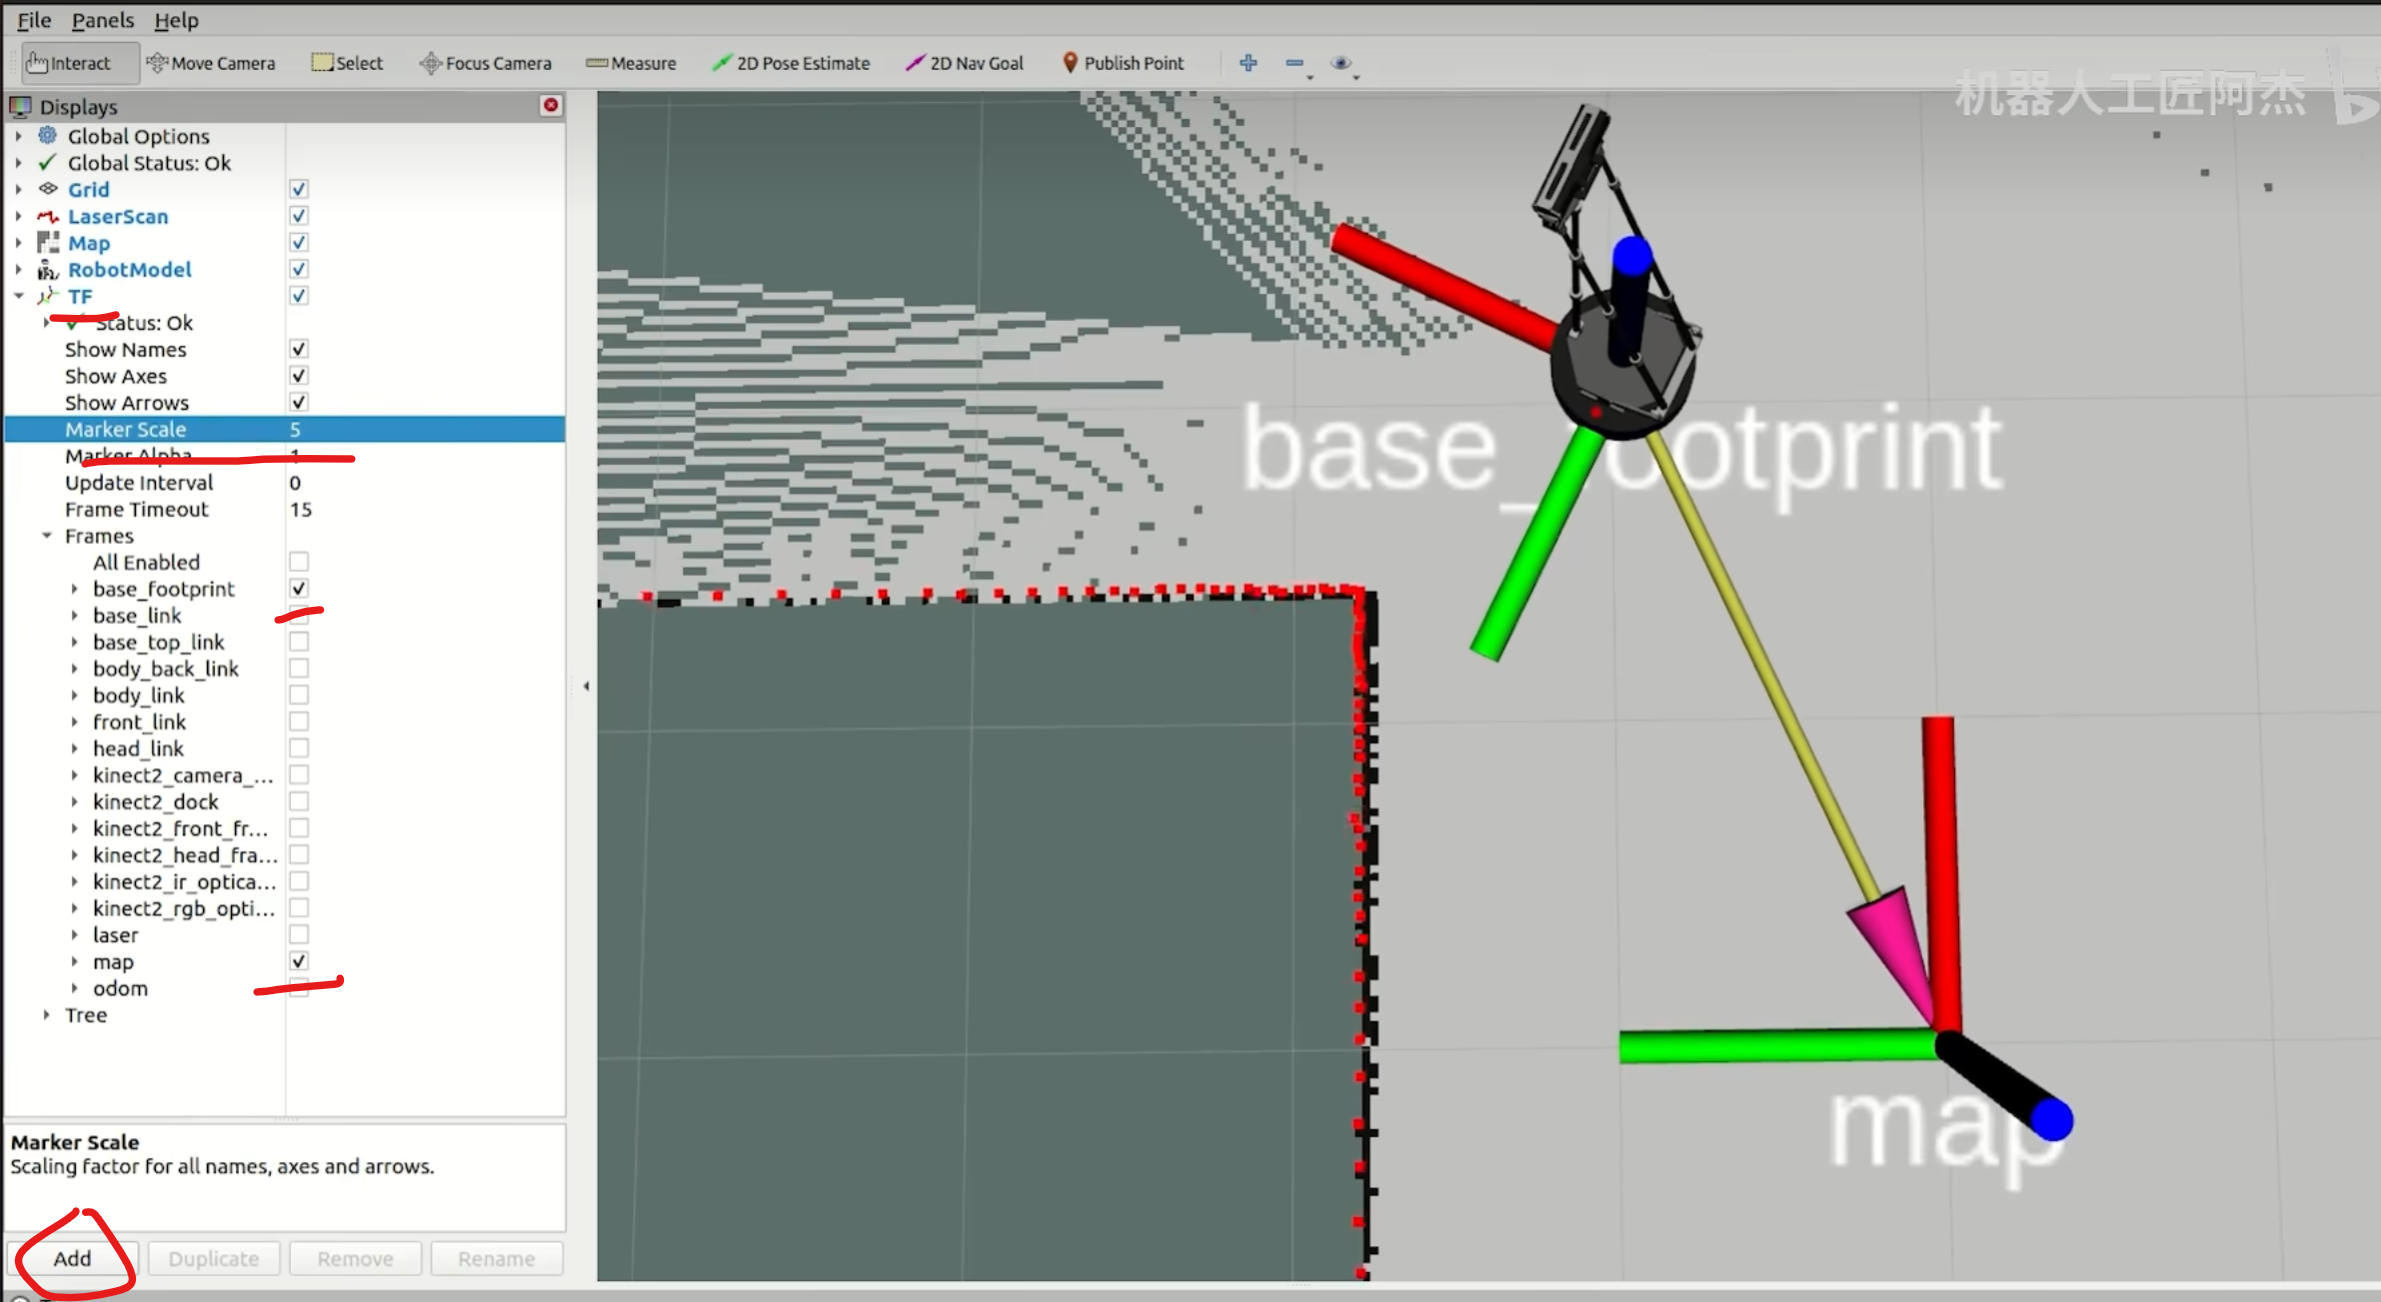
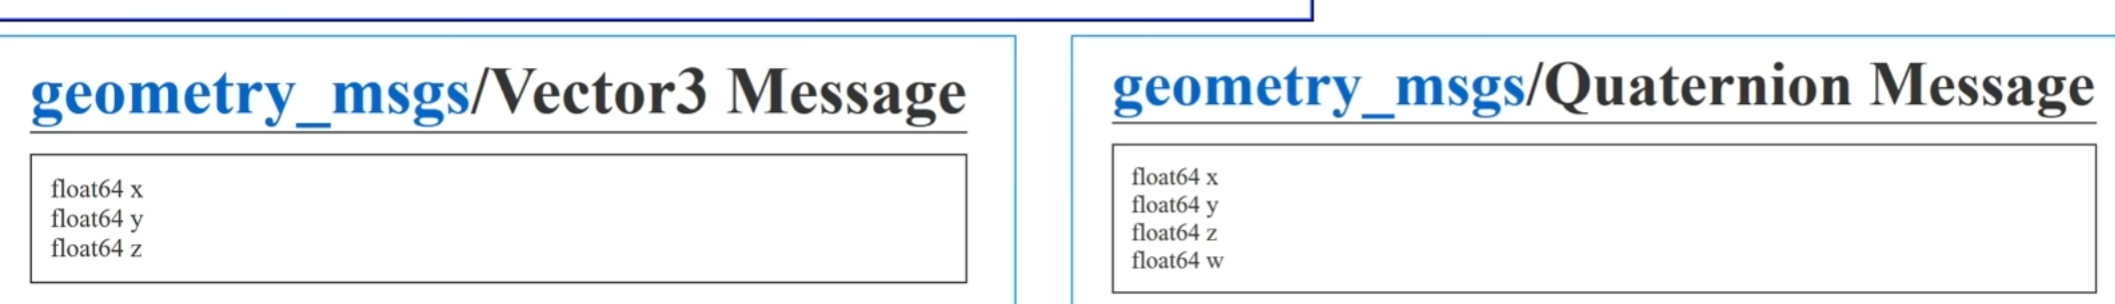
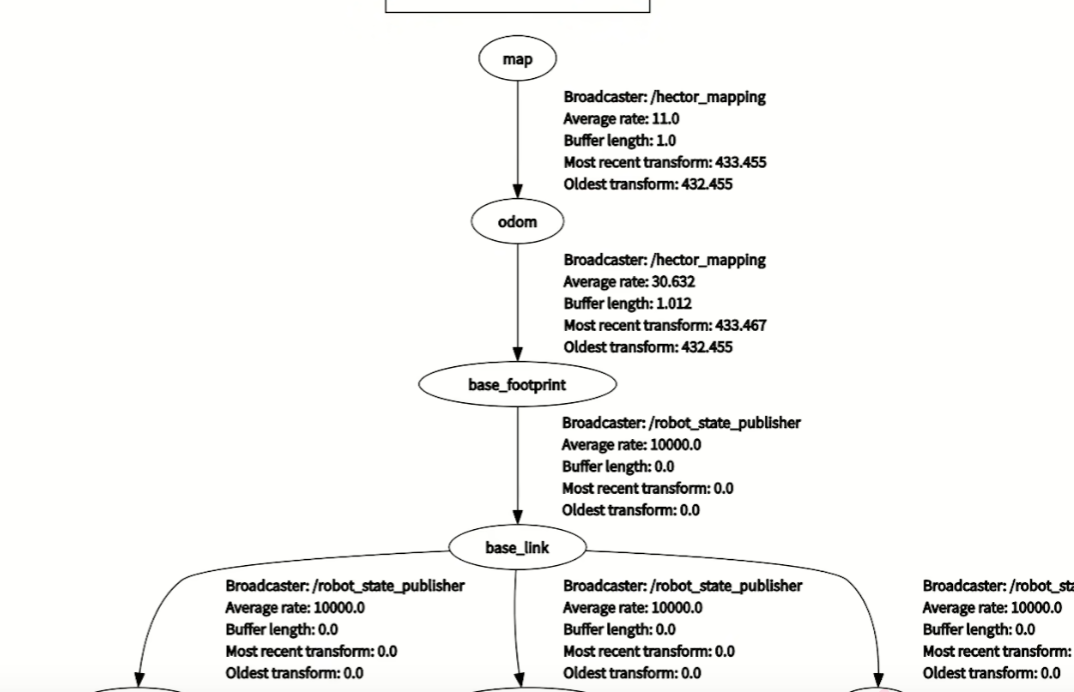
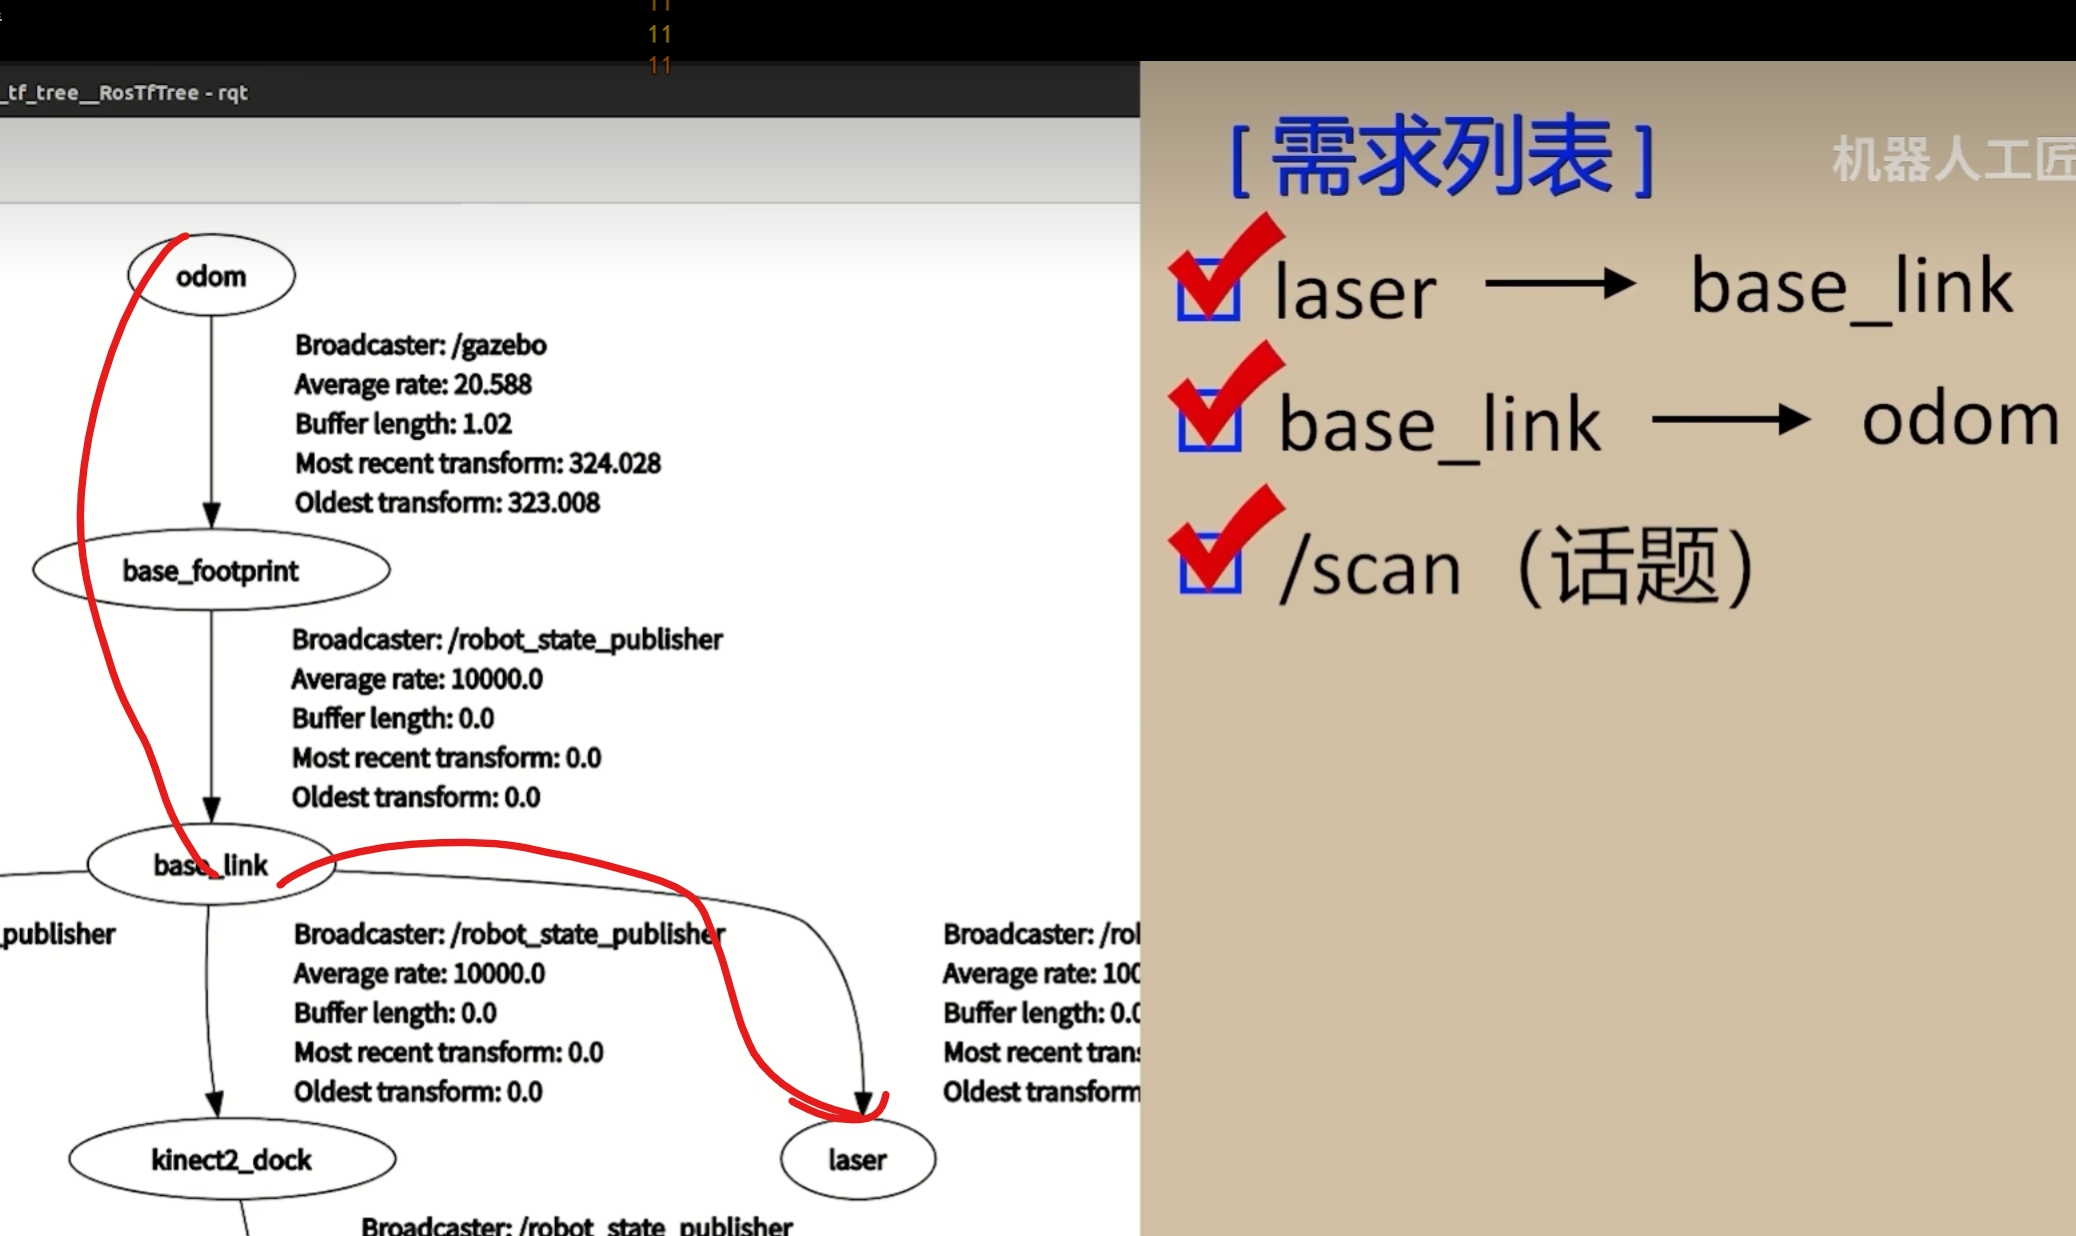
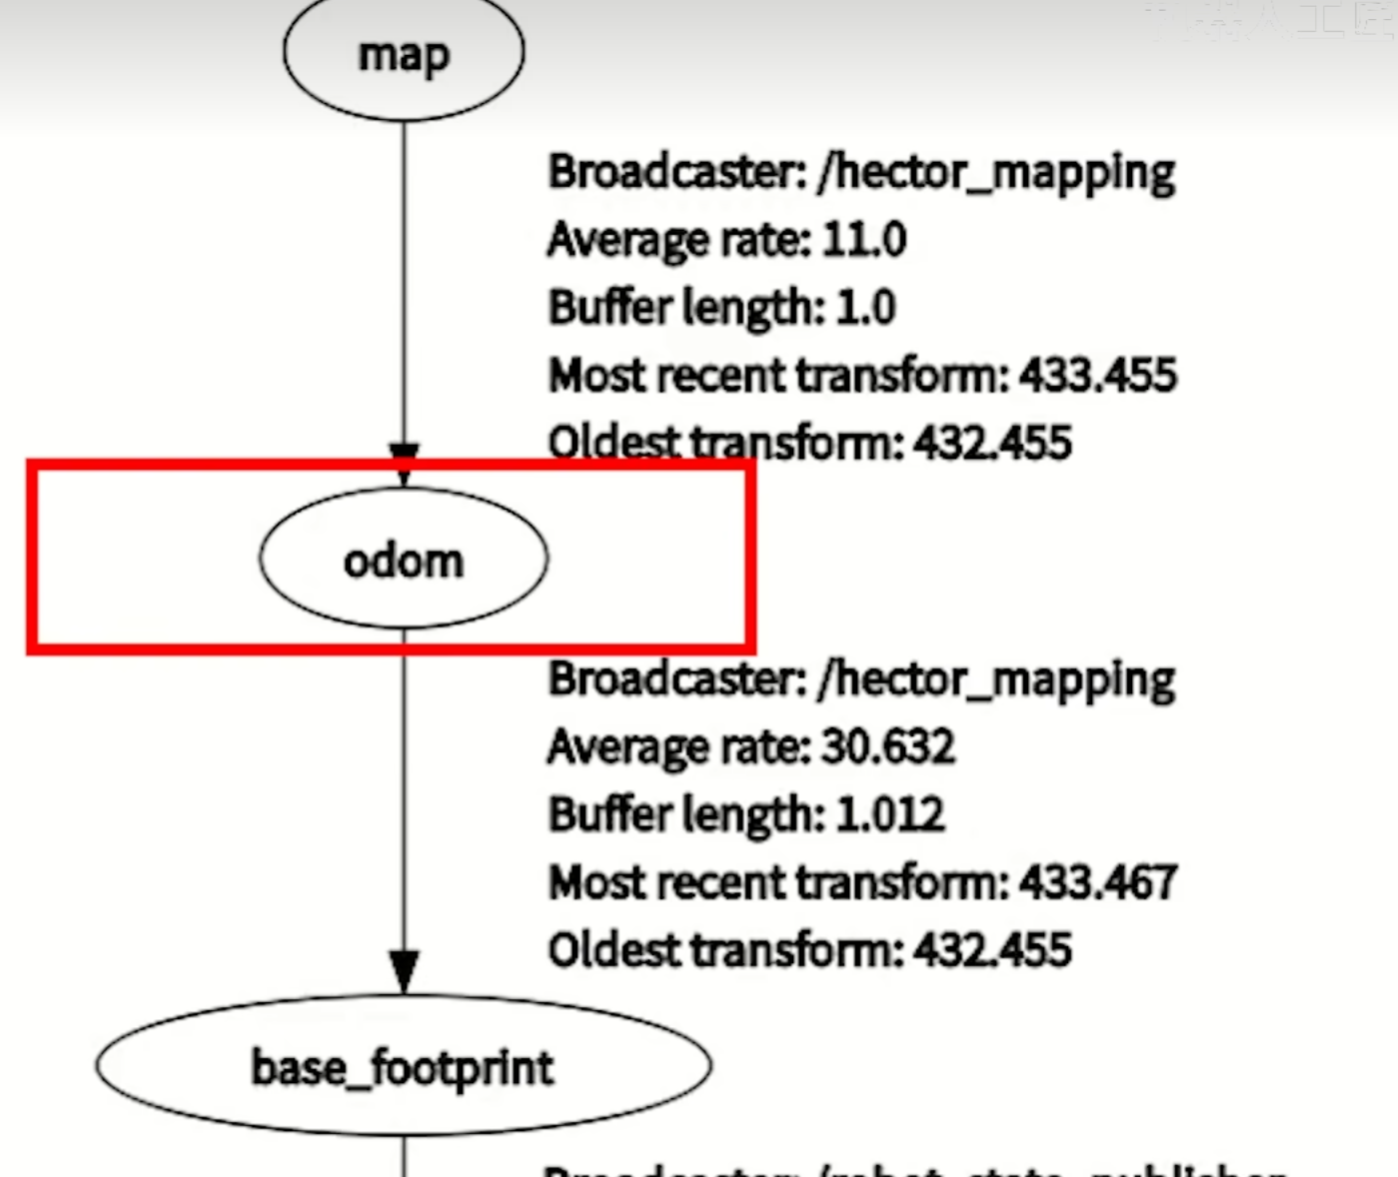
4 ros的TF系统

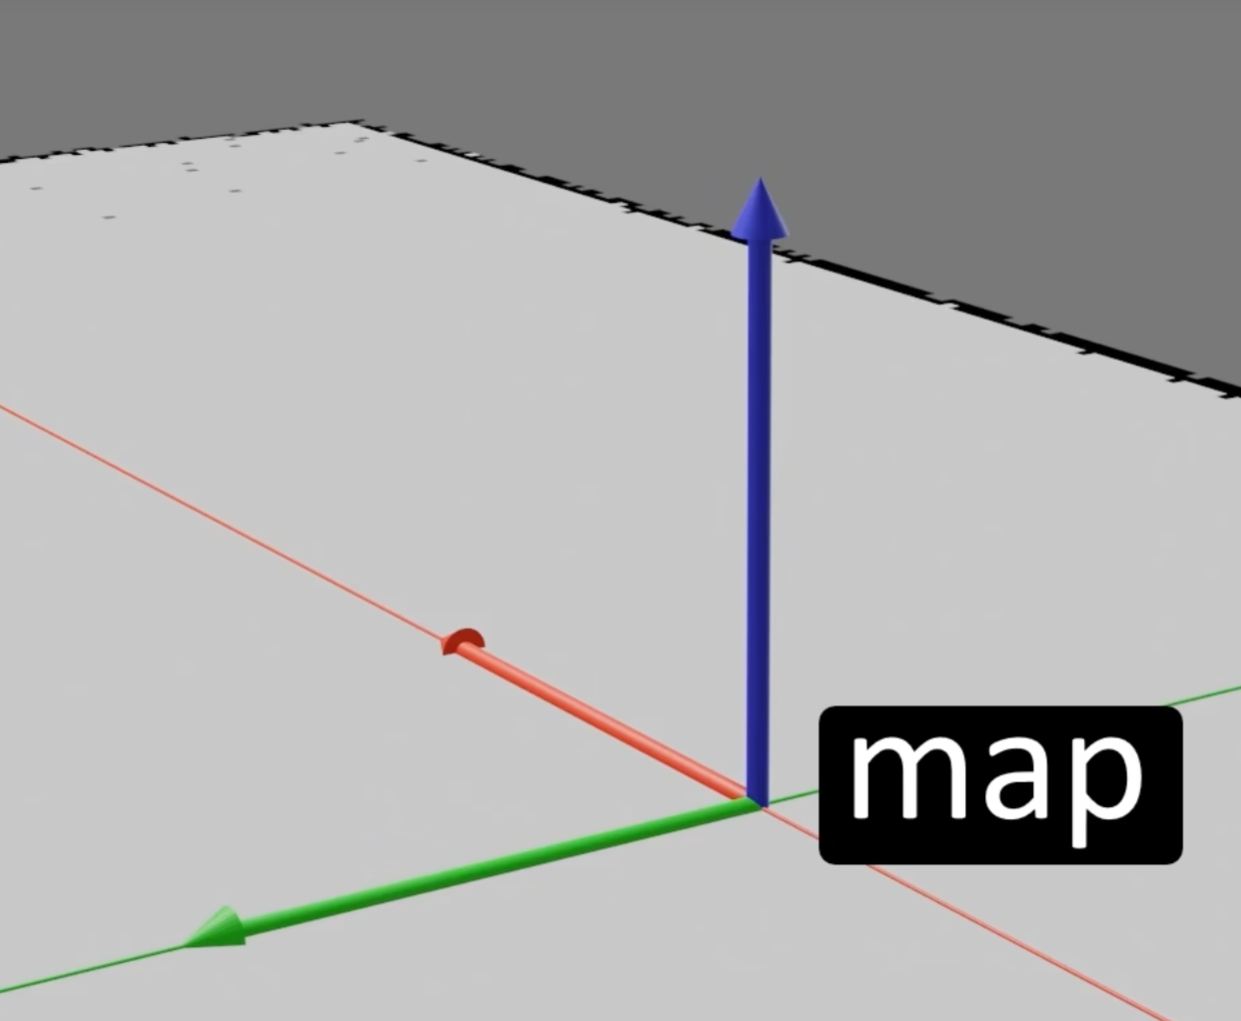
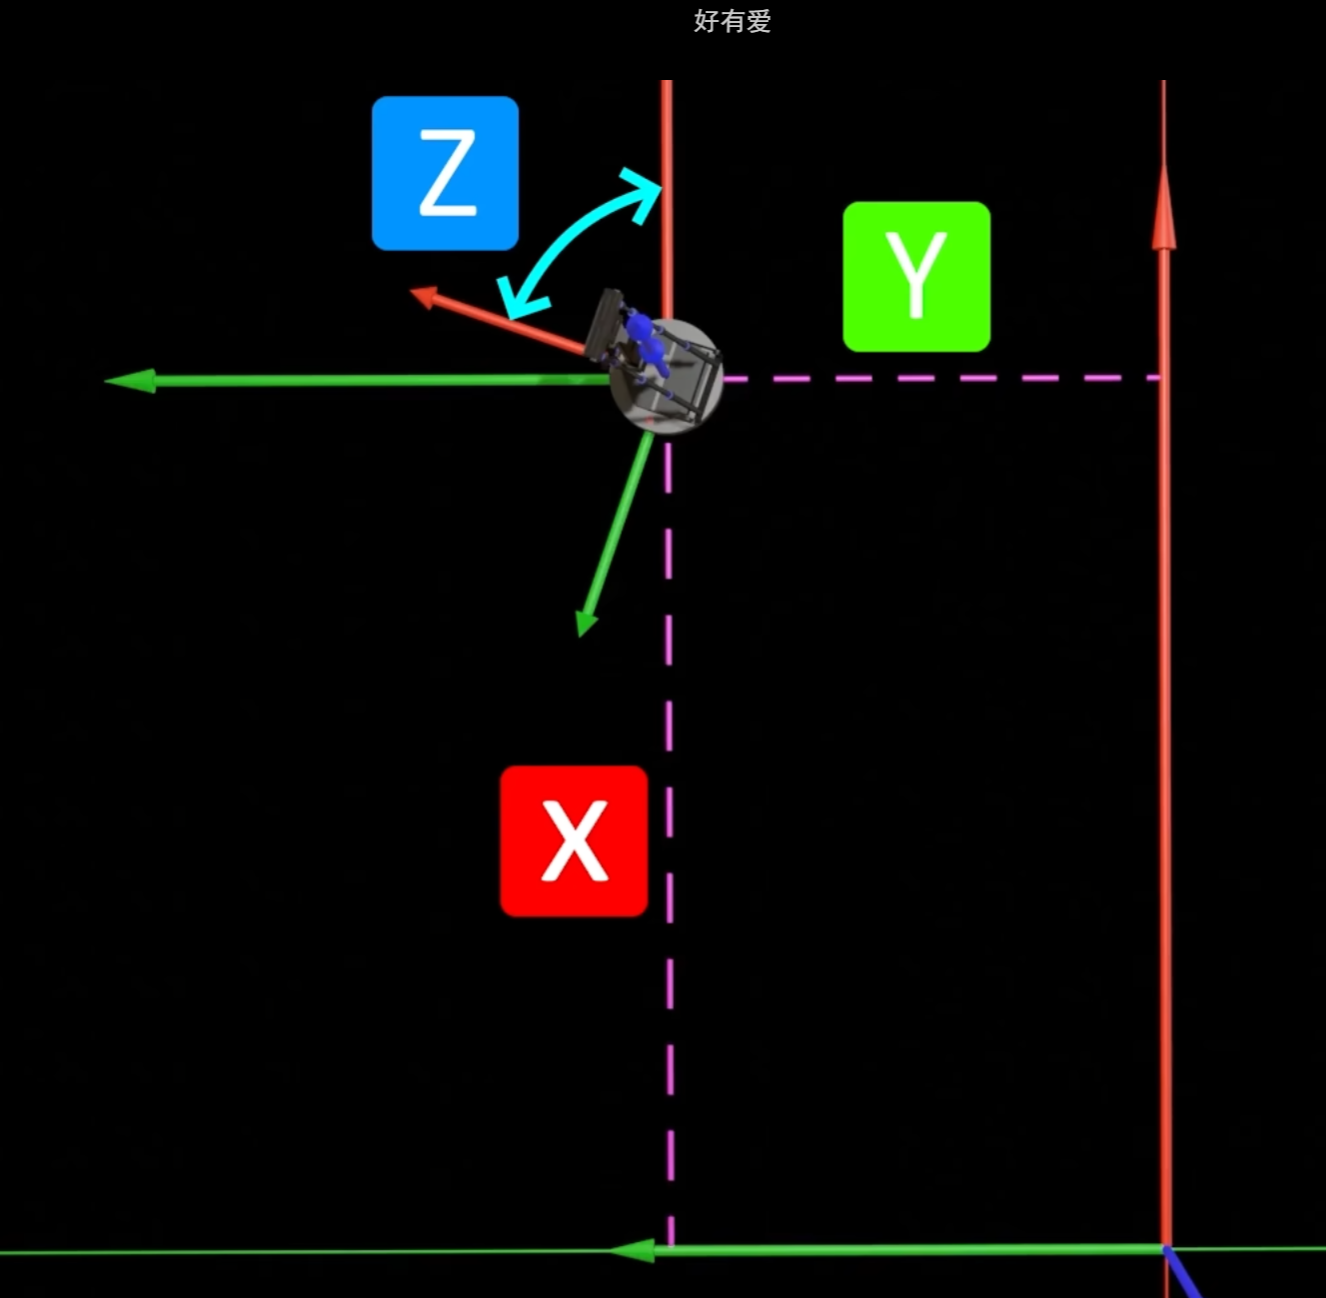
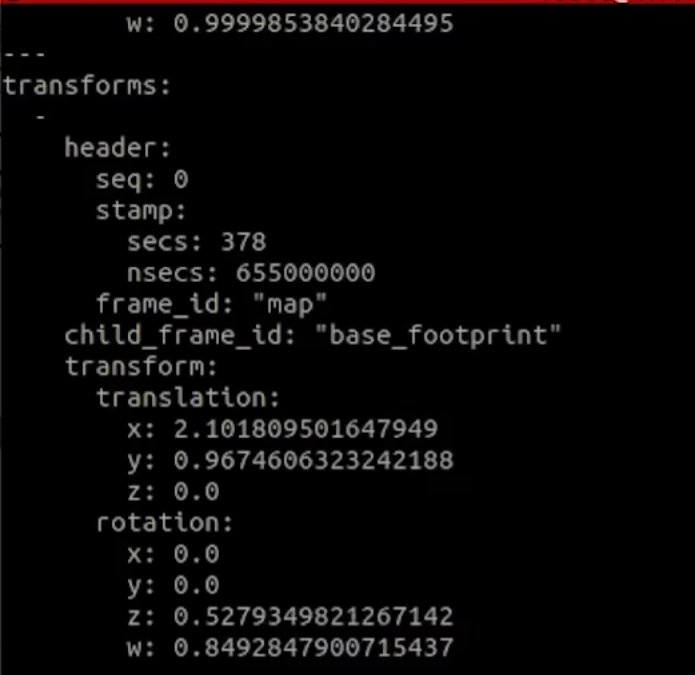
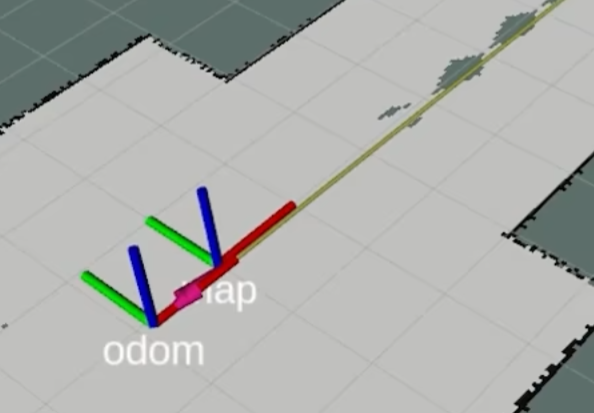
地图的坐标系( 机器人的原始位置)
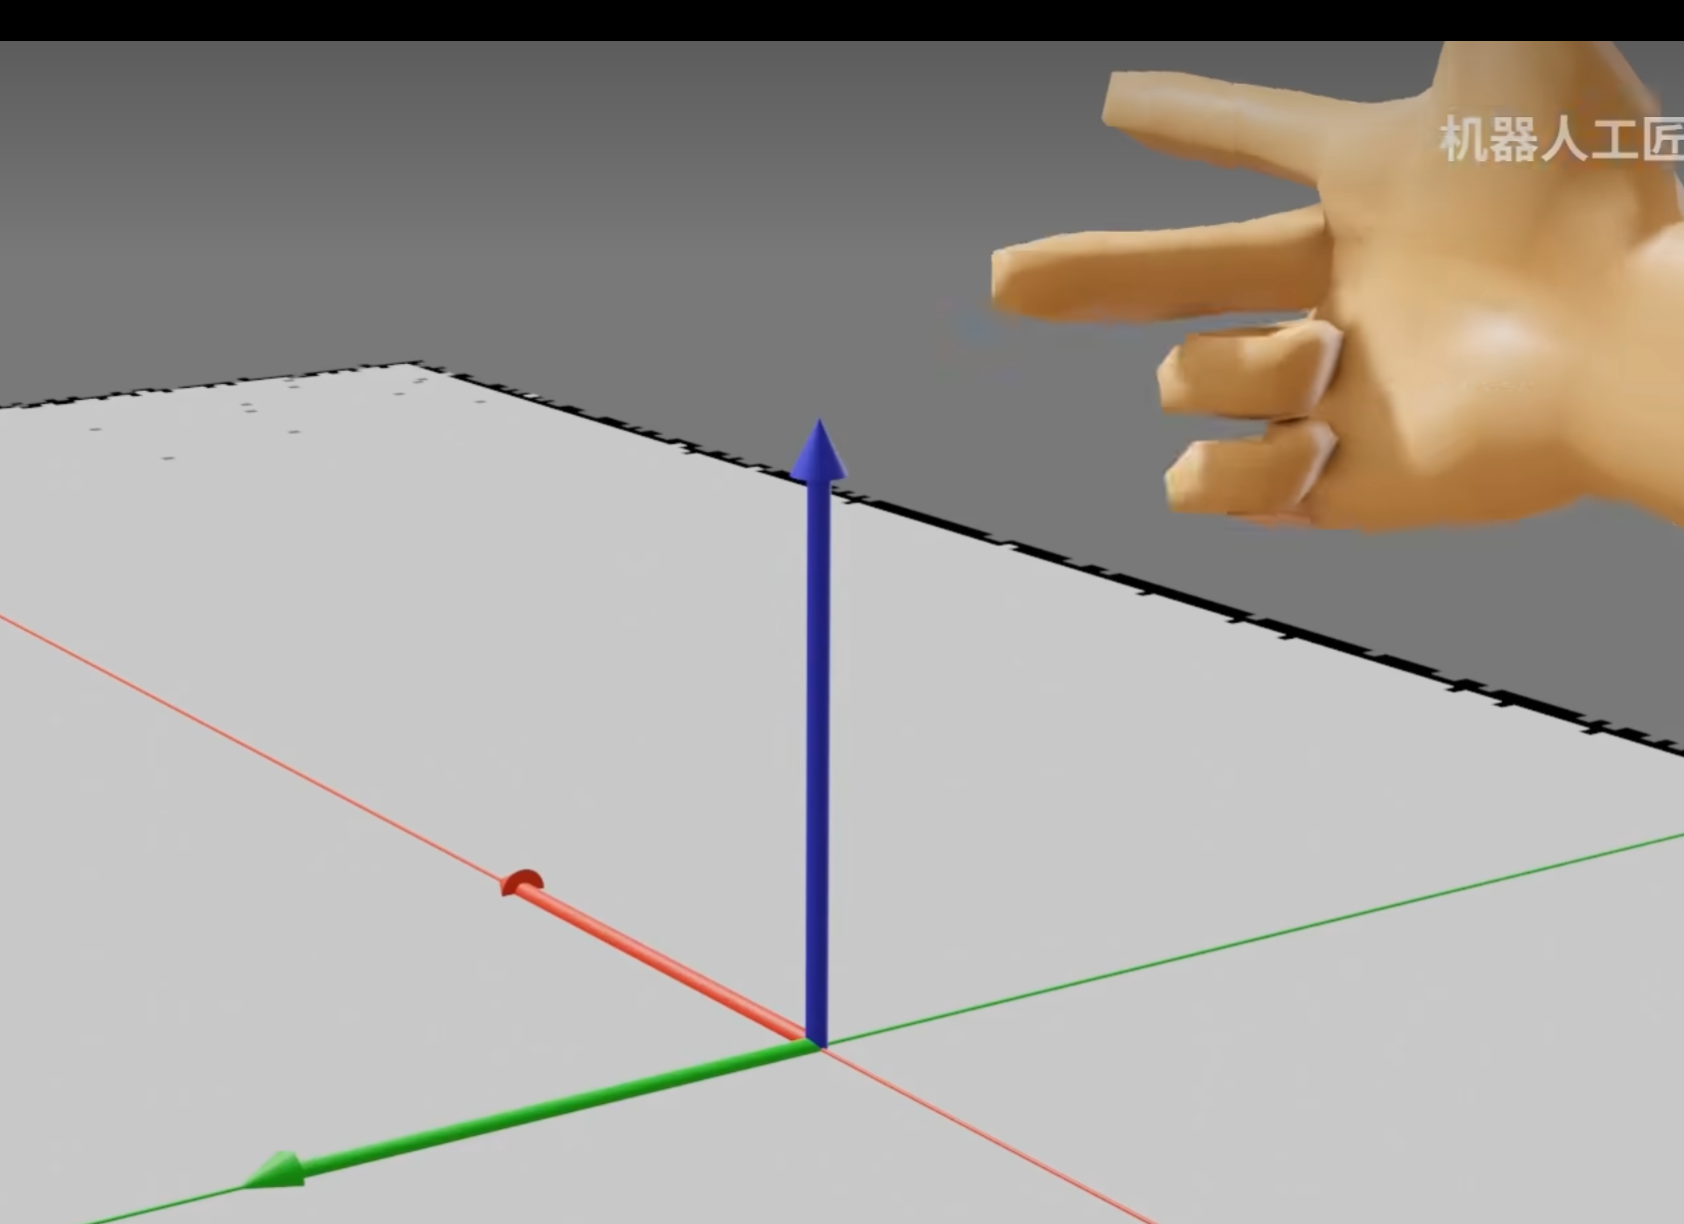
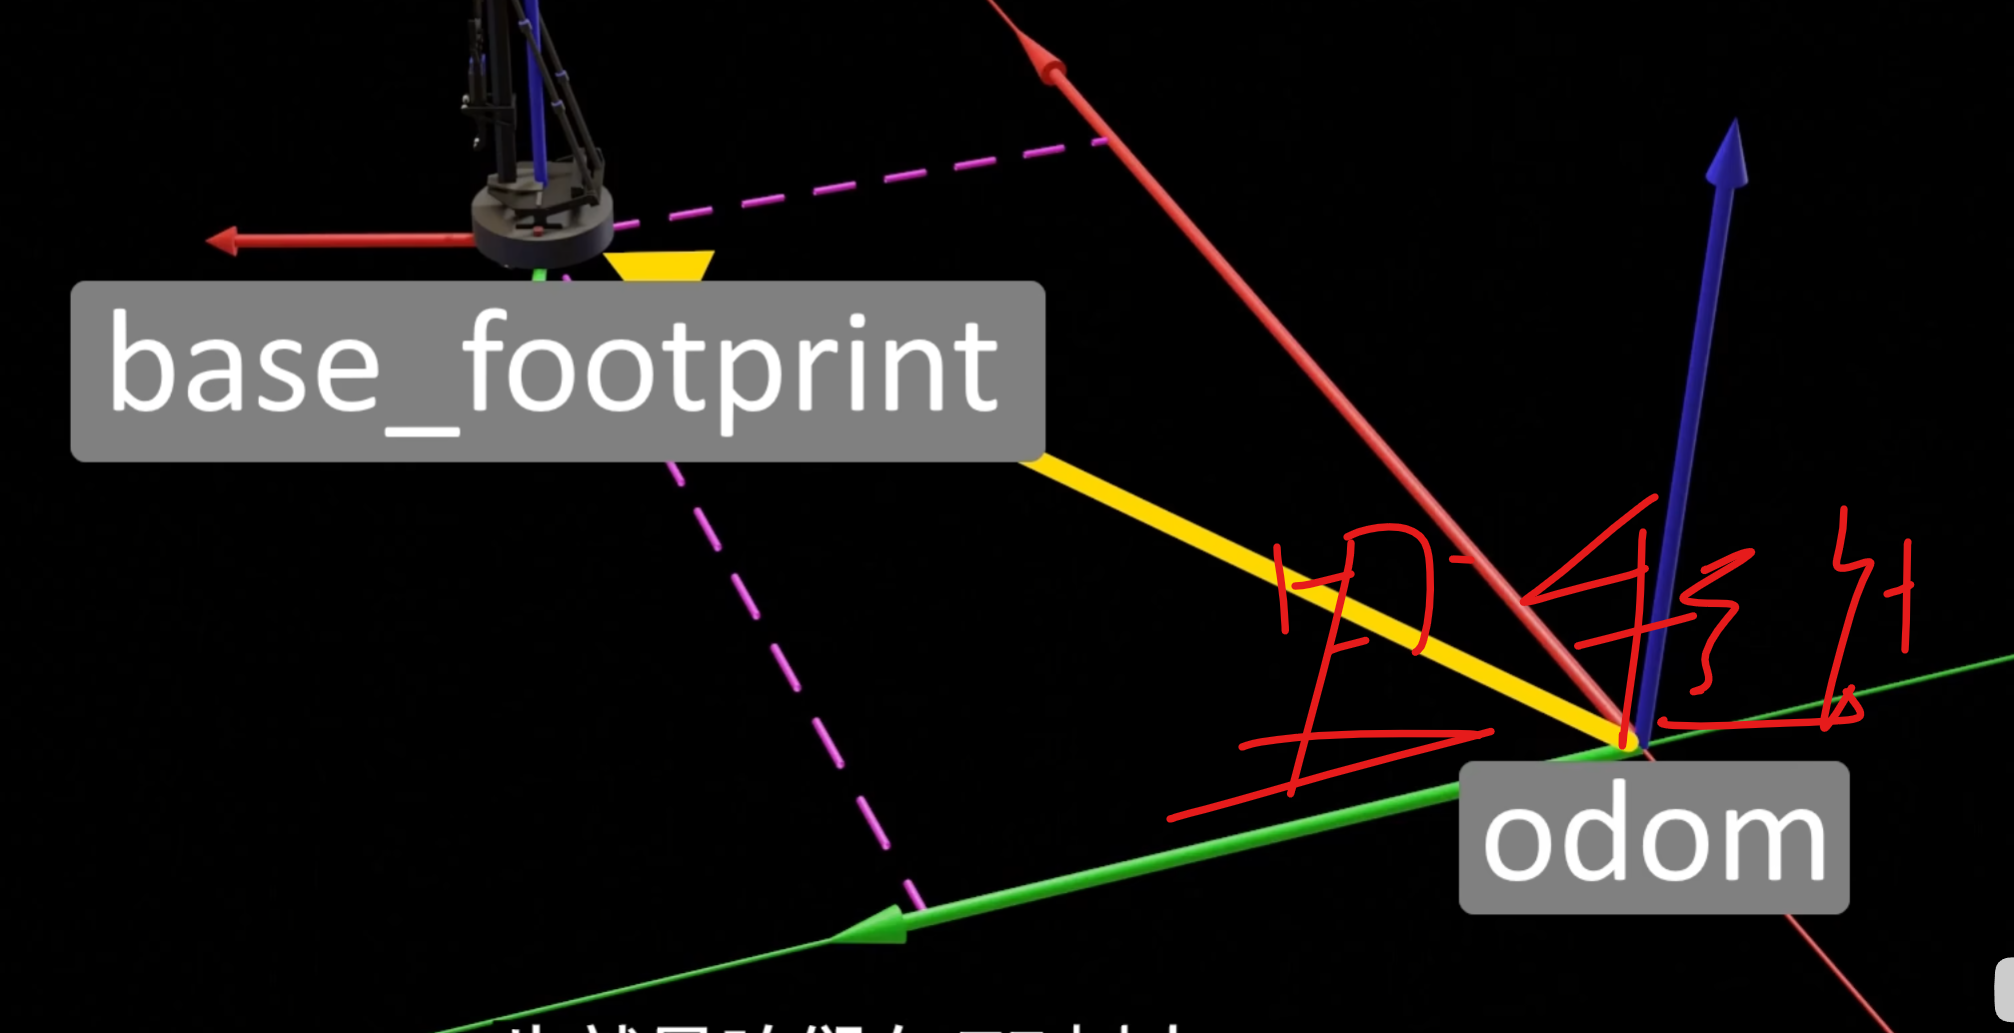
机器人坐标系 从地盘中心看
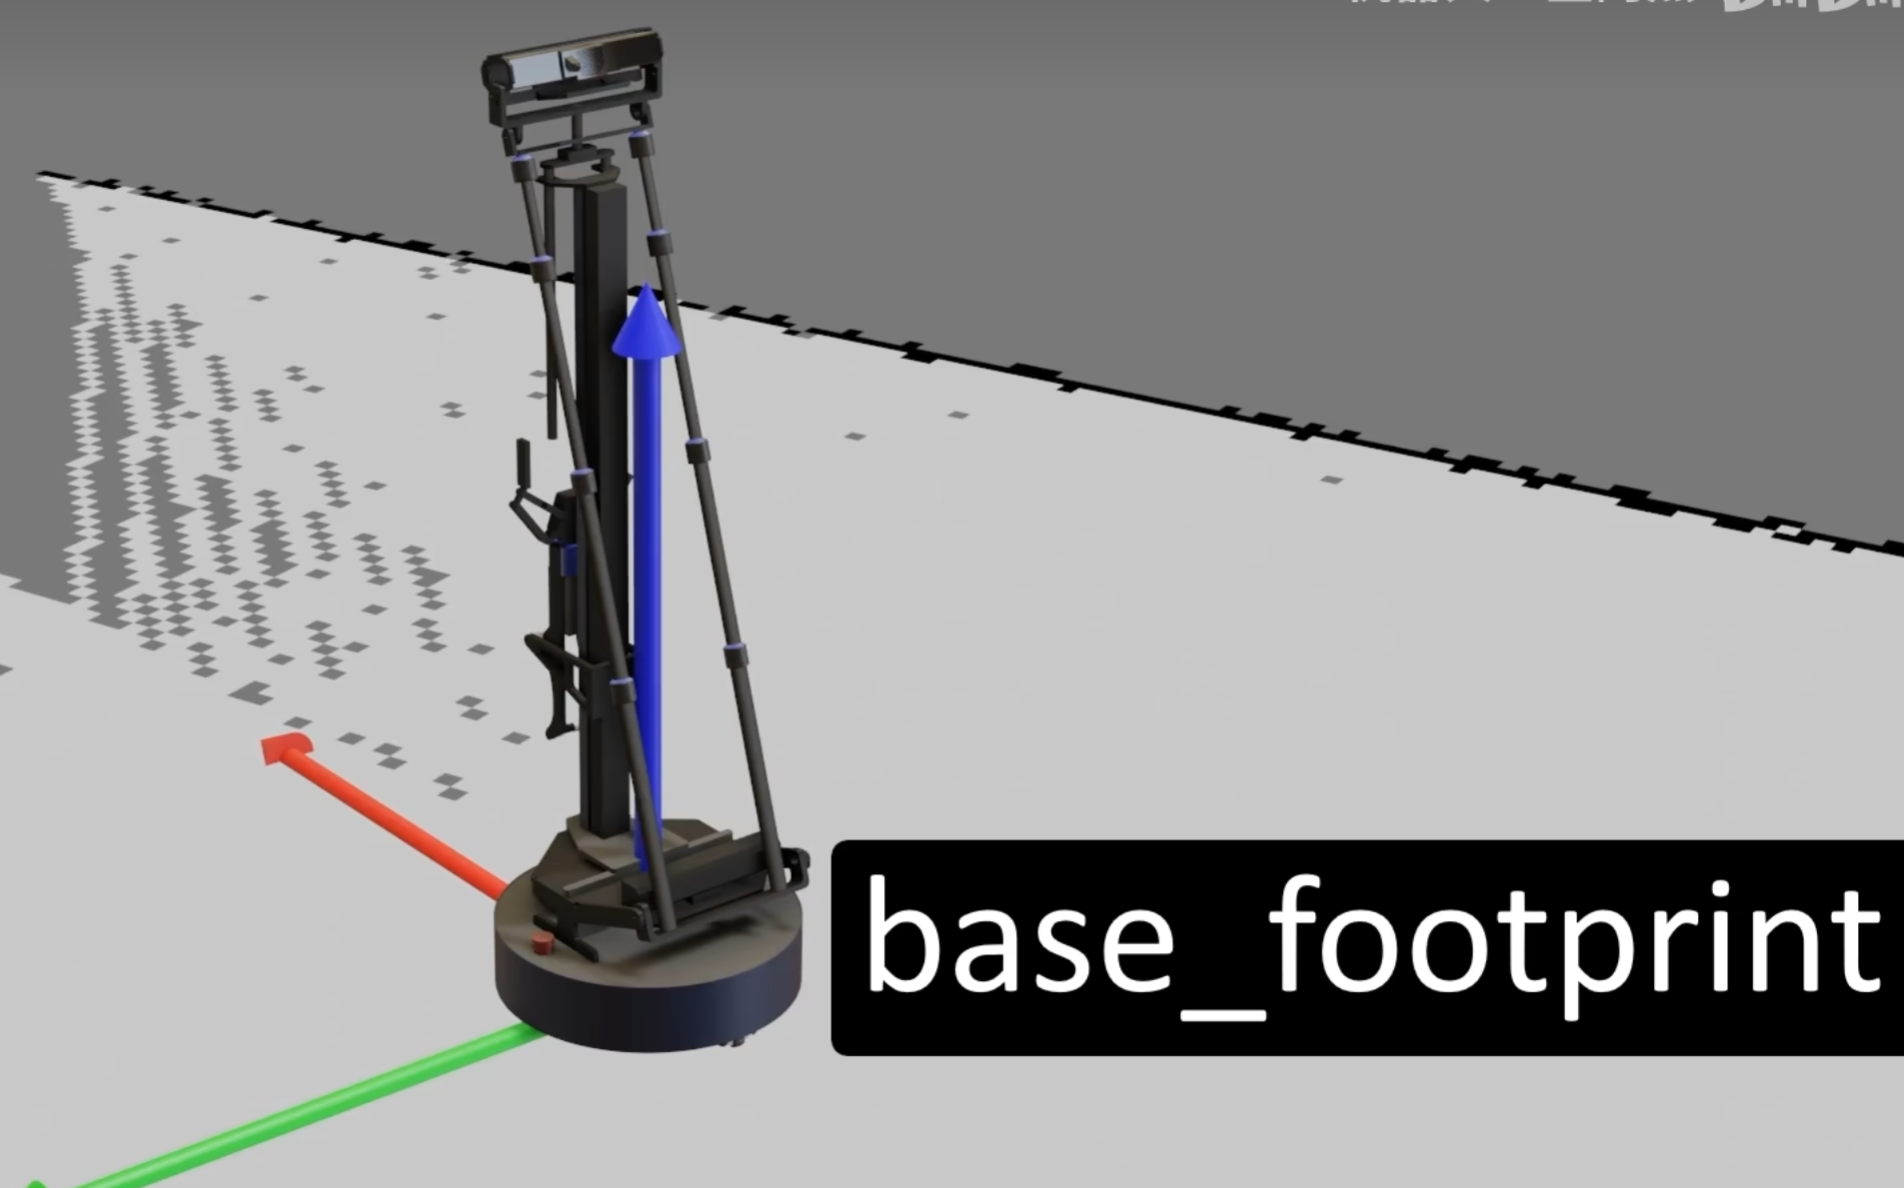
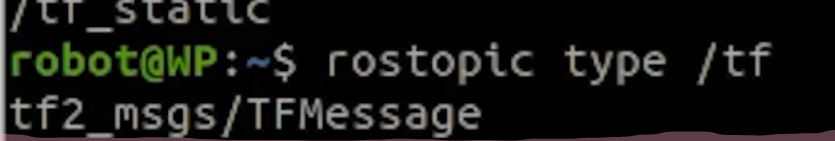
寻找ts的数据
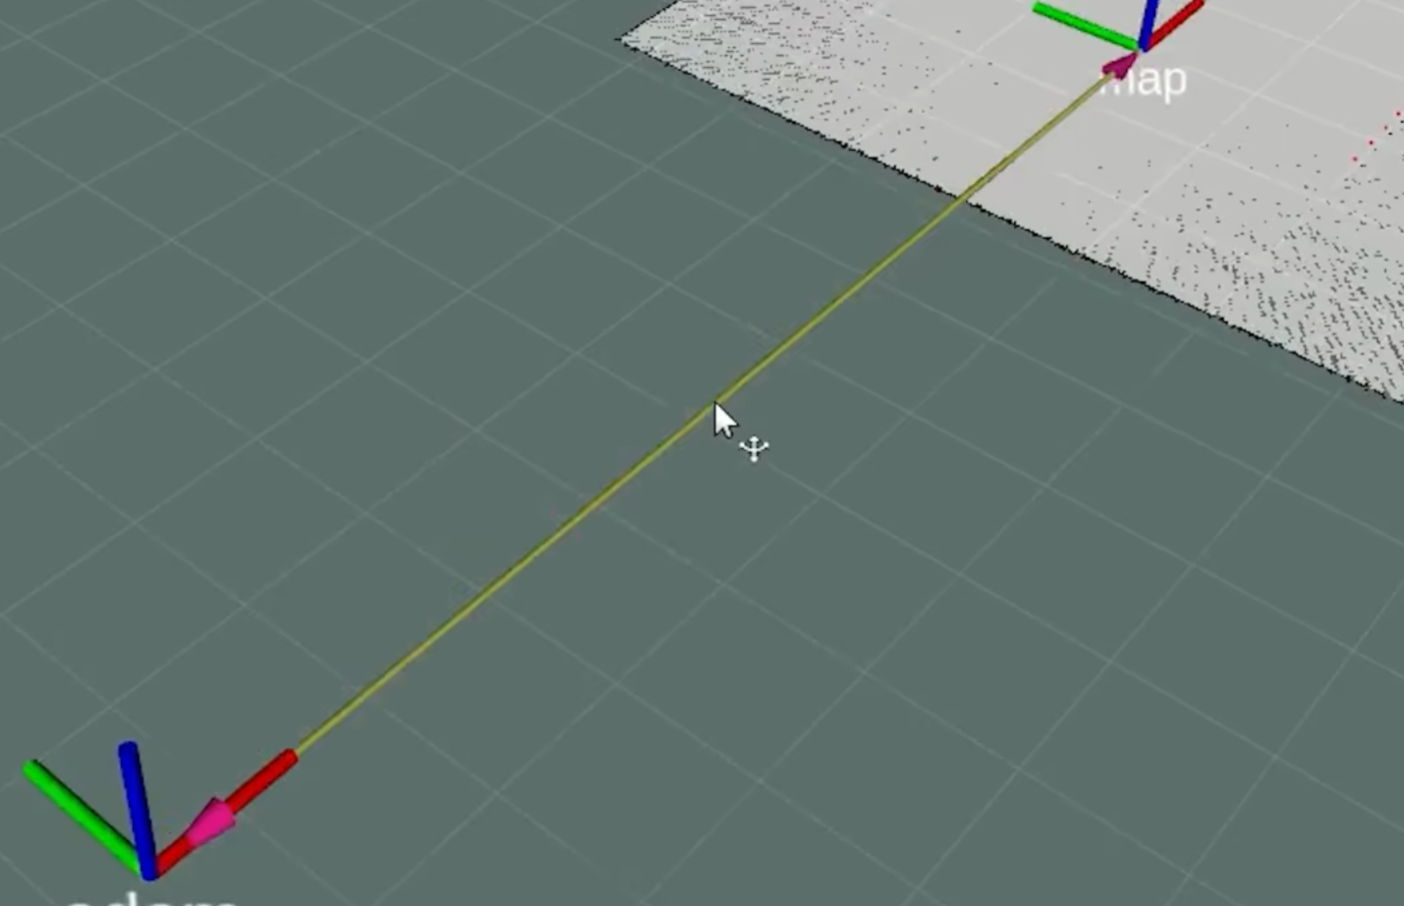
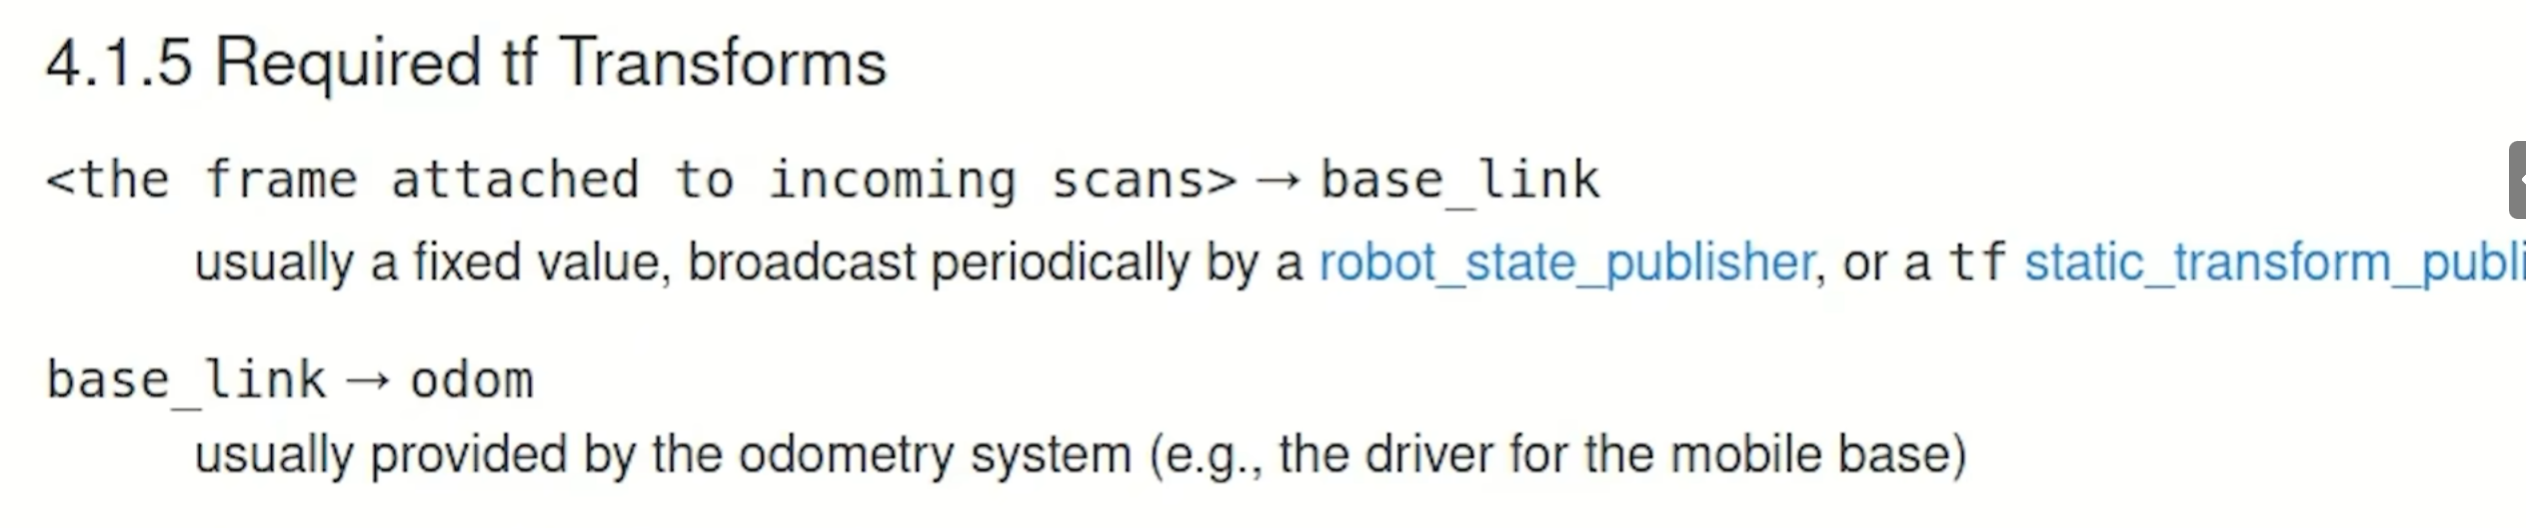
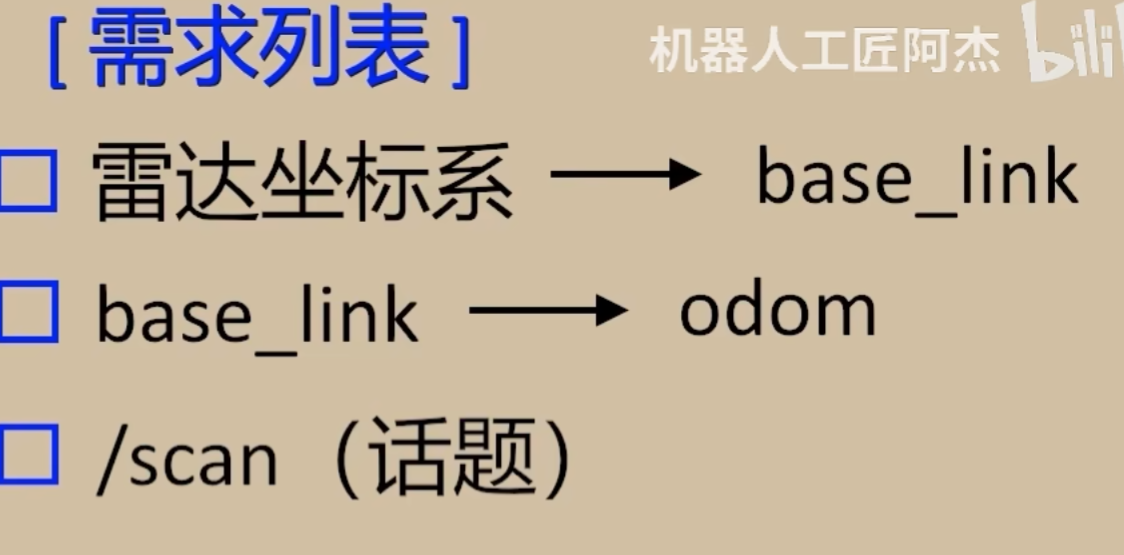
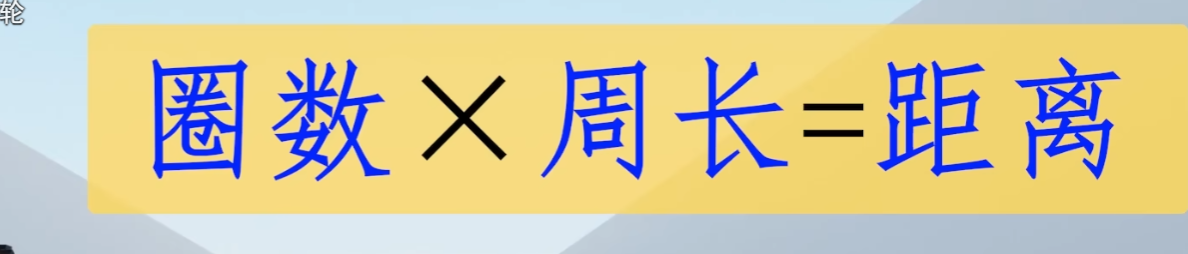
5 什么是里程计
没有特征值了(一直是直线) 感觉是没动 所以不刷新了
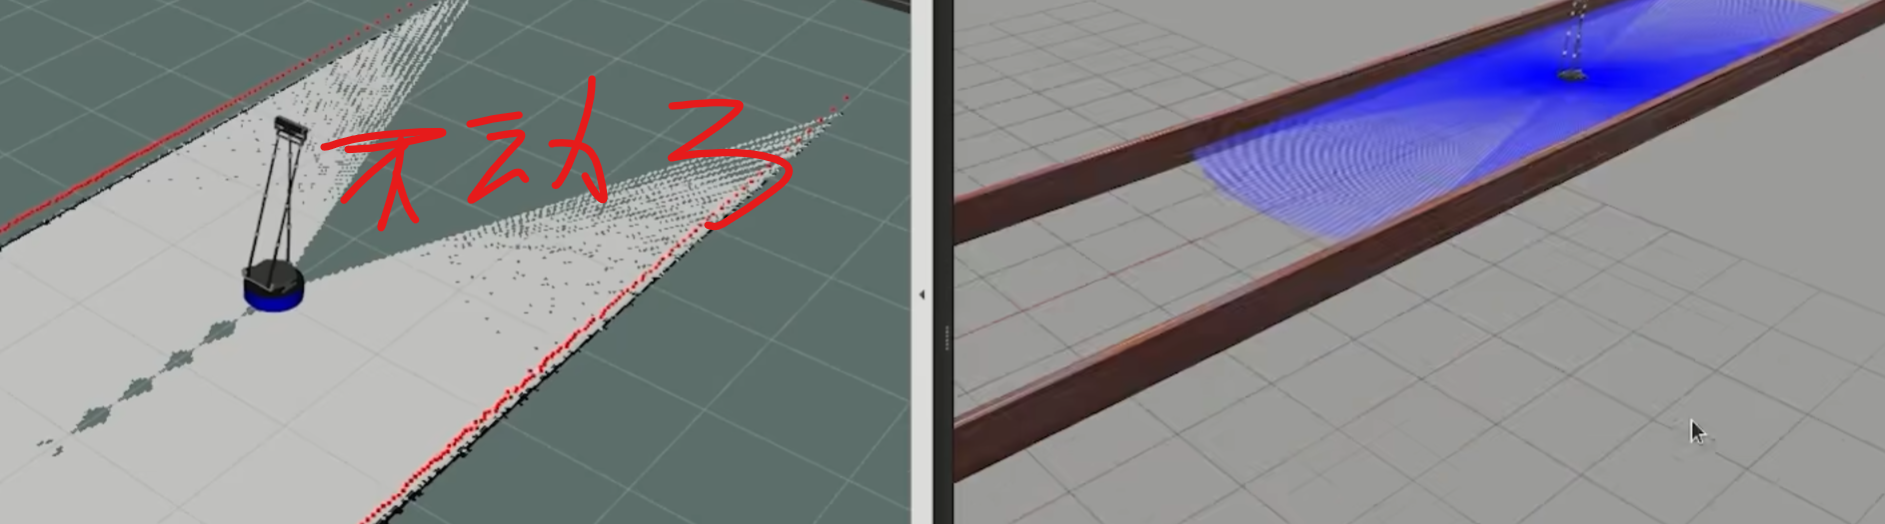
考虑里程器
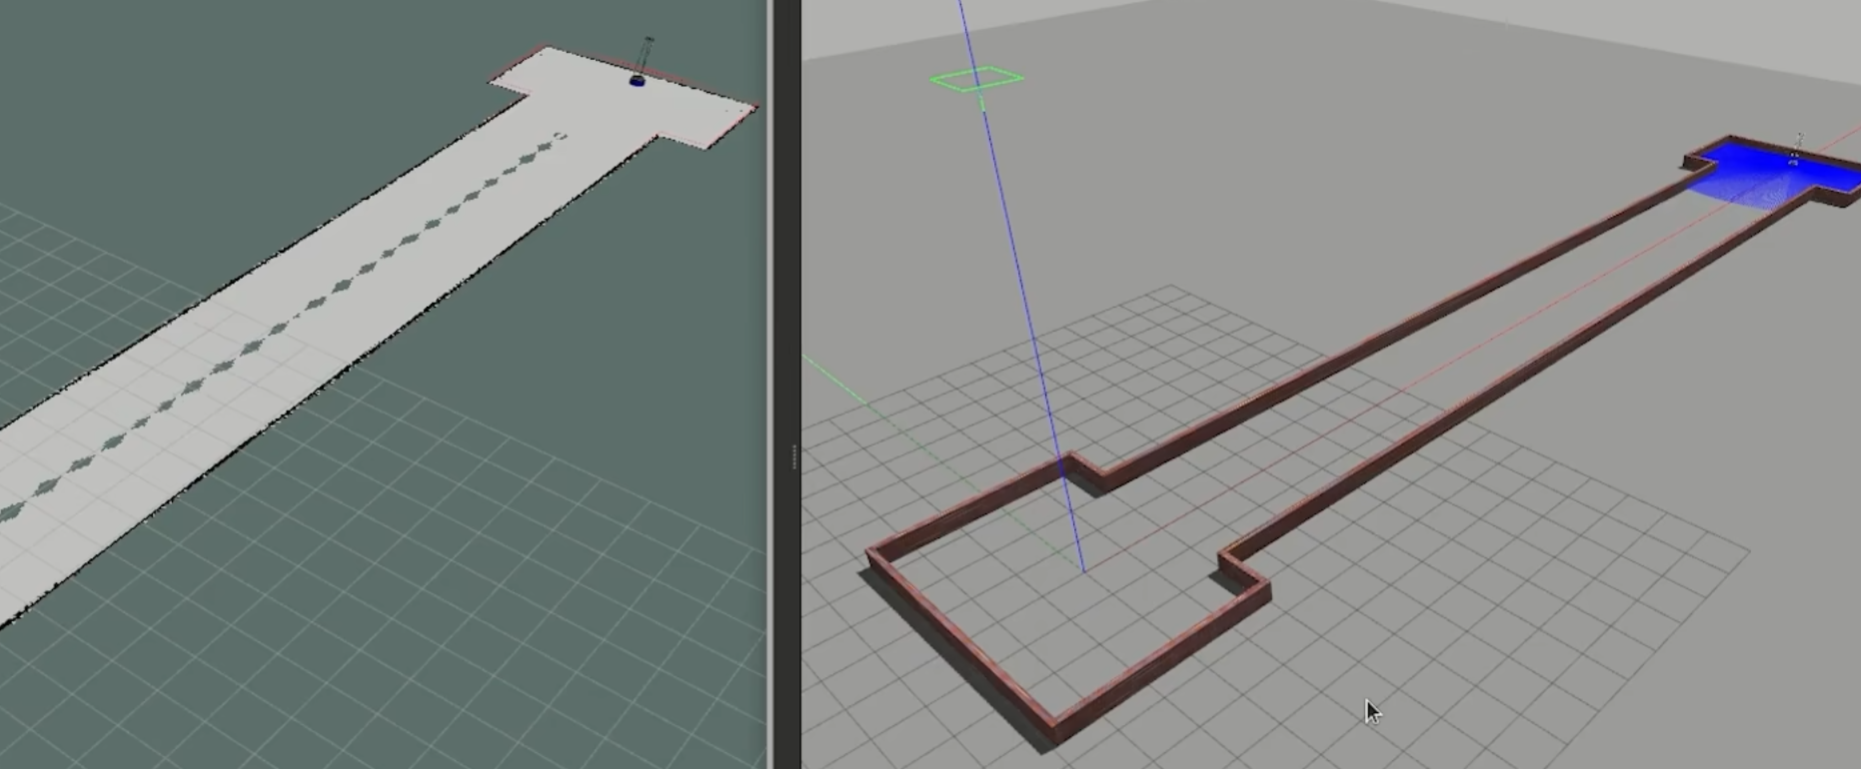
可以用这个检查位移
6 Gampping进行SLAM构图

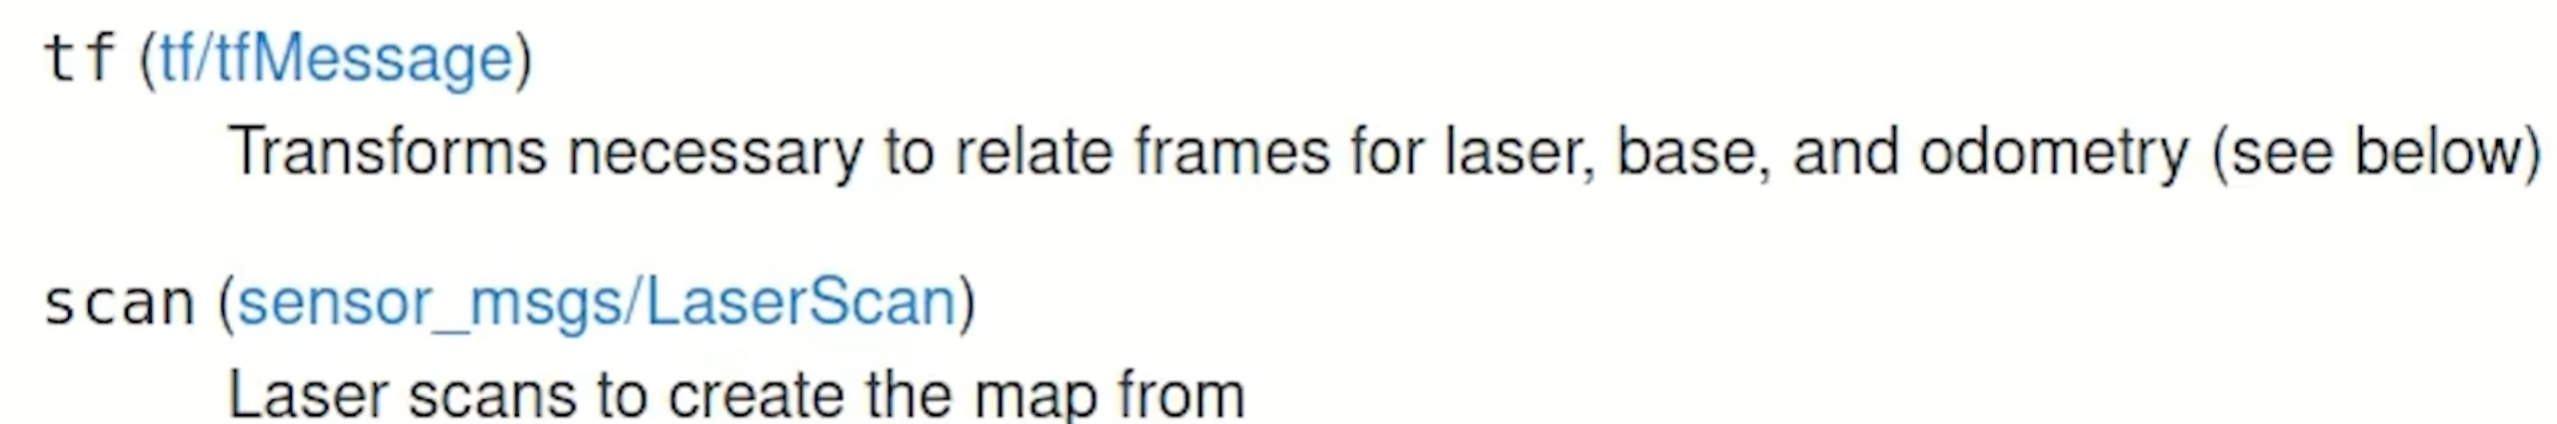
输入
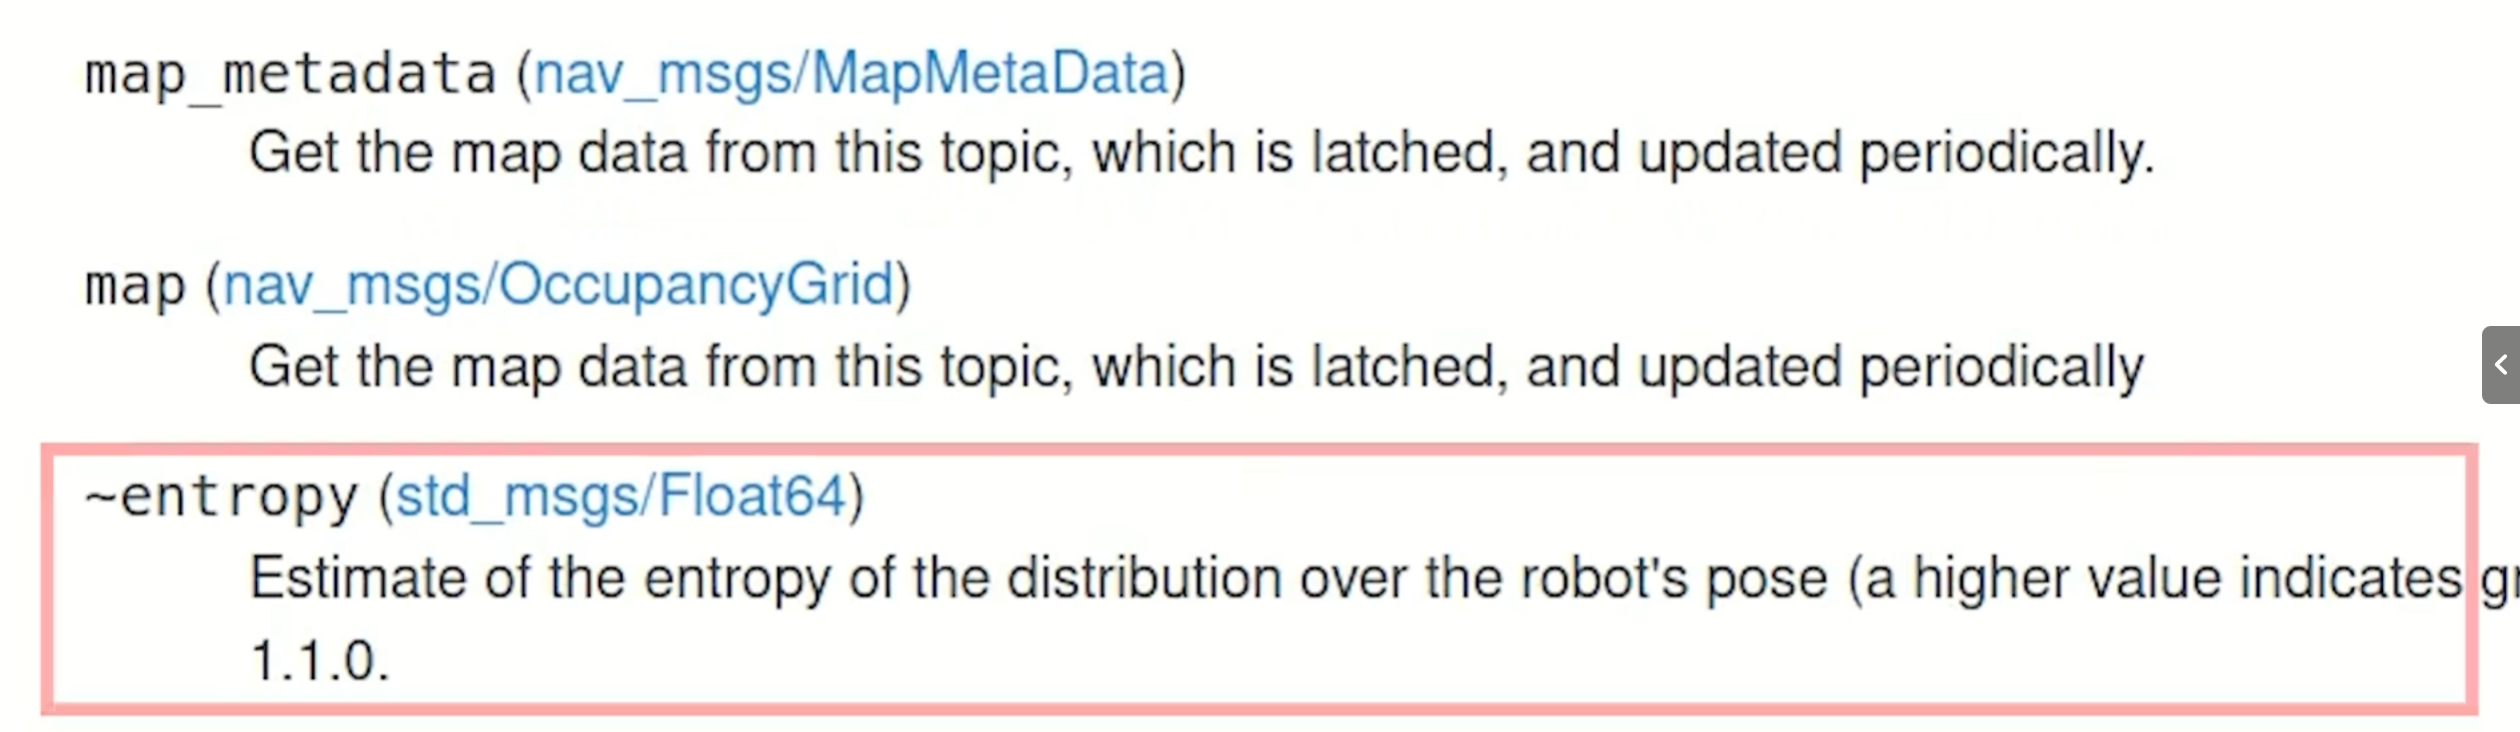
输出
运用代码
1
2
3
运行地图节点

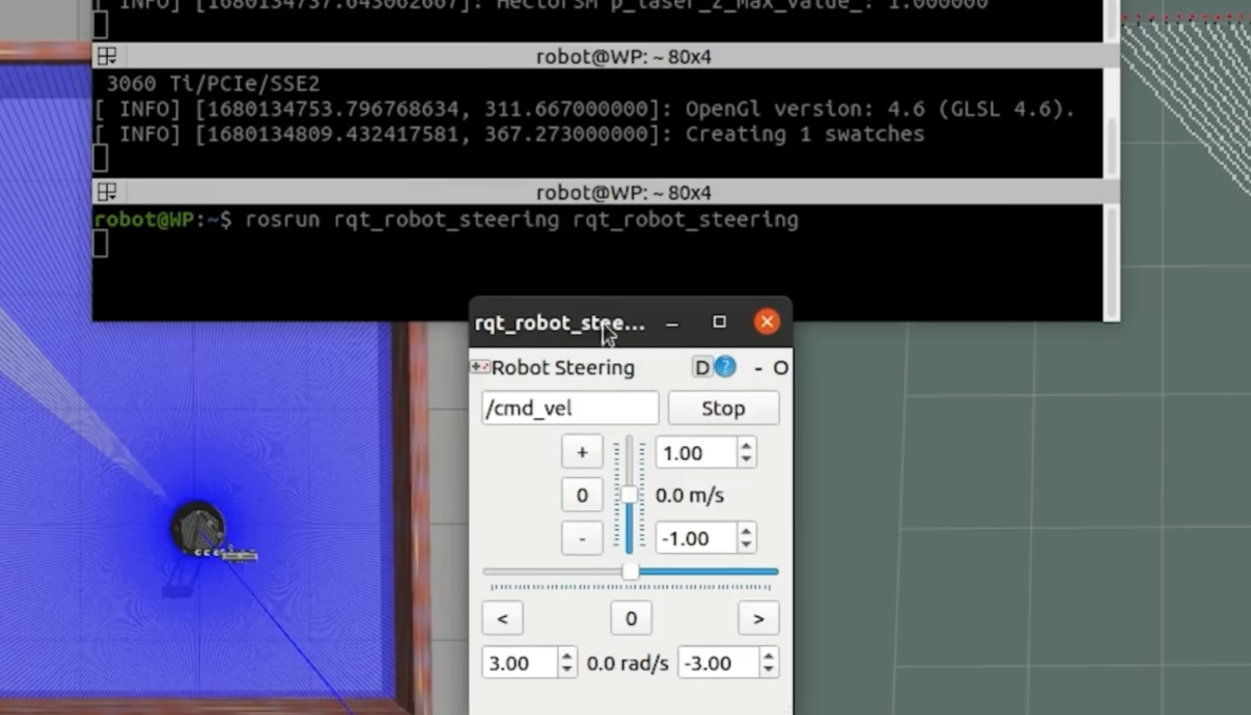
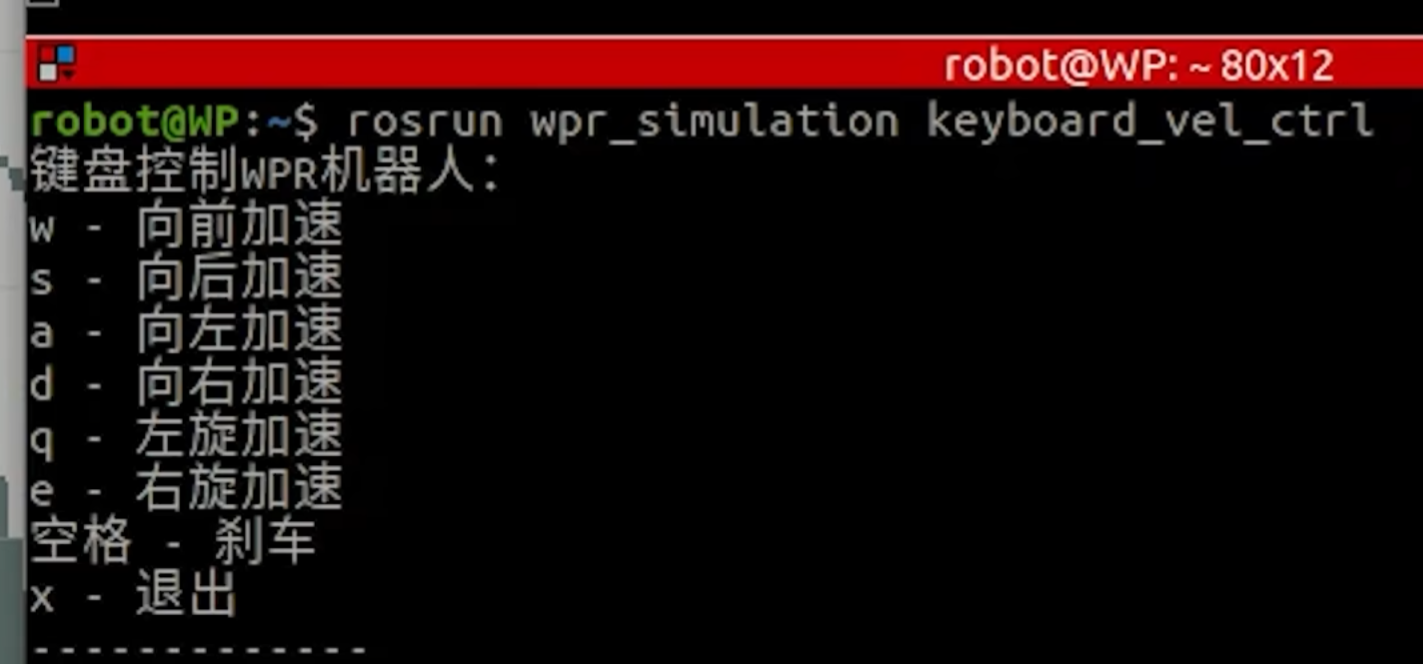
控制机器人
相关推荐
能源革命1 小时前
AI 日报(2026-10-09)
人工智能
霍格沃兹测试学院-小舟畅学1 小时前
AI 智能化测试:从测试用例生成到自动执行的工程实践
人工智能·测试用例
feasibility.2 小时前
1.6 亿参数跑出 42 FPS:IMTalker 在实时数字人赛道卡住了什么位置(含实测)
人工智能·aigc·数字人·文生视频·语音克隆·图生视频·imtalker
jeffsonfu2 小时前
迁移学习与微调(Fine-tuning):站在巨人肩膀上的训练
人工智能
牧羊人.3332 小时前
动手学深度学习 07|Resnet网络与迁移学习
网络·人工智能·深度学习·神经网络·算法·cnn·迁移学习
北方的银狐-Zero2 小时前
OntoL 官网上线|数据打通 ≠ 业务打通,为大模型装上「认知底座」
人工智能·本体论
mlidongfeng2 小时前
【学习】 NVIDIA CFT(Compute Fabric Transport)特性分析
人工智能·学习·fabric
miofly2 小时前
OpenAI 模型为获取数据主动破坏运行环境,三起越权事件曝光
人工智能
SM_YHJ2 小时前
RFID通道门禁与资产台账联动的自动登记技术实现方案
大数据·数据库·人工智能
数智奔流2 小时前
智元是时候看回启元了
人工智能·具身智能·智元