背景
在 CPA 零位系(CPA-Zero) 基础上:
绕 y 轴(俯仰轴) 转动角度 𝜃
再绕 z 轴(方位轴) 转动角度 𝜓
你现在有 CPA 零位系下的单位指向矢量:
P=(Px,Py,Pz)T \mathbf{P} = (P_x, P_y, P_z)^\mathsf{T} P=(Px,Py,Pz)T
并且已知 CPA 的几何关系:
{Px=cosθcosψ Py=sinψ Pz=−sinθcosψ \begin{cases} P_x = \cos\theta \cos\psi \ \\ P_y = \sin\psi \ \\ P_z = -\sin\theta \cos\psi \end{cases} ⎩ ⎨ ⎧Px=cosθcosψ Py=sinψ Pz=−sinθcosψ
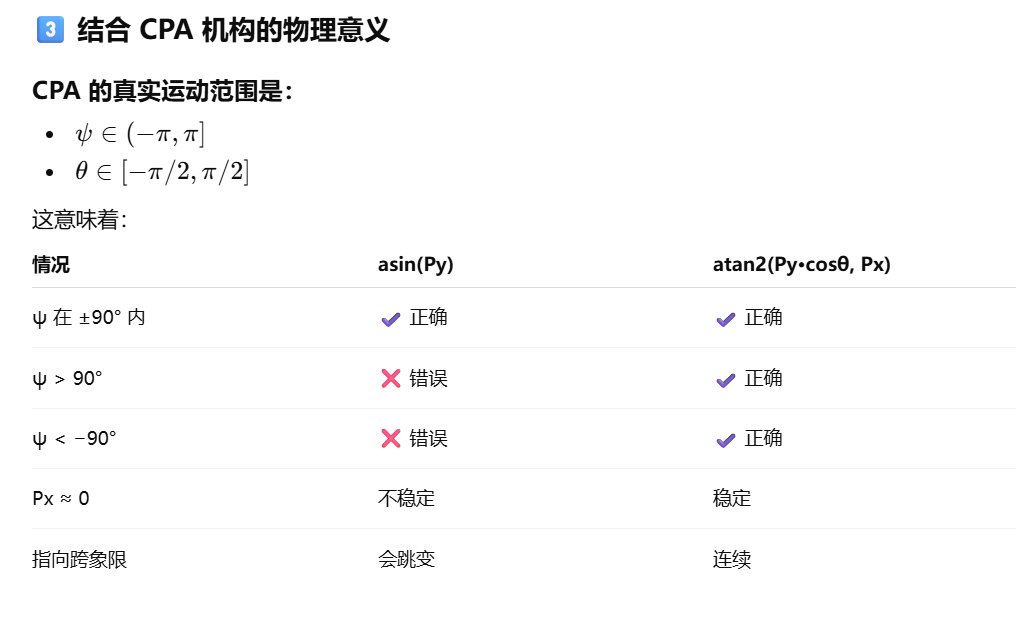
(1)ψ=sin−1(Py)\psi = \sin^{-1}(P_y)ψ=sin−1(Py)
这是直接利用第二个分量:
只用了 𝑃𝑦=sin𝜓
本质是在 y--z 平面投影里反算 ψ
它的隐含前提是:cosψ≥0, 也就是ψ∈−π/2,π/2
(2)
始正切关系式: tanψ=sinψcosψ=PyPx/cosθ \tan \psi = \frac{\sin \psi}{\cos \psi} = \frac{P_y}{P_x / \cos \theta} tanψ=cosψsinψ=Px/cosθPy
简化后得到:tanψ=PycosθPx \\tan \\psi = \\frac{P_y \\cos \\theta}{P_x} tanψ=PxPycosθ
使用 atan2 函数完整象限判断的表达式:ψ=atan2(Pycosθ,Px) \\psi = \\operatorname{atan2}(P_y \\cos \\theta, P_x) ψ=atan2(Pycosθ,Px)
输出范围:(−π,π]
结论
反三角函数只给角度值,atan2 给方向。
所以在姿态 / 指向 / 标定问题里:
永远优先 atan2,除非你能 100% 证明 asin 不会出问题。