海康机器人3D 机器人引导 —— 空间基础篇一

位姿变换基础

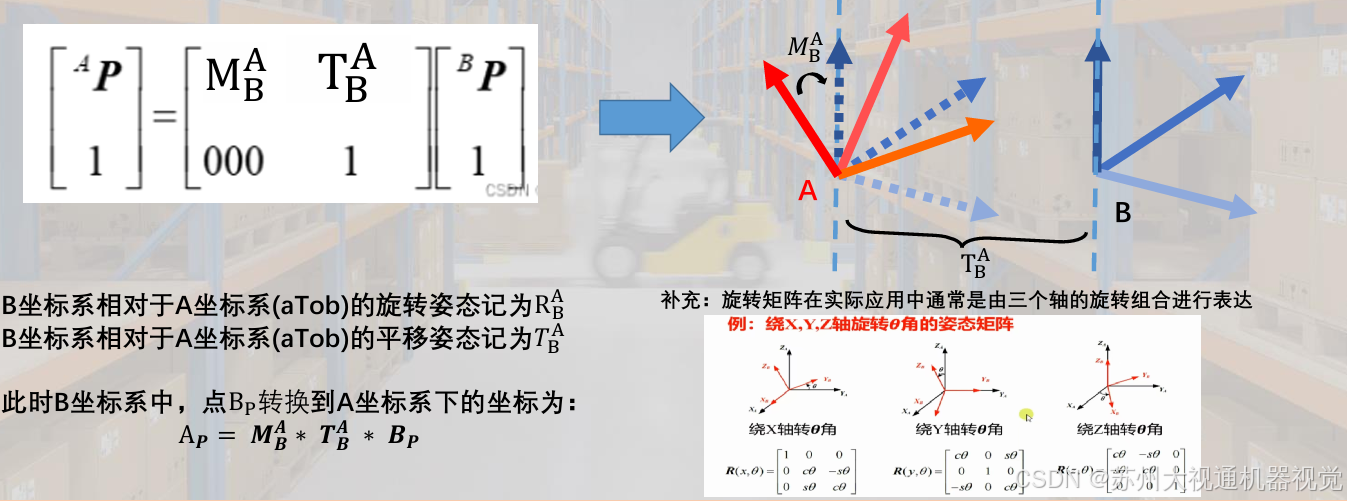
空间中一个坐标系相对于另一个坐标系的变换关系用新坐标系的三个坐标轴相对于原坐标系的方向矢量(方向余弦)

来确定,可用位姿矩阵来描述。位姿齐次矩阵(4x4)来统一描述刚体的位置和姿态:
位姿变换基
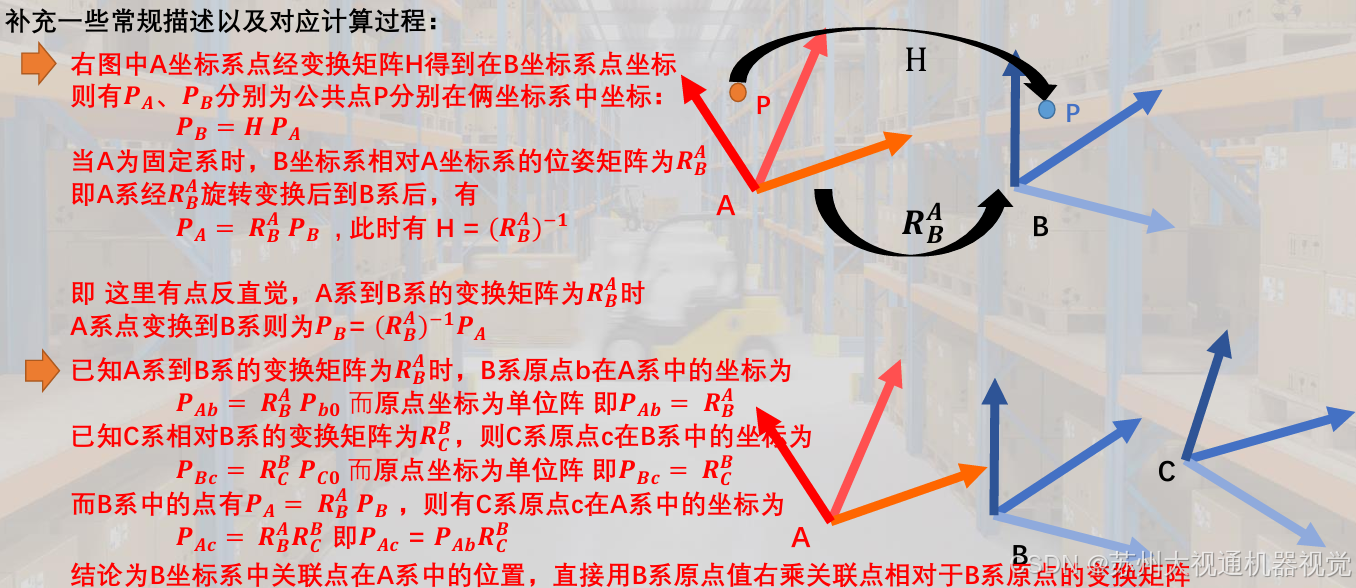
和沿着三个坐标轴的平移运动不一样,旋转矩阵显得很不直观,也繁琐。因此往往需要使用更简洁的方式来描述

姿态变换。固定欧拉角与欧拉角便是最常规的两种。

坐标变换位姿表达

如图所示,首先将目标坐标系{B}与参考坐标系{A}重合,将坐

标系{B}先绕XA轴旋转γ度,再将坐标系{B}绕YA轴旋转β度,

最后将坐标系{B}绕ZA轴旋转α度。最终得到新的坐标系{B}。

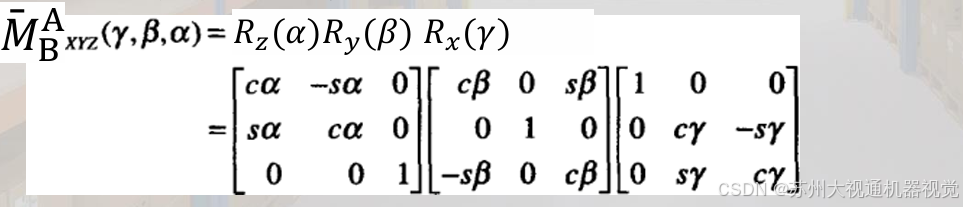
B系一直在绕固定系A旋转,此时旋转矩阵为左乘

基于坐标系绕轴向量的旋转公式,由旋转顺序(先转的轴在

后,后转的轴在前)可直接推导:
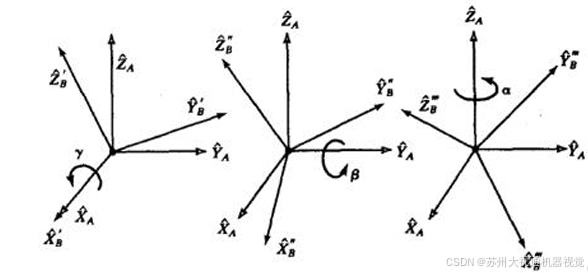
如下图所示,首先将目标坐标系{B}与参考坐标系{A}重合,将坐标系{B}先绕ZB轴旋转α度,再绕旋转后的坐标系{B}的YB轴旋转β度,最后再绕旋转后的坐标系{B}的XB轴旋转γ度。最终得

到新的坐标系{B}。

B系一直在绕自身轴旋转,此时旋转矩阵为右乘基于坐标系绕轴向量的旋转公式,由旋转顺序(先转的轴在前,后转的轴在后)可直接推导:
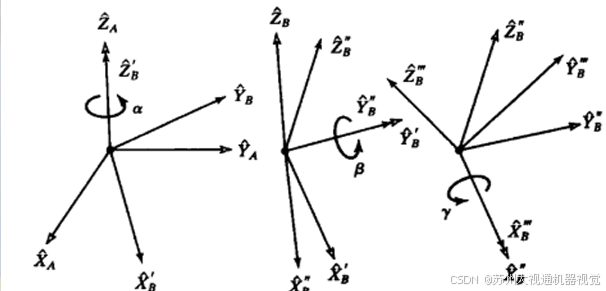
Z-Y-X欧拉角和X-Y-Z固定角的旋转矩阵完全相同三次绕固定轴旋转的最终姿态和以相反顺序三次绕运动坐标轴旋转最终姿态相同。
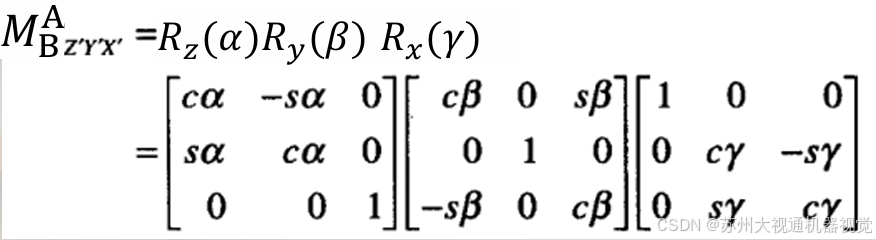
相关推荐
wangxiaoxuan2177 小时前
从深度图到点云:投影、滤波、降采样与聚类
机器学习·数据挖掘·机器人·聚类·科沃斯八界
鲁邦通物联网20 小时前
工厂与酒店机器人梯控方案设计:如何建立场景参数模型?
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2171 天前
时间也是机器人数据的一部分:采样、同步、延迟与数据有效期
机器人·科沃斯八界
boombb1 天前
AI Engineer in robotic系列:从地图导入到机器人执行:导览平台 MVP 技术设计与落地
机器人·ai编程
硅谷秋水1 天前
将闲科技(LiberAI)提出世界动作模型Liber-0
机器学习·计算机视觉·语言模型·机器人
时间的情敌1 天前
Cesium 建筑单体化、3DTiles 分类、楼层显隐、分户高亮(BIM + 倾斜孪生高频)
前端·3d·cesium
一知半解仙2 天前
乌镇2026:当“智能互联网”第一次被数据照进现实
人工智能·物联网·机器人·开源
硅谷秋水2 天前
扩展机器人智能体的在线探索能力
人工智能·语言模型·机器人
硅谷秋水2 天前
PhysicalWords:一种用于构建机器人操作中潜推理过程的词汇体系
人工智能·机器学习·计算机视觉·语言模型·机器人
加搜科技观察2 天前
哪个品牌 3D 相机好用?工业 3D 相机品牌选型评估指南
数码相机·3d