【无人机路径规划】基于标准A星算法

研究课题:

基于标准A星算法的无人机路径规划

关键词:

无人机; 路径规划; A星算法

改进方向:

无

课题说明:

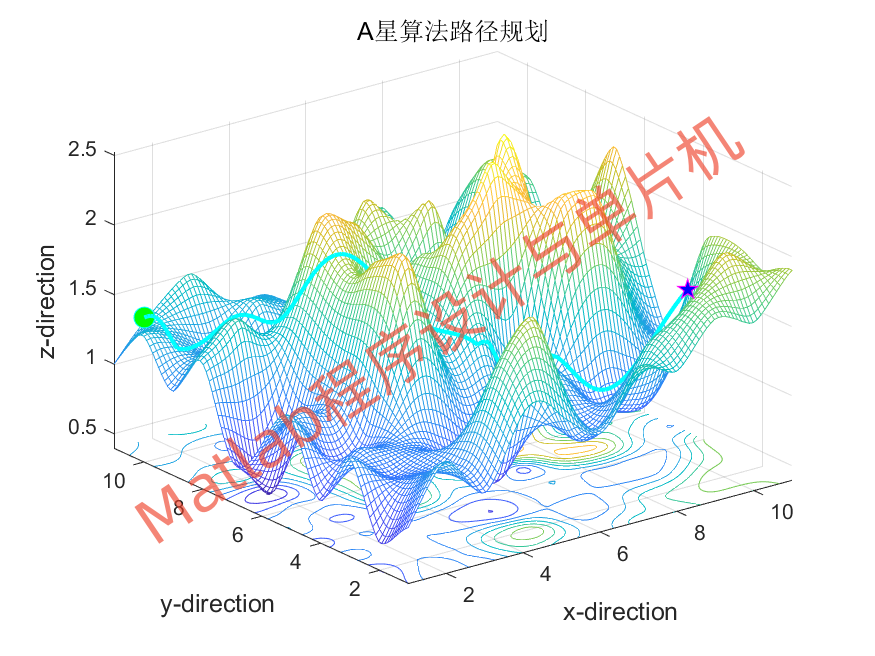
研究标准A star算法的基本原理和三维地图路径规划求解方法,结合参考文献研究如何使用标准A star算法求解三维地图下的无人机路径规划,其中包括:如何创建3维地图;如何创建开放和关闭列表;如何设定结束条件以及如何选择A星算法的8个方向。为了更好地显示出A星算法在三维地图求解最优路径的效果,使用Matlab软件编程来实现三维地图下A star算法优化的无人机路径规划与避障,并且输出三维路径图和路径长度等信息

算法流程:

基于对A星算法基本原理和无人机路径规划模型的基本研究,标准A星算法求解无人机路径规划包括以下步骤:

1)导入三维地图并对地图进行插值和网格化进行细分;

2)设定无人机起飞的起点与终点,定义无人机可行的飞行方向;

3)计算当前点的实际代价和预估代价函数值;

4)通过OPEN/CLOSE表的来计算各个邻域的f(n)/g(n)/h(n)值并更新表中数值;

5)回溯寻找路径;

6)计算路径长度并绘制路径仿真图。

待改进方向:

1)自适应权重系数优化启发函数

2)搜索邻域优化

3)OPEN表优化

4)平滑度优化

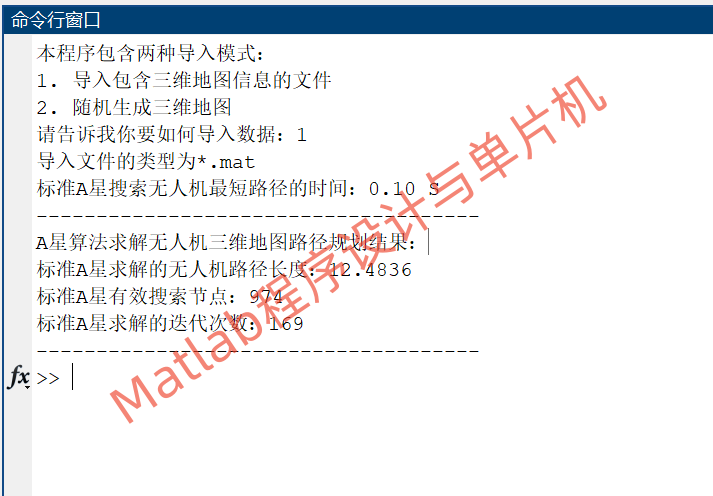
Matlab仿真结果:
相关推荐
Frankie_stand1 天前
无人机交付验收全流程指南:从判据锁定到签署闭环
无人机
Frankie_stand1 天前
工程工具链实战指南:从版本管理、构建打包到 CI 与日志分析的落地方法
ci/cd·无人机
飞Link3 天前
俯仰角速度是什么?从飞机抬头低头理解 Pitch Rate 与飞行控制
无人机
feasibility.7 天前
LeCun团队世界模型JEPA首登无人机:9K参数模型,零样本Sim-to-Real飞入100Hz闭环
论文阅读·嵌入式·无人机·具身智能·世界模型·杨立昆·jpea
QXWZ_IA7 天前
具身智能巡检和无人机巡检怎么选?
人工智能·安全·无人机
Eyfcom8 天前
〖物联网终端实战 05〗无人机与无人车协同:最后一公里的空地一体化调度协议
无人机·物联网终端实战·快递软件
FPGA小迷弟12 天前
FPGA 与千兆以太网校验和:从原理到 Verilog 实现
嵌入式硬件·fpga开发·无人机·ai编程·fpga
亥时无人机管理系统14 天前
一网统飞低空管控平台源码 全域无人机集中管理系统功能与落地优势
私有化部署·无人机·低空经济·无人机管理系统·一网统飞·行业巡检
拓恒技术16 天前
从“可见光漏检”到“热异常锁定”:无人机河道排污口识别与溯源的技术链路
人工智能·视觉检测·无人机
QXWZ_IA16 天前
无人机自主巡检从半自动到全闭环的阶段划分与定位要求
人工智能·安全·无人机