ROS2机器人智能小车学习(1)- ROS2 最简安装与配置

玩转智能小车或者机器人,少不了要接触ROS2操作系统。准确来说ROS2不是一个操作系统,而是一个基于Ubuntu操作系统之上的中间件框架。

1、ROS2安装前的准备

确认系统支持版本,ROS2 Humble Hawksbill支持Ubuntu 22.04 Jammy Jellyfish;ROS2 jazzy Kilted支持 Ubuntu24.04,选择对应的系统安装即可。

2、ROS2安装

这里选择小鱼儿一键安装脚本,快速便捷。

打开ubuntu终端,输入:

复制代码
wget http://fishros.com/install -O fishros && . fishros

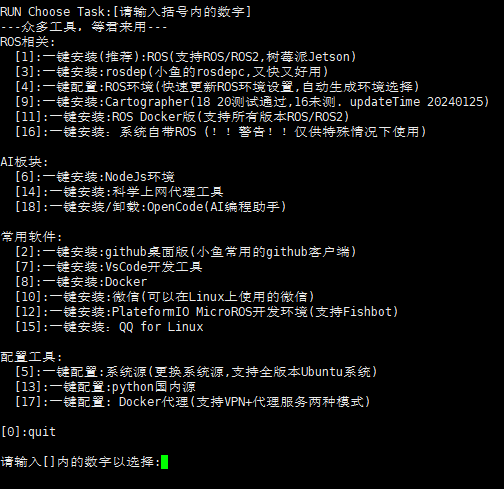
然后会出现以下界面:

第一次安装时,先选择输入数字5,及13,一键配置系统源为 国内清华或者中科大的。

配置完成后,再执行上面的命令,出现上面菜单,输入数字1,选择ROS2 某个版本,Kilted是最新的稳定版,rolling是开发版本,等待完成安装。

3、测试安装结果

运行示例程序验证安装:

复制代码
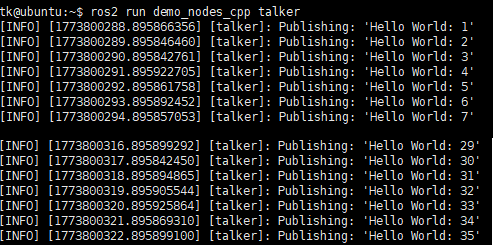
ros2 run demo_nodes_cpp talker

新建终端运行监听节点:

复制代码
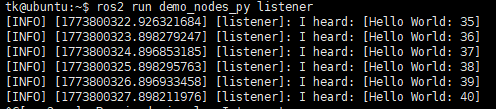
ros2 run demo_nodes_py listener

两个终端分别出现下面的窗口,即表示完成了正常的通信。

相关推荐
叼烟扛炮8 小时前
[LangChain] 学习笔记(09):工具(Tool)定义与调用闭环 · 理论+实战完整版
笔记·学习·langchain
个 人 练 习 生8 小时前
C++:从零基础到深入了解vector的使用
开发语言·c++·经验分享·学习·程序人生·stl
Rabitebla10 小时前
【Linux操作系统】 文件篇(一):文件描述符与 Linux 文件管理机制
linux·网络·c++·笔记·学习
旖旎夜光12 小时前
【C++ 基础入门】智能指针:RAII、unique_ptr 与 shared_ptr 循环引用
c++·笔记·学习·智能指针
zdr尽职尽责15 小时前
终端工具凭空消失:Codex + GPT-6 的一次完整排障复盘
数据库·gpt·学习·ai
zkk952716 小时前
【机器人动力学】(四):动力学回归与最小参数集
机器人·动力学辨识·最小参数集
蒸蒸yyyyzwd16 小时前
计算机网络后端面试错题
笔记·学习
艾莉丝努力练剑17 小时前
【AI大模型接入SDK】C++的SessionManager 线程安全
java·开发语言·前端·c++·人工智能·学习·安全
蒸蒸yyyyzwd18 小时前
数据库相关错题笔记
笔记·学习
蒸蒸yyyyzwd20 小时前
后端学习笔记,设计模式相关以及微服务相关
笔记·学习