1. I²C 总线
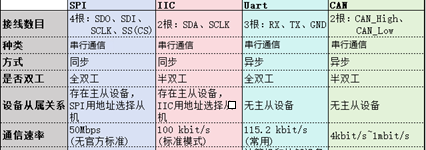
I²C 是一种两线制、多主从的同步串行总线。它仅需两根线:数据线 SDA 和时钟线 SCL。
-
注意事项:
-
上拉电阻:SDA 和 SCL 线必须接上拉电阻(通常 2.2kΩ - 10kΩ)。如果忘记接或电阻值不匹配,总线可能无法工作。
-
地址冲突:如果挂载了两个地址相同的传感器(例如两个相同型号的 IMU),需要额外的硬件(如 TCA9548A 多路复用器)来切换。
-
2. SPI 总线
SPI 是一种四线制、全双工 的同步串行总线。它通常由 SCK (时钟)、MOSI (主出从入)、MISO (主入从出)和 CS(片选)组成。
-
注意事项:
-
引脚占用:如果机器人用了多个 SPI 设备,MCU 的 GPIO 引脚可能会比较紧张。
-
总线长度:SPI 对走线长度比较敏感,线太长(超过几十厘米)容易受干扰导致数据错误,适合板内通信。
-
3. 串口
在机器人语境中,串口通常指 UART 或 USART (通用同步/异步收发传输器),这是一种异步的点对点通信协议。只需两根线:TX(发送)和 RX(接收)
-
注意事项:
-
波特率匹配:通信双方波特率(如 115200)必须一致。
-
电平标准:MCU 通常是 TTL 电平(3.3V/5V),如果对接 RS232 设备(如某些工业工控机),需要电平转换芯片(如 MAX3232)。
-
丢帧:在高负载下,如果中断优先级设置不当,串口缓冲区溢出可能导致数据丢失。
-
4、在一个典型的现代机器人中(例如一个基于 ROS 2 的四足机器人或轮式机器人),通常会这样组合使用:
-
树莓派/Jetson 作为上位机:负责高算力任务(视觉、SLAM、决策)。
-
STM32/ESP32 作为下位机:负责底层实时控制(电机 PID、传感器采集)。
-
两者之间 :通过串口(如波特率 921600 )连接,传输运动控制指令和里程计数据。
-
下位机连接外设:
-
使用 SPI 连接 SD 卡 (记录日志)和 高精度编码器(获取电机角度)。
-
使用 I²C 挂载 IMU 、磁力计 以及多个 ToF 测距传感器。
-
使用 串口 连接 GPS 模块以及电机驱动器。
-
这三种接口各司其职,共同构成了机器人的感知与控制网络。