库卡机器人定义全局变量

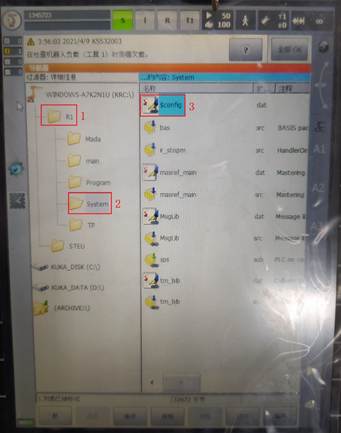
库卡机器人定义全局变量的位置如下图:

点击上图"R1>System>$config",弹出如下图界面:
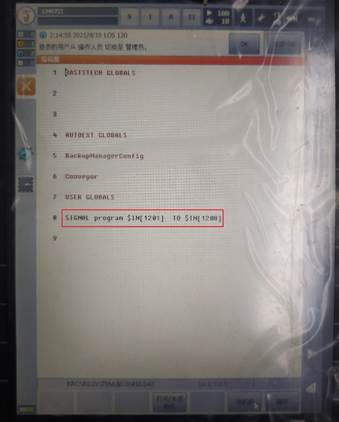
如上图定义的全局变量"SIGNAL program IN\[1201\] TO IN1208"其中"SIGNAL"不可更改;"program"为定义的全局变量名,该名称可以根据实际需要定义;"IN\[1201\] TO IN1208"为系统给全局变量名"program"分配的位地址。

定义完全局变量后,在编程时直接调用全局变量名即可(如本案例"program"),全局变量一般用于传递模拟量数值。

相关推荐
刘大望16 分钟前
不用买开发板:用 QEMU 走通嵌入式 Linux 全流程(三)存储与网络实地验证
linux·qemu·嵌入式linux·alpine
boombb25 分钟前
AI Engineer in robotic系列:从地图导入到机器人执行:导览平台 MVP 技术设计与落地
机器人·ai编程
硅谷秋水1 小时前
将闲科技(LiberAI)提出世界动作模型Liber-0
机器学习·计算机视觉·语言模型·机器人
瑞雪兆丰年兮1 小时前
JavaWeb-day11-SpringBootWeb案例(文件上传)
java·运维·服务器·javaweb·oss
那明眸似水1 小时前
云原生项目三:Docker秒级启动NextCloud个人网盘存储办公系统
linux·运维·docker·云原生·容器
小南家的青蛙3 小时前
微服务体系下DevOps运维岗位面试方案设计
运维·面试·职场和发展·devops
知已难寻13 小时前
Docker 入门:容器技术与 Docker 基础
java·运维·服务器·docker·云原生·容器
默|笙13 小时前
【Linux网络】网络层协议 IP(1)理解报头、网段划分
linux·网络·tcp/ip
修己xj16 小时前
nslookup 使用指南:两种模式与常用查询技巧
linux
唠玖馆18 小时前
文件系统详解
linux·文件系统·ext2