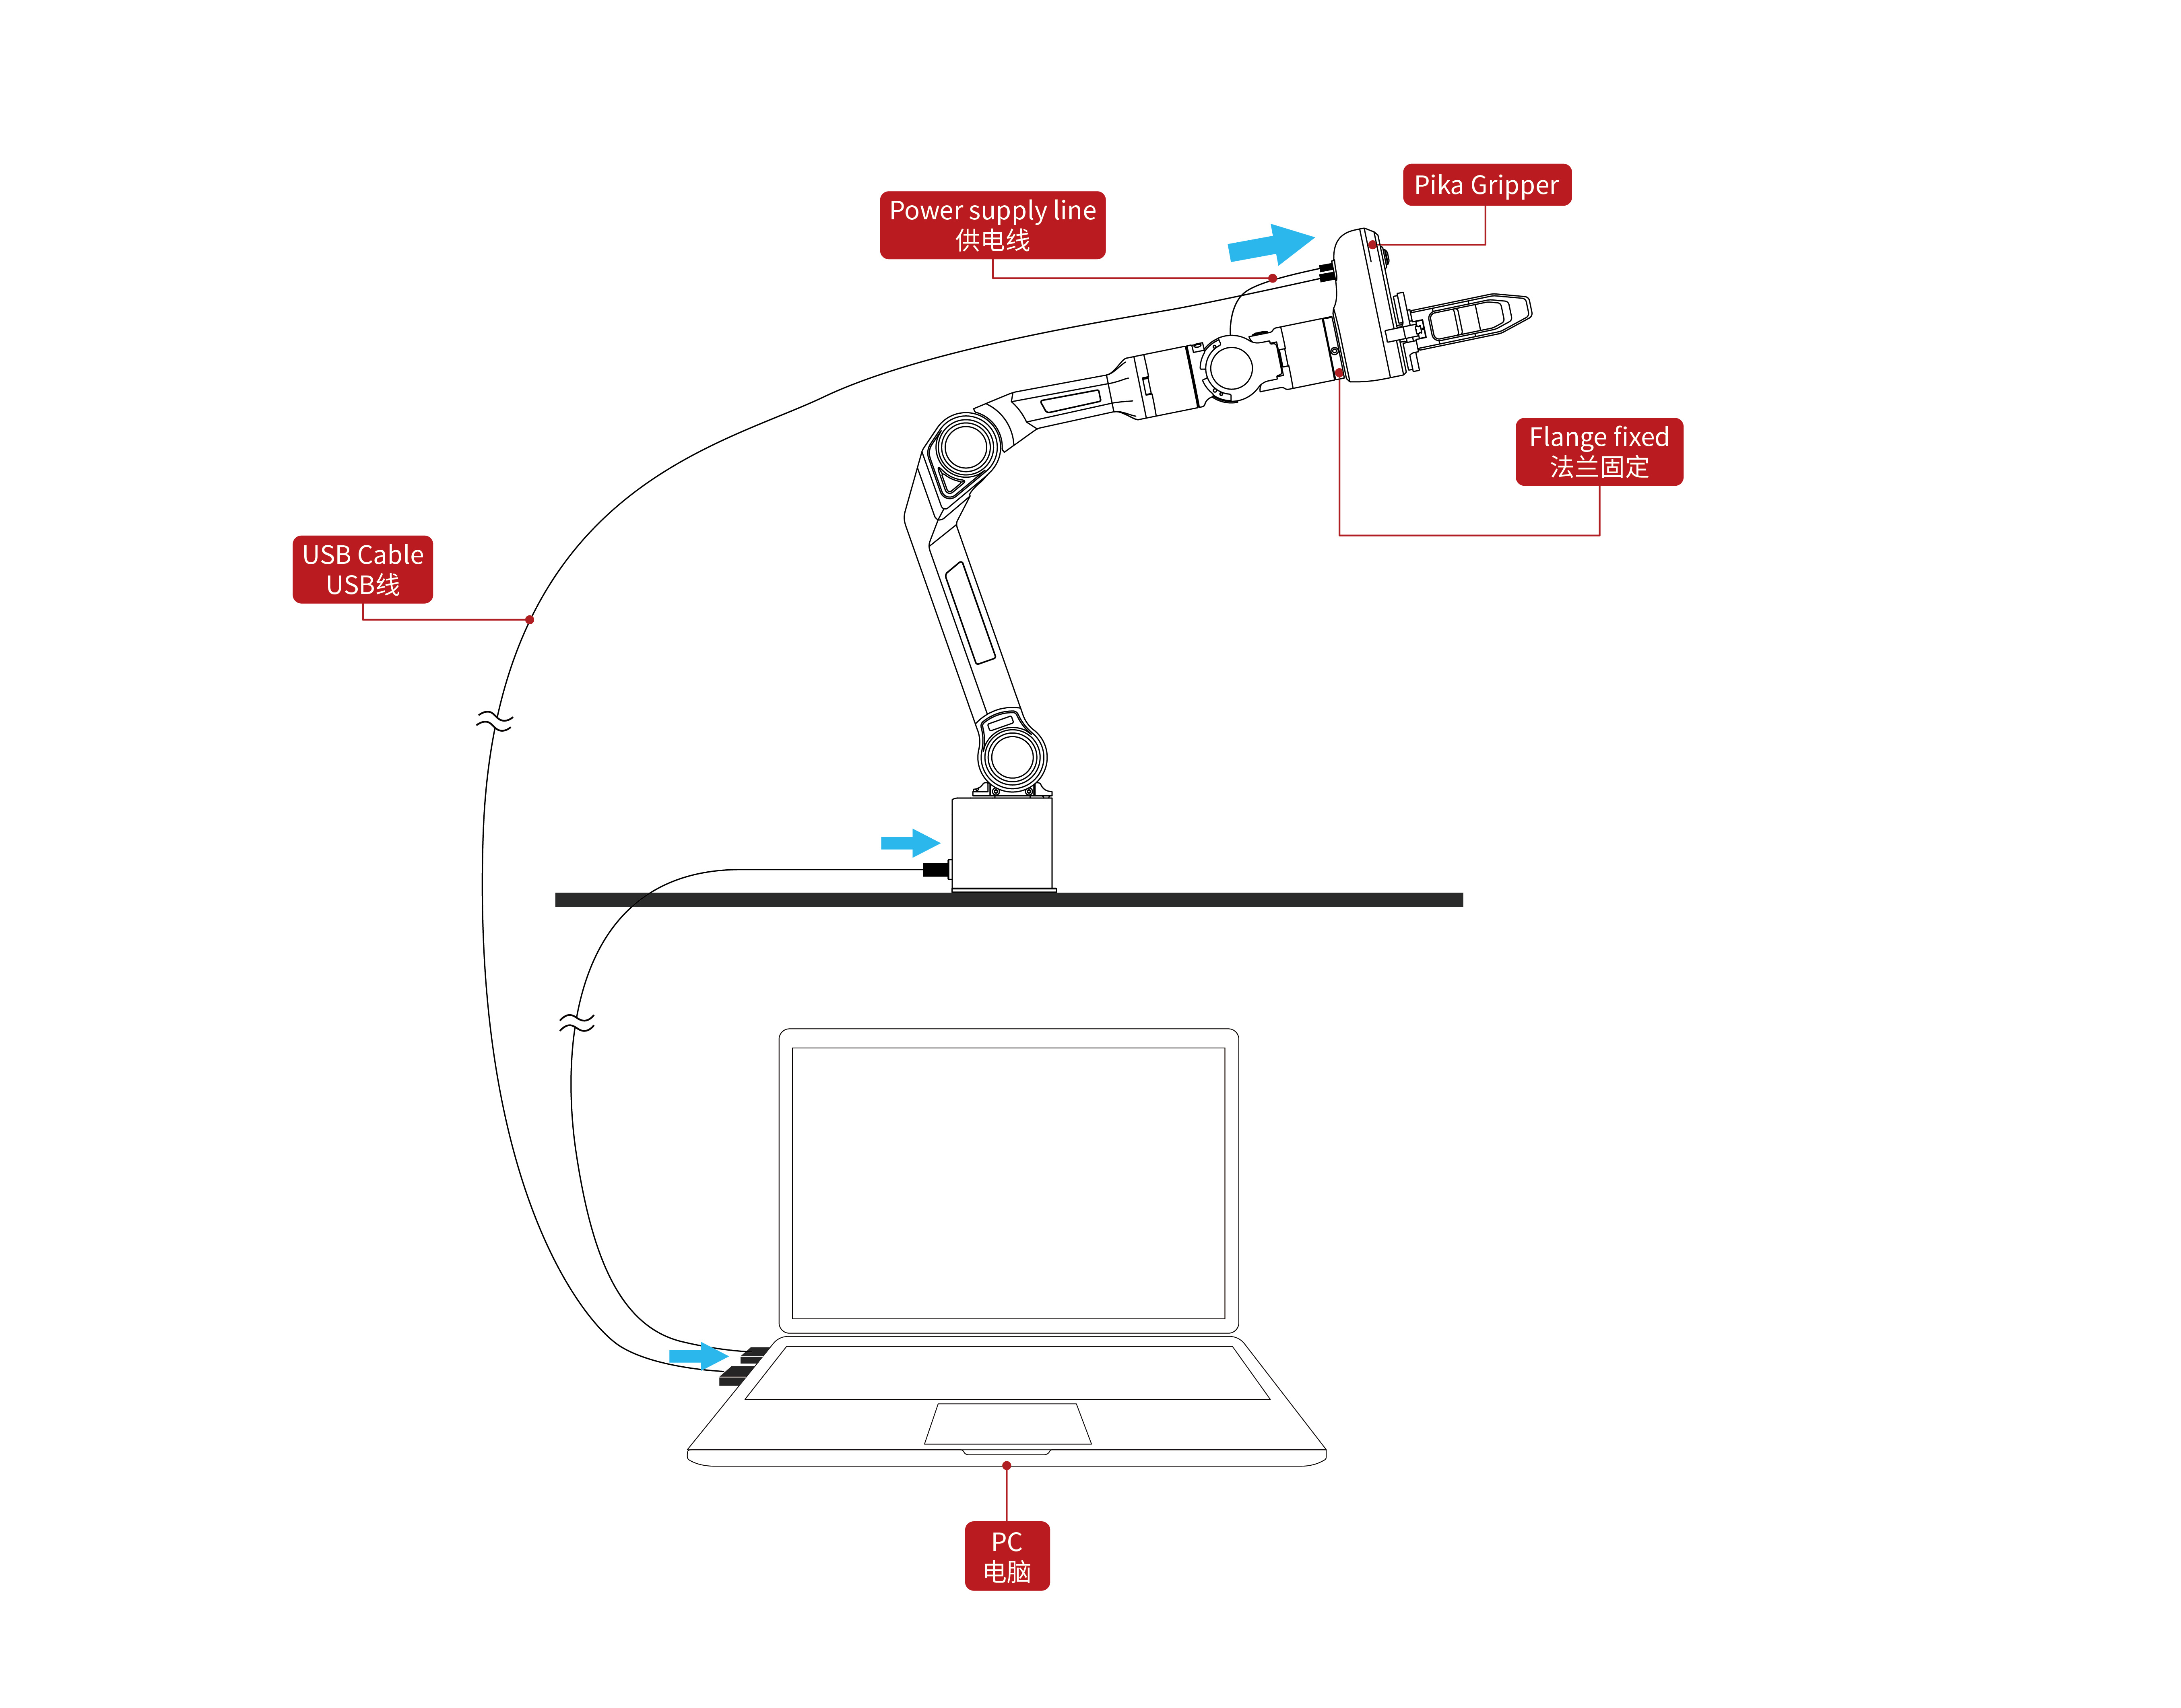
Pika Gripper搭配 Pika Sense进行遥操

1.Pika 遥操作机械臂使用流程

2.Pika Gripper 使用说明

执行器的使用ROS包

使用执行器之前,请确保执行器电源已经上电

若要使用遥操作,请跳转Pika 遥操作机械臂

若使用左右双执行器,请参照绑定左右手设备进行左右执行器USB设置

之后,开启鱼眼摄像头、pikaDepthCamera和电机控制串口:

bash 复制代码
cd ~/pika_ros/scripts/
bash start_single_gripper.bash  # single gripper
bash start_multi_gripper.bash  # double gripper

控制电机

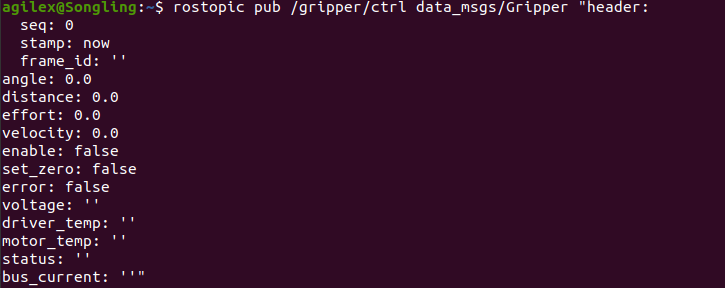
  1. 失能:发布话题/gripper/ctrl消息如下
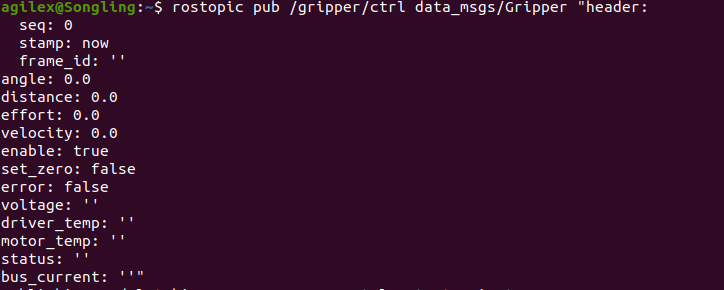
  1. 使能:发布话题/gripper/ctrl如下:

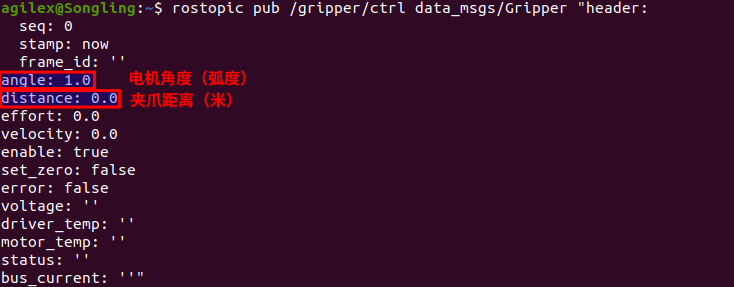
  2. 控制电机角度:

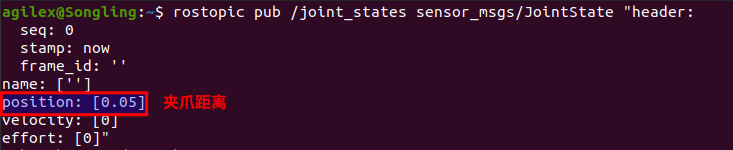
发布话题/gripper/ctrl消息如下(angel范围:0-1.68rad,distance范围:0-0.09m):发布话题/joint_states消息如下(position范围:0-0.09m):
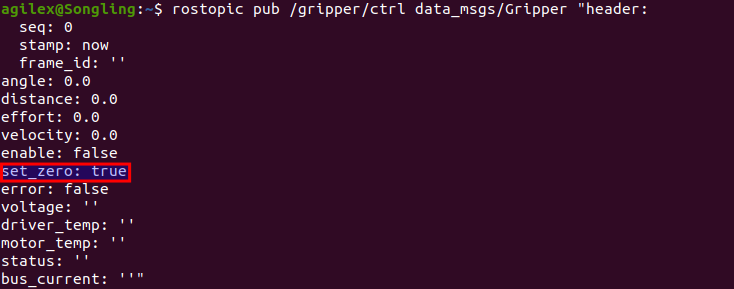
  1. 设置零点:请先失能之后,将夹爪闭合,再设置零点。发布话题/gripper/ctrl消息如下:
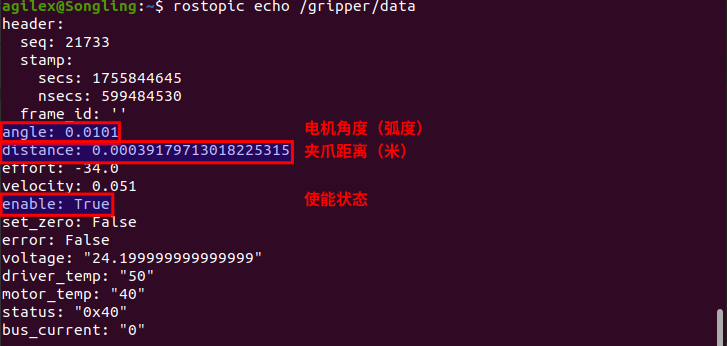
订阅电机信息

bash 复制代码
rostopic echo /gripper/data  # single gripper
rostopic echo /gripper_l/data  # double gripper, left
rostopic echo /gripper_r/data  # double gripper, right

输出数据如下
相关推荐
米糕闯编程14 小时前
鱼香ros2(二十五)导航
机器人·slam·ros2·launch·navigation2
猫先生Mr.Mao1 天前
RoboRSI详解:机器人自进化为什么需要任务结构和技能边界
机器人·多智能体·论文解读·具身智能·自进化·roborsi
敢敢のwings2 天前
RPV-SemNav 深度解析:让机器人先理解房间,再决定去哪里找目标
机器人
好悬给我拽开线2 天前
RoboJEPA:扩展机器人潜在世界模型
机器人
硅谷秋水3 天前
AgenticRoboRL:将“编程智能体”后训练引入智能体化机器人领域
人工智能·机器学习·语言模型·机器人
敢敢のwings3 天前
SimpleMemVLA 深度解读:把原生视频上下文变成机器人的记忆
数码相机·机器人·音视频
杜子不疼.3 天前
没有真机,我给启元 Q1 造了一台“假机器人“:官方 SDK 示例跑通实录
人工智能·机器人
todoitbo3 天前
启元机器人 Q1 SDK 接口实操:构建 aimdk_msgs 并用 ROS 2 本地 Mock 验证 Service 与 Topic
ai·机器人·二次开发·sdk·启元
lisw053 天前
智能化机器人系统的模块化设计自动化!
机器学习·机器人·自动化
敢敢のwings3 天前
TACDYN-WAM 深度解读:机器人如何预测接触变化,并据此生成动作
人工智能·机器学习·机器人