arduino-舵机驱动

cpp 复制代码
#include <Servo.h>  // 引入舵机库

Servo myservo;      // 创建一个舵机对象

// 在大部分开发板上,最多可以创建12个舵机对象
int pos = 0;        // 用于存储舵机当前位置

void setup() {
  myservo.attach(3);  // 将舵机信号线连接到3号引脚
}

void loop() {
  // 从0度转到180度
  for (pos = 0; pos <= 180; pos += 1) {
    myservo.write(pos);  // 告诉舵机转到'pos'所指定的角度
    delay(30);            // 等待30毫秒,让舵机转到目标位置
  }

  // 从180度转回0度
  for (pos = 180; pos >= 0; pos -= 1) {
    myservo.write(pos);
    delay(30);
  }
}
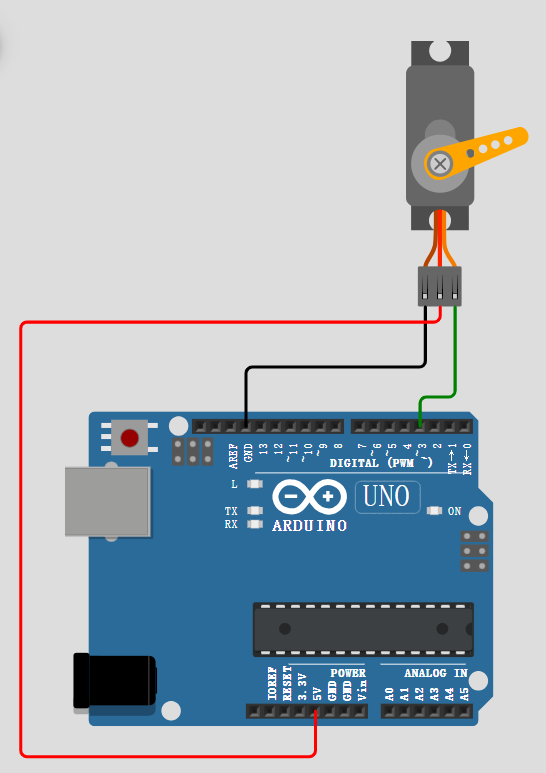
1. 连接

舵机一般有三根线,连接到 Arduino Uno 的对应接口上:

  • 电源线 (通常是红线) :接到 Arduino Uno 的 5V 引脚。

  • 地线 (通常是棕/黑线) :接到 Arduino Uno 的 GND 引脚。

  • 信号线 (通常是橙/黄线) :接到任意一个数字 I/O 引脚,例如 3 号引脚.

相关推荐
HQB202611 小时前
EG1198|屹晶微电子 120V 内置 MOS 异步降压 DC‑DC(高性价比)
嵌入式硬件·硬件工程
果壳science13 小时前
张祥前实验如何获取正电荷
笔记·科技·嵌入式硬件·硬件工程·制造
南山电子nscn13 小时前
中科芯CETC汽车电池管理系统BMS进口芯片国产型号替代指南
单片机·汽车·bms
桀人14 小时前
认识AT24C02
stm32·单片机·嵌入式硬件
国科安芯15 小时前
星间激光通信终端CANFD控制网络的时延确定性与辐射可靠性
网络·嵌入式硬件·信息与通信·canfd·低轨卫星·商业航天·抗辐射
一直C15 小时前
嵌入式 Linux 驱动开发学习笔记:内核定时器、platform 总线与 I²C 驱动
linux·驱动开发·嵌入式硬件·学习·imx6ull
传感器与混合集成电路15 小时前
150MHz主频、8路DAC与6路PWM:JLH221360伺服控制SIP解析
嵌入式硬件
comyccccc16 小时前
STM32PID控制板设计全解析学习笔记
单片机·嵌入式硬件
碧海银沙音频科技研究院16 小时前
实现炬芯ATS308X的usb cdc 串口IAP 固件升级功能实现
人工智能·嵌入式硬件·深度学习·算法
恒锐丰科技林技术员17 小时前
EG1160 高压半桥驱动芯片:高压功率变换的实用驱动方案
经验分享·嵌入式硬件·硬件工程