18650电池点焊机的核心原理并不复杂------它基于电阻焊技术,通过电极对镍片与电池极耳施加压力,同时释放脉冲电流,利用金属接触面的电阻热效应使局部瞬间熔融结合。整个过程不需要焊料,热影响区极小,连接强度却十分可靠。但正是这"看似简单"的工艺,对电流、时间、压力三个参数的控制精度要求极高:电流偏大,电池过热甚至热失控;电流偏小,直接虚焊;时间过长损伤内部结构,时间过短则连接不牢;压力不足接触不良,压力过大又会压伤极耳。
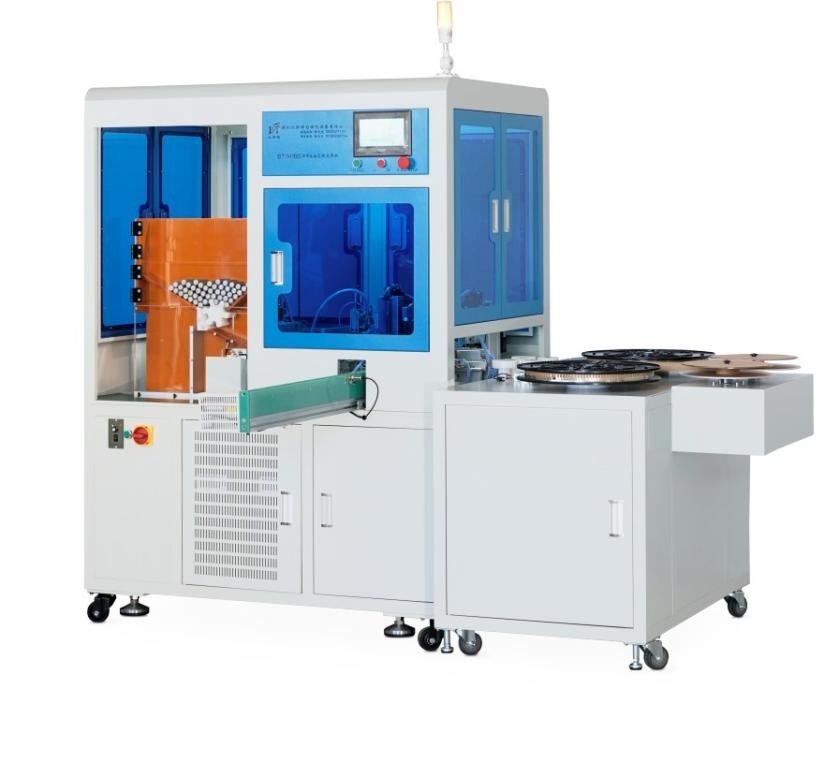
一台完整的点焊机由四大部分构成。电源负责提供焊接所需的电能,目前主流方案采用高频逆变电源或储能电容放电方式,后者对电网冲击小、电流集中、释放速度快,穿透力更强。控制系统是整台设备的大脑,由微控制器、温度传感器等组成,负责动态调节储能电量、温度和时间。电池夹具包括夹头、夹针和大支架,作用是将电芯固定到指定焊接位置,夹持不稳则焊点必然偏移。自动排针则控制针头运动轨迹,完成正负极之间的镍片焊接。
实际操作中,焊极头的选择和修整直接决定焊接质量。电极头的大小、间距、材质都需要根据电池厚度和镍片材料来匹配。间距过大,焊接电阻增大,所需能量随之增加,焊件容易不牢固;间距过小则可能短路。两个焊针的点焊面必须处于同一水平面,若出现氧化、烧黑甚至蘑菇头状变形,必须用砂纸打磨至表面光洁。调试阶段要反复验证:焊点不能有炸火和烧黑现象,正极镍片对电池的拉力、负极镍片对电池的拉力都有明确的合格标准,同一焊点绝对不能反复点焊两次。
点焊18650圆柱电池时,镍片置于正负极两端,正负极各在不同位置点焊两次,保证正负极各有足够的有效焊点。点焊铝壳电池时,正极需四个有效焊点,负极两个即可。点焊保护板时,镍片置于镀镍钢片上,保证两个有效焊点。整个作业过程中,焊机与焊件的高度、各参数一旦调试完毕就不应随意调动。
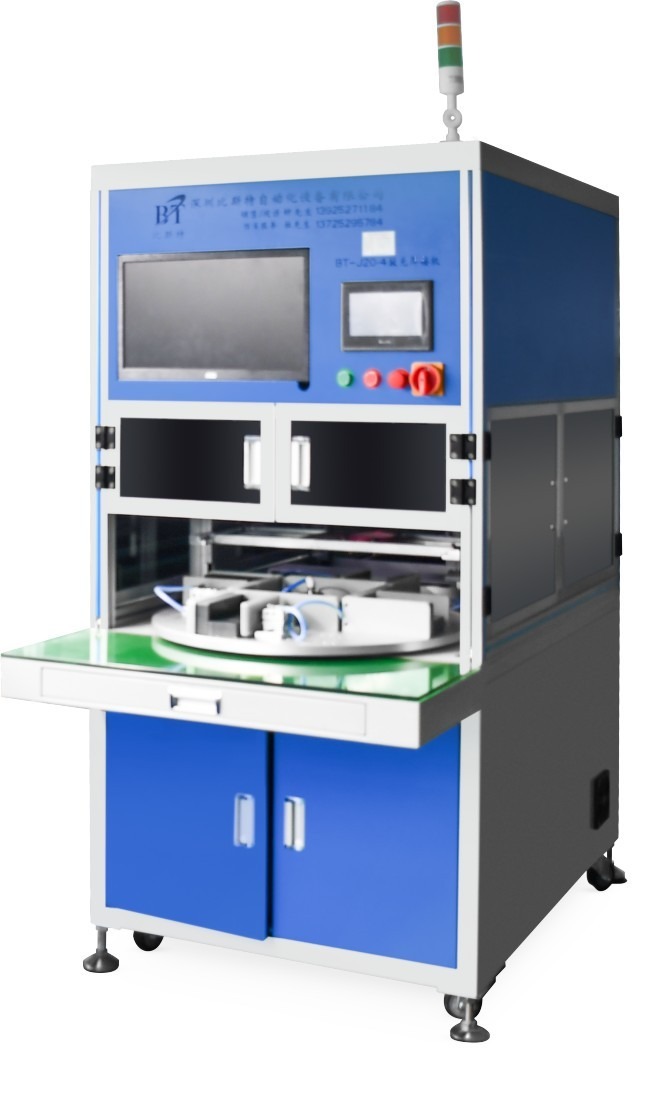
选型方面,功率匹配是第一道门槛。镀镍钢带厚度在零点二毫米左右、放电电流二三十安的常规电池组,三千瓦左右的功率基本够用;但如果做大容量动力电池,钢带厚度增加,所需功率也要相应提升。迷你型便携点焊机体积虽小、装进口袋就能带走,适合维修和DIY,但面对厚镍带和纯镍材质时往往力不从心------纯镍成本高、电阻大,对点焊机的要求远高于镀镍钢带。脚踏板式设备价格便宜,但日产能超过一千只电芯时,工作量明显吃不消,且机头定位不准容易出现焊针碰到电池泄气阀缝隙的情况,导致炸火甚至电芯漏液报废。
安全问题不容忽视。焊接现场必须防雨、防潮、防晒,配备消防器材,操作人员穿戴绝缘防护用品。设备要定期检查接线柱、焊针是否松动或老化,清洁灰尘污垢,防止静电积累。储存时放在通风干燥避光处,远离高温和高湿环境。
当前点焊机正朝着三个方向演进:一是智能化,引入机器视觉识别极耳位置和变形,实时调整焊接压力,焊点合格率已大幅提升;二是模块化,通过更换电极头适配不同电芯规格,从18650到21700跨规格焊接成为可能;三是绿色化,能量回收型设备将焊接余热转化为电能,与电池管理系统联动分析焊接数据预测电池健康度。这台设备虽不起眼,却是新能源产业链中真正的精密纽带。