一、核心定位与用途
Touch(基础款):入门级桌面设备,面向 3D 建模、基础虚拟仿真、教育与轻量科研。
Touch X(进阶款):桌面级高端设备,精度与力反馈更强,适合医疗模拟、精密设计、中高阶科研。
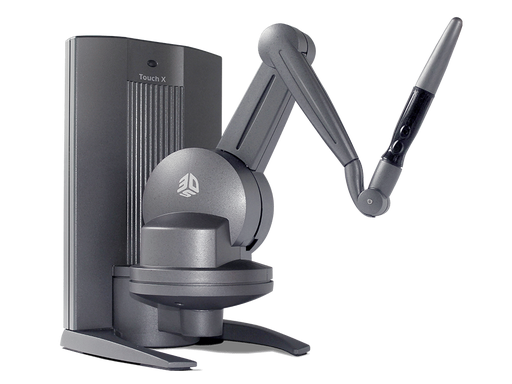
数码产品 3D Systems Touch X
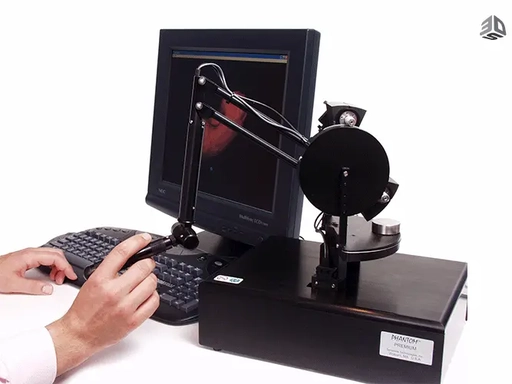
Premium 1.5(专业款):落地式高端设备,大工作空间、高刚度,面向手术仿真、分子建模、重型机器人遥操作。
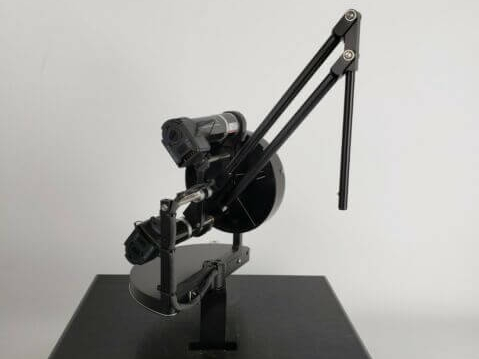
Premium 1.5 6DOF(旗舰款):在 1.5 基础上增加3 个旋转自由度力反馈(俯仰 / 偏航 / 滚转),实现完整六自由度力反馈,用于高端科研、精密装配、复杂手术训练。
三、核心区别总结
力反馈能力(最关键)
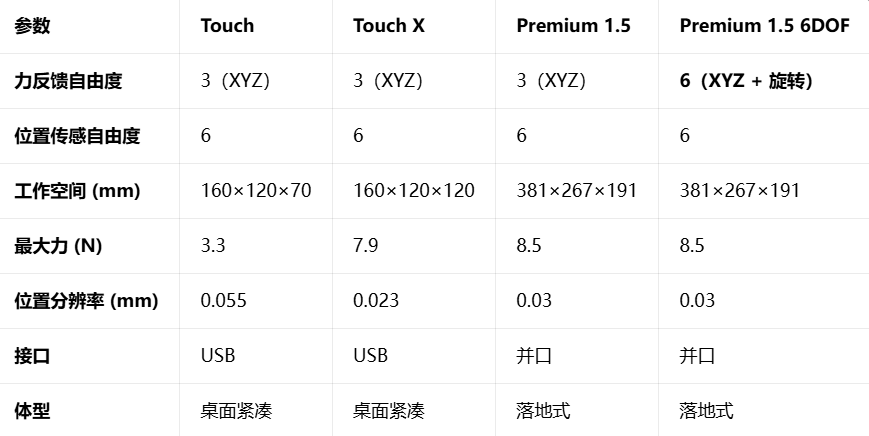
Touch/Touch X:仅3 自由度力反馈(XYZ 平移),旋转无反馈,只能 "推 / 拉 / 移动",不能感知 "扭转 / 旋转阻力"。
Premium 1.5:同样3 自由度力反馈,但力更大、刚度更高、工作空间更大。
Premium 1.5 6DOF:6 自由度力反馈,除平移外,俯仰、偏航、滚转三个旋转轴也有力反馈,可模拟拧螺丝、旋转阀门、骨骼旋转等复杂交互。
精度与力感
Touch:基础精度、力度小(3.3N),适合入门与教学。
Touch X:精度翻倍(0.023mm)、力度提升(7.9N)、摩擦更低,手感更顺滑,适合专业设计与医疗。
Premium 1.5:力度 8.5N、刚度高、工作空间是 Touch X 的 3 倍多,适合大幅动作与高力需求场景。
形态与场景
Touch/Touch X:桌面式、USB 即插即用、便携,适合办公室 / 实验室桌面场景。
Premium 1.5/6DOF:落地式、体积大、需固定安装,适合专业实验室、手术模拟中心等固定场景。
价格梯度(从低到高)
Touch < Touch X < Premium 1.5 < Premium 1.5 6DOF
四、选型建议
预算有限、入门学习 / 教学 → Touch
专业设计、医疗模拟、中阶科研 → Touch X
大工作空间、高力反馈、重型仿真 → Premium 1.5
需旋转力反馈、高端科研、复杂手术训练 → Premium 1.5 6DOF