事件相机语义分割算法调研总结

EventFly: Event Camera Perception from Ground to the Sky

创新点:事件相机感知在车辆、四足机器人、无人机的跨平台迁移能力,解决了不同视角、运动模式、语义分布下的语义分割泛化问题。
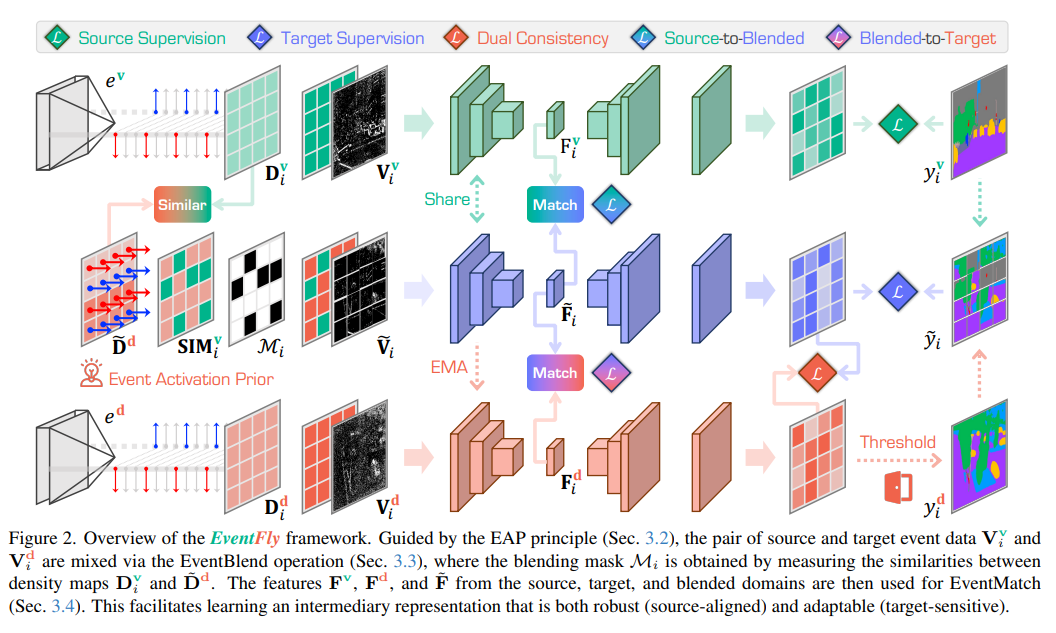
笔者认为还要解决如下问题:

背景运动补偿、自身运动去除,或误触发事件滤除,如因自身运动、振动等产生的背景运动伪影&虚假动目标(motion ghost /false moving objects)事件过滤;动目标感知检测(moving object detection, MOD)。

相关推荐
PascalXie8 小时前
无人机视觉模组算力选型:端侧AI集成方案对比
计算机视觉·无人机
小巫山云子8 小时前
相机到主机接口简介
人工智能·计算机视觉·视觉检测·相机
智码看视界8 小时前
第三篇:卷积神经网络架构演进——从 LeNet 到 ResNet
计算机视觉·cnn·resnet·卷积神经网络·图像分类
Zentceh10 小时前
海洋牧场夜间监测:AI全彩夜视+水下成像集成方案
图像处理·人工智能·科技·计算机视觉·车载系统·无人机·智能家居
feasibility.10 小时前
一个生成接口统一计算机视觉:SenseNova-Vision 硬核解剖
人工智能·深度学习·目标检测·计算机视觉·图像分割·点云·cv
TAN-90°-10 小时前
Deep Learning for Computer Vision——Generative Models 1
人工智能·深度学习·神经网络·目标检测·机器学习·计算机视觉
qq74223498411 小时前
OpenCV 之外的另一半工具箱:Supervision 视觉工程实战
人工智能·opencv·计算机视觉
YOLO数据集集合1 天前
无人机低空影像语义分割数据集 | 语义分割 遥感影像 无人机低空 地物分类 Potsdam Vaihingen LoveDA 9080期
人工智能·深度学习·yolo·目标检测·计算机视觉·语义分割·无人机数据集
硅谷秋水1 天前
GE-Act 2.0:面向机器人操作的“世界-动作”模型预训练与扩展
机器学习·计算机视觉·语言模型·机器人
AI Blog2 天前
YOLO数据集 | 第05期:无人机检测、电力巡检、阀门识别
深度学习·目标检测·计算机视觉·yolo数据集