内力基于灵敏度的拓扑优化-CAE操作过程

前言

本实例表明,使用abaqus进行拓扑优化过程中,可以使用内力或者支反力作为设计响应。

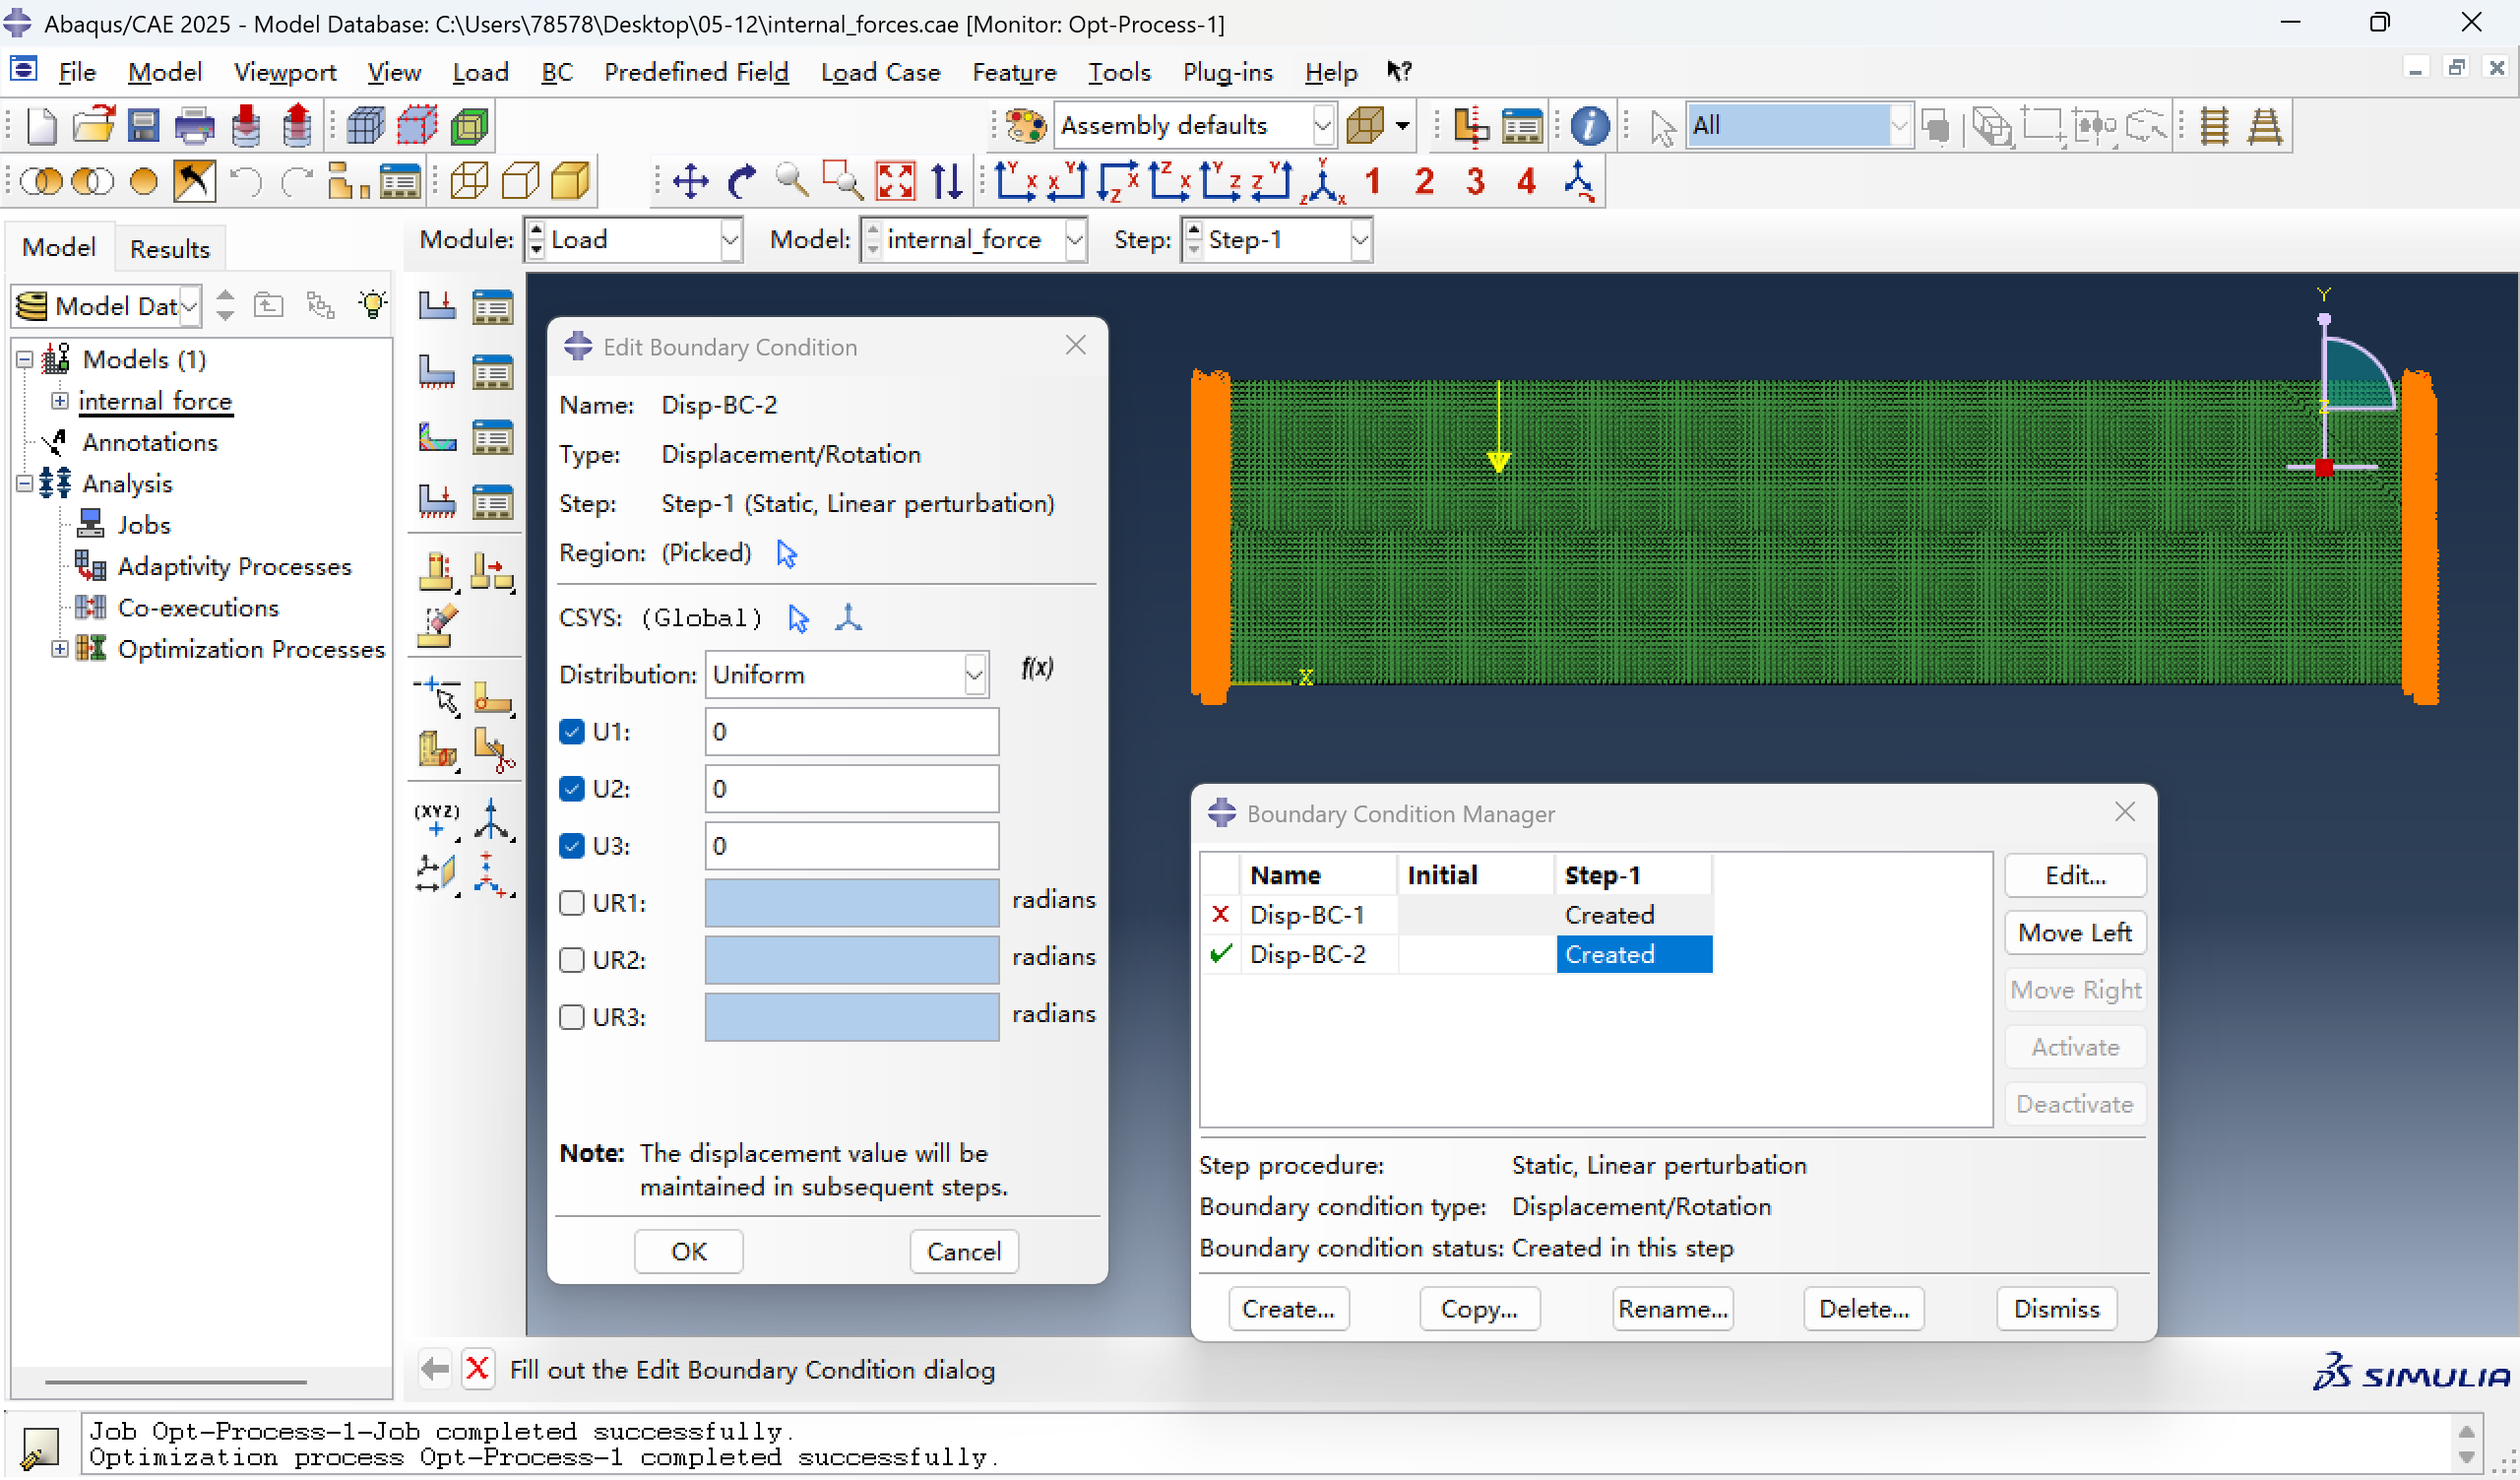
载荷:节点Node-51273承受沿Y轴负方向0.003N的载荷。
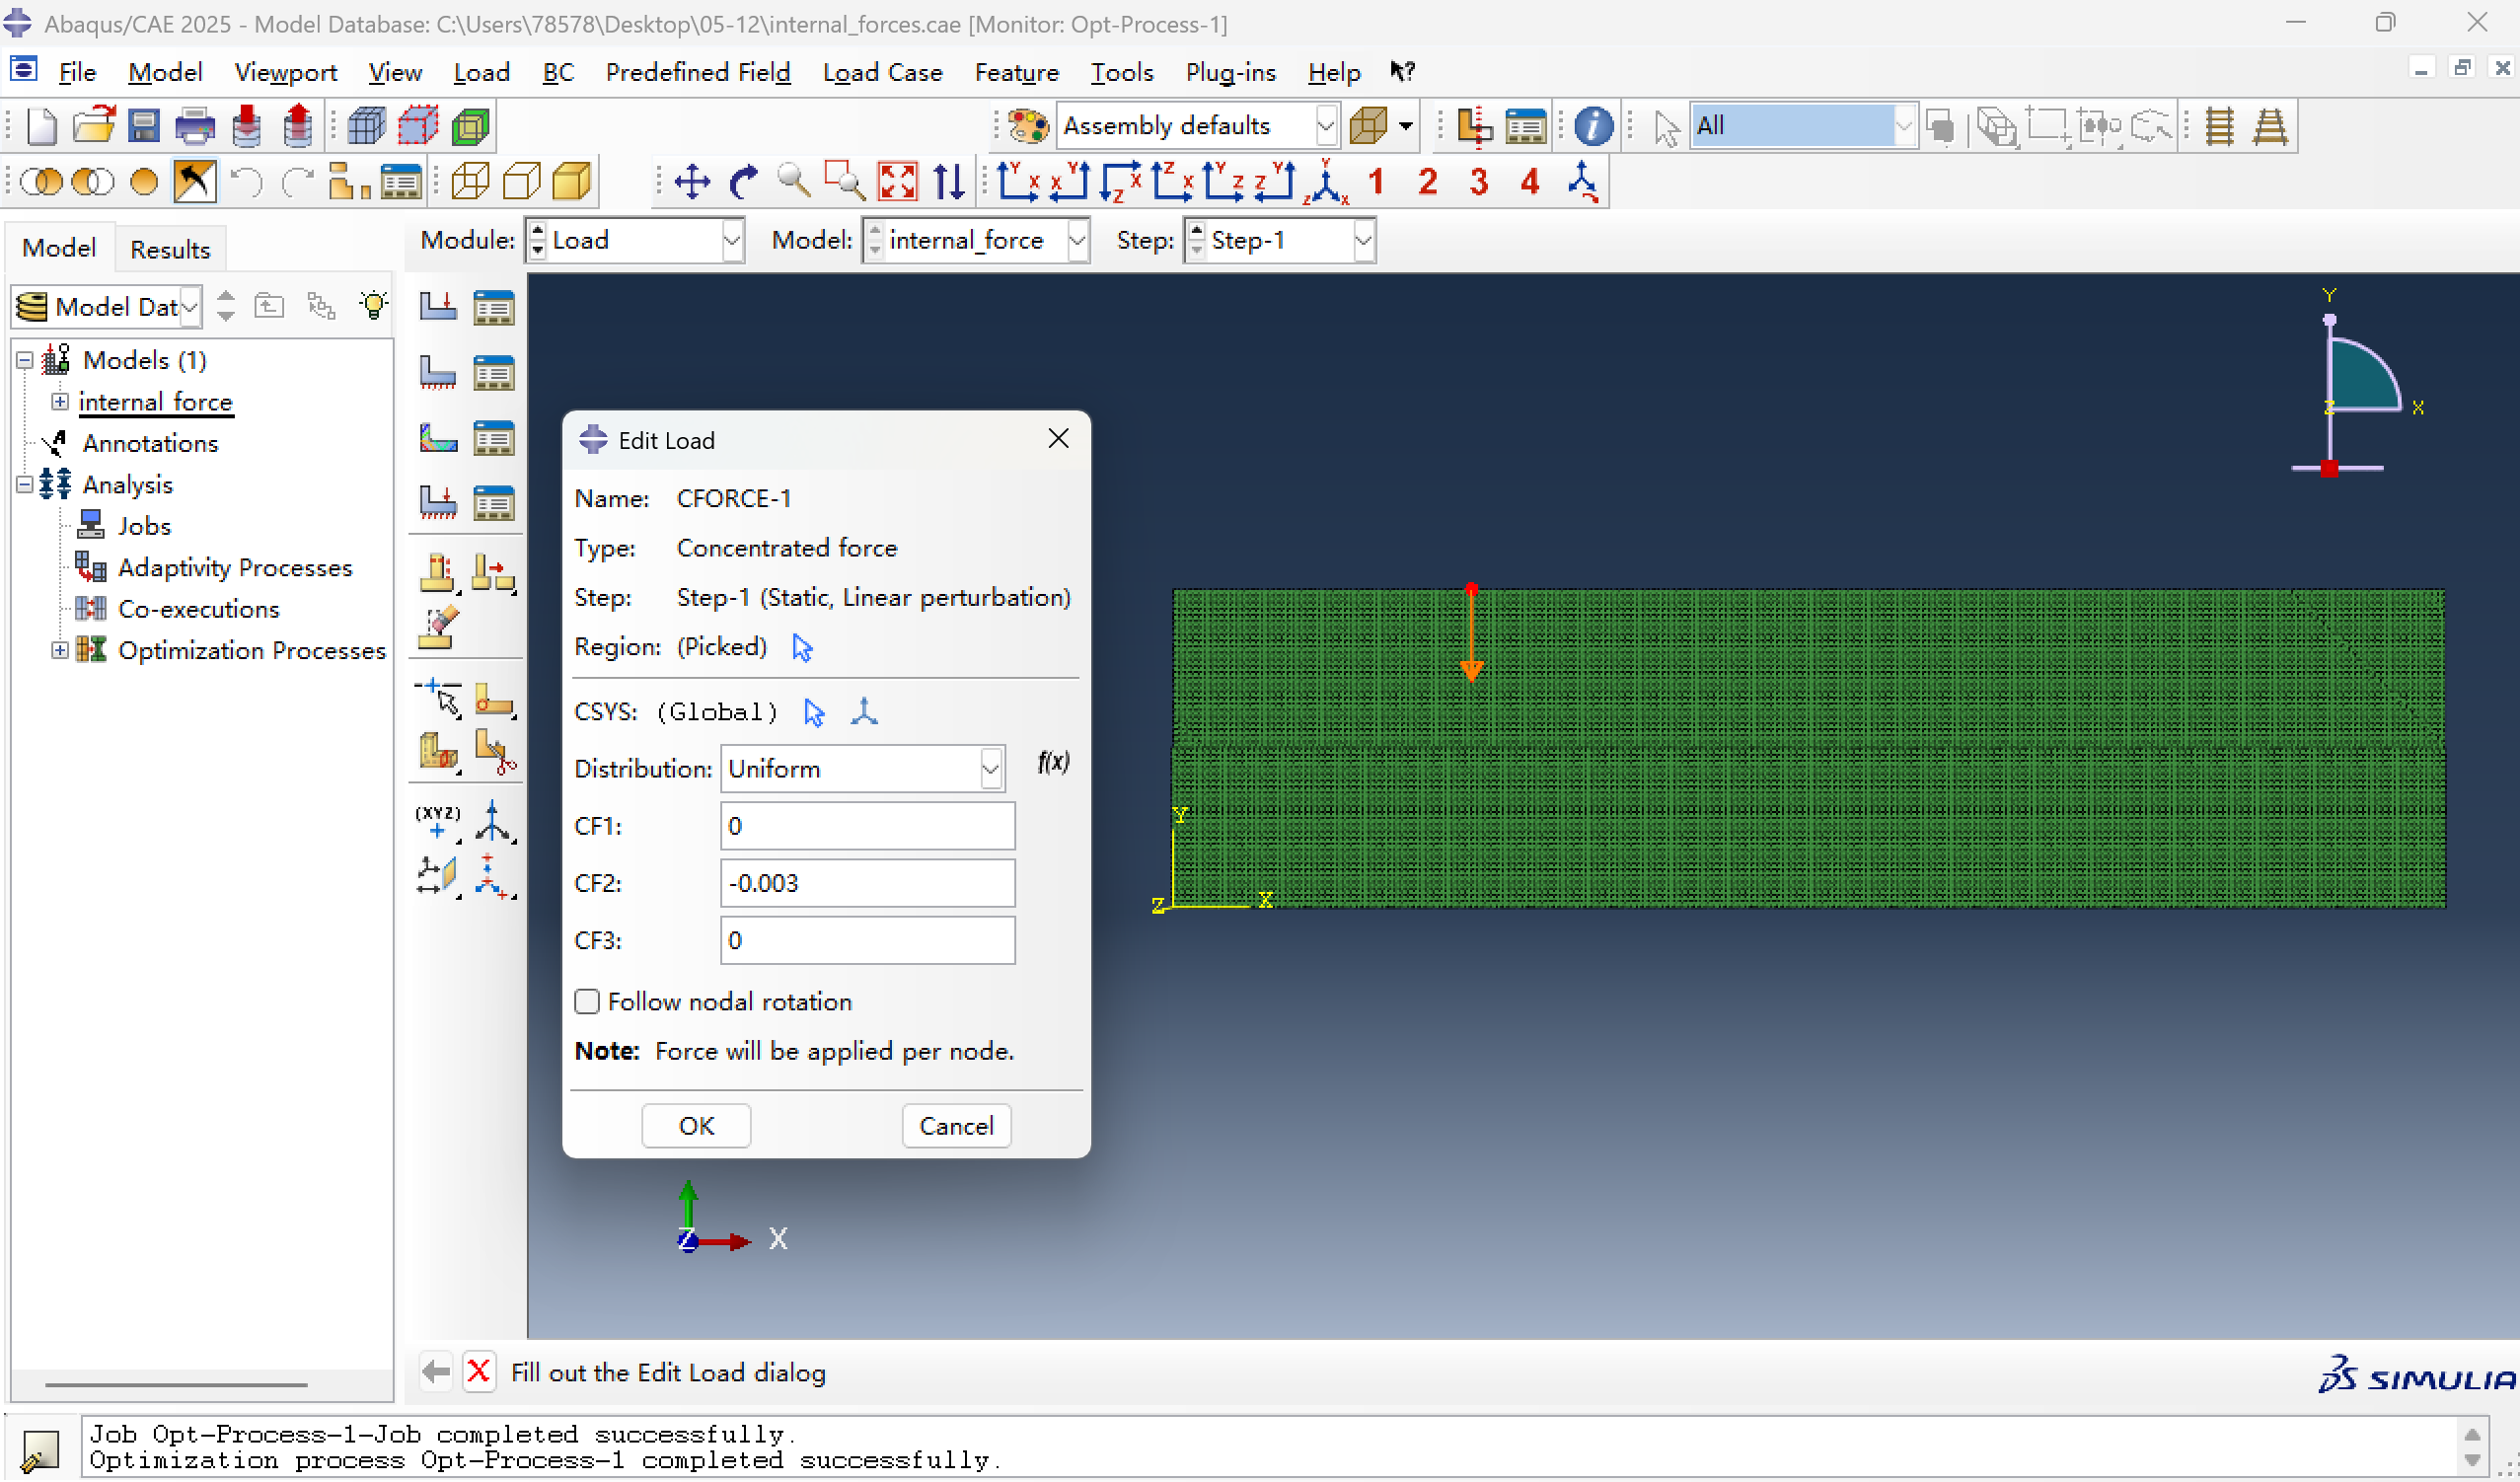
约束1:所有节点限制平面运动(U3=UR1=UR2=0)。
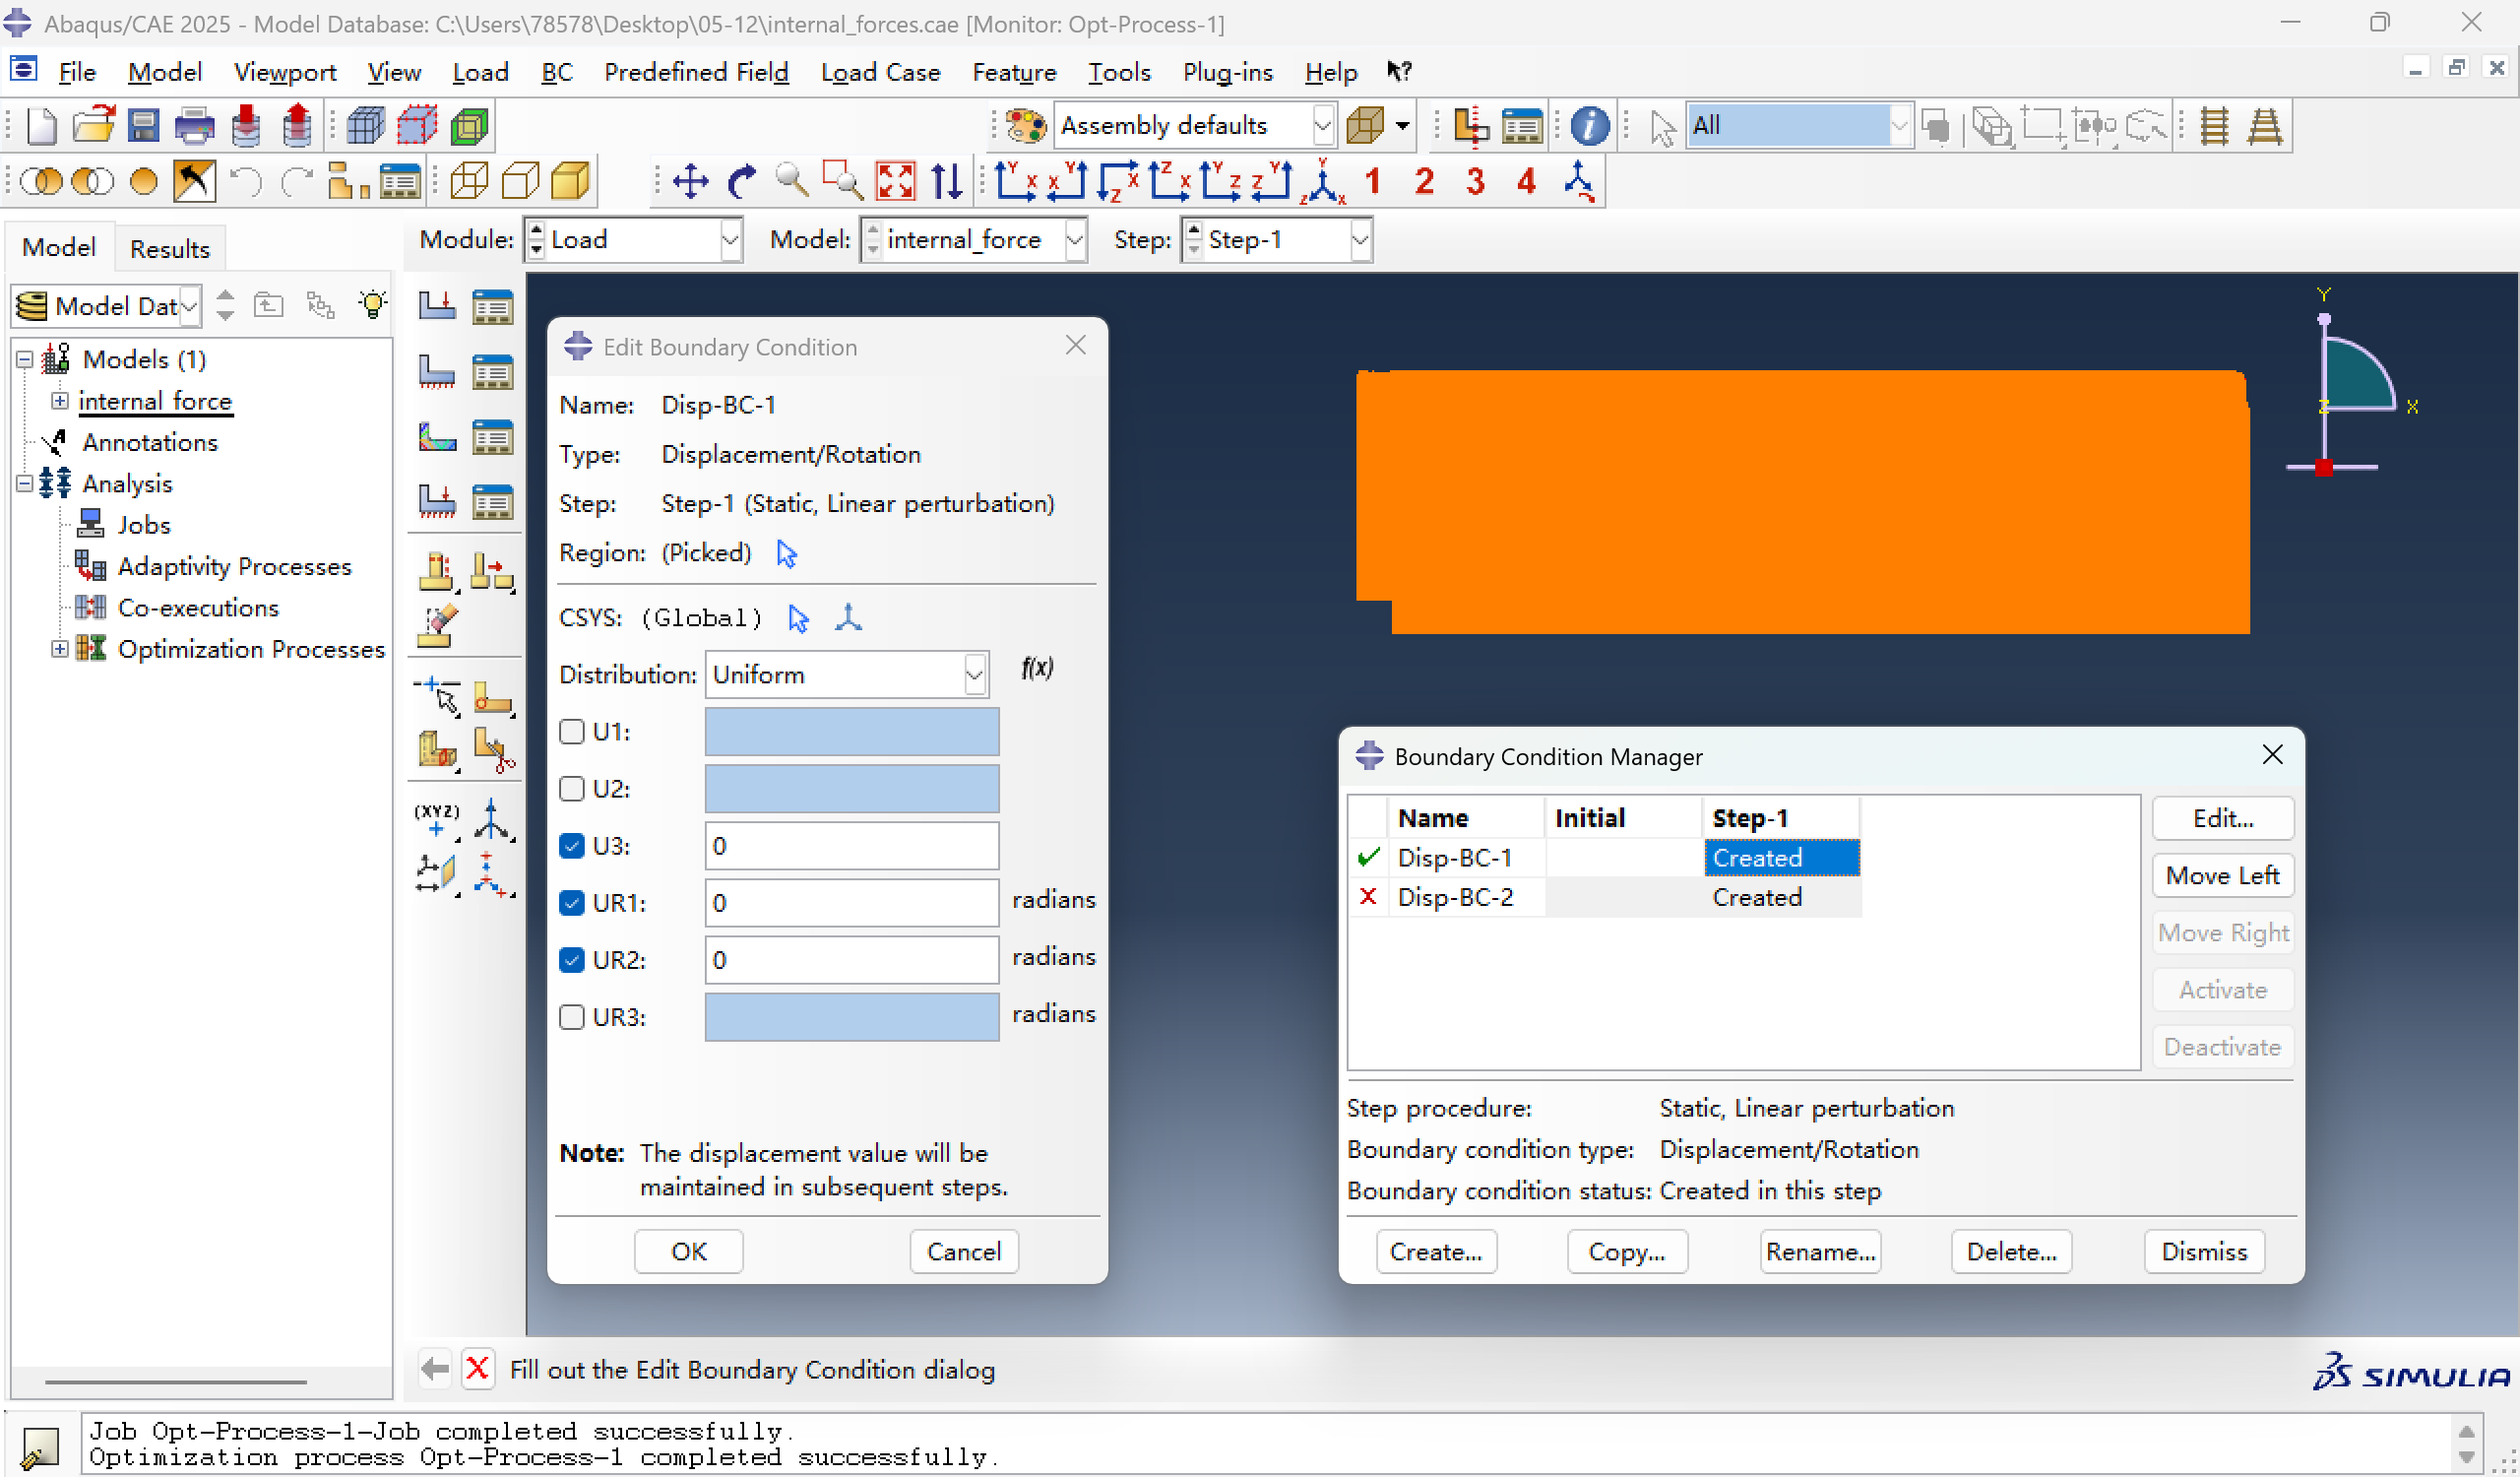
约束2:左右两侧端面节点固定位移(U1=U2=U3=0)。
本页讨论


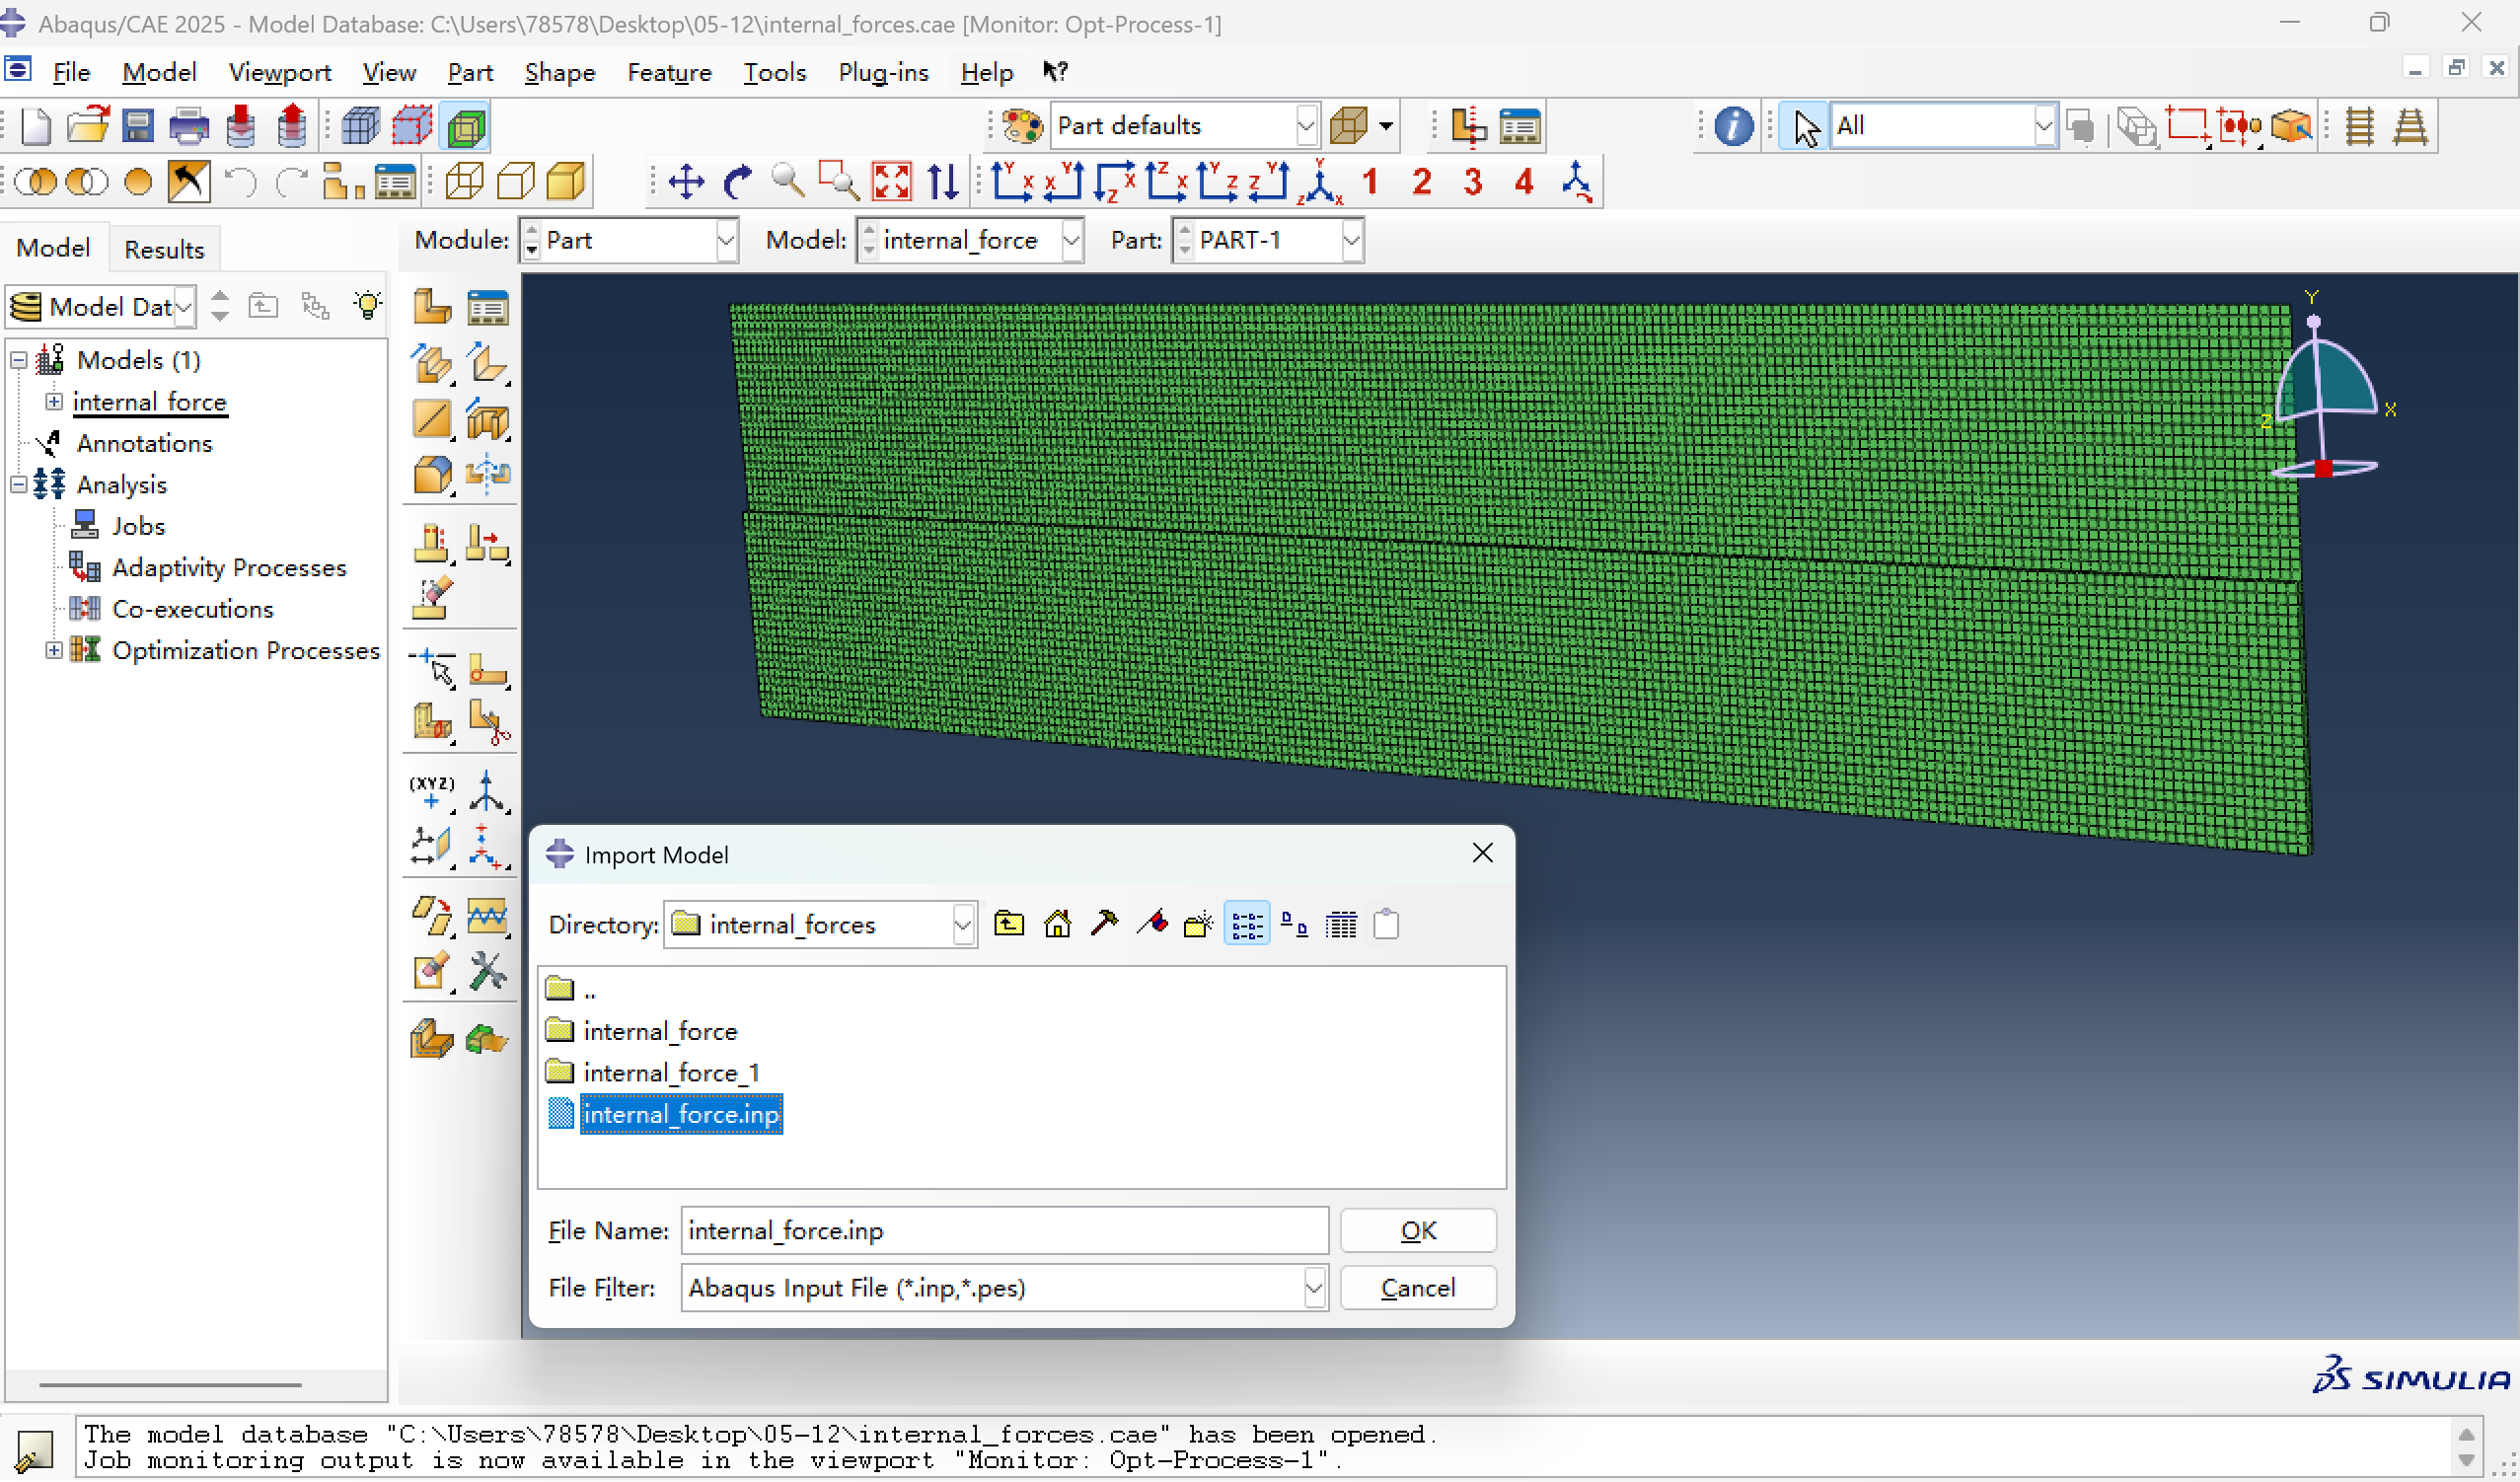
一、导入internal_force.inp文件
二、设置优化

1.创建优化任务

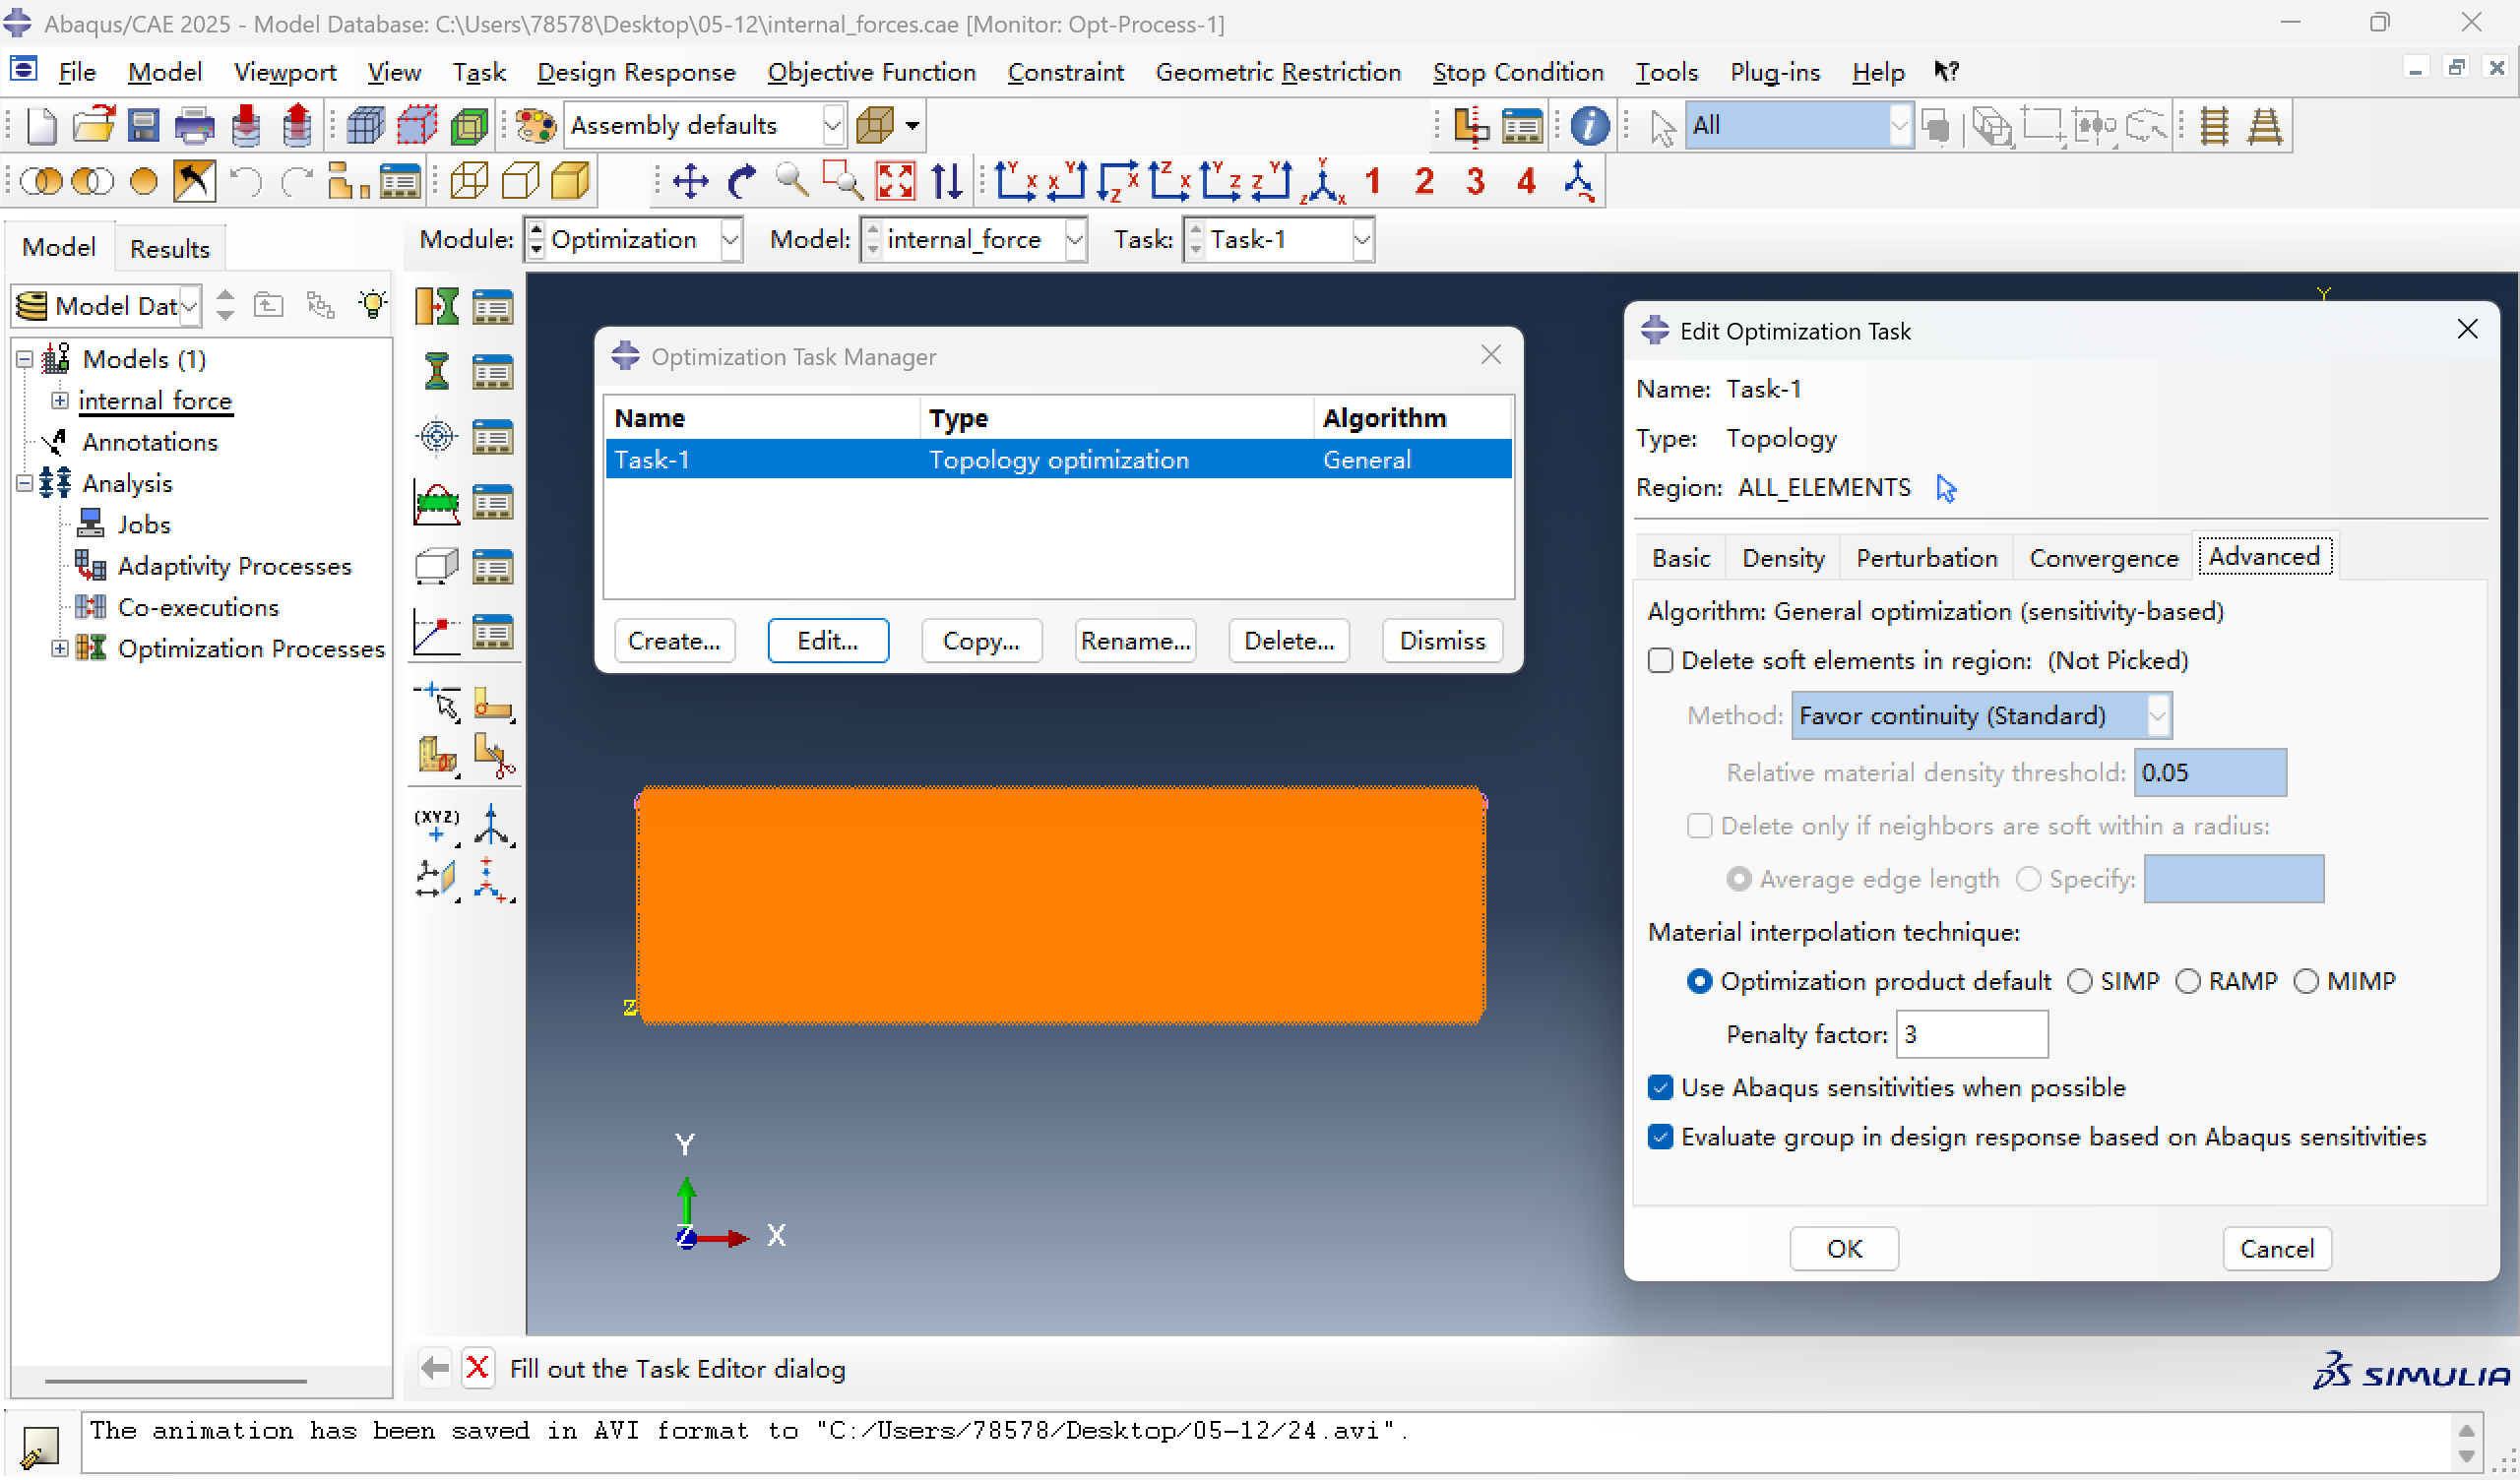
在OPTIMIZATION模块,创建基于灵敏度的拓扑优化任务Task-1。
2、创建设计响应

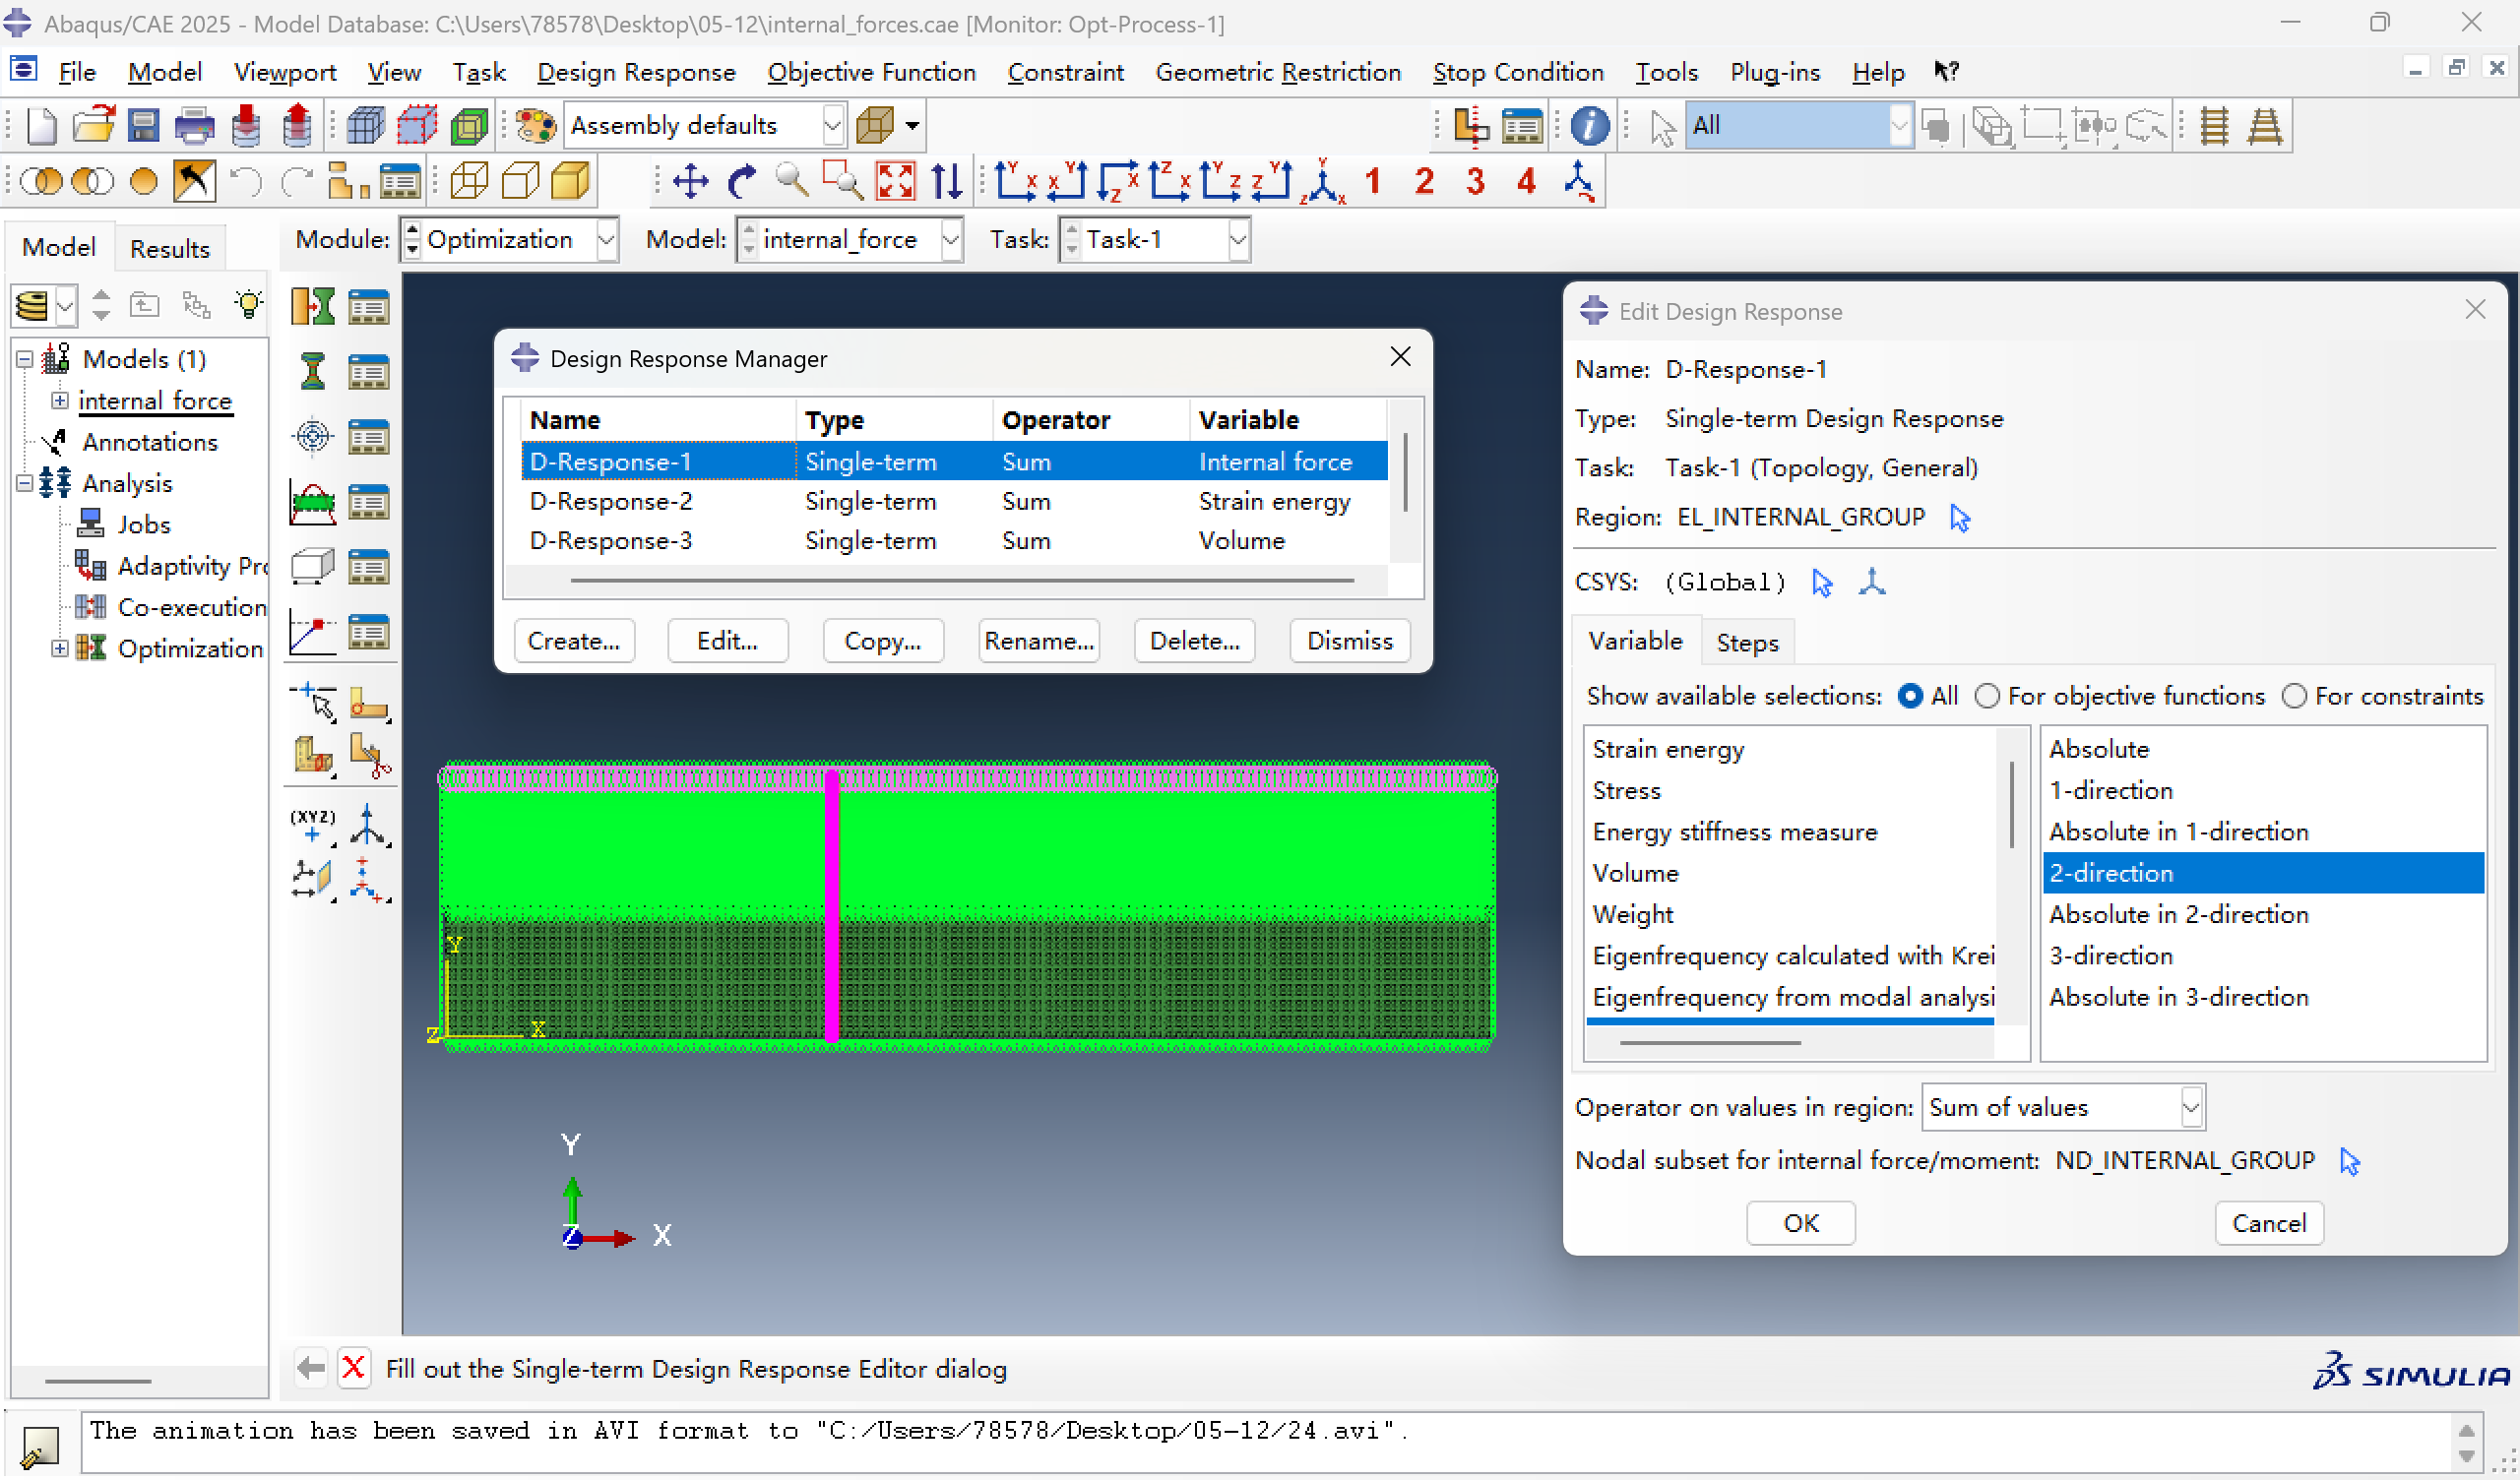
  • 定义内力的设计响应D-Response-1:集合ND_INTERNAL_GROUP中所有节点沿Y方向的内力总和。
  • 定义应变能的设计响应D-Response-2:设计区域中所有单元的应变能总和。
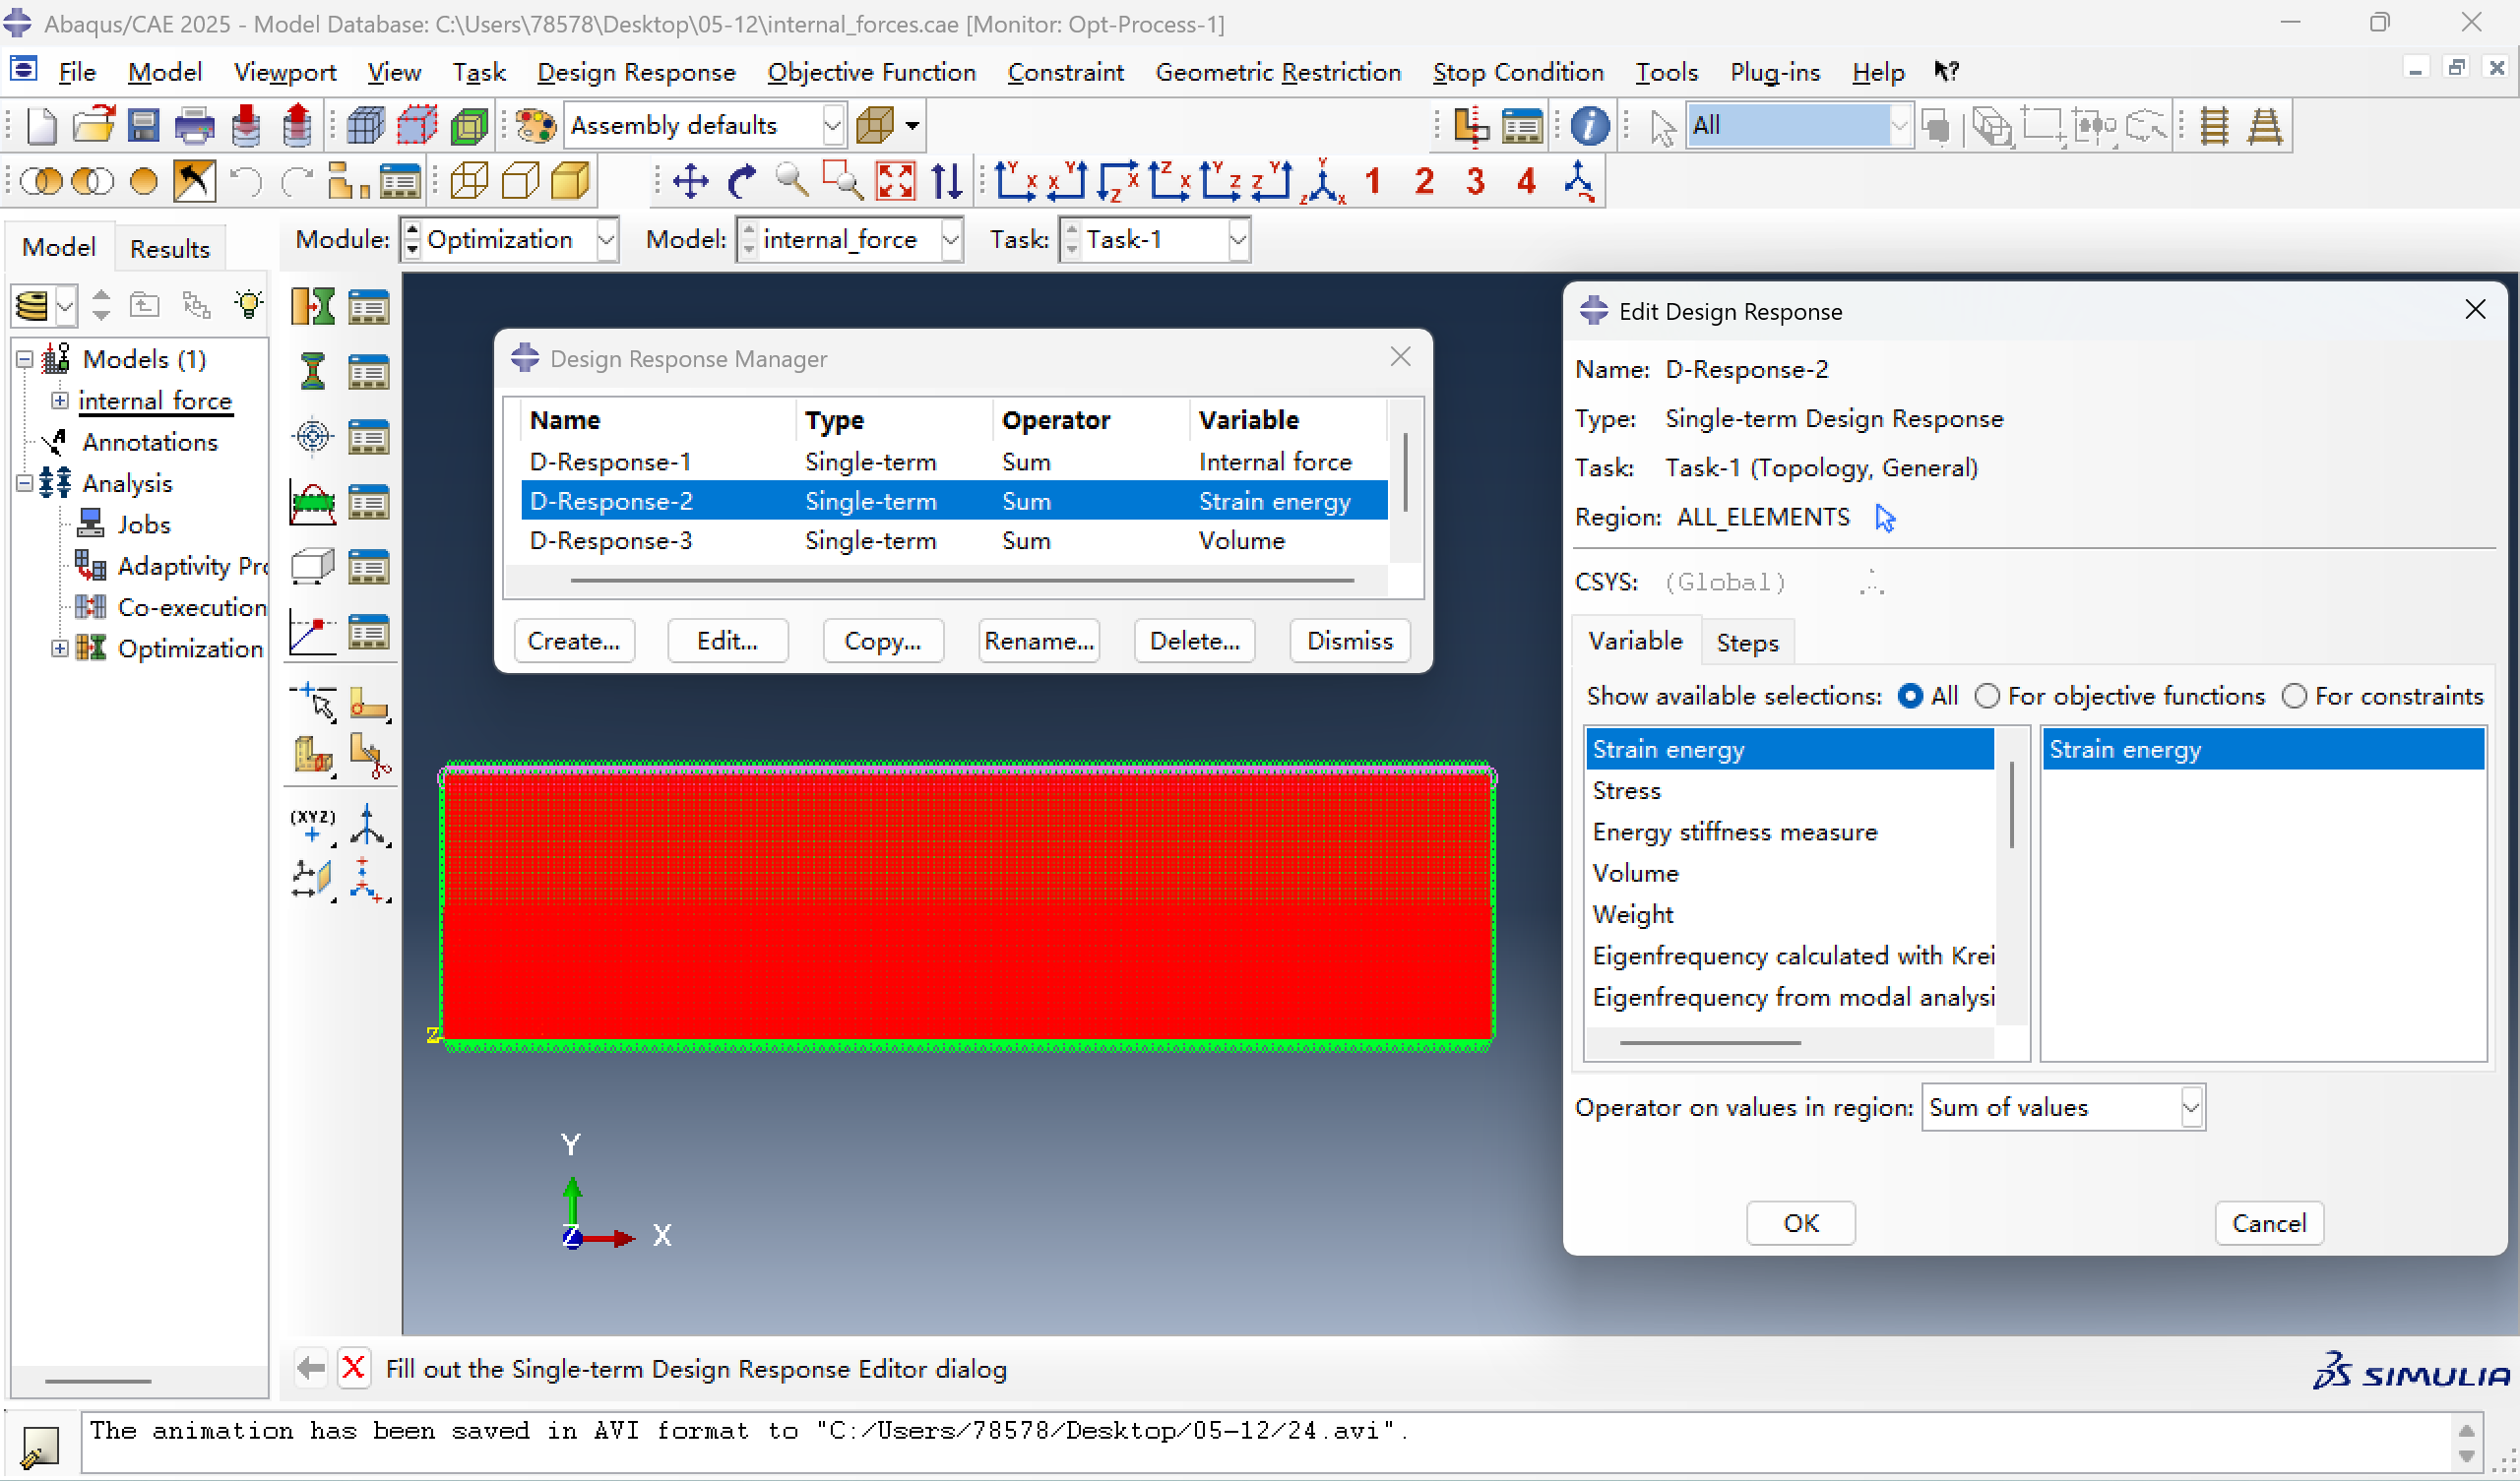
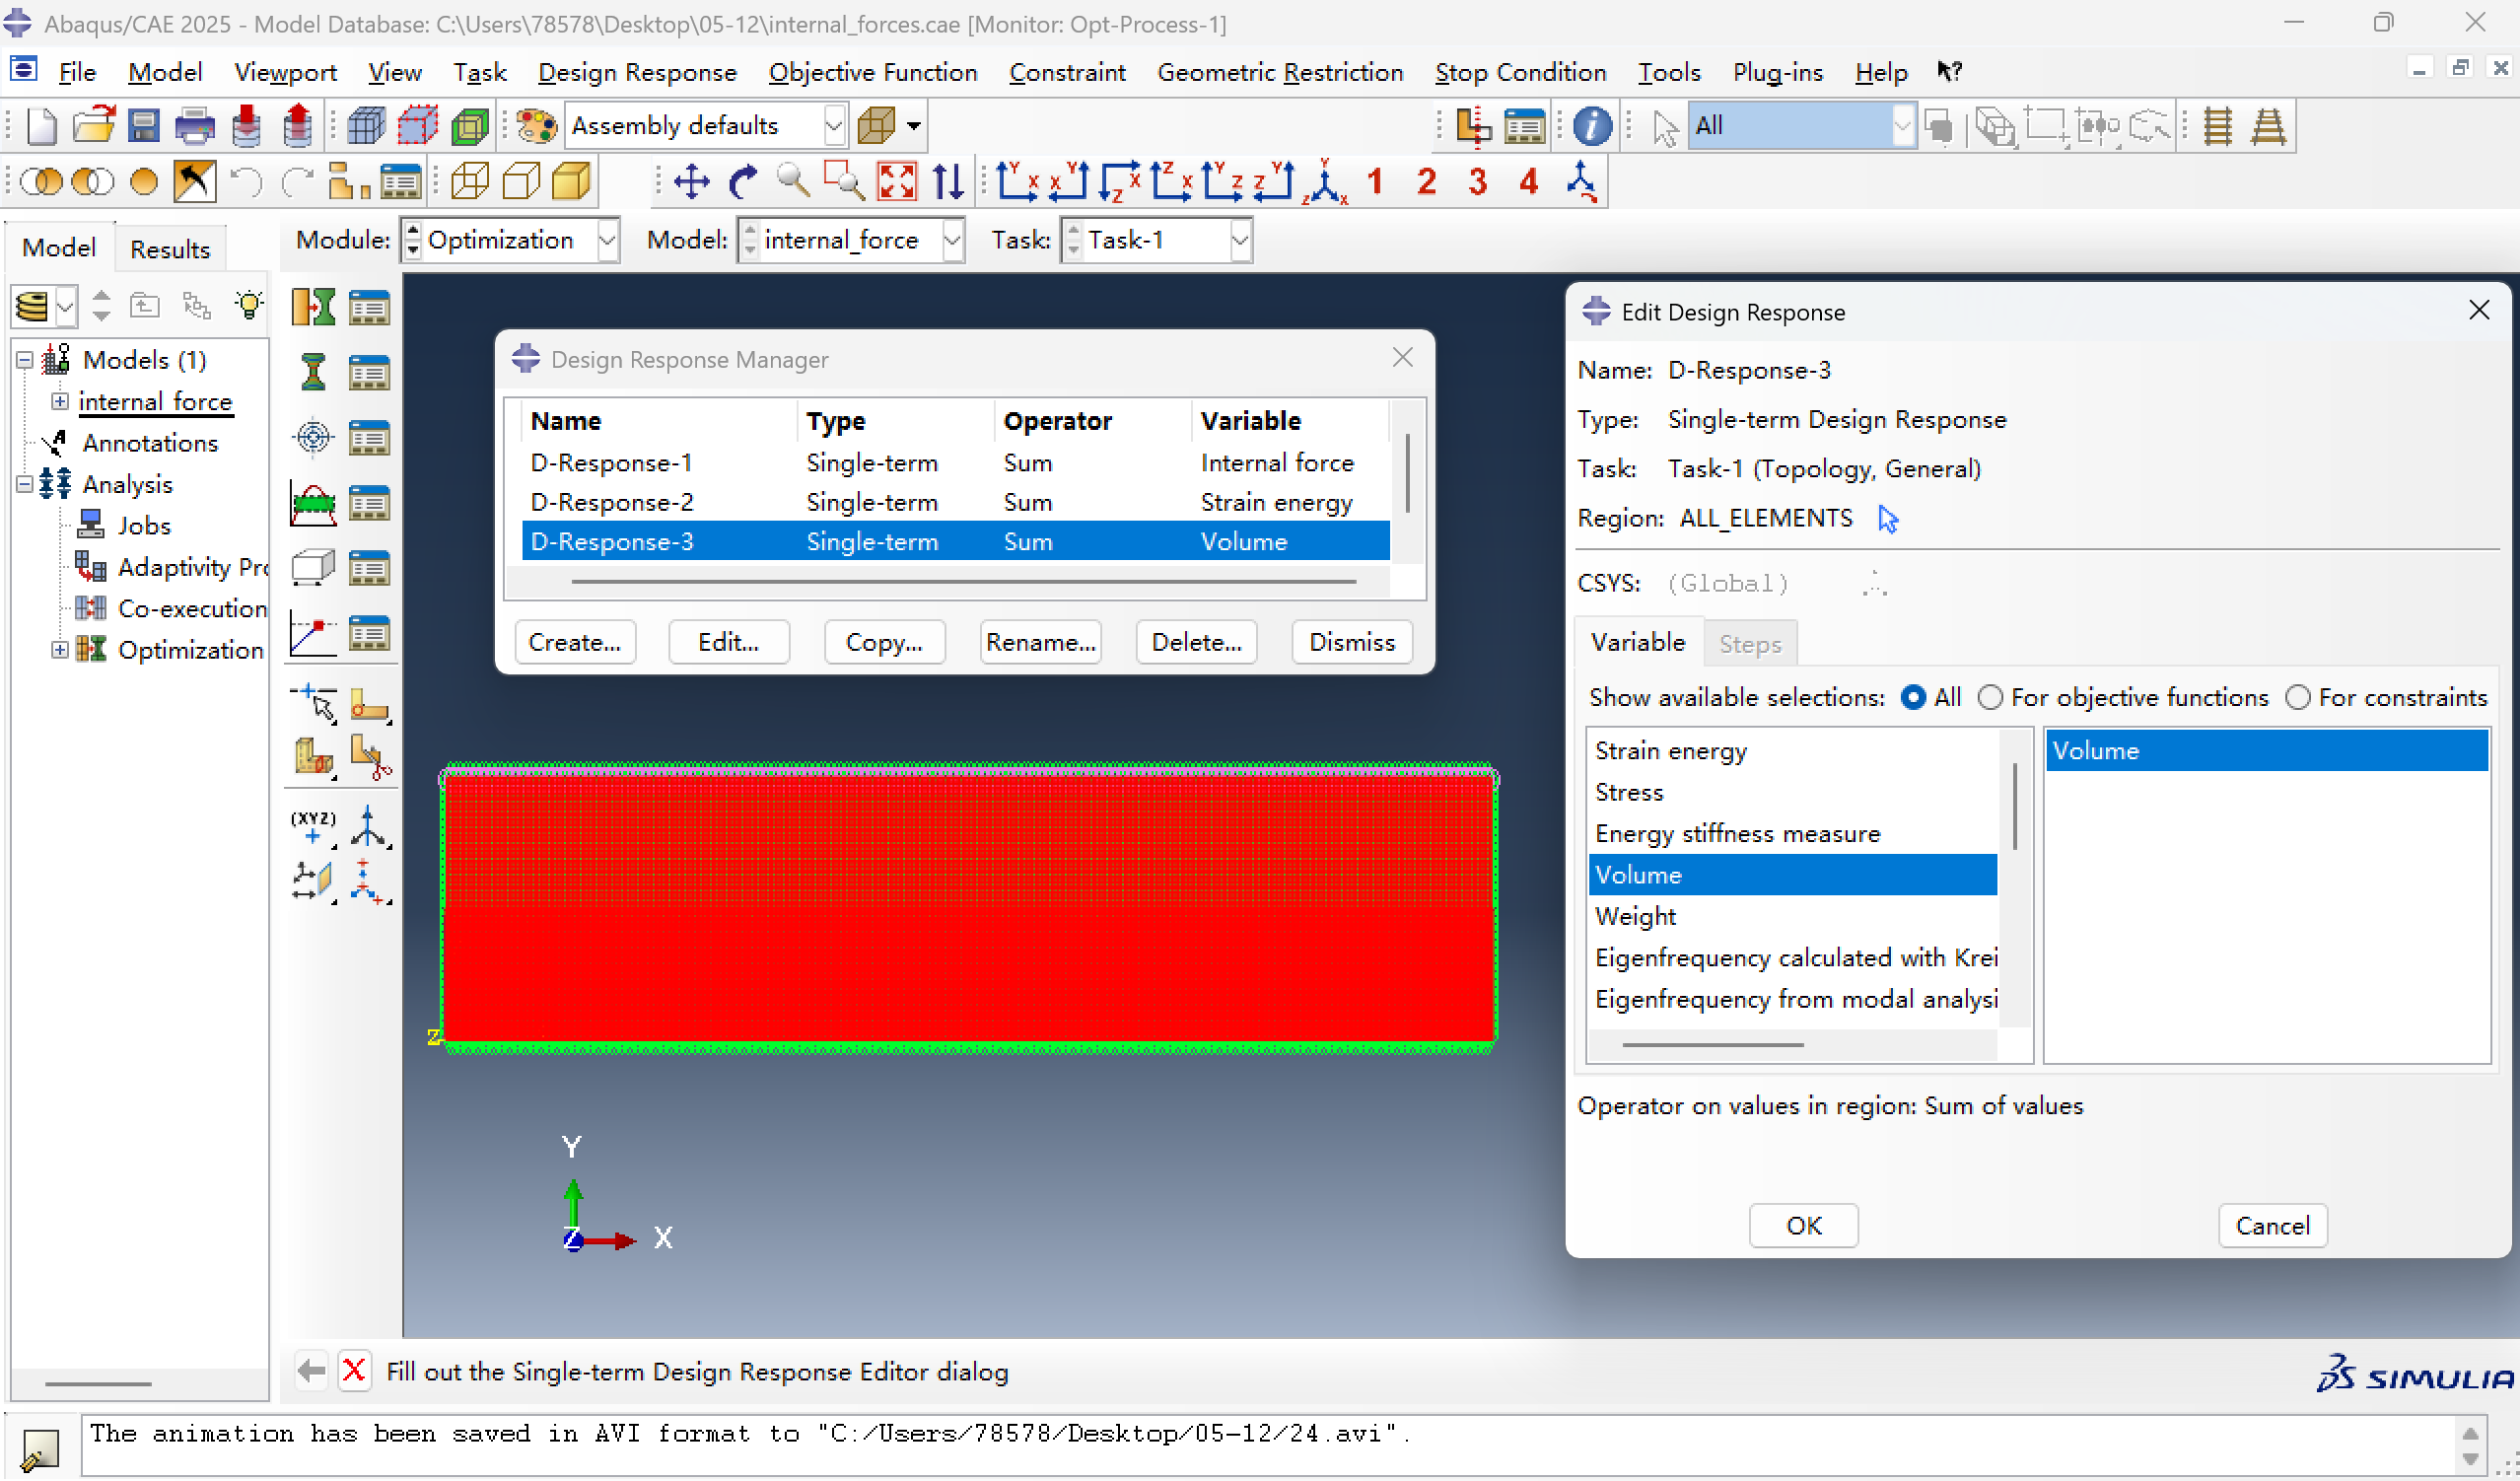
  • 定义体积的设计响应D-Response-3:设计区域中所有单元的体积总和。
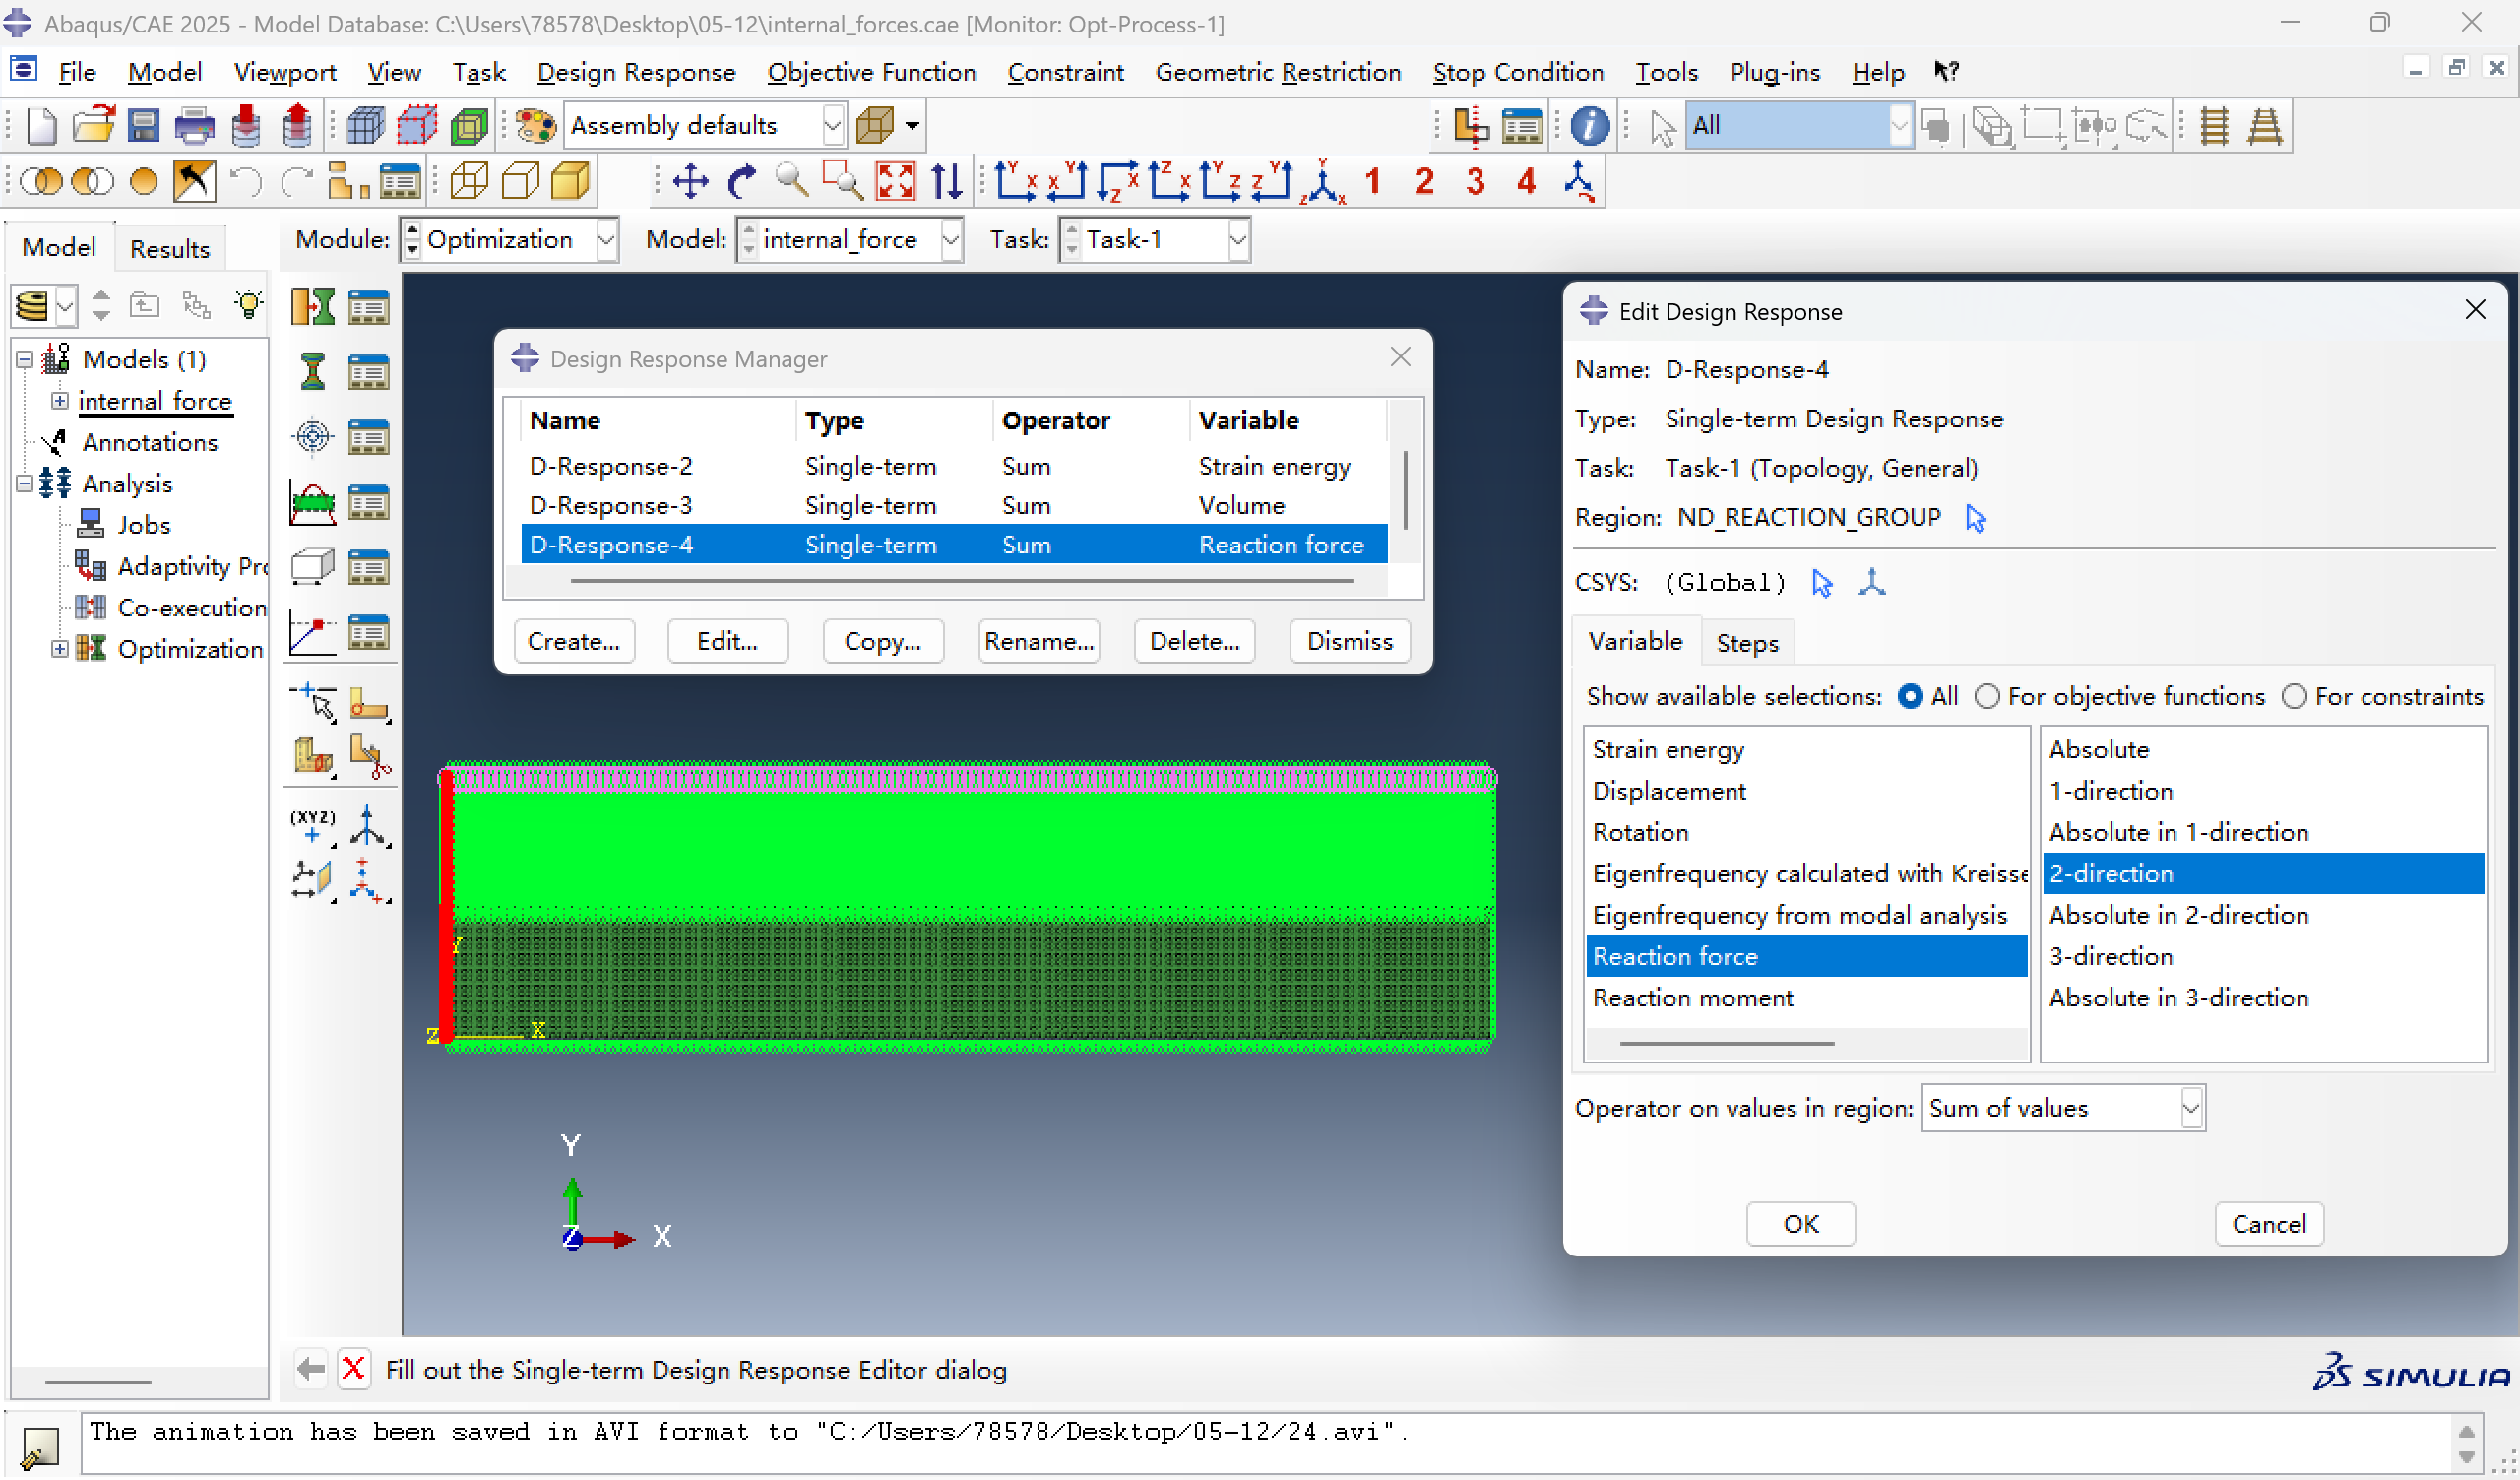
  • 定义支反力的设计响应D-Response-4:集合ND_REACTION_GROUP中所有节点沿Y方向的支反力总和。
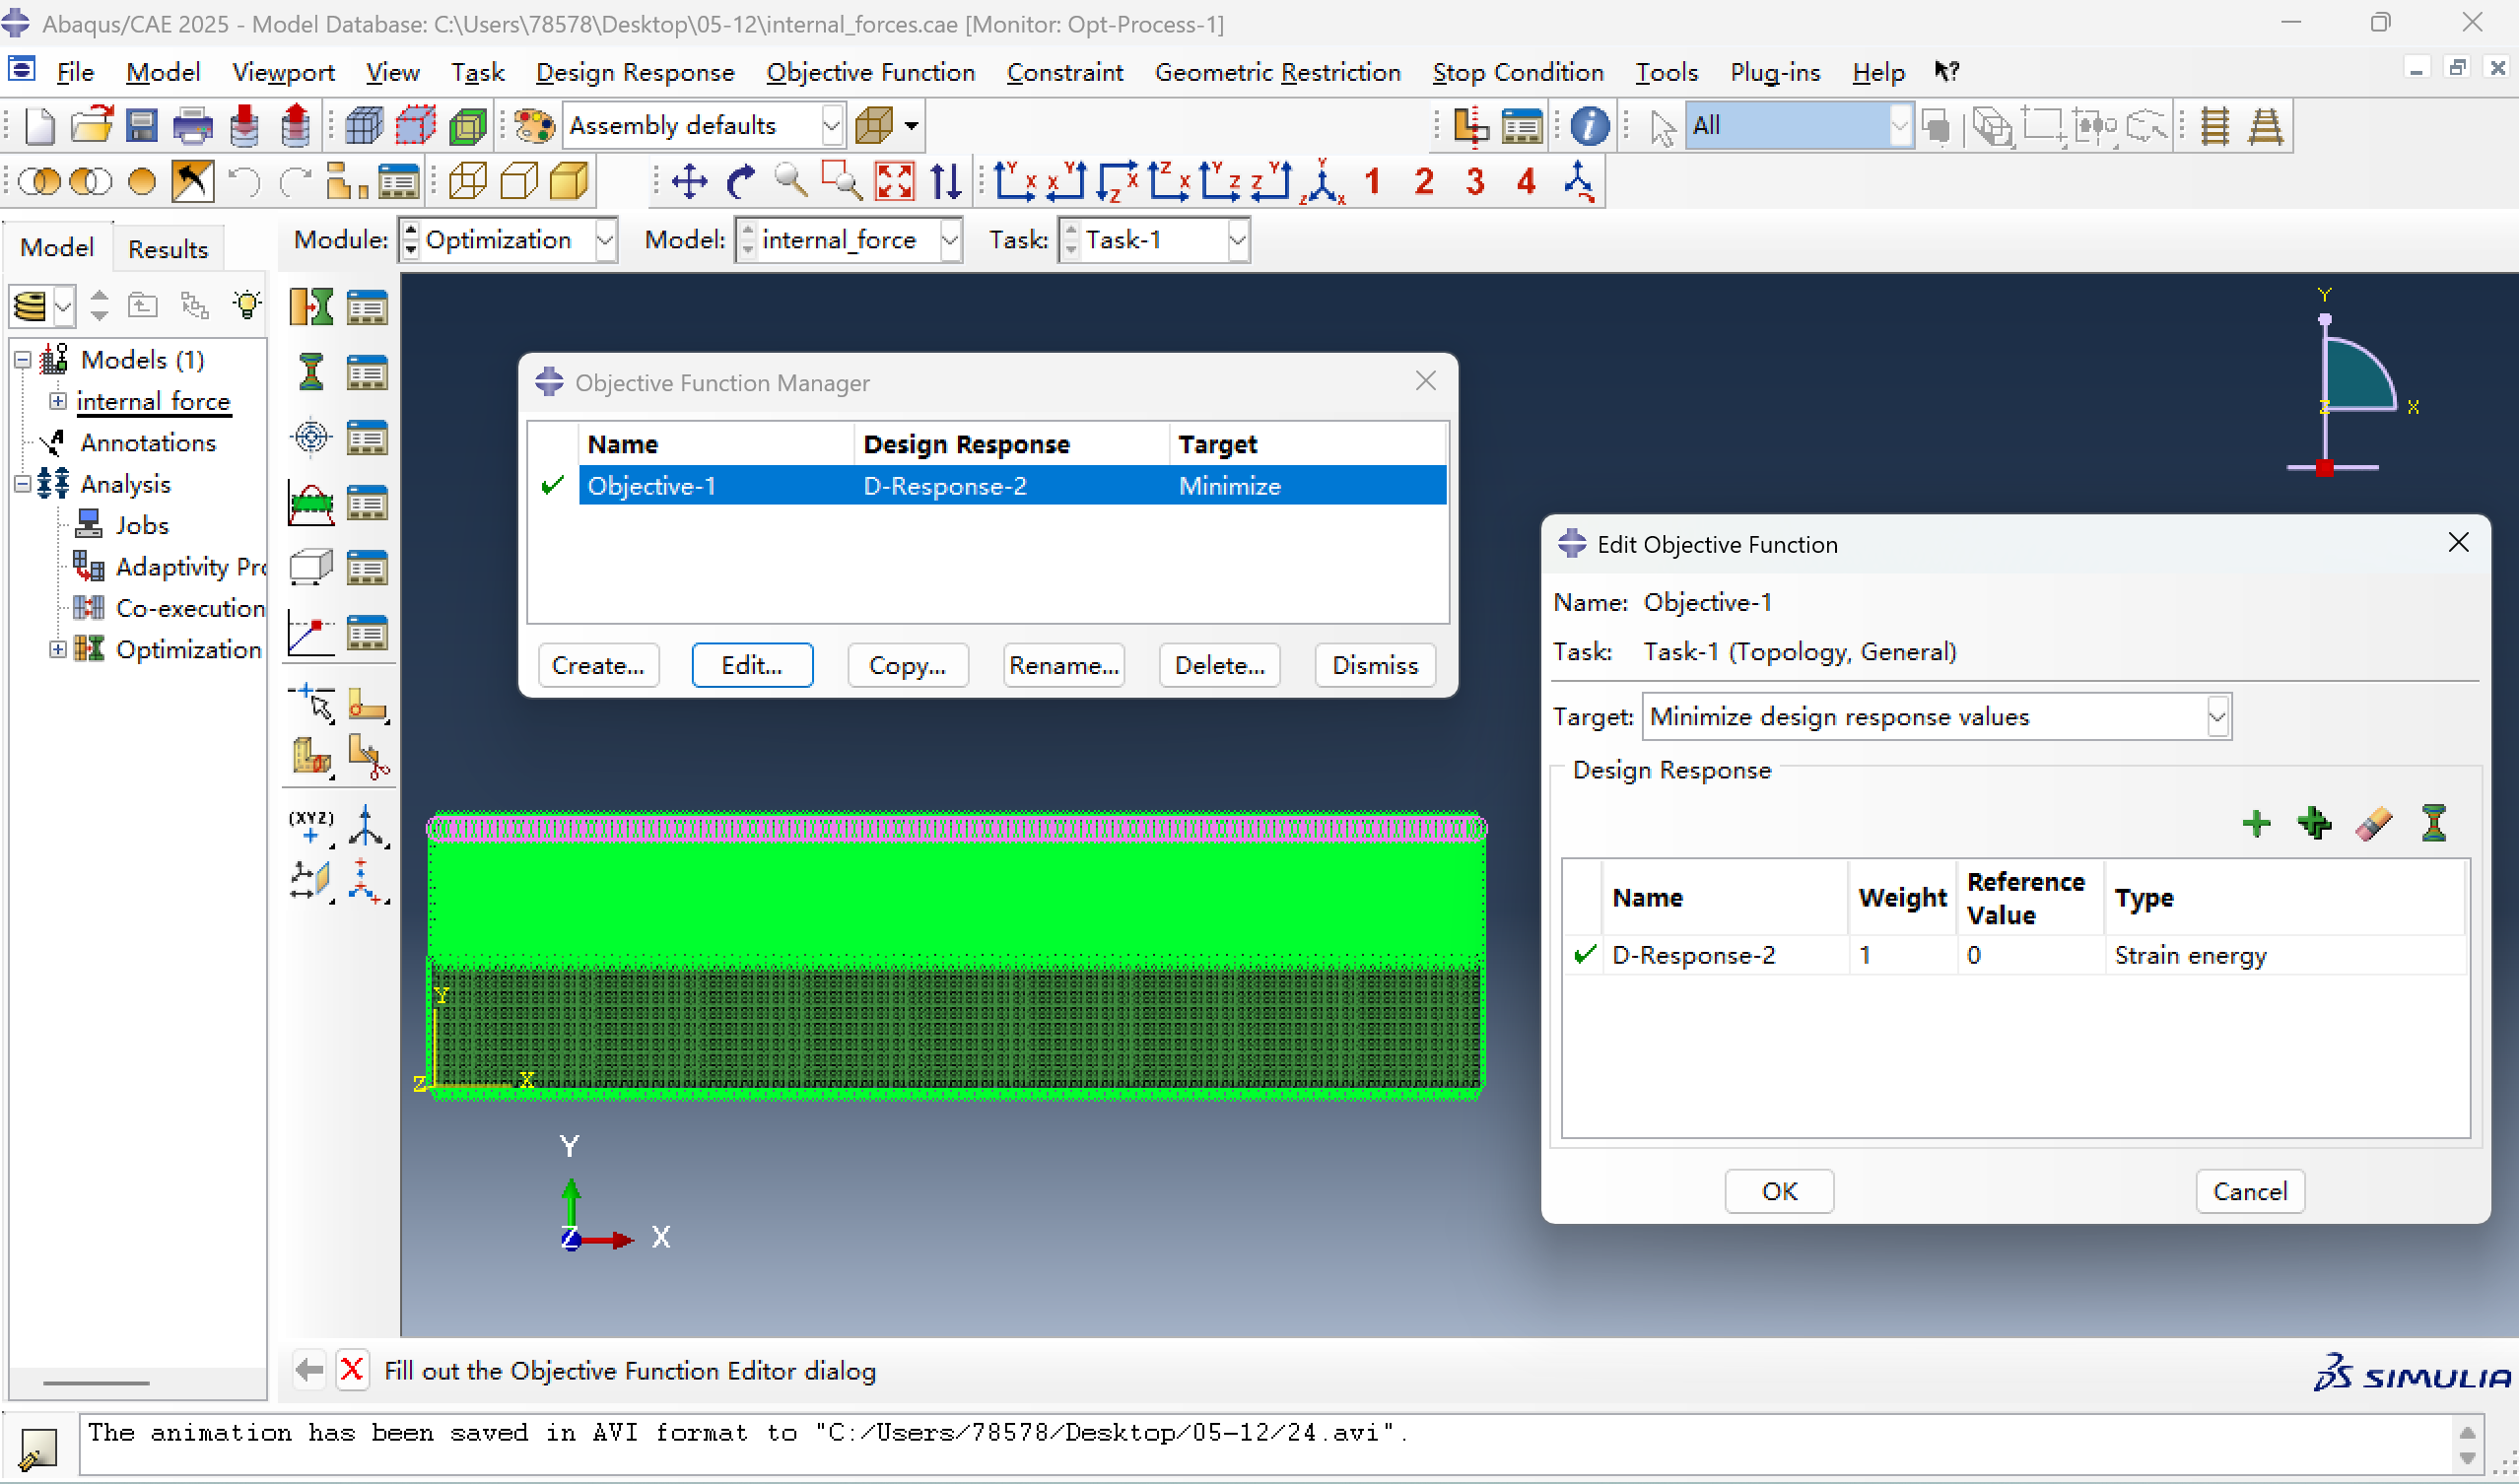
3、创建目标函数

最小化模型的应变能总和:设计区域中所有单元的应变能总和D-Response-2。
4、创建约束

  • 限制集合ND_INTERNAL_GROUP中所有节点内力总和的设计响应D-Response-1≥0.0015。
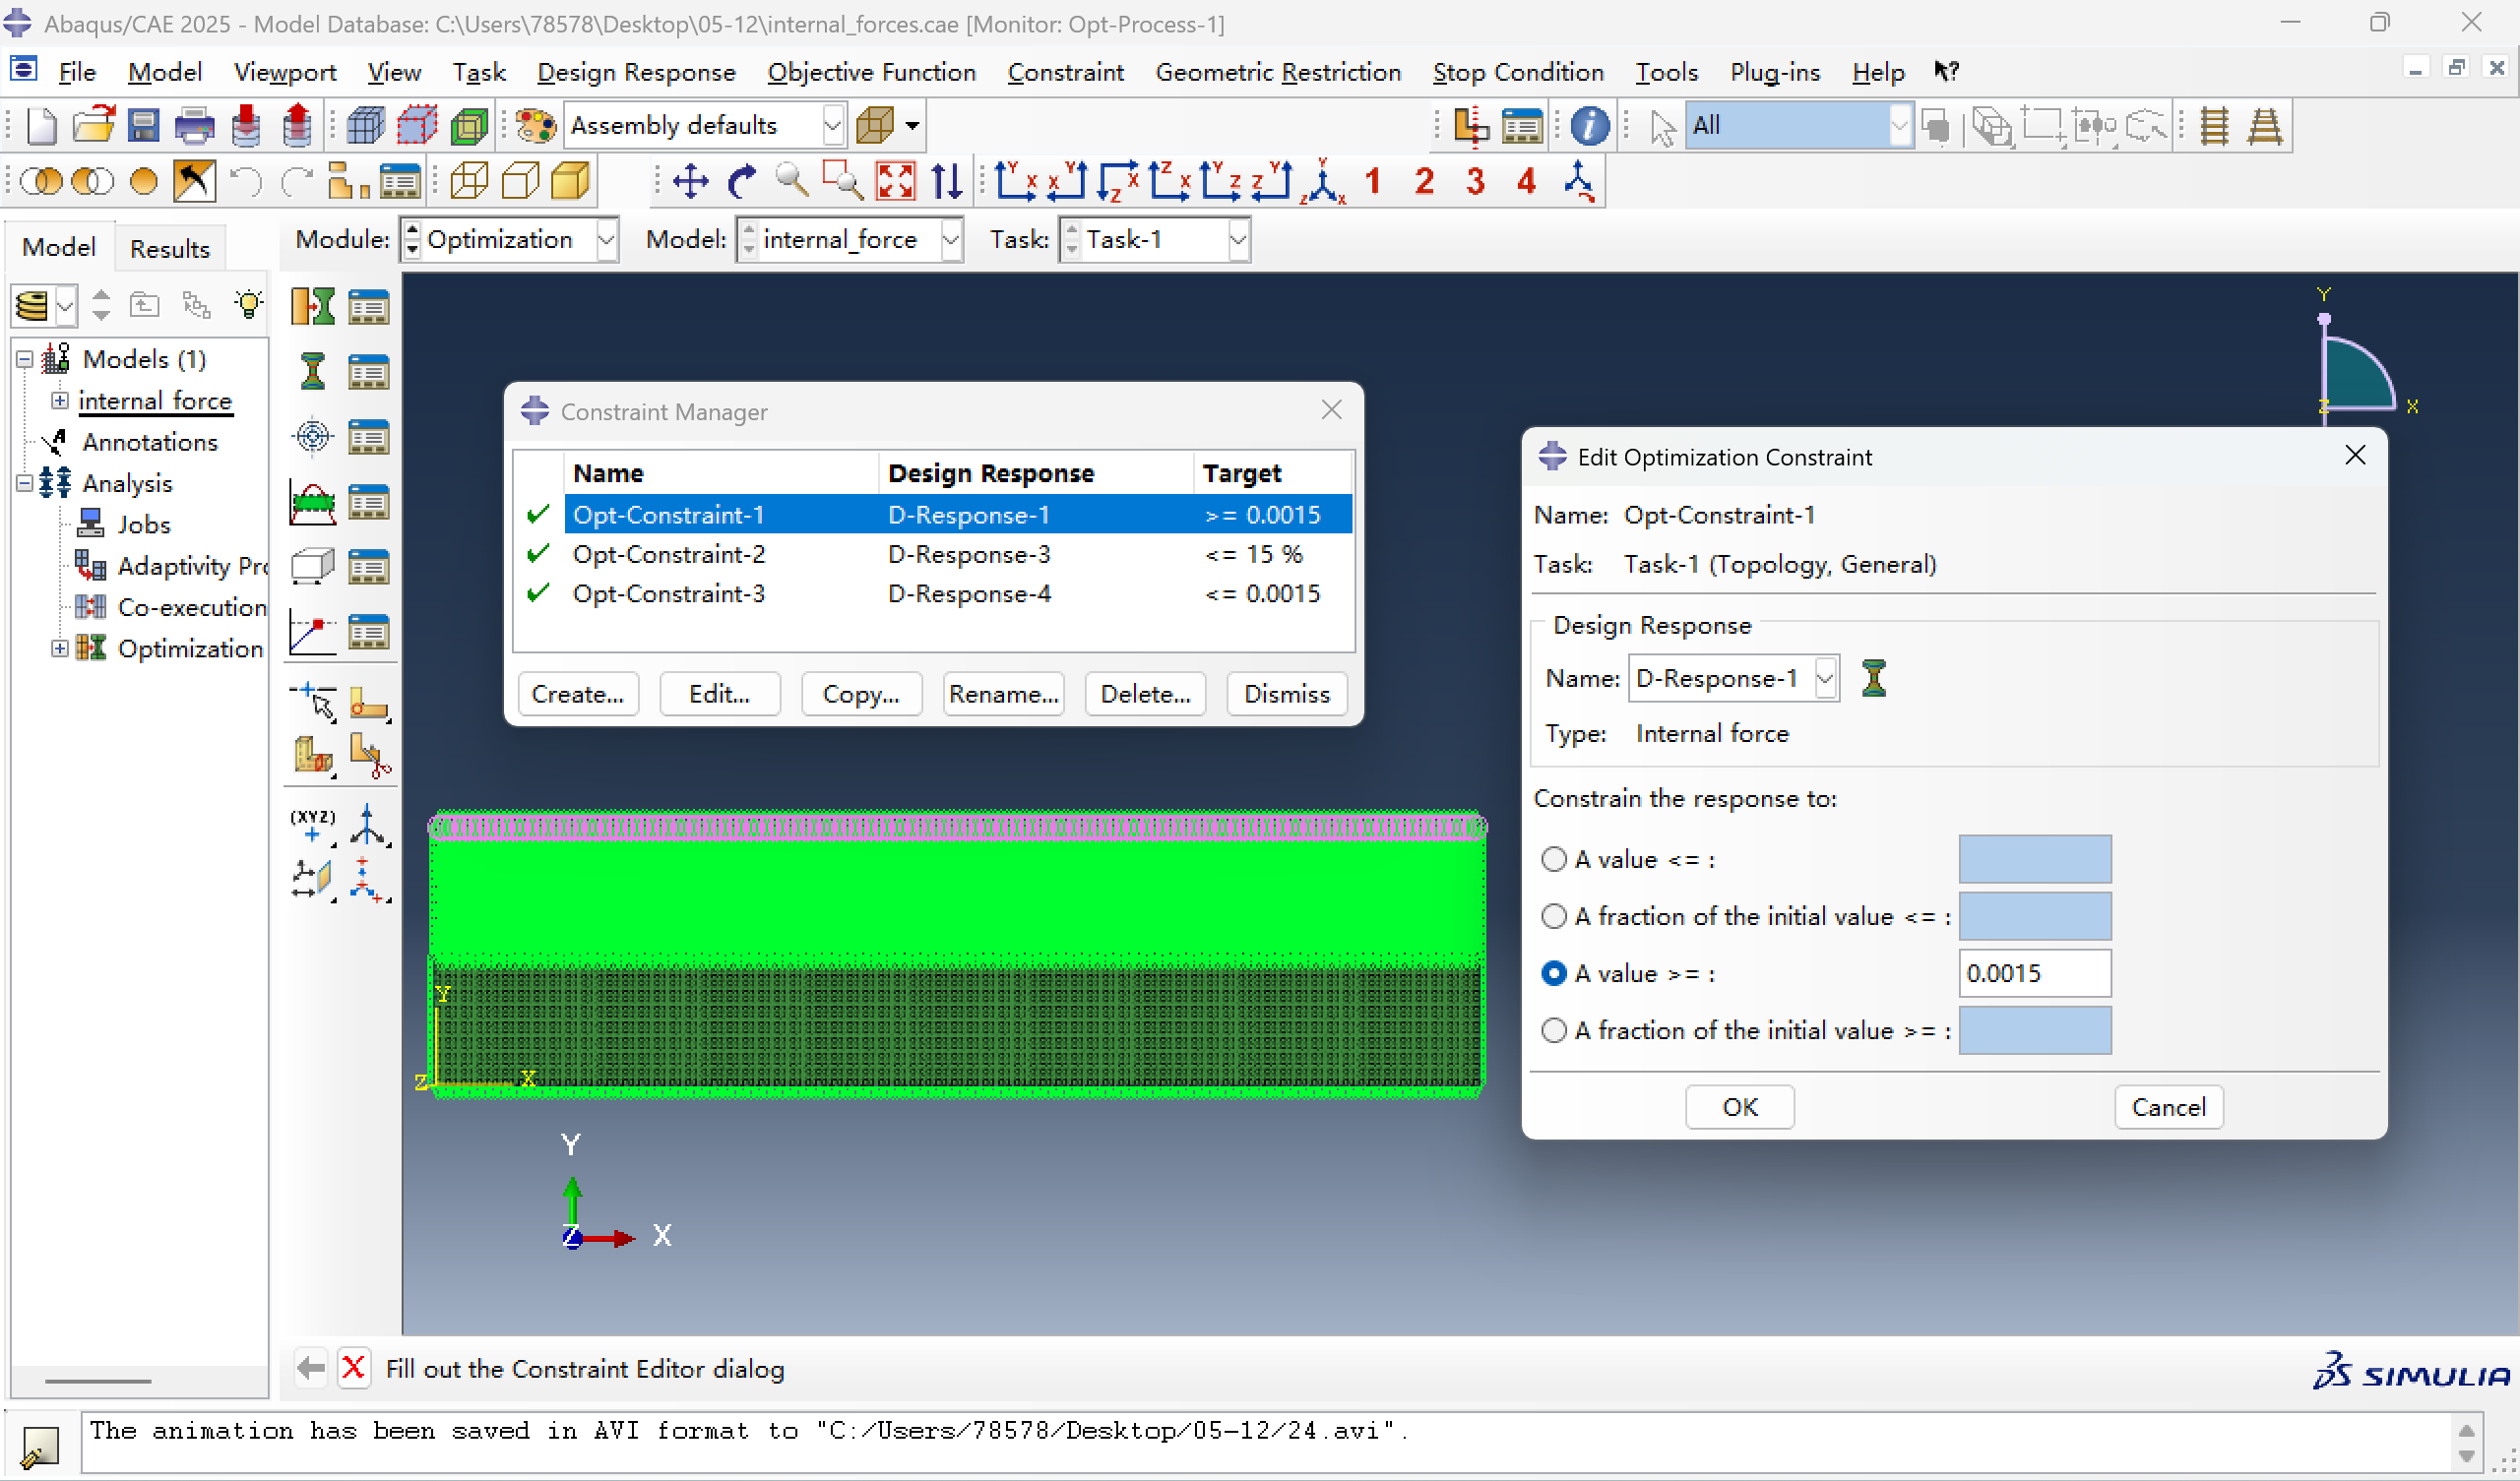
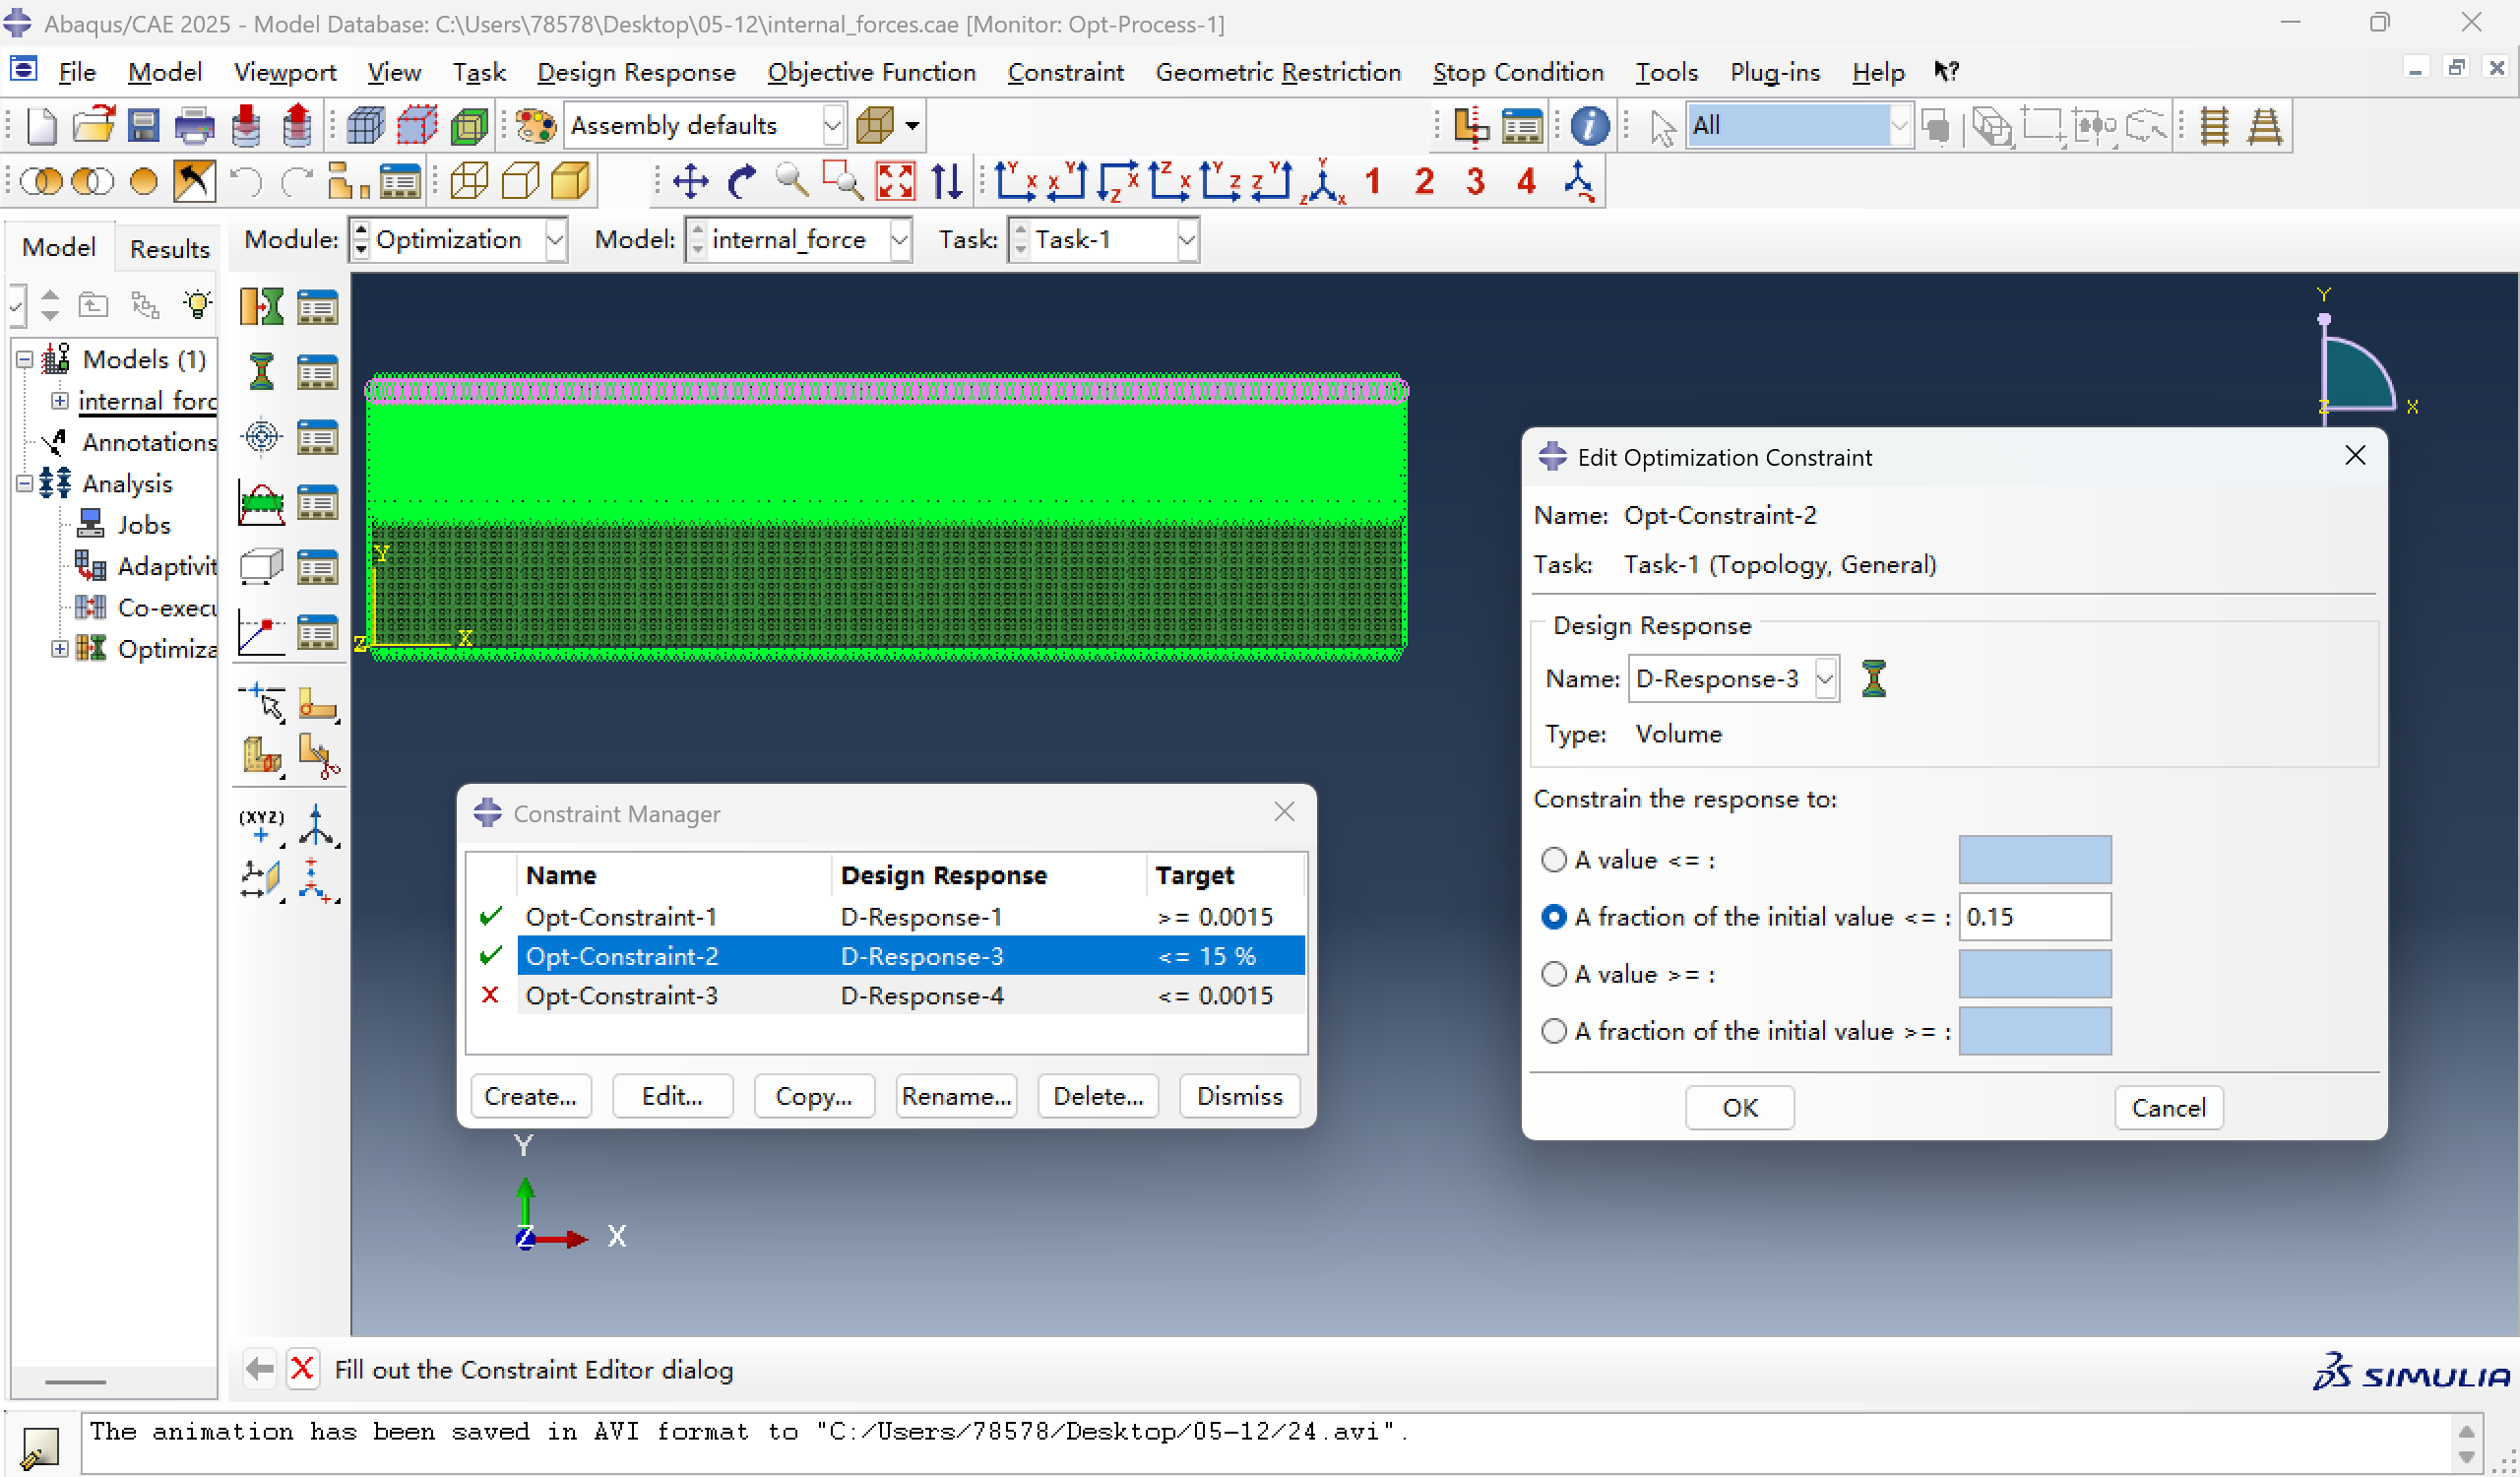
  • 限制优化后模型体积应≤原始模型体积的15%。

5、创建几何约束

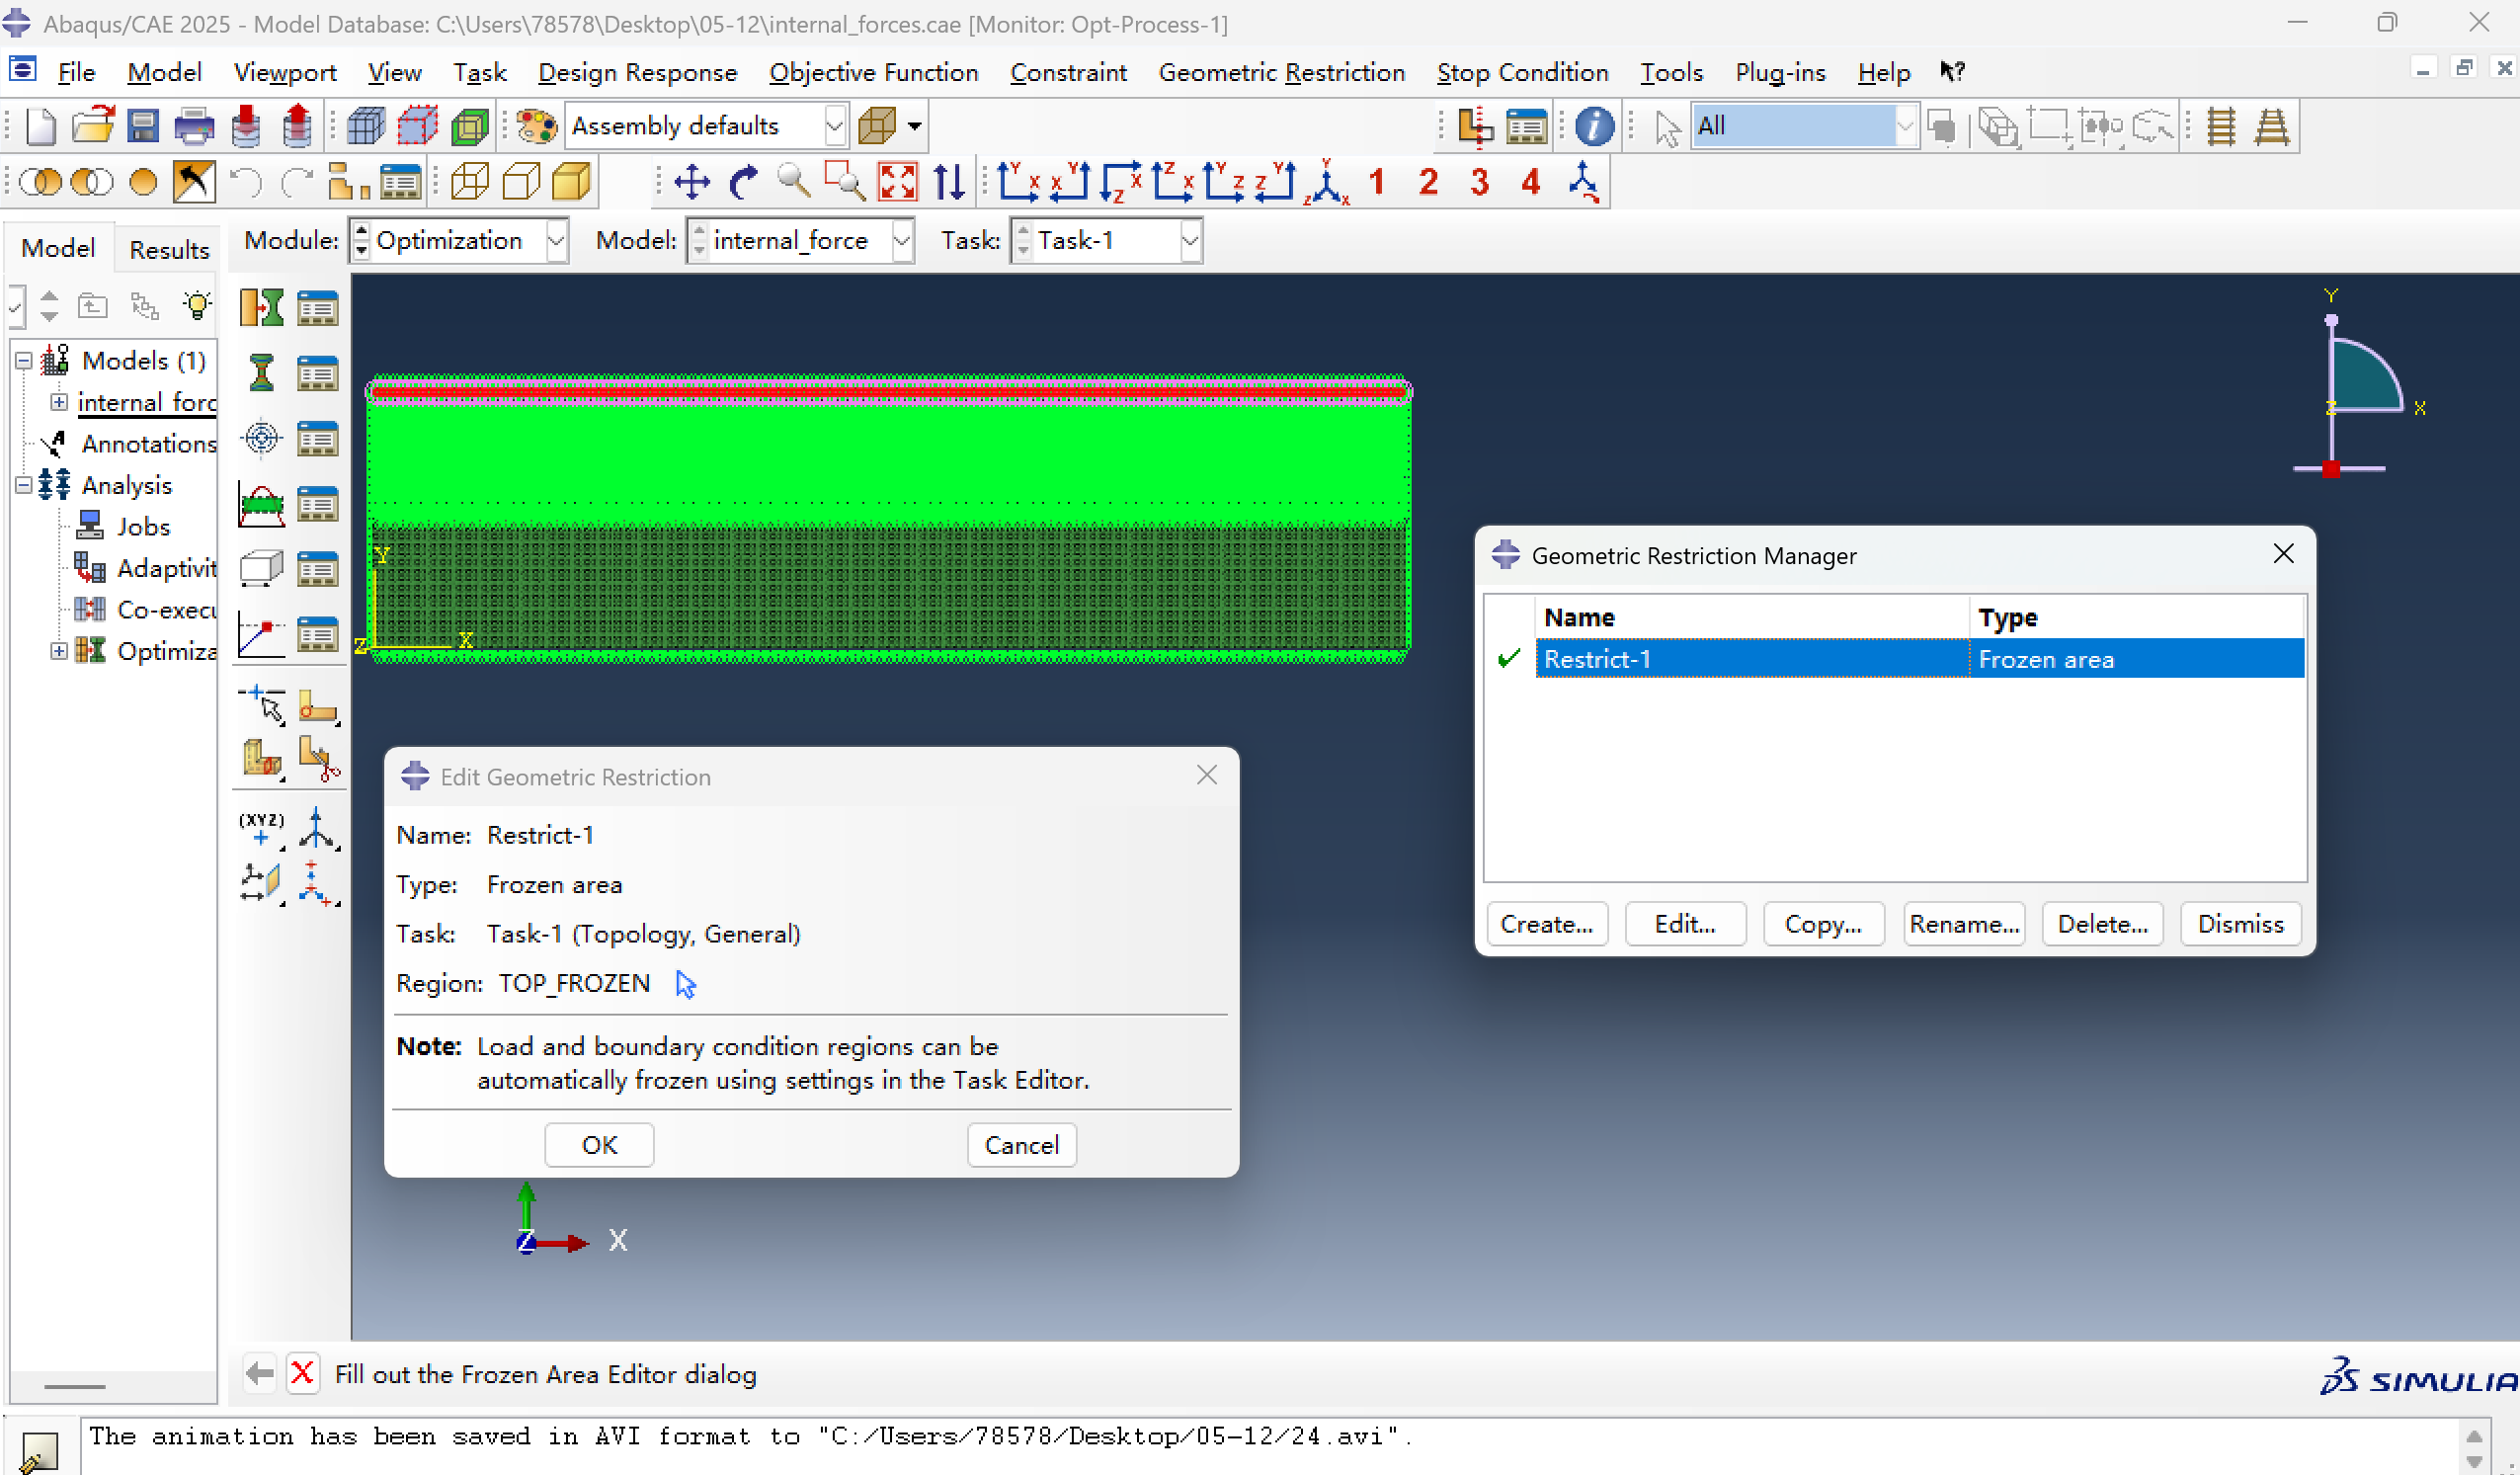
设置表面一层单元TOP_FROZEN为冻结区域。
6、创建并提交优化进程

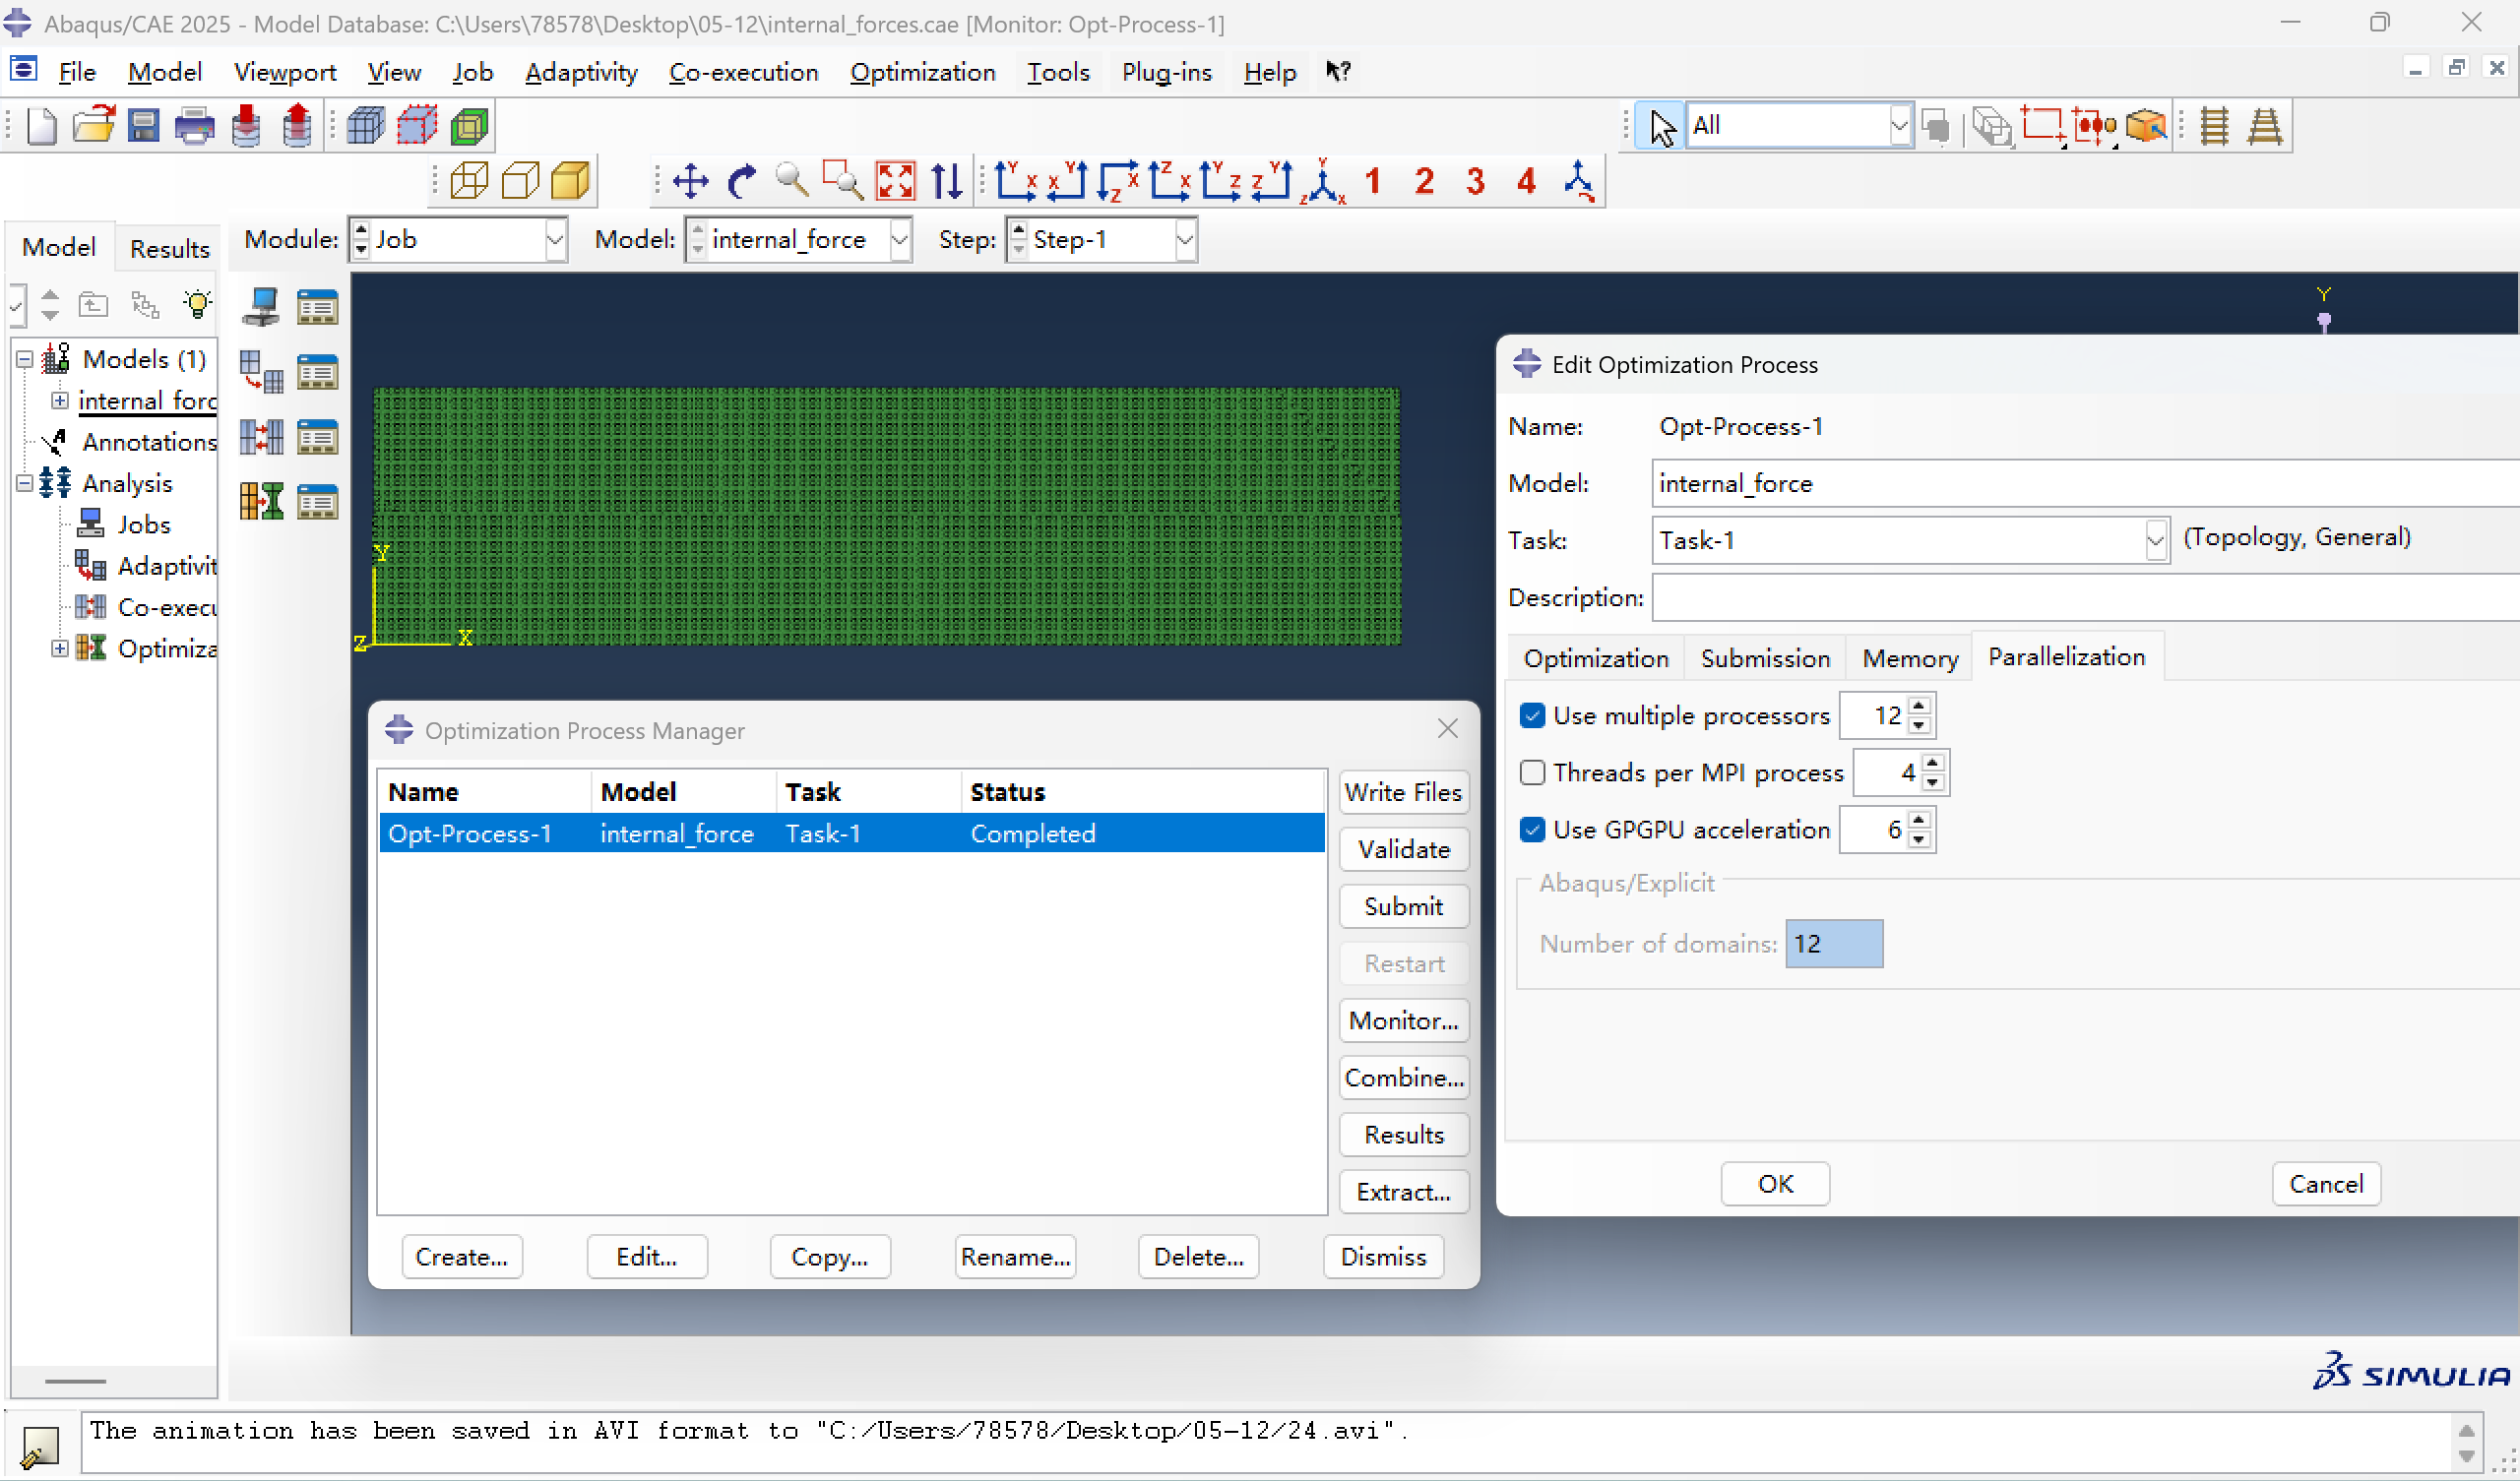
在JOB模块,创建优化进程Opt-Process-1。
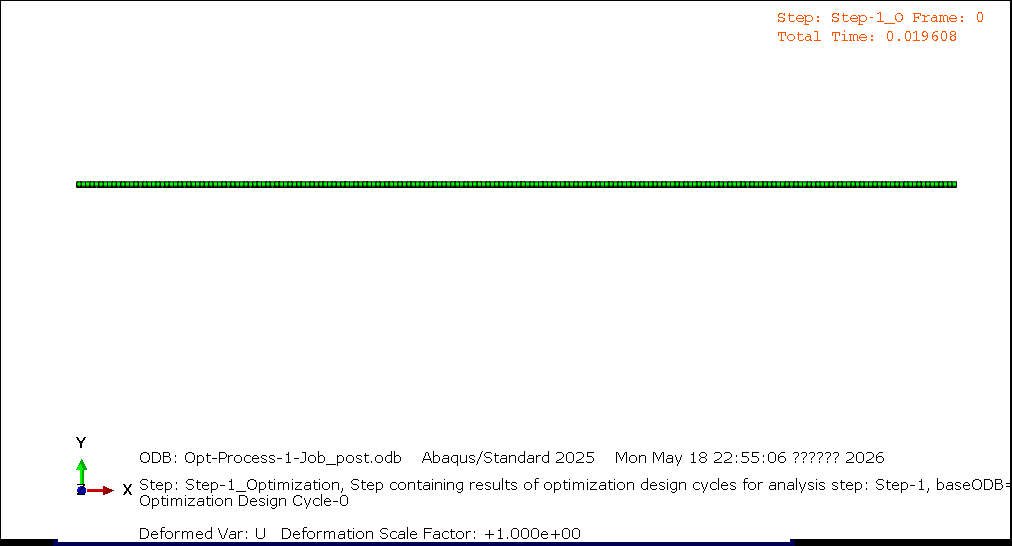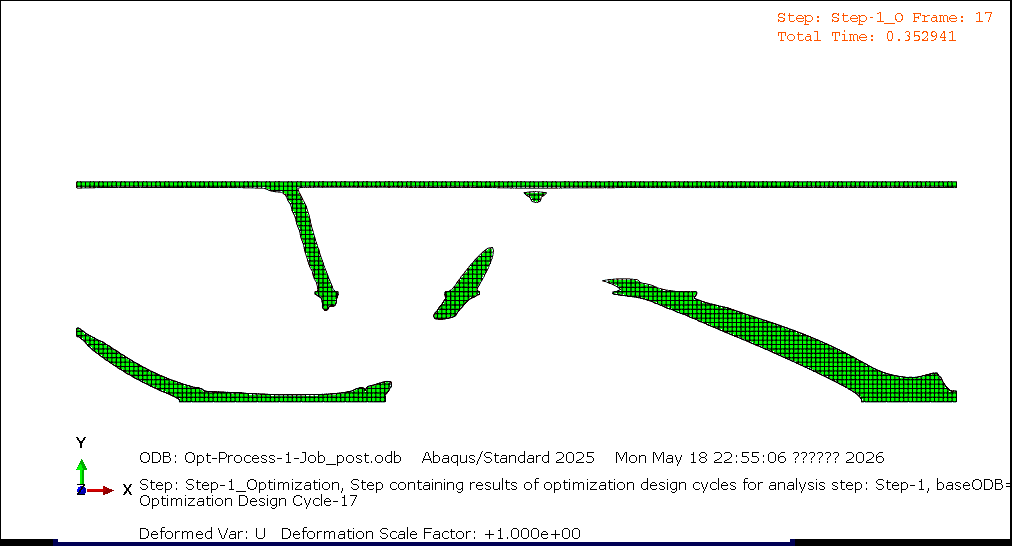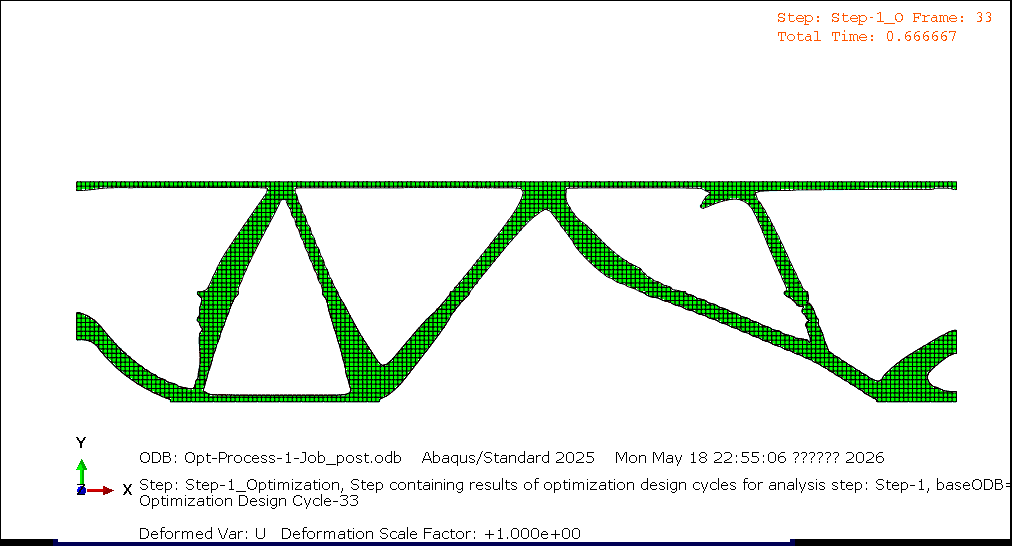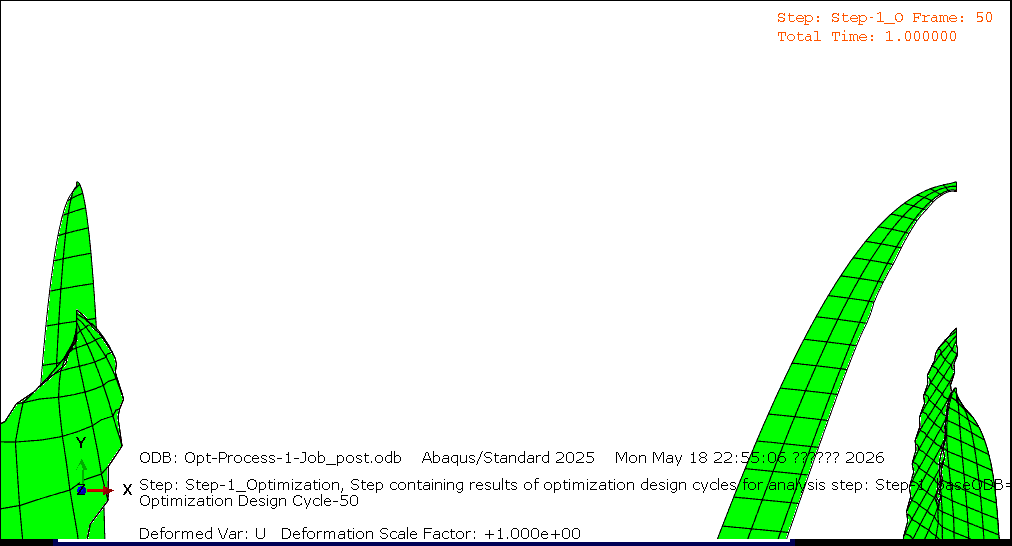
7、优化结果
相关推荐
Soonyang Zhang6 天前
aisimulate分析(一)——算子workload建模
仿真·1024程序员节·vllm·推理框架·sglang
广州智造6 天前
Radioss破坏模型FAILJOHNSON (Johnson-cook) 和 FAILTAB1
运维·数据库·自动化·仿真·建模·后处理·前处理
七夜zippoe7 天前
启元 Q1 三份 MJCF 仿真文件对比:显示 / 运动学 / 全范围怎么选
ai·机器人·仿真·robot·mjcf
浦信仿真大讲堂13 天前
达索系统 SIMULIA fe-safe
abaqus·仿真软件·达索软件·疲劳仿真
今宏科技1 个月前
2026 仿真软件怎么选?从结构、CFD 到多物理场的工程选型指南
仿真·cae·西门子·simcenter
玖石书1 个月前
LVGL的windows开发环境安装指南
windows·数字人·lvgl·仿真
风合星语1 个月前
2026 机器人工程实例(五):让 Allegro Hand 在 MuJoCo 中完成接触抓取——抓取状态机、稳定抬升与受控释放
c++·python·机器人·仿真
泛联新安2 个月前
FPGA功能仿真:VShark正式亮相,换仿真器不用换习惯
fpga开发·编译·仿真·嵌入式软件·代码漏洞扫描
具身智能之心2 个月前
Gemini Robotics 2 背后,仿真是机器人持续学习的基础设施
仿真·机器人学习·gemini robotics
单片机仿真设计2 个月前
【proteus仿真】基于 STM32 的智能垃圾桶设计(仿真图+程序)
c语言·stm32·stm32单片机·proteus·毕设·仿真