1.Linux的Namespace、CGroups和UnionFS三大技术支撑了Docker的实现
Namespace(命名空间)是容器隔离的基础,它建立了容器间的安全边界。容器间的隔离使用到的命名空间包括:User、Mnt、Network、UTS、IPC、Pid。
CGroup(Control Group 控制组)是内核功能,用于限制、记录和隔离进程组的 CPU、内存、磁盘 I/O 等资源的使用,主要的 CGroup 子系统有 cpu、blkio、device、freezer、memory。
UnionFS(联合文件系统),允许将多个不同的文件系统或目录(称为分支)合并成一个单一的、虚拟的文件系统视图,UnionFS 在资源利用、系统维护、数据管理等方面有着重要的作用。
2.UnionFS
Docker的镜像通过分层机制构建,每个镜像层都是一个只读的模板,记录了所需的文件系统和配置。当执行Docker命令时,会基于现有镜像层创建一个新的可写层,用于构建容器运行时。这种分层机制使得镜像构建和部署变得非常高效。每条 Dockerfile 命令都会生成一个新的镜像层,使得镜像大小得以控制。Docker 使用UnionFS 技术实现了镜像的分层存储和容器的数据持久化。UnionFS 可以将多个目录合并为 一个虚拟文件系统,使得不同层级的文件和目录得以保留和共享。在容器运行时,可写层会覆盖 镜像层中的文件和目录,但不会影响底层的数据,这样既保证了容器的数据持久化,又使得镜像构建变得非常高效。
(1)例如创建如下目录:
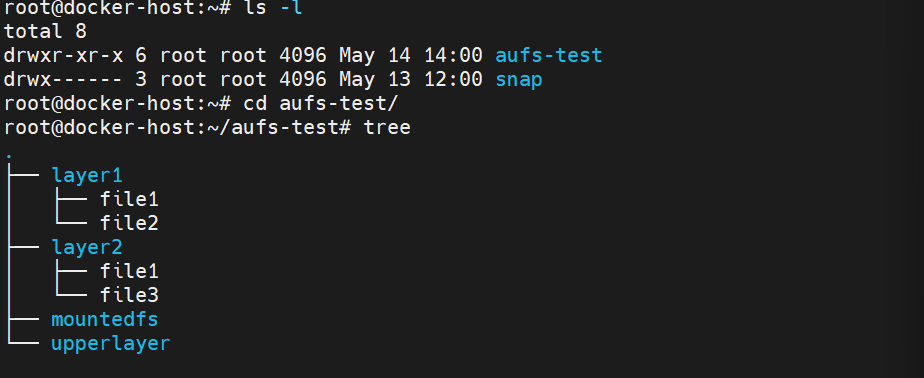
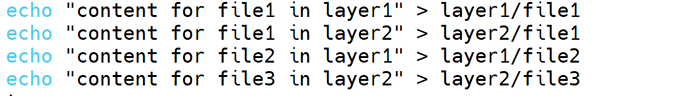
(2)在文件写入以下内容:
(3)以mountedfs为挂载点挂载aufs文件系统:
mount -t aufs -o br:upperlayer:layer1:layer2 none mountedfs
AUFS (Another Union File System) 是一种联合文件系统(Union File System),它的核心技术能力就是将多个物理目录(被称为分支)联合挂载到同一个虚拟目录下,对外呈现为一个统一的文件系统
-o br:upperlayer:layer1:layer2
br的含义
br 是 Branch(分支)的缩写。它告诉 AUFS:要把哪些现有的系统目录(即"分支")联合在一起。
:的作用(非常关键)
冒号(:)用于分隔不同的分支目录,并且顺序决定了优先级。AUFS 严格按照从左到右的顺序来查找和读写文件。
- 逐层分析你的命令
-o br=upperlayer:layer1:layer2
-
upperlayer(最左侧):-
身份:读写(read-write)层。
-
优先级:最高。AUFS 访问任何文件,都会先在这里找。
-
你的实例:你之前困惑的
file4应该被创建在这里。如果当时你在正确的挂载点 (mountedfs) 里新建文件,文件物理上就会出现在upperlayer目录里。
-
-
layer1(中间):-
身份:只读(read-only)层(默认下层都是只读)。
-
优先级:中等。只有当
upperlayer里不存在某个文件时,AUFS 才会来这一层找。
-
-
layer2(最右侧):-
身份:只读(read-only)层。
-
优先级:最低。只有当
upperlayer和layer1里都找不到文件时,才会最后来这一层找。
-
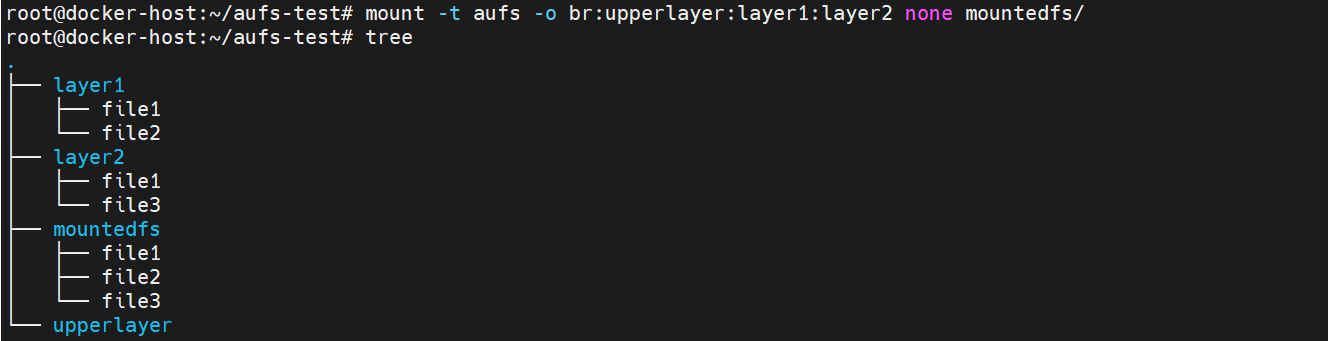
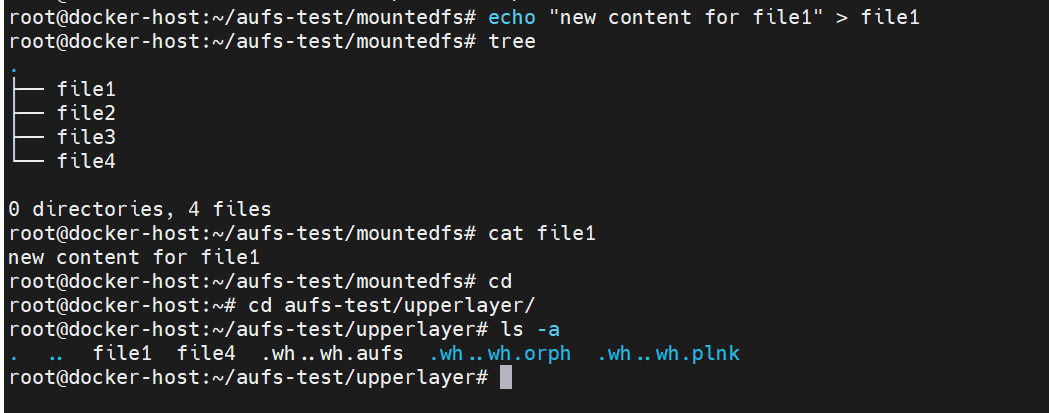
(4)mountedfs中file1来自于layer1;从左到右的顺序来查找和读写文件

(5)在挂载点读写文件时,新文件/修改才会按照 AUFS 的写时复制(CoW)规则写入 **最上层(upperlayer),**因为挂载到目录在MOUNTEDFS,所以file4在mountedfs中显示
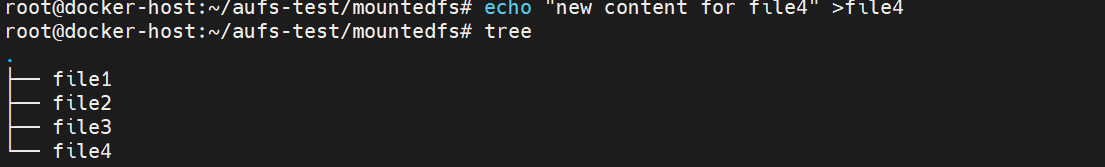

(6)删除file1
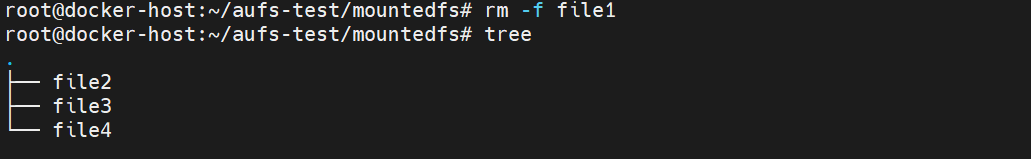

UFS 的处理机制详解
对于 file4(新建文件)
-
动作:直接创建
-
物理位置 :
upperlayer/file4 -
挂载点视图 :可见
file4
对于 .wh.file1(删除下层文件)
-
背景 :
file1原本存在于layer1/(只读层) -
你的操作 :在挂载点执行
rm file1 -
AUFS 的处理:
-
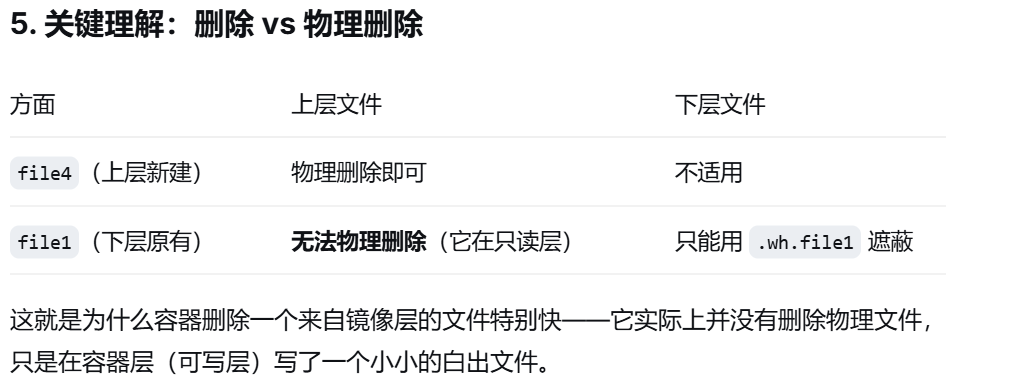
无法删除
layer1/file1(因为是只读层) -
在
upperlayer/创建一个白出文件 :.wh.file1 -
这个白出文件就像一个"遮罩",告诉 AUFS:"
file1已经被删除了,不要显示下层的那个"
-
(7)新建一个file1