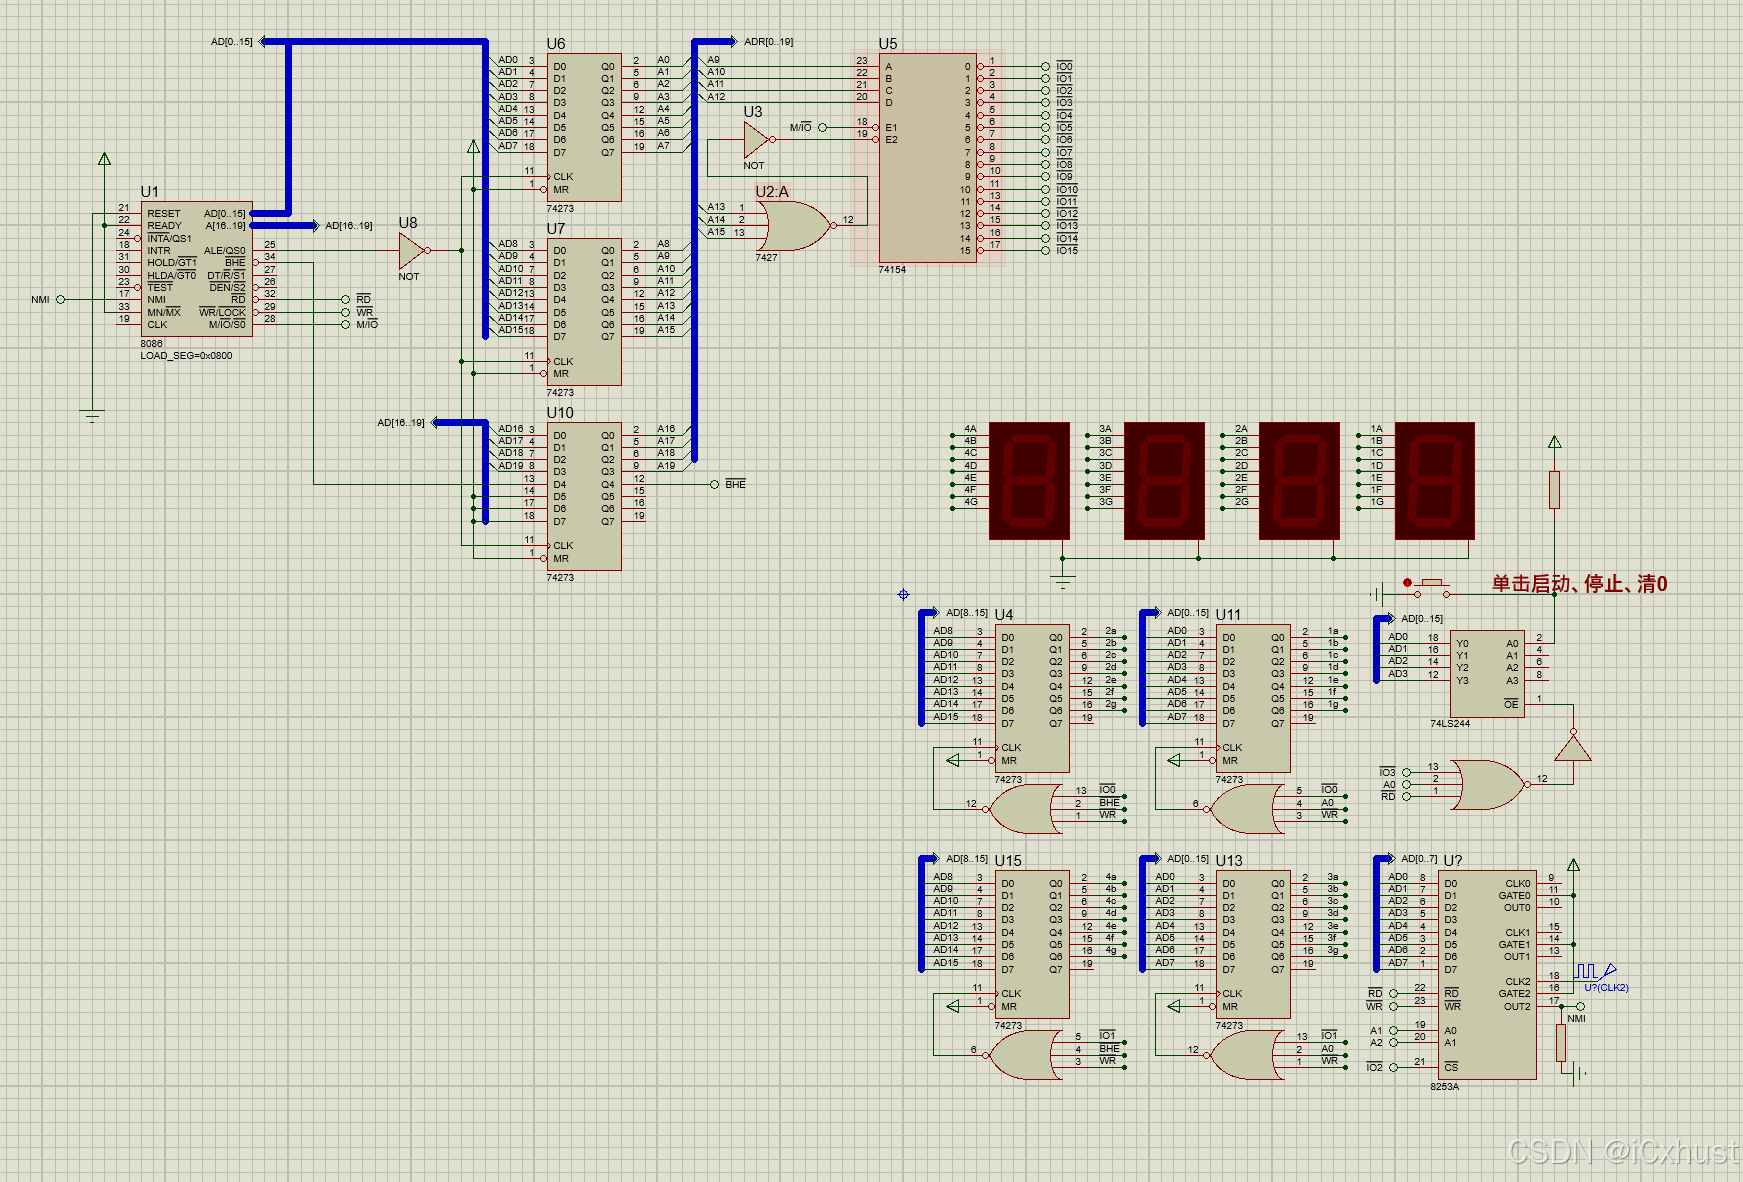
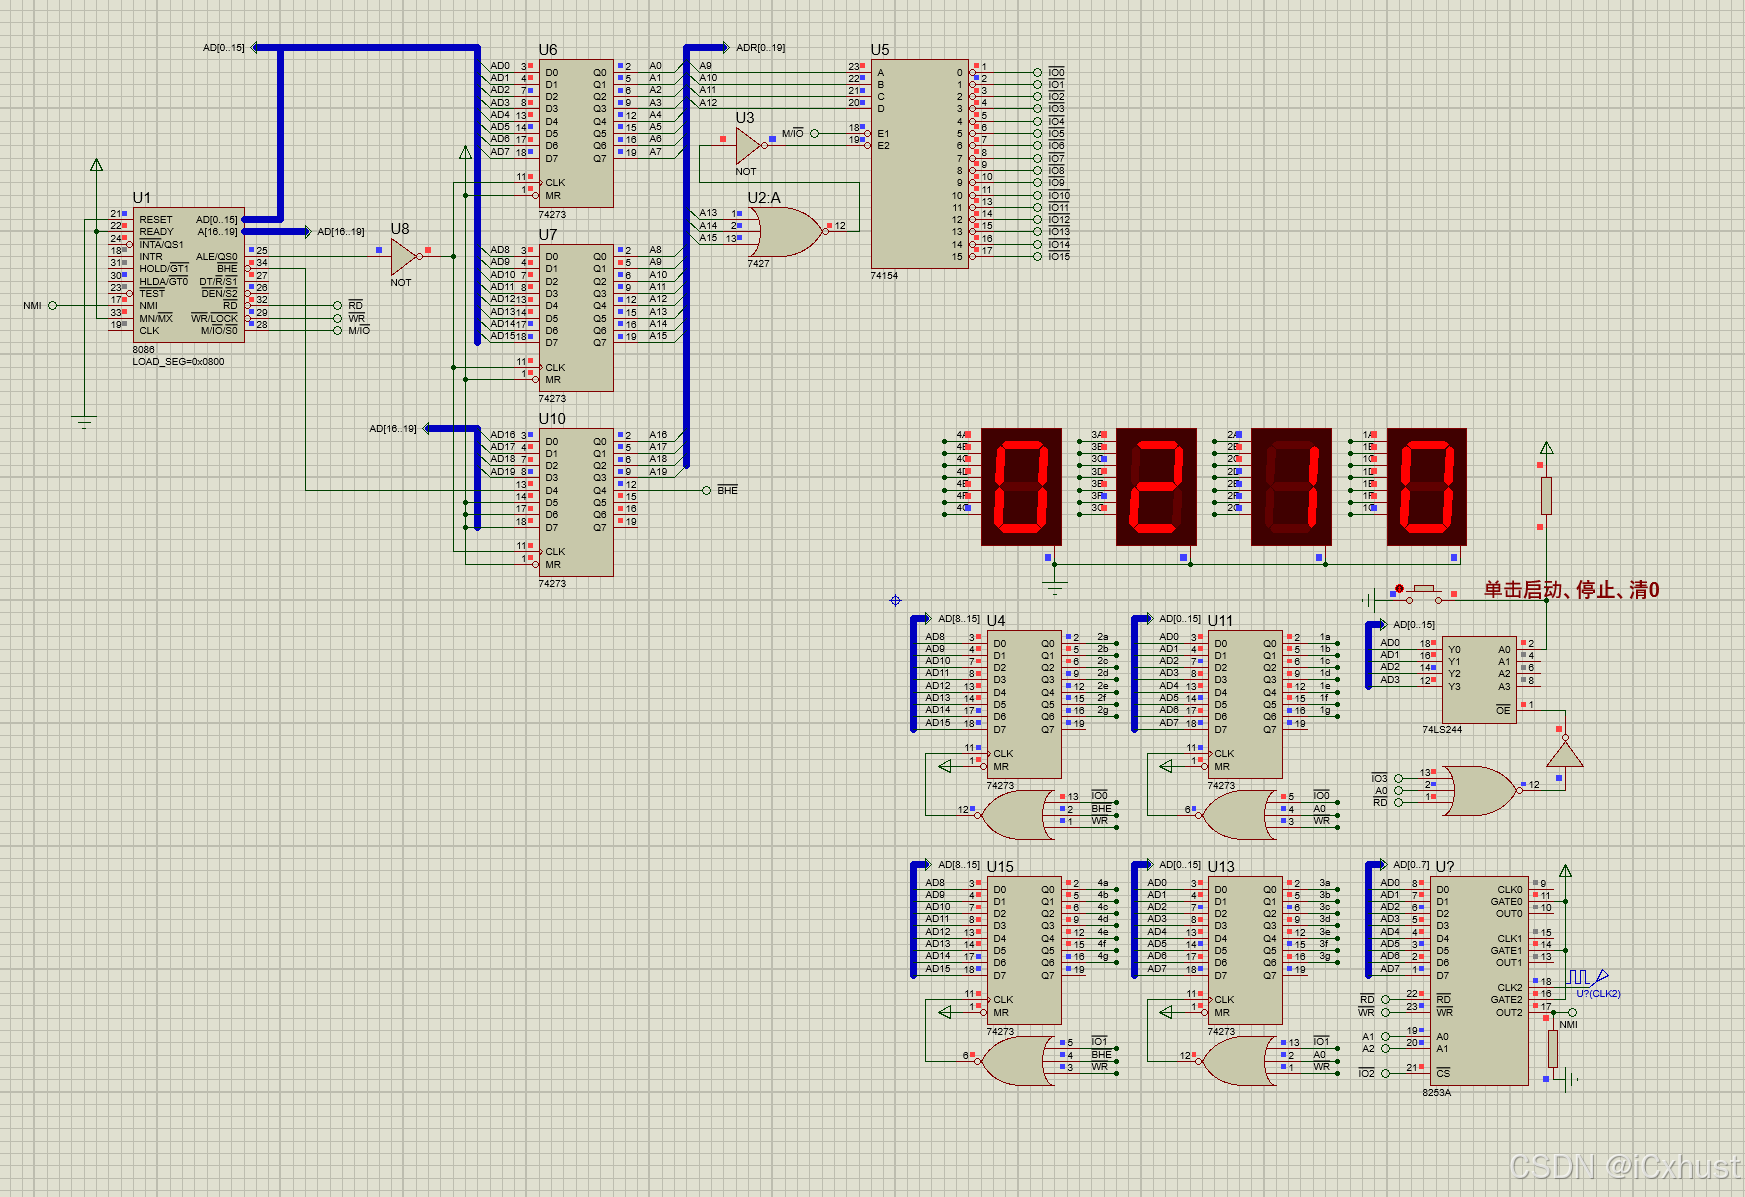
.MODEL	SMALL
.8086
.stack
.code
.startup
NMI_init: push es        ;NMI中断向量初始化
      xor ax, ax
      mov es, ax
      mov al, 02h
      xor ah, ah
      shl ax, 1
      shl ax, 1
      mov si, ax
      mov ax, offset NMI_service
      mov es:[si], ax
      inc si
      inc si
      mov bx, cs
      mov es:[si], bx
      pop es
 mov al,10110101b       ;T2 16位 mode2 bcd
mov dx,0406h
 out dx,al
 mov dx,0404h
 mov ax,1000h ;clk=100KHz 1000分频 out=100Hz=0.01秒
 out dx,al
 mov al,ah                 ;高字节
 out dx,al
 lop: call key
      call disp
      jmp lop

 disp proc                 ;显示子程序
      mov bl,m_sec
      and bx,000fh         ;毫秒个位
      mov si,bx
      mov al,situation[si] ;毫秒个位段码
      mov bl,m_sec
      and bx,00f0h         ;毫秒十位
      mov cl,4
      shr bx,cl
      mov si,bx
      mov ah,situation[si] ;毫秒十位段码
      mov dx,0000h         ;毫秒输出地址
      out dx,ax

      mov bl,sec
      and bx,000fh
      mov si,bx
      mov al,situation[si]
      mov bl,sec
      and bx,00f0h
      mov cl,4
      shr bx,cl
      mov si,bx
      mov ah,situation[si]
      mov dx,0200h         ;秒输出地址
      out dx,ax
      ret
disp  endp

key     proc near
        mov dx,0600h
        in  al,dx
        test al,01h
        jnz  exitkey
        call delay          ;消抖
        mov dx,0600h
        in  al,dx
        test al,01h
        jnz  exitkey
        inc  state
 waitkey:in  al,dx
        test al,01h
        jz   waitkey       ;等待按键释放
        cmp  state,03h
        jb   exitkey
        mov  state,0
exitkey:ret
key     endp

;fosc=5MHz,T=0.2us,Td ≈20ms
delay    proc  near         ;延时子程序
         push bx
         push cx
         mov bx,1           ;4
del1:    mov cx,5882        ;4
del2:    loop del2          ;17/5
         dec bx             ;2
         jnz del1           ;16/4
         pop cx
         pop bx
         ret
delay    endp

NMI_service:
      push ax
      cmp state,0h         ;state=0,时钟清0
      je  clear
      cmp state,01h        ;state=1,时钟走时
      je  start
      cmp state,02h        ;state=2,时钟停止
      je  stop
      jmp  exit
clear:mov m_sec,0
      mov sec,0
      jmp exit
start:mov al,m_sec
      add al,1             ;毫秒+1
      daa
      mov m_sec,al
      cmp m_sec,00h
      jne exit
      mov m_sec,0
      mov al,sec
      add al,1             ;秒+1
      daa
      mov sec,al
      cmp sec,60h
      jb  exit
      mov sec,0
      jmp exit
stop:
exit: pop ax
      iret
.data
state         db 0;0_clear,1_start,2_stop
m_sec         db 00h
sec           db 00h
situation   db 3FH,06H,5BH,4FH,66H,6DH,7DH,07H,7FH,6FH ;共阴
sit_end=$
END