机器人坐标系转换中的左乘和右乘详解

前言

机器人坐标变换中的左乘和右乘 ,几乎是所有机器人、视觉、SLAM、机械臂开发人员都会遇到的概念容易搞混,本质原因是:左乘和右乘不仅仅是矩阵放哪边的问题,而是代表了"谁在动"、"在哪个坐标系下动"。

一、先建立一个直觉

假设地面上有:

  • 世界坐标系 World
  • 机器人底盘坐标系 Base
  • 相机坐标系 Camera
  • 目标坐标系 Object

例如:

World

│

├── Base

│

├── Camera

│

└── Object

二、齐次变换矩阵表示什么

例如:
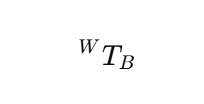
表示:Base坐标系相对于World坐标系的位置和姿态

写成矩阵:
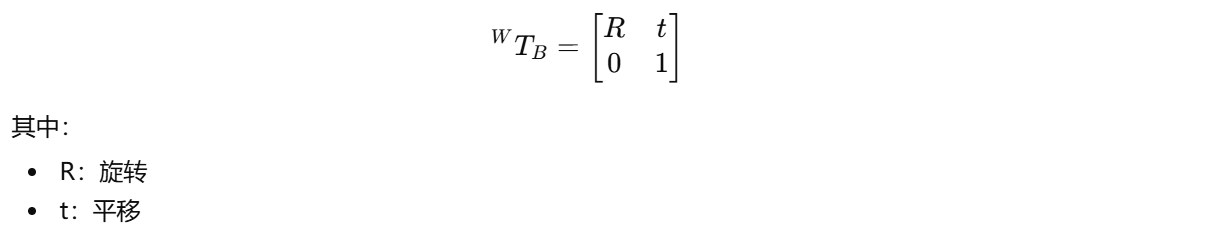
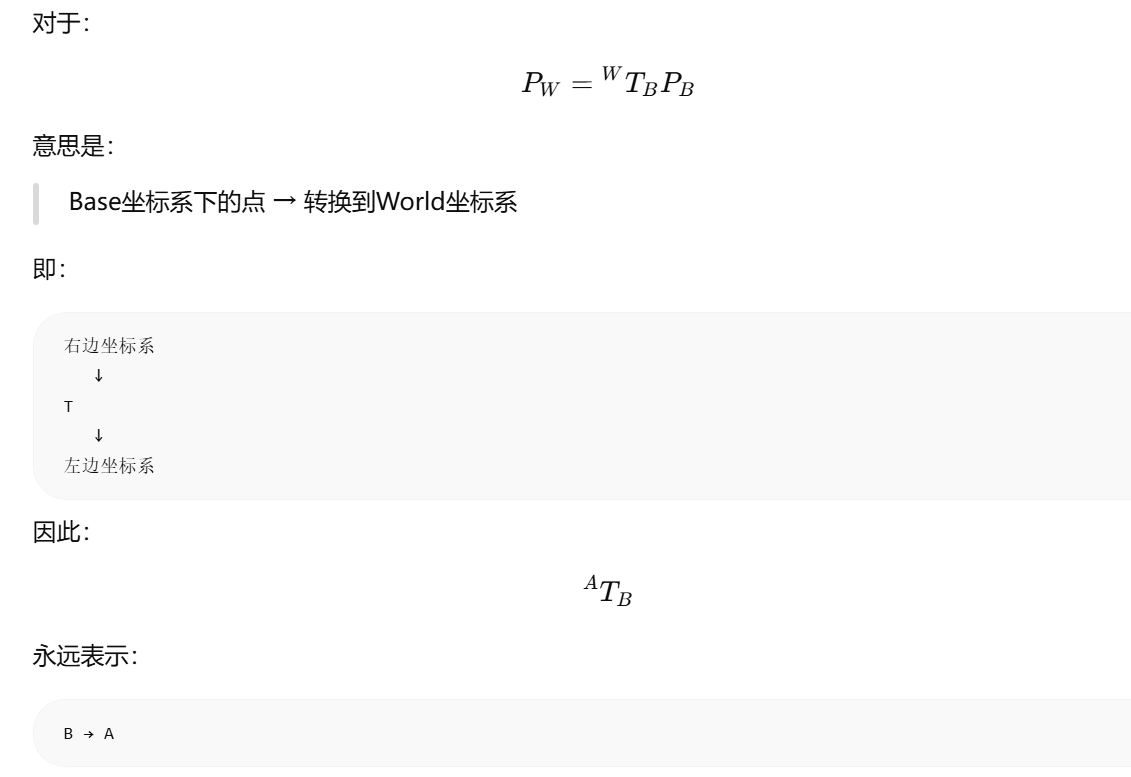
三、最重要的一句话
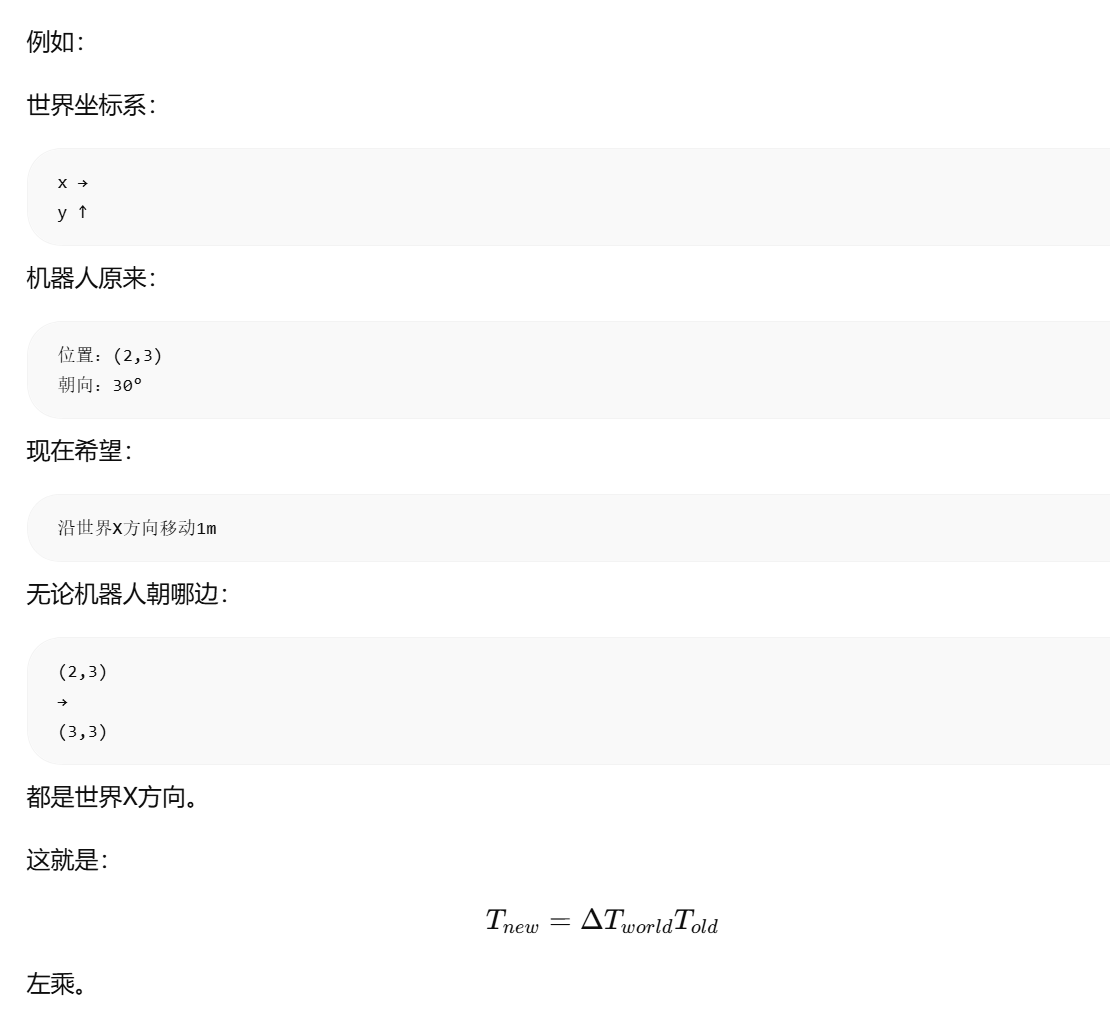
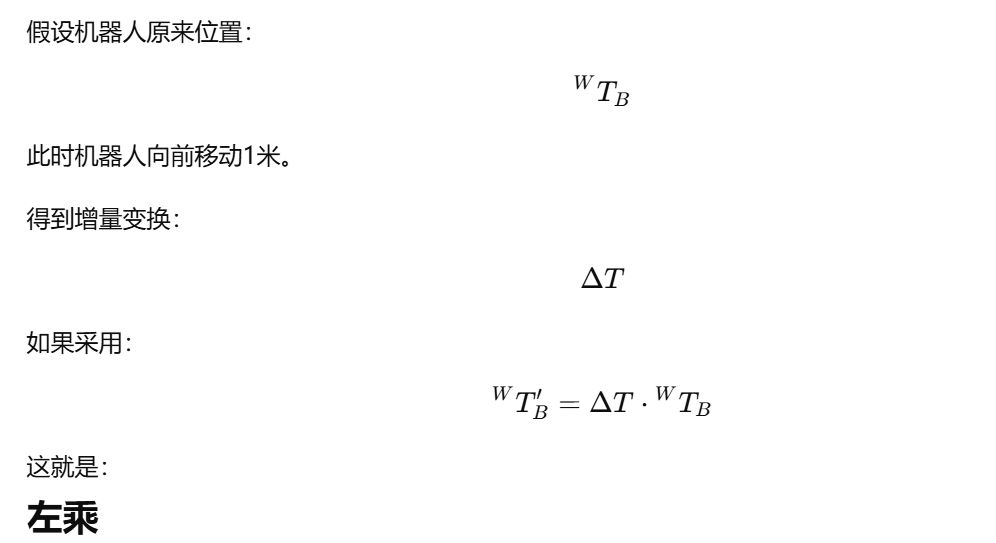
四、什么是左乘
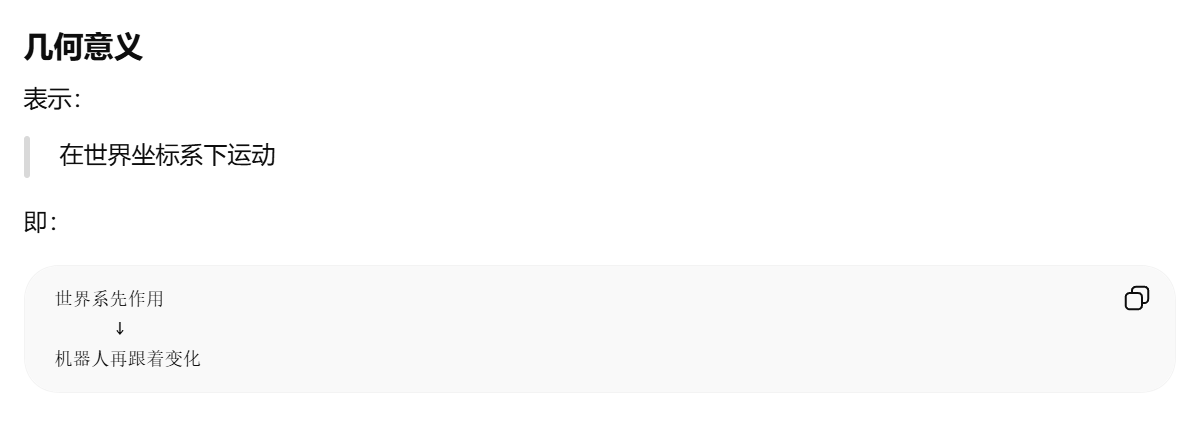
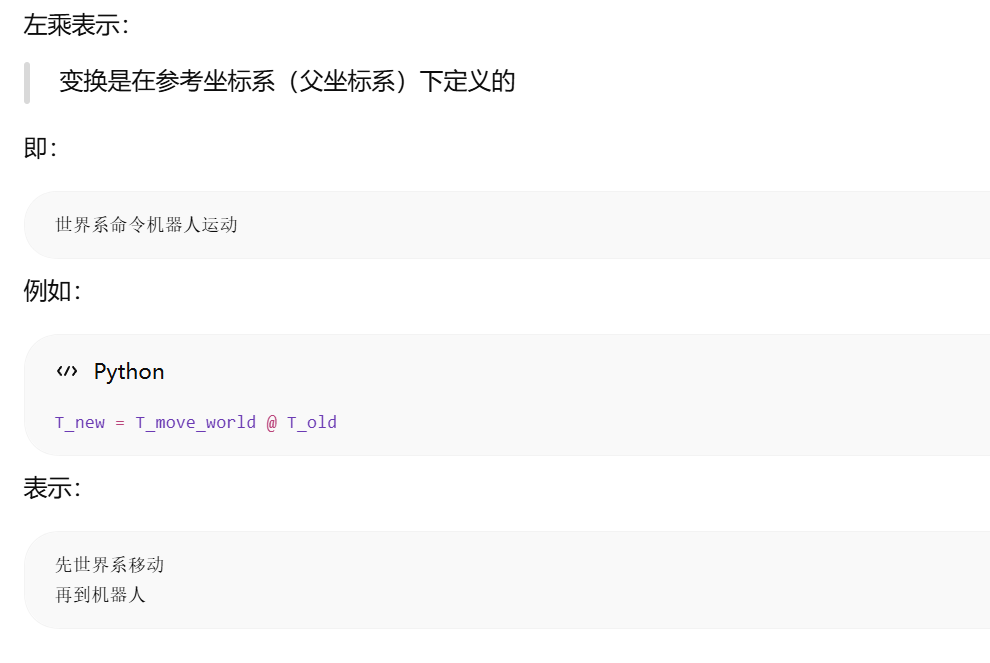
五、左乘的本质
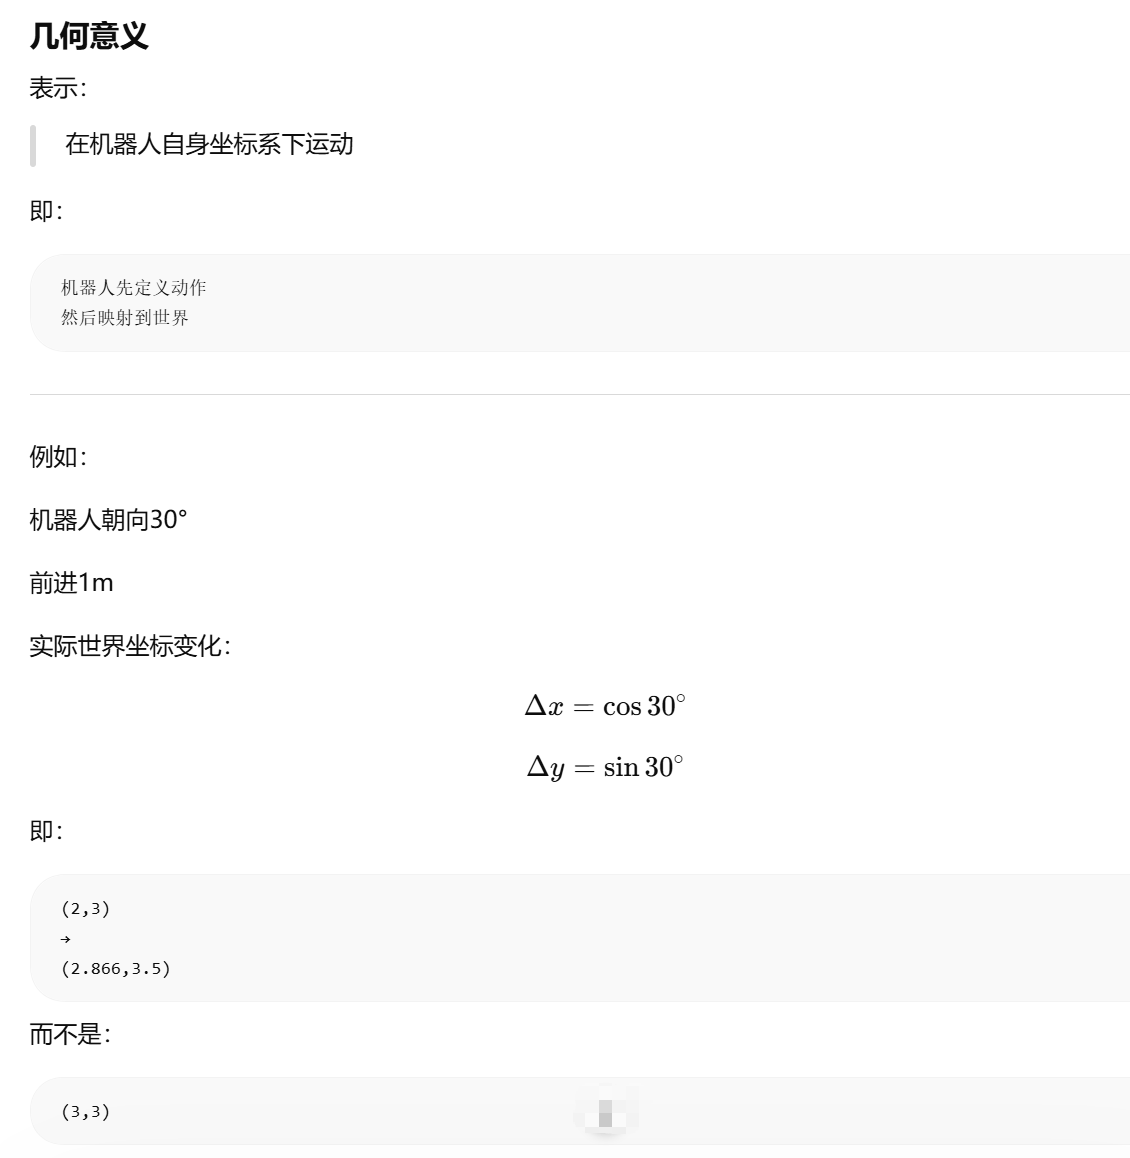
六、什么是右乘
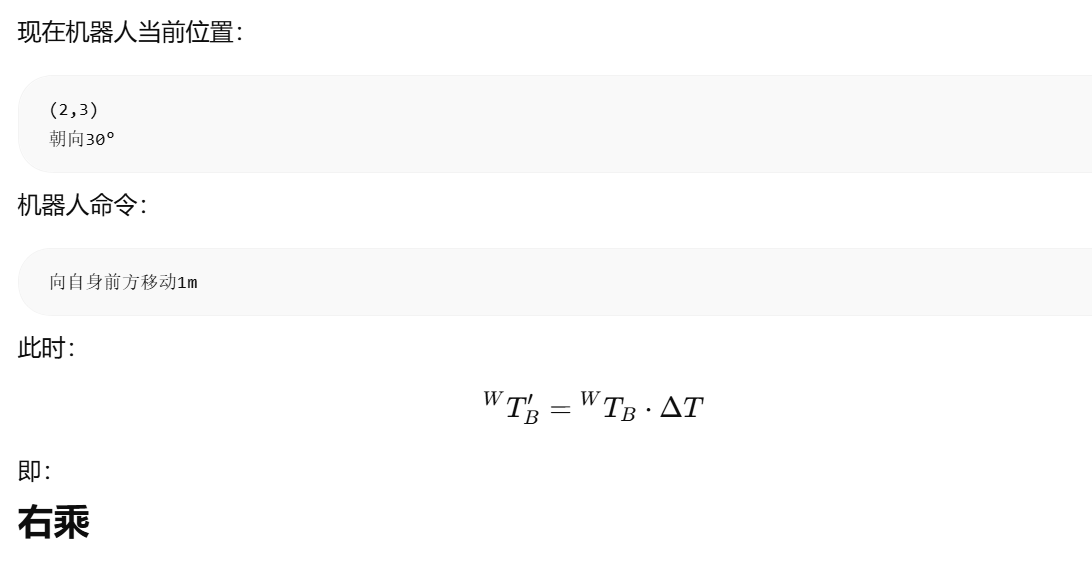
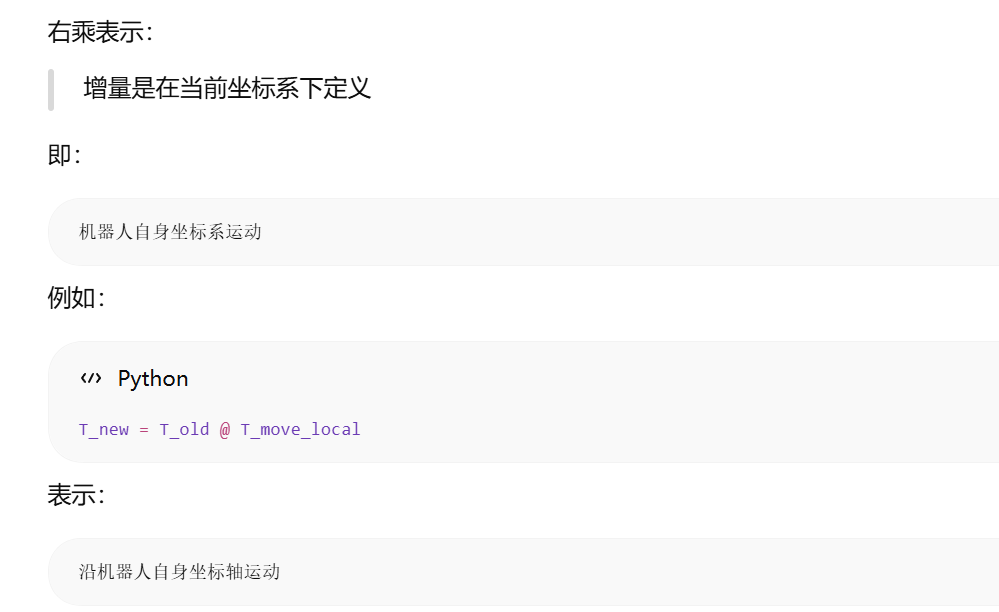
七、右乘本质
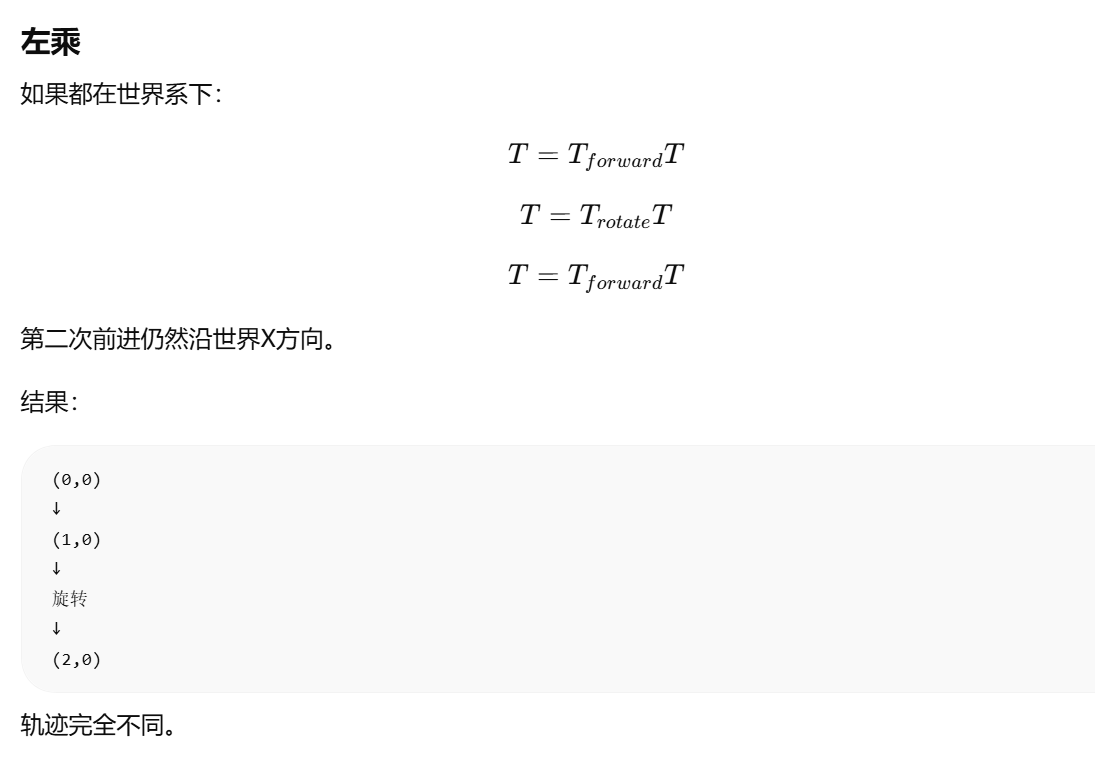
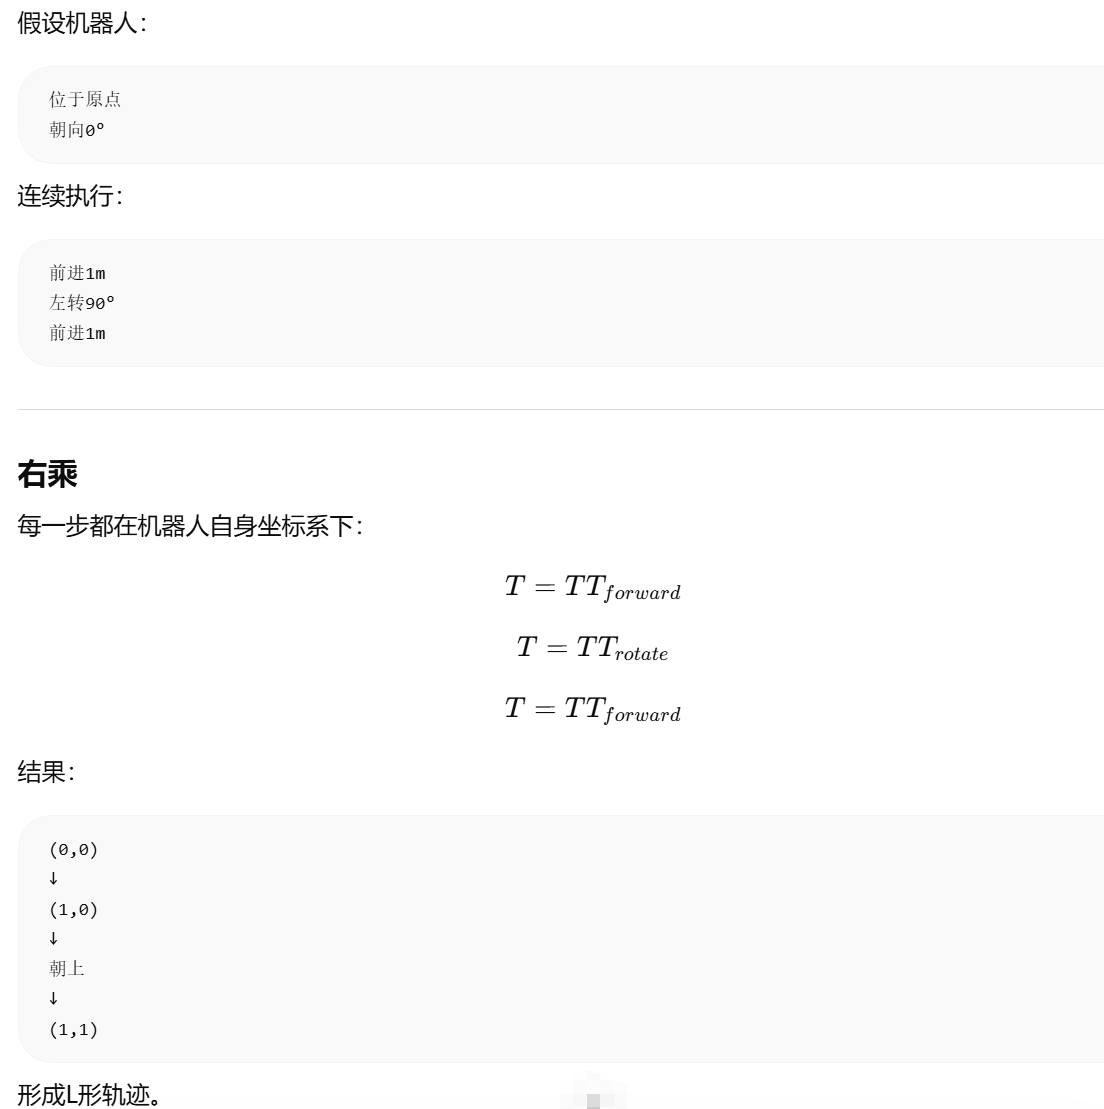
八、一个非常经典的例子
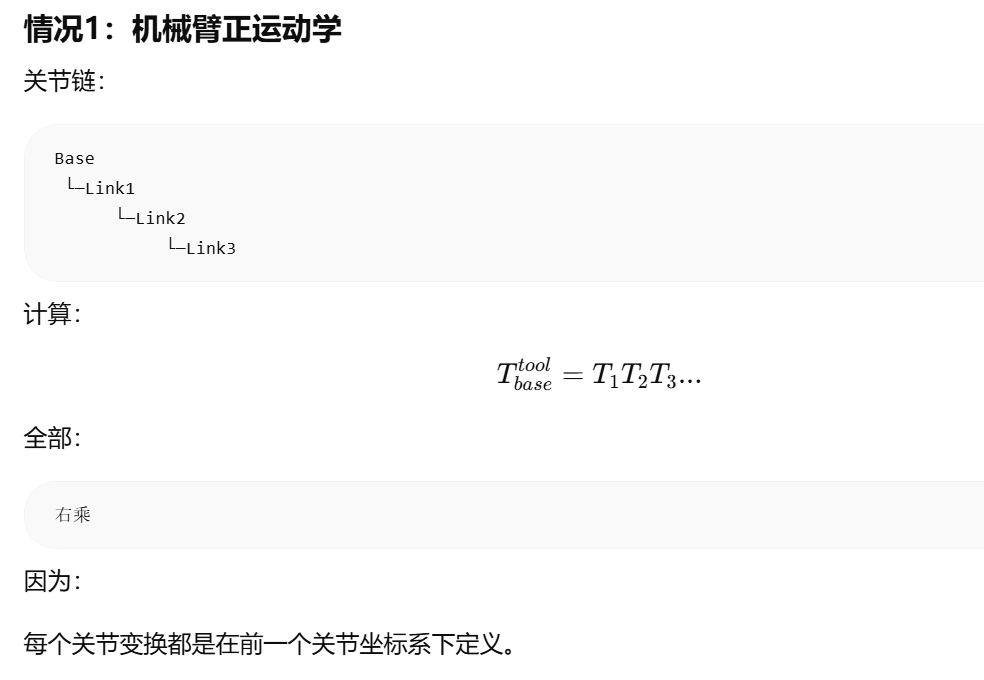
九、机器人开发中最常见的情况
十、最容易记忆的方法
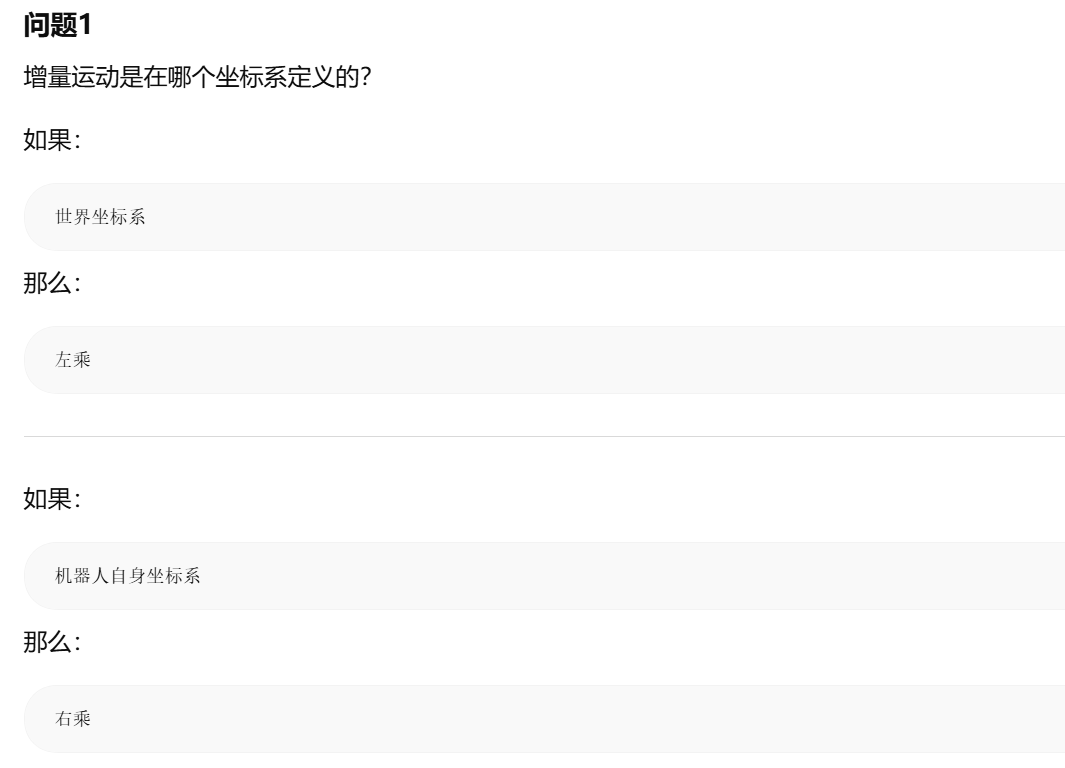
十一、机器人领域最实用的结论

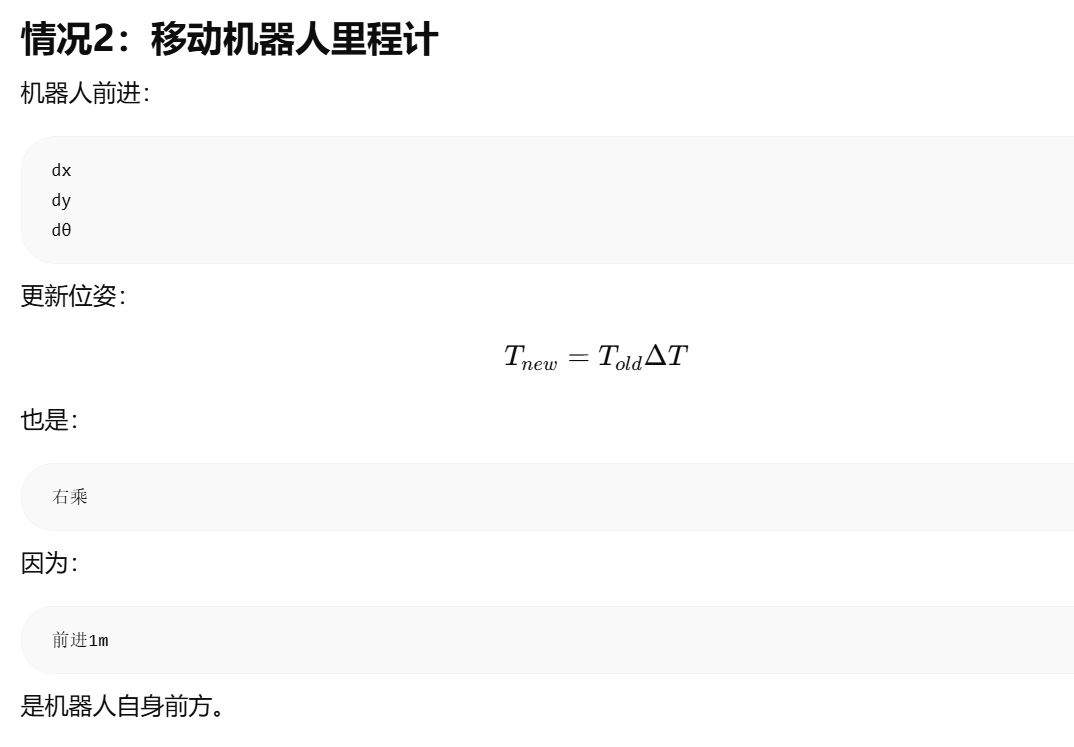
绝大多数机器人程序中:

  • 机械臂正运动学 → 右乘
  • DH参数链 → 右乘
  • TF树坐标变换 → 右乘
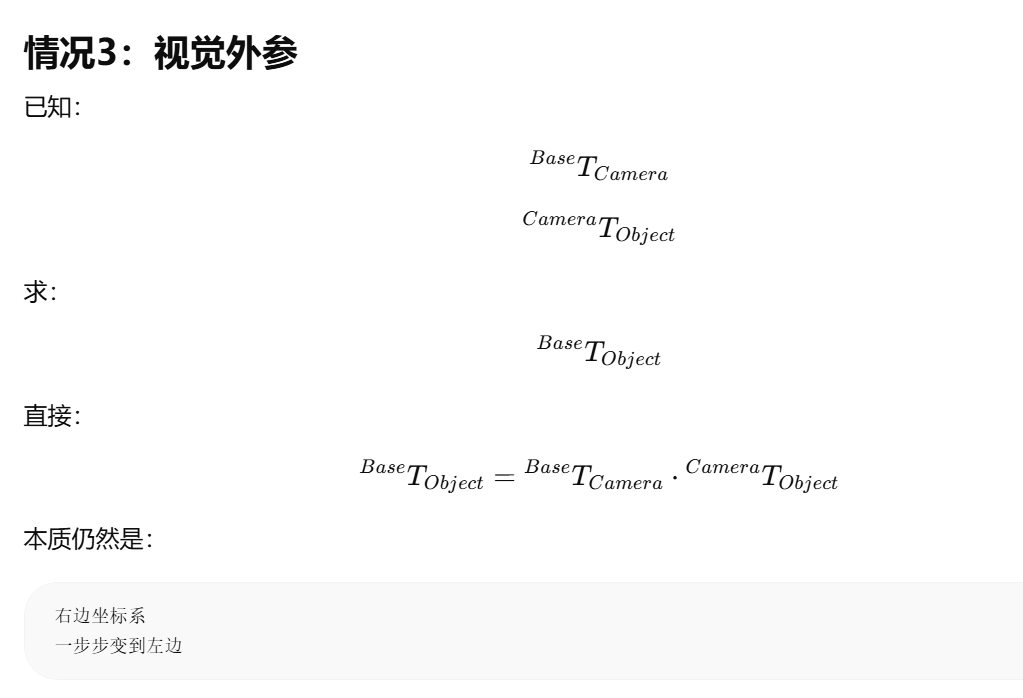
  • 相机外参链 → 右乘
  • SLAM位姿累计 → 右乘
  • 机器人局部运动控制 → 右乘

因为这些场景本质上都是:

当前坐标系相对于上一级坐标系定义变换。

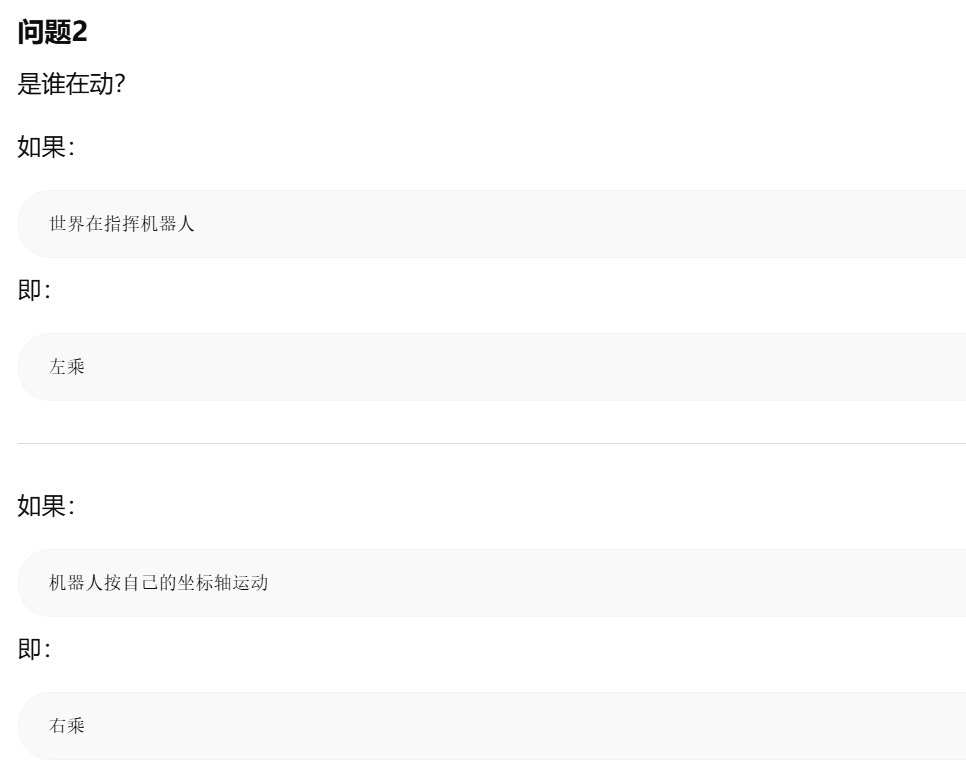
而左乘通常出现在:

  • 世界系修正位姿
  • 地图对齐
  • 全局坐标重定位
  • 用世界坐标定义运动增量

等场景。

你可以记住一句最实用的话:

右乘 = 沿自己的坐标轴运动;左乘 = 沿世界坐标轴运动。

对于机械臂、视觉外参、TF树、手眼标定这类机器人应用,90%以上情况下看到的都是右乘链式变换。

相关推荐
wangxiaoxuan21714 小时前
SLAM 的基本结构:前端、后端、回环与地图优化
前端·机器人·科沃斯八界
鲁邦通物联网17 小时前
机器人梯控状态模型与反馈可靠性验证方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan21719 小时前
地图表示怎么选:栅格、点云、体素、TSDF 与 ESDF
机器人·slam·机器人导航·科沃斯八界
鲁邦通物联网1 天前
既有电梯机器人梯控选型:现场可行性评估方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2172 天前
TF2 的原理与使用:把坐标、运动和观测时间一起算清楚
计算机视觉·机器人·科沃斯八界
硅谷秋水2 天前
EgoHumanoid‑V2 方法分析
人工智能·机器学习·计算机视觉·语言模型·机器人
wangxiaoxuan2172 天前
URDF 与机器人状态发布:从关节采样推导整机位姿
机器人
wangxiaoxuan2172 天前
从深度图到点云:投影、滤波、降采样与聚类
机器学习·数据挖掘·机器人·聚类·科沃斯八界
鲁邦通物联网2 天前
工厂与酒店机器人梯控方案设计:如何建立场景参数模型?
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2172 天前
时间也是机器人数据的一部分:采样、同步、延迟与数据有效期
机器人·科沃斯八界