单片机 :STM32F407
开发板:DMF407电机开发板
平台:keil V5.31
HSE 为8MHZ
HSI为16MHZ
主函数
int main(void)
{
    HAL_Init();                             /* 初始化HAL库 */
    sys_stm32_clock_init(336, 8, 2, 7);     /* 设置时钟,168Mhz */
    delay_init(168);                        /* 延时初始化 */
    usart_init(115200);                     /* 串口初始化为115200 */
    led_init();                             /* 初始化LED */
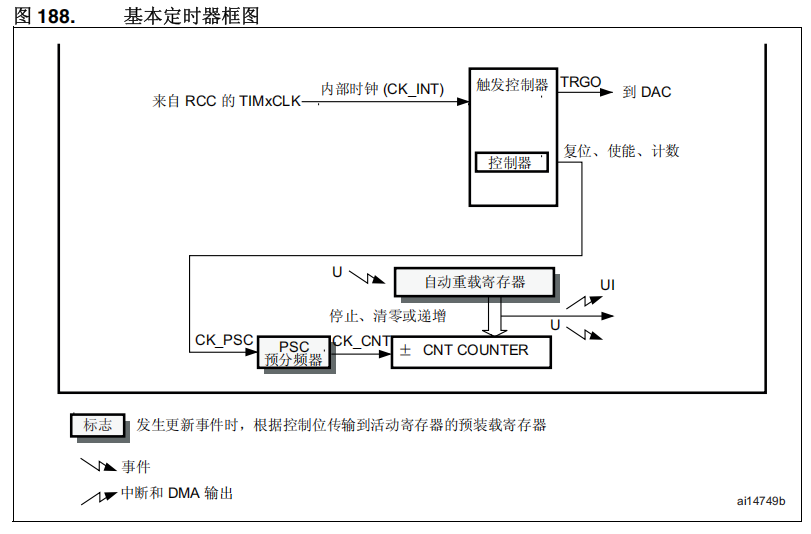
    btim_timx_int_init(5000 - 1, 8400 - 1); /* 10Khz的计数频率,计数5K次为500ms */

    while (1)
    {
        LED0_TOGGLE();                      /*LED0(红灯) 翻转*/
        delay_ms(200);
    }
}
配置
#define BTIM_TIMX_INT                       TIM6
#define BTIM_TIMX_INT_IRQn                  TIM6_DAC_IRQn
#define BTIM_TIMX_INT_IRQHandler            TIM6_DAC_IRQHandler
#define BTIM_TIMX_INT_CLK_ENABLE()          do{ __HAL_RCC_TIM6_CLK_ENABLE(); }while(0)  /* TIM6 时钟使能 */

void btim_timx_int_init(uint16_t arr, uint16_t psc)
{
    timx_handler.Instance = BTIM_TIMX_INT;                      /* 定时器X */
    timx_handler.Init.Prescaler = psc;                          /* 设置预分频器  */
    timx_handler.Init.CounterMode = TIM_COUNTERMODE_UP;         /* 向上计数器 */
    timx_handler.Init.Period = arr;                             /* 自动装载值 */
    HAL_TIM_Base_Init(&timx_handler);

    HAL_TIM_Base_Start_IT(&timx_handler);                       /* 使能定时器x和定时器x更新中断 */
}

void HAL_TIM_Base_MspInit(TIM_HandleTypeDef *htim)
{
    if (htim->Instance == BTIM_TIMX_INT)
    {
        BTIM_TIMX_INT_CLK_ENABLE();                             /* 使能TIM时钟 */
        HAL_NVIC_SetPriority(BTIM_TIMX_INT_IRQn, 1, 3);         /* 抢占优先级1,子优先级3 */
        HAL_NVIC_EnableIRQ(BTIM_TIMX_INT_IRQn);                 /* 开启ITM3中断 */
    }
}
中断:
void BTIM_TIMX_INT_IRQHandler(void)
{
    HAL_TIM_IRQHandler(&timx_handler);                          /* 定时器中断公共处理函数 */
}

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
    if (htim->Instance == BTIM_TIMX_INT)
    {
        LED1_TOGGLE();                                          /*LED1反转*/
    }
}

void HAL_TIM_IRQHandler(TIM_HandleTypeDef *htim)
{
  /* Capture compare 1 event */
  if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_CC1) != RESET)
  {
    if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_CC1) != RESET)
    {
      {
        __HAL_TIM_CLEAR_IT(htim, TIM_IT_CC1);
        htim->Channel = HAL_TIM_ACTIVE_CHANNEL_1;

        /* Input capture event */
        if ((htim->Instance->CCMR1 & TIM_CCMR1_CC1S) != 0x00U)
        {
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
          htim->IC_CaptureCallback(htim);
#else
          HAL_TIM_IC_CaptureCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
        }
        /* Output compare event */
        else
        {
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
          htim->OC_DelayElapsedCallback(htim);
          htim->PWM_PulseFinishedCallback(htim);
#else
          HAL_TIM_OC_DelayElapsedCallback(htim);
          HAL_TIM_PWM_PulseFinishedCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
        }
        htim->Channel = HAL_TIM_ACTIVE_CHANNEL_CLEARED;
      }
    }
  }
  /* Capture compare 2 event */
  if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_CC2) != RESET)
  {
    if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_CC2) != RESET)
    {
      __HAL_TIM_CLEAR_IT(htim, TIM_IT_CC2);
      htim->Channel = HAL_TIM_ACTIVE_CHANNEL_2;
      /* Input capture event */
      if ((htim->Instance->CCMR1 & TIM_CCMR1_CC2S) != 0x00U)
      {
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
        htim->IC_CaptureCallback(htim);
#else
        HAL_TIM_IC_CaptureCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
      }
      /* Output compare event */
      else
      {
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
        htim->OC_DelayElapsedCallback(htim);
        htim->PWM_PulseFinishedCallback(htim);
#else
        HAL_TIM_OC_DelayElapsedCallback(htim);
        HAL_TIM_PWM_PulseFinishedCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
      }
      htim->Channel = HAL_TIM_ACTIVE_CHANNEL_CLEARED;
    }
  }
  /* Capture compare 3 event */
  if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_CC3) != RESET)
  {
    if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_CC3) != RESET)
    {
      __HAL_TIM_CLEAR_IT(htim, TIM_IT_CC3);
      htim->Channel = HAL_TIM_ACTIVE_CHANNEL_3;
      /* Input capture event */
      if ((htim->Instance->CCMR2 & TIM_CCMR2_CC3S) != 0x00U)
      {
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
        htim->IC_CaptureCallback(htim);
#else
        HAL_TIM_IC_CaptureCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
      }
      /* Output compare event */
      else
      {
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
        htim->OC_DelayElapsedCallback(htim);
        htim->PWM_PulseFinishedCallback(htim);
#else
        HAL_TIM_OC_DelayElapsedCallback(htim);
        HAL_TIM_PWM_PulseFinishedCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
      }
      htim->Channel = HAL_TIM_ACTIVE_CHANNEL_CLEARED;
    }
  }
  /* Capture compare 4 event */
  if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_CC4) != RESET)
  {
    if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_CC4) != RESET)
    {
      __HAL_TIM_CLEAR_IT(htim, TIM_IT_CC4);
      htim->Channel = HAL_TIM_ACTIVE_CHANNEL_4;
      /* Input capture event */
      if ((htim->Instance->CCMR2 & TIM_CCMR2_CC4S) != 0x00U)
      {
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
        htim->IC_CaptureCallback(htim);
#else
        HAL_TIM_IC_CaptureCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
      }
      /* Output compare event */
      else
      {
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
        htim->OC_DelayElapsedCallback(htim);
        htim->PWM_PulseFinishedCallback(htim);
#else
        HAL_TIM_OC_DelayElapsedCallback(htim);
        HAL_TIM_PWM_PulseFinishedCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
      }
      htim->Channel = HAL_TIM_ACTIVE_CHANNEL_CLEARED;
    }
  }
  /* TIM Update event */
  if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_UPDATE) != RESET)
  {
    if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_UPDATE) != RESET)
    {
      __HAL_TIM_CLEAR_IT(htim, TIM_IT_UPDATE);
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
      htim->PeriodElapsedCallback(htim);
#else
      HAL_TIM_PeriodElapsedCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
    }
  }
  /* TIM Break input event */
  if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_BREAK) != RESET)
  {
    if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_BREAK) != RESET)
    {
      __HAL_TIM_CLEAR_IT(htim, TIM_IT_BREAK);
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
      htim->BreakCallback(htim);
#else
      HAL_TIMEx_BreakCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
    }
  }
  /* TIM Trigger detection event */
  if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_TRIGGER) != RESET)
  {
    if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_TRIGGER) != RESET)
    {
      __HAL_TIM_CLEAR_IT(htim, TIM_IT_TRIGGER);
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
      htim->TriggerCallback(htim);
#else
      HAL_TIM_TriggerCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
    }
  }
  /* TIM commutation event */
  if (__HAL_TIM_GET_FLAG(htim, TIM_FLAG_COM) != RESET)
  {
    if (__HAL_TIM_GET_IT_SOURCE(htim, TIM_IT_COM) != RESET)
    {
      __HAL_TIM_CLEAR_IT(htim, TIM_FLAG_COM);
#if (USE_HAL_TIM_REGISTER_CALLBACKS == 1)
      htim->CommutationCallback(htim);
#else
      HAL_TIMEx_CommutCallback(htim);
#endif /* USE_HAL_TIM_REGISTER_CALLBACKS */
    }
  }
}
实验结果:
btim_timx_int_init(5000 - 1, 8400 - 1); /* 10Khz的计数频率,计数5K次为500ms */LED1 500ms翻转一次。
btim_timx_int_init(50000 - 1, 8400 - 1); /* 10Khz的计数频率,计数50K次为5000ms */LED1 5000ms翻转一次。