机器人时间同步实操(02架构篇)

系列文章目录


02 架构篇:KUKA机器人时间同步架构
使用A屏(Windows 10 PC)作为核心时间基准,将其配置为NTP服务器,为整个小网络提供权威、统一的时间参考源。

KUKA机器人控制器作为NTP客户端,定期向A屏发起时间请求,自动校准系统时间,确保与服务器时间的精准同步。

关键连接要求:A屏与机器人控制器必须通过以太网物理直连或接入同一局域网,且需配置在相同的IP网段内,确保NTP协议通信畅通。

实操核心提示:配置完成后,务必检查防火墙设置,确保NTP服务端口(UDP 123)处于开放状态,避免通信被拦截。

02 架构篇:工作流程详解
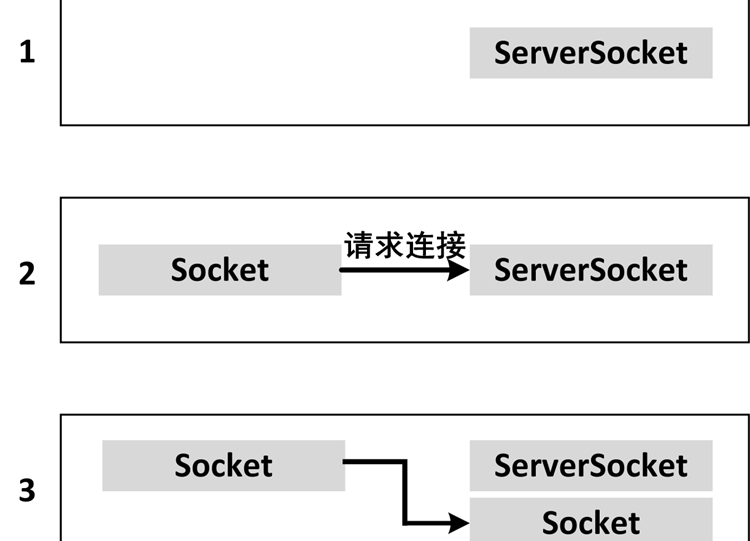
图示为客户端(机器人)与服务器(A屏)之间基于Socket的交互模型,展示了从连接请求、建立通信到数据传输的完整逻辑闭环。

第一步:A屏准备

A屏启动并运行NTP服务,持续监听端口,等待客户端(机器人)发起连接请求。

第二步:机器人请求

KUKA控制器按预设周期,向A屏IP发送时间同步请求数据包,发起校准会话。

第三步:A屏响应

服务端接收请求后,立即回传包含自身当前高精度系统时间的数据包,完成应答。

第四步:机器人校准

控制器基于数据包的发送与接收时间戳,精准计算网络传输延迟,自动修正并同步自身系统时间,确保与A屏时间线完全对齐。

第五步:状态反馈

同步流程结束后,机器人示教器(KCP)实时显示同步结果,若校准成功则反馈确认信息,便于操作人员即时监控系统状态。


引子:03 实战篇(一):前提条件 - 网络连通性检查

相关推荐
Wanda121425 分钟前
机器人与机电一体化3D数字孪生机器-Day4
3d·unity·机器人·数字孪生
kyle~29 分钟前
机器人通信 --- FANUC TCP 并发请求-响应错位 Bug 复盘
tcp/ip·机器人·bug
可涵不会debug39 分钟前
从“会动”到“会干”:2026年机器人开发者生态观察
人工智能·机器人·启元机器人
几何心凉1 小时前
端到端具身交互智能正式上线:让 AI 通过屏幕和机器人,真正走进现实世界
前端·人工智能·实时互动·机器人·交互
语音之家1 小时前
NeurIPS 2026|RAIL:从人类认知能力视角重新审视大型音频语言模型的听觉智能
人工智能·机器人·语⾳agent·音频语言
深圳多奥智能一卡(码、脸)通系统2 小时前
高效电梯运力智能提升与机器人(狗)乘梯管理系统落地方案
机器人·agv·机器狗·电梯门禁·梯控·智能梯控·amr
硅谷秋水2 小时前
Robo-COP 总结
人工智能·深度学习·机器学习·语言模型·机器人
Rock Chin69711 小时前
把 n8n 接进 Slack:在对话里 @机器人 触发自动化工作流
运维·机器人·自动化
物联网软硬件开发-轨物科技12 小时前
【技术白皮书】光伏清检一体化机器人系统解决方案技术白皮书
大数据·运维·网络·人工智能·机器人
真的想上岸啊14 小时前
笔记 1:思小伴 搭载 EEG 脑电专注力监测的多功能儿童陪伴桌宠
机器人