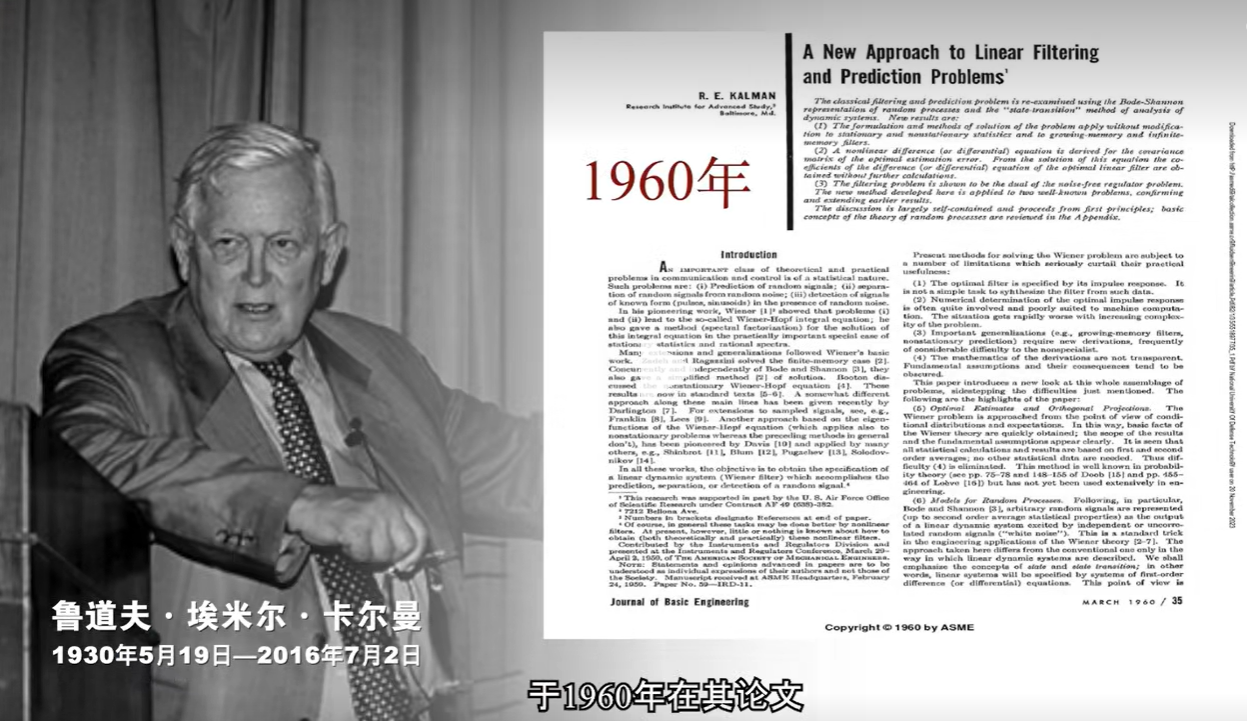
1、卡尔曼滤波首次由匈牙利数学家鲁道夫-埃米尔-卡尔曼于1960年首次提出卡尔曼滤波
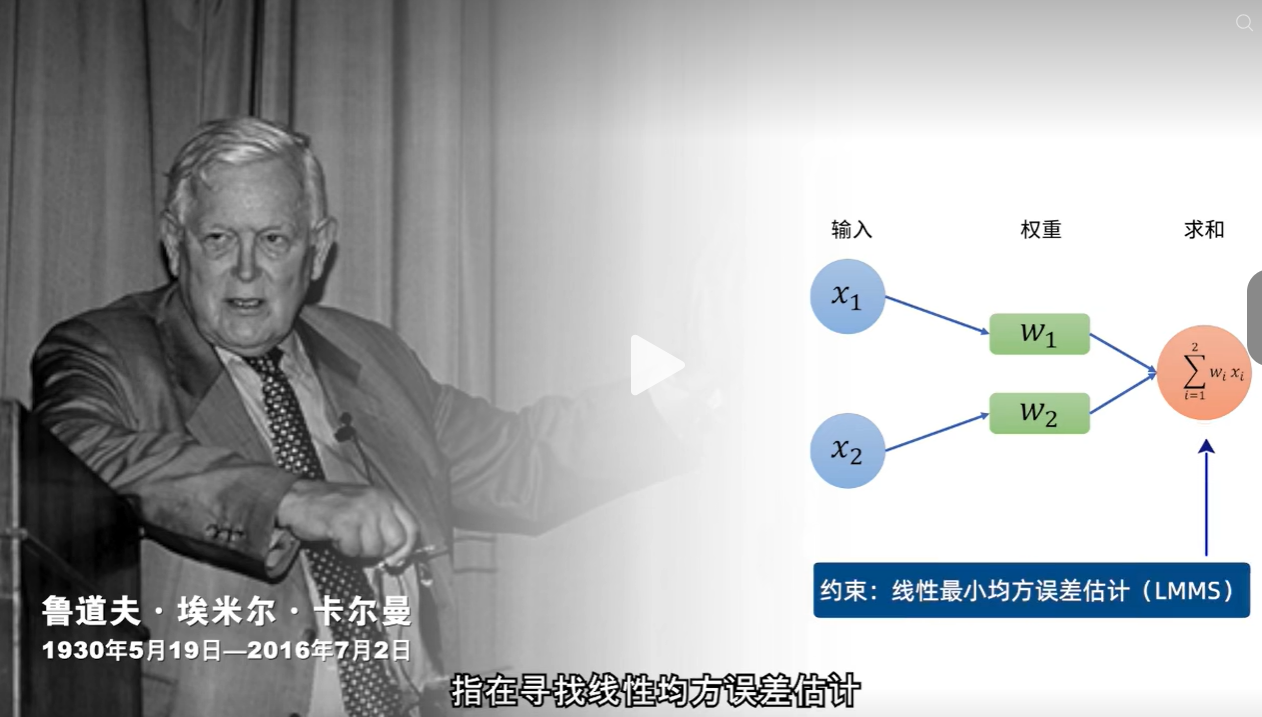
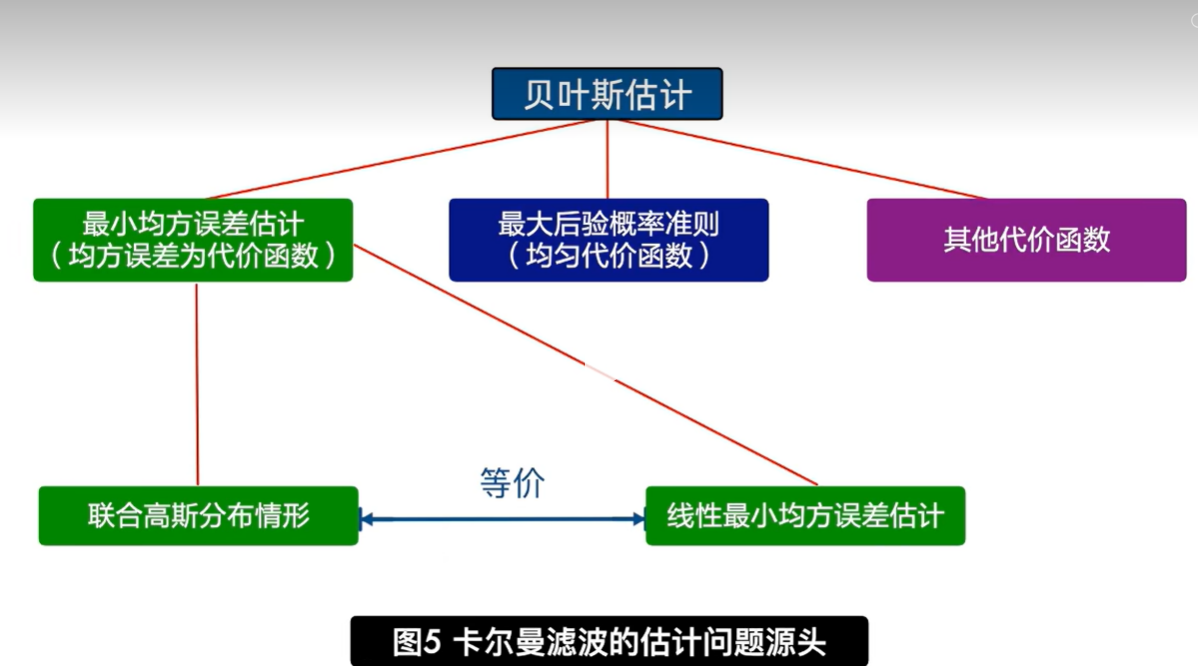
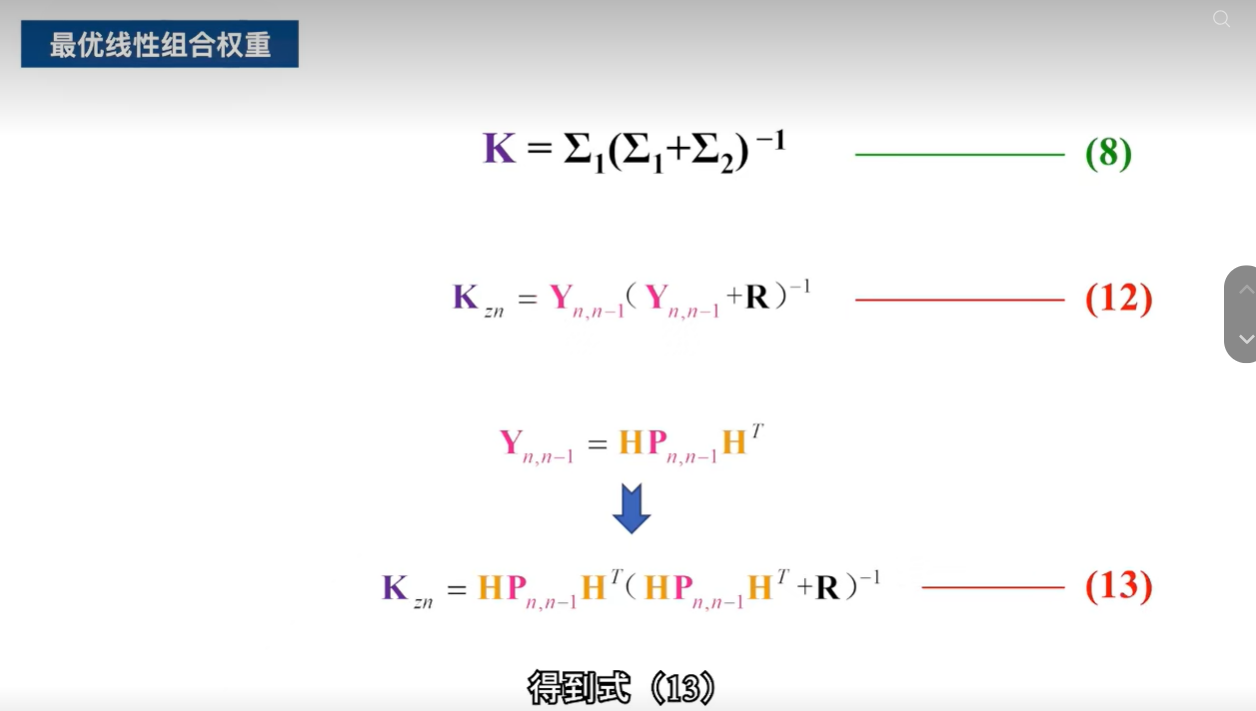
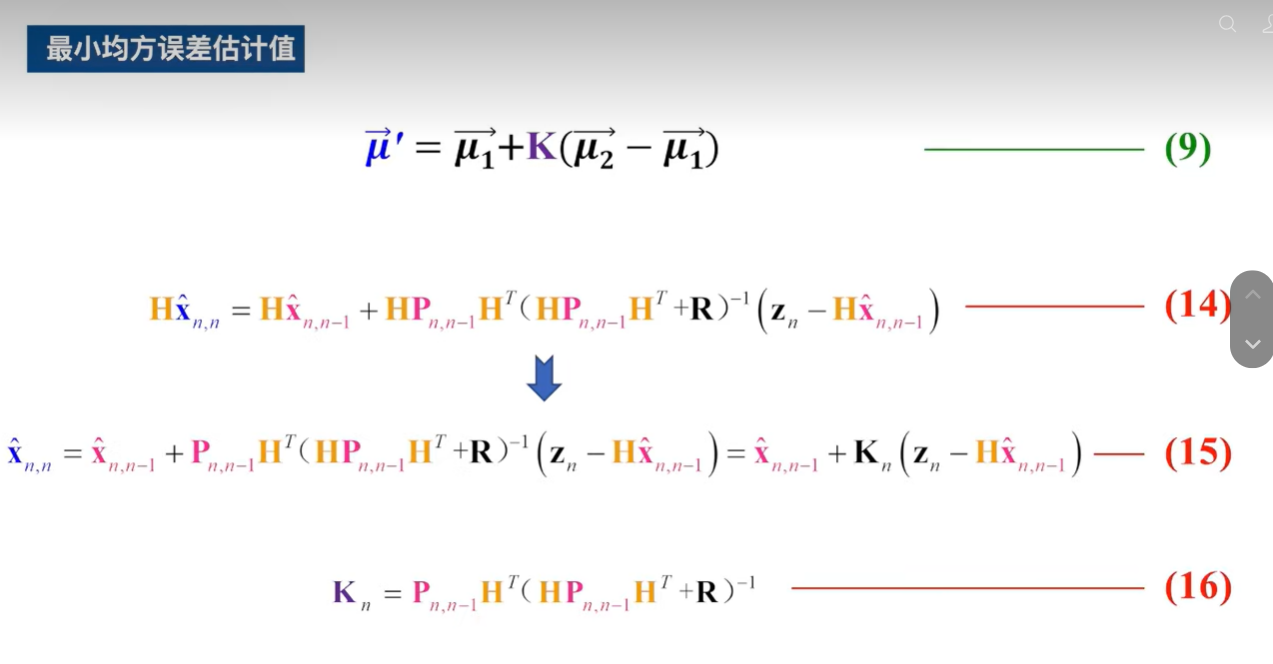
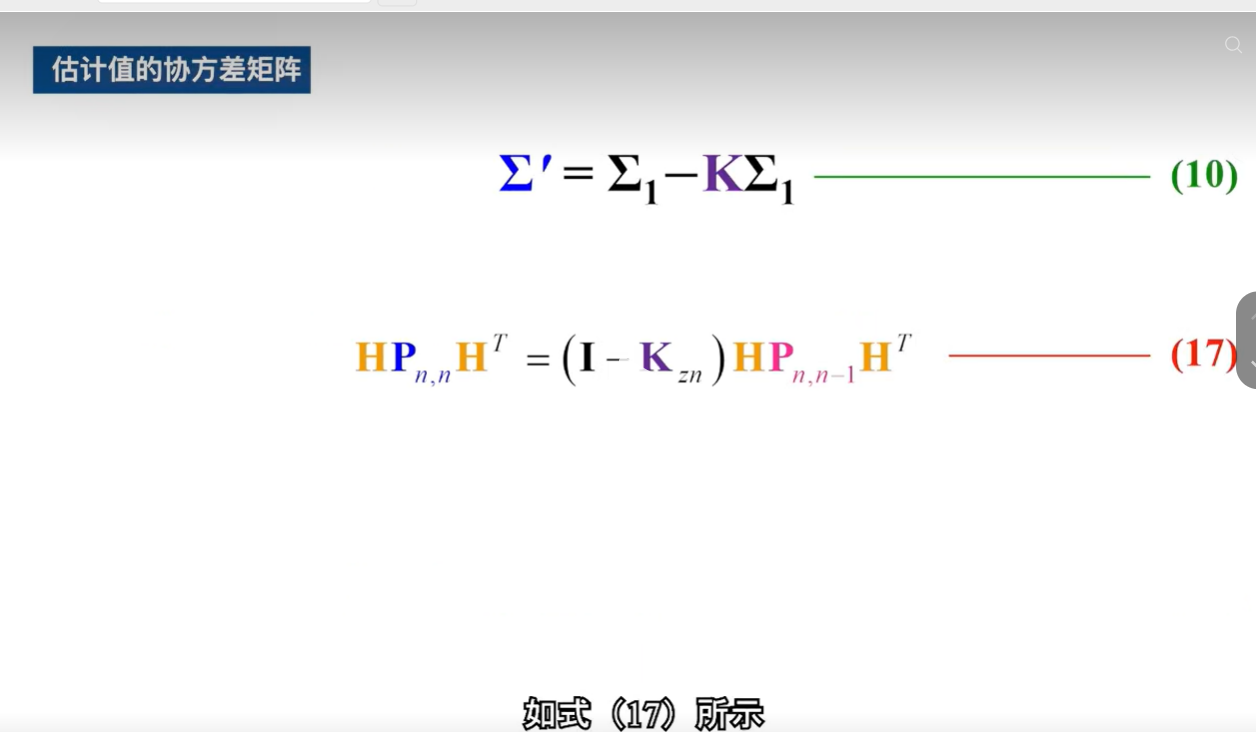
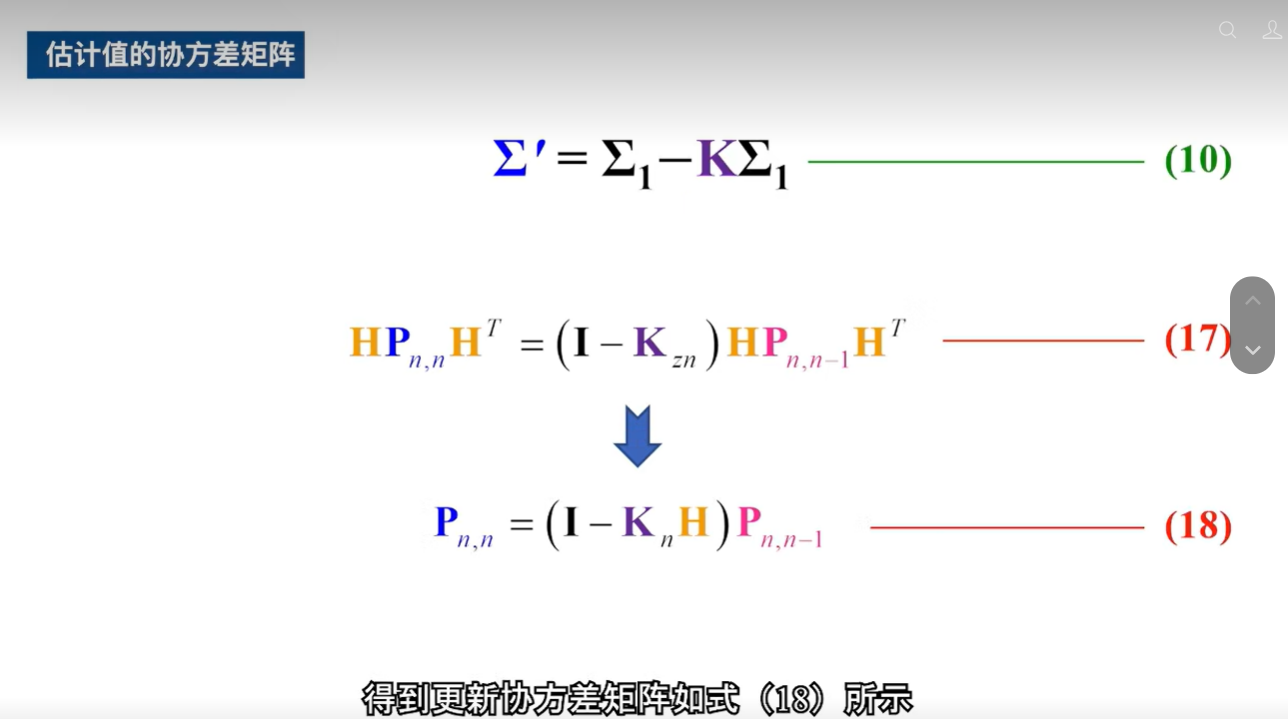
2、约束:线性最小均方误差估计(LMMSE:Linear Minimum Mean Square Error)
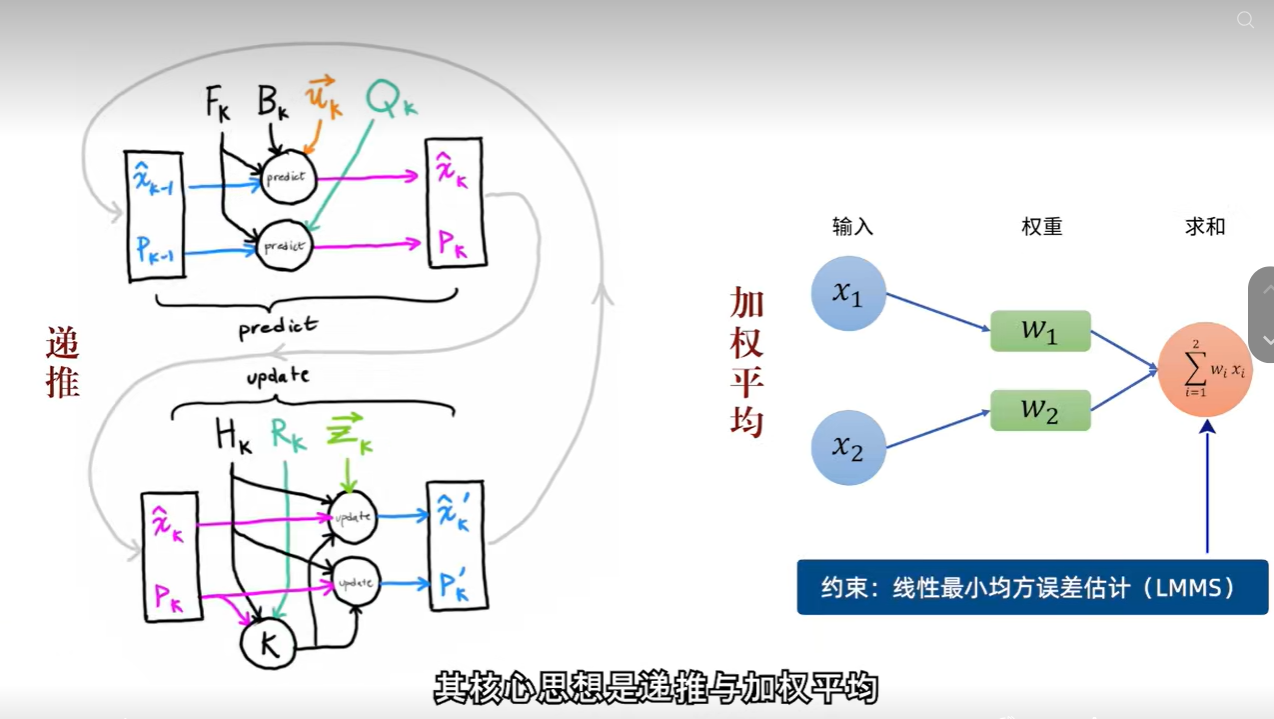
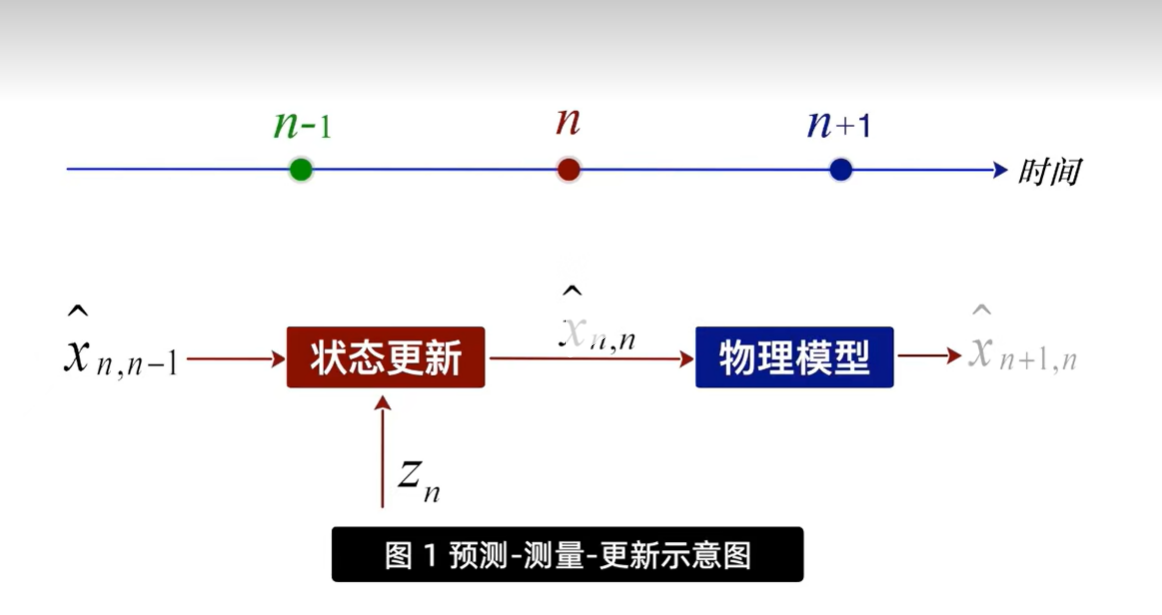
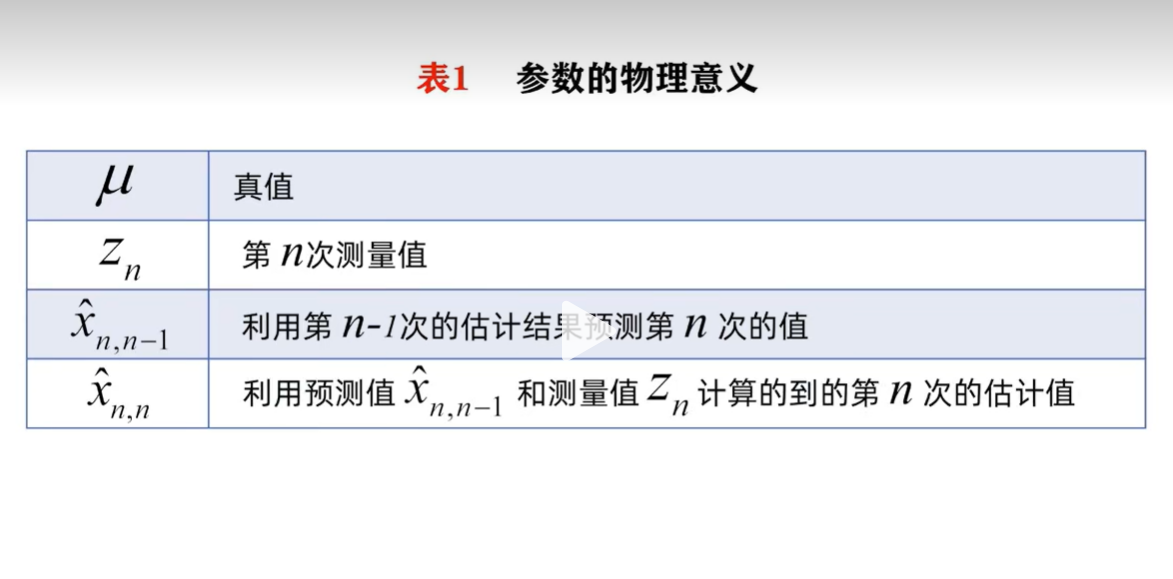
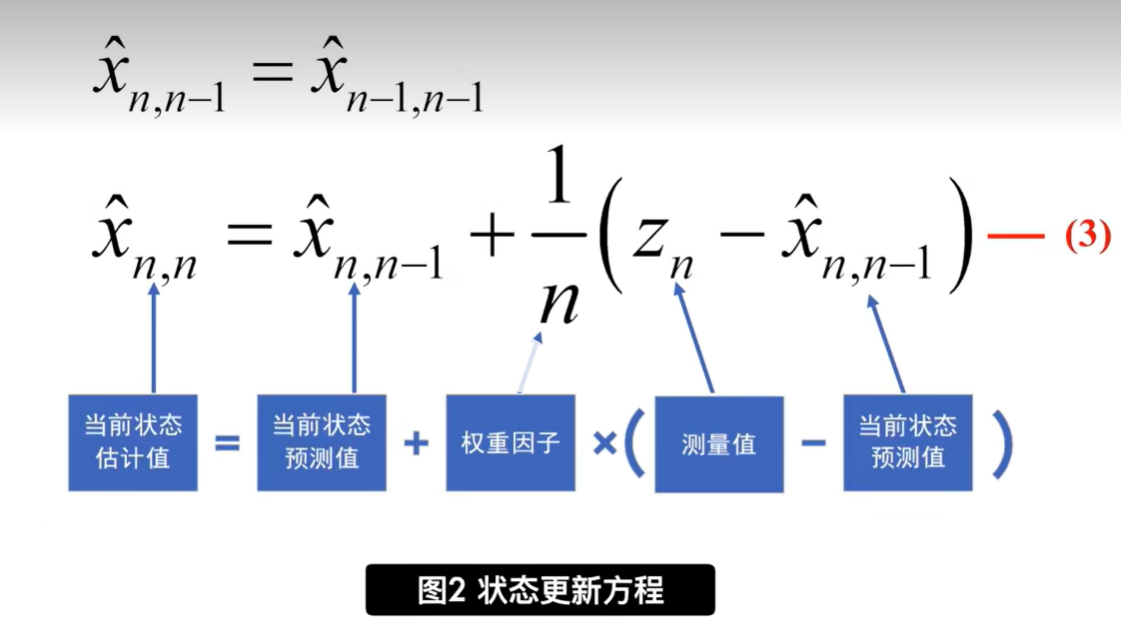
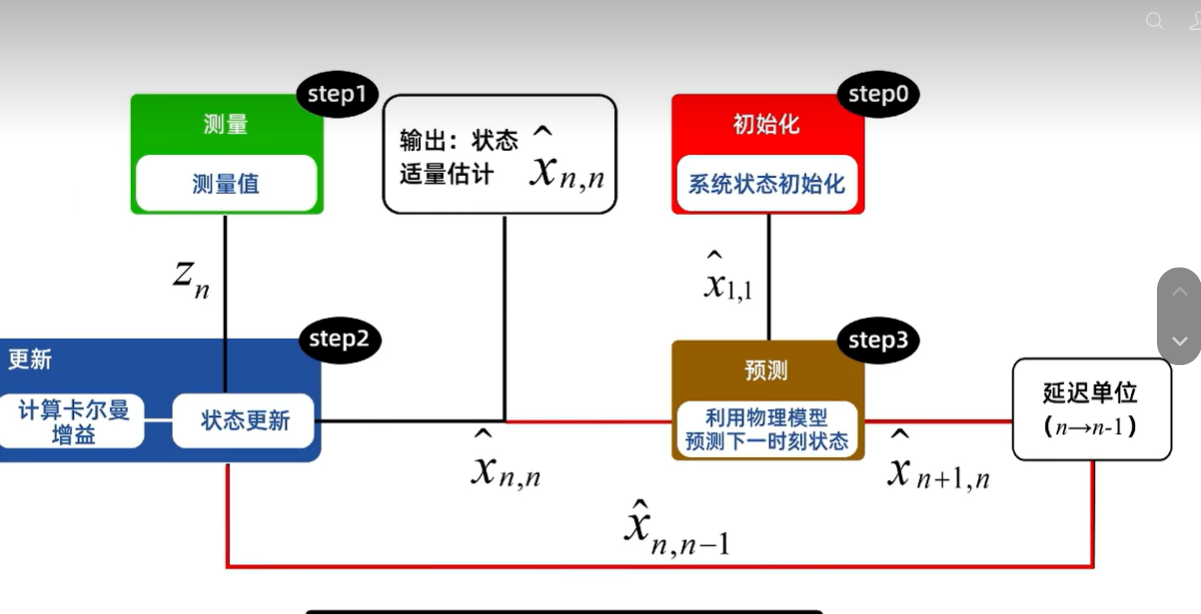
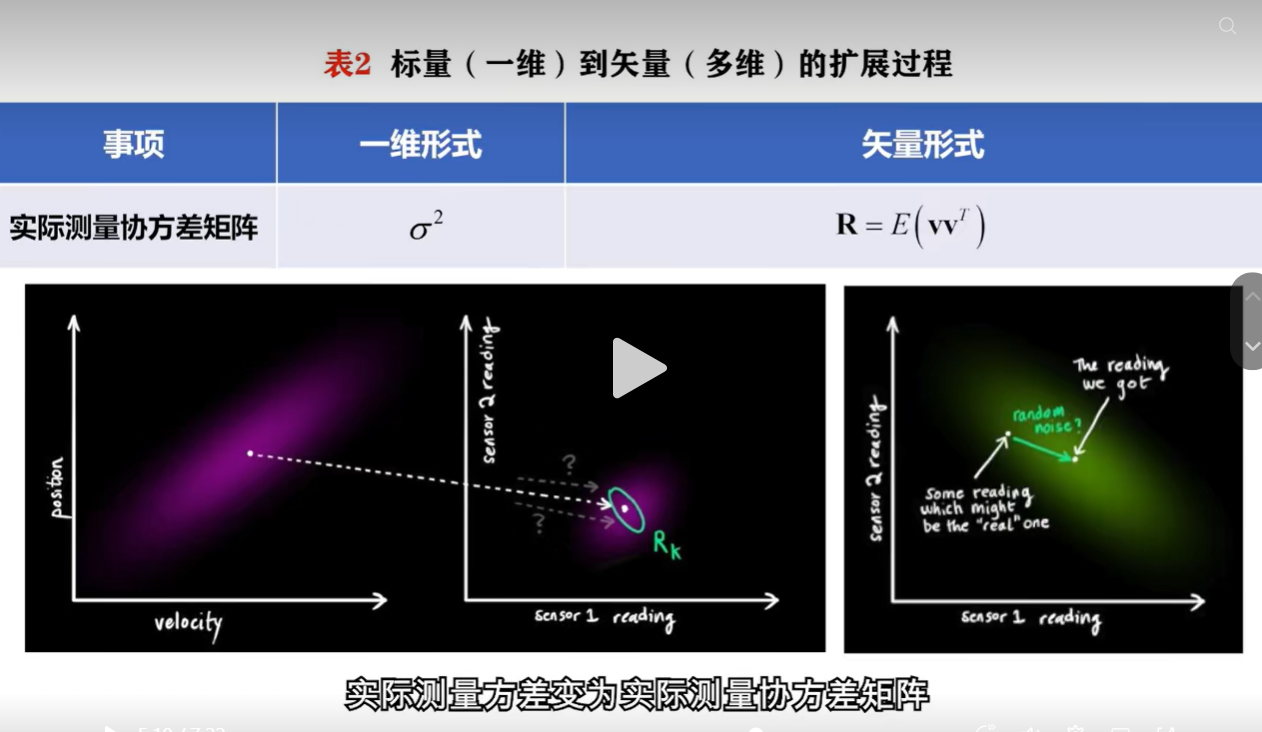
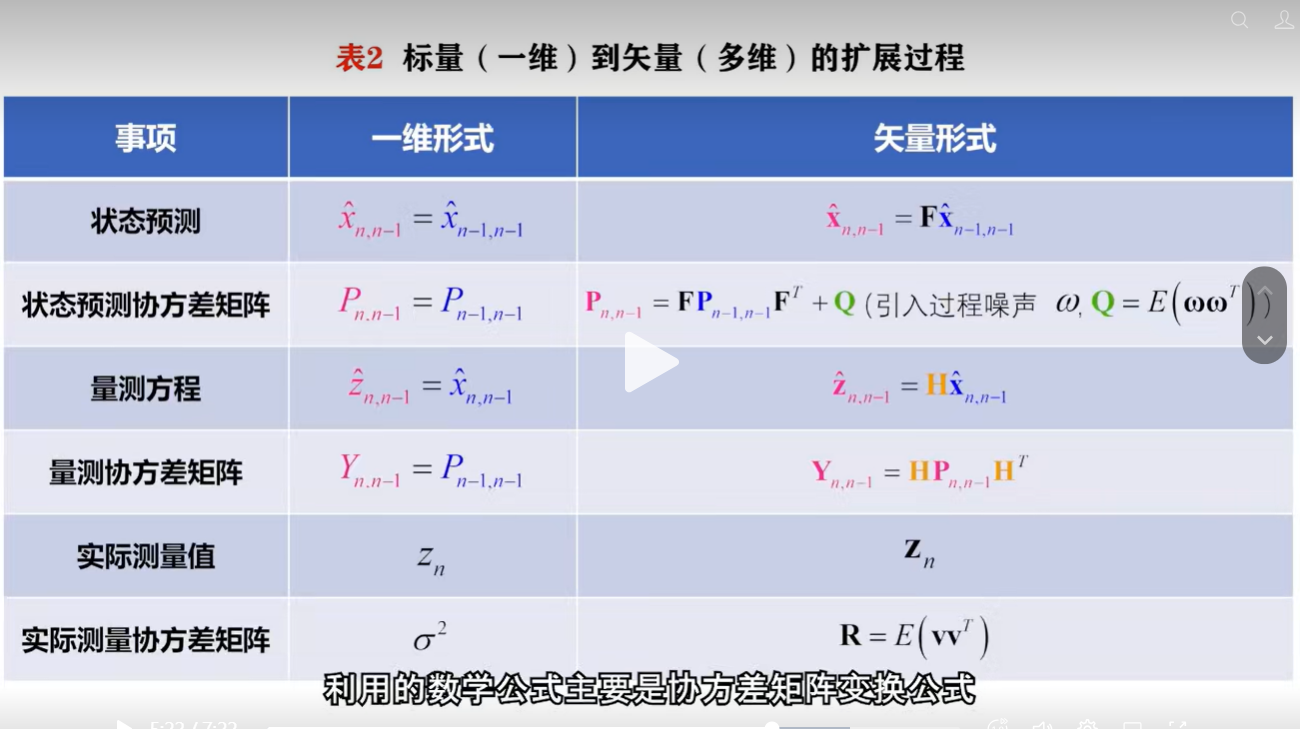
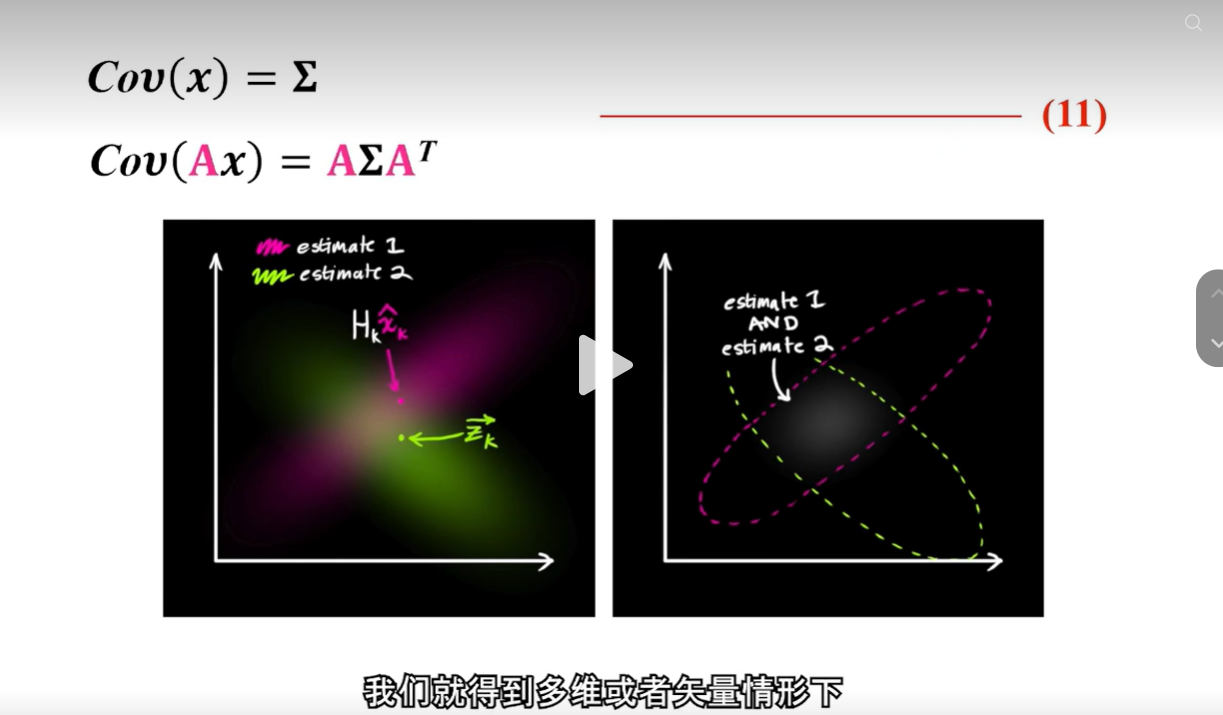
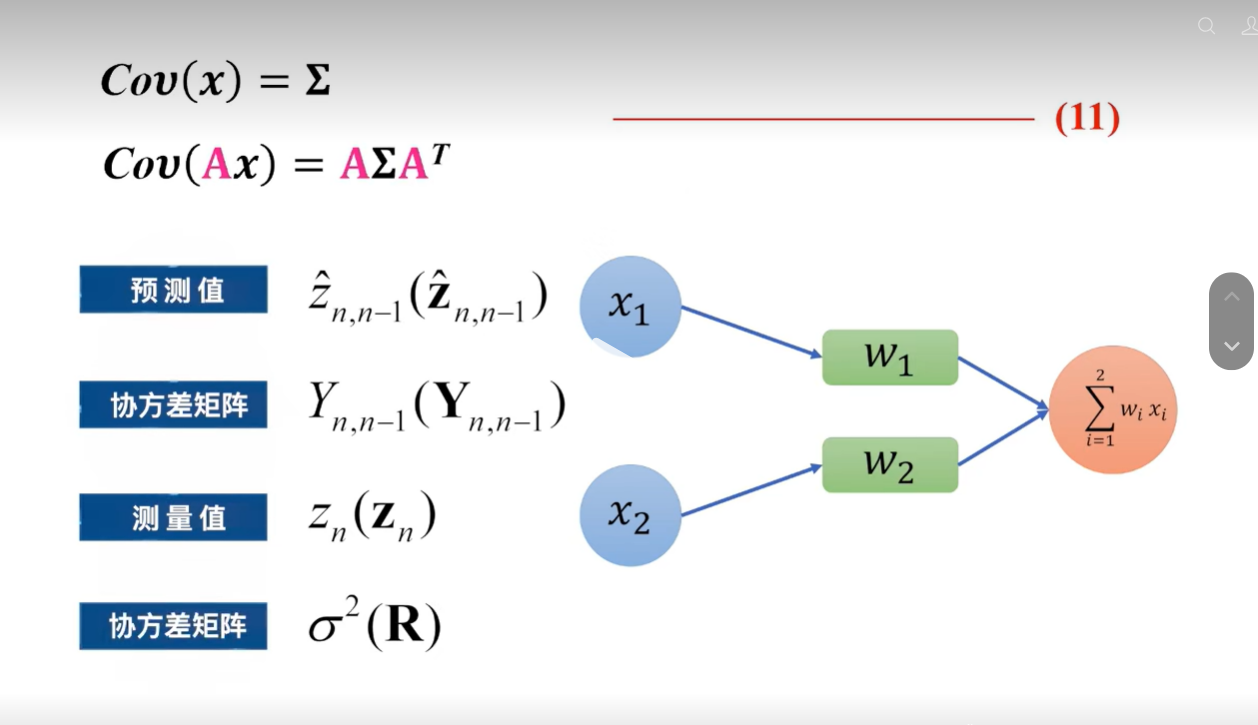
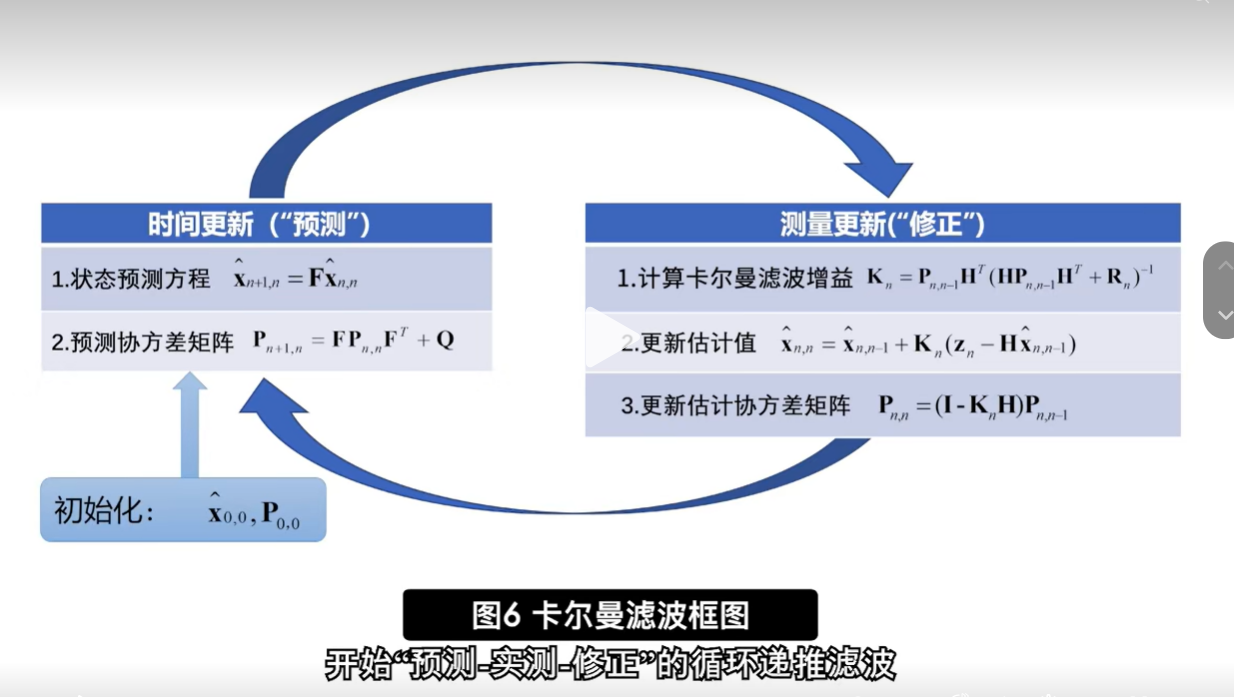
2、核心思想是递推与加权平均
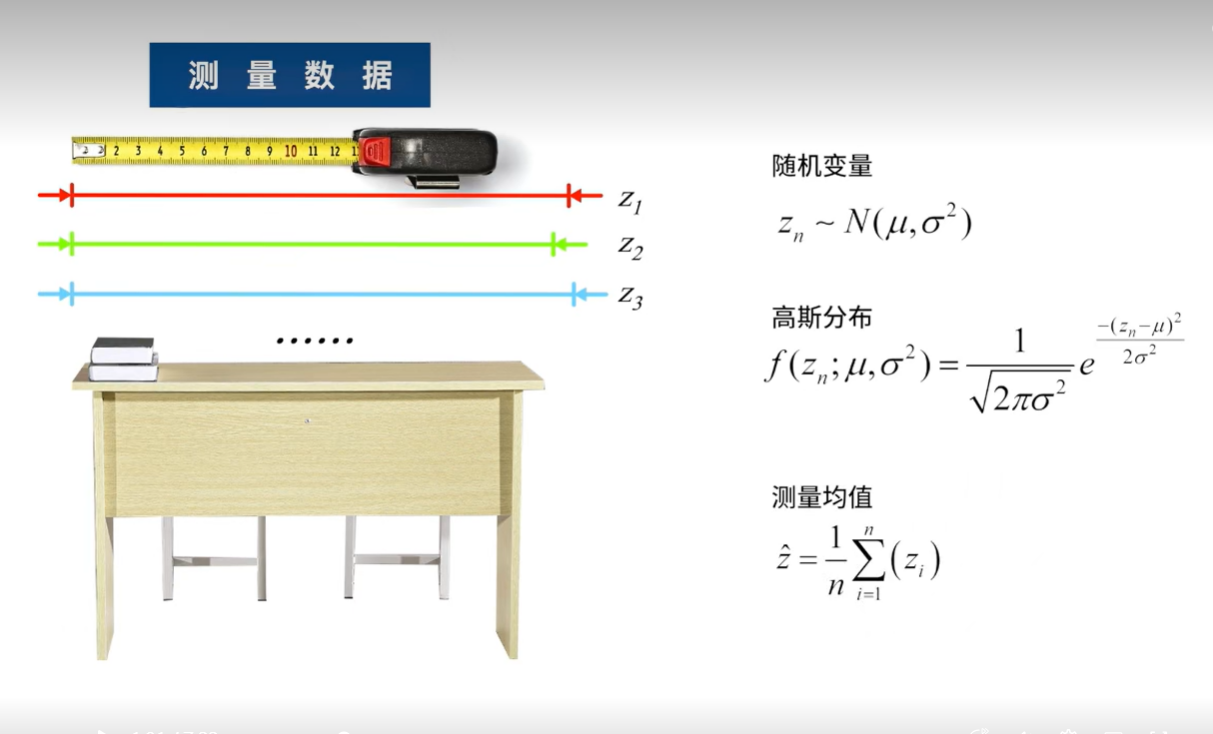
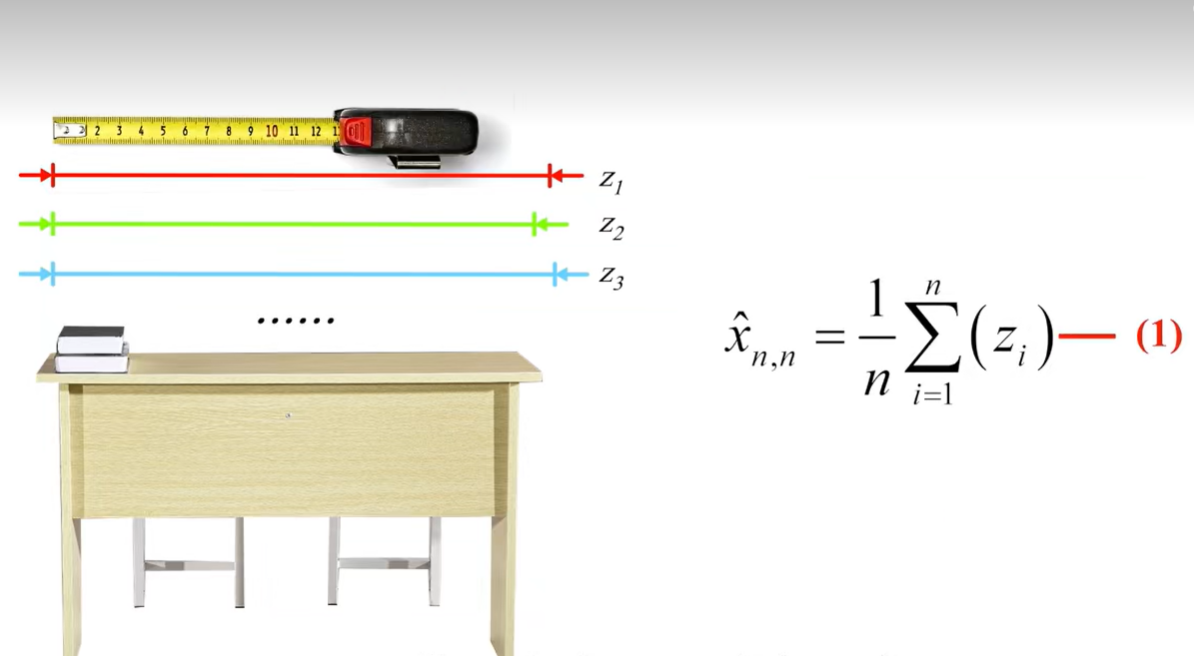
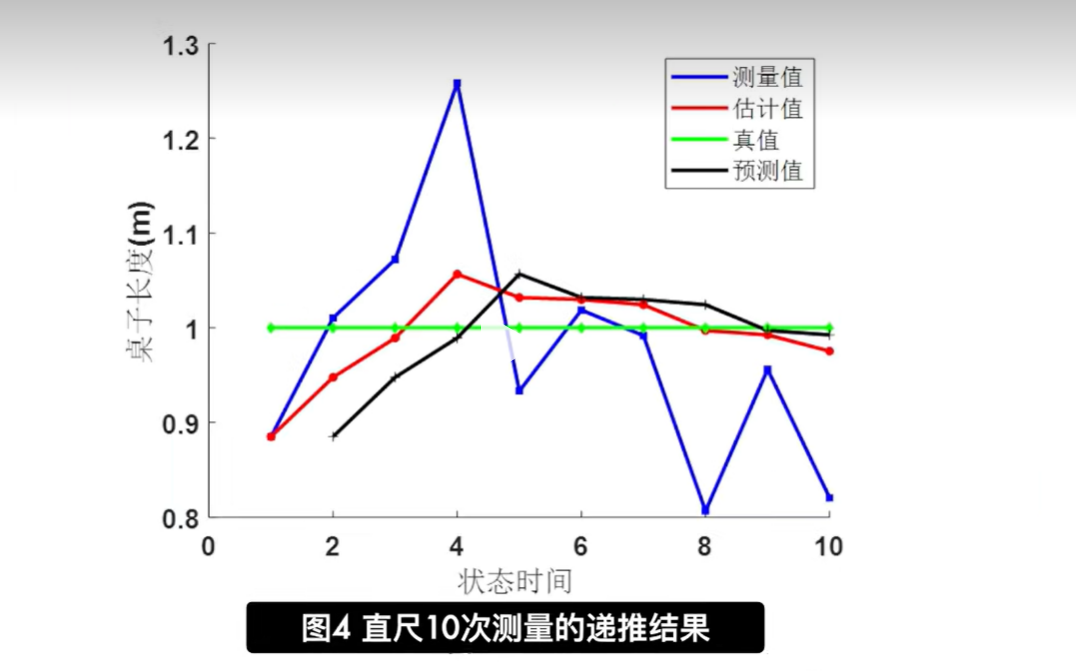
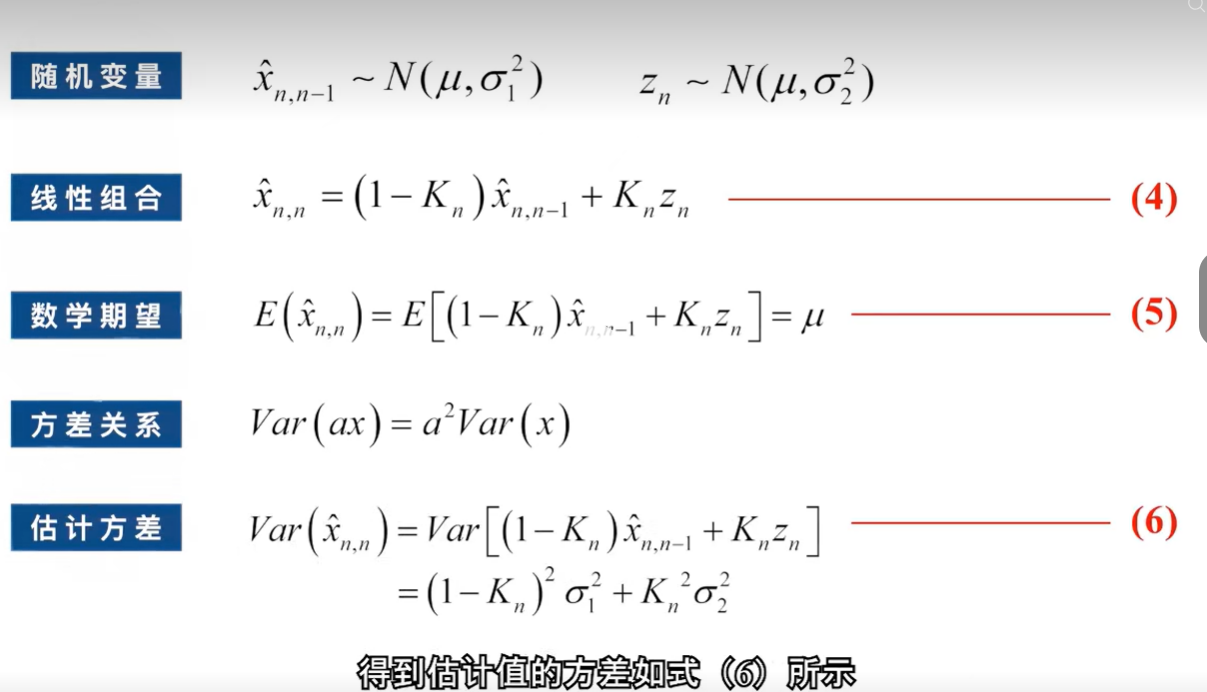
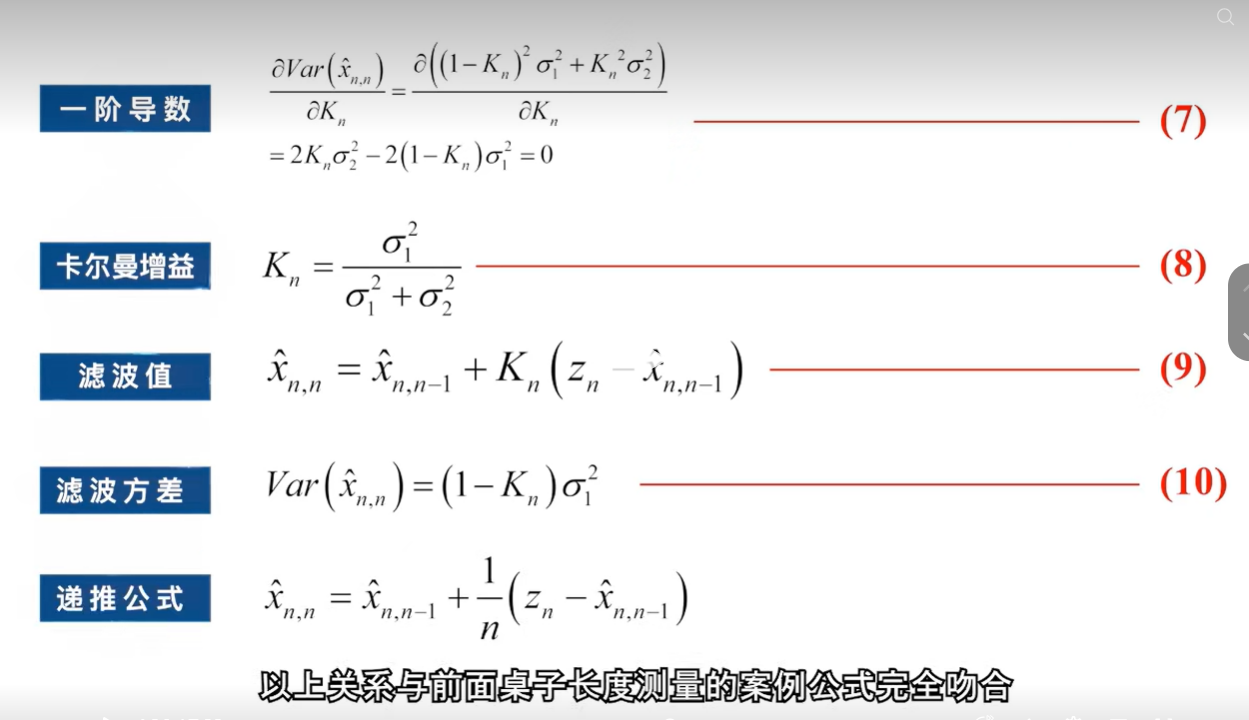
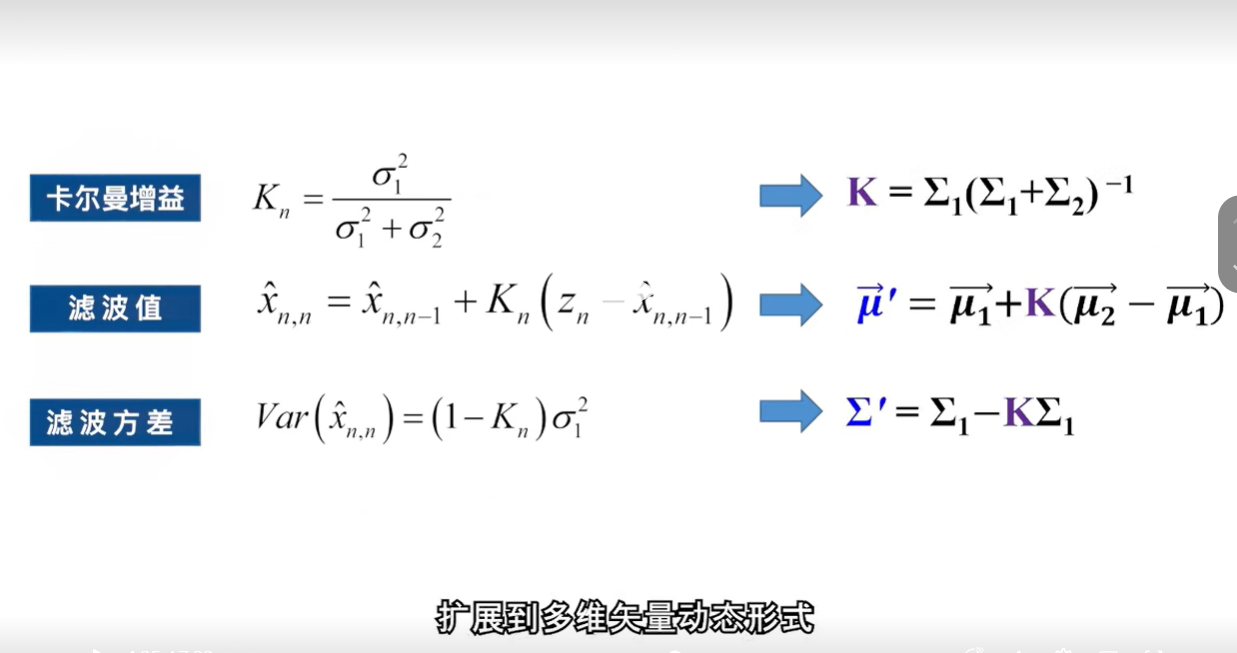
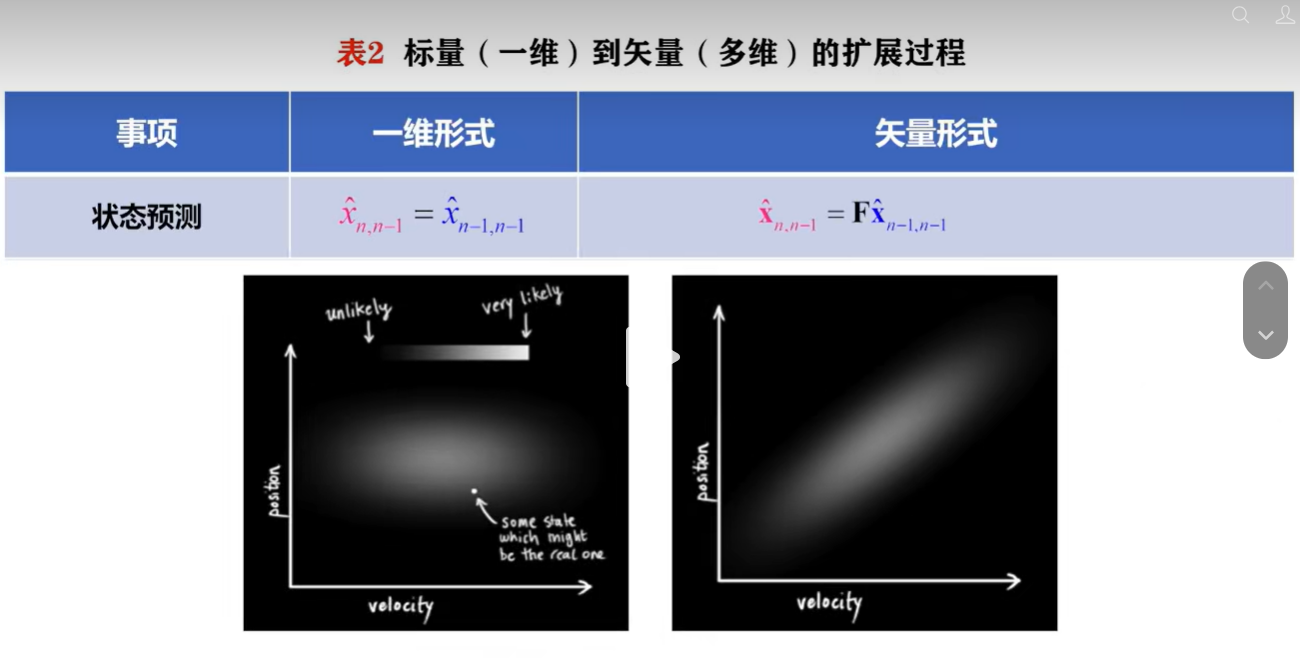
3、通过静态模型特例理解卡尔曼滤波,如果我们用同一把尺子对桌子的长度做N次测量
4、测量数据过多,需要的存储资源太多,可以用递推机构
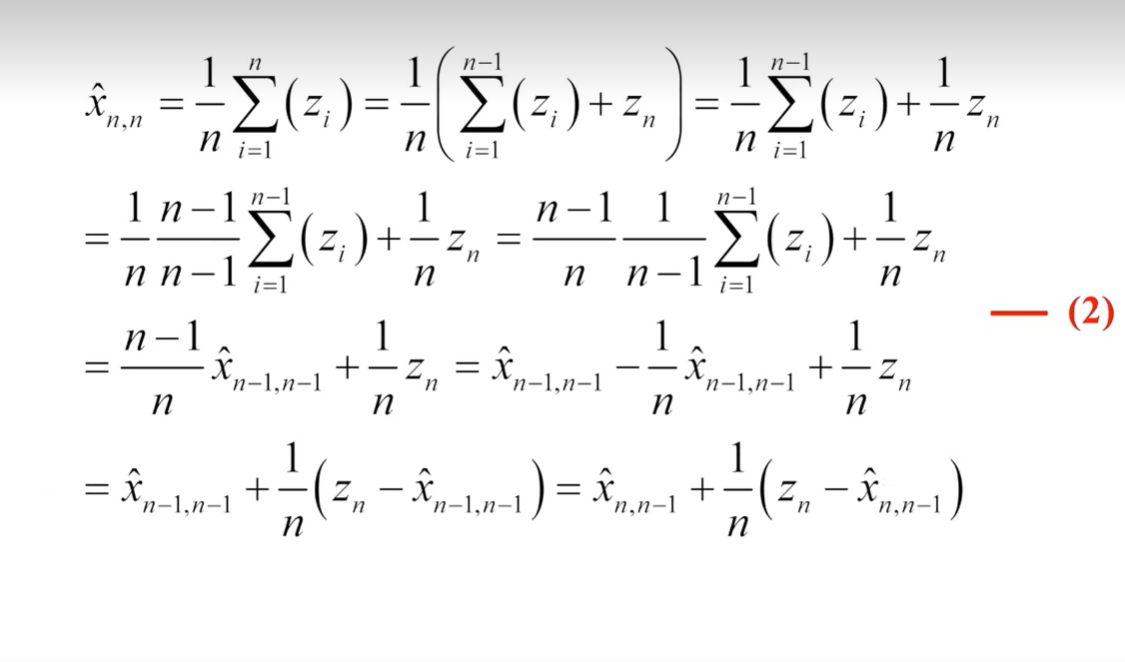
非线性:扩展卡尔曼滤波
递推关系不严谨:无迹卡尔曼滤波
噪声的非高斯化:粒子滤波
1、卡尔曼滤波首次由匈牙利数学家鲁道夫-埃米尔-卡尔曼于1960年首次提出卡尔曼滤波
2、约束:线性最小均方误差估计(LMMSE:Linear Minimum Mean Square Error)
2、核心思想是递推与加权平均
3、通过静态模型特例理解卡尔曼滤波,如果我们用同一把尺子对桌子的长度做N次测量
4、测量数据过多,需要的存储资源太多,可以用递推机构
非线性:扩展卡尔曼滤波
递推关系不严谨:无迹卡尔曼滤波
噪声的非高斯化:粒子滤波