目录
[4.1 控制系统概述](#4.1 控制系统概述 "#4.1%20%E6%8E%A7%E5%88%B6%E7%B3%BB%E7%BB%9F%E6%A6%82%E8%BF%B0")
[4.2 ADRC基本框架](#4.2 ADRC基本框架 "#4.2%20ADRC%E5%9F%BA%E6%9C%AC%E6%A1%86%E6%9E%B6")
[4.3 控制律设计](#4.3 控制律设计 "#4.3%20%E6%8E%A7%E5%88%B6%E5%BE%8B%E8%AE%BE%E8%AE%A1")
1.课题概述
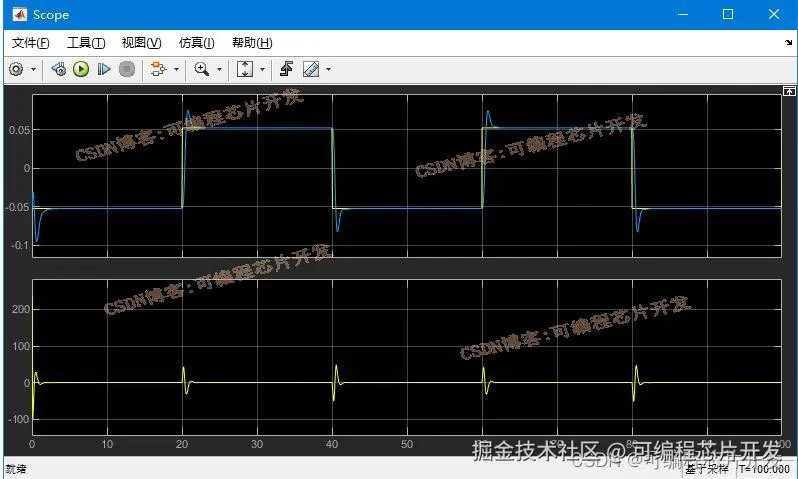
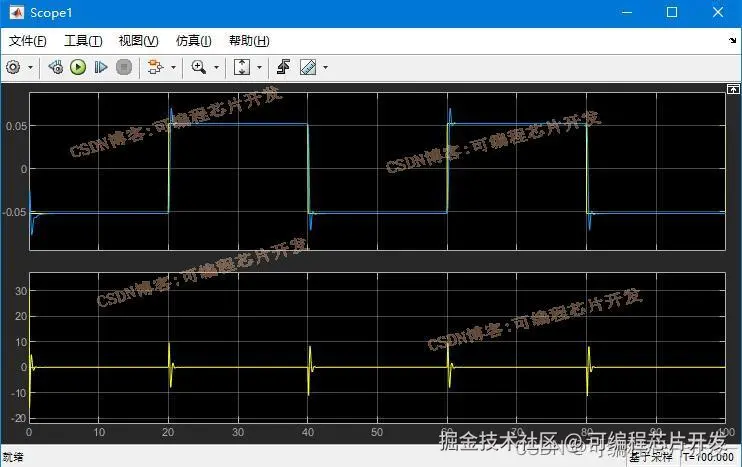
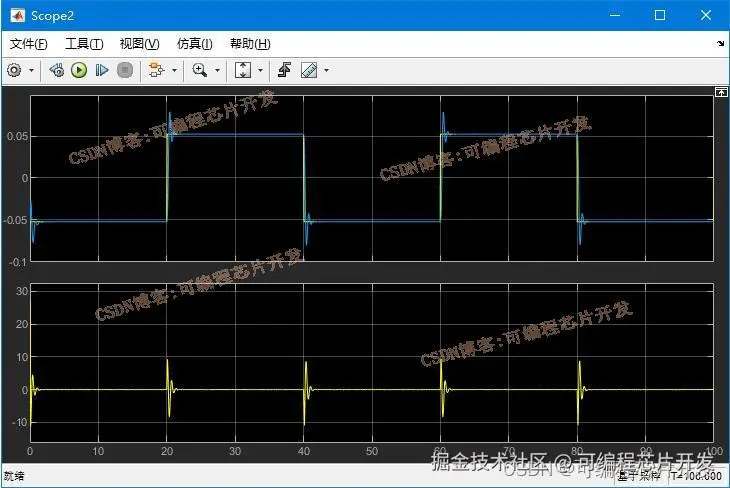
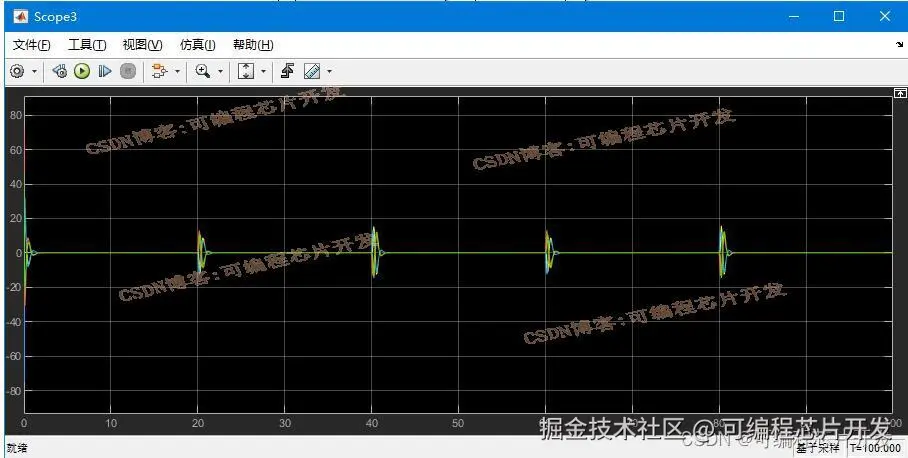
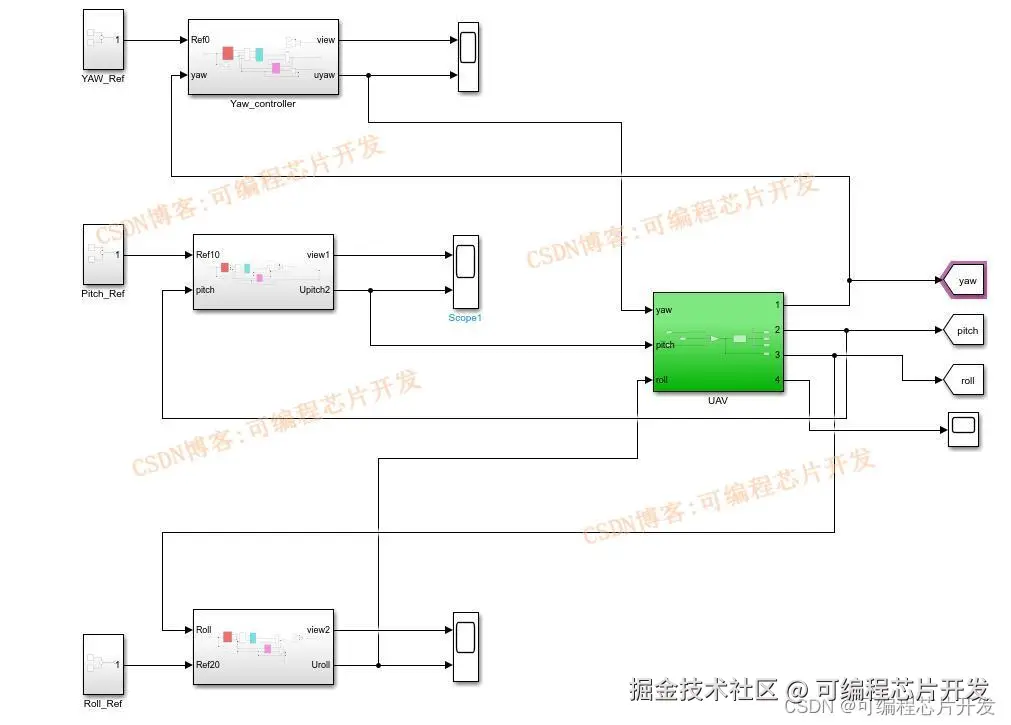
基于ADRC自抗扰算法的UAV飞行姿态控制系统simulink建模与仿真,分别对YAW,PITCH,ROLL进行控制实现UAV的姿态控制。
2.系统仿真结果
(完整程序运行后无水印)
3.核心程序与模型
版本:MATLAB2022a
0071
4.系统原理简介
在无人机(Unmanned Aerial Vehicle, UAV)飞行姿态控制中,应用自抗扰控制算法(Active Disturbance Rejection Control, ADRC)对偏航(Yaw)、俯仰(Pitch)和滚转(Roll)三个轴向进行精确控制,是确保无人机稳定飞行和完成复杂任务的关键。ADRC以其模型简化能力和对未知扰动的高效抑制能力,特别适合于解决无人机控制中面临的非线性、时变性及模型不确定性问题。
4.1 控制系统概述
UAV的飞行姿态控制主要是通过调整其动力系统(如电机速度)来改变螺旋桨产生的推力和扭矩,进而控制无人机在三维空间中的姿态。偏航、俯仰和滚转的控制分别对应无人机绕其自身坐标系的Z轴、Y轴和X轴的旋转。
4.2 ADRC基本框架
ADRC的核心思想是将控制对象视为一个理想模型与未知总扰动的组合,并通过扩展状态观测器(Extended State Observer, ESO)估计这个总扰动,然后在控制器设计中考虑并抵消扰动影响。对于UAV姿态控制,理想模型通常简化为一阶或二阶系统,而ESO则用于实时估计系统状态和扰动。
4.3 控制律设计
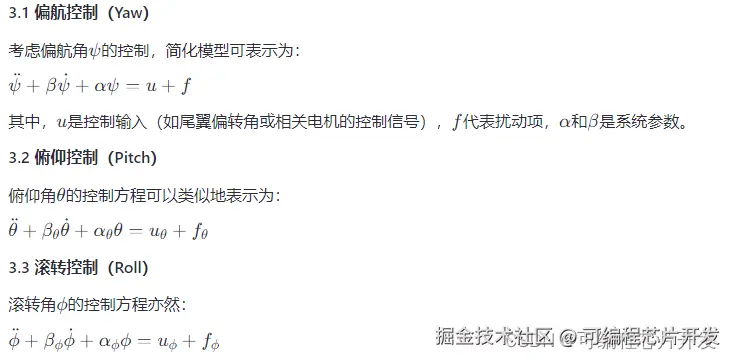
基于ADRC的UAV飞行姿态控制系统,通过ESO实时估计状态和扰动,结合非线性反馈控制策略,为偏航、俯仰和滚转三个轴向提供了有效的控制手段。该方法不仅减少了对精确系统模型的依赖,而且显著增强了系统的鲁棒性和适应性,尤其是在面对外部干扰和模型不确定性时。通过精细的参数调整和优化,ADRC可确保UAV在复杂环境中的稳定飞行和精确控制,是实现自主导航和执行高级任务的重要技术支撑。